
Estimați o celulă de pulverizare pentru o piesă suspendată din sosirea următorului suport, timpul în care lucrarea curentă rămâne accesibilă și lucrarea completă atribuită robotului. Acestea sunt limite diferite. O trecere scurtă de pulverizare nu stabilește o rată de linie dacă pistolul trebuie să se rotească, să ajungă la o altă față și să se întoarcă pentru următorul suport. Mai întâi decideți dacă transportorul propus se mișcă continuu sau se oprește pentru pulverizare.
Începeți cu mișcarea pe care propunerea o folosește de fapt
Aplicația însoțitoare prezintă un robot care pulverizează lângă componente metalice suspendate. Aceasta oferă un cadru practic pentru estimare. Pentru o nouă propunere, specificați mișcarea transportorului înainte de a alege calculul: deplasarea la viteză constantă printr-o zonă de lucru și o pauză staționară de pulverizare necesită bugete de timp diferite.
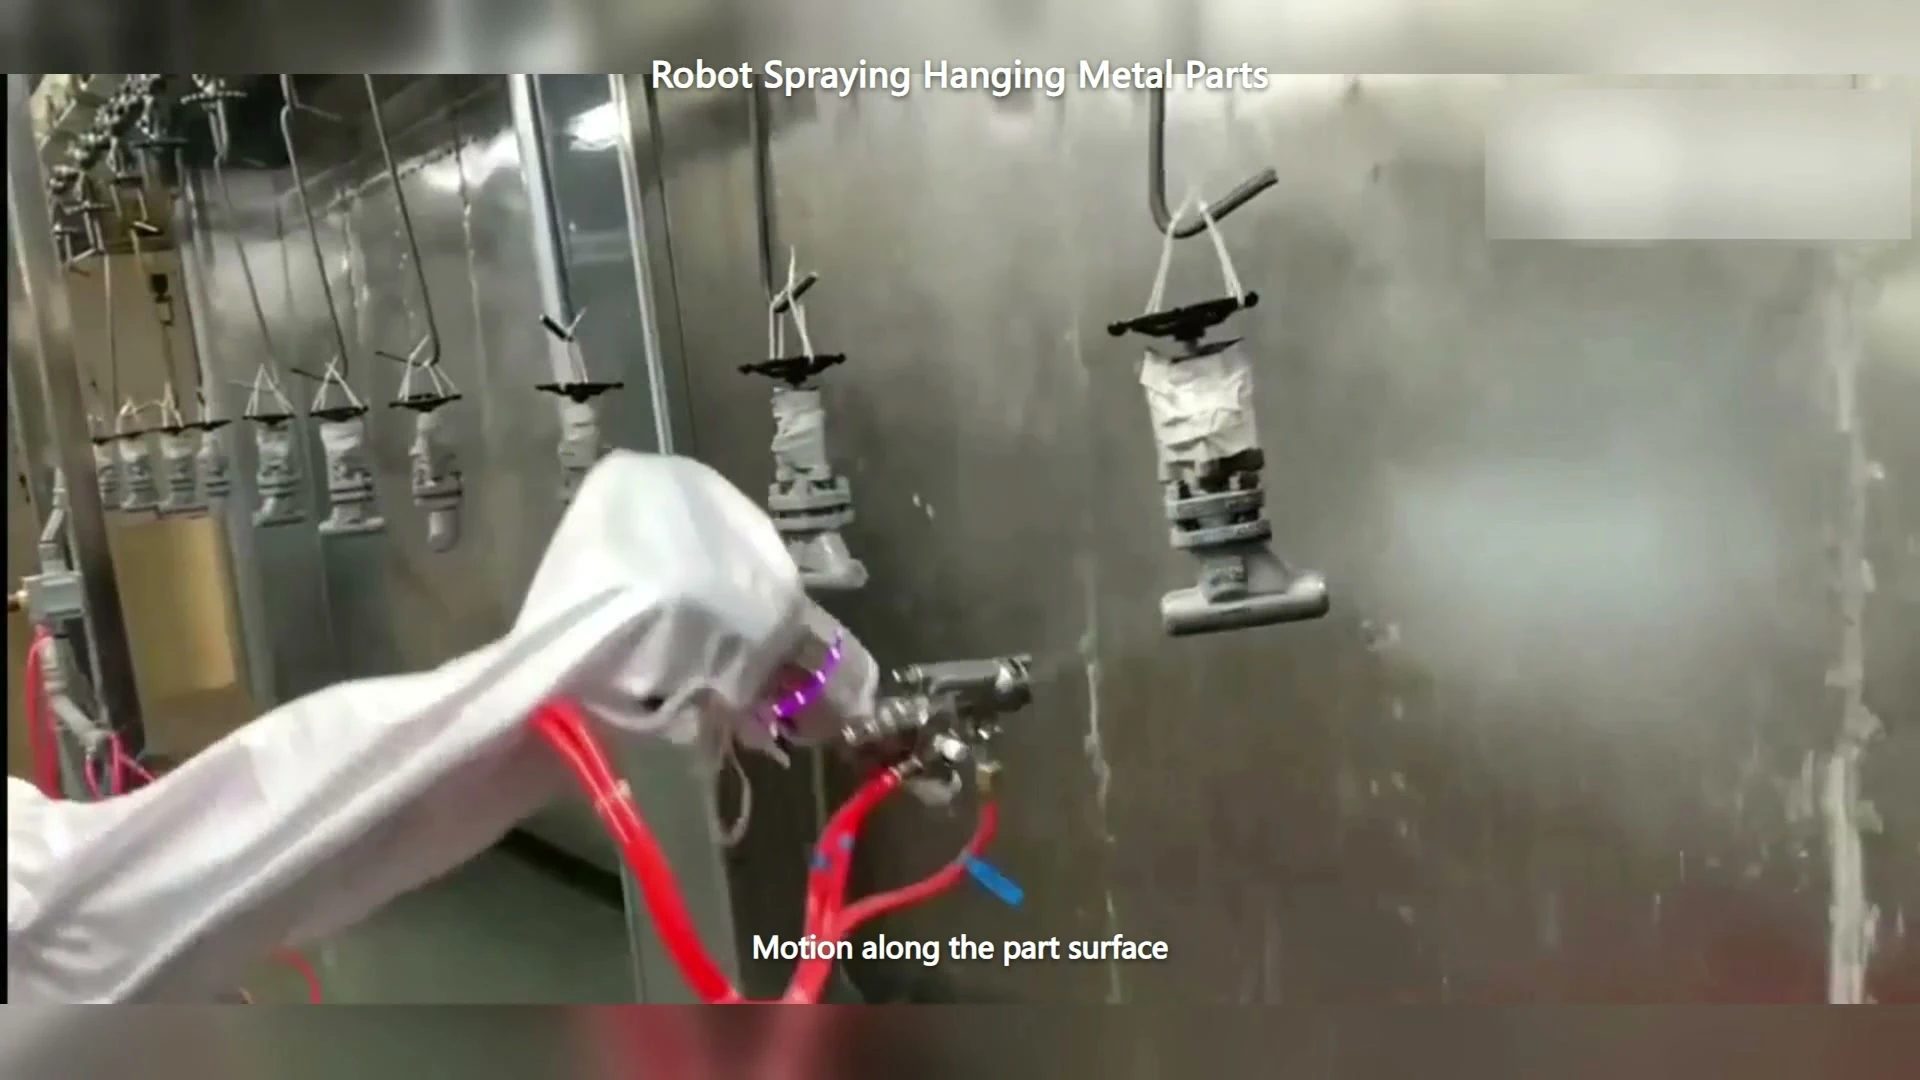
Video la 00:07 — Pistol de pulverizare lângă componente metalice suspendate.
Într-o linie continuă, uniform distanțată, utilizați smoală distanța de-a lungul benzii transportoare dintre puncte echivalente pe suporturi succesive. Se utilizează unități consecvente. Cu viteză în metri pe minut:
| Cantitate | Calculul modelului ideal | La ce răspunde |
|---|---|---|
| Interval de sosire a hangarului, secunde | 60 × pasul suportului de prindere ÷ viteza transportorului | Cât des sosește un alt umeraș desemnat? |
| Rată de transport, umerașe pe oră | 60 × viteza benzii transportoare ÷ pasul dintre suporturi | Câte poziții de suspendare trec, înainte de a se lua în considerare poziții goale sau pierderi? |
| Durata ferestrei accesibile, secunde | 60 × lungimea de deplasare utilă ÷ viteza transportorului | Cât timp este necesară lucrarea în zona de lucru delimitată? |
Lungimea de deplasare utilizabilă aparține unui traseu fezabil sculă-piesă, nu doar lungimii cabinei. Un robot poate ajunge la o piesă suspendată la intrarea în cabine, fără a putea menține apropierea necesară a pistolului acolo. Definiți zona utilizabilă din mișcarea propusă și condițiile de aplicație.
Puneți întreaga sarcină a robotului pe diagrama de timp
Pentru un robot căruia i se atribuie fiecare punct de suspendare, enumerați trecerile de pulverizare, mișcarea între fețe, apropierea și retragerea, precum și mișcarea care îl pregătește pentru următorul punct de suspendare. Includeți orice operațiune repetată a sculei atribuită acelui robot. Distingeți timpul cu pulverizarea activată de timpul în care robotul este ocupat.
Conform modelului repetitiv menționat, cu un singur robot, ocuparea completă trebuie să se încadreze în intervalul de sosire a hangarului. Lucrările necesare pe un anumit hangar trebuie să se încadreze și în fereastra sa accesibilă. O zonă de lucru lungă poate oferi mai mult timp alături de o anumită piesă fără a reduce frecvența sosirii hangarelor; nu poate elimina o supraîncărcare susținută a volumului de muncă.
Folosește o diagramă de cicluri pentru a plasa sfârșitul lucrării unui suport lângă începutul următorului. Dacă următoarea sarcină începe înainte ca robotul să fie gata, examinează configurația declarată și alocarea lucrării. Posibilele propuneri includ un pas sau o viteză diferită, o rută fezabilă revizuită sau un alt robot care partajează lucrarea. Compară-le cu rezultatul necesar al acoperirii, în loc să ștergi pur și simplu trecerile de pulverizare pentru a se potrivi diagramei.
Mai multe piese pe un suport adaugă o altă distincție. Înmulțirea ratei suportului cu piesele încărcate oferă un număr de transport, în timp ce alocarea pulverizării trebuie să includă suprafețele tuturor acelor piese. Încărcarea mai densă nu reprezintă capacitate liberă dacă modifică accesul sau adaugă mișcări.
O linie cu opriri și plecări necesită un buget diferit
Când un purtător se oprește pentru vopsire, înregistrați-i timpul de staționare, mișcarea de indexare și acțiunile care permit următoarea indexare. Lucrările care se pot suprapune ar trebui să apară pe rânduri paralele ale graficului de timp, în loc să fie adăugate de două ori. Lucrările care ocupă același robot rămân secvențiale, cu excepția cazului în care designul propus demonstrează altfel.
Nu înlocuiți pasul liniei continue împărțit la viteză pentru acest ciclu complet al stației. De asemenea, o citire a cronometrului dintr-o probă staționară nu poate determina capacitatea unui aranjament în mișcare continuă.
Transformă estimarea într-o încercare utilă
Cronometrați sarcina completă propusă cu o încărcare reprezentativă a suportului de încărcare și comportamentul preconizat al transportorului. Apoi, inspectați suprafețele necesare utilizând metoda de acceptare a acoperirii convenită. Păstrați transportul teoretic al suportului de încărcare, ciclurile robotizate finalizate și piesele acoperite acceptate ca numărători separate. Înregistrați suporturile de încărcare goale, lucrările întrerupte și piesele respinse, astfel încât rezultatul observat să poată fi explicat.
Pentru o discuție timpurie cu EVST, începeți cu o schiță a benzii transportoare, intervalul de pas și viteză, piesele per suport și fotografii care arată suprafețele care urmează să fie pulverizate. Aceste date ajută la o analiză concentrată a modelului de sincronizare și a acțiunilor care trebuie măsurate. Discutați o aplicație prin pulverizare a pieselor suspendate.