
Menținerea unei piese cilindrice nu înseamnă că predarea echipamentului este completă. Preluarea trebuie să stabilească o poziție radială și axială; interfața echipamentului trebuie apoi să accepte acea poziție cunoscută printr-o deschidere clară și o stare de control definită. Imaginile prezintă un robot portocaliu, un dispozitiv de prindere paralel în jos, piese cilindrice scurte și un echipament albastru închis, fără a identifica procesul echipamentului. Solicitați EVST să vă revizuiască cererea →
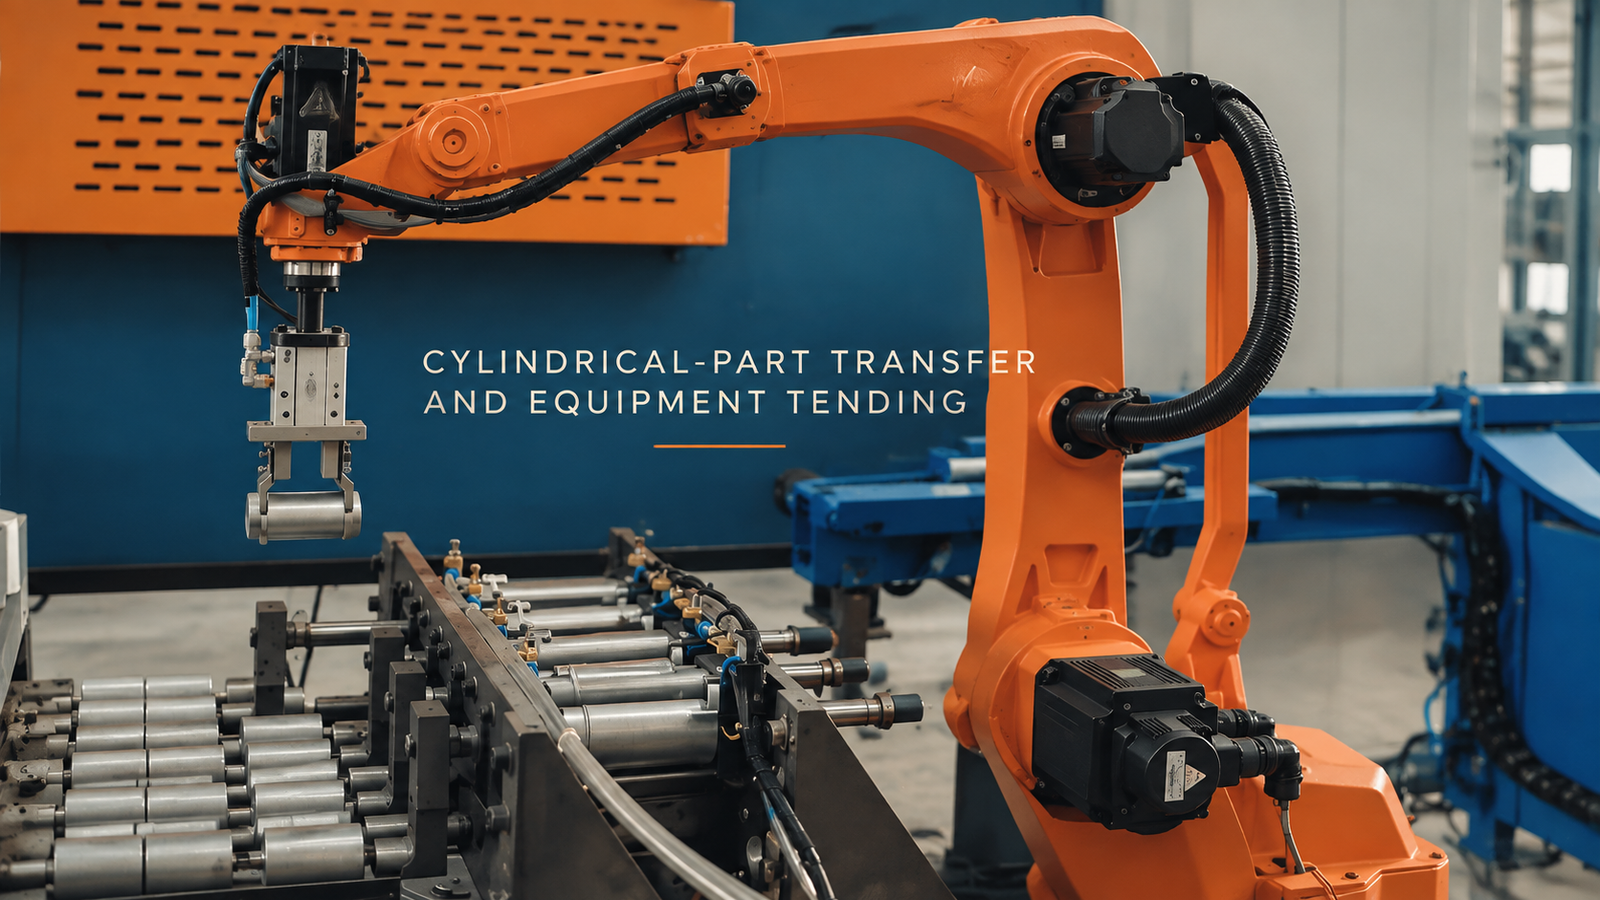
Prinderea este utilă doar atunci când stabilește o poziție
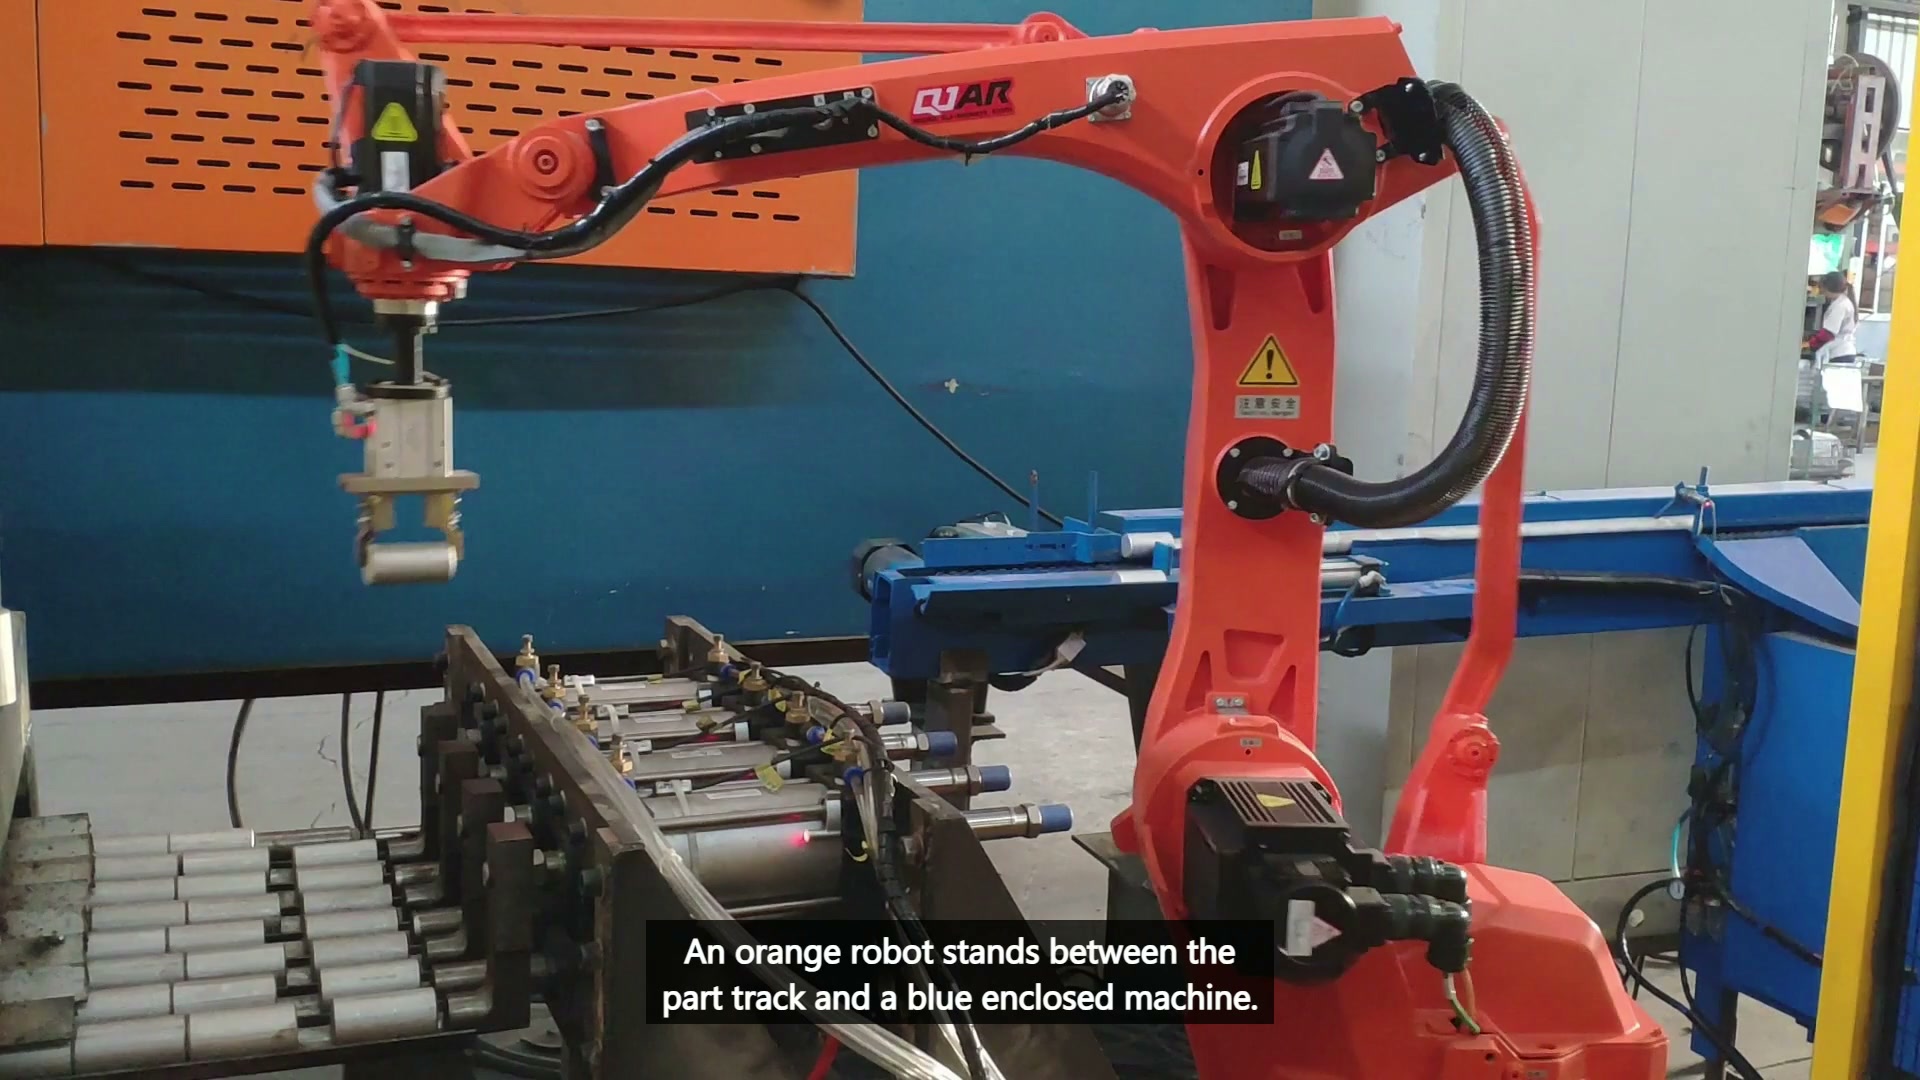
La ora 00:12.00, dispozitivul de prindere menține vizibil o piesă cilindrică scurtă deasupra zonei șinei cu role.
O piesă rotundă se poate rostogoli, roti sau ajunge în afara centrului înainte ca fălcile să se închidă. Suportul sau cuibul trebuie să stabilească poziția radială, în timp ce un opritor axial controlează poziția longitudinală. Contactul fălcii trebuie apoi să mențină această poziție fără a deteriora suprafețele protejate sau a împinge piesa într-o nouă poziție. Testați cele mai mici și cele mai mari piese permise și cea mai puțin favorabilă stare a suprafeței; înregistrați prinderile goale, parțiale și înclinate, precum și ridicările reușite.
Limita echipamentului adaugă o altă constrângere
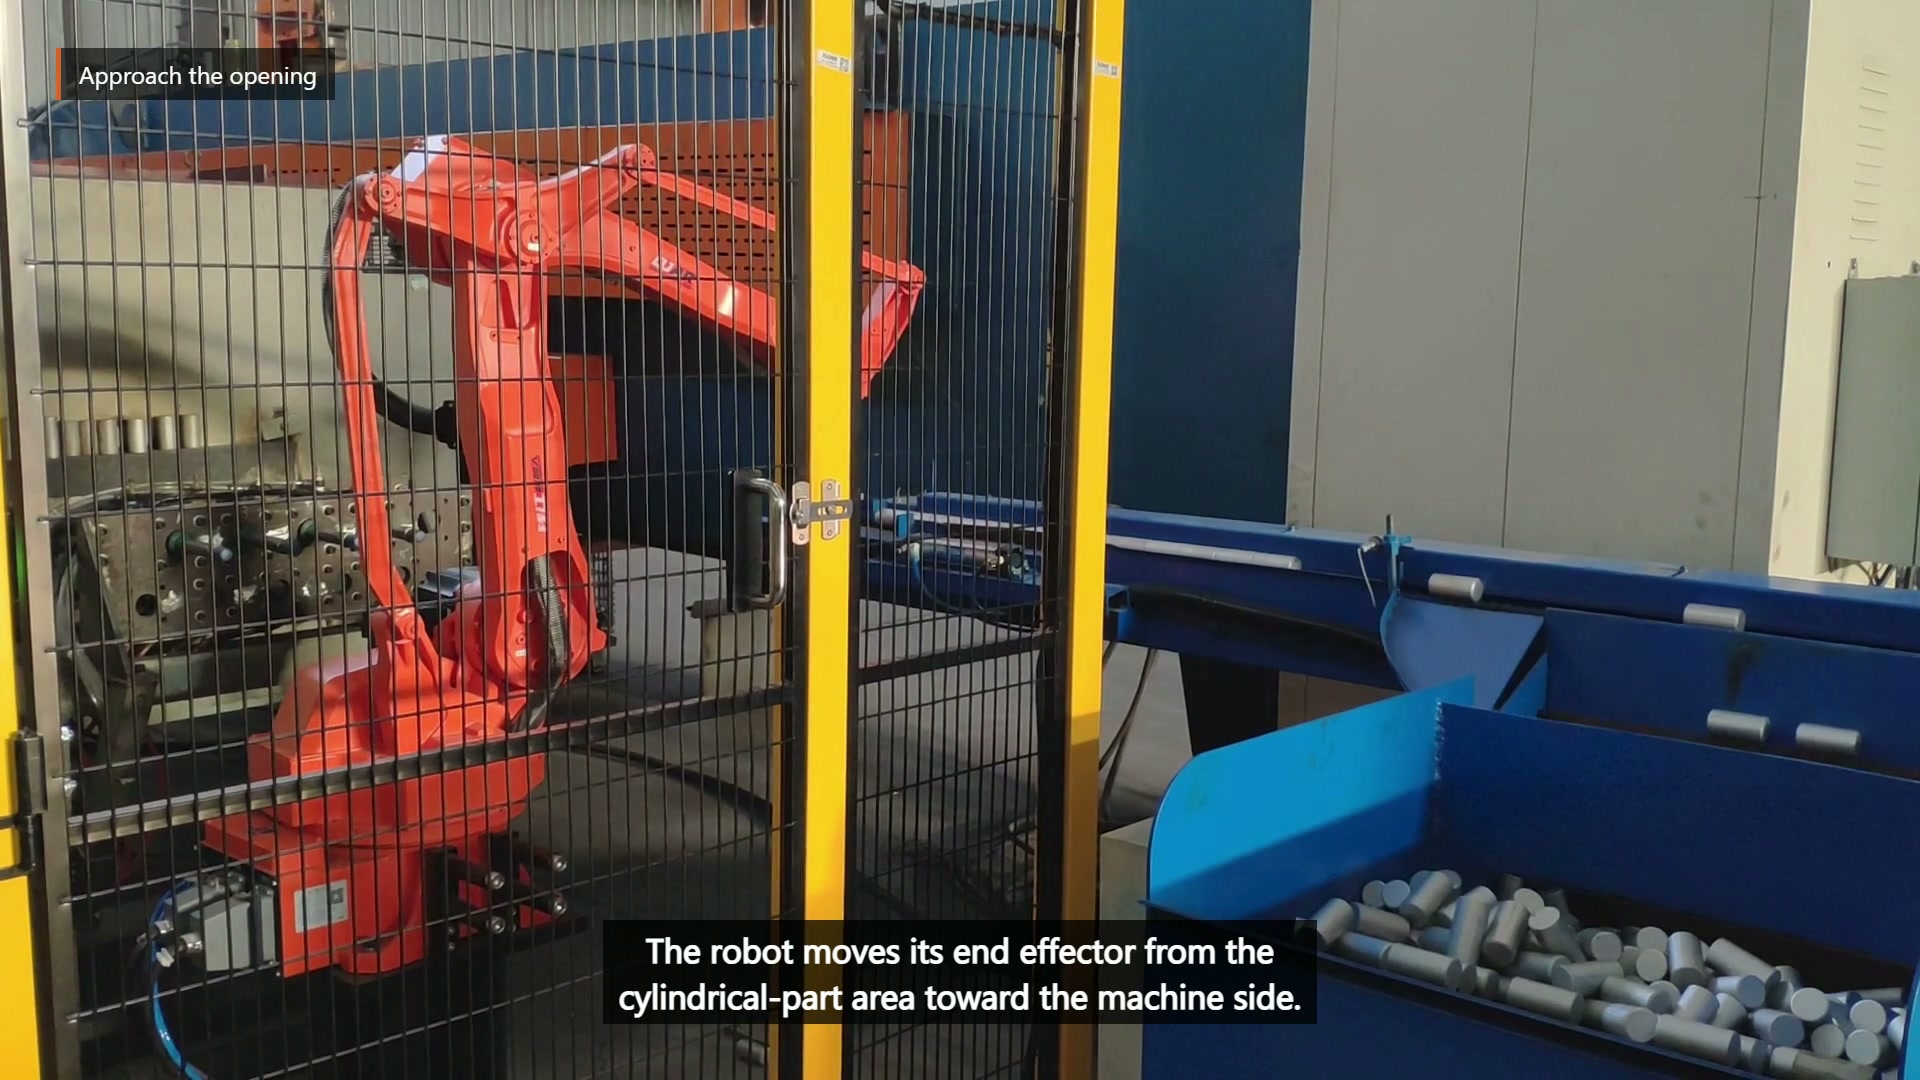
La 00:25.50, robotul se deplasează spre echipamentul albastru închis, lângă zona pieselor cilindrice.
Intrarea depinde de o stare de pregătire convenită și de un spațiu liber suficient pentru gripper, cilindrul reținut și traiectoria de retragere. O întârziere fixă nu poate dovedi că mișcarea internă s-a oprit, că accesul este disponibil sau că poziția de predare este pregătită. Robot-clear trebuie să acopere piesa și scula reținute, nu doar flanșa brațului.
| Întrebare | Interfață de preluare | Interfața echipamentului |
|---|---|---|
| Ce remedieri prezintă? | Suport radial și opritor axial | Locație de predare definită |
| Ce confirmă pregătirea? | Piesă prezentă și așezată corect | Acces disponibil și starea de recepție confirmată |
| Ce volum necesită eliberare? | Abordarea maxilarului în jurul părților învecinate | Instrument, cilindru și cale completă de retragere |
| Ce eșec necesită recuperare? | Priză lipsă, rostogolire sau incompletă | Intrare blocată, predare respinsă sau eșec de ștergere |
Interfețele ar trebui validate separat înainte de a fi cronometrate ca un singur ciclu. Acest lucru previne ca o oprire la echipament să fie diagnosticată greșit ca o problemă a dispozitivului de prindere sau ca o preluare instabilă să fie ascunsă de un joc suplimentar în aval.
Testele de recuperare dezvăluie care interfață a pierdut controlul
Eliminați o piesă din prezentare, plasați una la cea mai proastă deviere axială permisă, provocați confirmarea prinderii, rețineți starea de pregătire a echipamentului și obstrucționați predarea în încercările controlate. Fiecare condiție necesită un punct de menținere sigur și o rută de resetare care să păstreze cunoștințele despre dacă robotul transportă o piesă.
Pentru o analiză a conceptului, furnizați desenul piesei, intervalul de diametre și lungimi, masa și suprafețele protejate, suportul de prezentare și variația primită, stările de deschidere și control ale echipamentului, locația de predare, așteptările de recuperare și piesele reprezentative. Trimiteți aceste informații pentru o analiză a conceptului EVST → sau e-mail sales@evsrobot.com.
Materialul filmat permite manipularea pieselor cilindrice alături de echipamente închise; sculele finale, controalele, măsurile de siguranță și acceptarea depind de validarea proiectului.