
Rectificare și debavurare robotizată pentru piese turnate din aluminiu
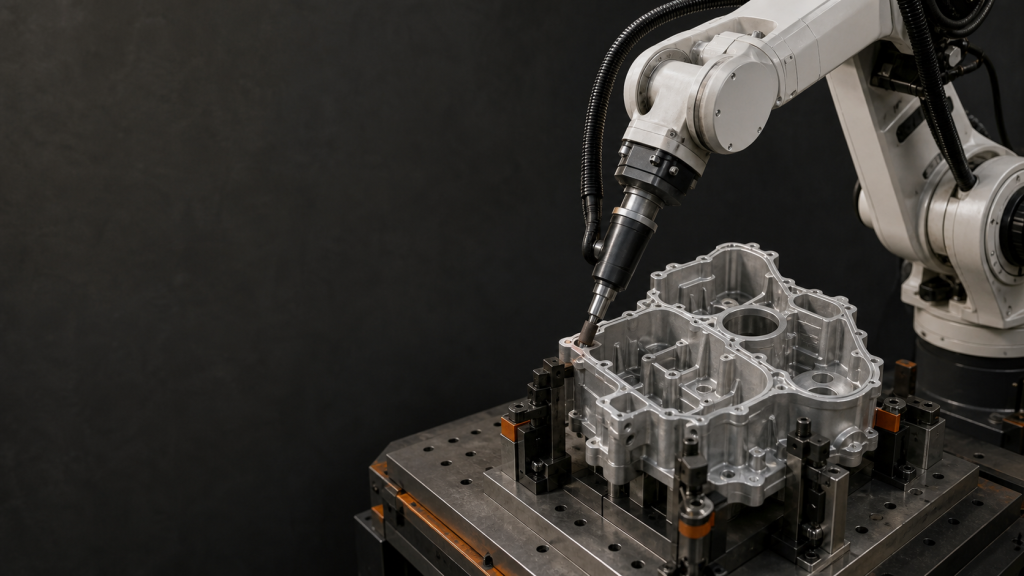
Planificați rectificarea și debavurarea robotizată pentru piese turnate din aluminiu cu o hartă a bavurilor, date de fixare, segmentare a muchiilor, acces la scule, încercări, inspecție și recuperare.
Sudarea robotizată a plăcii ondulate: Dispozitiv de fixare și traiectorie
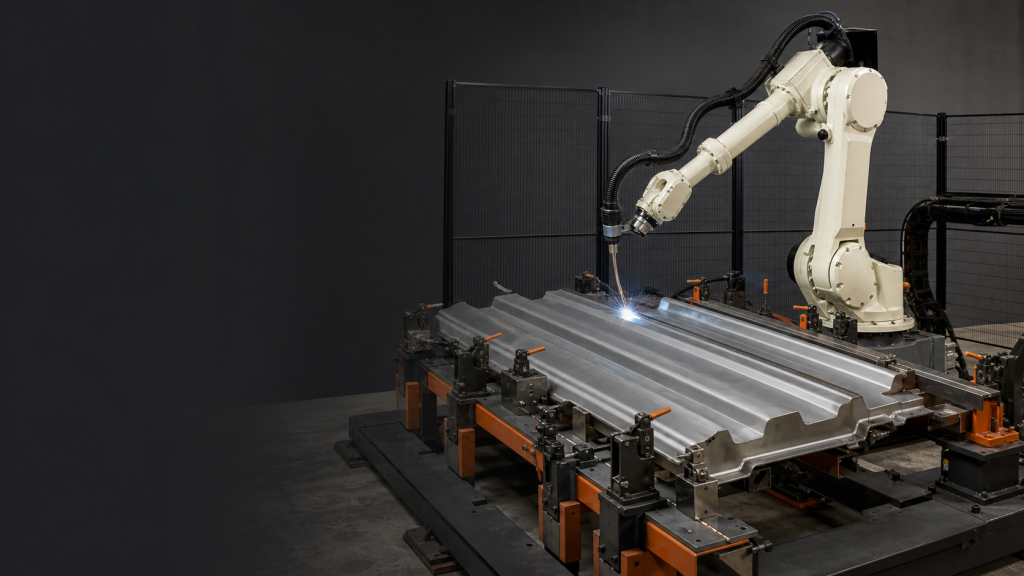
Planificați sudarea robotizată a plăcii ondulate prin definirea piesei, datele de fixare, accesul la torță, controalele procedurilor, ciclurile de încercare, inspecția și recuperarea.
Ghid de sudare sincronizată cu mai multe torțe
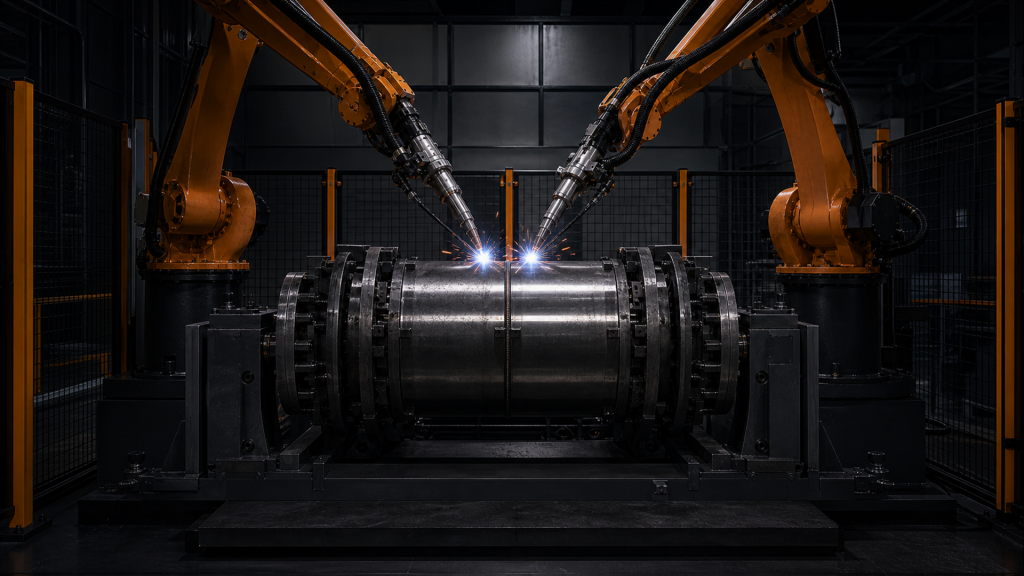
Sudarea sincronizată cu mai multe torțe necesită geometrie corelată, mișcare, înregistrări de proces, control termic, izolare a defecțiunilor și acceptare a producției.
Cum se validează limitele de putere și forță ISO/TS 15066 (2026)
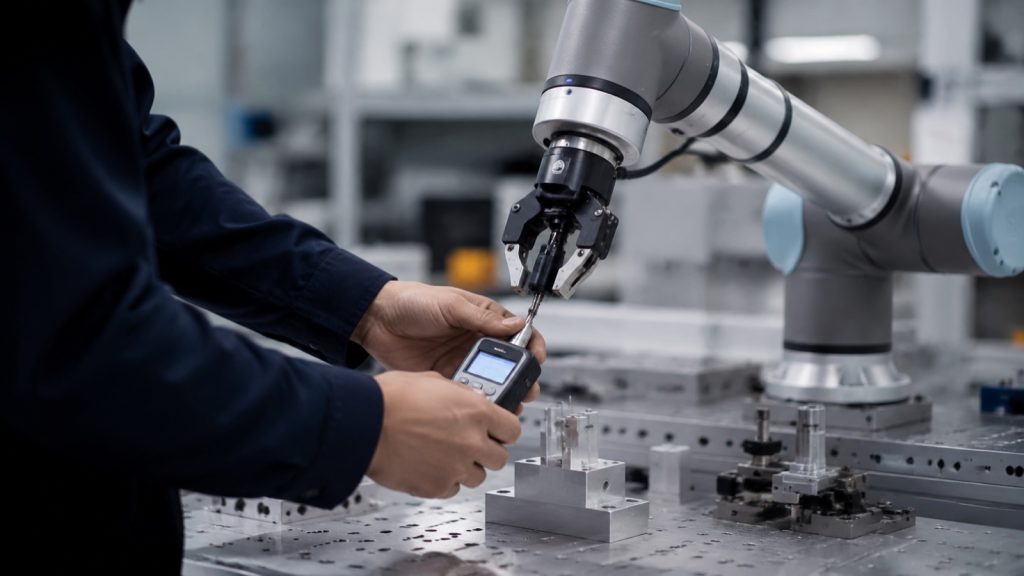
Cum se măsoară și se validează limitele de putere și forță ISO/TS 15066 la scula și piesa de prelucrat reale: testare tranzitorie vs. cvasi-statică, manometre și documentație.
De ce proiectele de automatizare eșuează după sosirea robotului (2026)
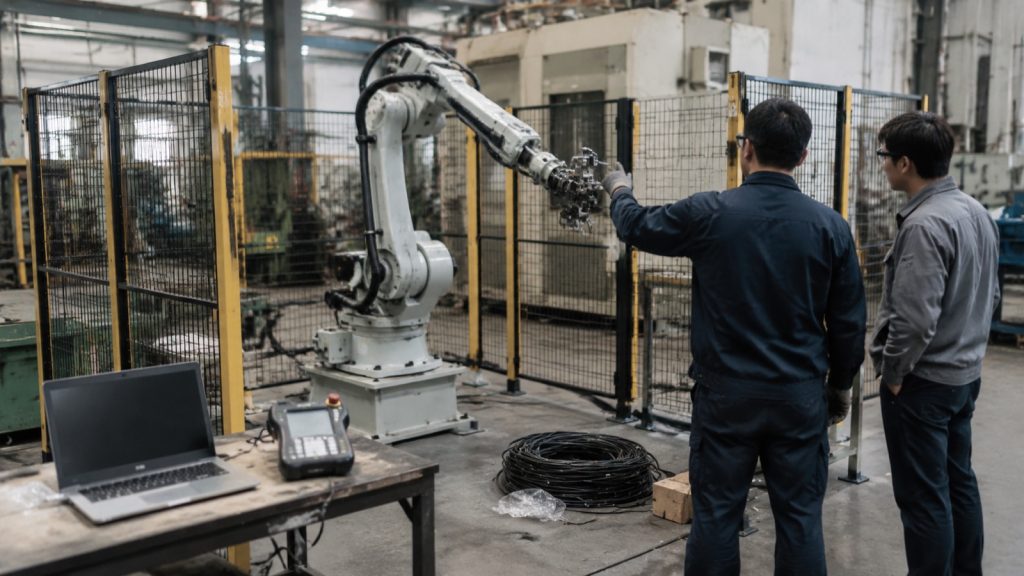
De ce proiectele de automatizare eșuează după sosirea hardware-ului: cinci cauze reale, de la EOAT și timpul de ciclu până la piese de schimb, și întrebările pe care trebuie să le adresați furnizorilor înainte de semnarea contractului.
Ghid de reînregistrare a coordonatelor robotului mobil
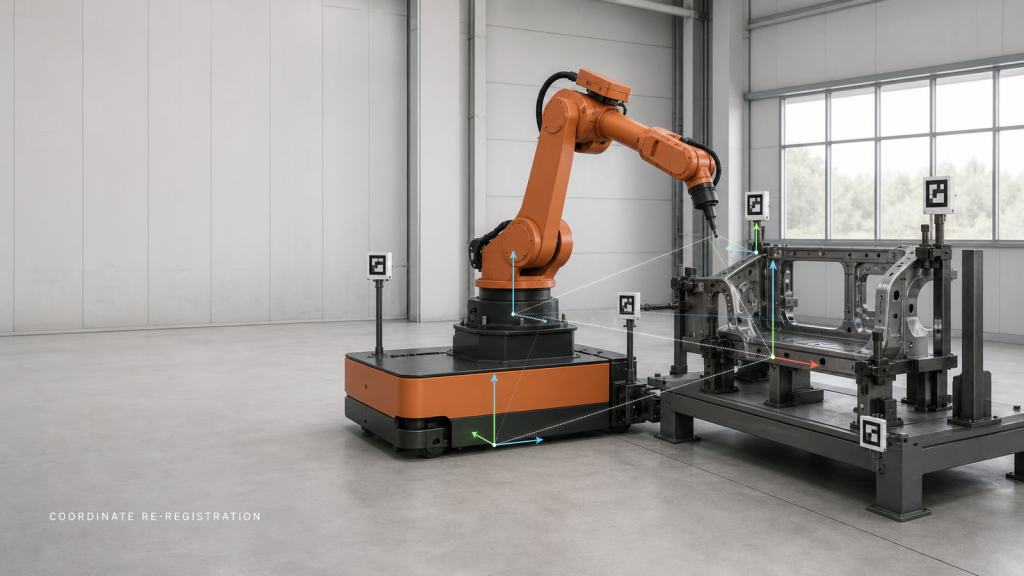
Reînregistrarea coordonatelor robotului mobil reconstruiește și verifică relația dintre platformă, stație, piesă de prelucrat, robot și unealtă înainte de procesare.
Încărcarea și descărcarea robotului de tăiere a marginilor de sticlă: Prindere, punct de referință, prevenirea zgârieturilor și recuperare
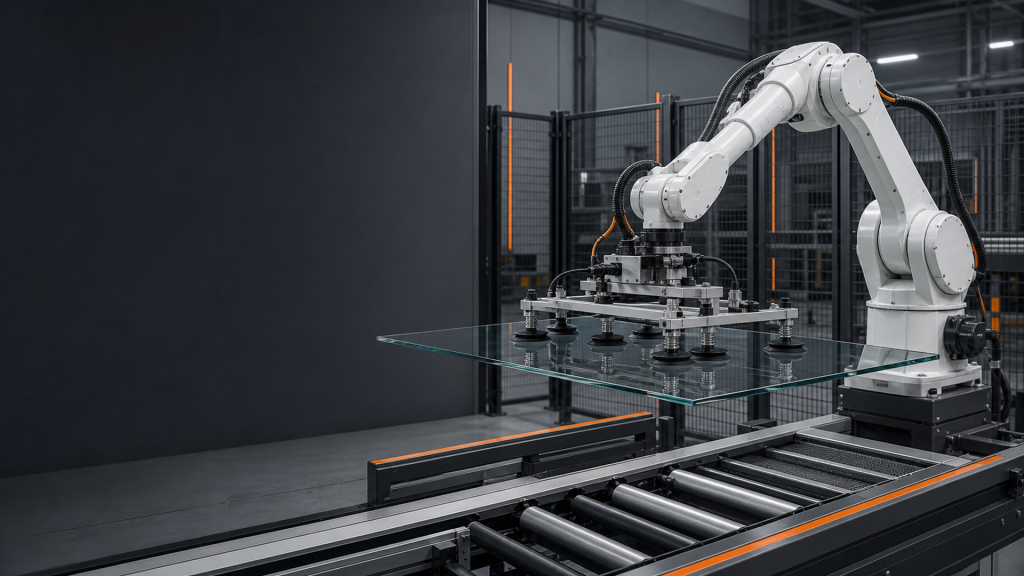
Planificați încărcarea robotului de prelucrare a marginilor de sticlă în jurul suprafețelor de prindere, confirmarea cu vid, reperul, prevenirea zgârieturilor, predările în stații și testele de recuperare.
Cum să alegi un robot SCARA: Sarcină utilă, rază de acțiune și timp de ciclu
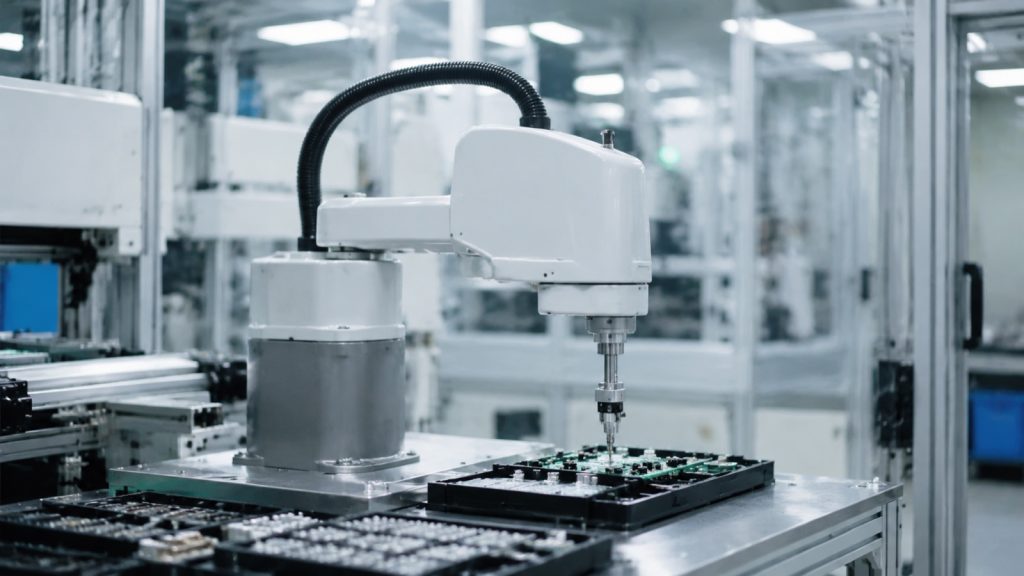
Un ghid bazat pe dimensionare pentru alegerea unui robot SCARA în 2026: sarcină utilă cu scule, rază de acțiune vs. anvergură de lucru, evaluare comparativă a timpului de ciclu și clasă de cameră curată/repetabilitate.
ISO 10218-2:2025 Explicație: Ghid de siguranță pentru celulele robotizate
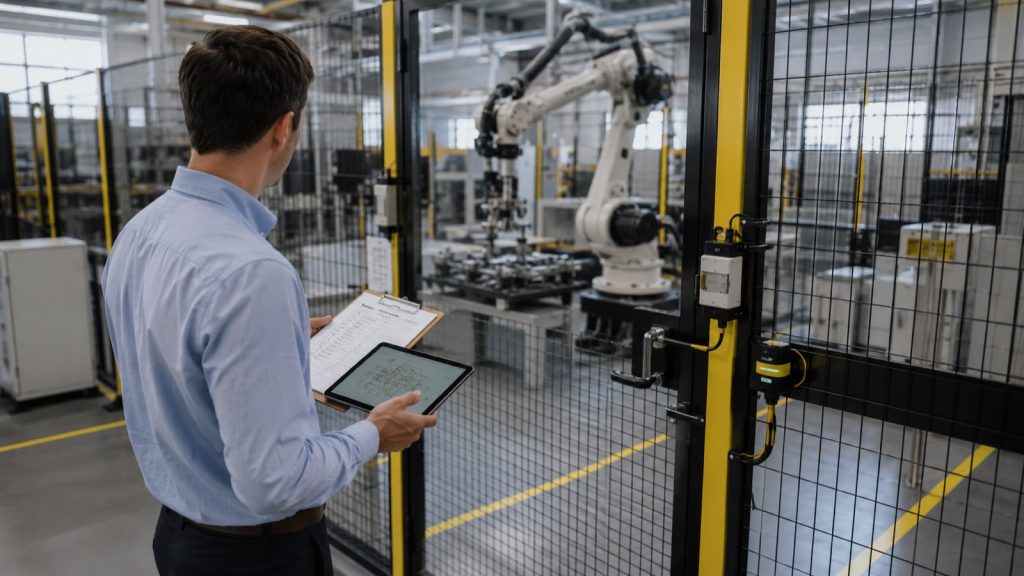
ISO 10218-2:2025 acoperă siguranța integrării sistemelor și celulelor robotice, nu robotul în sine. Evaluarea riscurilor, spațiul protejat și validarea pentru integratori.
Costul și rentabilitatea investiției robotului de paletizare în 2026: Ghid de preț și amortizare
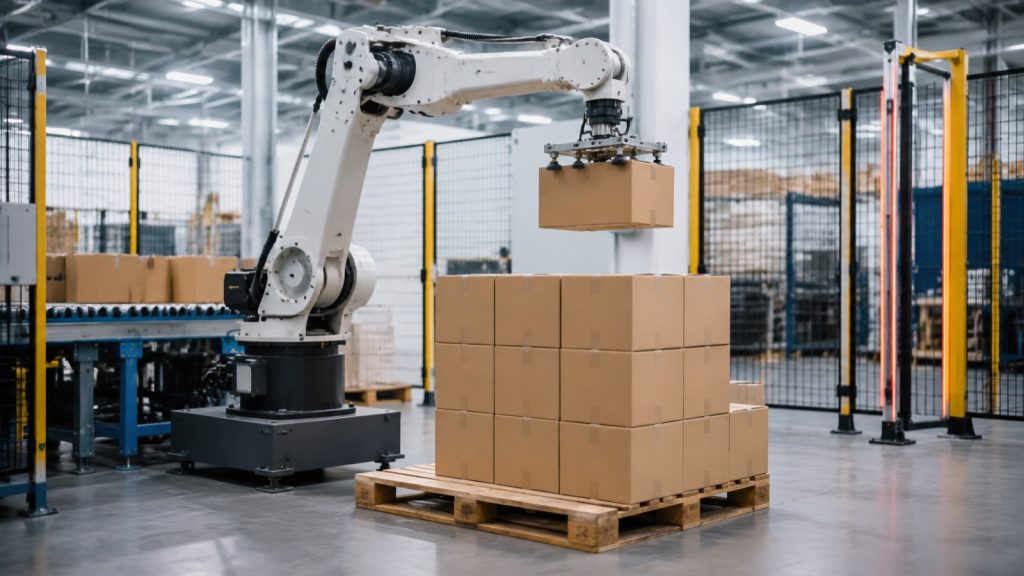
Cât costă o celulă robotizată de paletizare în 2026: defalcarea cheltuielilor de capital, intervalele de preț pe segmente de sarcină utilă și cum se calculează rentabilitatea investiției și perioada de recuperare a investiției.
Axa de deplasare a robotului, rază de acțiune multi-stație: cursă, amplasarea stației și limita de siguranță
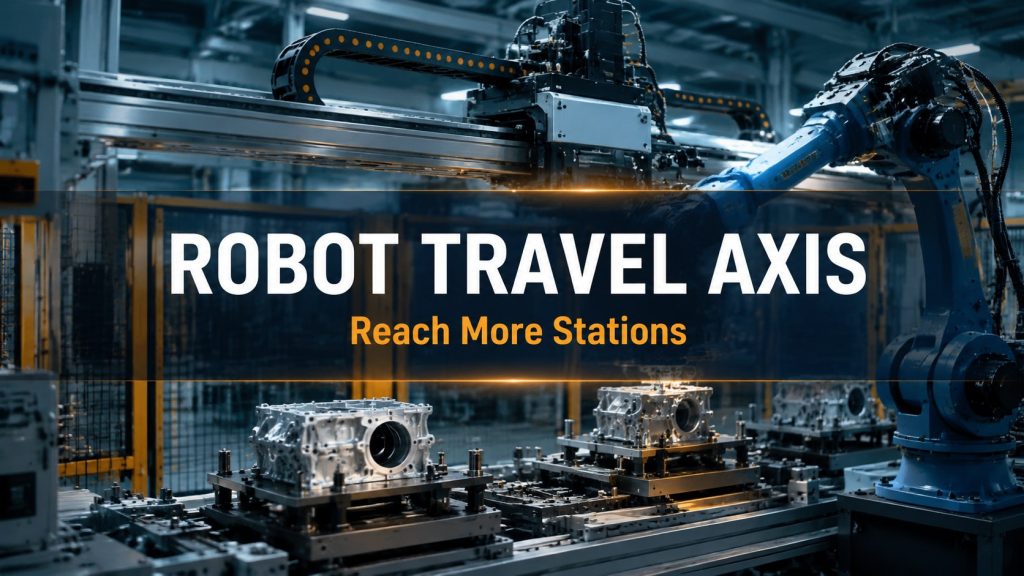
Planificați axa de deplasare a robotului verificând cursa utilizabilă, coordonatele stației, anvelopa robotului, rutarea cablurilor, impactul takt, accesul pentru întreținere și limita de siguranță.
Celulă de blocare cu șurub dublu: alimentare, trasabilitatea cuplului și verificare Poka-Yoke
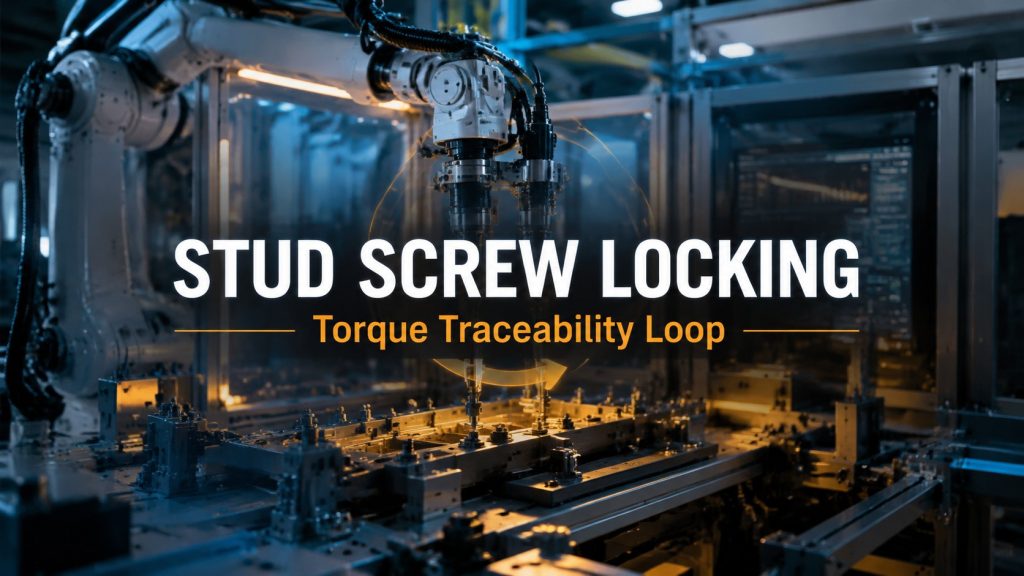
Planificați o celulă de blocare cu șuruburi duble pentru prezoane, verificând alimentarea, așezarea, trasabilitatea cuplului, verificarea Poka-Yoke, takt și logica de recuperare.