
Estimăm o celulă de despachetare din piesele acceptate de stația de recepție, pe parcursul unui ciclu complet al cutiei. Pentru ca această numărare să fie semnificativă, definim mai întâi confirmarea prinderii, permisiunea de recepție și secvența de predare-completare. Apoi, includem înlocuirea cutiei, manipularea pieselor rămase și recuperarea în limita de timp. Viteza de deplasare a robotului nu poate, în sine, să stabilească prețul sau dimensiunea acelei sarcini de aprovizionare.
Urmăriți mișcarea de la cutie la stație
Brațul filmat coboară un dispozitiv de prindere vertical către module mici și ordonate dintr-o cutie de carton și se deplasează între cutie și o stație adiacentă. Aranjamentul vizibil ne pune două probleme de integrare separate: modul în care unealta abordează conținutul cutiei și momentul în care următoarea stație este gata să îl primească.
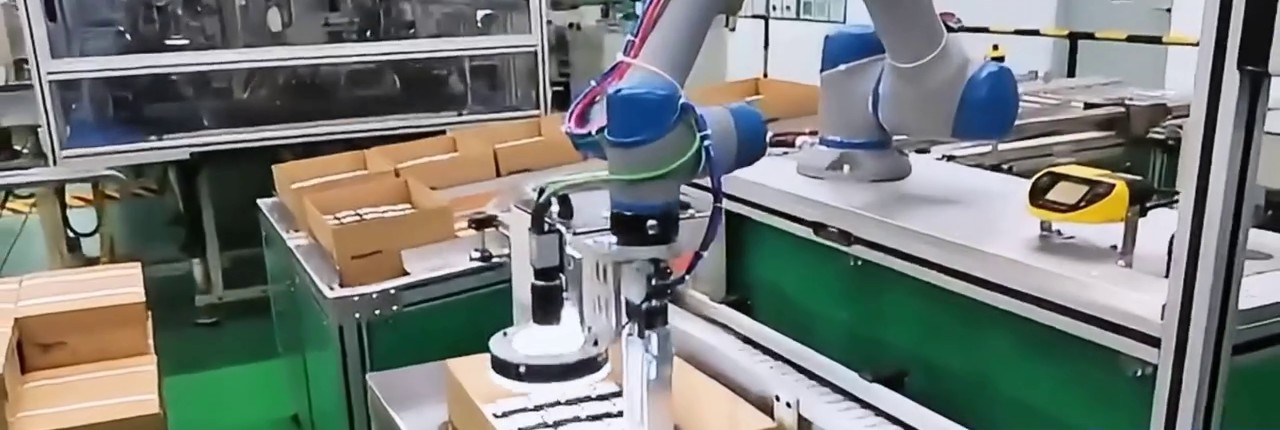
Filmul principal 00:07.28 — Instrumentul este deasupra rândurilor de module din cutia deschisă frontală, arătând zona de deschidere și preluare a cutiei.
Transformă o mișcare într-o livrare confirmată
Pentru o celulă propusă, definim o handshake de proces înainte de a atribui un număr de producție. Un controler poate seta o ieșire digitală, poate aștepta o intrare sau o expresie și poate gestiona un timeout. Folosim aceste funcții pentru a conecta operarea instrumentului la starea receptorului, cu nume de semnal și temporizare convenite între dispozitive.
| Pasul propus | Ce face secvența de control | Ce înseamnă o excepție |
|---|---|---|
| Comandă prinderea | Setați ieșirea aleasă a sculei | Comanda este o instrucțiune, nu o confirmare că piesele sunt reținute. |
| Confirmați păstrarea | Așteptați feedback-ul de prindere selectat într-un timp definit | Opriți secvența normală de transfer și gestionați o prindere neconfirmată |
| Obțineți permisiunea de primire | Așteptați ca destinatarul să accepte transferul | Înregistrați receptorul care așteaptă separat de mișcarea robotului |
| Plasați și eliberați | Executați abordarea și secvența de eliberare selectată | Nu luați în considerare o livrare doar pentru că a fost trimisă o comandă de eliberare |
| Finalizează predarea | Schimbați confirmarea plasării/finalizării convenite | Actualizați numărul de livrări doar la evenimentul de acceptare definit |
Metoda de feedback depinde de unealta și receptorul selectate. De exemplu, un semnal de unealtă închisă și o confirmare parțial reținută pot descrie condiții diferite. Specificăm ce dovedește de fapt fiecare semnal și stabilim limite de așteptare pe baza nevoilor de răspuns și recuperare ale echipamentului. I/O-urile obișnuite ale procesului rămân separate de funcțiile de siguranță ale celulei.
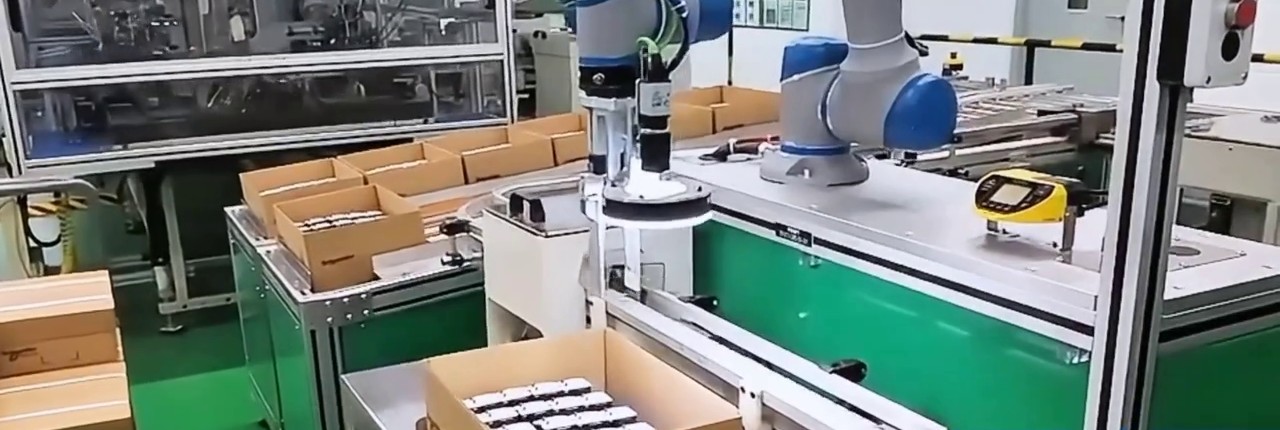
Filmul principal 00:15.5 — Unealta robotizată se află lângă masa de lucru din dreapta, arătând relația dintre cutie și stația adiacentă.
exemplu de manipulare a modulului de baterie de la transportor la stație prezintă un alt aranjament de recepție în care un transportor și o stație împart timpul robotului. Este util atunci când se discută unde se termină o livrare și ce dispozitiv poate face robotul să aștepte.
Dați rândului rămas propria regulă de gestionare
Pentru o matrice obișnuită, o configurație de pornire este localizarea cutiei și definirea pozițiilor de preluare din referința sa. Apoi, testăm pozițiile adiacente peretelui și ultimele module rămase, folosind cutia și unealta propriu-zise. Mișcarea cutiei, distanța față de perete sau o modificare a modelului rămas pot face ca aceste poziții să fie diferite de preluarea centrală ușoară.
Dacă o propunere conține mai multe module împreună, testați un grup complet și un grup final incomplet. Decideți dacă instrumentul selectat poate gestiona o cantitate rămasă diferită, dacă este necesară o cale separată pentru rândul final sau dacă restul merge către o excepție asistată de operator. Această alegere modifică atât cantitatea confirmată, cât și timpul per cutie. O dimensiune nominală a grupului nu este un multiplicator valid pentru fiecare încercare.
Înlocuirea cutiilor necesită, de asemenea, o stare finală definită: următoarea cutie este localizată și disponibilă pentru preluare. O a doua poziție de preluare poate permite uneori înlocuirea în timp ce o altă cutie alimentează celula. Evaluăm această configurație cu secvența de control și aranjamentul de acces; estimarea include doar timpul de reaprovizionare care rămâne neacoperit.
Măsurați ciclul complet al cutiei
Folosiți același eveniment înregistrat la ambele capete: începeți când începe prima sarcină de preluare pentru acest carton și terminați când începe prima sarcină de preluare pentru următorul carton. Numărați piesele acceptate efectiv în același interval. Nu amânați începerea cronometrării până când receptorul este gata; înlocuirea cartonului, confirmările și așteptările ulterioare trebuie să rămână în intervale succesive. Apoi calculați:
Module livrate pe oră = 3600 × N / T
Aici N este numărul acceptat la punctul de recepție convenit și T reprezintă secundele scurse pe aceeași limită completă a ciclului de cutie. Factorul convertește secundele într-o oră. Aceasta este o ecuație de planificare, nu o cifră de performanță pentru brațul filmat.
Separăm timpul înregistrat în transfer productiv, așteptări pentru confirmarea sculelor, așteptări pentru receptor, înlocuirea cutiei și recuperarea excepțiilor. Dacă mai multe activități se suprapun, timpul scurs complet contorizează acel interval o singură dată. Dacă se măsoară mai multe cutii, se împărțim totalul pieselor acceptate la timpul total scurs, în loc să se calculeze media ratelor individuale ale cutiilor.
Înregistrarea indică apoi o decizie de configurare. Receptorul așteaptă în mod repetat apeluri pentru o discuție despre interfață sau capacitate în aval. Un interval lung de înlocuire neacoperit necesită o comparație între reaprovizionare și aspect. Excepțiile repetate din ultimul rând necesită o revizuire a strategiei privind sculele sau piesele rămase. Acestea sunt modificări diferite, chiar și atunci când fiecare apare inițial ca o rată orară scăzută.
Pentru a discuta despre celulă cu EVST, aduceți fotografii ale cutiei și modulelor, aranjamentul și cantitățile cutiei, un videoclip de manipulare de la plină la aproape goală și semnalele disponibile ale receptorului sau secvența de operare. Dacă interfața nu este încă documentată, explicați ce trebuie să primească următoarea stație și când. Putem folosi aceste intrări pentru a defini transferul, regulile de excepție și un ciclu de probă util. Discutați despre integrarea modulelor de despachetare.