
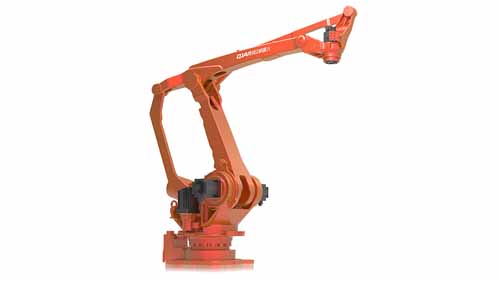
Todas as partes de um robô desempenham um papel em suas operações e determinam o tipo de tarefas para as quais ele pode ser usado. Portanto, ter um conhecimento profundo de tais partes seria o primeiro passo para escolher o correto robô industrial para suas necessidades. Embora haja muitas partes a considerar, talvez fosse benéfico começar com uma das principais; um manipulador robótico.
O que é manipulação robótica?
A robô é uma máquina programada para executar automaticamente tarefas específicas de forma previsível. Para fazer isso, ele precisa manusear objetos e movê-los ou impactá-los por meio de ações como soldagem ou perfuração. É esse manuseio ou procedimentos realizados em objetos que é chamado de manipulação robótica. Esta definição nos dá contexto para definir manipuladores robóticos.
Um manipulador robótico é uma estrutura semelhante a um braço unida ao corpo de um robô e é usada para executar tarefas. Um robô sem manipulador seria o equivalente a uma pessoa realizando uma tarefa com as mãos amarradas nas costas, simplesmente não é viável. É, de facto, por esta razão que os manipuladores robóticos também são conhecidos como braços robóticos.
Em que consistem os manipuladores robóticos?
Fonte: Kawasaki
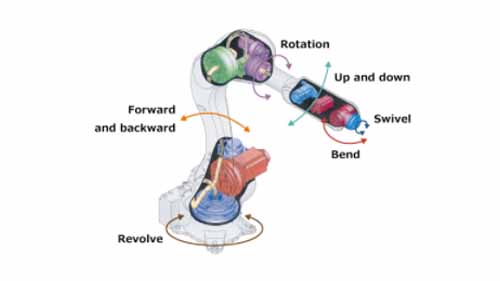
Os manipuladores de robôs consistem em uma série de juntas e elos fundidos em sua estrutura interna. De fora, o braço do manipulador robótico parece apenas ser montado no robô. No entanto, a série de juntas e elos vai mais para dentro do corpo do robô para ligá-los. Isso garante que o robô e o manipulador trabalhem juntos em movimentos fluidos coordenados.
Links são componentes rígidos que unem diferentes partes de um robô. Embora sua rigidez proporcione uma estrutura firme, dificultaria o movimento das peças do robô durante as tarefas. Como resultado, juntas são adicionadas aos elos para facilitar a flexibilidade. As juntas são componentes móveis que deslizam uns contra os outros para facilitar movimento linear, rotativo ou revolucionário de peças de robôs. Eles são construídos e funcionam da mesma maneira que um cotovelo ou joelho humano.
Manipuladores de robôs em diferentes robôs
Fonte: www.brainkart.com
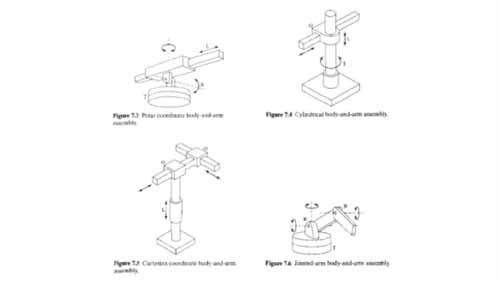
Os tipos e o número de juntas que um robô manipulador possui determinam seus graus de liberdade, a forma de seu envelope de trabalho e como ele pode ser aplicado. Isso, por sua vez, determina como um robô é categorizado. Para ilustrar, vamos examinar diferentes tipos de robôs e as estruturas de seus manipuladores robóticos.
Robô Cartesiano - seus manipuladores são ligados usando 3 juntas prismáticas que são perpendiculares entre si e fornecem apenas movimentos de deslizamento linear. Como resultado, um robô cartesiano é classificado como um robô de 3 eixos e tem um envelope de trabalho geométrico.
Polar Robot - o braço e o corpo de um robô polar são unidos usando uma junta de revolução. Esse tipo de junta permite movimentos circulares que permitem que o braço do robô polar se mova dentro de 3 eixos em um sistema de geometria polar.
Robô cilíndrico - um braço robótico cilíndrico opera usando uma junta rotativa na base e uma junta linear que permite que ele se mova ao longo do eixo vertical. A configuração dessas juntas permite que o manipulador se alongue e se retraia, mas seu envelope de trabalho ainda é bastante limitado a uma pequena forma cilíndrica.
Robô SCARA – as juntas de um robô SCARA são rotativas e facilitam seus movimentos ao longo dos eixos XY, permanecendo rígidas no eixo Z. Devido às juntas serem um plano horizontal, os robôs SCARA possuem amplos envelopes de trabalho em formato semicircular.
Robô Articulado– um robô articulado tem os manipuladores mais flexíveis entre todos os outros robôs. O braço manipulador robótico é ligado ao corpo do robô por uma junta rotativa, enquanto o cotovelo e outras partes do braço são ligados usando juntas de revolução. As juntas de revolução permitem que o braço role, incline e gire, criando assim um robô de 6 eixos.
Aplicações de manipuladores robóticos
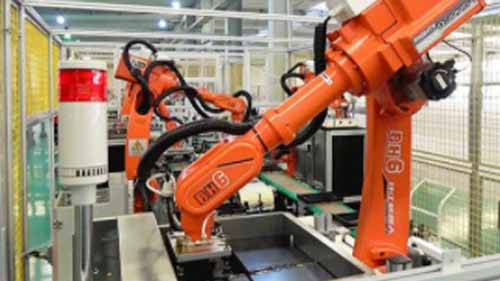
A flexibilidade de vários manipuladores robóticos pode ser aproveitada para automatizar processos em diferentes indústrias. Exemplos de tal aplicação incluem:
Cirurgia robótica - nesta aplicação, um manipulador robótico articulado é equipado com instrumentos cirúrgicos como efetores finais. Ele é controlado remotamente por um cirurgião para executar manobras cirúrgicas.
Escolha e coloque – esta é uma aplicação industrial comum onde robôs manipuladores são utilizados para tarefas repetitivas de coleta e colocação, como embalagem de mercadorias.
Assembléia PCB – neste caso, um manipulador robótico substitui as mãos de um trabalhador humano para montar micropeças em uma placa de circuito impresso com alta precisão e velocidade.
Conclusão
É seguro dizer que o significado do manipulador robótico na robótica vai além da apenas função. Vai além para definir a estrutura e como um robô pode ser aplicado. Manipuladores de qualidade de uma empresa respeitável fabricante de braço robótico seria, portanto, um investimento valioso para qualquer pessoa que se aventurasse na robótica.