SWP-P
Plataformas giratórias horizontais
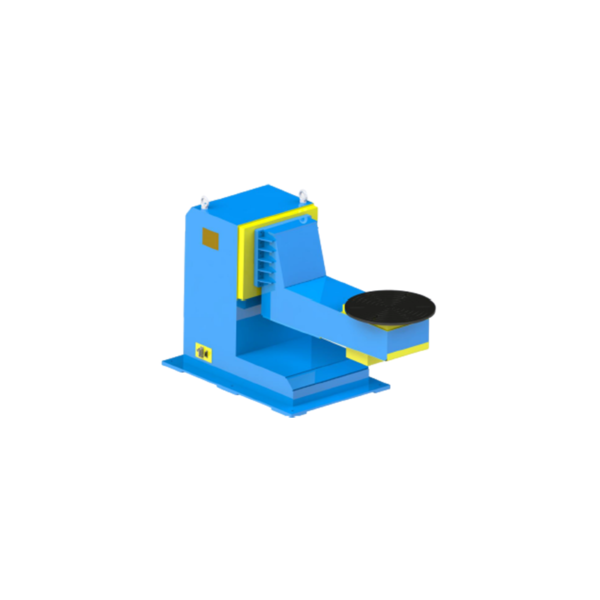
A peça de trabalho fica apoiada em uma mesa horizontal para rotação em um único eixo.
Opções de carga útil nominal: 300 / 500 kg
Configurações personalizadas disponíveis
Ver detalhes da série →
Série padrão + configurações personalizadas
Compare as famílias de posicionadores de 1, 2 e 3 eixos e, em seguida, escolha a configuração ideal para sua peça, dispositivo de fixação, centro de gravidade, movimento e layout da célula. A EVST oferece séries padrão e configurações personalizadas após análise técnica.
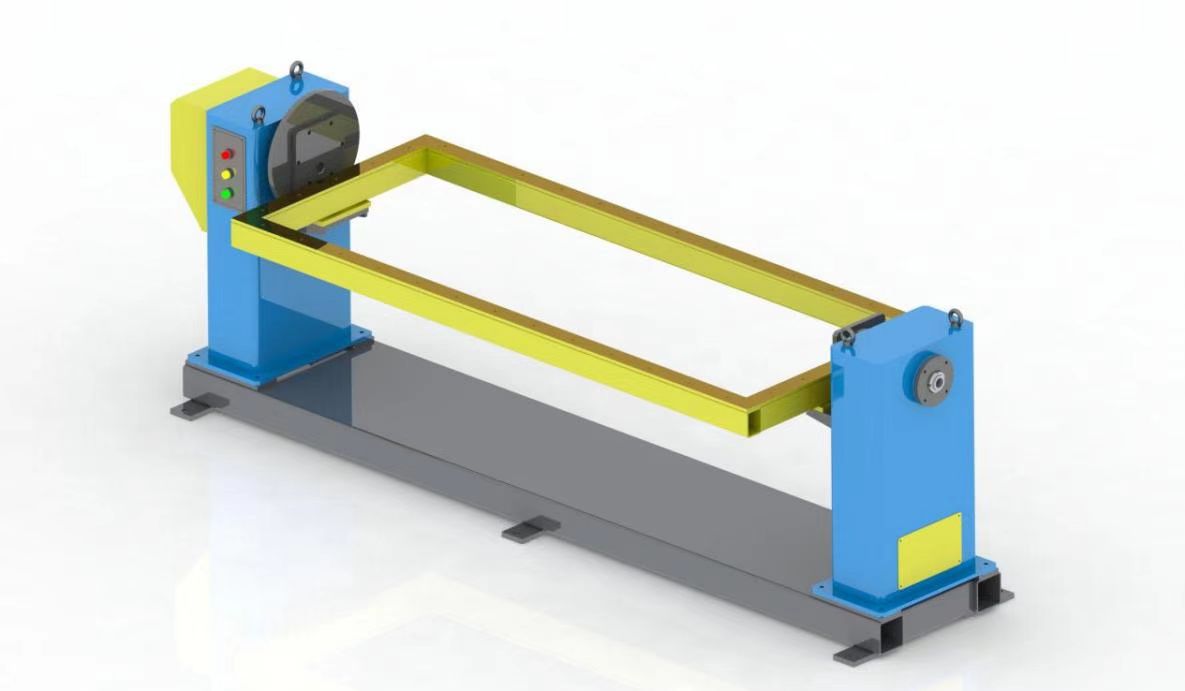
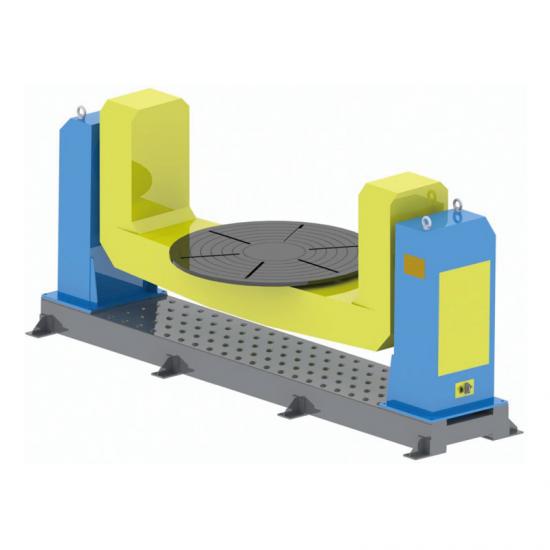
O que é isso
Um posicionador robótico para soldagem é um eixo externo servoacionado que segura e reorienta uma peça de trabalho para facilitar o acesso à soldagem. Ao contrário de uma mesa giratória simples, ele pode combinar movimentos de rotação, inclinação ou troca de posição. Rolos giratórios suportam recipientes cilíndricos por fricção; posicionadores fixam a peça de trabalho a ferramentas projetadas especificamente para essa finalidade.
Série de nove produtos
As opções de carga útil nominal abaixo permitem uma comparação inicial entre as famílias de produtos. Carga útil nominal significa o peso combinado da peça de trabalho e do dispositivo de fixação; a seleção final também depende do centro de gravidade, das dimensões, do movimento e das condições da célula. Configurações personalizadas estão disponíveis para cada série após análise técnica.
Para um único movimento rotativo ou suporte entre cabeçote e contraponto
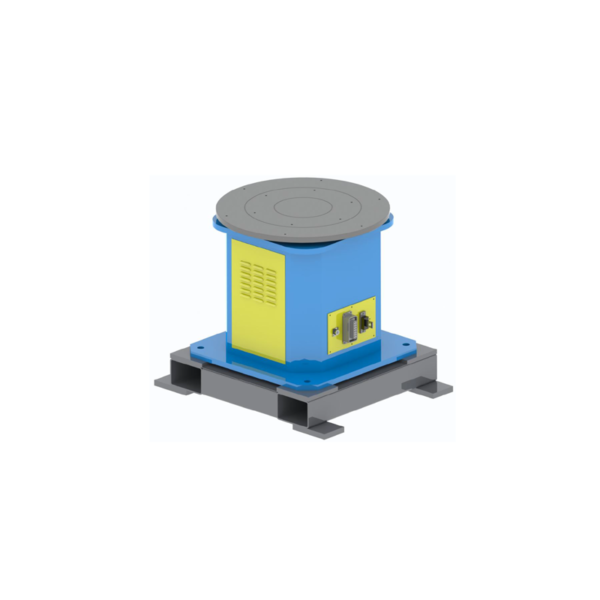
SWP-P
A peça de trabalho fica apoiada em uma mesa horizontal para rotação em um único eixo.
Opções de carga útil nominal: 300 / 500 kg
Configurações personalizadas disponíveis
Ver detalhes da série →
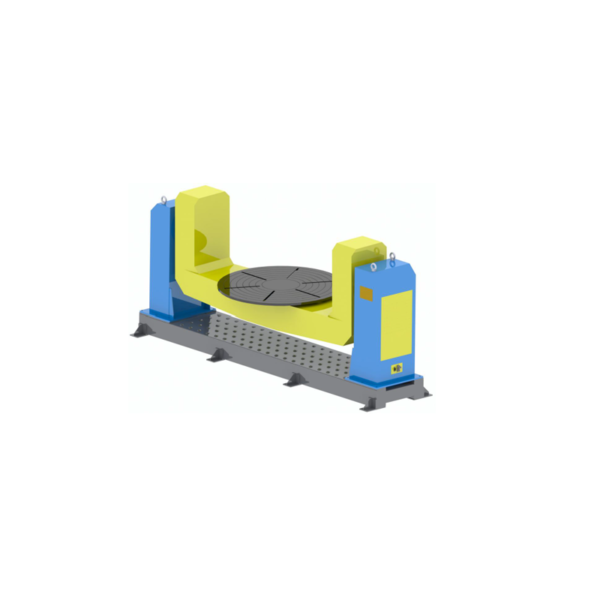
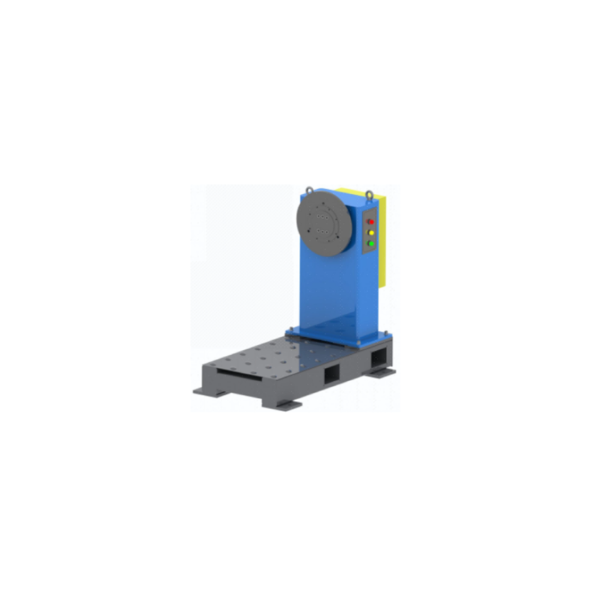
SWP-Z
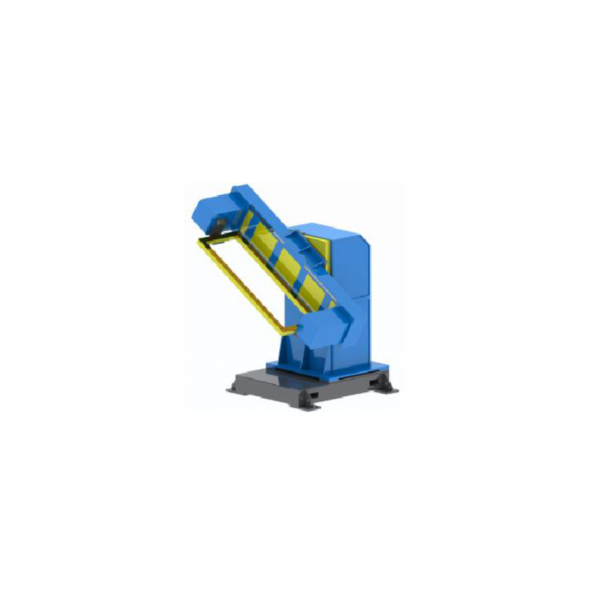
O dispositivo é parafusado a uma placa frontal de eixo vertical e gira em torno de um eixo horizontal.
Opções de carga útil nominal: 300 / 500 kg
Configurações personalizadas disponíveis
Ver detalhes da série →
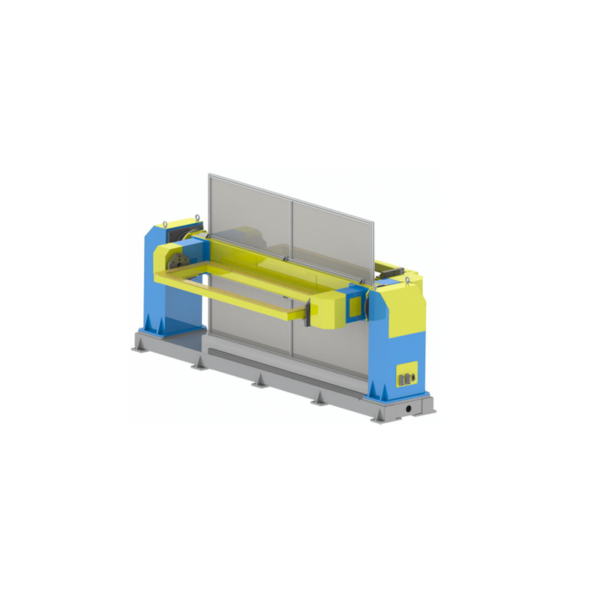
SWP-ZW
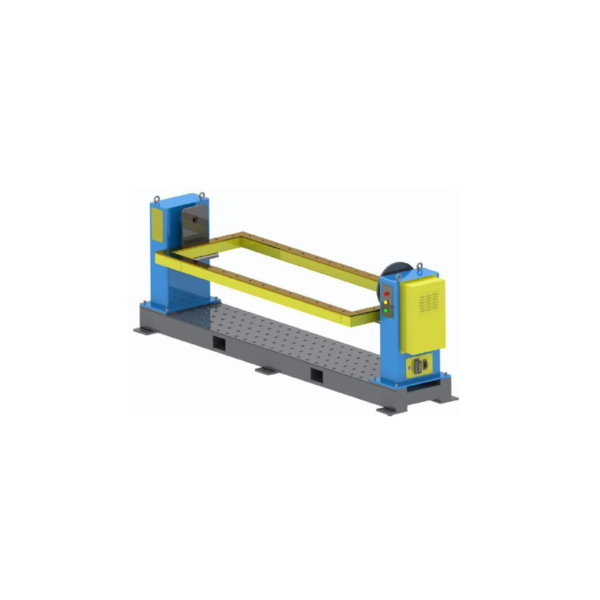
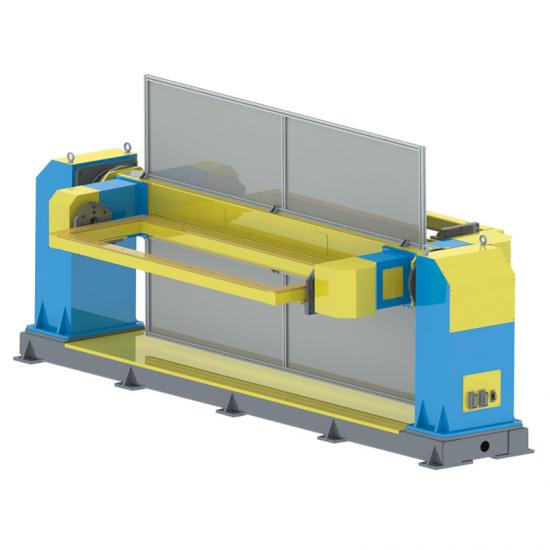
Suporta dispositivos ou estruturas mais longas entre o cabeçote móvel e a contraponta para rotação no eixo horizontal.
Opções de carga útil nominal: 300 / 500 / 800 / 1,200 kg
Configurações personalizadas disponíveis
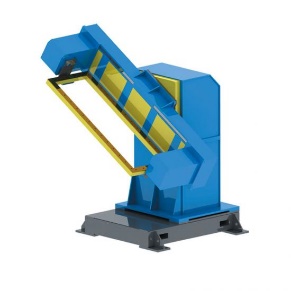
Ver detalhes da série →Combina rotação e inclinação para melhorar a orientação da costura e o acesso.
DWP-C
Uma lateral aberta facilita o acesso para carregamento ao redor das ferramentas.
Opções de carga útil nominal: 200 / 500 / 1,000 kg
Configurações personalizadas disponíveis
Ver detalhes da série →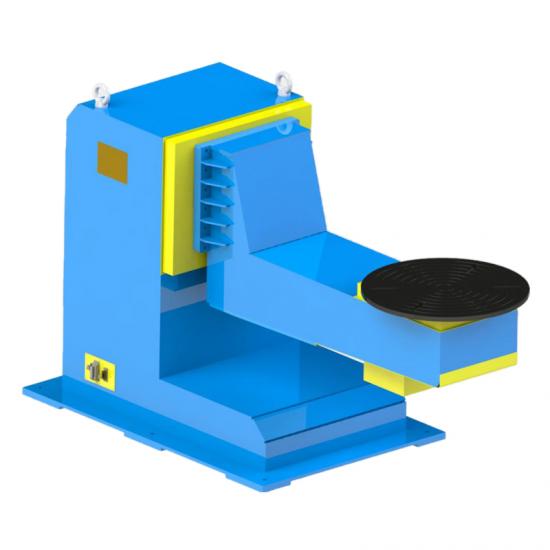
DWP-L
A estrutura em L deslocada deixa espaço de aproximação ao redor do dispositivo de fixação para o robô.
Opções de carga útil nominal: 500 / 1,000 / 2,000 kg
Configurações personalizadas disponíveis
Ver detalhes da série →
DWP-U
Dois suportes verticais sustentam uma peça estrutural ou componente maior centralizado, permitindo sua rotação e inclinação.
Opções de carga útil nominal: 1,000 / 3,000 / 5,000 kg
Configurações personalizadas disponíveis
Ver detalhes da série →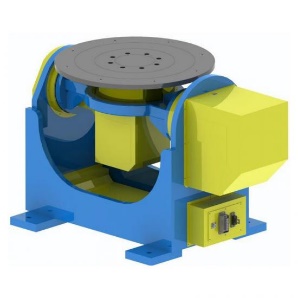
DWP-P
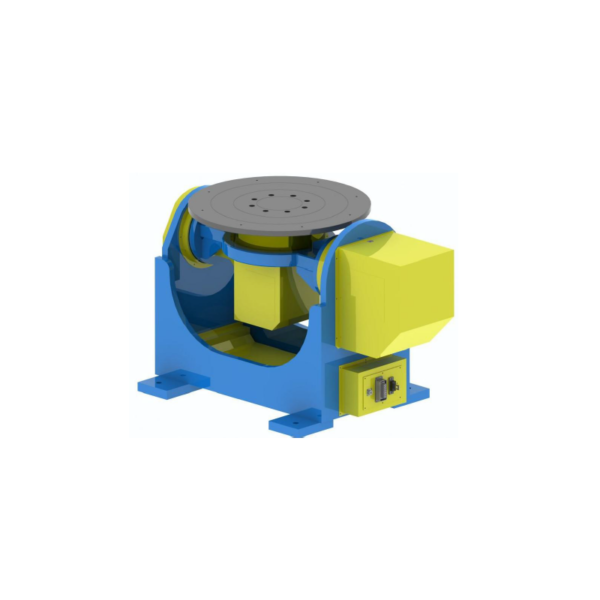
Um dispositivo montado em plataforma gira e inclina como um conjunto único.
Opções de carga útil nominal: 300 / 500 / 1,000 kg
Configurações personalizadas disponíveis
Ver detalhes da série →Adiciona indexação de estações ou movimento de troca; o layout da célula é confirmado por projeto.
TWP-C
O sistema de indexação vertical da estação altera a posição de trabalho enquanto o posicionador orienta cada peça para a soldagem.
Opções de carga útil nominal: 500 / 1,000 kg
Configurações personalizadas disponíveis
Ver detalhes da série →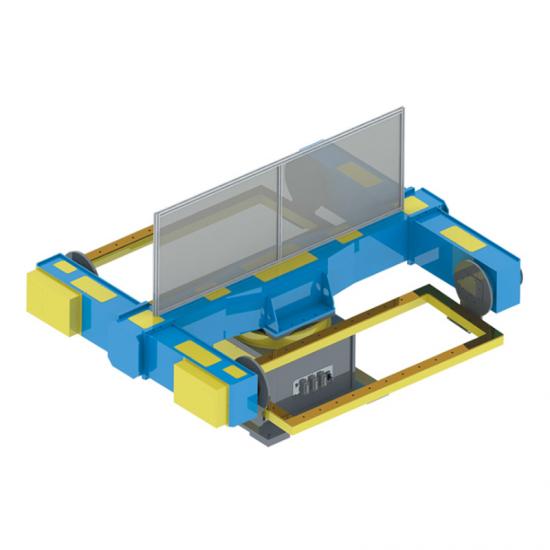
TWP-S
O indexamento horizontal da estação apresenta posições alternadas de carga e soldagem.
Opções de carga útil nominal: 500 / 1,000 kg
Configurações personalizadas disponíveis
Ver detalhes da série →Seleção de luz
Você não precisa de uma especificação finalizada para começar. Essas informações são suficientes para selecionar a família de produtos; use o guia separado para uma seleção mais detalhada.
Descreva se a peça de trabalho precisa de rotação, inclinação, indexação de estação ou movimento de troca.
Forneça o peso combinado da peça e do dispositivo de fixação, bem como a posição do centro de gravidade em relação aos eixos.
Compartilhe as dimensões da peça de trabalho, o método de montagem do dispositivo de fixação, as interfaces e os requisitos de carga.
Forneça a posição do robô, o acesso para soldagem, o percurso do operador, a distância de segurança e a sequência de estações.
Forneça a marca/modelo do robô e os movimentos coordenados, controles e interfaces de site necessários.
Para uma comparação mais completa da contagem de eixos, layouts L/C/U e entradas de seleção, leia o Guia de posicionamento para soldagem.
As séries padrão estabelecem o ponto de partida; as interfaces e o layout finais são confirmados para cada projeto.
Customização e integração
Quando um posicionador opera como um eixo externo de um robô, as interfaces mecânicas, o movimento, os limites de controle e o planejamento de segurança devem ser revisados em conjunto com o robô e a célula. As configurações personalizadas são confirmadas após a definição das entradas do projeto.
Confirmado a partir da peça de trabalho, dispositivo de fixação e método de carregamento.
Definido a partir do acesso à solda e da sequência de estações.
Os requisitos de modelo e controle do robô são verificados durante a revisão técnica.
O layout, o acesso do operador e as necessidades de segurança devem constar no plano da célula.
Aplicações
Essas são aplicações típicas, não configurações fixas. A série, a carga útil nominal e as ferramentas ainda precisam ser selecionadas com base na peça e na célula de trabalho reais.
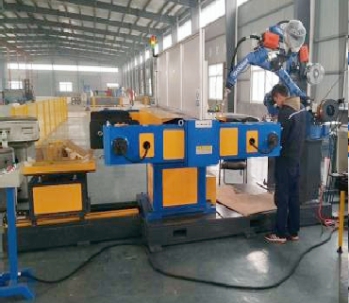
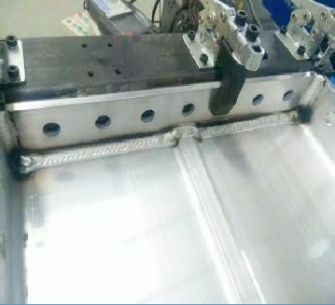
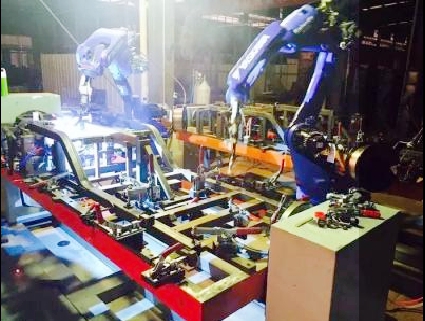
Utilize rotação controlada para trazer as costuras circunferenciais para dentro da área de trabalho do robô.
Os layouts de cabeçote e contraponto podem suportar dispositivos de fixação mais longos entre as duas extremidades.
Combine rotação e inclinação para melhorar os ângulos de aproximação em diferentes costuras.
Selecione um conceito de eixo único ou multieixo a partir da fixação, do centro de gravidade e do layout do robô.
Reoriente as múltiplas faces de solda para posições mais adequadas dentro da célula.
Layouts com indexação de estações em três eixos podem iniciar um conceito de múltiplas estações; o arranjo final é específico para cada projeto.
Por que EVST?
Desde as entradas do projeto e a seleção da série até as verificações na fase de produção, os requisitos exatos de configuração e aceitação permanecem específicos para cada projeto.
A peça de trabalho, o dispositivo de fixação, o peso total, o centro de gravidade, o movimento e as condições da célula são analisados antes da confirmação da configuração final.
Verificações de processo em etapas-chave da produção ajudam a identificar problemas antes da entrega.
Os recursos de usinagem permitem o controle dimensional de superfícies de montagem, furos e interfaces rotativas.
Os componentes estruturais passam por recozimento para reduzir a tensão residual e garantir a estabilidade dimensional.
Perguntas frequentes
Trata-se de um eixo externo controlado que segura e reorienta uma peça de trabalho para que o robô possa acessar as juntas de solda. A quantidade de eixos necessária depende do movimento da peça e do layout da célula.
Nesta página de categoria, a carga útil nominal refere-se ao peso combinado da peça e do dispositivo de fixação, e não apenas da peça. A seleção final também requer a análise do centro de gravidade, das dimensões e das condições dinâmicas.
Um único eixo proporciona um movimento rotativo; dois eixos adicionam inclinação; três eixos podem adicionar indexação ou troca de estações. Baseie a escolha no acesso à solda e na sequência de estações. Leia o Guia do Posicionador de Soldagem Para uma comparação mais completa.
As letras descrevem a estrutura geral em torno dos suportes e ferramentas. A seleção depende do tamanho da peça, da fixação, do espaço de carga, da abordagem do robô e da carga útil nominal necessária. Compare os layouts no Guia do Posicionador de Soldagem..
Considere essa opção quando uma estrutura ou dispositivo mais longo precisar de suporte entre duas extremidades e rotação em torno de um eixo horizontal. O espaçamento e as interfaces dos suportes devem ser confirmados a partir da peça de trabalho. Consulte o Guia do Posicionador de Soldagem. Para obter mais contexto de seleção.
O mesmo peso total pode criar condições diferentes para os eixos e a estrutura quando o seu centro de gravidade se altera. Portanto, o peso por si só não é suficiente para a seleção final.
Configurações personalizadas estão disponíveis após análise técnica. Forneça a marca/modelo do robô, dados da peça e do dispositivo de fixação, movimento necessário, layout da célula e requisitos de interface para que a configuração adequada possa ser confirmada.