
Soldagem multipasse em chapa de espessura média: abertura do chanfro primeiro
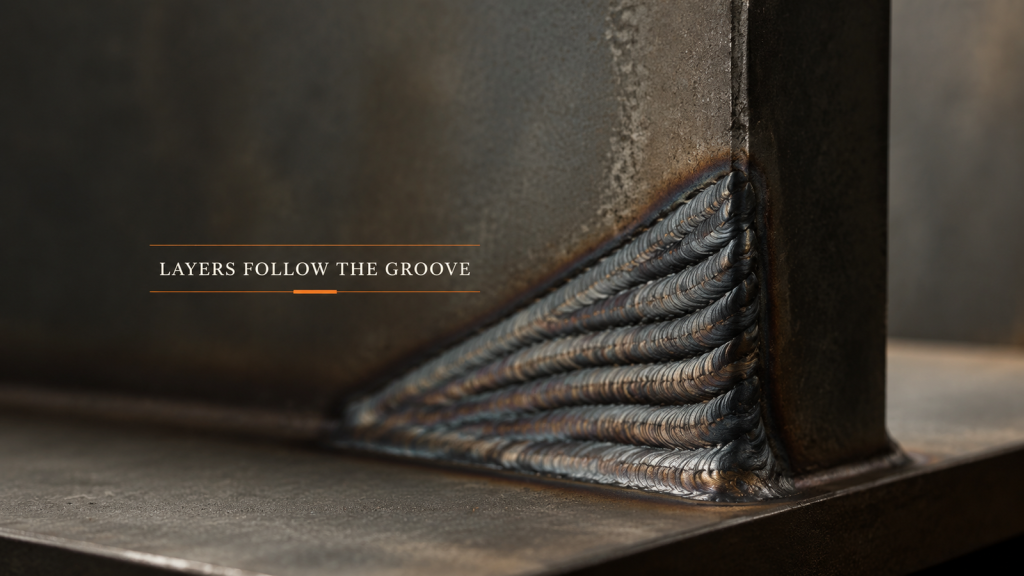
Na soldagem multipasse, o chanfro define a seção transversal e a seção transversal define o número de passes. Planeje as camadas antes de definir os parâmetros.
Uma célula de soldagem robótica é composta por seis partes, não apenas uma.
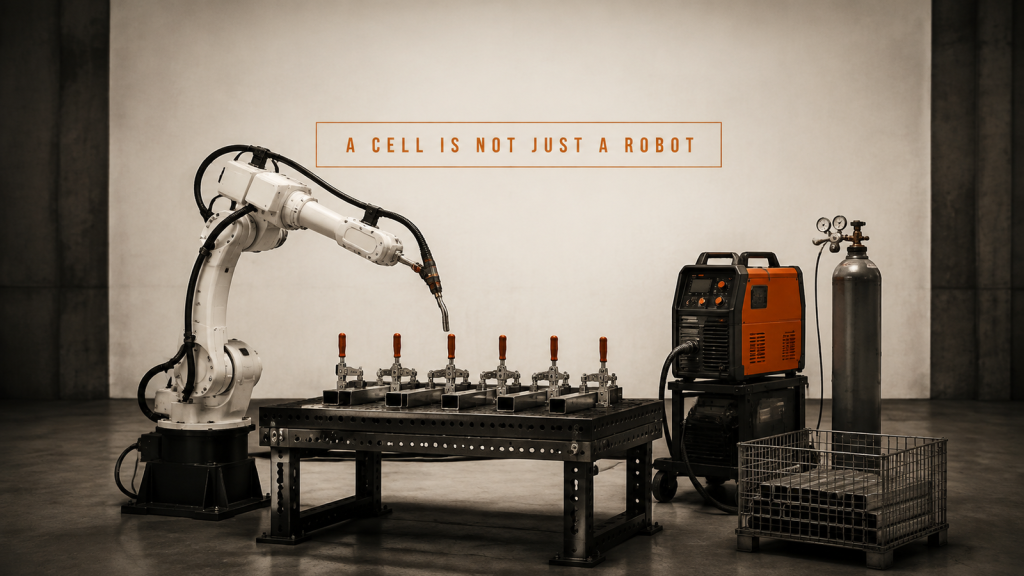
Uma célula de soldagem robótica é composta por seis partes que trabalham em um único ciclo: robô e tocha, dispositivo de fixação e grampos, fonte de energia, gás, carregamento e fluxo.
Soldagem de chapas finas: folga de montagem ou parâmetros de processo?

Separe a folga de montagem dos parâmetros do processo em uma linha de soldagem de chapas finas, começando pela chapa bruta e pela etapa de conformação.
Plataforma Móvel de Soldagem: Cada Parada é uma Nova Configuração

Uma plataforma de soldagem móvel ainda precisa redefinir a posição da peça a cada estacionamento. As condições do local determinam a repetibilidade.
O tempo de ciclo de alimentação da máquina não é a velocidade do robô.

O tempo do ciclo de alimentação da máquina é definido pelo processamento da máquina, pela sequência de transferência e pelo posicionamento das peças, e não pela velocidade do braço robótico.
Fabricação de dutos de HVAC: Comece pela etapa de conformação

Mapear a laminação, a conformação das extremidades e a troca de ferramentas antes de automatizar a fabricação de dutos de HVAC, pois a conformação determina a circularidade, o encaixe e o ritmo da linha de produção.
Planejamento de robôs de soldagem móveis: a peça pode permanecer no lugar?

Planeje a soldagem robótica móvel a partir da peça, da rota de acesso e do plano de seccionamento, em vez de começar pela especificação do robô.
Soldagem automática de costura circunferencial: estabiliza a junta.

Planeje a soldagem automática de costura circunferencial em torno de montagem, fixação, alinhamento, rotação coordenada, acesso da tocha, fechamento, inspeção e reinício.
Dispensação colaborativa por robôs: coordenar trajetória e fluxo.

Engenheiro de dispensação colaborativa em torno de parâmetros como distância da peça, distância do bico, velocidade de deslocamento, condição do material, temporização da válvula, inspeção e recuperação.
Soldagem e corte robóticos: limites da trajetória do cilindro

Analisar a soldagem e o corte robóticos em cilindros por meio de referências de perfil suportadas, posicionamento da ferramenta, folga, serviços, recuperação em estado quente e testes.
Automação do Trem de Força Automotivo: Lista de Verificação de Interfaces

Planeje a automação do sistema de propulsão automotiva com base em entradas, estado físico, interfaces, evidências de testes, roteamento de exceções e recuperação conservadora.
Aplicações do robô SCARA para operações rápidas de pegar e posicionar.

Planeje aplicações de robôs SCARA considerando entradas, estado físico, interfaces, evidências de testes, roteamento de exceções e recuperação conservadora.