
Guia de Planejamento de Célula de Montagem de Robôs Colaborativos
Como planejar uma célula de montagem de robôs colaborativos considerando localização, controle de encaixe por pressão, verificações de presença, ciclos de verificação e recuperação do operador.
Estação de Soldagem de PCB Cobot: Qualidade de Junção Estável Acima da Velocidade
Planeje uma estação de soldagem de PCB para um robô colaborativo considerando os parâmetros da placa, o ângulo da ponta de solda, a faixa de temperatura, o tempo de permanência, a inspeção e a recuperação.
Carregamento de componentes em PCBA para robôs colaborativos: coleta, posicionamento e consistência de encaixe por pressão.
Planeje uma estação de trabalho para carregamento de componentes PCBA para um robô colaborativo, considerando a estabilidade de coleta, a referência da placa, a profundidade de posicionamento, a inspeção, a troca de ferramentas e a recuperação.
Estação de trabalho de aparafusamento colaborativo: referência de fixação e controle de torque antes da velocidade
Planeje uma estação de trabalho de aparafusamento para um robô colaborativo considerando pontos de referência de fixação, alimentação de parafusos, postura da ferramenta, confirmação de torque, troca de ferramentas e recuperação da produção.
Gestão do desgaste da ferramenta de polimento robótico para um acabamento estável.
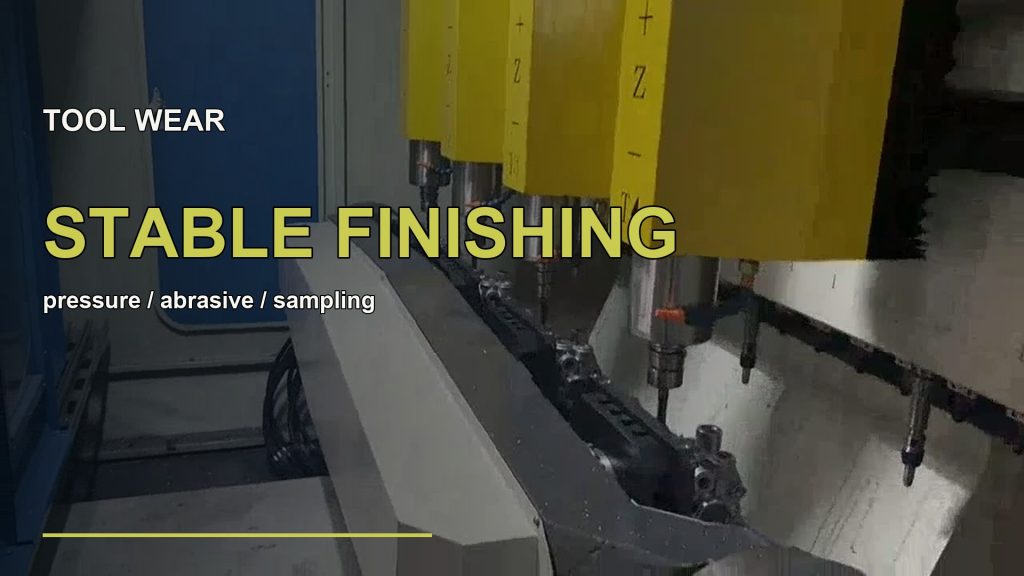
Guia de gerenciamento do desgaste de ferramentas de polimento robótico, abordando vida útil do abrasivo, pressão de contato, referência de fixação, controle de poeira, amostragem e células de acabamento estáveis.
Estrutura do braço robótico: componentes, juntas e como funcionam em conjunto.
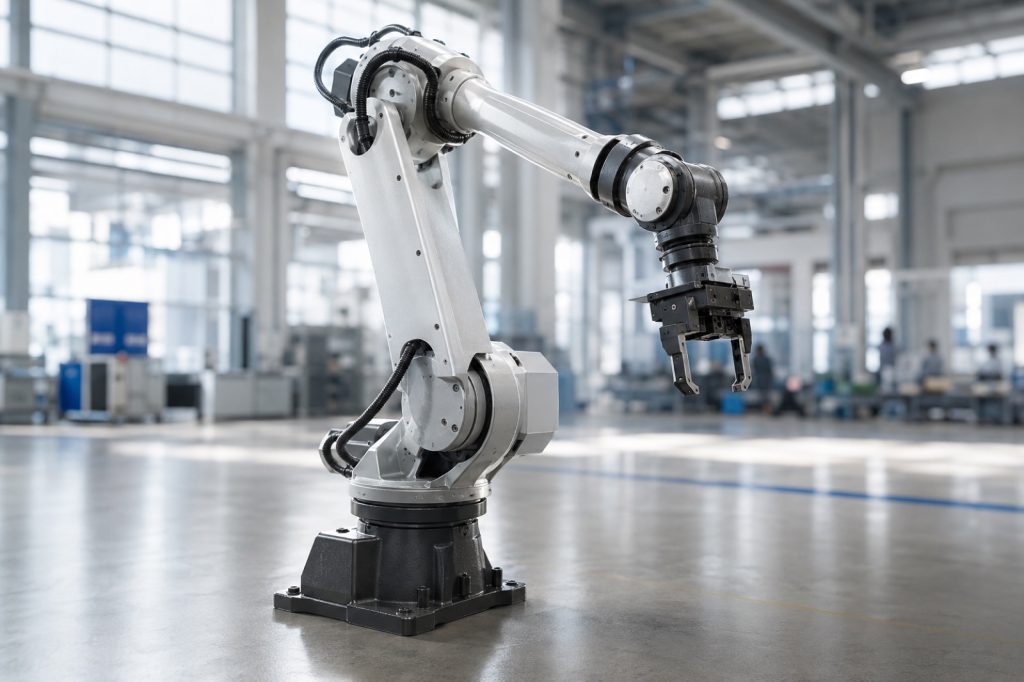
Uma análise completa da estrutura de um braço robótico: base, elos, juntas, atuador final, atuadores, redutores, sensores e controlador.
Célula de paletização robótica: guia de carga útil, padrão e ciclo de trabalho
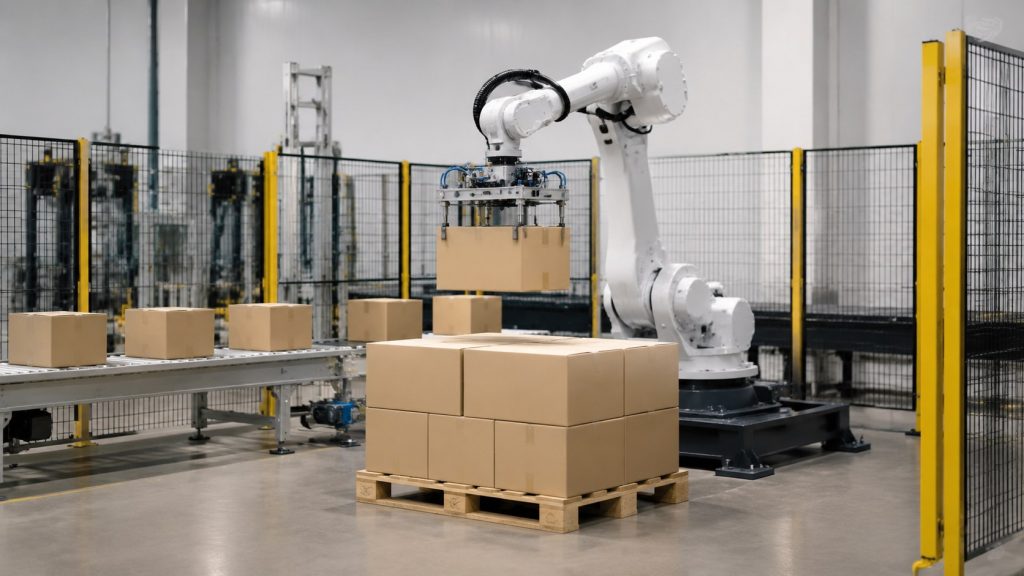
Guia para célula de paletização robótica considerando carga útil, postura da caixa, design da garra, padrão de camadas, distância do buffer e manuseio seguro no final da linha.
Estação de trabalho de retificação robótica: guia de força, fixação e poeira
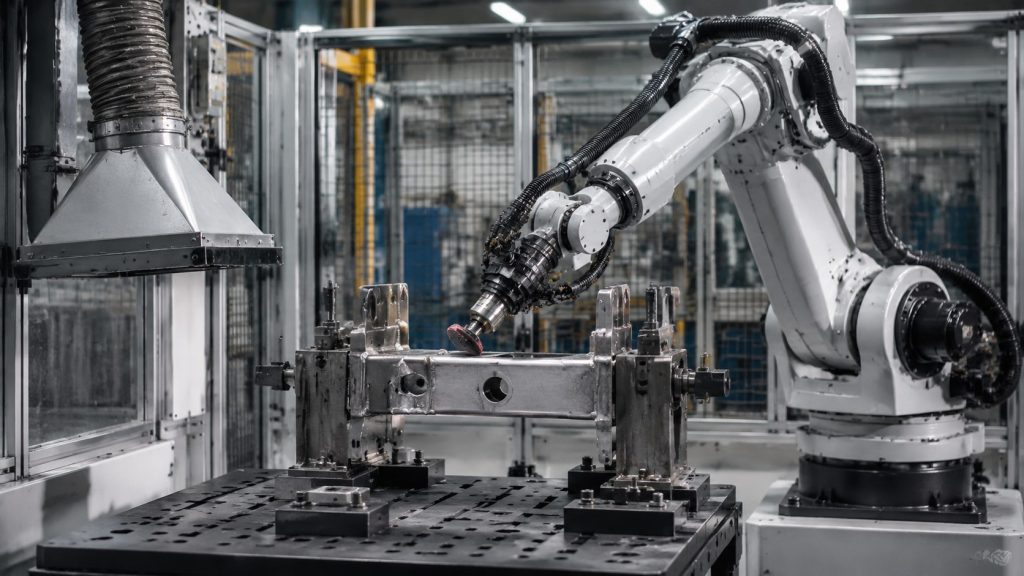
Guia para estação de trabalho de retificação robótica, visando controle de força, repetibilidade da fixação, vida útil do abrasivo, manuseio de poeira e qualidade de acabamento estável.
Alimentação de máquinas cobot para células CNC: como reduzir o carregamento manual e o tempo de espera
Um guia prático para usar robôs colaborativos (cobots) na alimentação de máquinas em células CNC para reduzir o carregamento manual, o tempo de espera e o deslocamento do operador, sem exagerar na economia de ciclos.
Paletização leve: conectando robôs colaborativos às linhas de embalagem.
Saiba como a EVST avalia células de paletização de produtos leves por meio do formato da caixa, padrão do palete, altura, trajetórias dos trabalhadores e restrições de fim de linha.
Triagem com Robô Delta: Como Aprimorar a Seleção de Peças Pequenas
Saiba como a EVST avalia células de triagem de robôs delta por meio de orientação, takt, contato da garra, controle de erros de coleta e transferência para etapas posteriores.
Automação de embalagem e paletização de peças pequenas: reduzindo a transferência manual.
Como as células robotizadas integram o reconhecimento de entrada, a seleção, o carregamento de bandejas, o encaixotamento, o empilhamento, o armazenamento temporário, a troca de tamanho de caixa e a verificação de erros de contagem em linhas de embalagem de peças pequenas.