
Automação de montagem de peças pequenas: operação estável de pegar e posicionar sem danos.
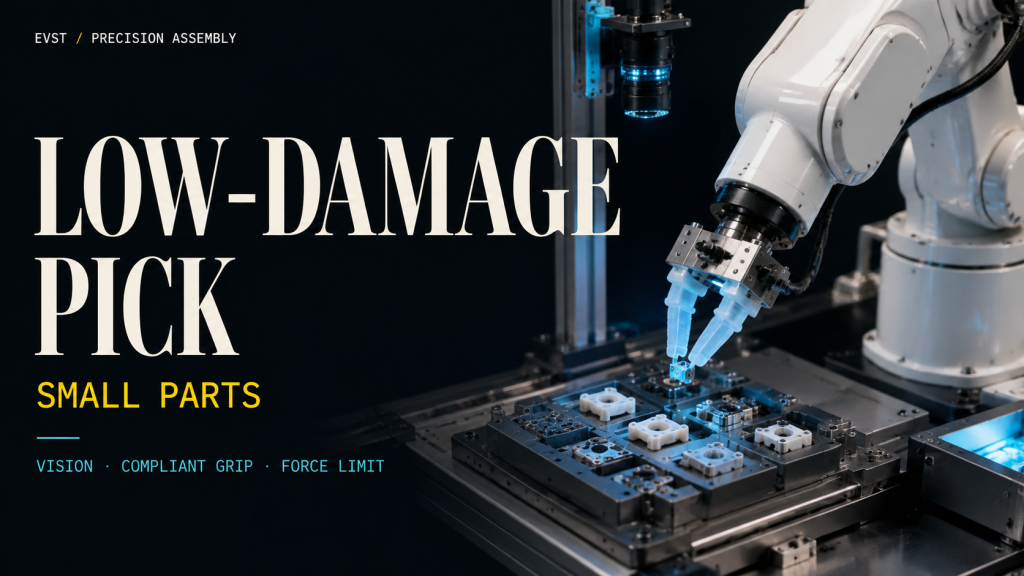
Como projetar células robóticas para montagem de peças pequenas com foco em preensão flexível, localização por visão, limitação de força, referência de fixação, manuseio com baixo risco de danos e tempo de ciclo estável.
Soldagem robótica para placas de circuito impresso: como controlar a consistência das juntas
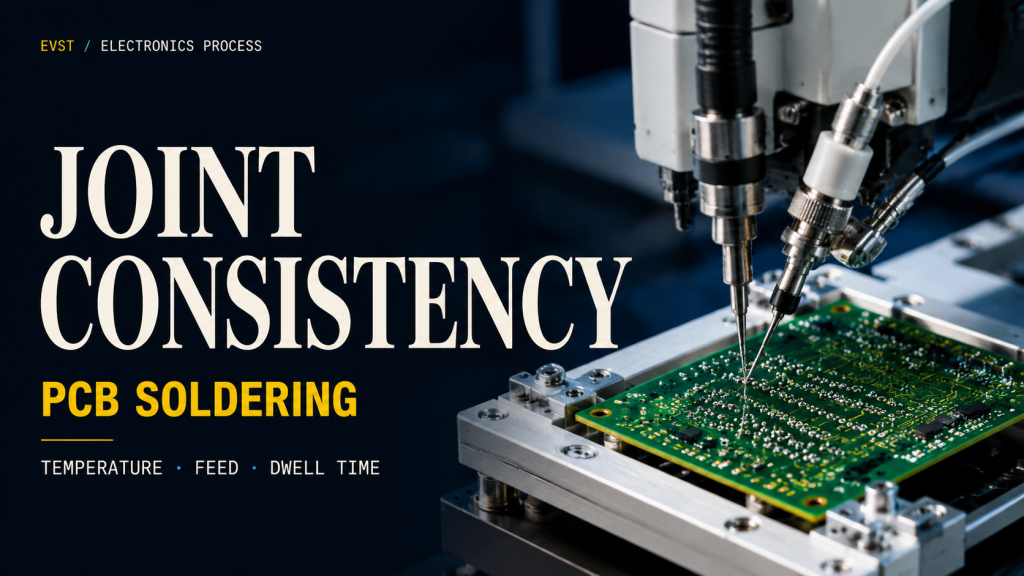
Um guia prático para soldagem robótica em placas de circuito impresso, abordando alimentação de solda, ângulo do ferro de solda, tempo de permanência, repetibilidade da fixação, janelas de processo e inspeção.
Robôs para manuseio e lixamento de móveis: como controlar superfícies irregulares
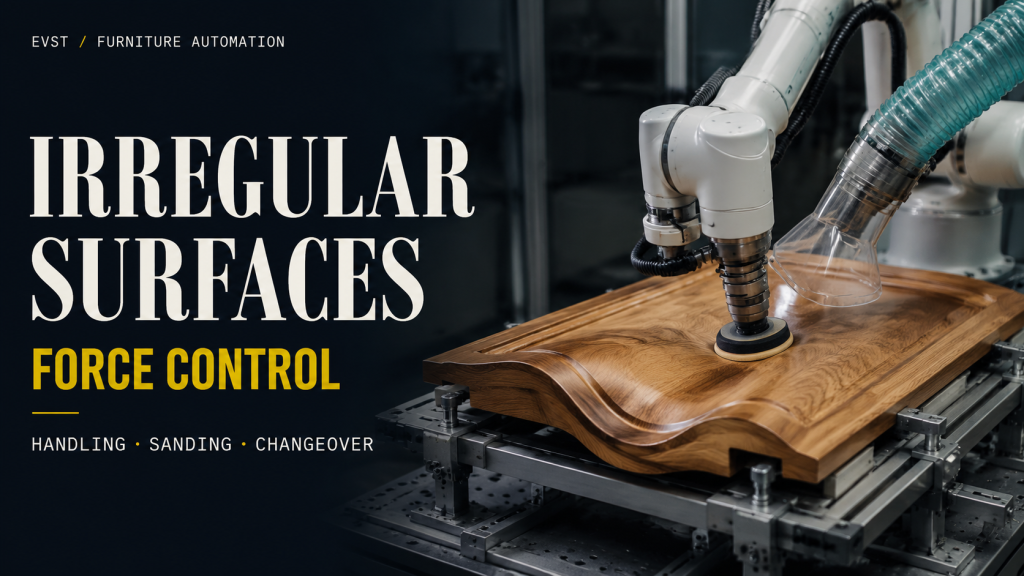
Como células robóticas para manuseio e lixamento de móveis gerenciam formatos irregulares, trajetórias curvas, pressão de contato, vida útil do abrasivo, isolamento de poeira e troca de ferramentas.
Linha de Automação Eletrônica 3C: Como Integrar Manuseio, Montagem, Marcação e Inspeção
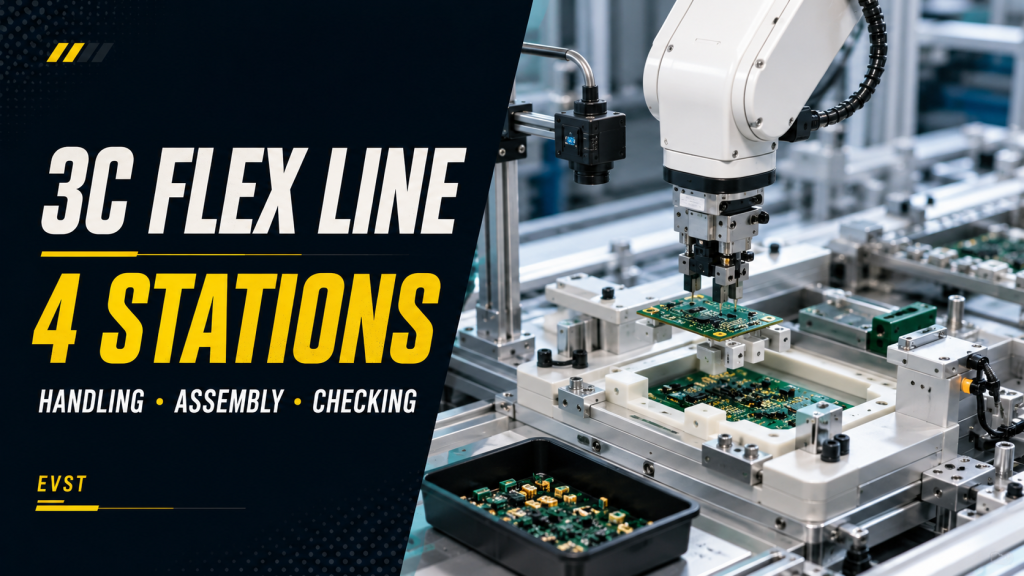
Um guia prático para projetar linhas de automação eletrônica 3C que conectam o manuseio de peças pequenas, montagem, marcação, inspeção visual, tratamento de rejeitos e rastreabilidade.
Carregamento automatizado de virabrequins: operação de máquinas pesadas sem o esforço extenuante do elevador.
Carregamento automatizado de virabrequins: operação de máquinas pesadas sem o esforço extenuante. Por Equipe Editorial da EVST — células de automação para operação de máquinas robóticas e sistemas de transmissão. Última atualização: 22 de junho de 2026. Resposta inicial: Os virabrequins são peças forjadas pesadas e oleosas que os operadores levantam, uma a uma, para dentro da máquina — um processo lento, que causa desgaste nas costas e com limite de uma pessoa por vez.
Soldagem robótica sem necessidade de instrução passo a passo: como soldar peças grandes em pequenos lotes sem ensino detalhado.
Soldagem Robótica Sem Ensinamento: Soldando Peças Estruturais Grandes e em Pequenos Lotes Sem Ensinamento Ponto a Ponto Por Equipe Editorial da EVST — células de soldagem robótica e automação de grandes estruturas. Última atualização: 22 de junho de 2026. Resposta inicial: Peças estruturais grandes e em pequenos lotes são difíceis de soldar por robôs porque um soldador precisa ensinar o caminho ponto a ponto para cada nova peça — lento e […]
Linha de montagem de modelos mistos: posicionamento por visão + reconhecimento de modelo por código de barras + troca flexível de ferramentas.
Como construir uma linha de montagem de modelos mistos para gabinetes eletrônicos e peças de eletrodomésticos Por Equipe Editorial da EVST — células de montagem robotizadas e automação flexível de eletrônicos. Última atualização: 18 de junho de 2026. Resposta inicial: Gabinetes eletrônicos e peças de eletrodomésticos apresentam dezenas de variantes, e forçá-los manualmente em uma única linha resulta em erros de modelo incorreto e […]
Como construir uma célula de montagem flexível para acionamentos elétricos e módulos de precisão: plataforma giratória + robô colaborativo
Como construir uma célula de montagem flexível para motores elétricos e módulos de precisão. Por Equipe Editorial da EVST — células robóticas colaborativas e automação de montagem flexível. Última atualização: 18 de junho de 2026. Resposta inicial: A montagem em várias etapas de motores elétricos e módulos de precisão — fixação, encaixe de peças, desmontagem, uma após a outra — não pode ser realizada manualmente devido ao tempo de ciclo, resultando em oscilações, […]
Carregamento robótico de refrigerante com visão à prova de erros: como construir a linha
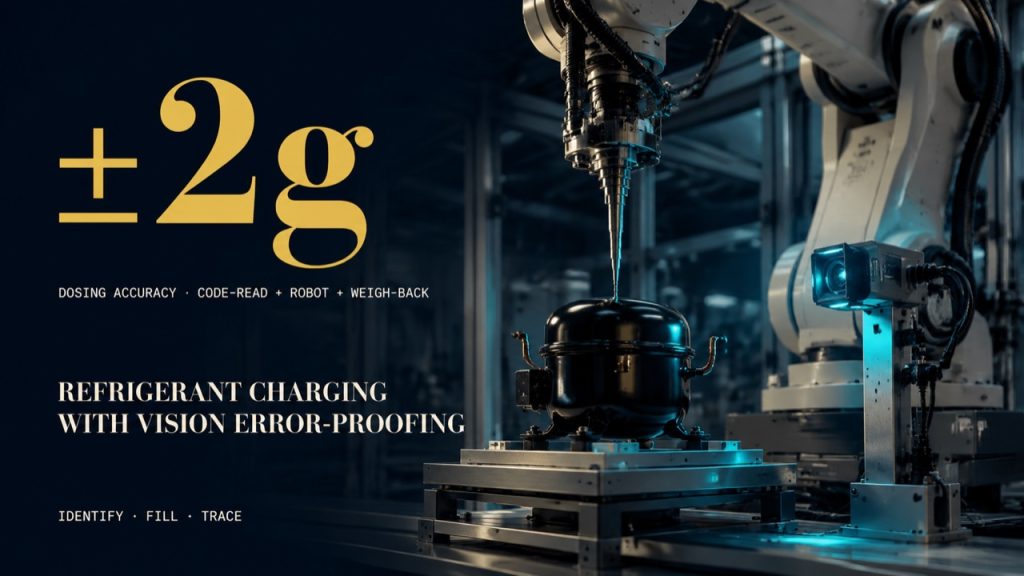
Carregamento de refrigerante e enchimento de óleo do compressor por robôs: uma solução ideal. Por Equipe Editorial da EVST — células de dosagem robótica e prevenção de erros de visão para linhas de montagem. Última atualização: 18 de junho de 2026. A resposta é simples: o carregamento manual de refrigerante e a dosagem de óleo do compressor apresentam variações — alguns gramas a menos, o modelo errado ou um enchimento perdido podem comprometer o desempenho e o rendimento da unidade.
Alimentação robótica de prensas: uma linha de estampagem mais rápida com risco de esmagamento eliminado.
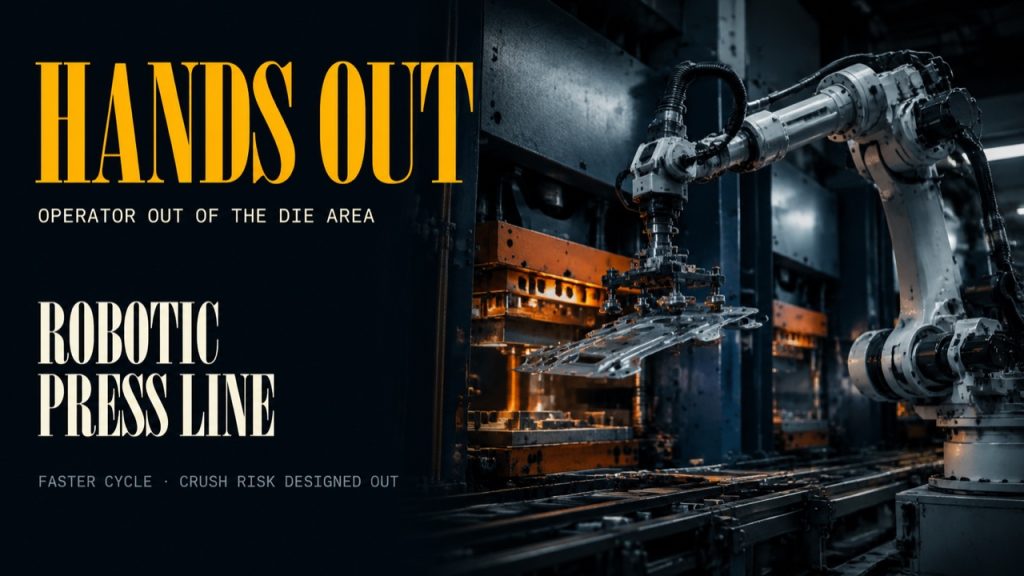
O sistema robótico de alimentação de prensas remove a mão da área da matriz (eliminando o risco de esmagamento) e interage com a prensa por meio de um mecanismo de aperto de mão, conectando várias prensas em uma linha de produção mais rápida.
Aperto de parafusos por sopro robótico: eliminando parafusos perdidos, roscas cruzadas e desvio de torque.
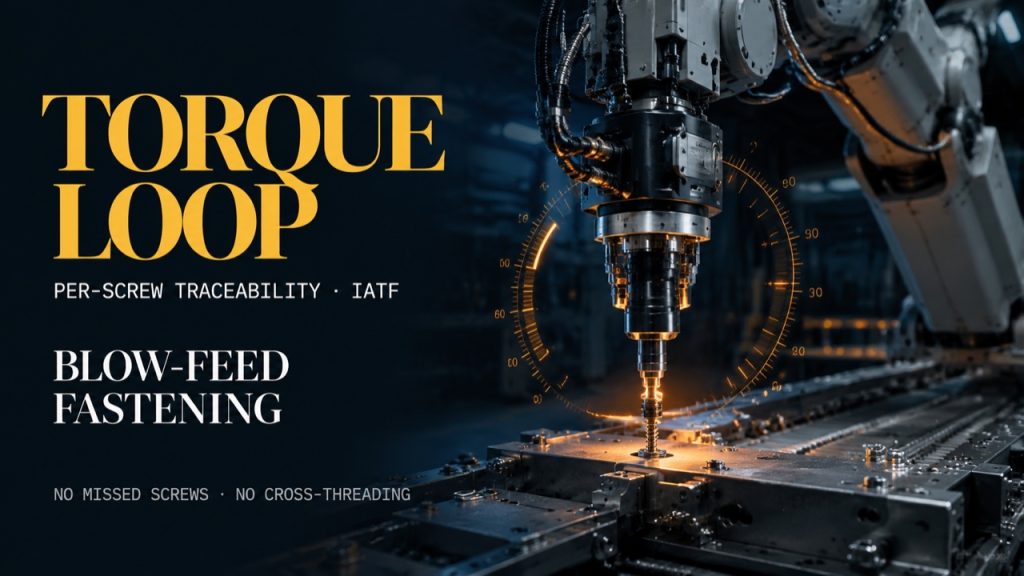
A fixação por sopro robótico elimina parafusos perdidos, roscas cruzadas e desvios de torque — parafusos soprados para a broca, engate controlado por força, registro de torque por parafuso.
Como construir uma linha de soldagem de aço estrutural/pontes: Robô + Trilho + Posicionador
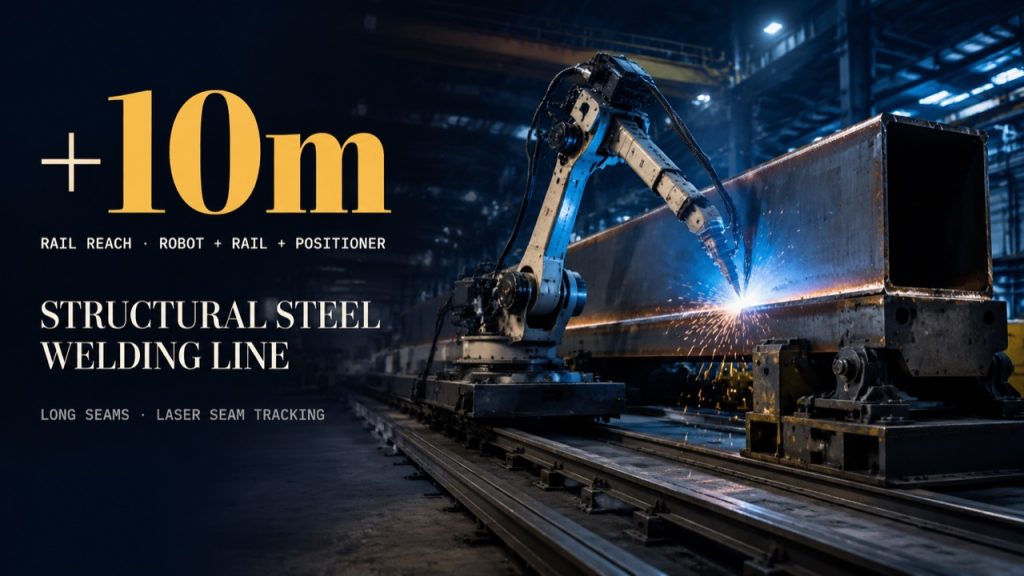
Uma linha de soldagem de aço estrutural/pontes precisa de robô + trilho + posicionador: o trilho estende o alcance para além de 10 m, o posicionador alinha as juntas e o rastreamento a laser corrige o processo.