
Custo de uma linha de soldagem robótica em 2026: para onde realmente vai o dinheiro?
Uma licitação pública real de aproximadamente US$ 205 mil para uma linha de soldagem robótica, linha por linha. Por que "comprar um robô" se torna "comprar uma linha" — e os custos ocultos que determinam o preço final.
Célula robótica de posicionamento para soldagem: controle de rotação, acesso da tocha e repetibilidade da fixação.
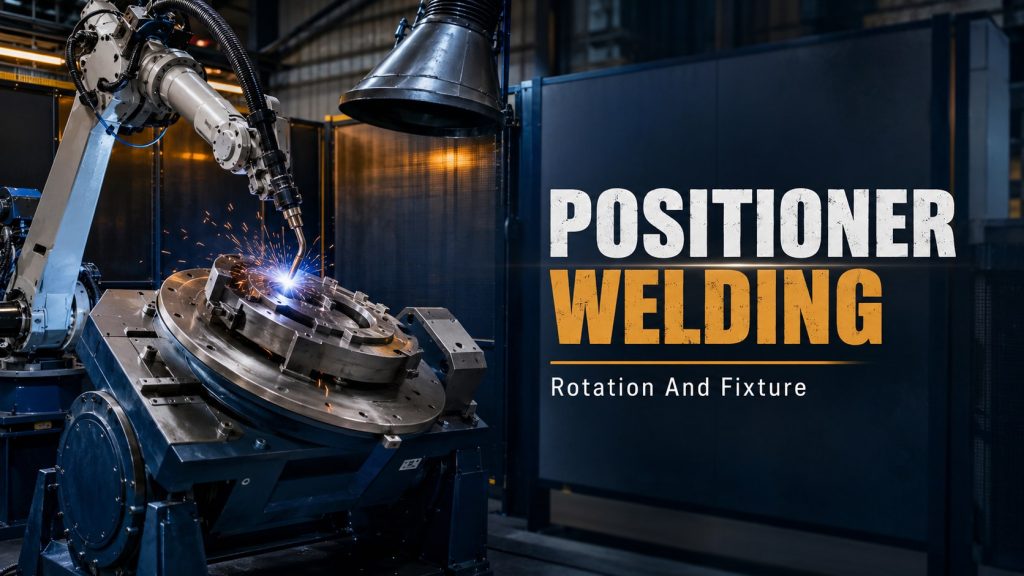
Planeje a célula robótica de posicionamento de soldagem em torno da repetibilidade da fixação, controle da janela de processo, recuperação de anomalias, inspeção e aceitação de produção estável.
Normas de segurança para robôs colaborativos 2026: ISO 10218:2025
As normas ISO 10218-1:2025 e ISO 10218-2:2025 entraram em vigor em abril de 2025, incorporando a ISO/TS 15066 ao padrão. O que mudou para os robôs colaborativos em 2026?
Carregamento robótico de cabeçotes de cilindro: fechando o ciclo entre localização, preensão e ritmo da máquina.
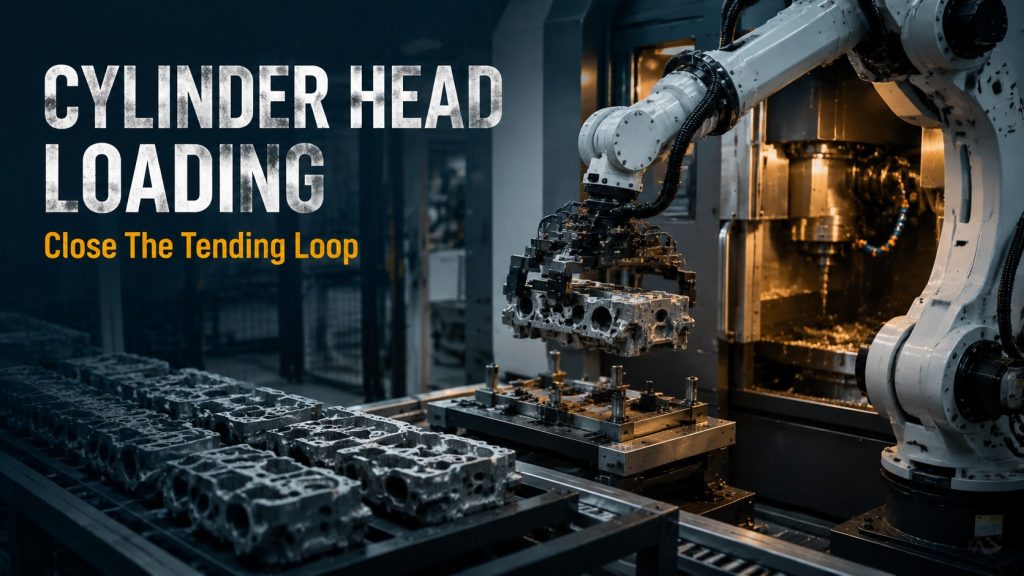
Planeje o carregamento do robô na cabeça do cilindro considerando o ponto de referência, a postura da garra, os sinais da máquina, a limpeza de cavacos, o tempo de ciclo e o retorno anormal.
Alimentação por buffer Miniload: Como manter a estabilidade da coleta do robô
Planeje a alimentação do buffer de miniload considerando o ritmo de entrada, as posições do buffer, os sinais de detecção, a altura de coleta, o retorno em caso de exceção e a estabilidade de coleta do robô.
Célula robótica de soldagem por pontos em chapa metálica: dispositivo de controle, sequência de soldagem e janela de manuseio
Avalie uma célula robótica de soldagem por pontos de chapa metálica, verificando a fixação da peça, a sequência de soldagem, a janela de manuseio, o retorno elástico da peça, o tempo de inspeção e a segurança.
Célula de automação de prensagem: fechando o ciclo entre dispositivo de fixação, trajetória da prensa e inspeção.
Construa uma célula de automação de montagem por pressão estável, controlando a referência de fixação, o percurso da prensa, o monitoramento de força-deslocamento, o tempo de inspeção, o fluxo de rejeitos e o acesso de segurança.
Célula robótica para soldagem de alumínio: controle do ângulo da tocha, referência de fixação e entrada de calor.
Planeje uma célula robótica de soldagem de alumínio considerando o ângulo da tocha, a referência de fixação, a entrada de calor, o gás de proteção, o controle de distorção, a segurança e os testes de aceitação.
Célula robótica para paletização de sacos flexíveis: Estabilizar a postura de preensão antes da velocidade
Planeje a automação da paletização de sacos flexíveis considerando a deformação do saco, a postura de coleta, o ritmo da esteira, o contato da garra, a referência do palete, o padrão de empilhamento e a lógica de recuperação.
Célula de triagem robótica com rastreamento visual: feche o ciclo de reconhecimento, coleta e transporte.
Um guia prático para automação de triagem por rastreamento visual, abordando iluminação, sincronização da câmera, velocidade da esteira, janela de coleta, lógica de posicionamento e rastreabilidade.
Robô de alimentação de máquinas com carregamento por janela: porta, dispositivo de fixação e algoritmo de pegar e colocar
Planeje uma célula robótica para alimentação de máquinas considerando o tempo de abertura e fechamento das portas, a referência de fixação, a preensão das peças, os riscos de cavacos e fluido de corte, o ciclo de coleta e posicionamento e a recuperação do operador.
Célula robótica dispensadora de cola para eletrodomésticos: Controle do cordão, datum e janela de pressão
Um guia prático para a automação da dosagem de cola em eletrodomésticos, abordando o percurso do cordão, o volume de dosagem, a referência da peça, o tempo de prensagem, a janela de cura e a inspeção.