
Defina o envelope do painel, as regiões de suporte permitidas, o estado da pilha posicionada e a folga de liberação antes de escolher um caminho para o robô. Discuta uma candidatura ou envie um e-mail para sales@evsrobot.com com desenhos do painel, apresentação e requisitos de empilhamento.
As imagens mostram um robô industrial laranja com uma ferramenta retangular na extremidade movimentando e empilhando painéis de malha de aço soldados em uma estação de transferência e empilhamento. As barras salientes e os painéis sobrepostos tornam o controle da envoltória mais importante do que uma única coordenada de captação nominal.
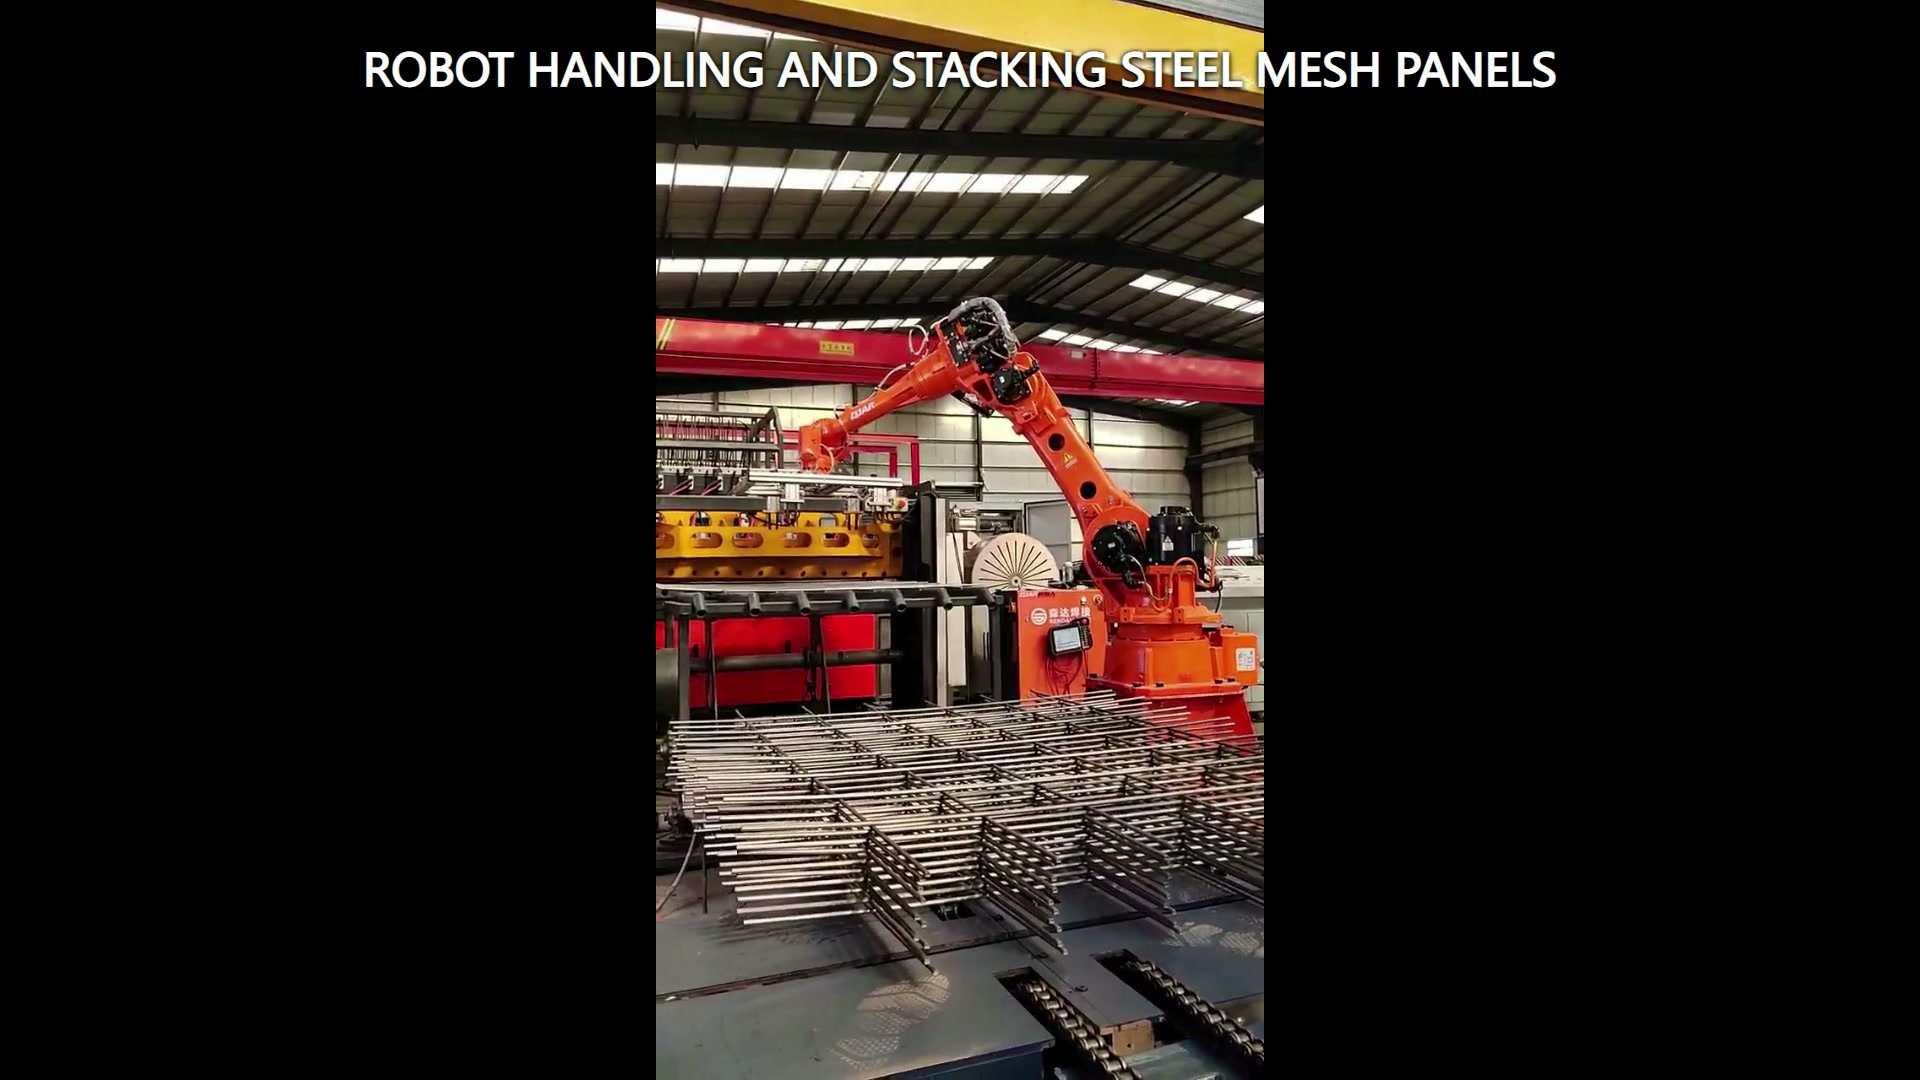
Modele o painel como um envelope variável.
Um painel de malha combina um retângulo externo, barras que se cruzam e várias arestas salientes. Registre o comprimento e a largura totais, o espaçamento entre as barras, a projeção das arestas, a faixa de planicidade e as condições em que os painéis podem se sobrepor ou se encaixar. O modelo de manuseio deve incluir a ferramenta e o painel juntos durante todo o movimento.
Utilize amostras de contorno em vez de um desenho ideal. Um painel arqueado pode aumentar o volume deslocado; barras deslocadas podem reduzir a folga da ferramenta; dois painéis que se encaixam parcialmente podem criar uma carga combinada inesperada. Essas situações devem ser consideradas em ensaios de viabilidade e planejamento de recuperação.
Defina as restrições de suporte e contato.
Indique onde o painel pode ser apoiado ou entrar em contato e onde a ferramenta final deve permanecer livre. O método selecionado deve manter o painel em condições de uso durante o levantamento, transferência, posicionamento e liberação. A escolha das ferramentas deve seguir os desenhos, amostras, restrições da superfície e testes reais.
As imagens mostram uma ferramenta com extremidade retangular, mas o projeto deve especificar seu princípio de funcionamento de forma independente. O modelo de aplicação precisa considerar o corpo da ferramenta, mangueiras ou cabos, deflexão do painel e a estrutura adjacente como um único elemento.
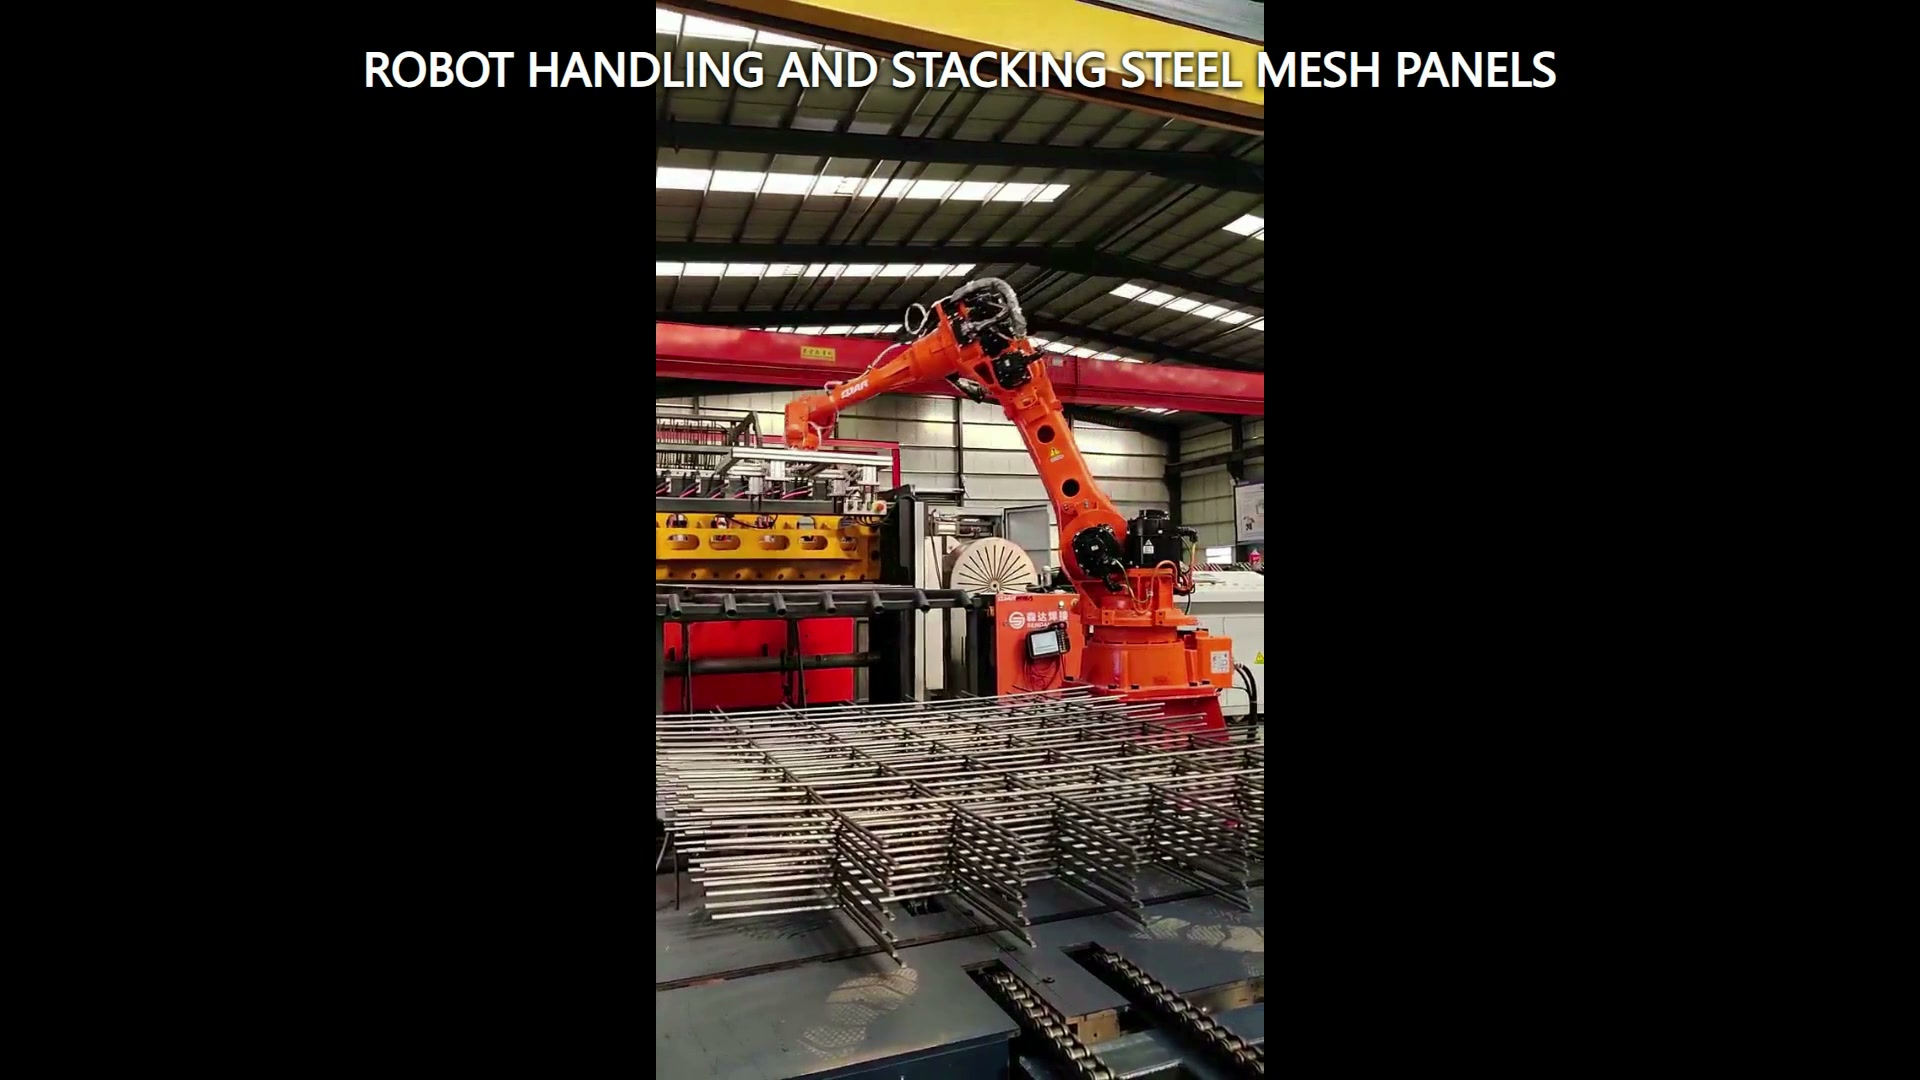
Especifique a pilha posicionada como um estado.
Uma pilha não está completa apenas porque um painel atinge uma determinada coordenada. Defina o alinhamento das bordas, a rotação permitida, a área suportada, a separação entre camadas (se aplicável), a condição máxima planejada para a pilha e a folga necessária para a liberação da ferramenta. Indique como o próximo painel está localizado em relação à referência da pilha.
O caminho de liberação deve ser feito sem arrastar as barras salientes ou perturbar a camada adjacente. Verifique a primeira camada, as camadas intermediárias e a condição planejada mais alta. Cada uma pode apresentar um ângulo de ferramenta e folga circundante diferentes.
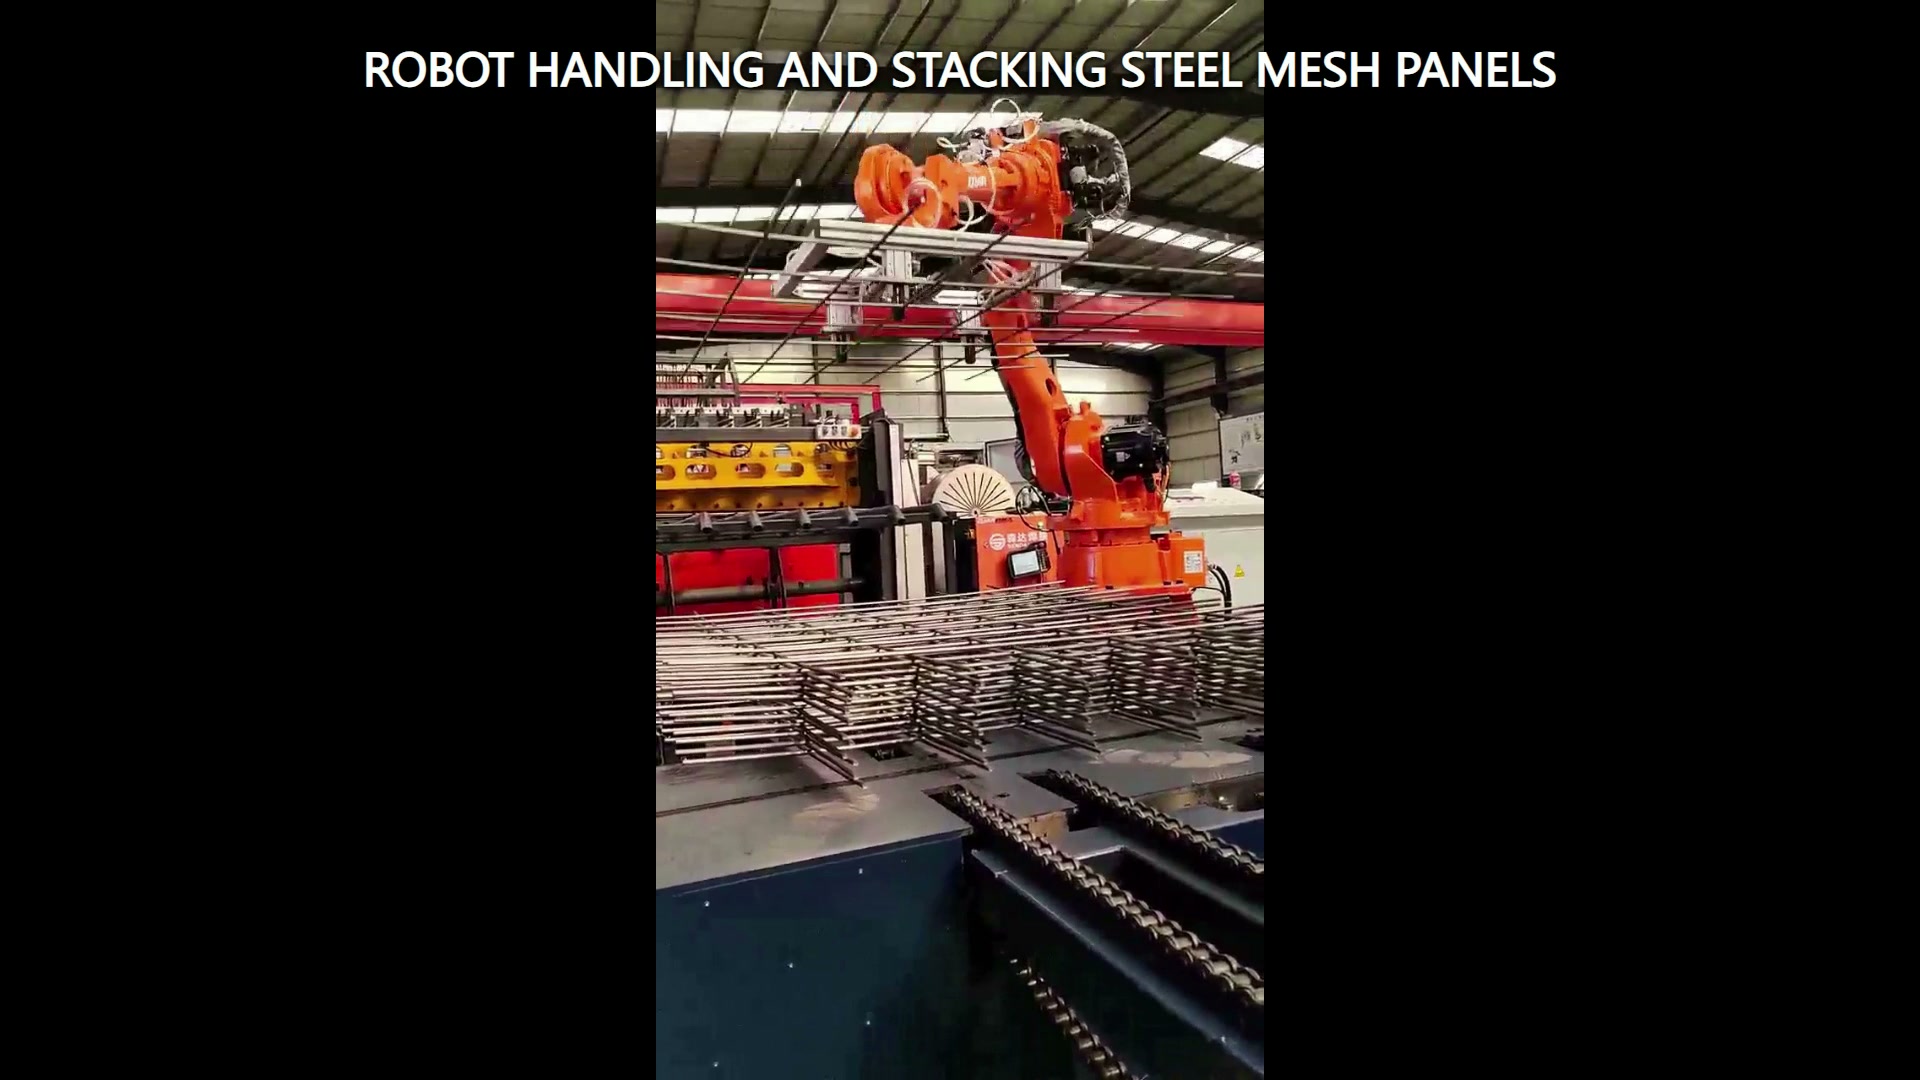
Planejar a recuperação em situações difíceis
A tabela de estados deve incluir informações como: fonte ocupada, painel confirmado, destino disponível, estado de posicionamento confirmado e ferramenta liberada. Adicione respostas para painel ausente, painel deslocado, suspeita de painel duplo, destino ocupado ou liberação incompleta. A equipe do projeto deve decidir quais condições interrompem a inspeção e quais iniciam uma recuperação controlada.
Os testes devem registrar o estado inicial do painel, a condição real de suporte, a confirmação da ferramenta, a orientação de posicionamento, o alinhamento da borda e o resultado da recuperação. Isso fornece evidências melhores do que registrar apenas se o robô completou um movimento.
Elabore o pacote de viabilidade.
Forneça desenhos e amostras de limites, faixa de massa e centro de gravidade, limites de planicidade e projeção de borda, regiões de suporte permitidas, apresentação da fonte, desenho da chaminé alvo, datum da chaminé, layout circundante, confirmações necessárias e método de aceitação. Inclua os estados de chaminé mais baixo e mais alto e quaisquer variantes de painel que compartilhem a estação.
Robô, ferramenta, painel, pilha, equipamento de transferência e condições de acesso devem ser analisados como uma aplicação integrada. Entre em contato com a EVS Para examinar o envelope, o mapa de suporte, o estado posicionado e a matriz de testes, envie um e-mail para sales@evsrobot.com.
As imagens mostram apenas o robô laranja visível, a ferramenta retangular na extremidade, os painéis de malha de aço soldados e o movimento de empilhamento; o princípio de preensão, a carga útil, o tempo de ciclo, a precisão, a qualidade da pilha e a identidade do cliente requerem comprovação do projeto.