
Solicite uma revisão da sua candidatura. ou envie um e-mail para sales@evsrobot.com com informações sobre a peça, o transportador, a interface do equipamento e o layout.
As imagens mostram um robô colaborativo branco e verde se movendo ao lado de uma estação de trabalho de enrolamento de estator. Enrolamentos de estator em formato de anel ou suas posições de ferramentas são visíveis, juntamente com uma esteira transportadora adjacente ou área de posicionamento e equipamentos internos. A questão de engenharia relevante é como definir o estado em cada transferência sem assumir uma sequência de transferência que a câmera não estabelece completamente.
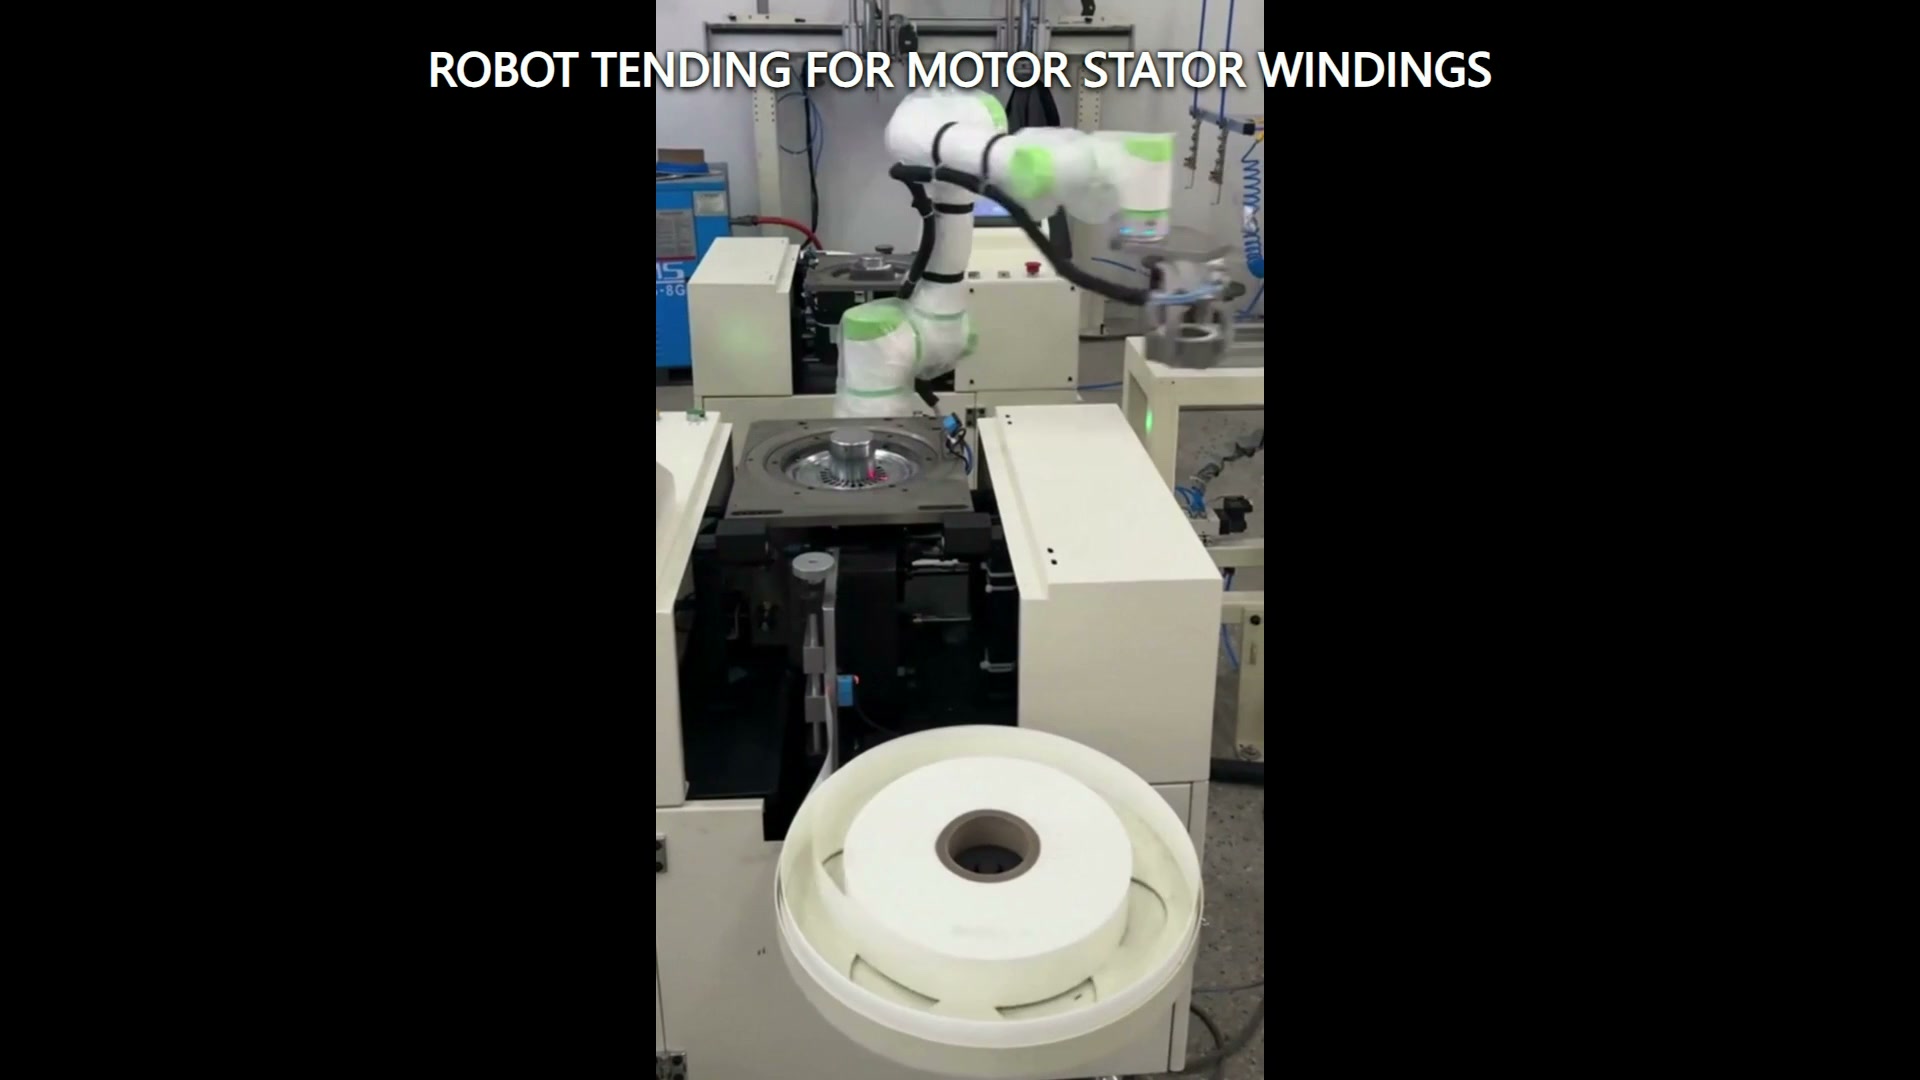
Defina o limite em ambos os lados da transferência.
O transporte por robôs conecta dois sistemas. Um lado apresenta uma peça ou um suporte; o outro lado deve estar pronto para recebê-lo. Um estudo de viabilidade deve descrever ambos os estados. Para o lado de apresentação, registre as características de localização, a variação de pose permitida, o sinal de ocupação e a folga acima e ao redor da peça. Para o lado de recebimento, defina a orientação necessária, a condição de posicionamento, a abertura disponível e a confirmação de que o destino pode receber uma carga.
Essa descrição dos limites é mais útil do que uma solicitação genérica para mover uma peça em forma de anel de um ponto a outro. Ela informa à equipe do projeto em que o robô pode confiar antes do início do movimento e o que deve ser verificado antes da liberação.
Separe a geometria da peça da geometria do suporte.
Um enrolamento em forma de anel pode ser suportado por um palete, ninho, mandril, separador ou dispositivo de fixação do processo. A ferramenta e o percurso do robô devem ser verificados em relação ao conjunto formado pela peça, seu suporte, posições adjacentes e a abertura do equipamento.
Marque as regiões de contato permitidas e quaisquer áreas que devem permanecer intocadas. Em seguida, modele os envelopes esperados, tanto os menores quanto os maiores, incluindo estados de apresentação deslocados ou inclinados que o equipamento a montante ainda possa classificar como presentes. Se os transportadores circularem pela linha, registre o desgaste dos transportadores, os detritos e a variação de assentamento separadamente da variação da peça.
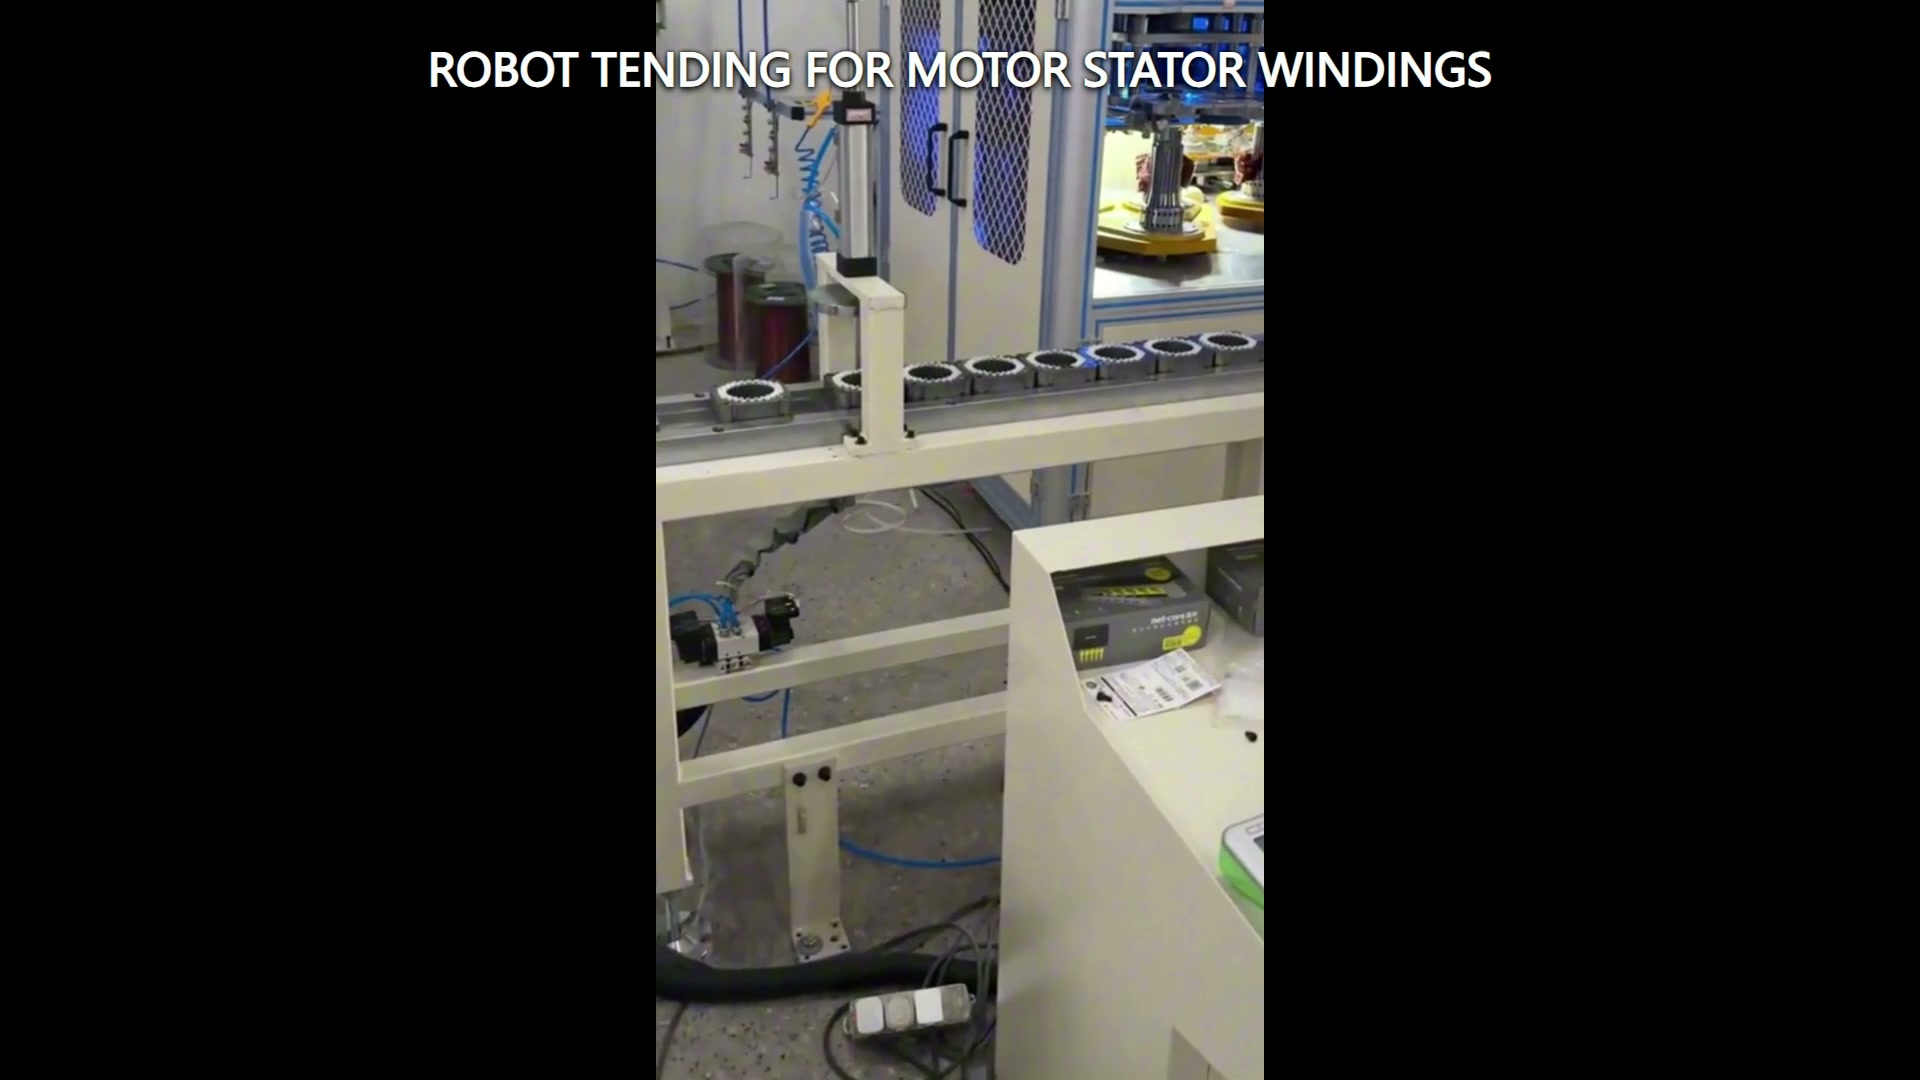
Torne o estado da troca explícito
A transferência de responsabilidade deve ter um estado de troca definido, em vez de depender apenas do tempo. Uma tabela de estados prática pode incluir: origem ocupada, destino disponível, robô livre, movimento do equipamento interrompido quando exigido pela avaliação de risco, estado da ferramenta confirmado e peça posicionada após a colocação. Os sinais exatos e as funções de segurança dependem da aplicação integrada e devem ser projetados e validados para o projeto.
A recuperação também deve constar na tabela. Se a peça estiver ausente, inclinada, não liberada ou não encaixada corretamente, a equipe precisa de uma resposta acordada: parar para inspeção, retornar a uma posição conhecida, tentar novamente sob condições controladas ou encaminhar o item para outro local. Registre a resposta selecionada na tabela de interface e verifique-a durante testes representativos.
Confira o corredor de transferência completo.
O estudo de trajetória deve incluir mais de dois pontos de referência. Verifique o braço robótico, o pulso, a ferramenta final, a peça, os cabos, os suportes, as bordas da esteira, a porta ou o compartimento do equipamento e as estruturas próximas como um único envelope móvel. Analise a aproximação, o engajamento, a elevação ou a retirada, a transferência, o posicionamento, a liberação e o recuo.
As filmagens verticais nativas podem deixar clara a relação entre as estações de trabalho, embora ofereçam um contexto horizontal limitado. Portanto, o estudo de layout precisa de geometria medida ou de um modelo verificado, e não de estimativas baseadas na visão da câmera. Deve-se dar atenção especial à abertura para equipamentos e ao espaço necessário para a ferramenta ser removida após a instalação.
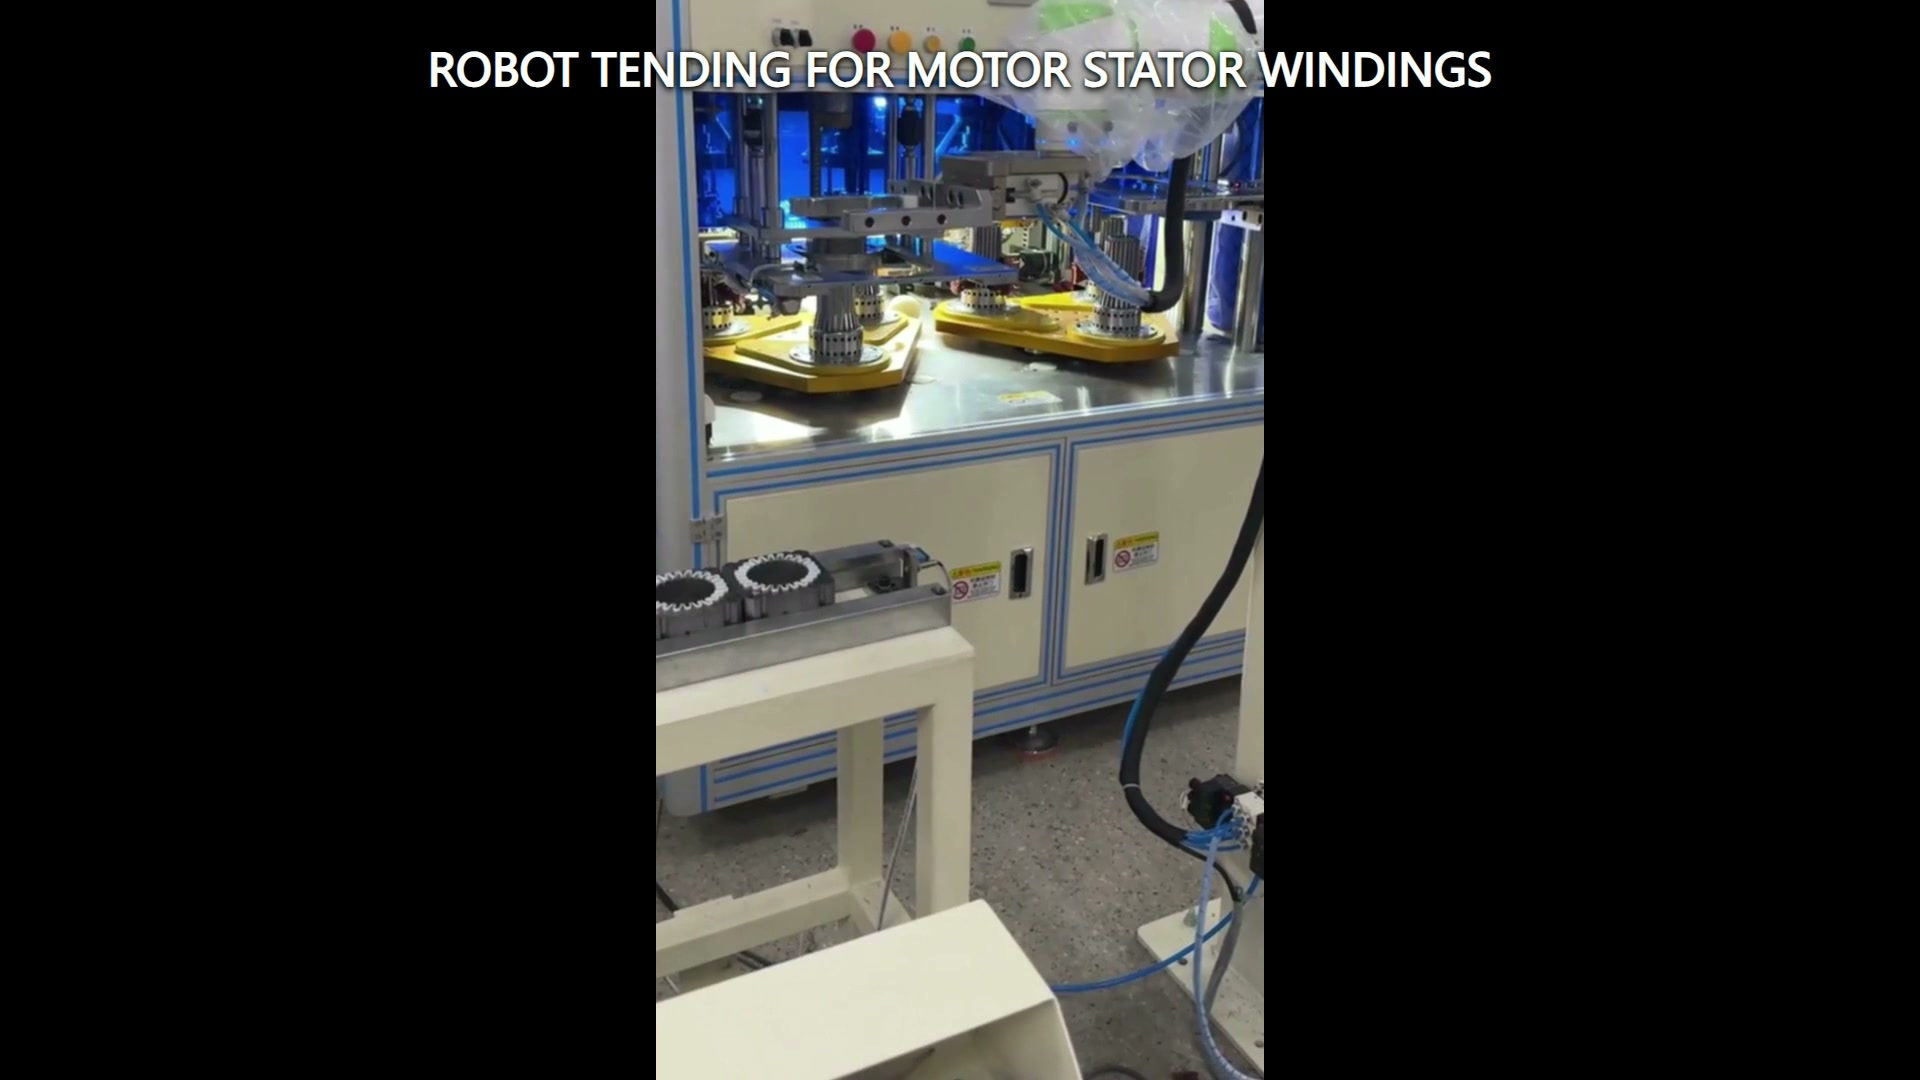
Construir ensaios em torno de condições de contorno
Os ensaios representativos devem abranger as condições da peça e os estados de apresentação que mais provavelmente restringirão a ferramenta ou o percurso. Inclua os envelopes aprovados de maior e menor dimensão, a posição permitida menos favorável, a posição vizinha mais próxima e a condição do suporte com o maior deslocamento esperado. Registre o estado de entrada, a confirmação da ferramenta, o estado de posicionamento e o resultado da recuperação para cada ensaio.
Se a aplicação envolver um enrolamento delicado ou uma superfície protegida, os critérios de aceitação devem identificar as restrições de contato e o método de inspeção antes da finalização das ferramentas. Os critérios derivam dos requisitos reais do produto e do processo; não devem ser inferidos a partir de um vídeo ou da aparência geral da peça.
Informações necessárias para uma análise de viabilidade focada.
Envie os desenhos da peça e do transportador, a faixa de massa e centro de gravidade, o mapa de contato permitido, os pontos de referência de origem e destino, as aberturas e os estados de acesso do equipamento, as dimensões do layout, as confirmações necessárias, as regras de recuperação e amostras representativas. Identifique quais estados da máquina ou da esteira são controlados pela célula robótica e quais são fornecidos por outro controlador.
Avalie o robô, a interface do equipamento, o veículo de transporte, as condições de acesso, o comissionamento, a operação e a manutenção como uma aplicação integrada.
Entre em contato com a EVS Para analisar os estados de transferência, o corredor de transferência, as restrições de ferramentas e o plano de testes, envie um e-mail para sales@evsrobot.com.
As imagens mostram o robô colaborativo visível, as posições de enrolamento do estator ou de ferramentas em formato de anel, a esteira transportadora adjacente ou a área de localização, e os equipamentos internos; a sequência exata de transferência, o princípio de preensão, os controles, as funções de segurança, o desempenho, os resultados da inspeção e o processo subsequente exigem evidências do projeto.