
By Equipe Editorial da EVST · Avaliado por Equipe Editorial da EVST · Última atualização: 9 de outubro de 2026 · Política editorial · Política de correções · Condições
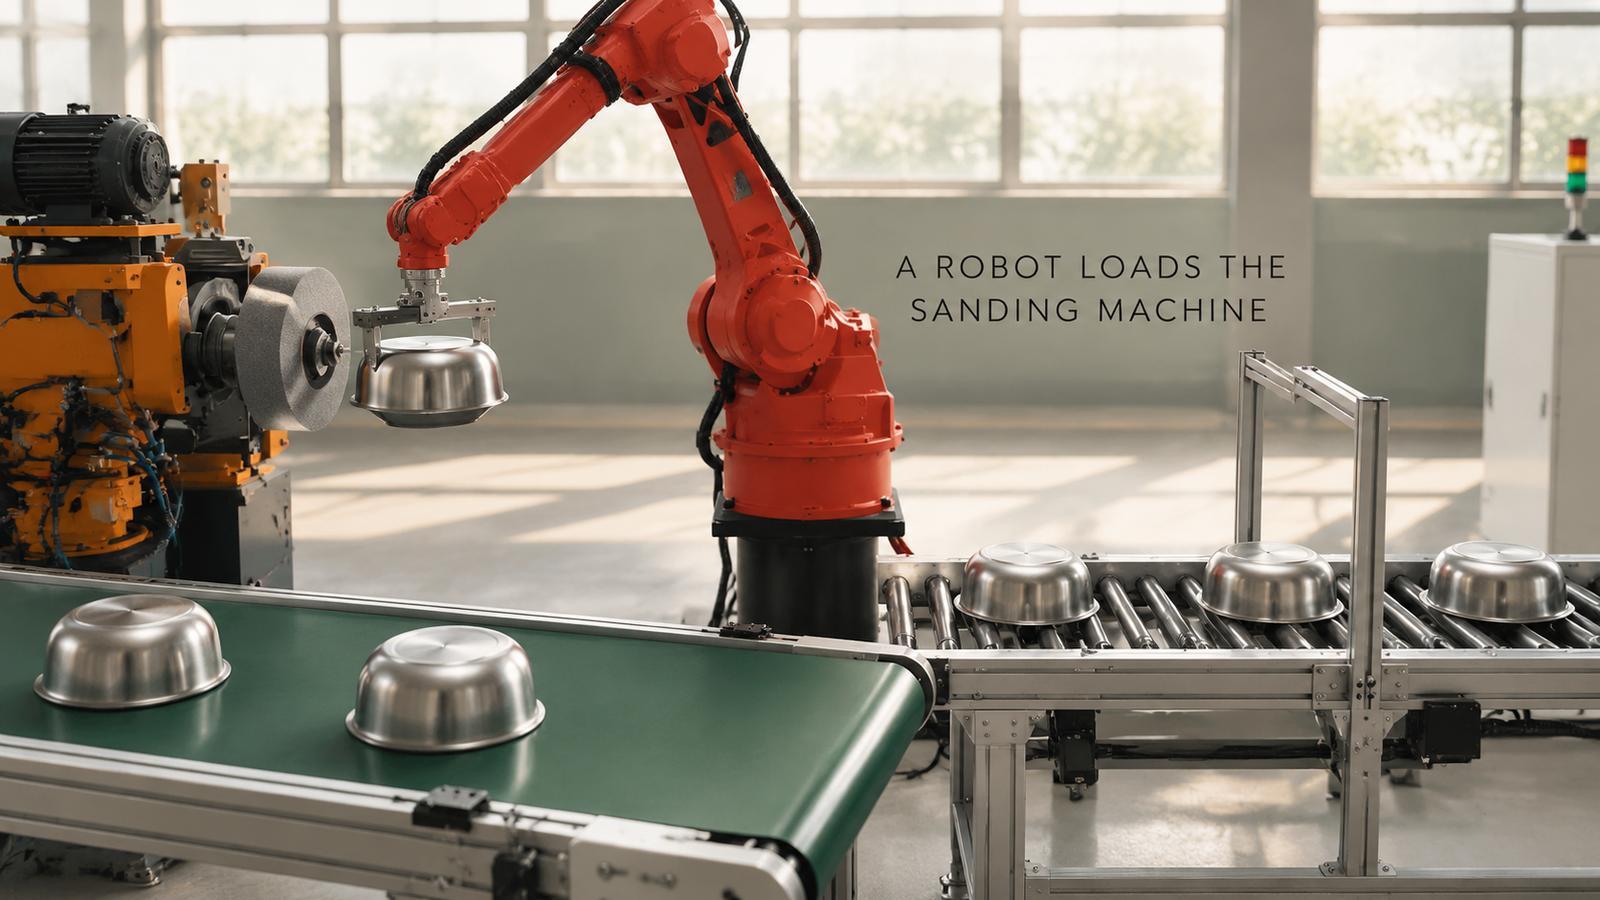
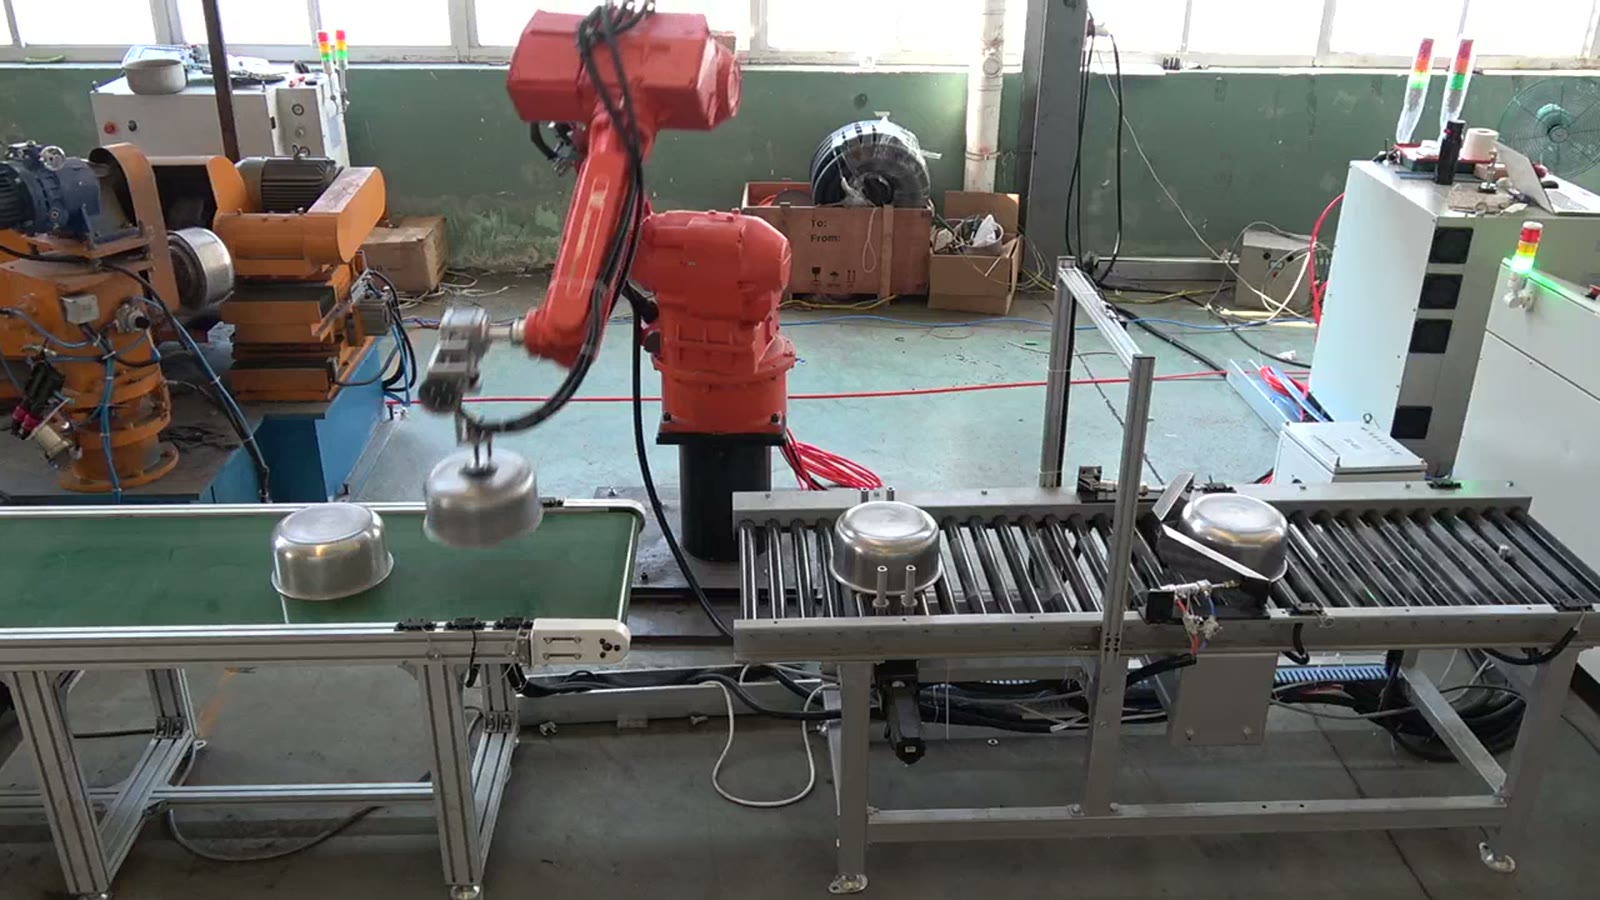
Uma pessoa pode se afastar de uma lixadeira de tigelas assim que o robô assumir todas as tarefas que suas mãos e olhos realizavam silenciosamente: pegar uma tigela que chega de cabeça para baixo, centralizá-la no mandril do eixo, trabalhar na poeira e fazer tudo isso com rapidez suficiente para que a roda abrasiva nunca precise esperar. A célula descrita aqui faz isso com um robô de seis eixos. Ele retira tigelas de aço inoxidável de uma esteira rolante, carrega cada uma no mandril de uma lixadeira e coloca a tigela lixada em uma esteira transportadora.
Pensando em automatizar uma lixadeira? Envie-nos o desenho da peça e sua produção diária.E nós responderemos com um conceito de célula e uma estimativa do tempo de ciclo.
O que as mãos de um operador estão fazendo nesta máquina.
A roda realiza o trabalho útil. O operador é a linha de suprimento para ela, e o trabalho é repetitivo, empoeirado e difícil de manter com pessoal suficiente. Observe uma estação desse tipo e as tarefas do operador se resumem a algumas pequenas atividades, cada uma das quais se torna uma questão para a célula:
| O que o operador faz | O que a célula deve responder |
|---|---|
| Pega a próxima tigela e a gira para que se ajuste à máquina. | Como um pegador escolhe uma tigela que chega com a boca para baixo e a entrega. |
| Assenta a tigela no mandril e verifica se está alinhada. | Como a tigela acaba centralizada sem que ninguém verifique. |
| Fica parado na poeira | Como o robô e sua garra sobrevivem a isso |
| Retira a tigela lixada e a coloca sobre a mesa. | Para onde vão as tigelas prontas e como o robô chega lá. |
| Mantém a próxima tigela pronta enquanto a roda funciona. | Como o layout impede que a máquina fique parada |
Uma volta completa através desta célula
Uma esteira rolante traz as tigelas pela direita. A lixadeira laranja fica à esquerda, com um mandril e um disco abrasivo cinza. Uma esteira verde corre à frente, e o robô vermelho de seis eixos está no meio, ao alcance dos três.
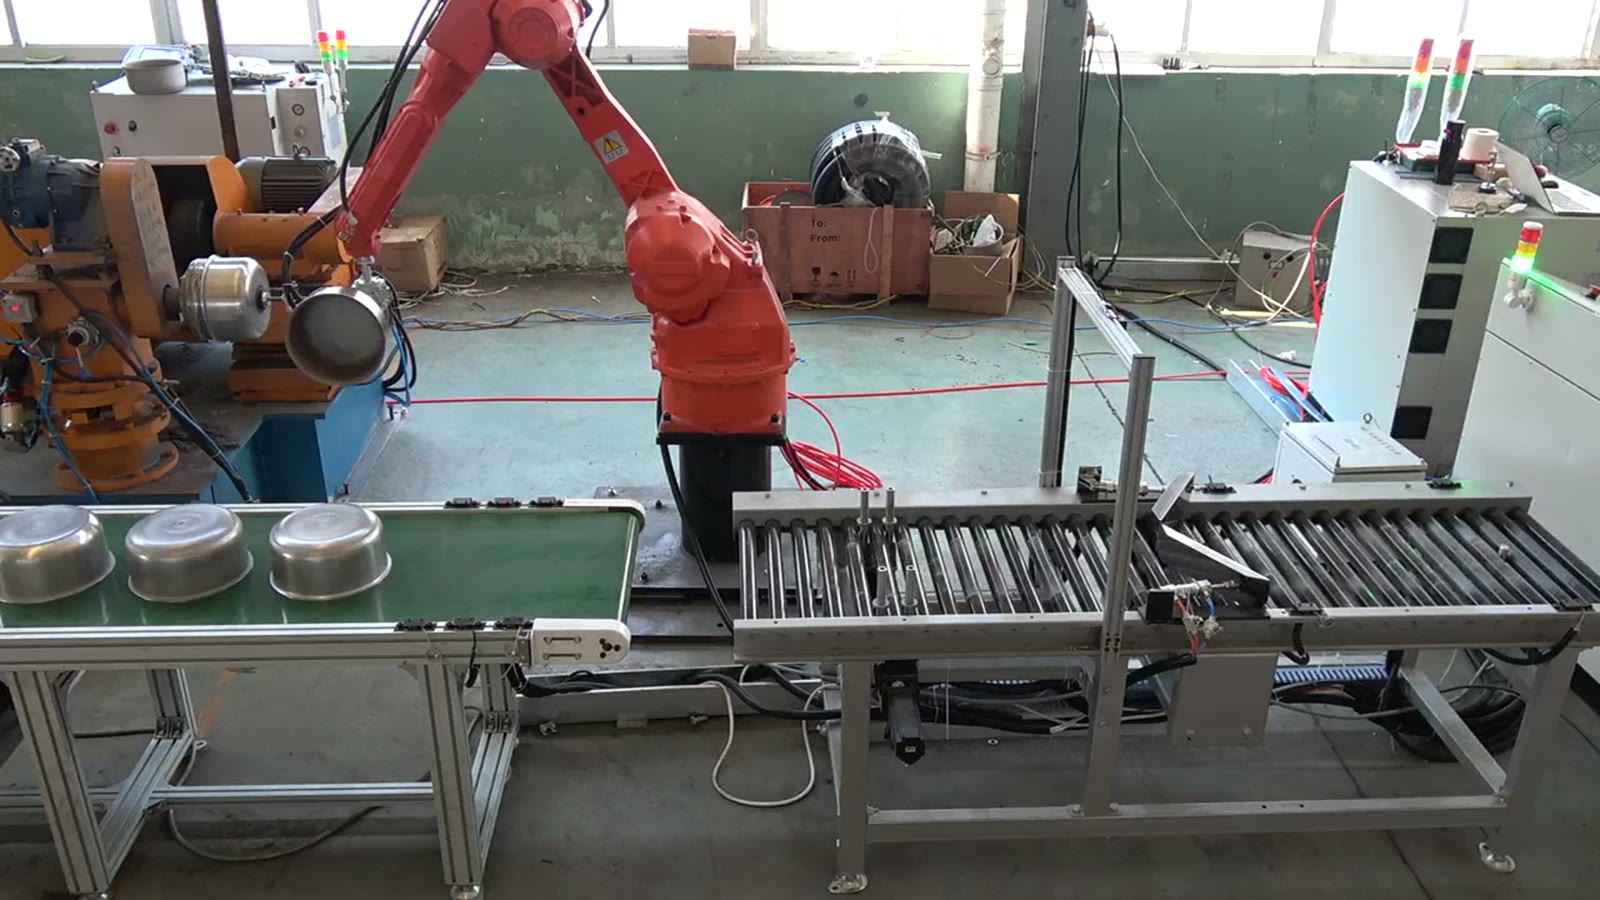
- As tigelas de aço inoxidável são colocadas com a boca voltada para baixo na esteira rolante, uma após a outra.
- O robô chega ao final da esteira e pressiona sua garra em forma de barra contra uma tigela.
- Ela levanta a tigela e a gira em direção à lixadeira.
- A tigela é colocada no mandril do eixo, e o braço permanece na máquina por alguns segundos enquanto a tigela gira e a roda é posicionada contra ela.
- Quando o lixamento estiver concluído, o robô retira a tigela e volta para a frente.
- O dispositivo coloca a tigela na esteira verde, que transporta as tigelas para a frente.
- O robô retorna à esteira rolante para pegar a próxima tigela e repete os movimentos.
Encaixe da tigela: da pinça ao mandril
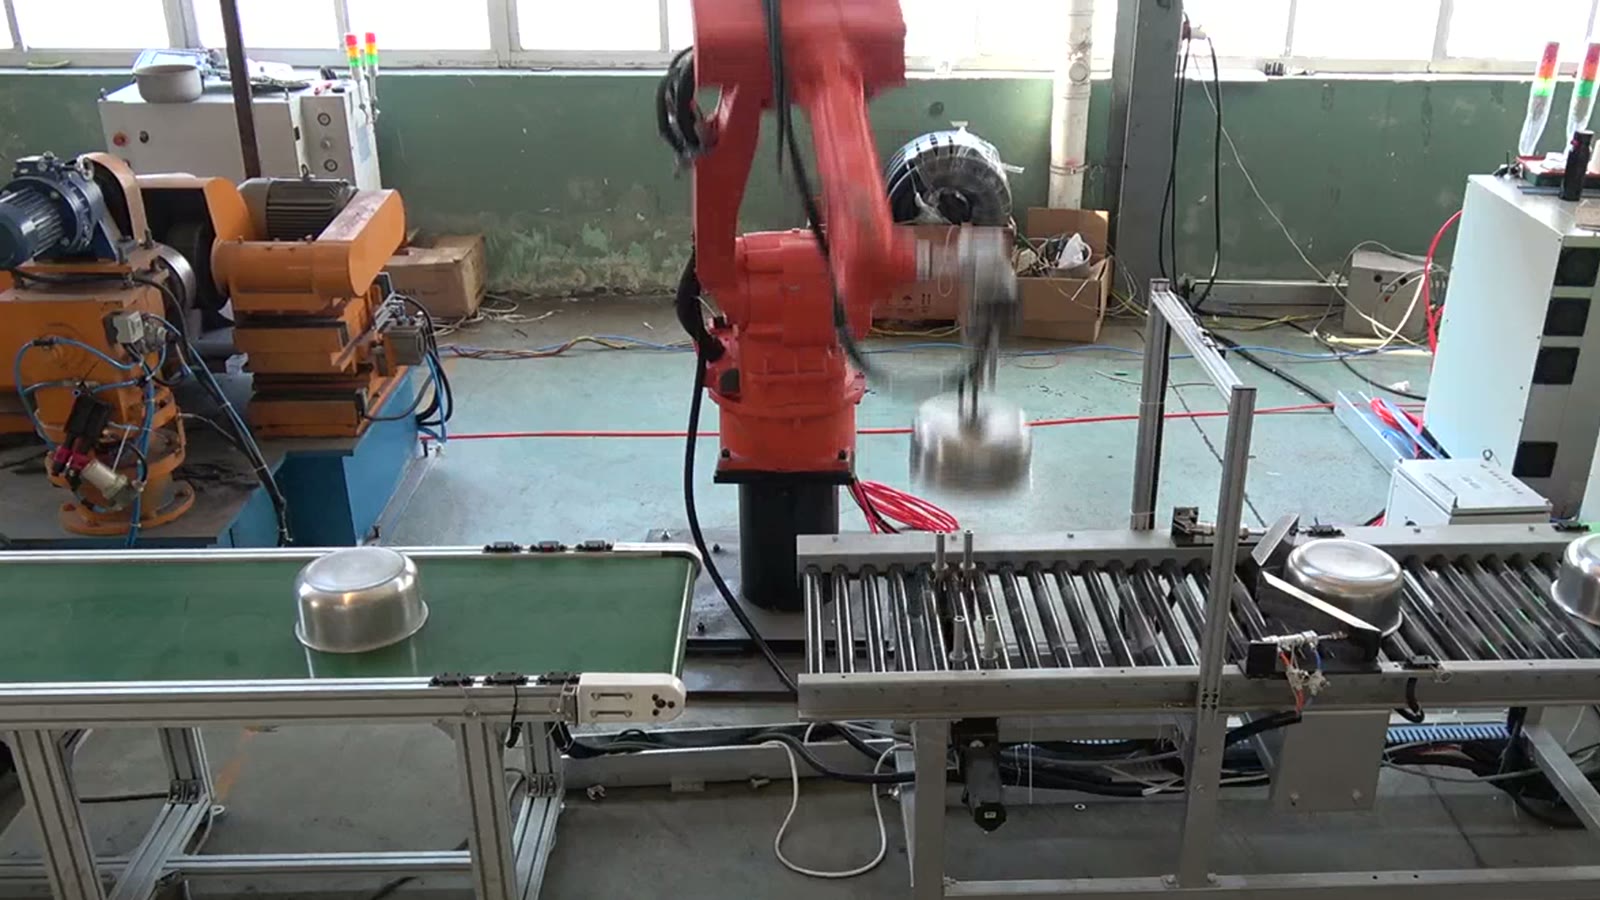
Uma tigela que chega com a boca para baixo fica estável em uma esteira. O problema é que a orientação em que o robô a pega não é necessariamente a mesma em que o suporte deve recebê-la.
A ordem sensata é decidir qual superfície o mandril irá alcançar e qual superfície a roda deve atingir, e somente então definir a garra. Ela deve deixar a área de contato do mandril livre, não deve marcar uma superfície que ainda não foi lixada e deve se soltar de forma limpa quando o mandril assumir o controle. Uma garra em forma de barra é uma solução simples quando o formato da tigela oferece um ponto de pressão e elevação. Uma família de vários formatos pode exigir uma garra adaptável ou uma mudança de ferramenta, e isso é uma questão para o desenho técnico.
Mantendo-se fiel ao eixo
Uma tigela descentrada em um mandril rotativo oscila, e a roda remove o material de forma irregular. Portanto, o centragem é compartilhada entre o robô e o mandril. Um mandril com guia, assento de localização ou ação de centragem tolera pequenos erros de posicionamento. Um mandril sem nenhum desses recursos exige um posicionamento preciso, e qualquer alteração na posição da tigela na esteira é transmitida diretamente para a máquina. Um batente ou guia no final da esteira, para que cada tigela chegue praticamente no mesmo ponto, dá à garra uma vantagem inicial.
Poeira e o pulso do robô
O lixamento gera partículas finas, e um robô ao lado da máquina fica imerso nessa nuvem de poeira. A poeira se infiltra nas juntas e entradas de cabos, reveste a garra e pode interferir nos sensores utilizados. As soluções comuns são uma cobertura protetora para o robô, uma garra selada ou purgada, extração de poeira próxima à roda e um layout que mantenha o pulso do robô fora do fluxo de poeira mais intenso. Quais dessas soluções são necessárias em uma planta depende do processo e da máquina. Consulte a equipe de engenharia logo no início, pois a resposta influencia a seleção e a manutenção do robô.
Impedir que a roda fique parada
Um princípio geral: o deslocamento do robô entre as estações deve ser curto em comparação com o tempo que uma tigela passa na roda. Quando isso ocorre, a máquina dita o ritmo e o robô tem tempo livre. Caso contrário, o robô se torna o gargalo, e somente então se considera a necessidade de um segundo robô ou de uma segunda máquina.
Os buffers ajudam. Tigelas em espera na esteira rolante e uma correia que transporta as já finalizadas permitem uma breve interrupção em qualquer extremidade sem parar a lixadeira, ao custo de espaço no chão. A capacidade de um robô acompanhar uma máquina depende do tempo de lixamento por tigela em relação ao tempo de percurso de ida e volta do robô, e é isso que uma estimativa do tempo de ciclo a partir dos seus desenhos responde.
Quando um robô por lixadeira faz sentido
A presença de um robô na lixadeira faz sentido quando as tigelas seguem um padrão de formatos predefinido, chegam sempre com a boca voltada para baixo em um local conhecido e a máquina opera a maior parte do turno. A necessidade de um robô precisa ser avaliada caso a mesma máquina processe diâmetros ou profundidades muito diferentes, se as tigelas podem chegar inclinadas ou empilhadas, se a etapa de lixamento exigir que a tigela seja virada e reposicionada na metade do processo, ou se a proteção e o sistema de extração de poeira não deixarem espaço suficiente para o robô ao lado da máquina.
O que os compradores perguntam sobre células de lixamento
A lixadeira precisa ser substituída? Geralmente não, mas precisa estar pronto para carregamento automático: uma forma de informar ao robô que a máquina está pronta e acesso suficiente para que o robô alcance a placa de fixação. Verificamos isso comparando com a máquina que você já utiliza.
As panelas e outros utensílios de cozinha funcionam da mesma maneira? As mesmas perguntas se aplicam, mas o encaixe da garra e do mandril é específico para cada formato, então envie o desenho de cada um.
Informações que nos permitem dimensionar a célula.
Envie-nos o desenho da peça com a gama de tamanhos de tigelas ou potes, informe-nos qual lixadeira você utiliza atualmente e como a tigela é fixada nela, além da sua produção diária. Com essas informações, poderemos avaliar qual desses aspectos é mais relevante para suas peças e esboçar uma célula com uma estimativa do tempo de ciclo.
Operar uma lixadeira manual hoje em dia? Conte-nos sobre isso ou envie um e-mail para sales@evsrobot.com com o desenho e a produção diária.
Princípios gerais de carregamento robótico para lixadeiras, ilustrados com uma célula de lixamento tipo tigela; dimensões da tigela, materiais, parâmetros de lixamento, tempos de ciclo e resultados de superfície não são especificados.