
Przez Zespół redakcyjny EVST · Ostatnia aktualizacja: 22 lipca 2026 r.
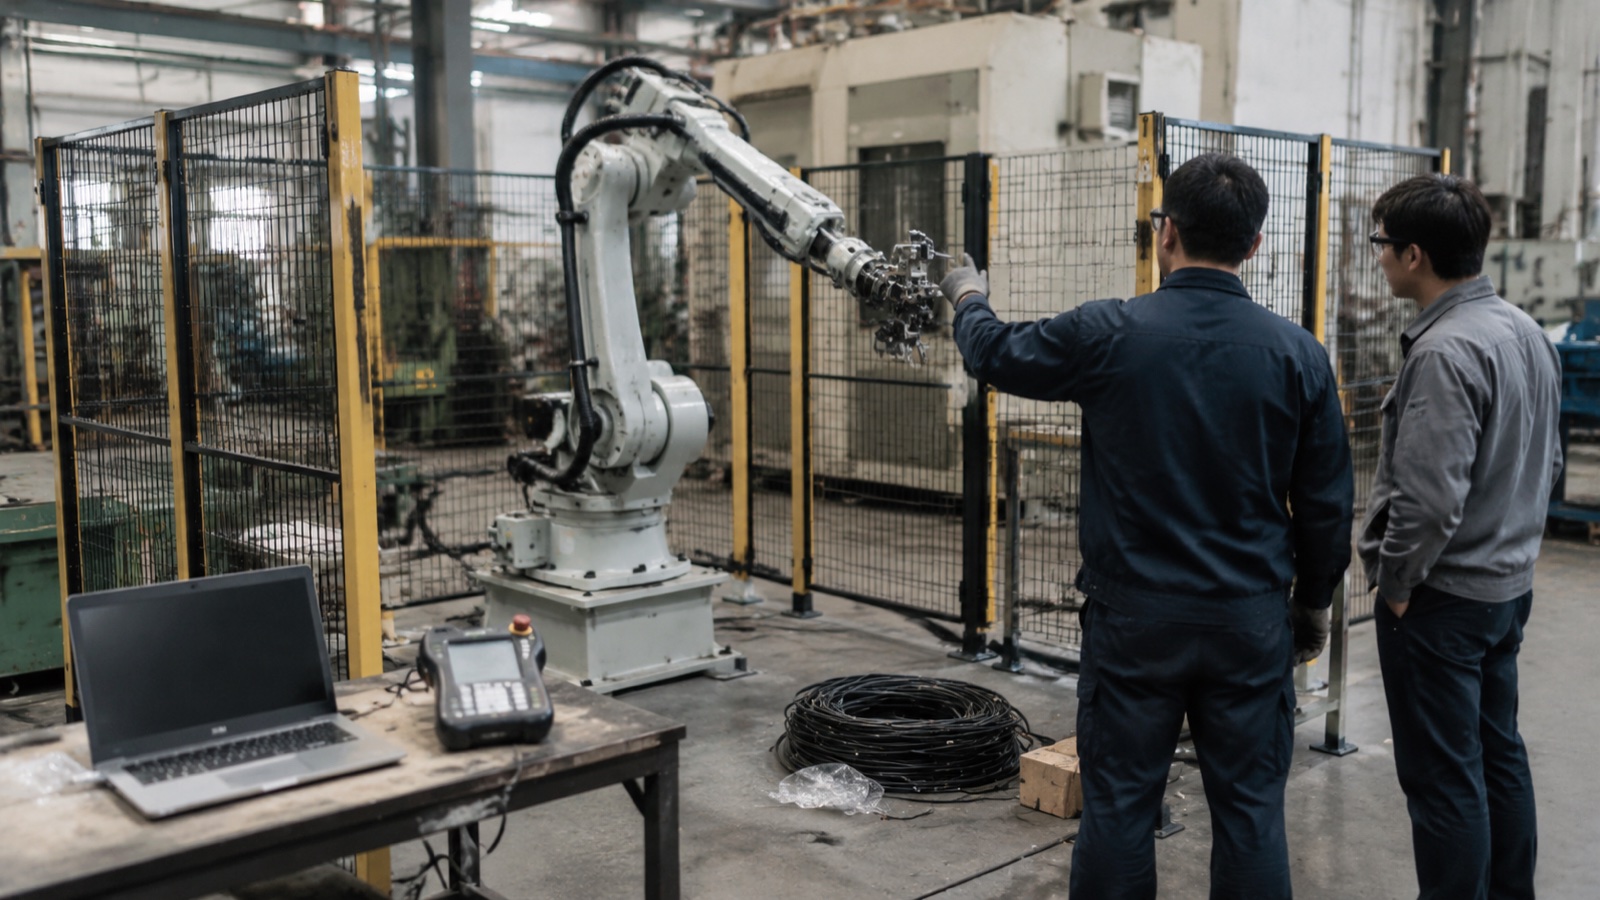
Projekty automatyzacji rzadko kończą się niepowodzeniem z powodu wadliwego robota. Przyczyny niepowodzenia projektów automatyzacji prawie zawsze pojawiają się po dostarczeniu robota, a pięć z nich obejmuje większość z nich: niedoszacowanie oprzyrządowania na końcu ramienia, czas cyklu określony na podstawie specyfikacji robota, przezbrajanie o dużej różnorodności, zakład produkcyjny, który nie był gotowy do pracy w pobliżu gniazda produkcyjnego, oraz brak właściciela gniazda po przekazaniu.
To analiza po stronie kupującego. Jeśli nadal jesteś na etapie krótkiej listy, nasze lista kontrolna oceny dostawcy dotyczy należytej staranności wobec dostawców; niniejszy artykuł podejmuje temat, który kończy poprzedni.
Dlaczego projekty automatyzacji kończą się niepowodzeniem, gdy sprzęt jest już gotowy
W pierwszym projekcie automatyzacji następuje taki moment, kiedy nastrój się zmienia. Skrzynia jest otwarta, ramię przykręcone, panel sterujący włącza się i rusza. Wszyscy robią zdjęcie. Potem ktoś pyta, kiedy zacznie produkować części, a szczera odpowiedź brzmi: za sześć do dziesięciu tygodni, a nie w przyszły wtorek.
Ta luka to miejsce, gdzie budżety są nadgryzane. Ramię nigdy nie było najtrudniejszą częścią. Według Międzynarodowa Federacja RobotykiŚwiatowy zapas robotów przemysłowych przekroczył cztery miliony sztuk, a sam sprzęt robotyczny stał się dość ustandaryzowanym, powszechnie dostępnym towarem w różnych przedziałach cenowych. Nie ustandaryzowane jest jednak wszystko, co przekształca ramię w komórkę: narzędzie na jego końcu, części, które do niego trafiają, ogrodzenie wokół niego i ludzie, którzy dbają o jego funkcjonowanie. To wszystko jest zawsze specyficzne dla danego projektu i to właśnie od niego zależą harmonogram i koszty.
Pięć poniższych przyczyn nie jest niczym niezwykłym. Każda z nich jest widoczna przed podpisaniem umowy, jeśli kupujący wie, jakie pytanie zadać.
Przyczyna 1: Chwytak traktowano jako akcesorium
W wycenie, narzędzia końcowe ramienia (EOAT) często pojawiają się w jednym wierszu u dołu, czasami bez ceny, czasami z informacją „TBD, oczekująca próbka części”. Ten wiersz często oznacza element o najdłuższym wyprowadzeniu i najwyższym ryzyku w całej komórce.
Powodem jest to, że ramię robota jest produktem katalogowym o znanej powtarzalności, podczas gdy chwytak to specjalnie zaprojektowany mechanizm, który musi przetrwać kontakt z rzeczywistym, zmiennym, czasem zaolejonym lub gorącym przedmiotem obrabianym tysiące razy na zmianę. Próżnia działa, dopóki na powierzchni nie pojawi się ślad poślizgu. Zacisk dwupalczasty działa, dopóki odlew nie wyszczerbi się na powierzchni uchwytu. Narzędzie magnetyczne działa, dopóki ktoś nie przepuści przez tę samą linię produkcyjną wersji aluminiowej.
W praktyce nasz zespół dostawczy planuje EOAT tak, jakby był to niewielki projekt maszyny, a nie dodatek, ponieważ właśnie tym jest. Projektowanie, produkcja i debugowanie nietrywialnego chwytaka zazwyczaj zajmuje od czterech do ośmiu tygodni, a normalne jest, że pierwsze fizyczne narzędzie wymaga jednej poprawki po zobaczeniu rzeczywistych części. Plan projektu zakładający, że chwytak zostanie dostarczony w wersji gotowej wraz z robotem, traci już miesiąc, którego nie uwzględniono w budżecie.
Unikaj tego przed podpisaniem: Wymagaj od dostawcy wyceny EOAT jako osobnego, wycenionego i zaplanowanego elementu dostawy z własnym terminem realizacji oraz przesłania rzeczywistych próbek produkcyjnych (nie CAD i nie tych dobrych) przed zamrożeniem projektu narzędzia. Zapytaj wprost, kto płaci za drugą wersję, jeśli pierwsze narzędzie nie będzie trzymało części.
Przyczyna 2: Czas cyklu nie mieści się w specyfikacji
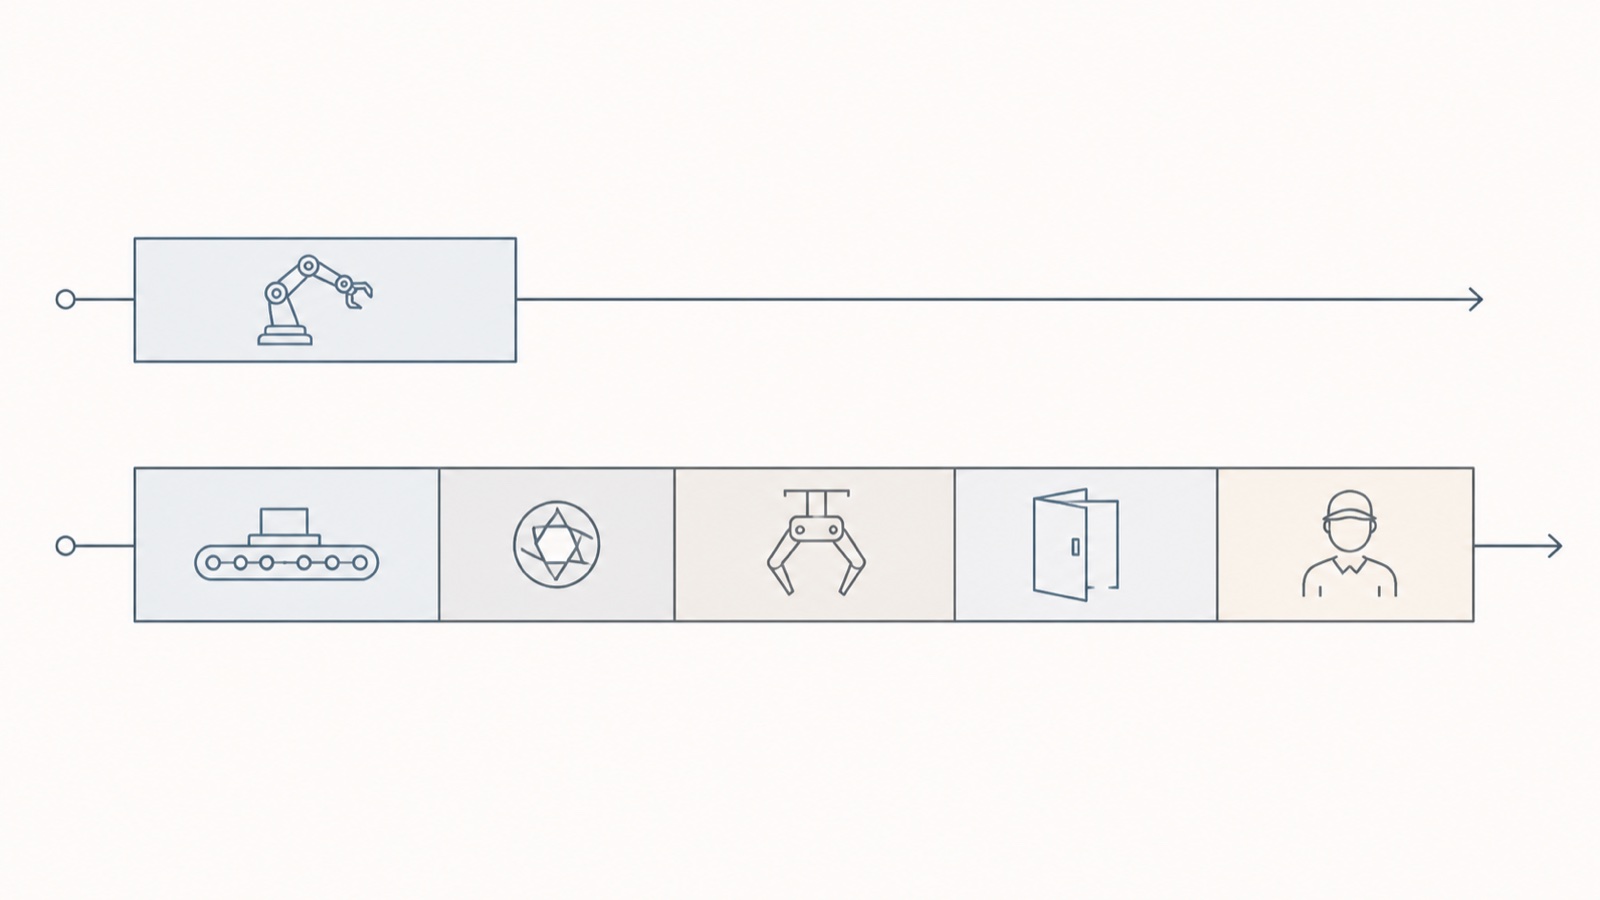
Karty katalogowe robotów podają parametry ruchu w idealnych warunkach i przy nominalnym obciążeniu. Kalkulacje sprzedażowe oparte na tych danych dają wartości przepustowości, których rzeczywiste ogniwo nie osiągnie, a kupujący nie odkrywa niedoborów aż do testów akceptacyjnych.
Rzeczywisty czas cyklu komórki to suma ruchu robota, prezentacji części, przestoju w pracy systemu wizyjnego lub pomiarowego, uruchomienia narzędzia, oczekiwania na potwierdzenie przez maszynę oraz interwencji operatora. Tylko pierwszy z tych elementów jest podany w karcie katalogowej. Ruch pick-and-place, który trwa 2.1 sekundy ruchu robota, może z łatwością przekształcić się w 5-sekundowy cykl stacji, gdy przenośnik zostanie zaindeksowany, kamera zarejestruje i przetworzy dane, chwytak zamknie się i potwierdzi, a drzwi CNC zostaną otwarte. Żaden z tych kroków nie jest defektem. Po prostu nie są one ruchem robota i nie zostały uwzględnione.
Interwencja człowieka jest najmniej liczona ze wszystkich. Jeśli operator musi przestawić jedną część na dwanaście lub usunąć zacięcie dwa razy na zmianę, ten czas powinien być uwzględniony w obliczeniach cyklu i zazwyczaj nie jest tam uwzględniany.
Unikaj tego przed podpisaniem: Poproś dostawcę o podanie przepustowości jako gwarantowanej liczby części na godzinę na granicy komórki, mierzonej w ciągłym przebiegu o zdefiniowanej długości, z warunkami testów odbiorczych zapisanymi w umowie. Zapytaj, co dzieje się z liczbą, gdy przychodzące części osiągają limit tolerancji, a nie wartość nominalną. Dostawca, który podaje jedynie czas ruchu robota, podaje inną maszynę niż ta, którą będziesz posiadać.
Przyczyna 3: Zakład o dużej mieszance zakupił roztwór o dużej objętości
Większość publikowanych obliczeń zwrotu z inwestycji w robotykę zakłada, że zakład produkuje jedną część w długich partiach. Wiele zakładów, szczególnie w warsztatach i firmach produkujących na zlecenie, produkuje 40 części w partiach po 80 sztuk. To dwa różne problemy, a drugi z nich jest znacznie trudniejszy do opłacalnej automatyzacji.
Arytmetyka jest bezlitosna. Weźmy komórkę, której przezbrojenie zajmuje 40 minut: wymień szczęki chwytaka, przeładuj osprzęt, wywołaj program, ponownie zweryfikuj pierwszy artykuł. Jeśli przeciętna partia jest produkowana przez 60 minut, komórka spędza około 40 procent dostępnego czasu na nieprodukowaniu, a „zaoszczędzona” praca jest częściowo pochłaniana przez technika ustawiającego, który jest teraz bardziej wykwalifikowany i droższy niż operator, którego zastąpiono. Biznesplan, który wyglądał dobrze przy teoretycznym wskaźniku wykorzystania, rozpada się w rzeczywistości.
Nie jest to argument przeciwko automatyzacji prac o dużej różnorodności. To argument za tym, że prace o dużej różnorodności muszą być automatyzowane w inny sposób: szybka wymiana narzędzi z powtarzalnymi punktami odniesienia, systemy mocowania z punktem zerowym, biblioteki programów uporządkowane według rodziny części, a nie według części, a często także robot współpracujący, którego można ponownie wdrożyć, zamiast odizolowanej komórki, której nie da się przebudować. Celem projektu są minuty przezbrojenia, a nie sekundy cyklu.
Unikaj tego przed podpisaniem: Podaj dostawcy rzeczywisty skład części i rozkład wielkości partii, a nie trzy najważniejsze części, i wymagaj określonego czasu przezbrojenia między dwiema nazwanymi, rzeczywiście różnymi częściami. Następnie sprawdź, czy model zwrotu kosztów uwzględnia ten czas przezbrojenia. Nasz analiza okresu zwrotu automatyzacji przedstawia w jaki sposób zmiany i wykorzystanie wpływają na liczbę zwrotów.
Przyczyna 4: Roślina wokół komórki nie była gotowa
Robot to precyzyjne urządzenie, które zakłada, że świat jest powtarzalny. Fabryki zazwyczaj takie nie są, a komórka ukazuje to z niezwykłą jasnością.
Najczęstszą luką jest spójność dostarczanych części. Montaż ręczny kompensuje odchylenia w sposób niewidoczny, ponieważ człowiek kompensuje je bez zastanowienia. Robot tego nie robi. Odlewy różniące się o trzy milimetry między dostawcami, wycinane laserowo półfabrykaty z niespójnym zadziorem lub pręty dostarczane w różnych długościach – wszystko to spowoduje zatrzymanie komórki, która działała idealnie podczas fabrycznego testu odbiorczego części nominalnych.
Drugą luką jest strategia mocowania i danych. Jeśli położenie części w mocowaniu zależy od tego, jak ostrożnie ktoś ją osadza, robot przejmuje tę niepewność, a proces przebiega z taką precyzją, na jaką pozwala etap załadunku, niezależnie od deklarowanej powtarzalności ramienia.
Trzecim czynnikiem jest bezpieczeństwo, które najczęściej opóźnia odbiór, a nie produkcję. ISO 10218-2: 2025Ocena ryzyka i zabezpieczenia na poziomie komórki należą do obowiązków integratora systemu, a nie producenta robota. Dostarczone ramię robota nigdy nie jest samo w sobie zgodną komórką. Ogrodzenia, blokady dostępu, skanery obszaru, logika bezpieczeństwa oraz udokumentowana ocena ryzyka, która się za nimi kryje, muszą istnieć, zanim komórka będzie mogła legalnie rozpocząć produkcję. W przypadku zastosowań współpracujących obowiązują limity siły i ciśnienia opisane w ISO / TS 15066 muszą zostać zweryfikowane w odniesieniu do rzeczywistego narzędzia i przedmiotu obrabianego, a nie do gołego ramienia. Kupujący, którzy zakładają, że „robot współpracujący” oznacza „brak konieczności oceny ryzyka”, są stale zaskoczeni. Nasze przewodnik po integracji komórek ISO 10218-2:2025 określa, co leży po stronie integratora, a co po stronie użytkownika końcowego.
Czwarta, mało efektowna luka to media. Napięcie i częstotliwość zasilania, dostępna objętość sprężonego powietrza przy wymaganym ciśnieniu, płaskość podłoża i obciążenie znamionowe, spadki napięcia w sieci oraz odciąg oparów – wszystkie te parametry muszą zostać potwierdzone pod kątem wymagań ogniwa. Powietrze jest problemem powtarzającym się. Sprężarka zakładowa, która bez problemu obsługuje narzędzia ręczne, może doprowadzić do wyczerpania ogniwa z wielostrefowym odkurzaczem, a objawem jest raczej usterka spowodowana upadkiem części niż problemem z powietrzem.
Unikaj tego przed podpisaniem: Poproś o pisemną specyfikację gotowości placu budowy jako element umowy, obejmującą założenia dotyczące tolerancji części przychodzących, wymagania dotyczące mediów, warunki na podłodze i przestrzeni oraz osobę odpowiedzialną za ocenę ryzyka. Następnie zapytaj, który z tych elementów unieważnia gwarancję przepustowości, jeśli nie zostanie spełniony.
Przyczyna 5: Po przekazaniu telefonu komórkowego nikt nie był jego właścicielem
Inżynierowie odchodzą. Sześć miesięcy później psuje się serwomechanizm albo pojawia się nowy numer części i program wymaga edycji, a pytanie brzmi, kto to zrobi. W wielu zakładach odpowiedź brzmi: nikt.
Przyczyną tego są dwie rzeczy. Po pierwsze, szkolenia operatorów i konserwatorów są planowane w tygodniu uruchomienia, kiedy komórka jest wciąż debugowana, a osoby, które potrzebują szkolenia, są zajęte obsługą reszty instalacji. Zdarza się to, gdy szkolenie jest zatwierdzane i prawie nic nie jest zachowywane. Po drugie, części zamienne i wsparcie techniczne nigdy nie zostały określone, a jedynie założone.
Wsparcie transgraniczne zasługuje na wyraźne omówienie, ponieważ to właśnie w tym obszarze importowana automatyka rzeczywiście nie spełnia oczekiwań krajowych dostawców. Części zamienne zazwyczaj stanowią problem celny i formalności, zanim staną się problemem produkcyjnym: płyta sterownicza, która jest wysyłana w ciągu dwóch dni, może nadal czekać dwa tygodnie na odprawie, a ogniwo, które nie działa przez dwa tygodnie, kosztuje znacznie więcej niż sama część. Strefy czasowe dodatkowo to utrudniają. Poranna usterka w Europie lub obu Amerykach dociera do azjatyckiego dostawcy pod koniec dnia, co sprawia, że dwugodzinna rozmowa diagnostyczna zamienia się w dwudniową wymianę.
Unikaj tego przed podpisaniem: wynegocjuj zestaw kluczowych części zamiennych przechowywany na miejscu jako część pierwotnego zamówienia, zamiast zamawiać go w przypadku awarii, uzyskaj pisemne zobowiązanie dotyczące czasu reakcji od wskazanego lokalnego wsparcia (nie adres e-mail) i zaplanuj szkolenie jako osobną, płatną sesję dwa do czterech tygodni po rozpoczęciu produkcji, gdy operatorzy będą mieli poważne pytania.
Pięć przyczyn w skrócie
| Przyczyna awarii | Wczesny sygnał ostrzegawczy | Pytanie, które należy zadać dostawcy przed podpisaniem umowy |
|---|---|---|
| EOAT traktowany jako akcesorium | Gripper to pojedyncza pozycja zamówienia bez ceny lub „próbka w toku” | Jaki jest czas realizacji i cena EOAT jako osobnego produktu dostarczanego oddzielnie oraz kto płaci za drugą poprawkę, jeśli pierwsze narzędzie nie utrzyma części? |
| Czas cyklu z arkusza specyfikacji | Przepustowość podana w sekundach ruchu robota, brak zdefiniowanego testu akceptacyjnego | Czy zagwarantujesz liczbę części na godzinę na granicy ogniwa w trakcie ciągłego testu, przy zapisanym w umowie warunku testu? |
| Praca o dużej różnorodności w projekcie o dużej objętości | Model zwrotu kosztów zakłada jednoczęściową i wysoką eksploatację | Jaki jest czas wymiany tych dwóch konkretnych numerów części i czy ten czas jest brany pod uwagę przy obliczaniu zwrotu z inwestycji? |
| Roślina nie jest gotowa wokół komórki | Brak pisemnej specyfikacji gotowości obiektu; niejasna kwestia odpowiedzialności za ocenę ryzyka | Jaką tolerancję na części wejściowe, objętość powietrza i moc przyjmuje ogniwo i kto jest odpowiedzialny za ocenę ryzyka zgodnie z normą ISO 10218-2? |
| Brak własności po przekazaniu | Szkolenie włączone do tygodnia uruchomienia; brak listy rezerwowej | Co obejmuje zalecany zestaw części zamiennych na miejscu, jakie jest Twoje zobowiązanie w zakresie reagowania lokalnego i czy szkolenie można zaplanować po rozpoczęciu produkcji? |
W czym chińscy dostawcy są naprawdę gorsi
Kupujący pochodzący z Chin, które Raport Międzynarodowej Federacji Robotyki dotyczący światowej robotyki identyfikuje się jako największy na świecie rynek robotów przemysłowych – zazwyczaj przedstawia się im listę zalet, a nie listę kompromisów, przez co trudniej w nie uwierzyć. Bardziej użyteczna jest szczera wersja.
Absolutna dokładność w wymagających warunkach. W przypadku zdecydowanej większości prac spawalniczych, paletyzacyjnych, obsługi maszyn i prac transportowych, ramiona chińskiej produkcji charakteryzują się powtarzalnością, która jest w pełni wystarczająca i porównywalna z uznanymi japońskimi i europejskimi markami w tej samej klasie udźwigu. W najwyższym zakresie precyzji, szczególnie w zastosowaniach wymagających skalibrowanej dokładności absolutnej dla ścieżek programowanych offline, a nie punktów uczenia, uznane marki nadal mają przewagę w zakresie narzędzi kalibracyjnych i długoterminowej stabilności termicznej. Jeśli Twoje zastosowanie spełnia te kryteria, powinno to przesądzić o zakupie.
Jakość dokumentacji. Jakość instrukcji przetłumaczonych na język angielski jest różna, a różnica pogłębia się w miarę przechodzenia od instrukcji obsługi ramienia do kodu błędu kontrolera i notatek konfiguracyjnych magistrali Fieldbus. Pracownicy utrzymania ruchu odczuwają to jako pierwsi. Warto poprosić o pełną, angielską dokumentację serwisową przed złożeniem zamówienia, a nie dopiero po jego złożeniu.
Strefa czasowa i tarcia komunikacyjne. Rzeczywisty problem, nierozwiązywalny dobrymi intencjami. Można sobie z nim poradzić, wyznaczając osobę kontaktową do pomocy technicznej, ustalając dzienny limit czasowy i jedną ścieżkę eskalacji, ale klient, który oczekuje odpowiedzi w tej samej godzinie, w ośmiogodzinnym odstępie, będzie sfrustrowany.
Czas realizacji zamówień na części zamienne. Omówiliśmy to powyżej i jest to najważniejszy element na tej liście. Jest to również element, który najlepiej usprawnić dzięki planowaniu: zestaw części zamiennych na miejscu, określony w momencie zamówienia, zamienia dwutygodniową przerwę w dwugodzinną.
Wartość odsprzedaży i wartość rezydualna. Rynki wtórne wyceniają ugruntowane marki wyżej. Jeśli pięcioletnie finansowanie wyjścia z inwestycji lub finansowanie zabezpieczone aktywami ma znaczenie dla Twojego zespołu finansowego, ta zniżka jest realna i powinna być uwzględniona w modelu.
Żaden z nich nie sprzeciwia się pozyskiwaniu sprzętu z Chin. Argumentują za uwzględnieniem ich cen. Kupujący, który negocjuje części zamienne, dokumentację, zobowiązania do reagowania i lokalne wsparcie w pierwotnym zamówieniu, zazwyczaj osiąga niższy całkowity koszt posiadania niż ten, który porównał ceny samych maszyn i odkrył te elementy później, w sprzedaży detalicznej.
Gdzie to pozostawia kupującego
Każda przyczyna na tej liście to problem związany z zakresem, a nie z technologią, i każdą z nich można rozwiązać taniej w specyfikacji niż w ciągu tygodnia od uruchomienia. Schemat w projektach, które się udają, jest nieciekawy: EOAT zaprojektowany na podstawie rzeczywistych części, przepustowość gwarantowana na granicy komórki, czas przezbrojenia traktowany jako cel projektu, pisemna specyfikacja gotowości do pracy na miejscu oraz warunki wsparcia negocjowane przed zamówieniem, a nie po pierwszej awarii.
EVST (EVS TECH CO., LTD), producent i integrator robotów z siedzibą w Chengdu, założony pod koniec 2018 roku, realizuje projekty automatyzacji w ponad 100 krajach, a schemat ten jest na tyle spójny, że nasz zespół ds. dostaw traktuje teraz te pięć elementów jako kryteria zakresu, a nie jako opcjonalne dodatki. Klienci pracujący nad specyfikacją i chcący uzyskać drugą opinię na temat oprzyrządowania, założeń dotyczących przepustowości lub warunków wsparcia, mogą skontaktować się z naszym zespołem za pośrednictwem evsrobot.com.
Najczęściej zadawane pytania
Dlaczego projekty automatyzacji kończą się niepowodzeniem, mimo że robot działa poprawnie?
Ponieważ działający robot to nie komórka robocza. Do typowych usterek po dostawie należą: zbyt późne projektowanie narzędzi na końcu ramienia w oparciu o niekompletne informacje o częściach, przepustowość obliczona na podstawie czasu ruchu robota zamiast pełnego cyklu stanowiska, czas przezbrojenia, który niweczy uzasadnienie biznesowe w zakładach o dużym zróżnicowaniu, zmienność części przychodzących oraz przerwy w bezpieczeństwie lub infrastrukturze, na które zakład nie był przygotowany, a także brak zdefiniowanej odpowiedzialności za konserwację, części zamienne i przeprogramowanie po odejściu integratora.
Ile czasu faktycznie zajmuje uruchomienie robota po jego dostarczeniu?
Dłużej niż planuje większość kupujących po raz pierwszy. Instalacja mechaniczna jest szybka, ale debugowanie narzędzi w odniesieniu do rzeczywistych części, dostrajanie programu, walidacja bezpieczeństwa i testy akceptacyjne wyznaczają harmonogram, a samo oprzyrządowanie na końcu ramienia maszyny zazwyczaj wymaga od czterech do ośmiu tygodni projektowania i budowy oraz co najmniej jednej rewizji po dostarczeniu części produkcyjnych. Poproś dostawcę o harmonogram podzielony na instalację, oprzyrządowanie, programowanie, walidację bezpieczeństwa i akceptację, a nie na jedną linię uruchomieniową.
Jakie pytania powinienem zadać dostawcy robota przed podpisaniem umowy?
Pięć kwestii ma największe znaczenie: jaki jest czas realizacji zamówienia na oprzyrządowanie końcowe ramienia produkcyjnego jako osobny produkt; czy zagwarantujesz liczbę części na godzinę na granicy komórki w określonych warunkach akceptacji; jaki jest czas przezbrojenia między dwoma konkretnymi numerami części z mojej rzeczywistej mieszanki; jakie warunki gotowości na miejscu zakłada komórka i kto jest odpowiedzialny za ocenę ryzyka zgodnie z normą ISO 10218-2; a także jaki zestaw części zamiennych, wyznaczone lokalne dane kontaktowe ds. wsparcia technicznego i czas reakcji są zawarte w zamówieniu.
Czy kupowanie robotów przemysłowych z Chin jest ryzykowne?
Ryzyko jest specyficzne i możliwe do opanowania, a nie ogólne. Jakość i powtarzalność sprzętu w popularnych zastosowaniach spawalniczych, paletyzacyjnych i transportowych jest zasadniczo porównywalna z uznanymi markami w tej samej klasie ładowności. Prawdziwe luki to jakość angielskiej dokumentacji serwisowej, czas realizacji części zamiennych, tarcie między strefami czasowymi reakcji, absolutna dokładność w najbardziej wymagającym zakresie precyzji oraz niższa wartość odsprzedaży na rynku wtórnym. Każde z nich można wycenić lub zakontraktować w momencie zakupu, co jest znacznie tańsze niż odkrywanie ich podczas przestoju linii produkcyjnej.
Kto odpowiada za bezpieczeństwo komórki robota: producent robota czy integrator?
Zgodnie z normą ISO 10218-2:2025 ocena ryzyka i zabezpieczenia na poziomie komórki należą do obowiązków integratora systemu, a nie producenta robota. Ramię robota jest komponentem; ogrodzenie, blokady, skanery obszarowe, logika bezpieczeństwa i udokumentowana ocena ryzyka należą do osoby integrującej komórkę. W przypadku zastosowań współpracujących, limity siły i ciśnienia opisane w normie ISO/TS 15066 muszą zostać zweryfikowane przy zamontowanym rzeczywistym narzędziu i przedmiocie obrabianym, a nie przy gołym ramieniu.
Czy sklep o dużym zróżnicowaniu i małej produkcji powinien w ogóle stosować automatyzację?
Często tak, ale z innym celem projektowym. Zakłady o dużej różnorodności powinny określać minuty przezbrojenia, a nie sekundy cyklu, co skłania projekt do szybkiej wymiany narzędzi z powtarzalnymi danymi, mocowaniem w punkcie zerowym, bibliotekami programów uporządkowanymi według rodziny części oraz często z możliwością ponownego wdrożenia robota współpracującego zamiast stałej, odgrodzonej komórki. Model zwrotu kosztów oparty na wykorzystaniu pojedynczych części nie przetrwa kontaktu z mieszanką o liczbie części wynoszącej 40.
Na wynos
- Projekty automatyzacji rzadko kończą się niepowodzeniem w przypadku sprzętu robota. Awarie występują w przerwie między dostarczonym ramieniem a działającą komórką, a ta przerwa jest problemem, który jest widoczny jeszcze przed podpisaniem umowy.
- Oprzyrządowanie na końcu ramienia to projekt maszyny niestandardowej, a nie akcesorium. Wyceń je osobno, zaplanuj osobno, prześlij rzeczywiste próbki produkcyjne i z góry ustal, kto zapłaci za drugą wersję.
- Wymagaj gwarantowanej wydajności w częściach na godzinę na granicy komórki, zgodnie z pisemnymi warunkami akceptacji. Sekundy ruchu robota podane w karcie katalogowej nie stanowią zobowiązania do przepustowości.
- W zakładach o dużym zróżnicowaniu, celem projektu jest czas przezbrojenia, a nie czas cyklu. Podaj dostawcy rzeczywisty skład części i sprawdź, czy deklarowany czas przezbrojenia jest uwzględniony w modelu zwrotu z inwestycji.
- Zgodnie z normą ISO 10218-2:2025 ocena ryzyka i zabezpieczenia na poziomie komórki należą do integratora systemów, a dostarczone ramię robota nigdy nie stanowi samodzielnej zgodnej komórki.
- Uzgodnij z pierwotnym zamówieniem zestaw części zamiennych na miejscu, wyznaczenie lokalnego kontaktu wsparcia, zobowiązanie do reakcji i szkolenie po uruchomieniu. Zakupione później, podczas przestoju, wszystkie cztery elementy kosztowały więcej.
O autorze: Zespół redakcyjny EVST pisze o automatyzacji przemysłowej dla zespołów inżynieryjnych i operacyjnych, które projektują swoją pierwszą lub kolejną celę robota. EVST to producent i integrator robotów z siedzibą w Chengdu, realizujący projekty automatyzacji w ponad 100 krajach. Firma posiada certyfikat IATF16949 klasy motoryzacyjnej oraz certyfikaty CE / SGS / TUV wydane przez niezależne instytucje dla wszystkich swoich linii produktów.
Autor: Zespół redakcyjny EVST
Zrecenzowany przez: Zespół redakcyjny EVST
Ostatnio zaktualizowany:
Metoda: EVST Five-Cause Post-Delivery Screen — narzędzie pomocne w planowaniu po stronie kupującego, służące określeniu zakresu stanowiska robota przed podpisaniem umowy; nie jest to test akceptacyjny ani substytut oceny ryzyka przez integratora systemów.
Polityka redakcyjna · Polityka korekcyjna · Warunki korzystania