
Przed wybraniem ścieżki robota zdefiniuj obwiednię panelu, dozwolone obszary podparcia, stan ułożenia stosu i odstęp od elementu zwalniającego. Omów aplikację lub wyślij e-mail na adres sales@evsrobot.com, podając rysunki paneli, prezentację i wymagania dotyczące stosu.
Na nagraniu widać pomarańczowego robota przemysłowego z prostokątnym narzędziem końcowym, który przemieszcza i układa spawane panele z siatki stalowej na stanowisku transferowo-układania. Wystające pręty i warstwowe panele sprawiają, że kontrola obwiedni jest ważniejsza niż pojedyncza nominalna współrzędna odbioru.
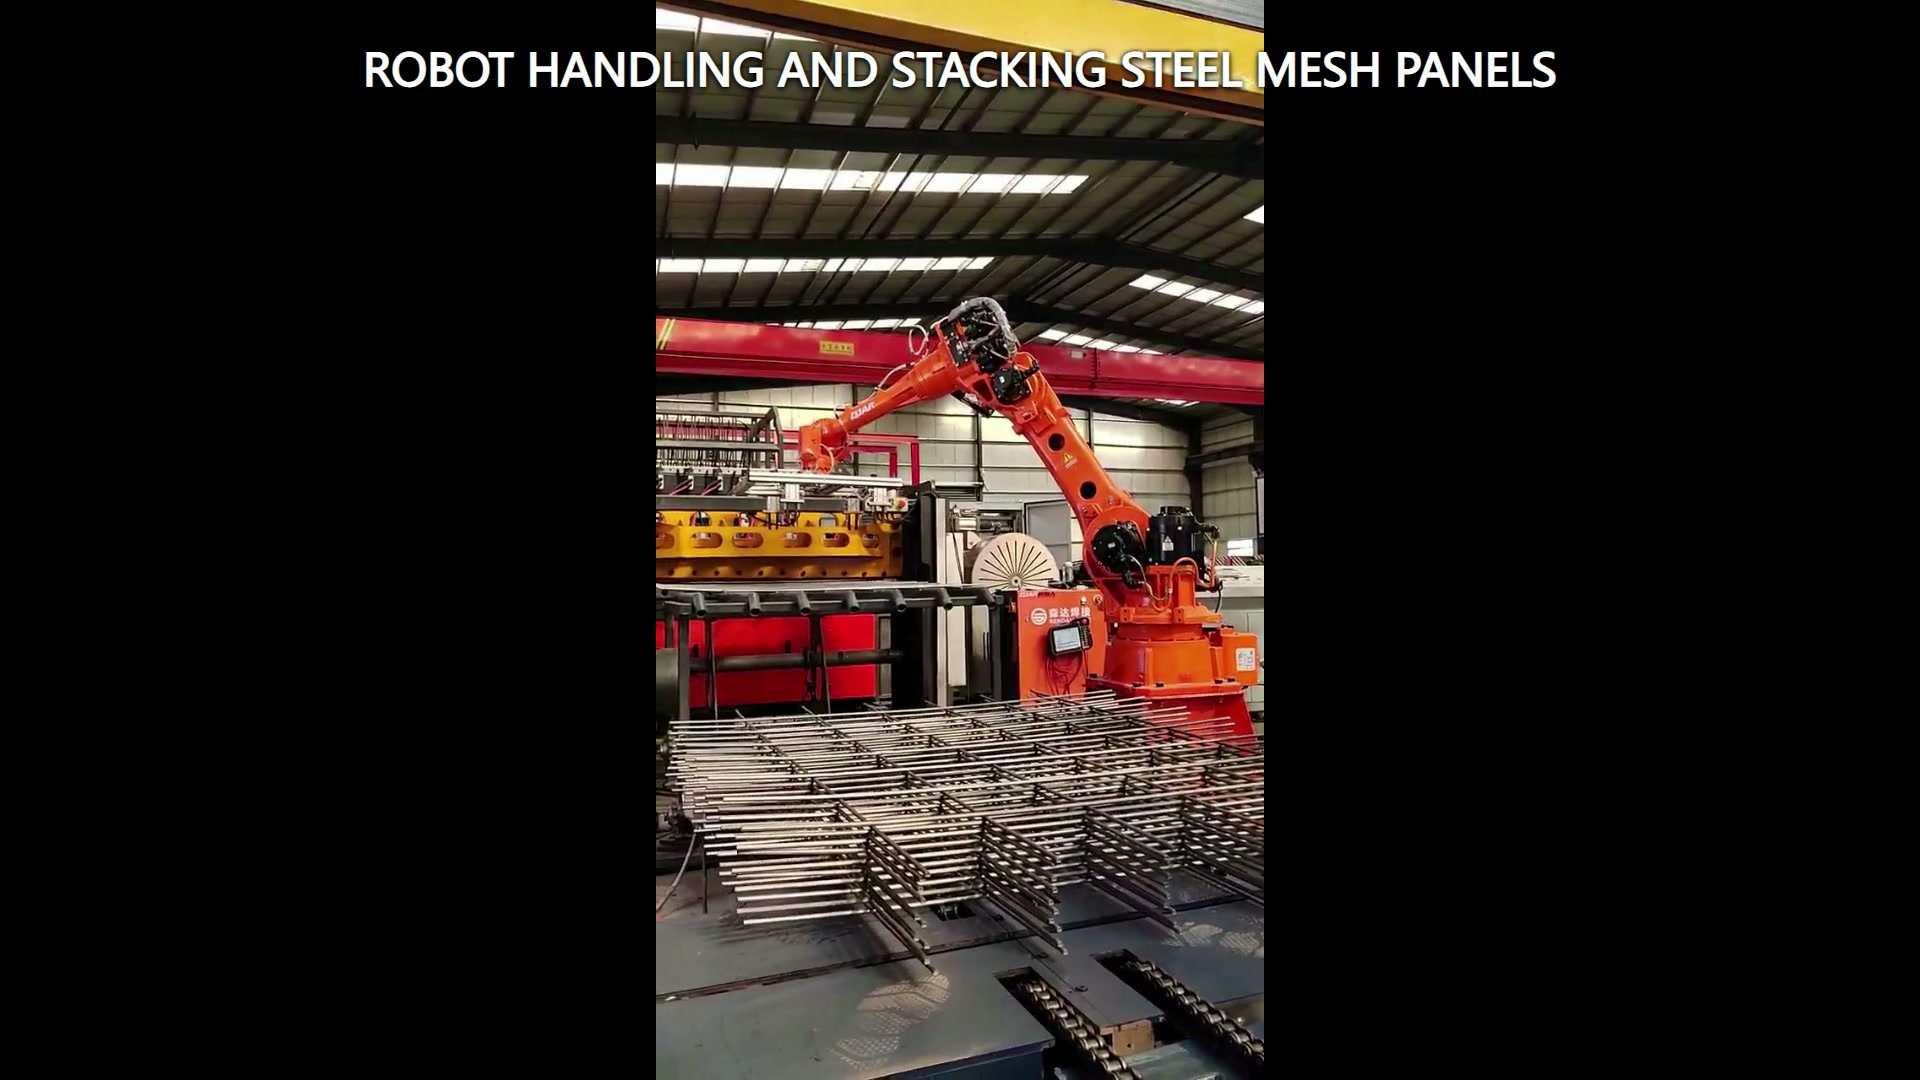
Modeluj panel jako zmienną otoczkę
Panel siatkowy składa się z zewnętrznego prostokąta, przecinających się prętów i wielu wystających krawędzi. Należy zarejestrować całkowitą długość i szerokość, odstępy między prętami, wysunięcie krawędzi, zakres płaskości oraz warunki, w których panele mogą na siebie nachodzić lub się zazębiać. Model obsługi powinien uwzględniać narzędzie i panel w całym ruchu.
Używaj próbek granicznych zamiast jednego idealnego rysunku. Wygięty panel może zwiększyć objętość zamiataną; przesunięte pręty mogą zmniejszyć prześwit narzędzia; dwa częściowo zazębiające się panele mogą stworzyć nieoczekiwane, łączne obciążenie. Te stany powinny być uwzględnione w próbach wykonalności i planowaniu odzyskiwania.
Zdefiniuj ograniczenia dotyczące wsparcia i kontaktu
Zaznacz miejsca, w których panel może być podparty lub stykać się z nim, a gdzie narzędzie końcowe musi pozostać wolne. Wybrana metoda musi zapewniać użyteczny stan panelu poprzez podnoszenie, przenoszenie, umieszczanie i zwalnianie. Wybór narzędzi powinien być zgodny z rzeczywistymi rysunkami, próbkami, ograniczeniami powierzchni i próbami.
Materiał filmowy przedstawia narzędzie z prostokątnym końcem, ale projekt powinien niezależnie określić jego zasadę działania. Model aplikacji wymaga, aby korpus narzędzia, przewody lub kable, ugięcie panelu i pobliska konstrukcja stanowiły jedną obwiednię.
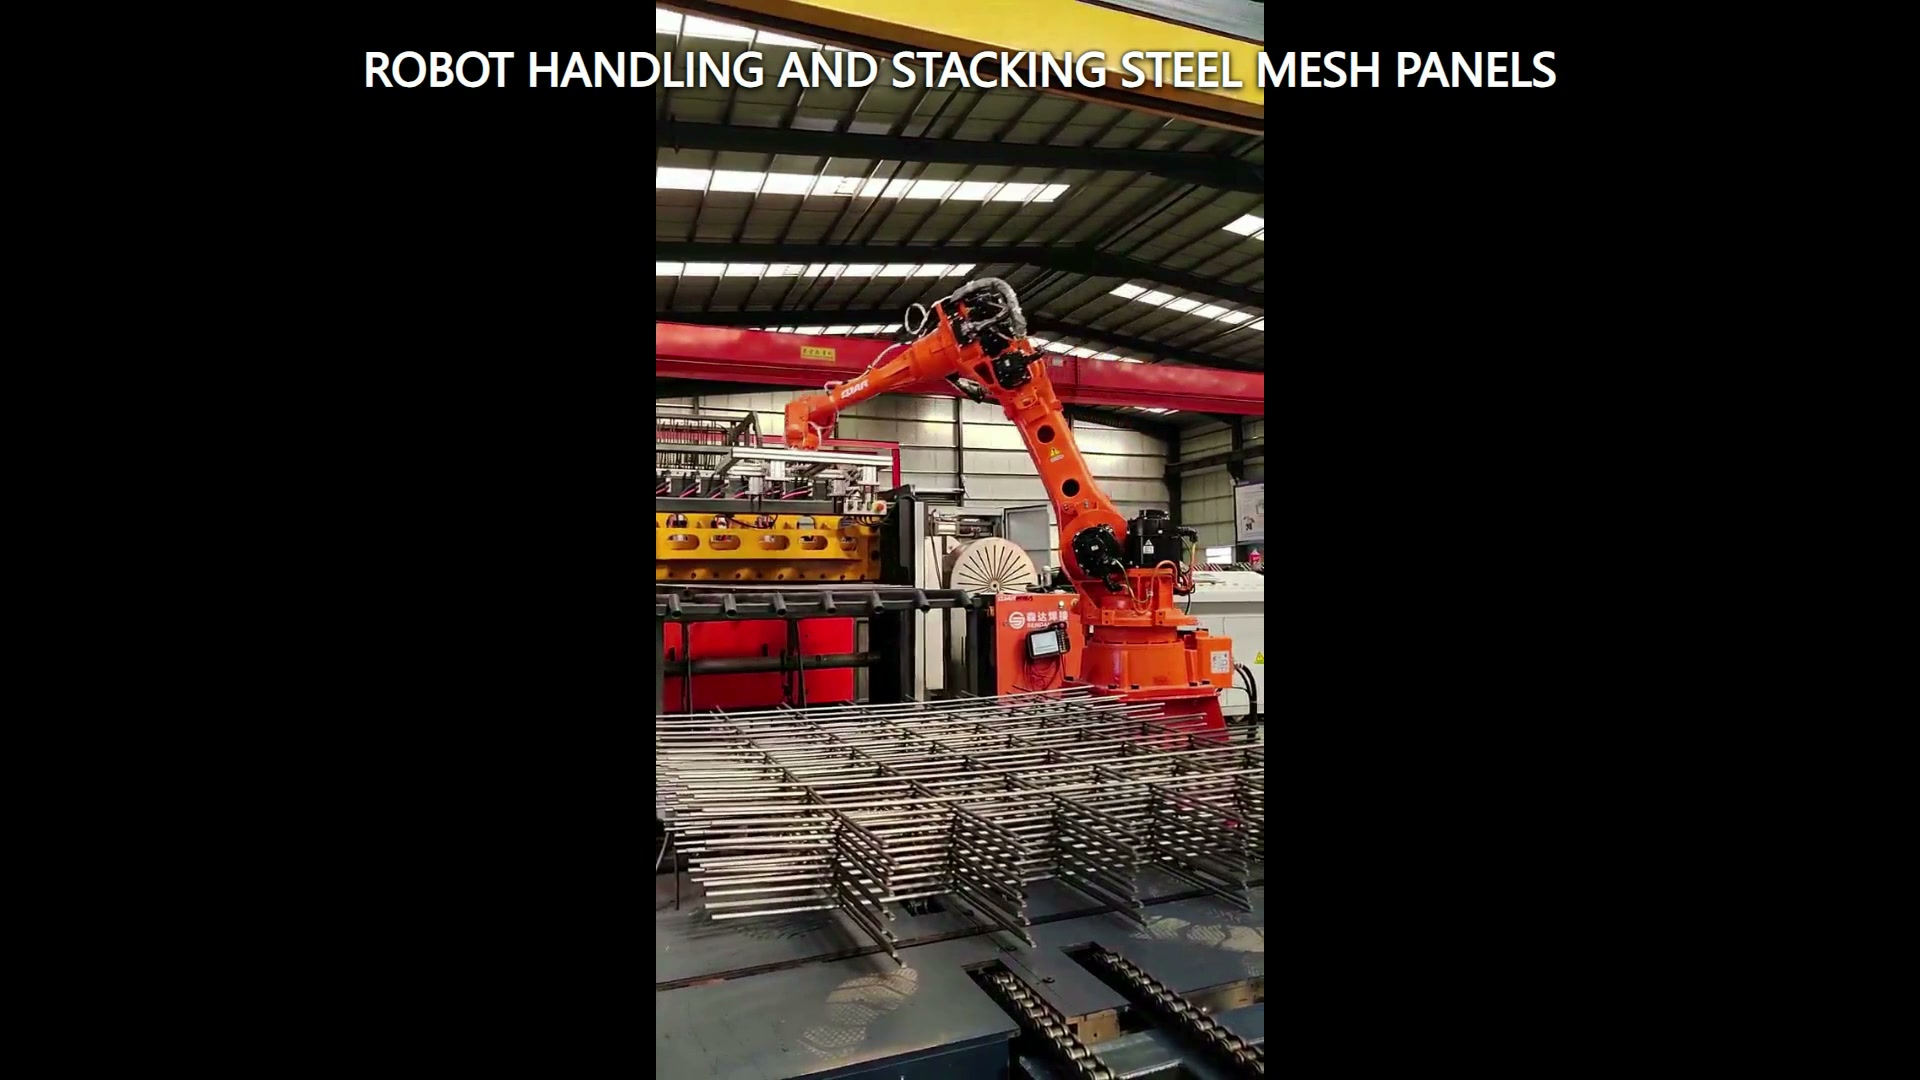
Określ umieszczony stos jako stan
Stos nie jest kompletny tylko dlatego, że panel osiąga współrzędną. Zdefiniuj wyrównanie krawędzi, dozwolony obrót, obszar podparcia, separację warstw (jeśli ma zastosowanie), maksymalny planowany stan stosu oraz prześwit wymagany do zwolnienia narzędzia. Określ położenie kolejnego panelu względem punktu odniesienia stosu.
Ścieżka zwalniająca powinna wychodzić bez przeciągania wystających prętów ani naruszania sąsiedniej warstwy. Sprawdź pierwszą warstwę, warstwy pośrednie i najwyższy planowany stan. Każda z nich może mieć inny kąt nachylenia narzędzia i otaczający luz.
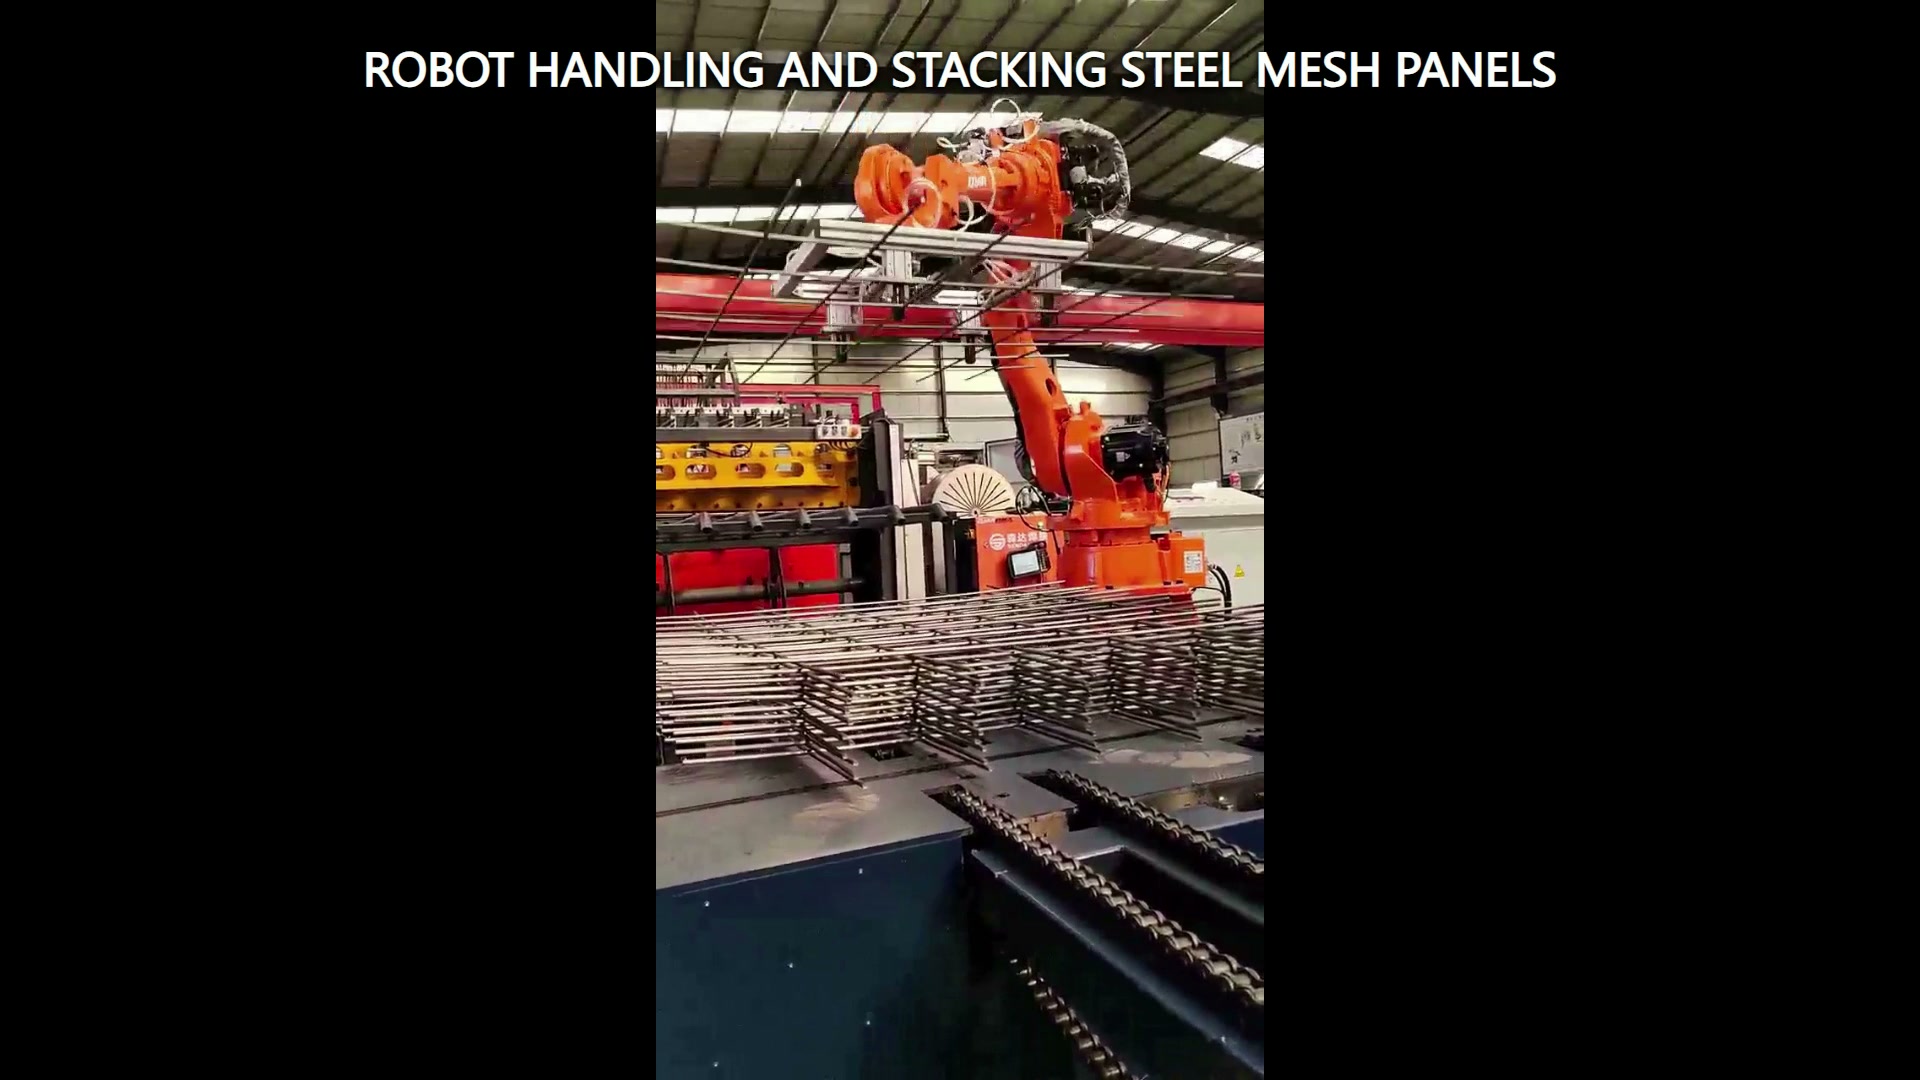
Zaplanuj odzyskiwanie w stanie trudnym
Tabela stanów powinna obejmować zajęte źródło, potwierdzony panel, dostępny cel, potwierdzony stan umieszczenia i narzędzie czyste. Dodaj odpowiedzi dotyczące brakującego panelu, przesuniętego panelu, podejrzenia podwójnego panelu, zajętego celu lub niepełnego zwolnienia. Zespół projektowy powinien zdecydować, które warunki należy zatrzymać do inspekcji, a które przejść do kontrolowanego odzyskiwania.
Próby powinny rejestrować stan panelu wejściowego, rzeczywisty stan podparcia, potwierdzenie narzędzia, orientację położenia, wyrównanie krawędzi i wynik odzyskiwania. Zapewnia to lepszy dowód niż rejestrowanie jedynie tego, czy robot wykonał ruch.
Zbuduj pakiet wykonalności
Dostarcz rysunki i próbki graniczne, zakres masy i środka ciężkości, granice płaskości i projekcji krawędzi, dozwolone obszary podparcia, prezentację źródła, rysunek stosu docelowego, układ odniesienia stosu, układ otoczenia, wymagane potwierdzenia i metodę akceptacji. Uwzględnij najniższy i najwyższy stan stosu oraz wszelkie warianty paneli współdzielące stację.
Robota, narzędzie, panel, stos, sprzęt transferowy i warunki dostępu należy rozpatrywać jako jedną zintegrowaną aplikację. Skontaktuj się z EVS Aby sprawdzić kopertę, mapę wsparcia, stan i macierz próbną, prosimy o kontakt mailowy pod adresem sales@evsrobot.com.
Na nagraniu widać jedynie widocznego pomarańczowego robota, narzędzie o prostokątnej końcówce, spawane panele z siatki stalowej i ruch układania w stosy. Zasada chwytania, ładowność, czas cyklu, precyzja, jakość układania w stosy i tożsamość klienta wymagają przedstawienia dowodów projektu.