
Poproś o przegląd aplikacji lub wyślij wiadomość e-mail na adres sales@evsrobot.com, podając informacje dotyczące części, nośnika, interfejsu urządzenia i układu.
Na nagraniu widać biało-zielonego robota współpracującego poruszającego się obok stanowiska roboczego z uzwojeniem stojana. Widoczne są pierścieniowe uzwojenia stojana lub ich miejsca oprzyrządowania, a także przyległy przenośnik lub obszar lokalizacyjny i obudowane urządzenia. Użytecznym pytaniem inżynierskim jest, jak zdefiniować stan przy każdym przekazaniu, nie zakładając sekwencji transferu, której kamera nie jest w pełni w stanie odtworzyć.
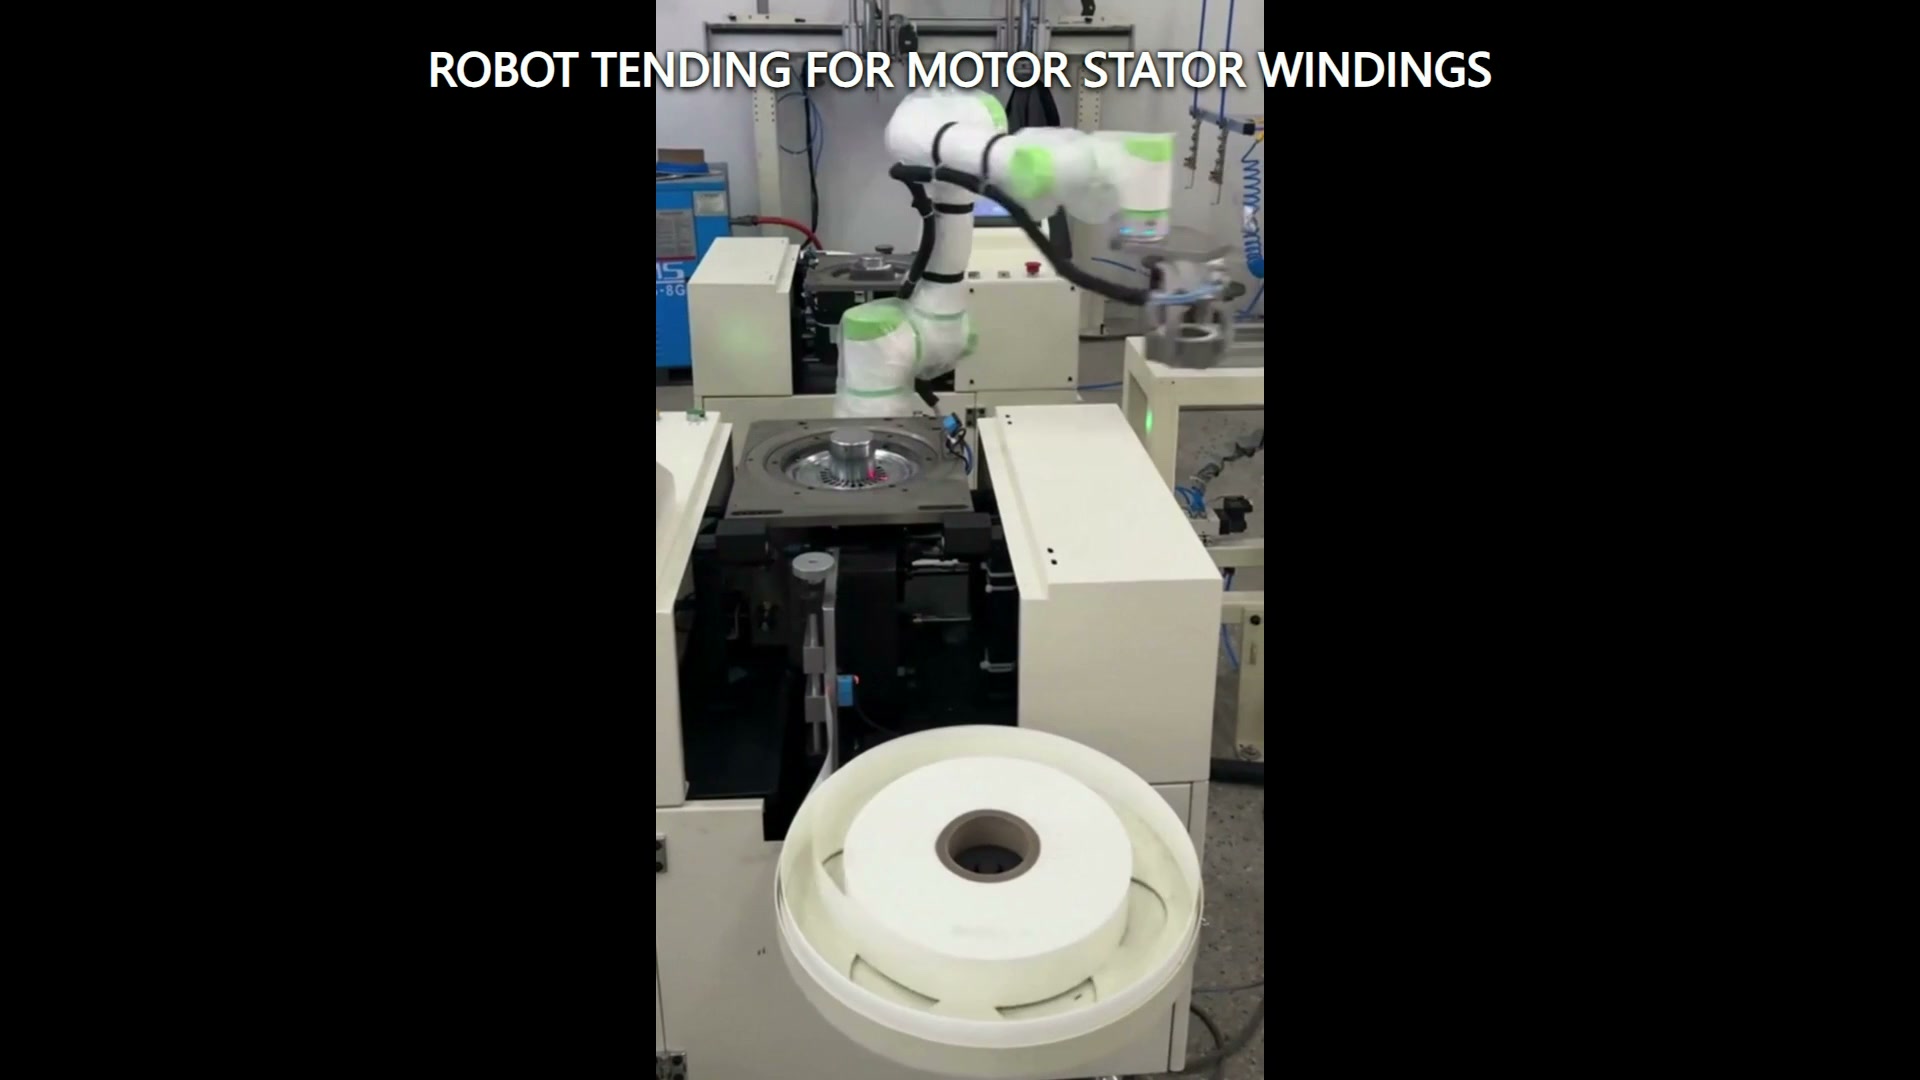
Określ granicę po obu stronach przekazania
Obsługa robota łączy dwa systemy. Jedna strona dostarcza część lub nośnik; druga strona musi być gotowa na jego przyjęcie. Studium wykonalności powinno opisywać oba stany. W przypadku strony dostarczającej należy zarejestrować cechy lokalizacyjne, dopuszczalne warianty ustawienia, sygnał obecności oraz odstęp nad i wokół części. W przypadku strony odbierającej należy zdefiniować wymaganą orientację, warunki siedzenia, dostępne otwory oraz potwierdzić, że miejsce docelowe może przyjąć ładunek.
Ten opis granic jest bardziej użyteczny niż ogólne żądanie przeniesienia elementu w kształcie pierścienia z jednego punktu do drugiego. Informuje on zespół projektowy, na czym może polegać robot przed rozpoczęciem ruchu i co musi być spełnione przed zwolnieniem.
Oddziel geometrię części od geometrii nośnika
Uzwojenie pierścieniowe może być podparte paletą, gniazdem, trzpieniem, separatorem lub uchwytem procesowym. Narzędzie i ścieżka robota muszą zostać sprawdzone pod kątem połączonej obwiedni części, jej podparcia, sąsiednich pozycji oraz otworu w urządzeniu.
Zaznacz dozwolone obszary styku oraz wszelkie obszary, które muszą pozostać nienaruszone. Następnie zamodeluj najmniejsze i największe spodziewane obwiednie, w tym przesunięte lub przechylone stany prezentacji, które urządzenia w górnym biegu linii mogą nadal klasyfikować jako obecne. Jeśli nośniki krążą w linii, odnotuj zużycie nośników, zanieczyszczenia i zmienność osadzania oddzielnie od zmienności części.
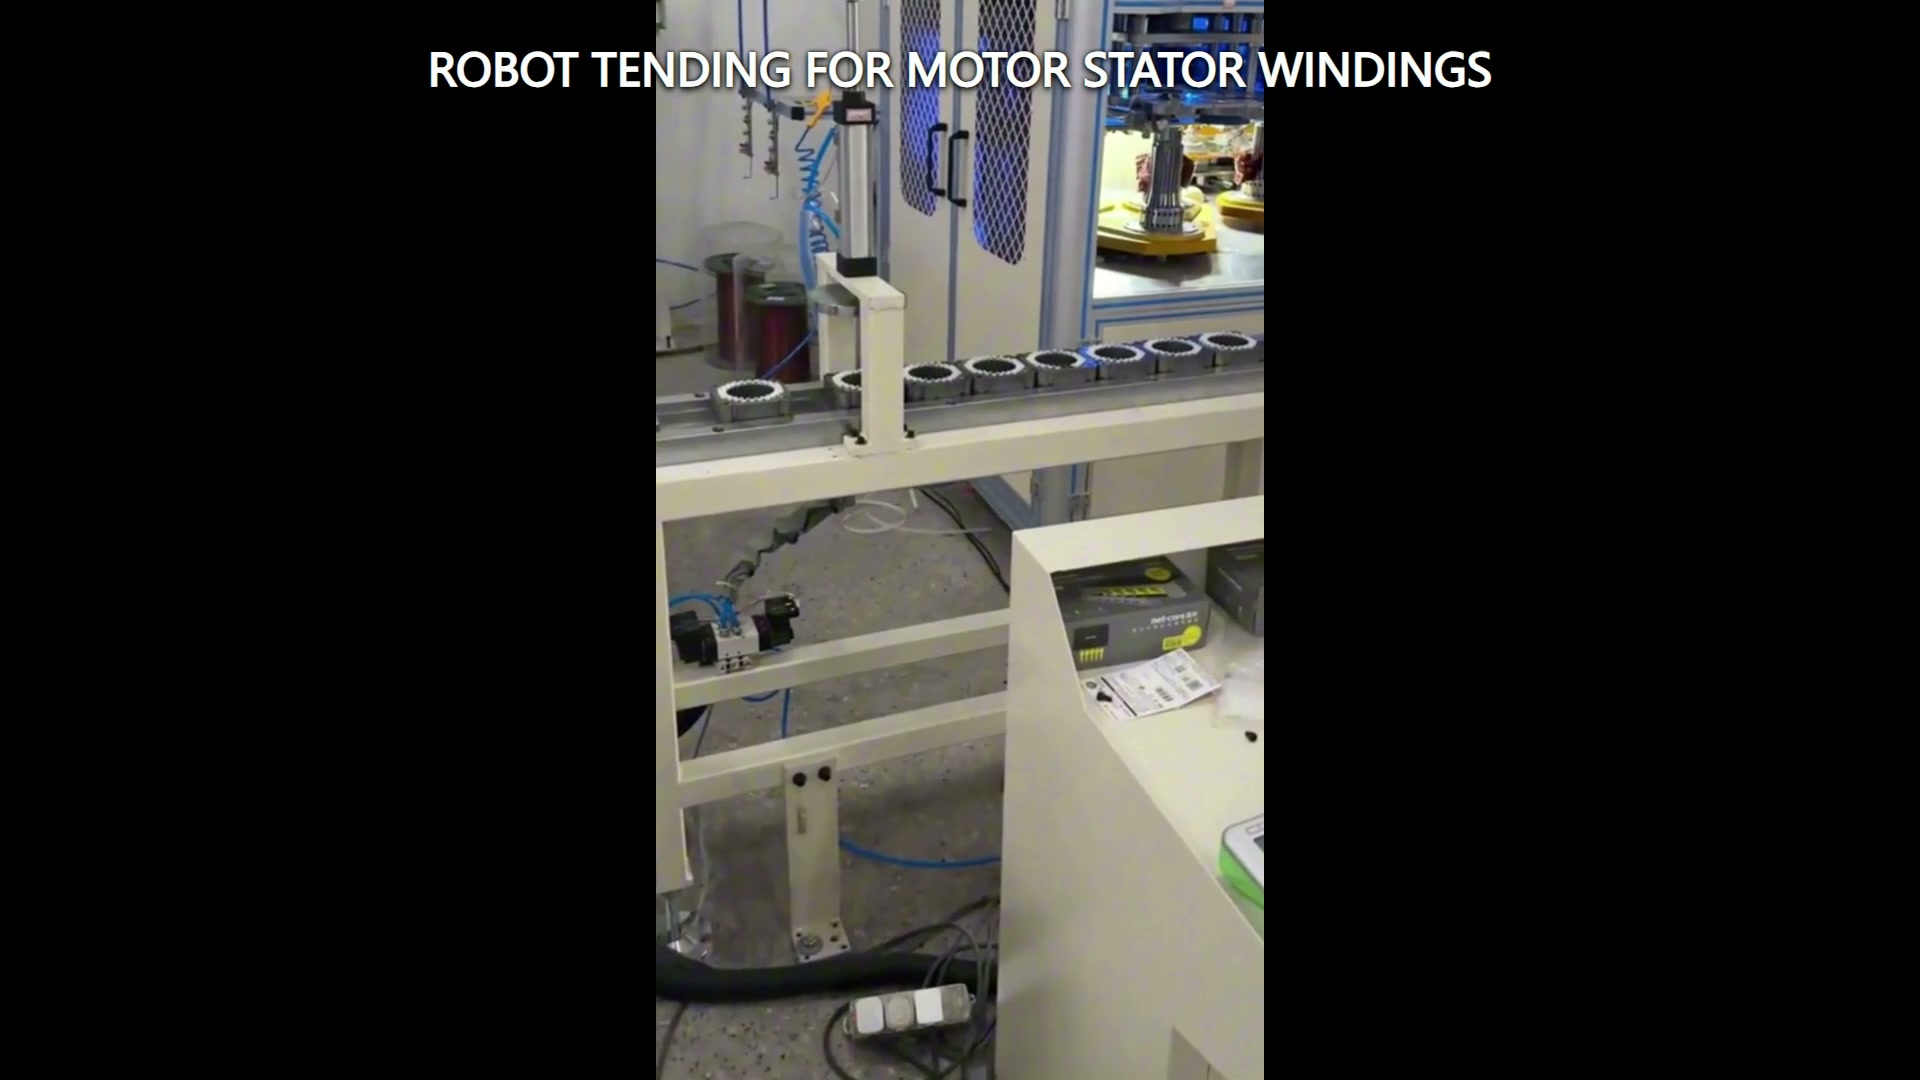
Ujawnij stan wymiany
Przekazanie powinno mieć zdefiniowany stan wymiany, a nie opierać się wyłącznie na czasie. Praktyczna tabela stanów może obejmować: źródło zajęte, miejsce docelowe dostępne, robot wolny, zatrzymanie ruchu sprzętu tam, gdzie wymaga tego ocena ryzyka, potwierdzony stan narzędzia oraz część osadzona po umieszczeniu. Dokładne sygnały i funkcje bezpieczeństwa zależą od zintegrowanej aplikacji i muszą zostać zaprojektowane i zweryfikowane pod kątem projektu.
Odzyskiwanie również powinno znaleźć się w tabeli. Jeśli część jest nieobecna, przechylona, nieodłączona lub nieosadzona, zespół potrzebuje uzgodnionej reakcji: zatrzymania w celu inspekcji, powrotu do znanej pozycji, ponownej próby w kontrolowanych warunkach lub skierowania elementu w inne miejsce. Zapisz wybraną reakcję w tabeli interfejsu i zweryfikuj ją podczas reprezentatywnych prób.
Sprawdź cały korytarz transferowy
Badanie ścieżki powinno obejmować więcej niż dwa punkty nauczania. Sprawdź ramię robota, nadgarstek, narzędzie końcowe, część, kable, nośniki, krawędzie przenośnika, drzwi lub obudowę urządzenia oraz pobliskie konstrukcje jako jedną ruchomą obwiednię. Przeanalizuj podejście, zazębienie, podniesienie lub wycofanie, przeniesienie, ustawienie, zwolnienie i wycofanie.
Natywny pionowy materiał filmowy może wyraźnie przedstawić relacje między stanowiskami roboczymi, pozostawiając jednocześnie ograniczony kontekst poziomy. Dlatego analiza układu wymaga zmierzonej geometrii lub zweryfikowanego modelu, a nie szacunków uzyskanych z widoku kamery. Szczególną uwagę należy zwrócić na otwór na sprzęt oraz na przestrzeń potrzebną do odłączenia narzędzia po jego umieszczeniu.
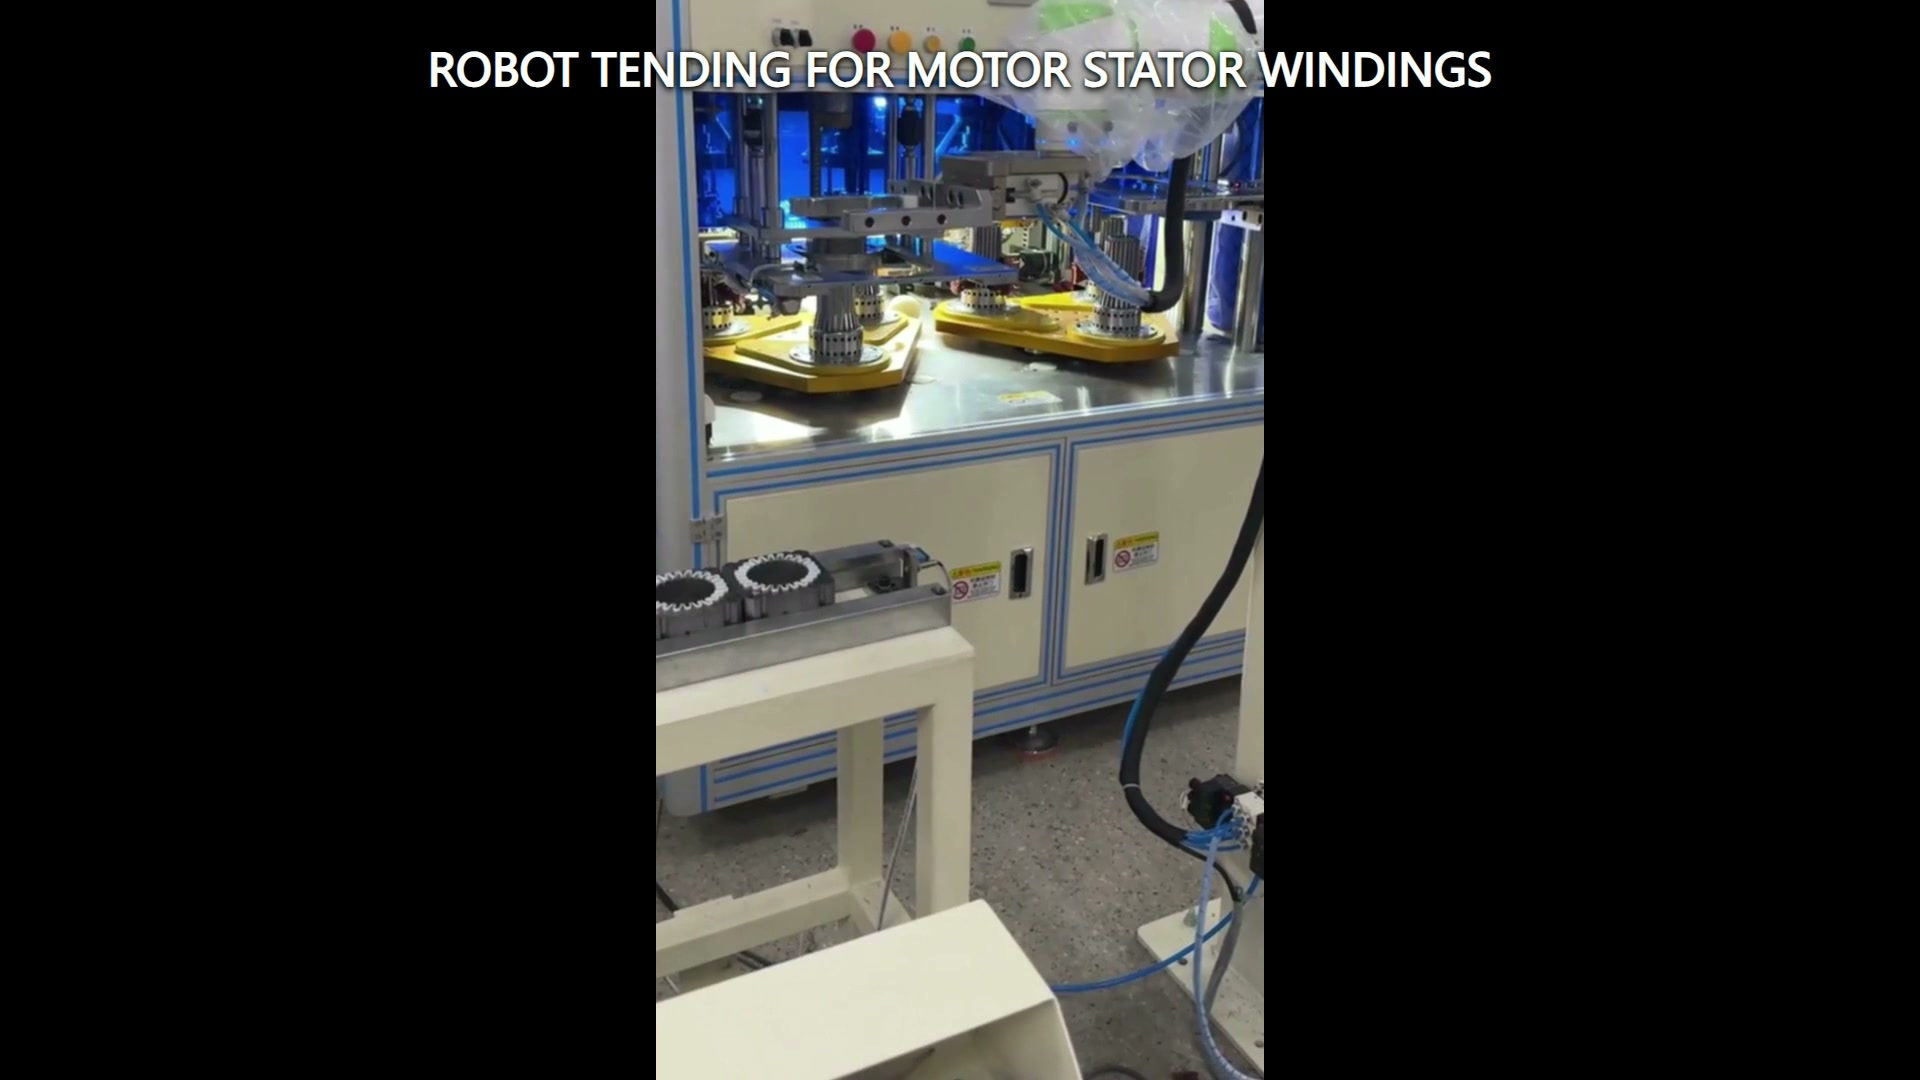
Zbuduj próby wokół warunków brzegowych
Próby reprezentatywne powinny obejmować stany części i prezentacji, które najprawdopodobniej ograniczą narzędzie lub ścieżkę. Należy uwzględnić największą i najmniejszą zatwierdzoną obwiednię, najmniej korzystną dozwoloną pozycję, najbliższą pozycję sąsiedzką oraz stan nośnika z największym oczekiwanym przesunięciem. Dla każdej próby należy zapisać stan wejściowy, potwierdzenie narzędzia, stan umieszczenia oraz wynik odzyskiwania.
Jeśli zastosowanie obejmuje delikatne nawijanie lub zabezpieczanie powierzchni, kryteria akceptacji powinny określać ograniczenia styku i metodę kontroli przed ostatecznym przygotowaniem narzędzi. Kryteria te wynikają z rzeczywistych wymagań dotyczących produktu i procesu; nie powinny być wnioskowane na podstawie nagrania wideo ani ogólnego wyglądu części.
Dane wejściowe do ukierunkowanej analizy wykonalności
Prześlij rysunki części i przenośnika, zakres masy i środka ciężkości, mapę dozwolonego kontaktu, dane źródłowe i docelowe, stany otwarcia i dostępu do urządzenia, wymiary układu, wymagane potwierdzenia, zasady odzyskiwania oraz reprezentatywne próbki. Określ, które stany maszyny lub przenośnika są sterowane przez komórkę robota, a które przez inny kontroler.
Oceń robota, interfejs sprzętu, nośnik, warunki dostępu, uruchomienie, obsługę i konserwację jako jedną zintegrowaną aplikację.
Skontaktuj się z EVS Aby przejrzeć stany przekazania, korytarz transferu, ograniczenia dotyczące narzędzi i plan prób. Wyślij e-mail na adres sales@evsrobot.com.
Na nagraniu widać widocznego robota współpracującego, pierścieniowe uzwojenia stojana lub pozycje narzędzi, sąsiadujący przenośnik lub obszar lokalizacyjny oraz zamknięty sprzęt; dokładna sekwencja transferu, zasada chwytania, sterowanie, funkcje bezpieczeństwa, wydajność, wyniki kontroli i dalszy proces wymagają dowodów projektowych.