
W tym artykule, chcielibyśmy pokazać, jak łatwo jest używać a robota spawalniczego, w tym programowanie spawania zrobotyzowanego, wykrywanie dotyku, śledzenie szwów (śledzenie łuku/śledzenie laserowe), konserwacja i inne podstawowe instrukcje.
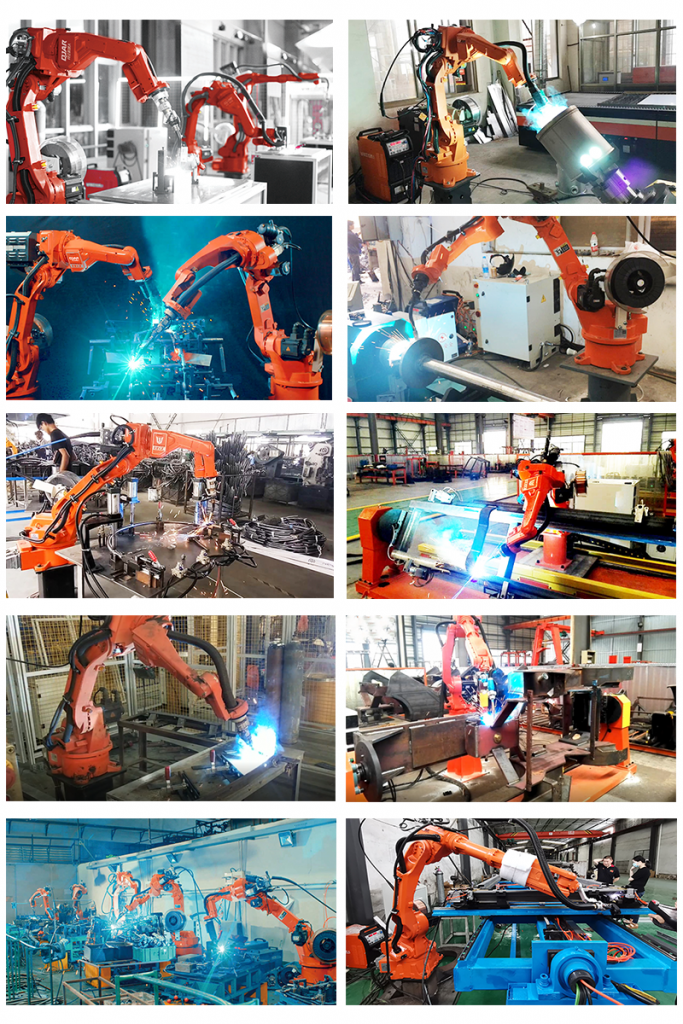
Jeśli chodzi o robota, zwłaszcza robota spawalniczego, właściciele fabryk lub pracownicy często uważali, że jest to zaawansowana technologicznie maszyna, z którą nie mogą sobie poradzić. Ale w rzeczywistości tak nie jest, robot spawalniczy to po prostu maszyna, która robi to, co jej każesz, wystarczy ją tylko nauczyć. Poniżej znajduje się instrukcja krok po kroku obsługi robota spawalniczego od podstaw:
1. Pierwszym krokiem jest wybór odpowiedniego ramienia robota i źródła prądu spawania.
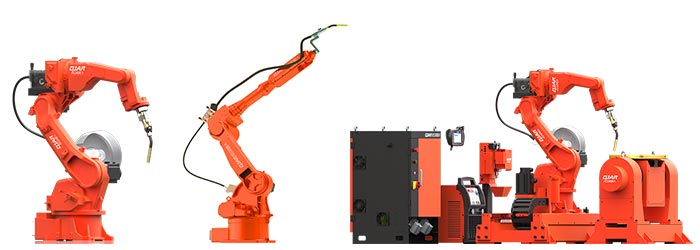
Ponieważ dostawcy robotów spawalniczych często zapewnia kompletny pakiet zrobotyzowanego spawania z ramieniem robota, źródłem prądu spawania, podajnikiem drutu i wszystkimi urządzeniami peryferyjnymi, wystarczy wybrać najlepiej dopasowany pakiet.
Kryteria wyboru:
1. Na podstawie wymiarów przedmiotu obrabianego i pozycji spawania możesz określić długość ramienia robota. Zwykle robot spawalniczy ma 1.4 metra lub 2 metry długości ramienia.
2. W zależności od wymagań procesu spawania możesz wybrać źródło prądu spawania i gaz osłonowy. Możesz wybrać MEEGMEET, AOTAI, ESAB, Fronius, Lorch lub dowolne inne źródło prądu zalecane przez dostawcę. Możesz wybrać spawanie MIG/MAG/TIG, puls/swing itp.
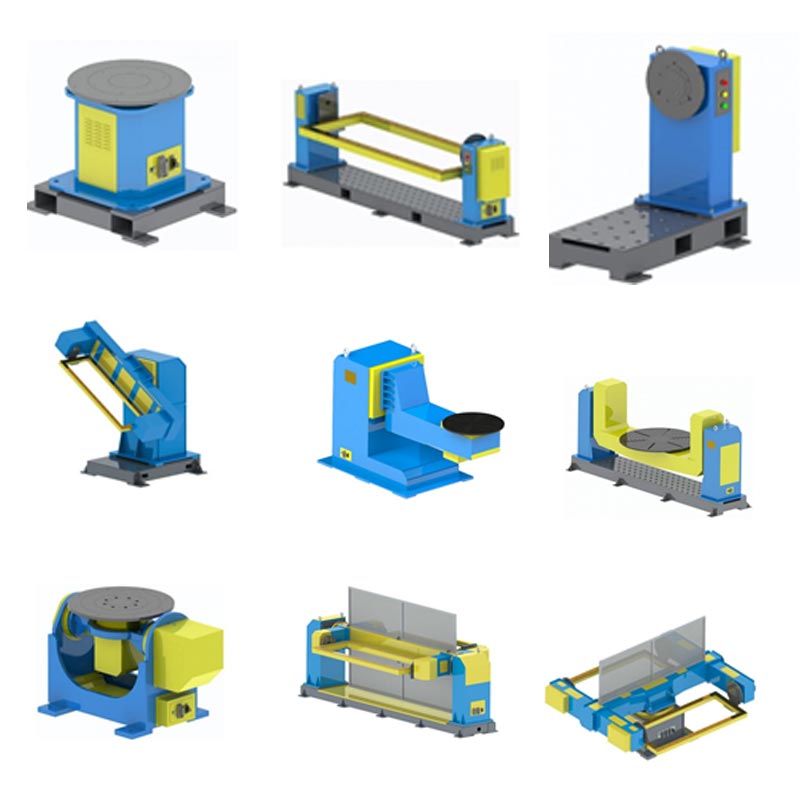
2. Czy i jak wybrać pozycjoner spawalniczy?
Po wybraniu ramię robota spawalniczego i źródło prądu, należy zaprojektować uchwyty spawalnicze, przyrządy spawalnicze lub system mocowania. Jest jeszcze jedna kwestia, na którą należy zwrócić uwagę, czy i jak wybrać pozycjoner spawalniczy.
Jeśli pracujący element jest bardzo duży lub pozycje wymagające zespawania są skomplikowane, może być potrzebny pozycjoner spawalniczy, aby uzyskać idealną pozycję i najlepszy kąt spawania. Do wyboru jest wiele pozycjonerów robotów:
3. Jak zaprogramować robota spawalniczego?
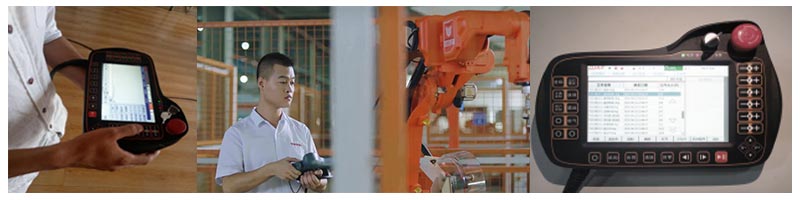
Może programowanie to najważniejsza kwestia, jeśli chcesz używać robota spawalniczego. Może ci się wydawać, że jest to trudne, ale w rzeczywistości jest stosunkowo łatwe po przeszkoleniu podstawowym. Najpopularniejszą metodą jest użycie modułu uczenia, aby nauczyć robota, dokąd ma się udać oraz gdzie rozpocząć i zakończyć łuk. Później zaktualizujemy szczegółowe instrukcje dotyczące programowania.
4. Funkcja, którą możesz wykorzystać w pakiecie do spawania zrobotyzowanego.
Inny niż podstawowa funkcja ręcznego źródła prądu spawania, np. pojedynczy/podwójny impuls, istnieje więcej funkcji, które można wybrać z pakietu robota spawalniczego, aby uzyskać pożądany efekt spawania. Można używać takich funkcji jak: łuk wahliwy, śledzenie szwu (śledzenie łuku i śledzenie laserowe), wykrywanie dotyku, synergia osi zewnętrznych itp.
Śledzenie łuku: dodanie czujnika łuku umożliwia śledzenie łuku. Czujnik łuku to przyrząd służący do kompensacji ścieżki robota w przypadku ściegu spoiny nieznacznie przesuniętego w stosunku do punktu uczenia w procesie spawania w osłonie gazu. W odniesieniu do układu współrzędnych narzędzia robota kompensację ścieżki można wykonywać w górę i w dół oraz w lewo i w prawo, ale tę funkcję można zrealizować tylko wtedy, gdy używane jest wahadło Z i można jej używać na ścieżkach prostych i kołowych.
Śledzenie laserowe: Wykorzystując inteligentną, bezkontaktową technologię śledzenia w czasie rzeczywistym, czujniki laserowe mogą prowadzić i kontrolować prawidłowe pozycjonowanie palnika poprzez pomiar odchylenia szwu, co pozwala uniknąć wytwarzania złych produktów oraz poprawia ilość i jakość produktów.
Huśtawka łuku: Łuk wahliwy to metoda, w której palnik spawalniczy jest skierowany w stronę kierunku spawania i okresowo odchyla się na boki pod określonym kątem podczas spawania łukowego, zwiększając w ten sposób szerokość ściegu spawalniczego i poprawiając wytrzymałość spawania.
Dotykanie: ze względu na tolerancję jakiegoś elementu obrabianego nastąpi niewielkie przesunięcie w stosunku do faktycznie potrzebnej ścieżki spawania i zaprogramowanej ścieżki, funkcja wykrywania dotykowego może zmodyfikować to niewielkie przesunięcie, aby mieć pewność, że uzyskamy idealny efekt spawania. Funkcja wykrywania dotyku może modyfikować przemieszczenie, obrót itp.
Synergia osi zewnętrznej: system robota spawalniczego może sterować robotem, a także pozycjonerem i zapewniać ich synergię na poziomie czasu rzeczywistego. Oznacza to, że oś robota, pozycja uchwytu spawalniczego oraz kąty i gest pozycjonera mogą poruszać się w tym samym czasie, aby uzyskać wyjątkowo idealną pozycję dla skomplikowanego przedmiotu obrabianego.
Tryb zdalny: Korzystanie z trybu zdalnego umożliwia pracownikom obsługę zrobotyzowanej celi spawalniczej z bezpieczniejszej odległości i ucieczkę od toksycznego gazu. Konserwacja zestawu robota spawalniczego.
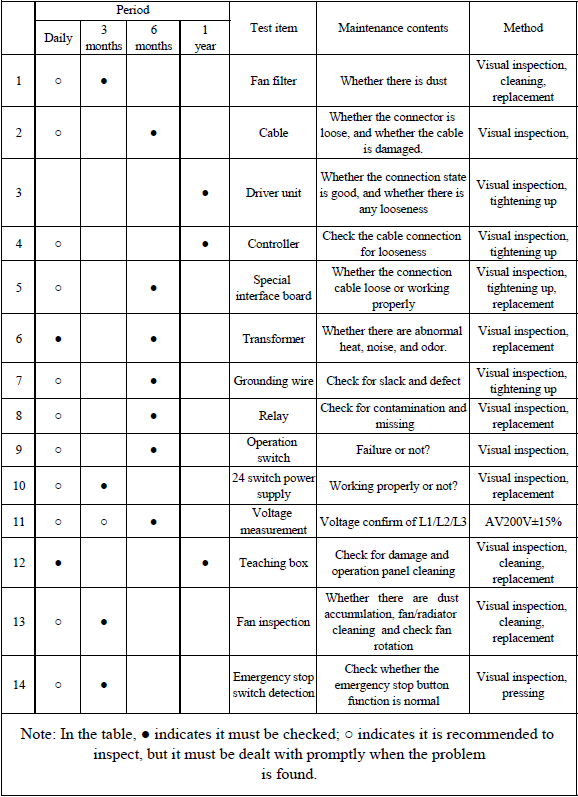
5. Konserwacja robota spawalniczego.
Poniżej znajdziesz harmonogram konserwacji robota spawalniczego:
Ostatnie słowa: Jeśli masz jakiekolwiek pytania dotyczące robota spawalniczego, prosimy o kontakt osiągnąć.