SWP-P
Poziome obrotowe stoły obrotowe
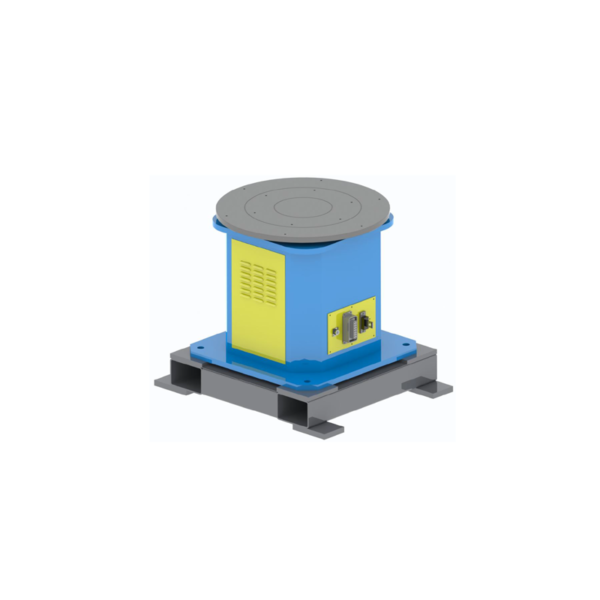
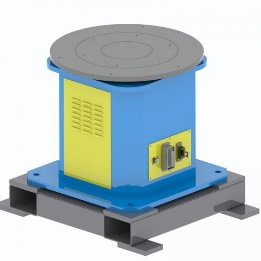
Przedmiot obrabiany umieszczony jest na poziomym blacie stołu i obraca się wokół jednej osi.
Opcje udźwigu: 300 / 500 kg
Dostępne konfiguracje niestandardowe
Zobacz szczegóły serii →
Seria standardowa + konfiguracje niestandardowe
Porównaj rodziny pozycjonerów 1-, 2- i 3-osiowych, a następnie dopasuj konfigurację do obrabianego przedmiotu, uchwytu, środka ciężkości, ruchu i układu komórki. EVST oferuje serie standardowe i konfiguracje niestandardowe po przeprowadzeniu analizy technicznej.
Co to jest
Robotyczny pozycjoner spawalniczy to napędzana serwomechanizmem oś zewnętrzna, która utrzymuje i zmienia orientację przedmiotu obrabianego w celu umożliwienia spawania. W przeciwieństwie do prostego stołu obrotowego, może on łączyć ruch obrotowy, pochylający lub wymienny. Rolki obrotowe podtrzymują cylindryczne pojemniki poprzez tarcie; pozycjonery mocują przedmiot obrabiany do specjalnie zaprojektowanych narzędzi.
Dziewięć serii produktów
Poniższe opcje udźwigu znamionowego umożliwiają wstępne porównanie serii. Udźwig znamionowy oznacza łączną masę przedmiotu obrabianego i uchwytu; ostateczny wybór zależy również od środka ciężkości, wymiarów, ruchu i warunków w komórce. Konfiguracje niestandardowe są dostępne dla każdej serii po przeprowadzeniu analizy technicznej.
Do pojedynczego ruchu obrotowego lub podparcia wrzeciennik-konik
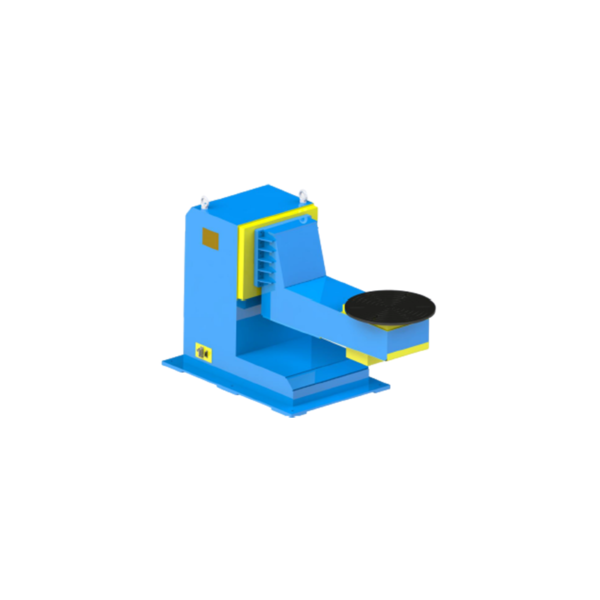
SWP-P
Przedmiot obrabiany umieszczony jest na poziomym blacie stołu i obraca się wokół jednej osi.
Opcje udźwigu: 300 / 500 kg
Dostępne konfiguracje niestandardowe
Zobacz szczegóły serii →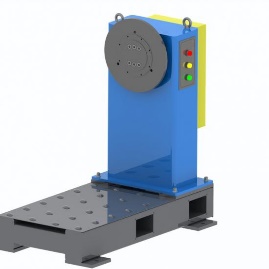
SWP-Z
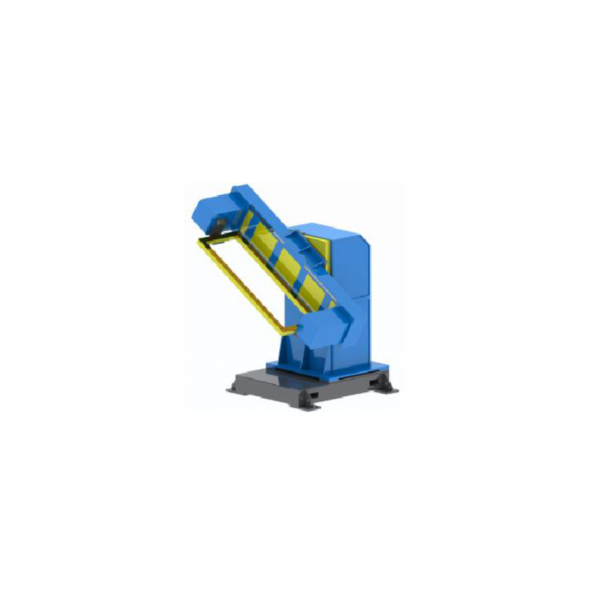
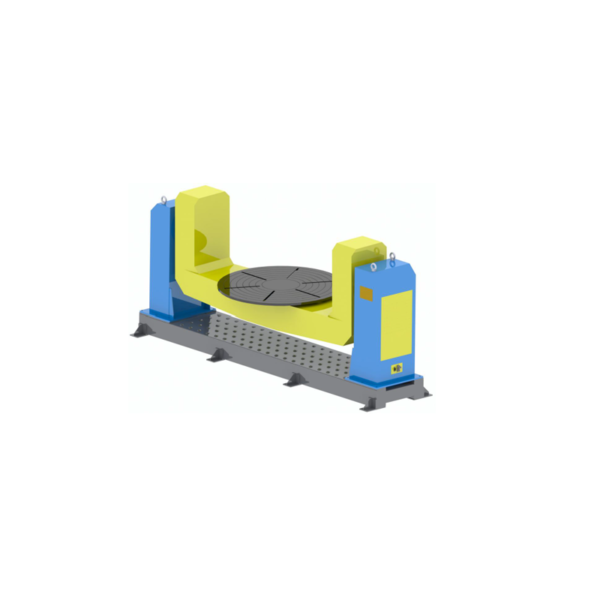
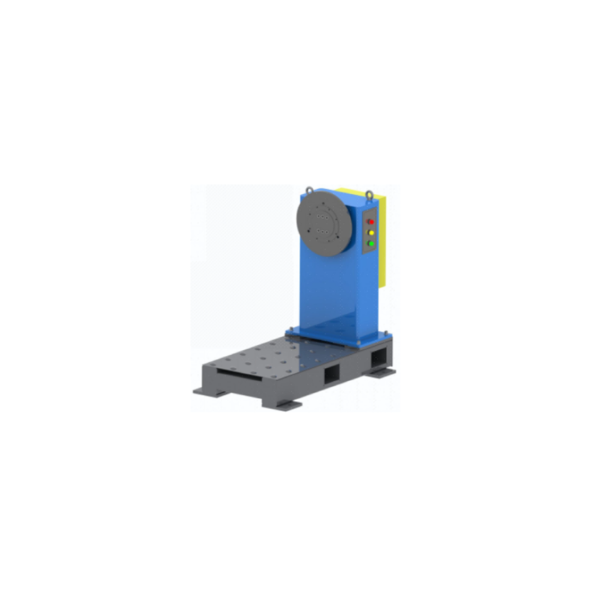
Osprzęt przykręca się do pionowej płyty czołowej wrzeciona i obraca się wokół osi poziomej.
Opcje udźwigu: 300 / 500 kg
Dostępne konfiguracje niestandardowe
Zobacz szczegóły serii →
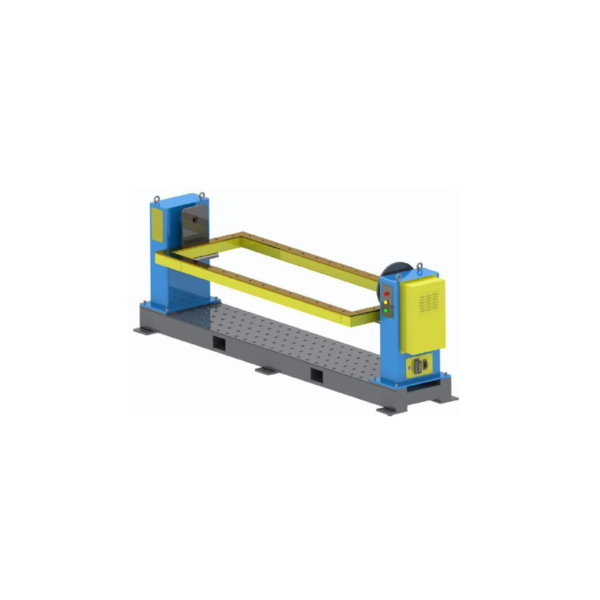
SWP-ZW
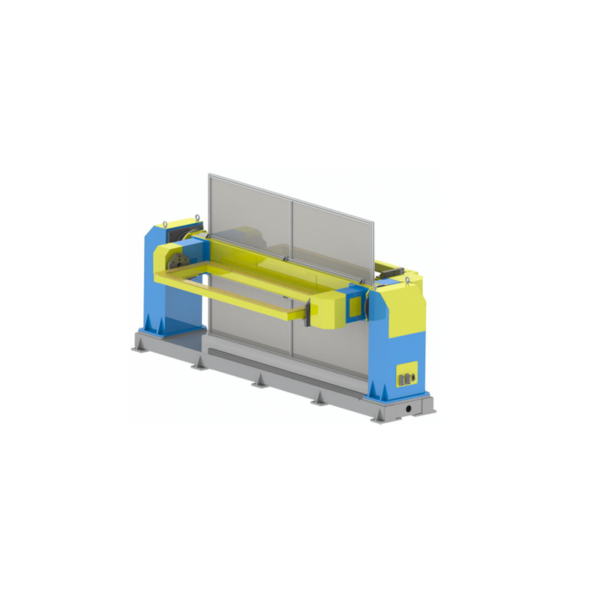
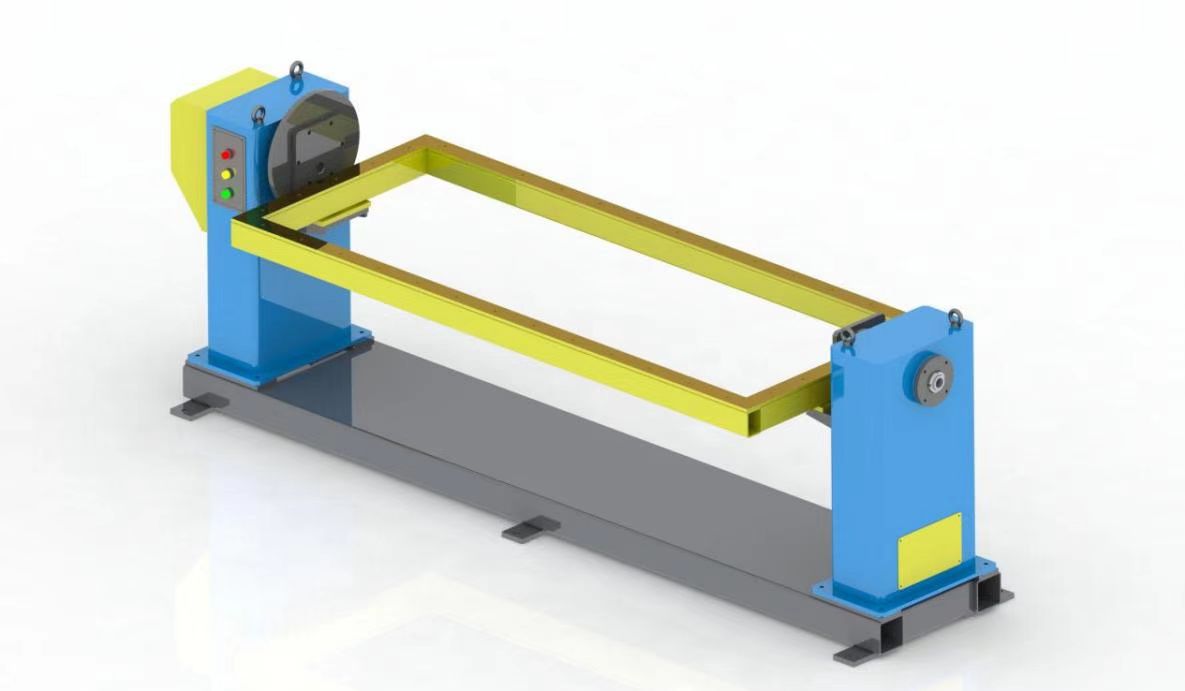
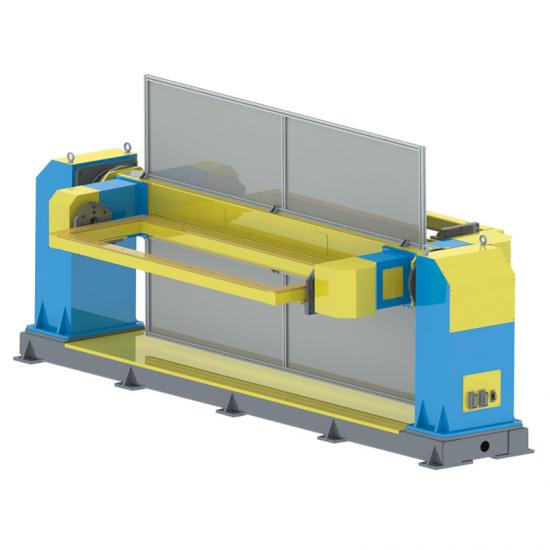
Umożliwia mocowanie dłuższych przyrządów lub ram pomiędzy napędzanym wrzeciennikiem i konikiem w celu obrotu wokół osi poziomej.
Nośność znamionowa: 300 / 500 / 800 / 1,200 kg
Dostępne konfiguracje niestandardowe
Zobacz szczegóły serii →Łączy obrót i pochylenie, aby poprawić orientację szwu i dostęp do niego
DWP-C
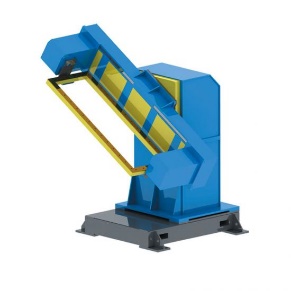
Otwarta strona umożliwia dostęp do załadunku wokół narzędzi.
Nominalny udźwig: 200 / 500 / 1,000 kg
Dostępne konfiguracje niestandardowe
Zobacz szczegóły serii →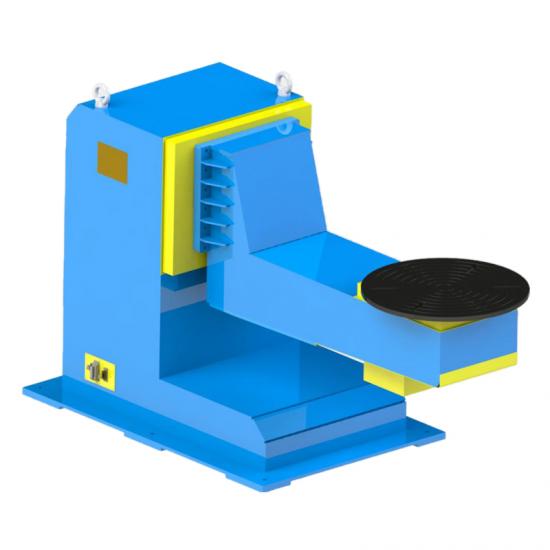
DWP-L
Przesunięta rama typu L pozostawia robotowi przestrzeń do podejścia wokół urządzenia.
Nominalny udźwig: 500 / 1,000 / 2,000 kg
Dostępne konfiguracje niestandardowe
Zobacz szczegóły serii →
DWP-U
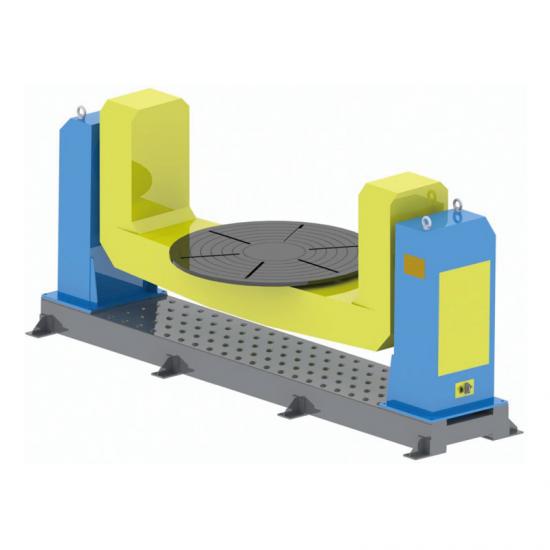
Dwie pionowe podpory podtrzymują umieszczony centralnie większy element wyposażenia lub konstrukcji poprzez obrót i przechylanie.
Nominalny udźwig: 1,000 / 3,000 / 5,000 kg
Dostępne konfiguracje niestandardowe
Zobacz szczegóły serii →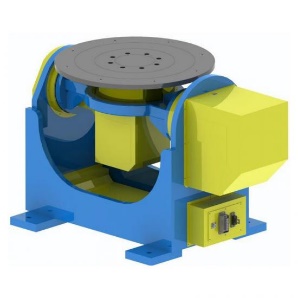
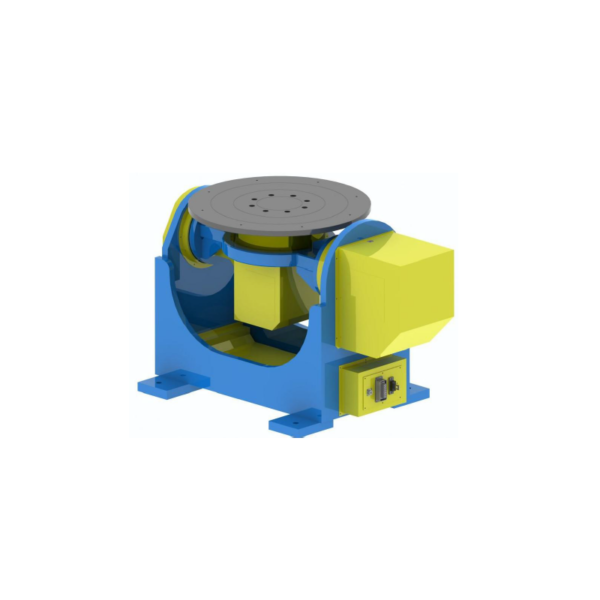
DWP-P
Osprzęt montowany na platformie obraca się i przechyla jako całość.
Nominalny udźwig: 300 / 500 / 1,000 kg
Dostępne konfiguracje niestandardowe
Zobacz szczegóły serii →Dodaje indeksowanie stacji lub ruch wymiany; układ komórki jest potwierdzany dla każdego projektu
TWP-C
Pionowe indeksowanie stacji zmienia pozycję roboczą, podczas gdy pozycjoner orientuje każdą część do spawania.
Opcje udźwigu: 500 / 1,000 kg
Dostępne konfiguracje niestandardowe
Zobacz szczegóły serii →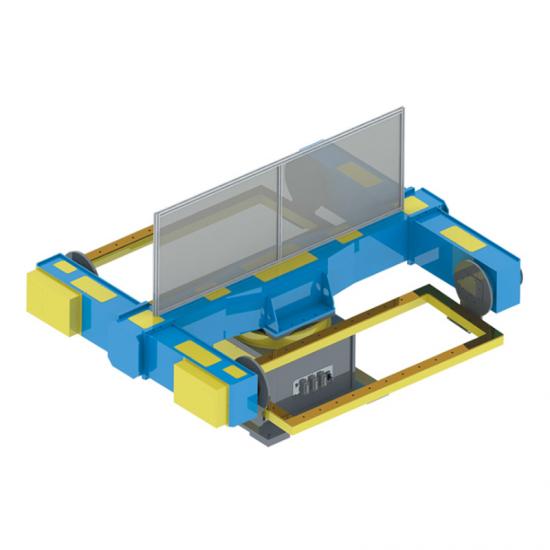
TWP-S
Poziome indeksowanie stacji przedstawia naprzemienne pozycje obciążenia i spawania.
Opcje udźwigu: 500 / 1,000 kg
Dostępne konfiguracje niestandardowe
Zobacz szczegóły serii →Wybór światła
Nie potrzebujesz gotowej specyfikacji, aby zacząć. Te dane wejściowe wystarczą do zawężenia rodziny produktów; do bardziej szczegółowego wyboru skorzystaj z osobnego przewodnika.
Opisz, czy obrabiany przedmiot wymaga obrotu, pochylenia, indeksowania stacji lub ruchu wymiany.
Podaj łączną wagę przedmiotu obrabianego i uchwytu oraz położenie środka ciężkości względem osi.
Udostępnij obwiednię przedmiotu obrabianego, metodę montażu urządzenia, interfejsy i wymagania dotyczące obciążenia.
Podaj pozycję robota, dostęp do spawania, ścieżkę operatora, odstęp bezpieczeństwa i sekwencję stanowisk.
Dostarcz markę/model robota oraz wymagany skoordynowany ruch, elementy sterujące i interfejsy w miejscu instalacji.
Aby uzyskać pełniejsze porównanie liczby osi, układów L/C/U i danych wejściowych wyboru, przeczytaj Przewodnik po pozycjonerze spawalniczym.
Standardowe serie wyznaczają punkt wyjścia; ostateczne interfejsy i układ są potwierdzane dla każdego projektu.
Personalizacja i integracja
Gdy pozycjoner działa jako zewnętrzna oś robota, należy omówić interfejsy mechaniczne, ruch, granice sterowania i planowanie bezpieczeństwa z robotem i stanowiskiem. Konfiguracje niestandardowe są zatwierdzane po zdefiniowaniu danych wejściowych projektu.
Potwierdzone na podstawie przedmiotu obrabianego, uchwytu i metody załadunku.
Zdefiniowane na podstawie dostępu do spawania i sekwencji stanowisk.
Model robota i wymagania dotyczące sterowania są sprawdzane podczas przeglądu technicznego.
Układ, dostęp operatora i potrzeby ochrony są uwzględnione w planie komórki.
Zastosowania
Są to typowe zastosowania, a nie stałe konfiguracje. Seria, udźwig znamionowy i oprzyrządowanie nadal muszą zostać dobrane na podstawie konkretnego przedmiotu obrabianego i komórki.
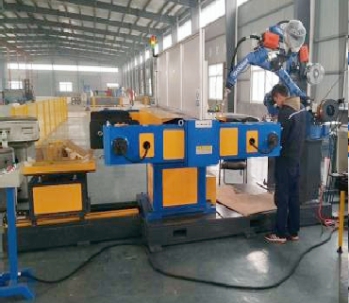
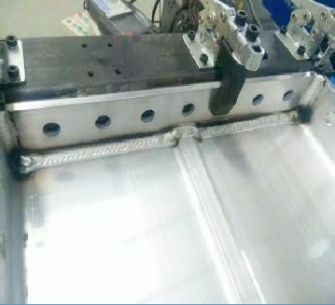
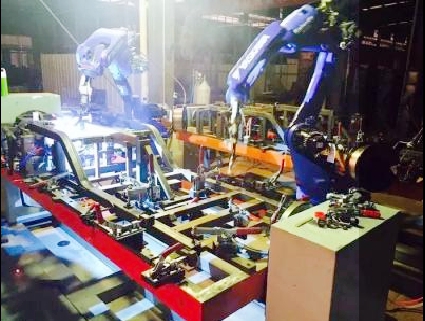
Za pomocą kontrolowanego obrotu wprowadź szwy obwodowe do obszaru roboczego robota.
Układy wrzeciennik-konik umożliwiają mocowanie dłuższych elementów między dwoma końcami.
Połącz obrót i pochylenie, aby poprawić kąty podejścia dla różnych szwów.
Wybierz koncepcję jedno- lub wieloosiową na podstawie osprzętu, środka ciężkości i układu robota.
Zmiana orientacji wielu powierzchni spawanych w celu uzyskania bardziej odpowiednich pozycji w obrębie ogniwa.
Układy indeksowania stacji w trzech osiach mogą stanowić punkt wyjścia dla koncepcji wielostanowiskowej; ostateczny układ zależy od specyfiki projektu.
Dlaczego EVST
Począwszy od danych wejściowych projektu i wyboru serii, aż po kontrole na etapie produkcji, dokładne wymagania dotyczące konfiguracji i akceptacji pozostają specyficzne dla danego projektu.
Przed potwierdzeniem ostatecznej konfiguracji sprawdzane są: przedmiot obrabiany, osprzęt, masa całkowita, środek ciężkości, ruch i warunki ogniwa.
Kontrole procesów na kluczowych etapach produkcji pozwalają zidentyfikować problemy przed dostawą.
Zasoby obróbkowe umożliwiają kontrolę wymiarów powierzchni montażowych, otworów i interfejsów obrotowych.
Elementy konstrukcyjne poddawane są wyżarzaniu w celu zmniejszenia naprężeń szczątkowych i zapewnienia stabilności wymiarowej.
PYTANIA I ODPOWIEDZI
Jest to sterowana oś zewnętrzna, która utrzymuje i zmienia orientację przedmiotu obrabianego, umożliwiając robotowi dostęp do spoin. Wymagana liczba osi zależy od ruchu przedmiotu obrabianego i układu komórki.
Na tej stronie kategorii, udźwig znamionowy oznacza łączną masę przedmiotu obrabianego i osprzętu, a nie samego przedmiotu obrabianego. Ostateczny wybór wymaga również analizy środka ciężkości, wymiarów i warunków dynamicznych.
Pojedyncza oś zapewnia jeden ruch obrotowy; dwie osie dodają pochylenie; trzy osie mogą dodać indeksowanie lub wymianę stacji. Wybór należy oprzeć na dostępie do spawania i sekwencji stacji. Przeczytaj przewodnik po pozycjonerach spawalniczych dla pełniejszego porównania.
Litery opisują ogólną konstrukcję wokół podpór i narzędzi. Wybór zależy od rozmiaru przedmiotu obrabianego, mocowania, przestrzeni załadunkowej, podejścia robota i wymaganego udźwigu znamionowego. Porównaj układy w Przewodniku po pozycjonerach spawalniczych.
Należy to rozważyć, gdy dłuższy element mocujący lub rama wymaga podparcia między dwoma końcami i obrotu wokół osi poziomej. Rozstaw podpór i punkty styku muszą być potwierdzone na podstawie przedmiotu obrabianego. Zobacz Przewodnik po pozycjonerach spawalniczych aby uzyskać szerszy kontekst wyboru.
Ta sama masa całkowita może stwarzać różne warunki dla osi i konstrukcji, gdy zmienia się jej środek ciężkości. Sama masa nie jest zatem wystarczająca do ostatecznego wyboru.
Konfiguracje niestandardowe są dostępne po przeprowadzeniu analizy technicznej. Prosimy o podanie marki/modelu robota, danych przedmiotu obrabianego i oprzyrządowania, wymaganego ruchu, układu komórki oraz potrzeb interfejsu, aby potwierdzić odpowiednią konfigurację.