
By Zespół redakcyjny EVST · Zrecenzowane przez Zespół redakcyjny EVST · Ostatnia aktualizacja: 30 września 2026 r. · Polityka redakcyjna · Polityka korekcyjna · Regulamin
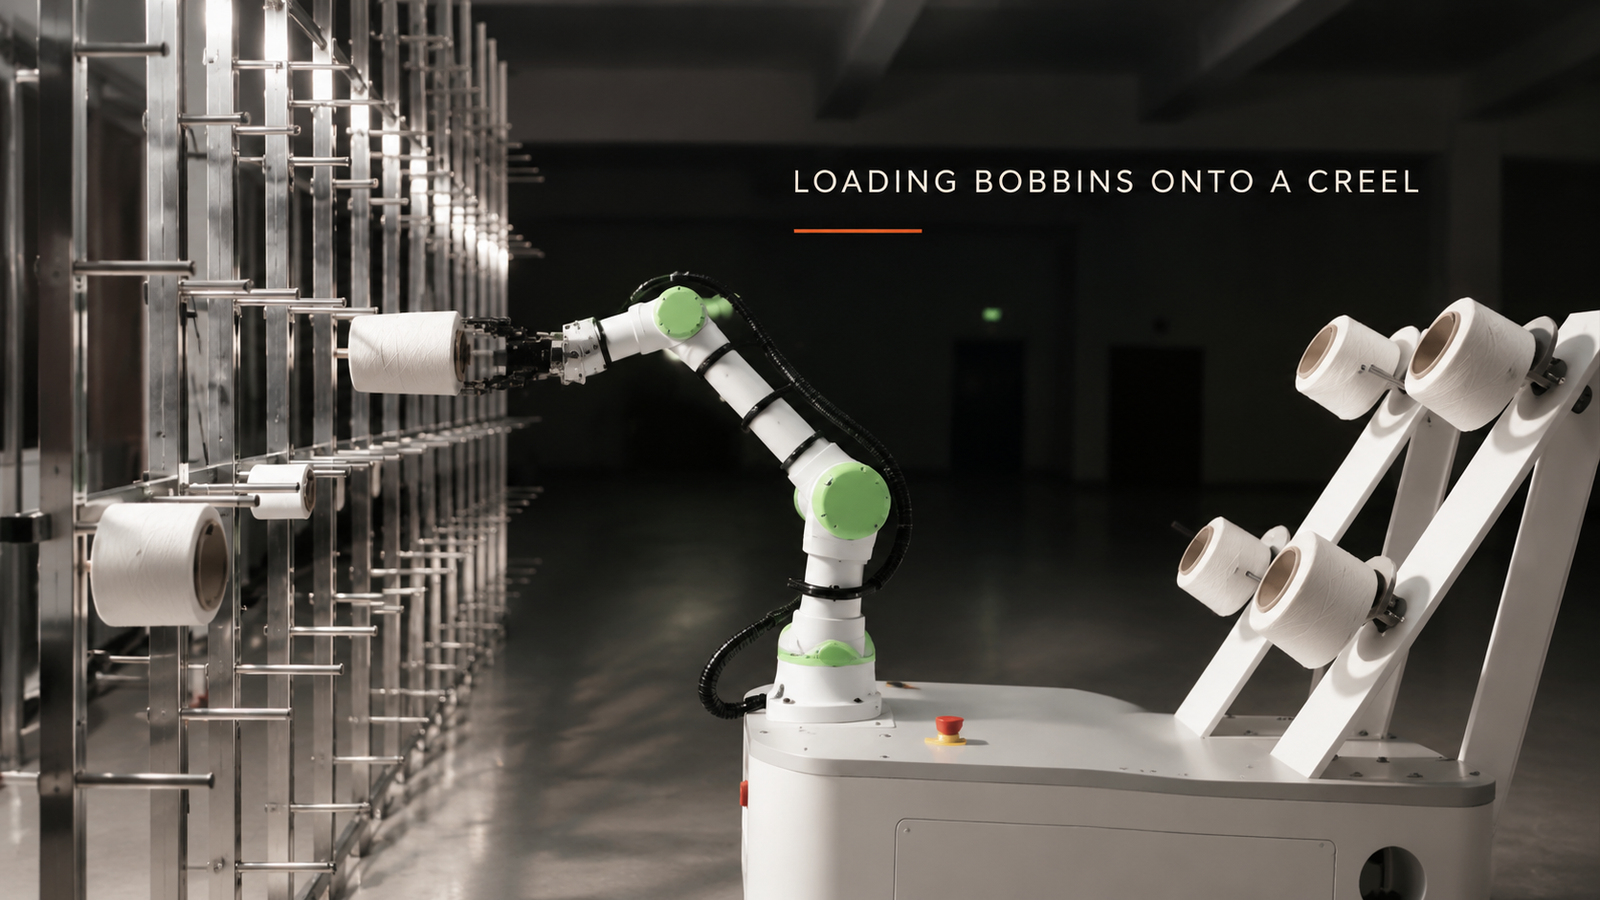
Cobot ładujący szpulkę na nakładkę musi wykonać trzy czynności poprawnie na każdej szpulce: musi ją umieścić w miejscu, które nigdy nie dotyka przędzy, musi ustawić otwór szpulki na kołku w linii z kołkiem oraz musi być w stanie wykonać tę czynność zarówno na najwyższym, jak i najniższym kołku na nakładce. Czwarte pytanie, czy cobot ma pozostać w jednym miejscu, czy poruszać się na ruchomej podstawie, wynika z długości nakładki. W opisanej tutaj komórce cobot na ruchomej podstawie zdejmuje białe szpulki z ukośnego stojaka i wpycha je na kołki wielopoziomowej nakładki, po jednej na raz.
Planujesz zautomatyzować zakładanie szpulek na ramy nasadzane? Prześlij nam rysunek swojej części i dzienną wydajność, a my odpowiemy, przedstawiając koncepcję komórki i szacunkowy czas cyklu.
Dlaczego obciążenie kosza nośnego jest problemem związanym z umiejscowieniem, a nie podnoszeniem
W zakładach włókienniczych szpulki przędzy są nawijane na naramienniki pojedynczo. Naramiennik jest długi i ma kilka poziomów wysokości, więc ładowanie go ręcznie wymaga chodzenia, schylania się i sięgania w górę, wielokrotnie. Powtarzalne czynności o niewygodnym zasięgu sprawiają, że jest to idealny kandydat do robota.
Szpulka jest lekka, więc ładunek rzadko jest decydującym czynnikiem. Umiejscowienie szpulki jest następujące: przędza musi dotrzeć nienaruszona, szpulka musi się nasuwać bez zahaczania, a każdy kołek musi być w zasięgu ręki. Każdy z tych czynników zależy od pozostałych, dlatego najlepiej analizować je łącznie.
Jak przebiega cykl w tej komórce
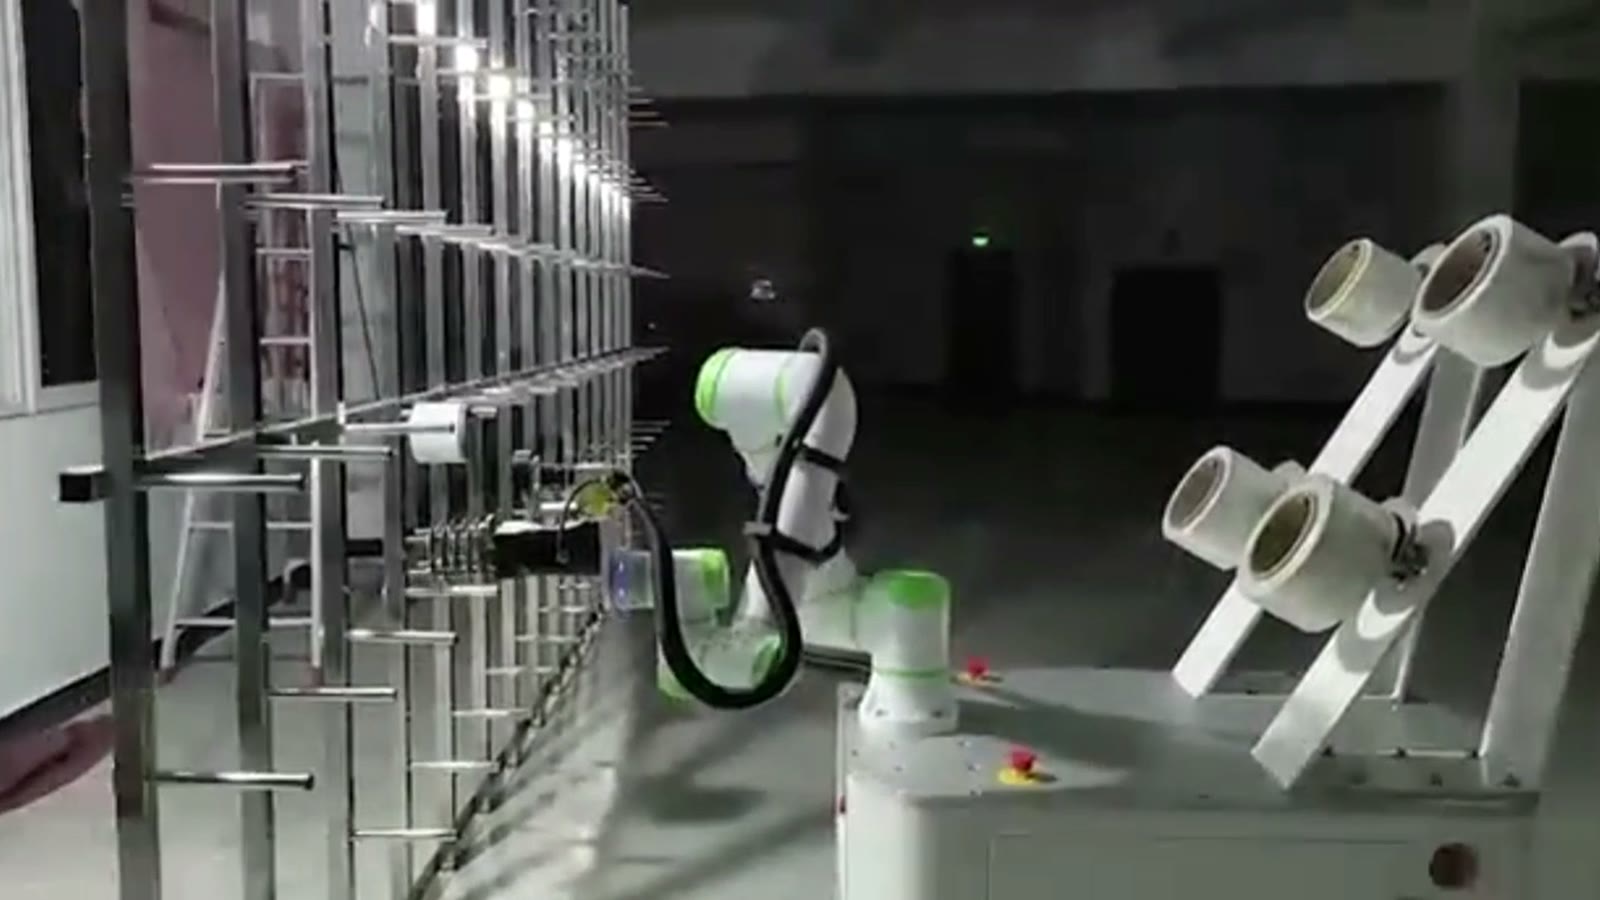
Białe szpulki wiszą na kołkach kątowego stojaka po prawej stronie cobota; po jego lewej stronie stoi rama z rzędami kołków na kilku poziomach. Cykl jest krótki i powtarza się:
- Robot sięga do kątowego stojaka i ustawia chwytak za pomocą szpulki.
- Podnosi szpulkę z kołka zębatego.
- Ramię obraca się w kierunku ramy napinającej i wyrównuje szpulkę.
- Ustawia szpulkę za pomocą kołka mocującego i ją zakłada.
- Chwytak puszcza i cofa się.
- Robot wraca do stojaka po następną szpulkę, a kołki na różnych wysokościach na ramce zapełniają się jeden po drugim.
W tym cyklu spotykają się dwa kierunki. Szpulka schodzi z kątowego stojaka i zanim dotrze do nakładki, ramię ją wyrównuje. Zmiana kierunku następuje w momencie obrotu między stojakiem a nakładką, dlatego kąt kołków stojaka i nakładki musi być znany podczas projektowania celi.
Trzy rzeczy, które komórka musi zrobić dobrze
1. Chwyt: trzymanie szpulki bez dotykania przędzy
Przędza nawinięta na szpulkę stanowi produkt. Chwytak, który zamyka się na nawoju, może uciskać, rysować lub naruszać warstwy zewnętrzne, a szpulka uszkodzona podczas załadunku powoduje problemy później, gdy przędza z niej spływa. Zgodnie z zasadą konstrukcyjną chwytak powinien trzymać szpulkę tylko za jej rurkę: za odsłonięty koniec lub od wewnątrz otworu.
Ten wybór wiąże się bezpośrednio z kolejnym ograniczeniem. Uchwyt musi umożliwiać swobodne nasunięcie otworu na kołek, a palce muszą omijać kołek i sąsiednie elementy. Uchwyt, który jest bezpieczny dla przędzy, ale blokuje otwór, nie działa, dlatego uchwyt i kołek są projektowane razem.
Wymiary rurek mogą się różnić w zależności od rodzaju przędzy. Jeśli w zakładzie stosuje się więcej niż jeden rozmiar rurek, zakres chwytaka lub szybka wymiana palców są częścią specyfikacji.
2. Wyrównanie kołka: ustawienie otworu na kołku w linii
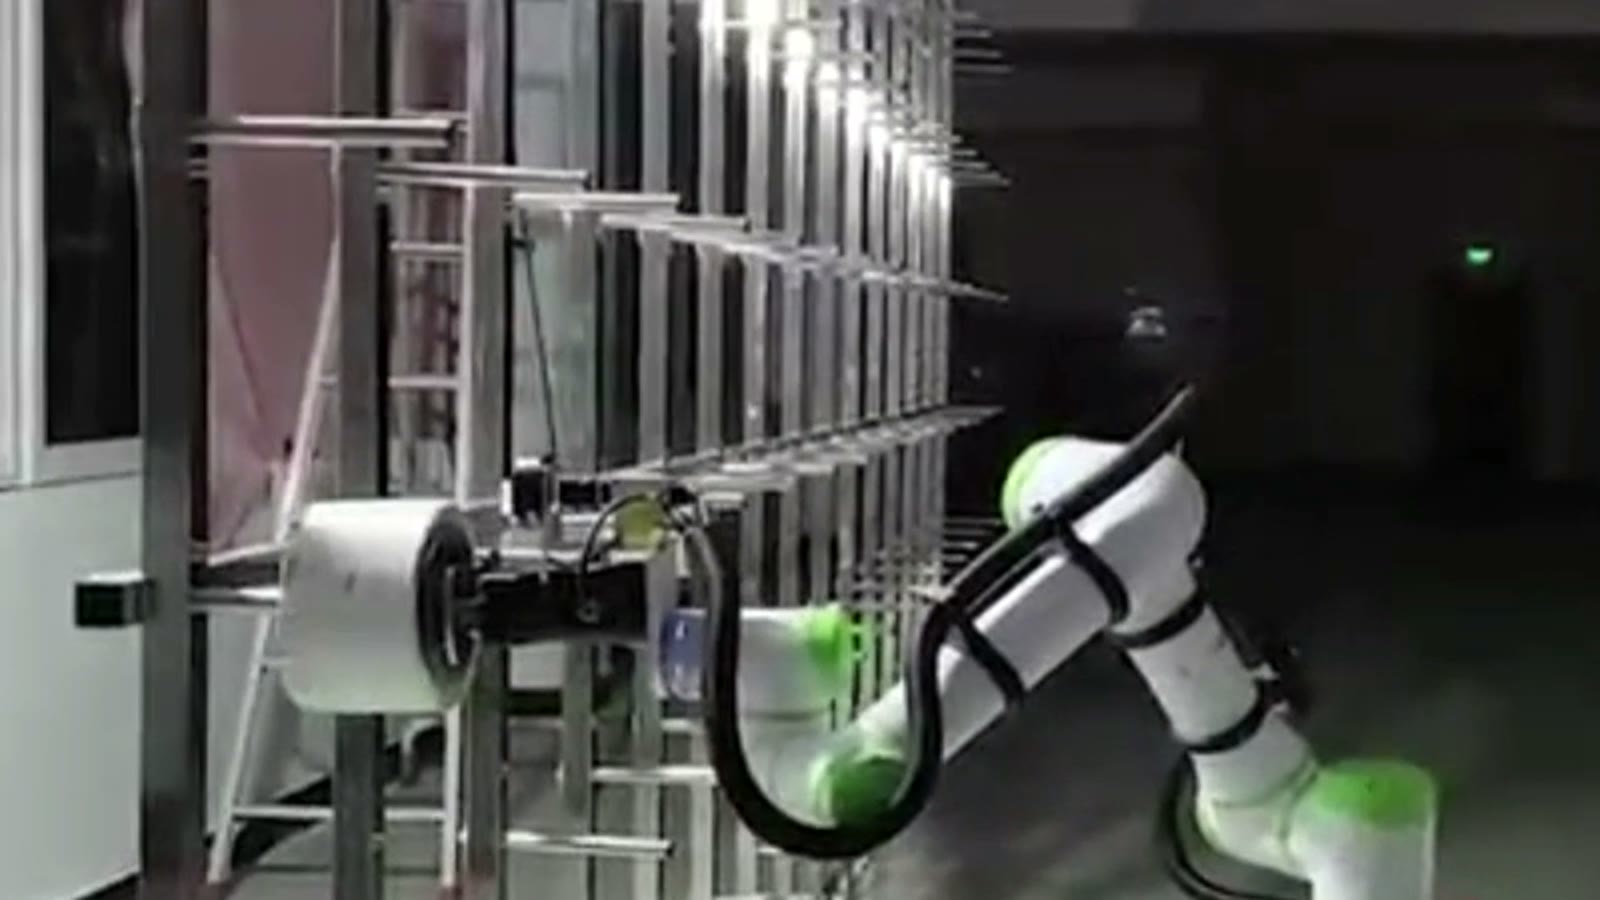
Jeśli otwór jest przechylony względem kołka lub przesunięty względem niego, szpulka zaczepia się o końcówkę zamiast się nasuwać. Wynikają z tego dwie zasady konstrukcyjne. Po pierwsze, podejście powinno przebiegać wzdłuż osi kołka w ostatniej części ruchu, a nie po łuku. Po drugie, komórka musi wiedzieć, gdzie dokładnie znajduje się każdy kołek.
Rama najazdowa to długa rama, a jej kołki nie wszystkie są dokładnie tam, gdzie wskazuje rysunek. W przypadku robota pracującego z wyuczonych pozycji, różnice między kołkami prowadzą do błędów w ich umiejscowieniu. Typowe rozwiązania to nauczenie lub zmierzenie położenia każdego kołka, sprawdzenie kołków i prostoliniowości ramy przed uruchomieniem lub dodanie czujnika, który wykrywa kołek przed wciśnięciem. To, które z tych rozwiązań jest potrzebne, zależy od luzu lufy nad kołkiem.
3. Zasięg: pokrycie najwyższych i najniższych kołków
W tej celi cobot wypełnia kołki na różnych wysokościach na narzynce. Górny i dolny rzęd to najtrudniejsze pozycje: na górze ramię jest prawie całkowicie wysunięte, a na dole musi sięgać nisko, bez dotykania chwytaka, szpulki lub ramienia ramy lub szpulek już załadowanych poniżej. Oba skrajne położenia muszą również umożliwiać popychanie liniowe opisane powyżej.
Łatwo pominąć tę kontrolę: na podstawie wysokości narzynki, głębokości kołka i długości szpulki, upewnij się, że ramię sięga każdego kołka, a szpulka jest na tym samym poziomie i czy jest wystarczająco dużo miejsca na prosty ruch. W przeciwnym razie, dostępne są większe ramię lub inna wysokość montażu.
| Przymus | Co decyduje | Co sprawdzić w pierwszej kolejności |
|---|---|---|
| Uchwyt | Typ chwytaka i miejsce, w którym trzyma szpulkę | Wymiary rur na końcach i wewnątrz otworu |
| Wyrównanie kołków | Ścieżka podejścia i czy potrzebny jest czujnik | Rozstaw kołków i luz między otworem a kołkiem |
| Zasięg | Rozmiar ramienia i wysokość montażu | Wysokość kołka górnego i dolnego, długość szpulki |
Gdzie pasuje baza mobilna
Stacjonarny cobot pokrywa tylko część naszyny, która jest w jego zasięgu. Zamontowanie cobota na mobilnej podstawie to jeden ze sposobów obsługi dłuższej naszyny: podstawa przesuwa się do sekcji, ramię ładuje tam kołki, a podstawa przesuwa się dalej. Alternatywą jest kilka stacjonarnych cobotów lub cobot na torze liniowym.
Mobilna baza dodaje jeden wymóg, którego nie ma stały cobot: po każdym ruchu robot musi ponownie wiedzieć, gdzie znajduje się nakładka, ponieważ zaprogramowane pozycje kołków są względne względem nakładki, a nie podłoża. Punkt dokowania, znaczniki odniesienia lub kontrola kamery przy każdym zatrzymaniu to typowe rozwiązania; im ściślej otwór pasuje do kołka, tym bardziej jest to istotne.
Gdzie pasuje to podejście i gdzie należy się bliżej przyjrzeć
Pasuje dobrze, gdy szpulki dostarczane są na stojaku w znanym układzie, rozmiary rur są nieliczne i stabilne, a nakładka jest w dobrym stanie. Wymaga dokładniejszej kontroli, gdy nakładka jest stara lub wygięta, rozmiary rur często się zmieniają, szpulki dostarczane są luzem w pojemnikach lub gdy ruchoma podstawa musiałaby znajdować się blisko ludzi lub maszyn.
FAQ
Czy cobot potrzebuje kamery, aby znaleźć kołki?
Nie zawsze. Prosta nakładka z konsekwentnie ustawionymi kołkami może działać z ustalonych pozycji. Czujnik zyskuje na swoim miejscu, gdy kołki różnią się bardziej, niż toleruje otwór lufy, lub gdy ruchoma podstawa musi ponownie znaleźć nakładkę po każdym zatrzymaniu.
Czy jeden chwytak może obsługiwać kilka rozmiarów szpulek?
Często, jeśli rozmiary rur są zbliżone. W przypadku większych różnic, zazwyczaj stosuje się chwytak o szerszym zakresie lub szybkozmienne palce.
Czy robot ładujący tuby może również zdejmować puste tuby z kosza?
Zasadniczo tak: jest to ten sam cykl, tylko w odwrotnej kolejności, ale należy sprawdzić chwytak i podejście także w przypadku pustej rury.
Co wysłać do oceny
- Rysunek nasienicy: długość, liczba poziomów, rozstaw kołków, kąt nachylenia kołków
- Wymiary szpuli i rurki, łącznie z otworem, dla każdego rozmiaru, który stosujesz
- Ile pełnych szpulek trafia na nawlekacz (stojak, wózek, pojemnik) i ile
- Dzienna wydajność i liczba stanowisk koszowych ładowanych na zmianę
Wyślij rysunek części i dzienną wydajność lub e-mail sprzedaż@evsrobot.com, a my odpowiemy, przedstawiając koncepcję komórki i szacunkowy czas cyklu.
W tym artykule opisano cykl ładowania widoczny w opublikowanym filmie dotyczącym tej celi; nie uwzględniono w nim przesuwu podstawy, czasu cyklu ani rodzaju przędzy, dlatego należy to potwierdzić w przypadku danego zakładu.