
Robotyczne fazowanie płomieniowe: Najpierw zlokalizuj krawędź
Do zrobotyzowanego ukosowania płomieniowego potrzebny jest stabilny punkt odniesienia dla płyty, zmierzone położenie krawędzi, ciągła pozycja narzędzia i dowód akceptacji krawędzi cięcia.
Spawanie robotem z zasobnikiem baterii: punkt odniesienia przed ścieżką
Spawanie zrobotyzowane zasobnika akumulatorowego rozpoczyna się od stabilnego punktu odniesienia, strefowych szwów, pełnego odstępu palnika i zmierzonego planu odkształceń.
Polerowanie naczyń kuchennych: Stabilizacja pozycji częściowej
Automatyzacja polerowania naczyń kuchennych zaczyna się od ustalenia stabilnego punktu mocowania, całkowitego podejścia, kontrolowanego kąta powierzchni i wyraźnego wycofania przed oszacowaniem tempa.
Automatyzacja obróbki prętów zbrojeniowych: lokalizacja przed transferem
Automatyzacja obróbki prętów zbrojeniowych wymaga ciągłego gromadzenia danych na całej długości zespołu, aby można było niezawodnie powtarzać transport i obsługę przez dwa roboty.
Robotyka do odlewania ciśnieniowego: najpierw udowodnij swoją drogę
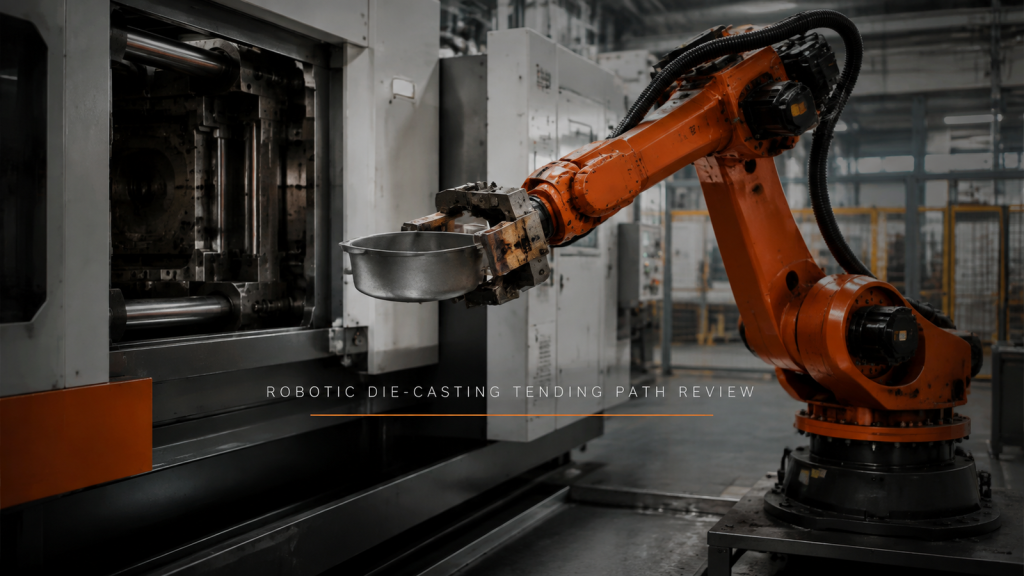
Obsługa robota odlewniczego rozpoczyna się od sprawdzenia podejścia, chwytu, jasnego wyjścia i drogi zrzutu, zanim zostaną przyjęte założenia dotyczące czasu cyklu.
Zasięg to zbiór postaw, a nie odległość
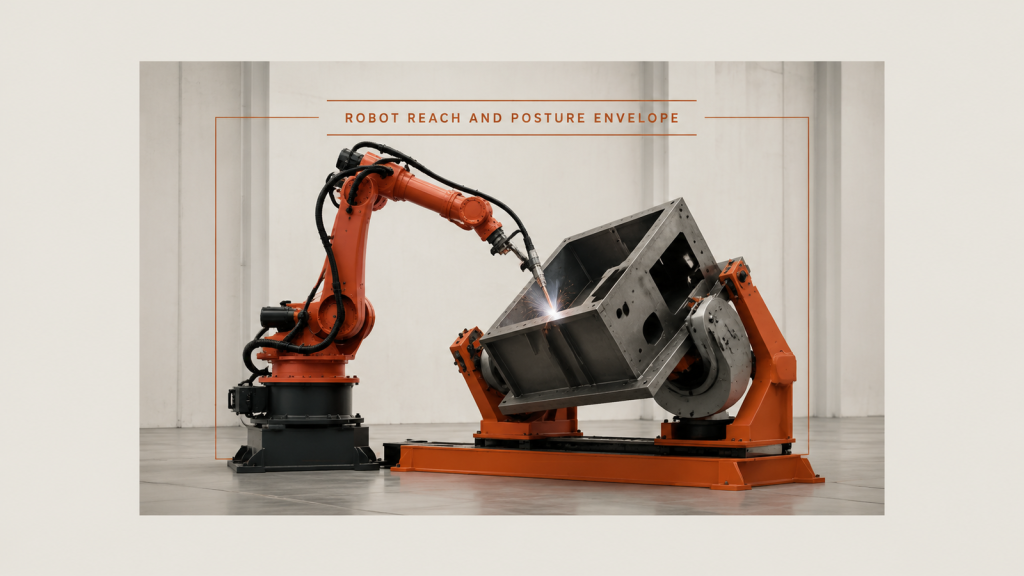
Zasięg i zakres postawy robota: dostęp jest ustalany na podstawie postawy, która zmienia się wzdłuż jednego szwu i zaczyna się od nowa przy następnym, a nie na podstawie pojedynczej odległości.
Po gięciu na zimno część musi zostać ponownie zlokalizowana
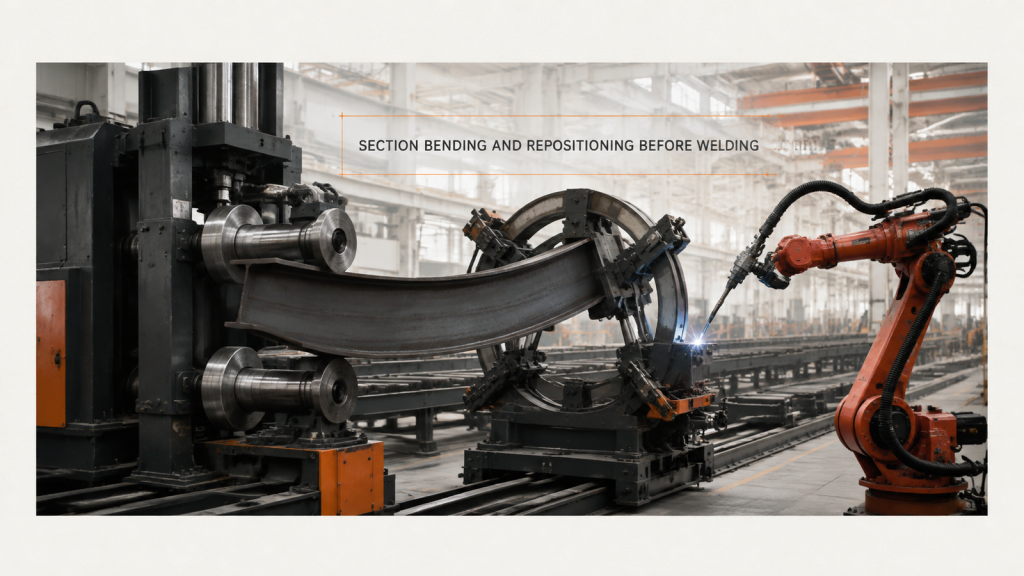
Gięcie na zimno powoduje wygięcie powierzchni, od której pochodził przekrój, dlatego gięcie przekroju i zmiana jego położenia wymagają ponownego zaciśnięcia łuku przed wykonaniem spoiny.
Konstrukcje zbiornika: Obróć zaokrąglenie lub przesuń palnik
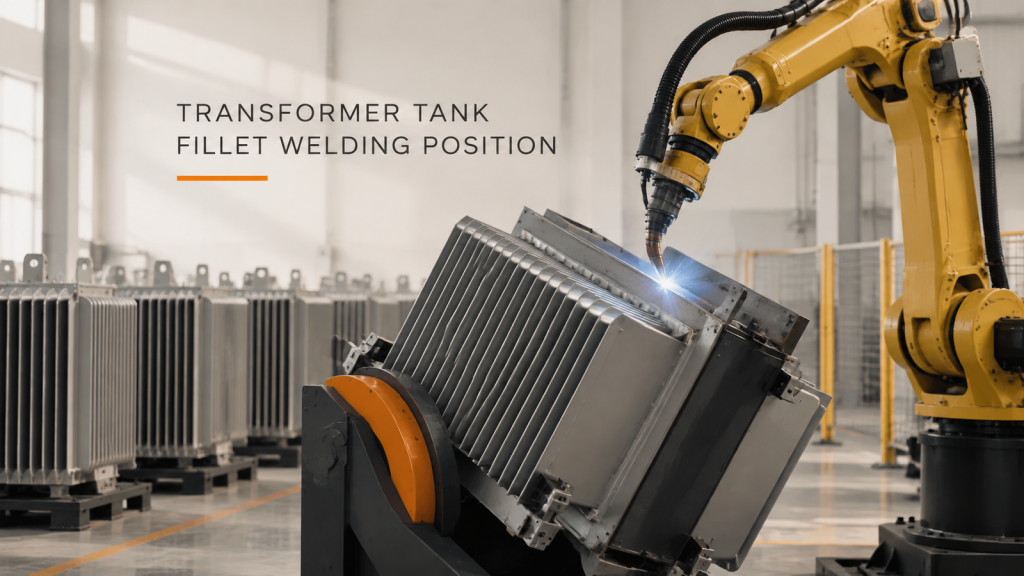
Zespoły zbiorników charakteryzują się dwoma rodzajami szwów: długie szwy stanowią problem z dopływem ciepła, a przetłoczenia usztywniające stanowią problem z dostępem. Nie są one rozwiązywane w ten sam sposób.
Szyna, pozycjoner czy oba: spawanie dużych konstrukcji
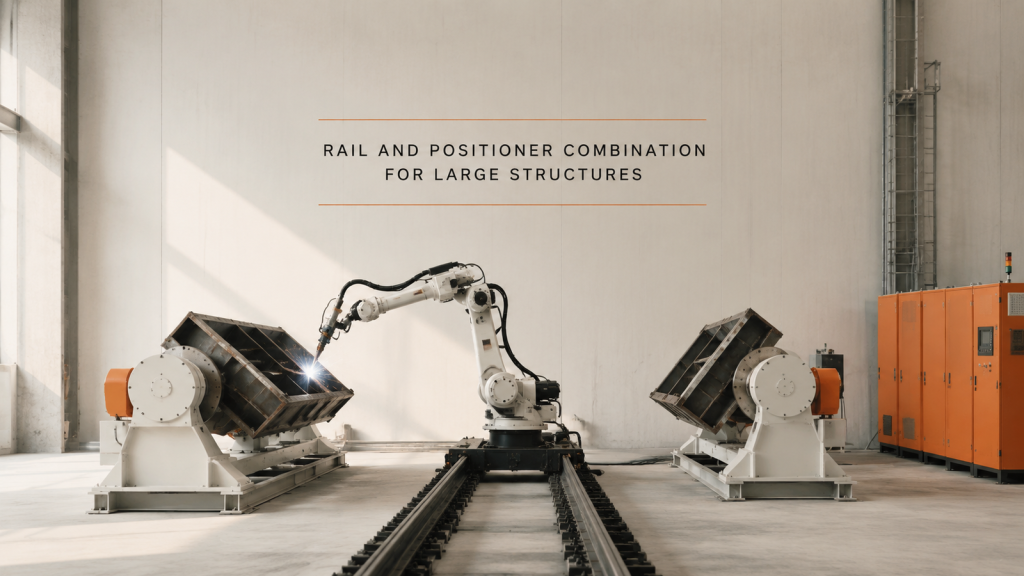
Szyna odpowiada za zasięg, a pozycjoner odpowiada za postawę. Decyzja o tym, czego potrzebuje duża konstrukcja, zaczyna się od listy szwów, a nie od katalogu sprzętu.
Przecinające się połączenia rur: montaż decyduje o spoinie
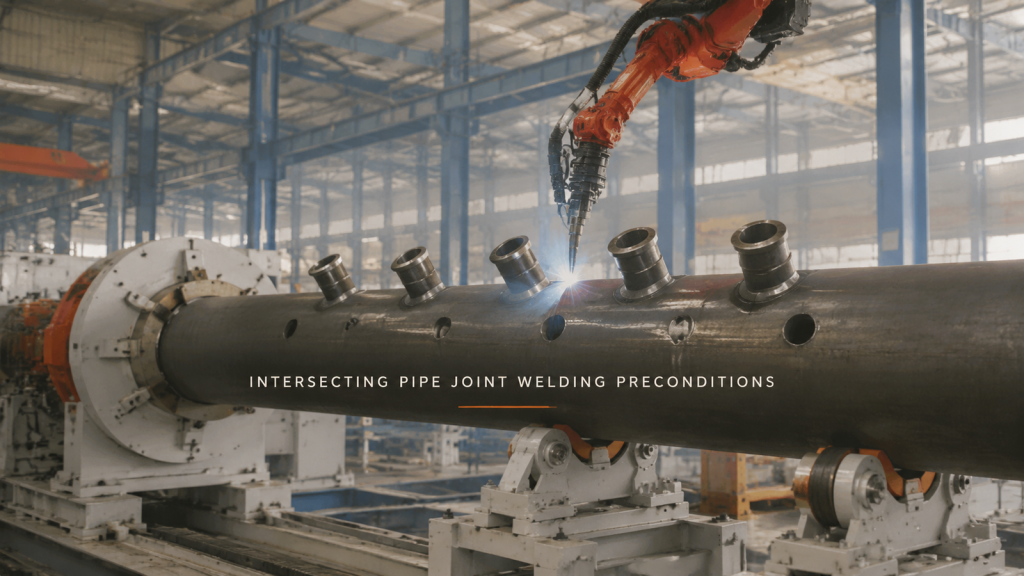
W przypadku połączeń odgałęzienie-głowica czynnikiem ograniczającym rzadko jest zasięg. Położenie otworu, faza i szczelina montażowa decydują o tym, czy szew można wykonać w jednym przejściu.
Spawanie bez konieczności uczenia: gdzie to się sprawdza?
Spawanie bezuderzeniowe eliminuje proces uczenia, a nie lokalizowania. Utrzymuje się tam, gdzie szew jest regularny, a odchylenia są widoczne podczas skanowania.
Dym spawalniczy i światło łukowe: część decyduje
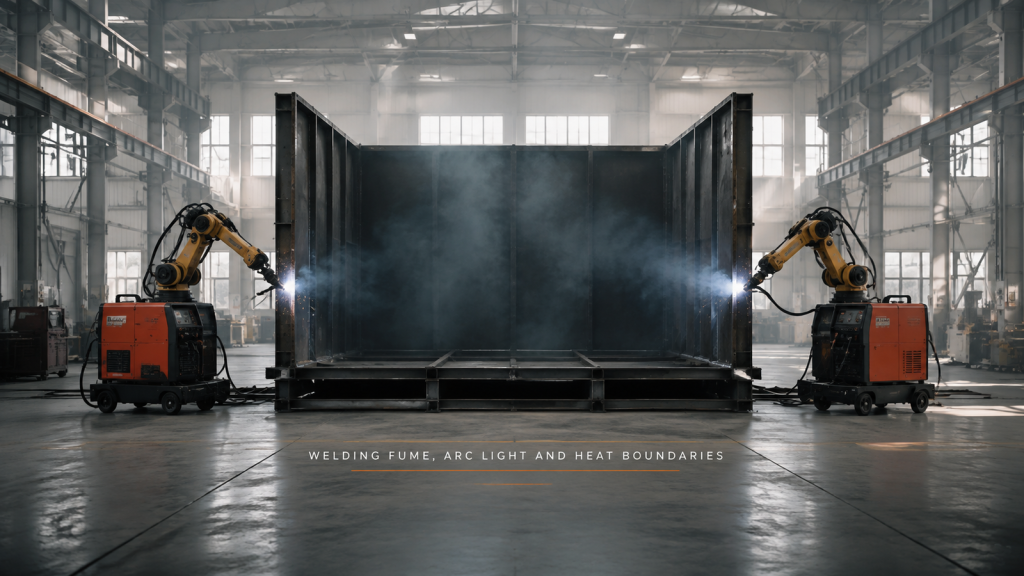
To, czy opary wydostaną się ze spoiny, zależy od stopnia osłonięcia części, a osłona powinna być dostosowana do miejsca, w którym poruszają się ludzie, a nie do śladu maszyny.