
Metallforming: Støtte av arbeidsstykker gjennom bevegelse
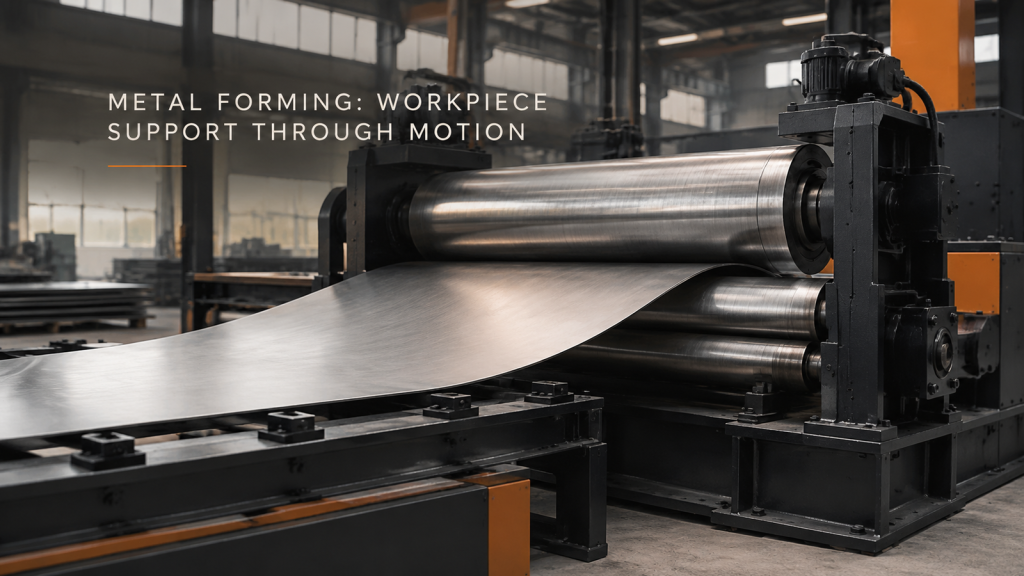
Beskriv støtten til plate- og sylindrisk arbeidsstykke gjennom lasting, forming og fjerning, og definer deretter konturen eller passformen som skal inspiseres.
Robotfeste: Tilnærmings- og tilbaketrekkingsrom

Kontroller fullstendig innføring og uttrekking av festeverktøyet ved hver boltposisjon, samtidig som tilgangsbevis holdes atskilt fra tilkoblingsverifisering.
Sirkelsveising: Klemming og sømtilgang
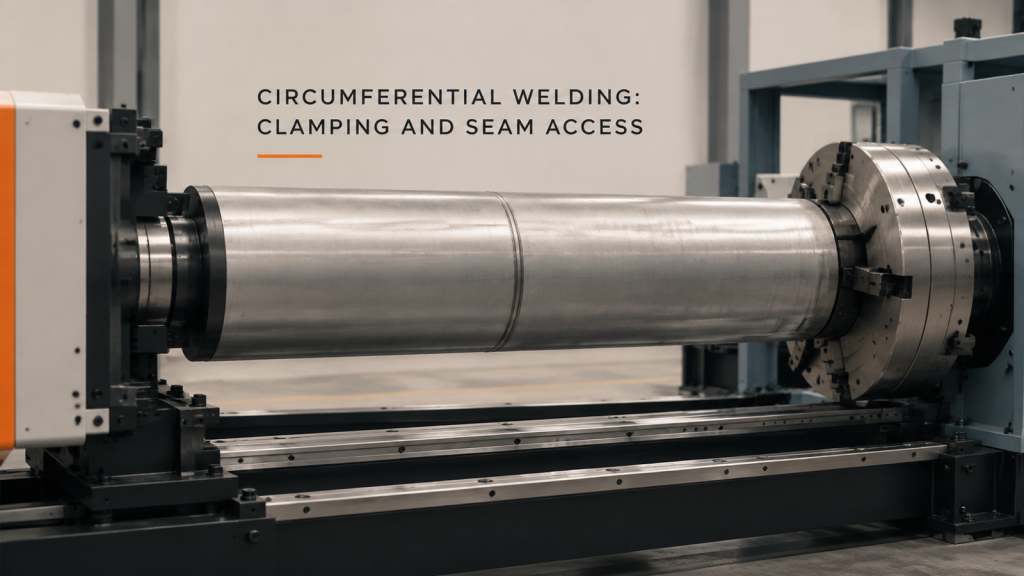
Sammenlign den fastklemte sylindersømmen med brennerens arbeidsrom og lastetilgang, samtidig som prosessidentitet og sveiseaksept holdes atskilt.
Platevalsende mating og utgangsrom

Inkluder den utviklende buede platen i planleggingen av mating, støtte og fjerning; vurder forskjellige filmvalsestasjoner separat.
Skruverktøy og beskyttelsesoppsett

Gjennomgå skruverktøy, festeanordninger og beskyttelse gjennom nødvendige applikasjonsoppgaver, med tilstrammingskvalitet støttet av egne registre.
Gjennomgang av roterende sveiseklaring
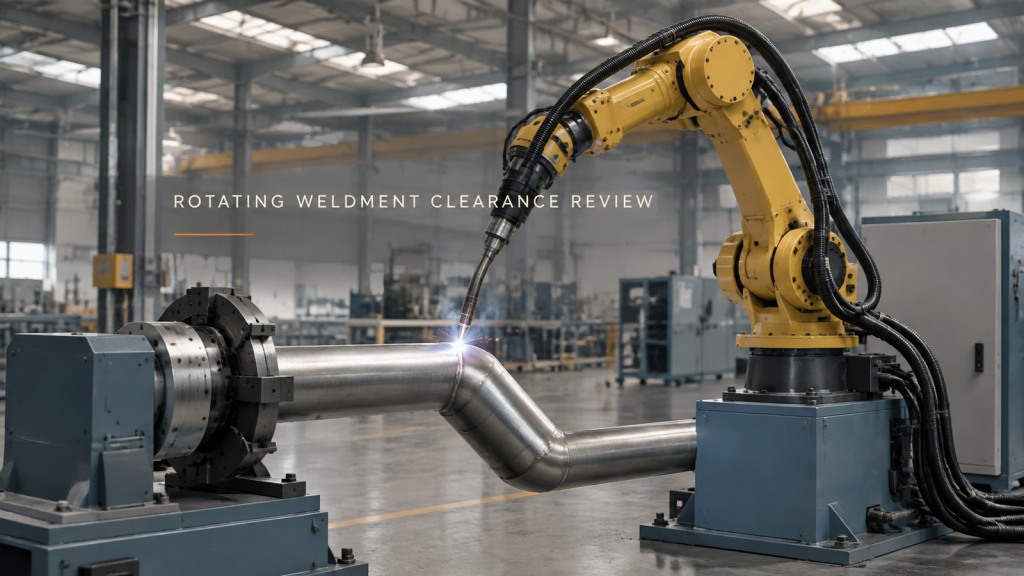
Gjennomgå en roterende sveiseforbindelse med den belastede fixturen og brennerkonvoluttene sammen, uten å forveksle bevegelse med skjøtaksept.
Planlegging av robotinspeksjonsperspektiv
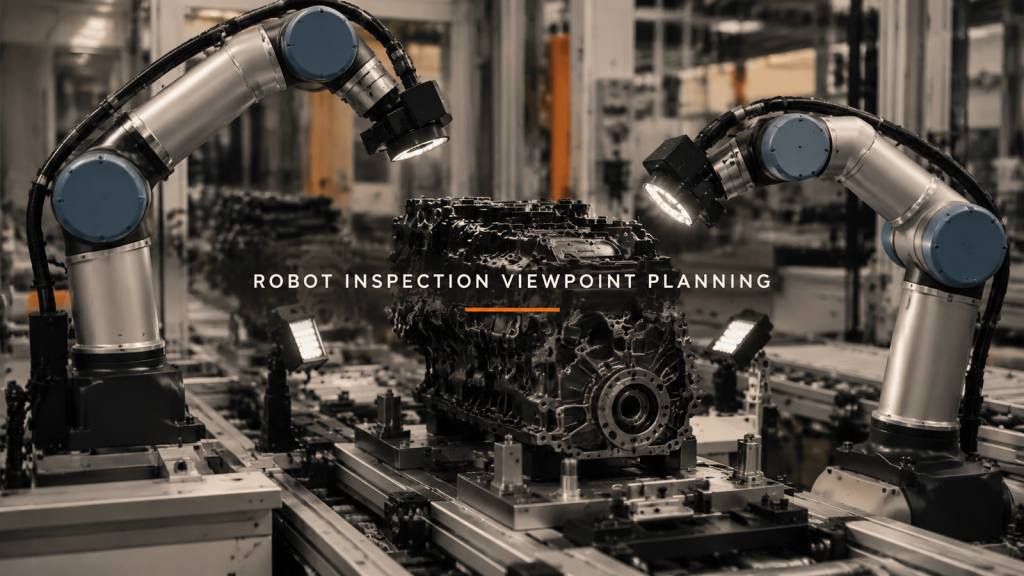
Bestem hvilke inspeksjonssynspunkter som gir nyttig målinformasjon, og valider deretter bildeforholdene og beslutningsdokumentasjonen.
Firestasjonsmaskinering: Nullpunkts- og rotasjonsklaring
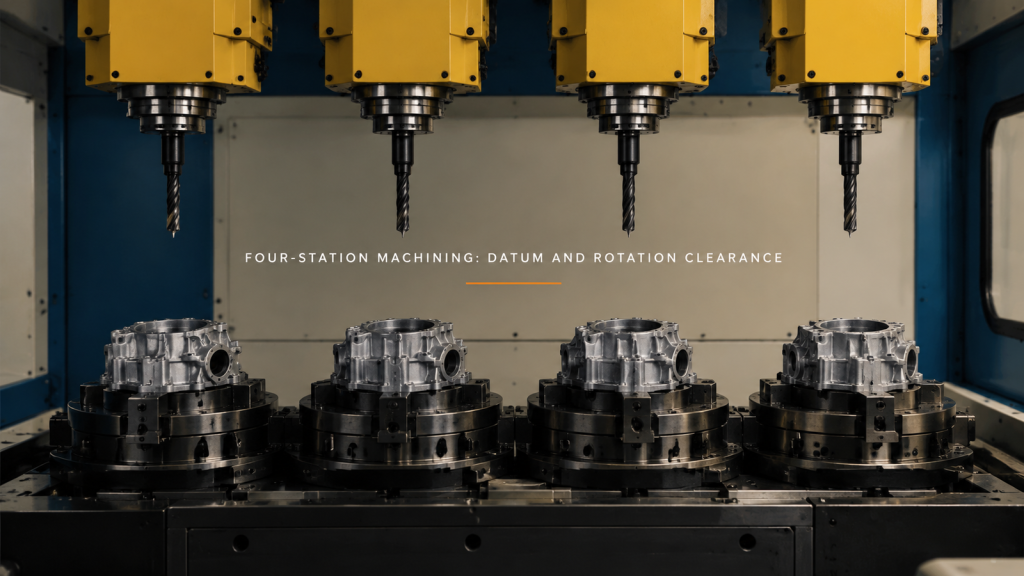
Gjennomgå firestasjonsmaskinering gjennom arbeidsstykkeplassering, verktøyuttak og fiksturrotasjon. Skill synlig bevegelse fra målt nøyaktighet.
Maskinbetjent overlevering: Delstøtte og griperutgang
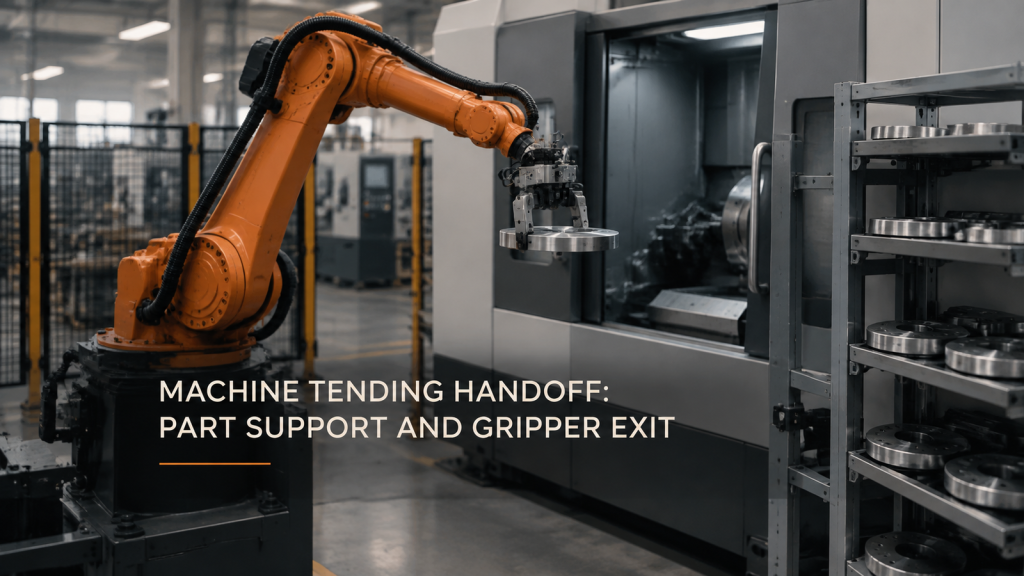
Maskinens betjeningsevne er avhengig av kontinuerlig delstøtte, mottakerklaring og en brukbar gripeutgang. Gjennomgå skiven og verktøyet sammen.
Robotdispensering av perlekonsistens i hjørner
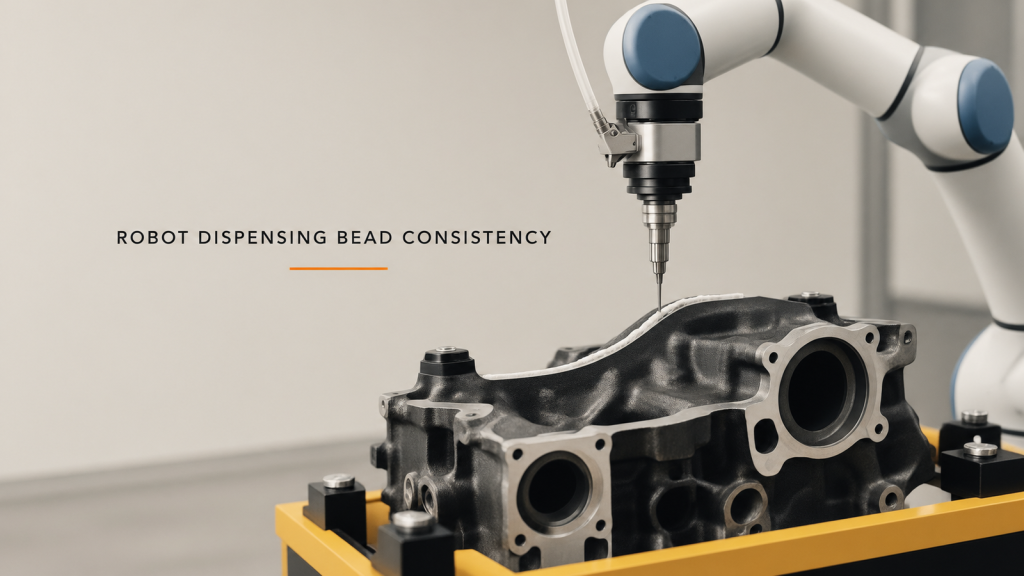
Sjekk robotens dispenseringskulekonsistens ved å koble sammen hjørnehastighet, strømningsrespons, dyseposisjon og inspeksjon av den faktiske kulen.
Trådrullemaskinpleie: Juster overleveringen
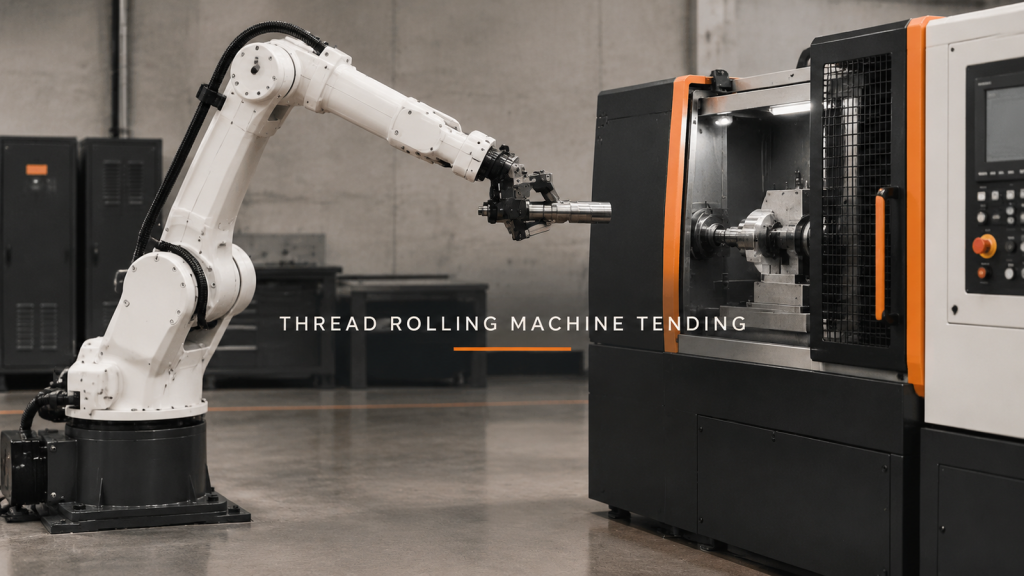
Planlegg gjengevalsemaskinens bevegelse rundt emnejustering, støtteoverføring, frigjøring og sikker tilbaketrekking før valseresultatet kontrolleres.
Sveising med dobbel robot: Delt sone før syklustid
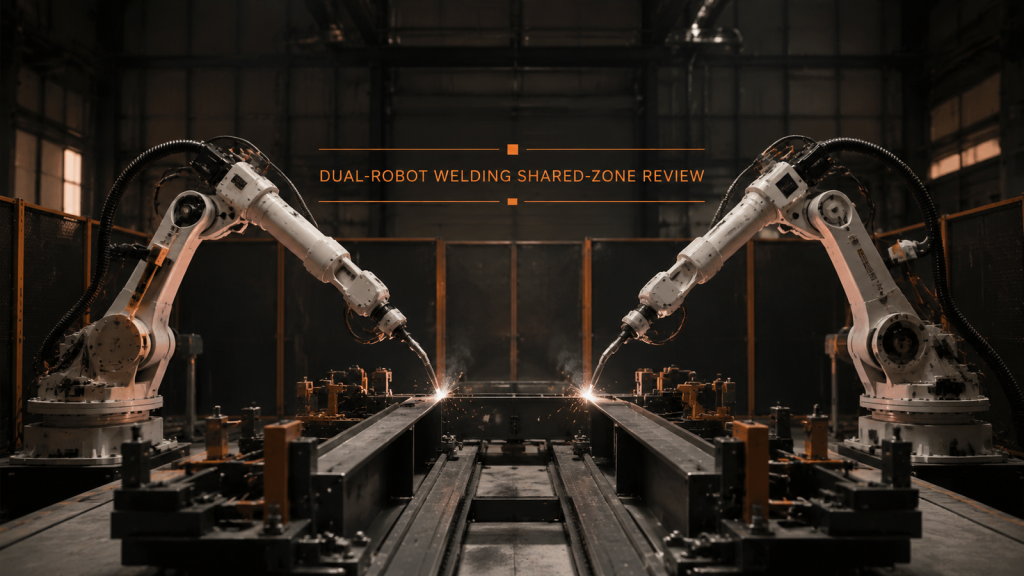
Sveising med doble roboter trenger separate arbeidssoner, kontrollert adgang til delte soner, forutsigbare ventestillinger og verifisert gjenoppretting før hastighet.