
Teach-Free Intelligent Sveisesystem for Stålkonstruksjoner
Gjør godkjente arbeidsstykkedata om til robotklare sveisebaner uten manuell punkt-for-punkt-programmering med hengende programmering. EVST kombinerer offline baneplanlegging, 3D-visjonsposisjonering, lasersporing av sømmer og konfigurerbar sveisemaskinvare for produksjon av konstruksjonsstål.
Utforsk arbeidsflytenHva Teach-Free betyr i sveising av konstruksjonsstål
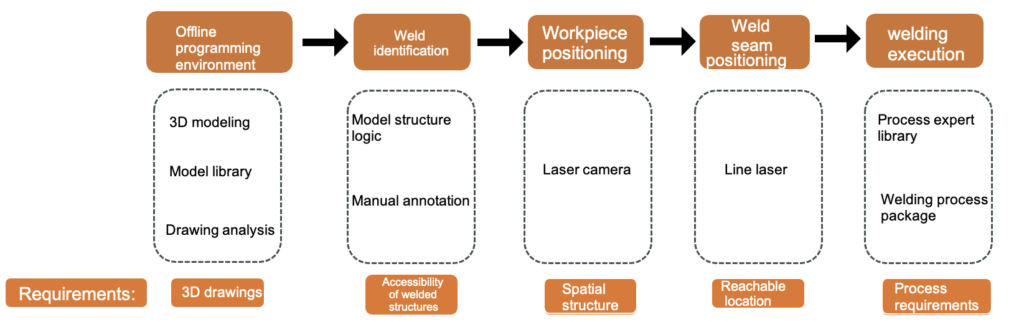
Teach-free beskriver hvordan sveisebanen opprettes. I stedet for å ta en operatør gjennom hvert punkt med en teach-anhengsenhet, starter EVST-arbeidsflyten fra arbeidsstykkedata, identifiserer sveisefunksjoner og forbereder robotbanen offline. Sveiseteamet konsentrerer seg om jobbgodkjenning, bekreftelse av arbeidsstykke og festeanordning, valg av prosedyre og produksjonsautorisasjon.
Dette skillet er viktig for produsenter av konstruksjonsstål. Produktmiks, tilgang til skjøter, forvrengning, tilpasning og fiksturtilstand kan variere selv når deler tilhører samme familie. EVST forkorter repeterende baneforberedelse samtidig som bekreftelsespunktene holdes synlige for de som er ansvarlige for sveisekvaliteten. Modellforberedelse, visjonsjustering, banegenerering, prosessvalg og utførelse er organisert som én kontrollert arbeidsflyt.
Hvorfor stålkonstruksjonsprodusenter går over til sveising uten undervisning
Konvensjonell robotsveising kan være produktiv ved stabilt, repeterende arbeid, men stålkonstruksjonsprodusenter håndterer ofte varierte deler, endrer spesifikasjoner og krever oppsettsarbeid. EVST omorganiserer disse begrensningene rundt modelldrevet planlegging, visjonsposisjonering og gjenbrukbar prosesskunnskap.
| Typisk begrensning med konvensjonelle sveiseroboter | Hvordan EVST-arbeidsflyten håndterer det |
|---|---|
| Manuell punktinnlæring bruker opp programmeringstid og holder robotcellen opptatt under oppsettet. | Modell- og tegningsdrevet offline planlegging genererer banen bort fra cellen og reduserer repeterende undervisningsarbeid. |
| Flere produkttyper, skiftende spesifikasjoner og små partier skaper gjentatt programmeringsarbeid. | Parametrisk modellering og gjenbrukbare jobbstrukturer organiserer relaterte arbeidsstykkefamilier innenfor robotens arbeidsområde. |
| Variasjon i blanking, montering og plassering av deler gjør det vanskeligere å gjenbruke en fast bane. | 3D-visjonsposisjonering justerer den forberedte jobben med det fysiske arbeidsstykket, mens sømsporing kobler brennerbevegelsen til den oppdagede sømmen. |
| Programmeringskvaliteten kan variere når erfarne robotsveiseoperatører er vanskelige å beholde. | Prosessekspertbiblioteket og den veiledede offline arbeidsflyten plasserer repeterbar bane- og prosessinformasjon i jobbpakken. |
| Komplekse dedikerte armaturer øker kostnader og krever spesialisert designinnsats. | Visjonsposisjonering støtter enklere, stabile arbeidsfestekonsepter, mens arbeidsstykket forblir sikret for sveising. |
Disse begrensningene styrer også leverandørevaluering: sammenlign eierskap til planlegging, sensorer, sveising, integrasjon og levering.
To måter systemet bygger en sveisebane på
EVST posisjonerer modell- og tegningsbasert planlegging som den primære ruten. Systemet støtter også en 3D-linjeskanningsrute for arbeidsstykker som trenger geometri som skal registreres i cellen. Begge rutene fører til gjennomgåbar sveiseinformasjon før roboten starter den godkjente jobben.
Modell- og tegningsbasert offline planlegging
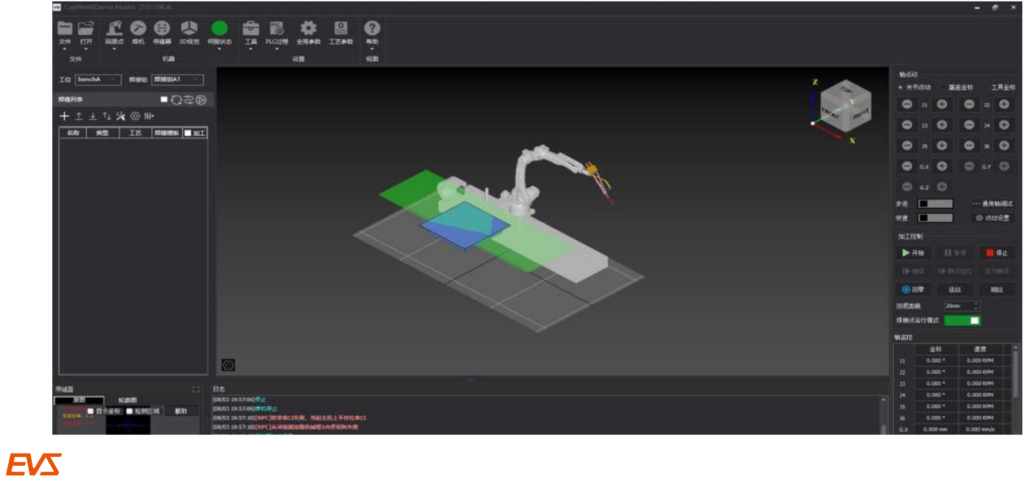
Importer 3D-modeller eller tegninger fra vanlig programvare for strukturdesign, identifiser de nødvendige sveisefunksjonene og klargjør robotens bane vekk fra produksjonscellen. Parametrisk modellering hjelper med å organisere repeterbare delfamilier, mens den digitale tvillingvisningen gir ingeniører en måte å inspisere robotens stilling, brennertilgang og koordinert bevegelse før utgivelse. Denne ruten er spesielt verdifull når ingeniørdata er tilgjengelige tidlig og produsenten ønsker at programmeringsarbeidet skal skje parallelt med forberedelse av inventar og material.
Offline forberedelse er ikke bare et trinn i tegningskonvertering. Den foreslåtte banen må være knyttet til den tiltenkte skjøten, sveisesekvensen og prosessoppskriften. EVST kombinerer baneplanlegging med et prosessekspertbibliotek, slik at banedata og sveiseparametere kan forberedes som én jobbpakke for gjennomgang. Denne pakken kan deretter justeres til det virkelige arbeidsstykket gjennom visjonslaget i cellen.
Generering av batchsveiser fra 3D-modeller
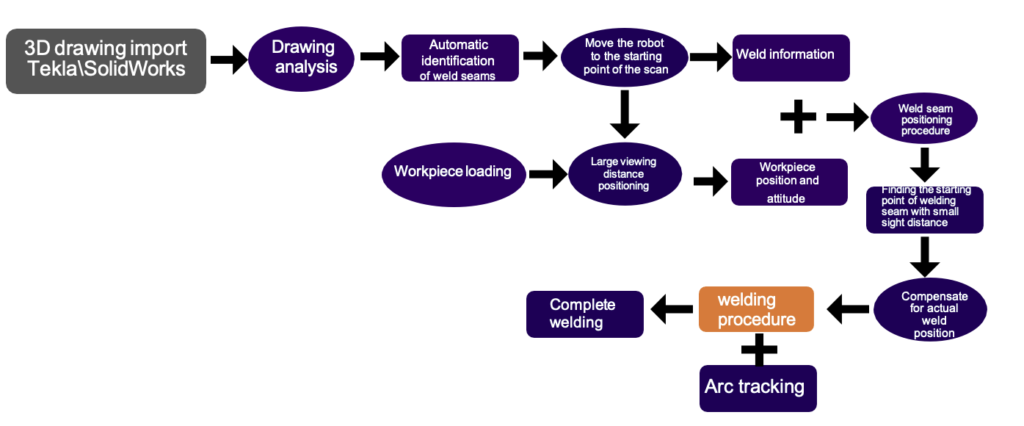
Fra en godkjent 3D-modell identifiserer automatisk sveisesømmegjenkjenning kandidatfunksjoner; automatisk generering av sveisesømmer fra 3D-modellen organiserer en gjennomgåbar offline-jobb.
Hvordan fungerer batch-sveisegenerering? Sammenlignet med manuell undervisning gjennomgår ingeniører skjøter, tilgang, sekvens og oppskrift før utgivelse. Anerkjennelse foreslår arbeid, den godkjenner ikke.
3D-linjeskanning støttes også
Når brukbare modelldata ikke er tilgjengelige, eller det virkelige arbeidsstykket må registreres i cellen, kan systemet skanne den relevante geometrien, trekke ut en arbeidsstykkemodell og finne sveiseinformasjon fra skanningen. Denne ekstra ruten gir produsenter en annen måte å lage jobben rundt delvariasjon, repeterbarhet av fiksturer og sveisetilgang.
Etter at arbeidsstykket er lokalisert, støtter lasersømsporing roboten under sveising ved å relatere brennerbevegelsen til den detekterte sømmen. Den kobler planlagt geometri med den faktiske sømtilstanden som ett lag i robotbevegelsen, sveiseeffekten, brenneren, fiksturen og operatørkontrollarkitekturen.
Fra arbeidsstykkedata til en kontrollert sveisejobb
Følgende arbeidsflyt viser hvor automatisering fungerer og hvor ingeniørbekreftelse fortsatt er viktig.
Forbered arbeidsstykkedefinisjonen
Start fra en godkjent modell eller tegning, eller planlegg en skanning når den faktiske geometrien må registreres. Definer sveisene som tilhører jobben og bekreft at fiksturen gir nødvendig tilgang.
Finn den virkelige delen
Bruk 3D-visjonsposisjonering for å justere jobben med arbeidsstykket i cellen. Visjonsresultatet kobler den forberedte banen til den faktiske plasseringen i stedet for å anta at digitale og fysiske koordinater allerede samsvarer.
Generer og gjennomgå banen
Opprett sveisebanen, inspiser robotens stilling og koordinerte aksebevegelse i det digitale tvillingmiljøet, og tilknytt den valgte prosessoppskriften. Kollisjonsdeteksjon støtter denne gjennomgangen før jobben frigis.
Utfør med prosessstøtte
Kjør den bekreftede jobben med den konfigurerte sveisekilden, brenneren og det valgfrie sømsporingslaget. Kontinuerlig sveising, filetsveising og flerlags- eller flerpasseringsstrategier kan organiseres i henhold til den godkjente applikasjonspakken.
Gjenopprett og administrer jobben
Gjenoppretting av bruddpunkt støtter en kontrollert retur etter et avbrudd. Parametriske modeller og prosessekspertbiblioteket hjelper teamet med å administrere relaterte arbeidsstykkefamilier uten å måtte gjenoppbygge hver jobb fra et tomt program.
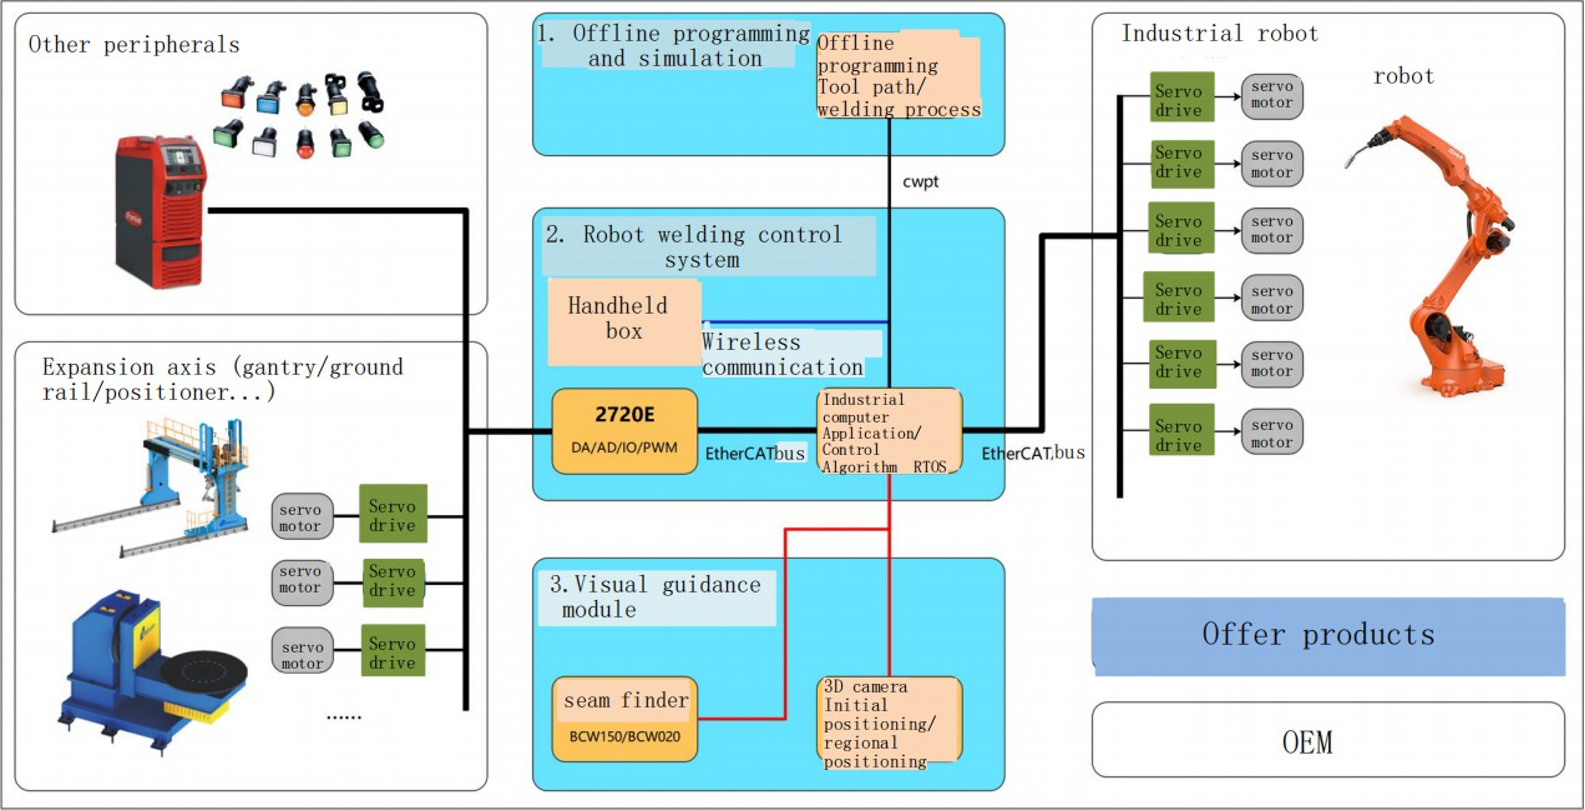
Systemarkitektur for strukturelle stålceller
Et intelligent sveiseresultat kommer fra den koordinerte cellen, ikke bare fra en robotarm. EVST konfigurerer programvaren, sensorene, roboten, sveisepakken og de eksterne aksene rundt arbeidsstykket og produksjonsmetoden.
| Cellelaget | Roll i sveisearbeidsflyten | Konfigurasjonsnotater |
|---|---|---|
| Planlegging og kontroll | Offline programmering, banegenerering, digital tvilling, parametrisk modellering, prosessekspertbibliotek og jobbhåndtering. | Import av modeller eller tegninger er den primære planleggingsruten; 3D-linjeskanning støttes også. |
| Syn og sansing | 3D-visjonsposisjonering lokaliserer arbeidsstykket; lasersømsporing kan støtte den godkjente sveisen under utførelse. | Valg og montering av sensor avhenger av tilgang til skjøter, overflatetilstand og cellelayout. |
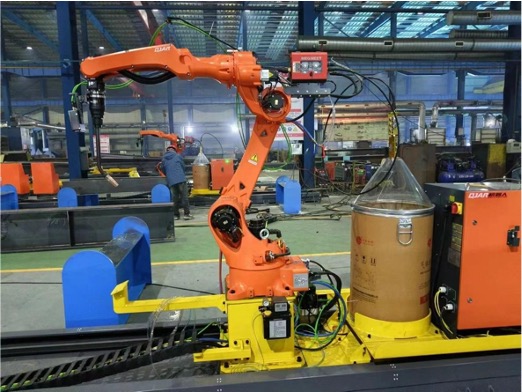
| Sveiseroboter | QJR6-1400H eller QJR6-2000H gir sveisebevegelsesplattformen. | Velg rekkevidde fra arbeidsstykkets omkrets, brennertilgang, fiksturposisjon og utvendig akseanordning. |
| Eksterne akser | Skinne- og posisjoneringsbevegelse utvider tilgangen og koordinerer arbeidsstykket med roboten. | Den nåværende arkitekturen støtter et 3+2 eksternt aksearrangement. |
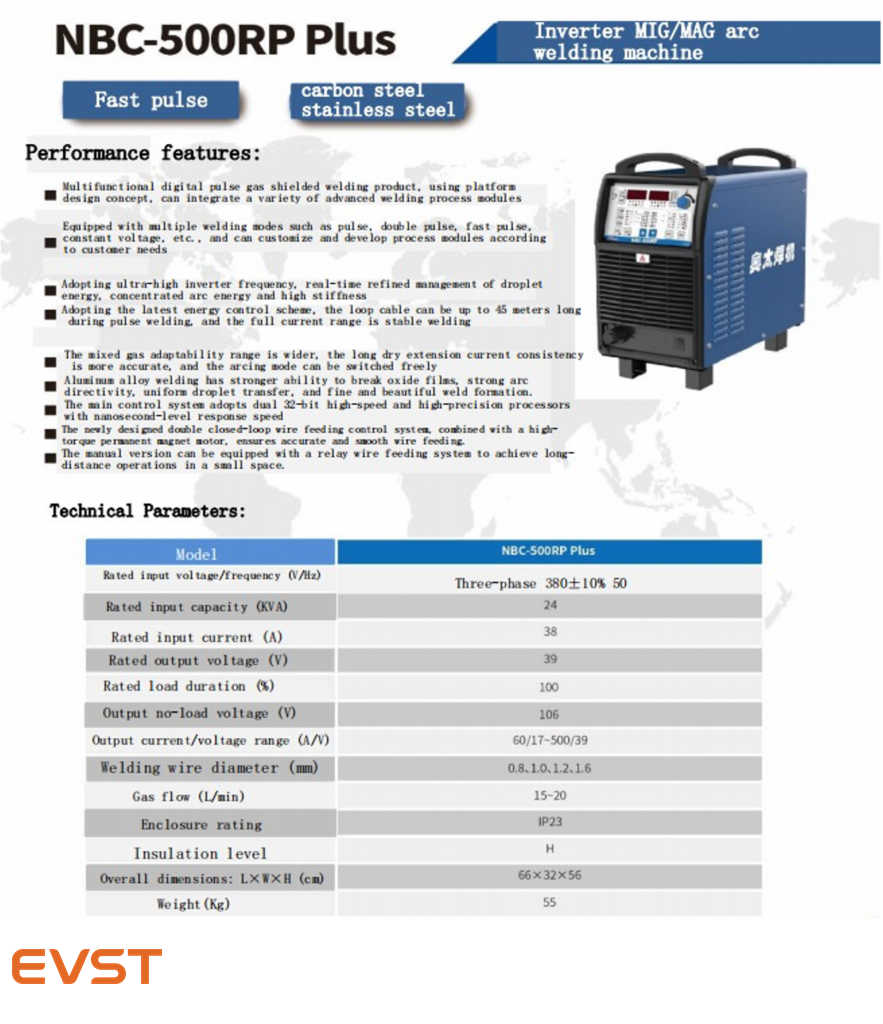
| Sveisepakke | Strømkilden, trådtilførselen, brenneren, kjølingen og prosesskonfigurasjonen utgjør lysbuepakken. | Systemet kan konfigureres med enten Aotai NBC500RP Plus eller Megmeet Dex2 500MPR sveisestrømkilde. |
| Cellestøtte | En rengjøringsstasjon for pistoler støtter vedlikehold av brenneren innenfor den planlagte cellearbeidsflyten. | Armatur, vern, avtrekk og operatørtilgang er ferdigstilt for selve installasjonen. |
Koordinering av kontrollsystemer
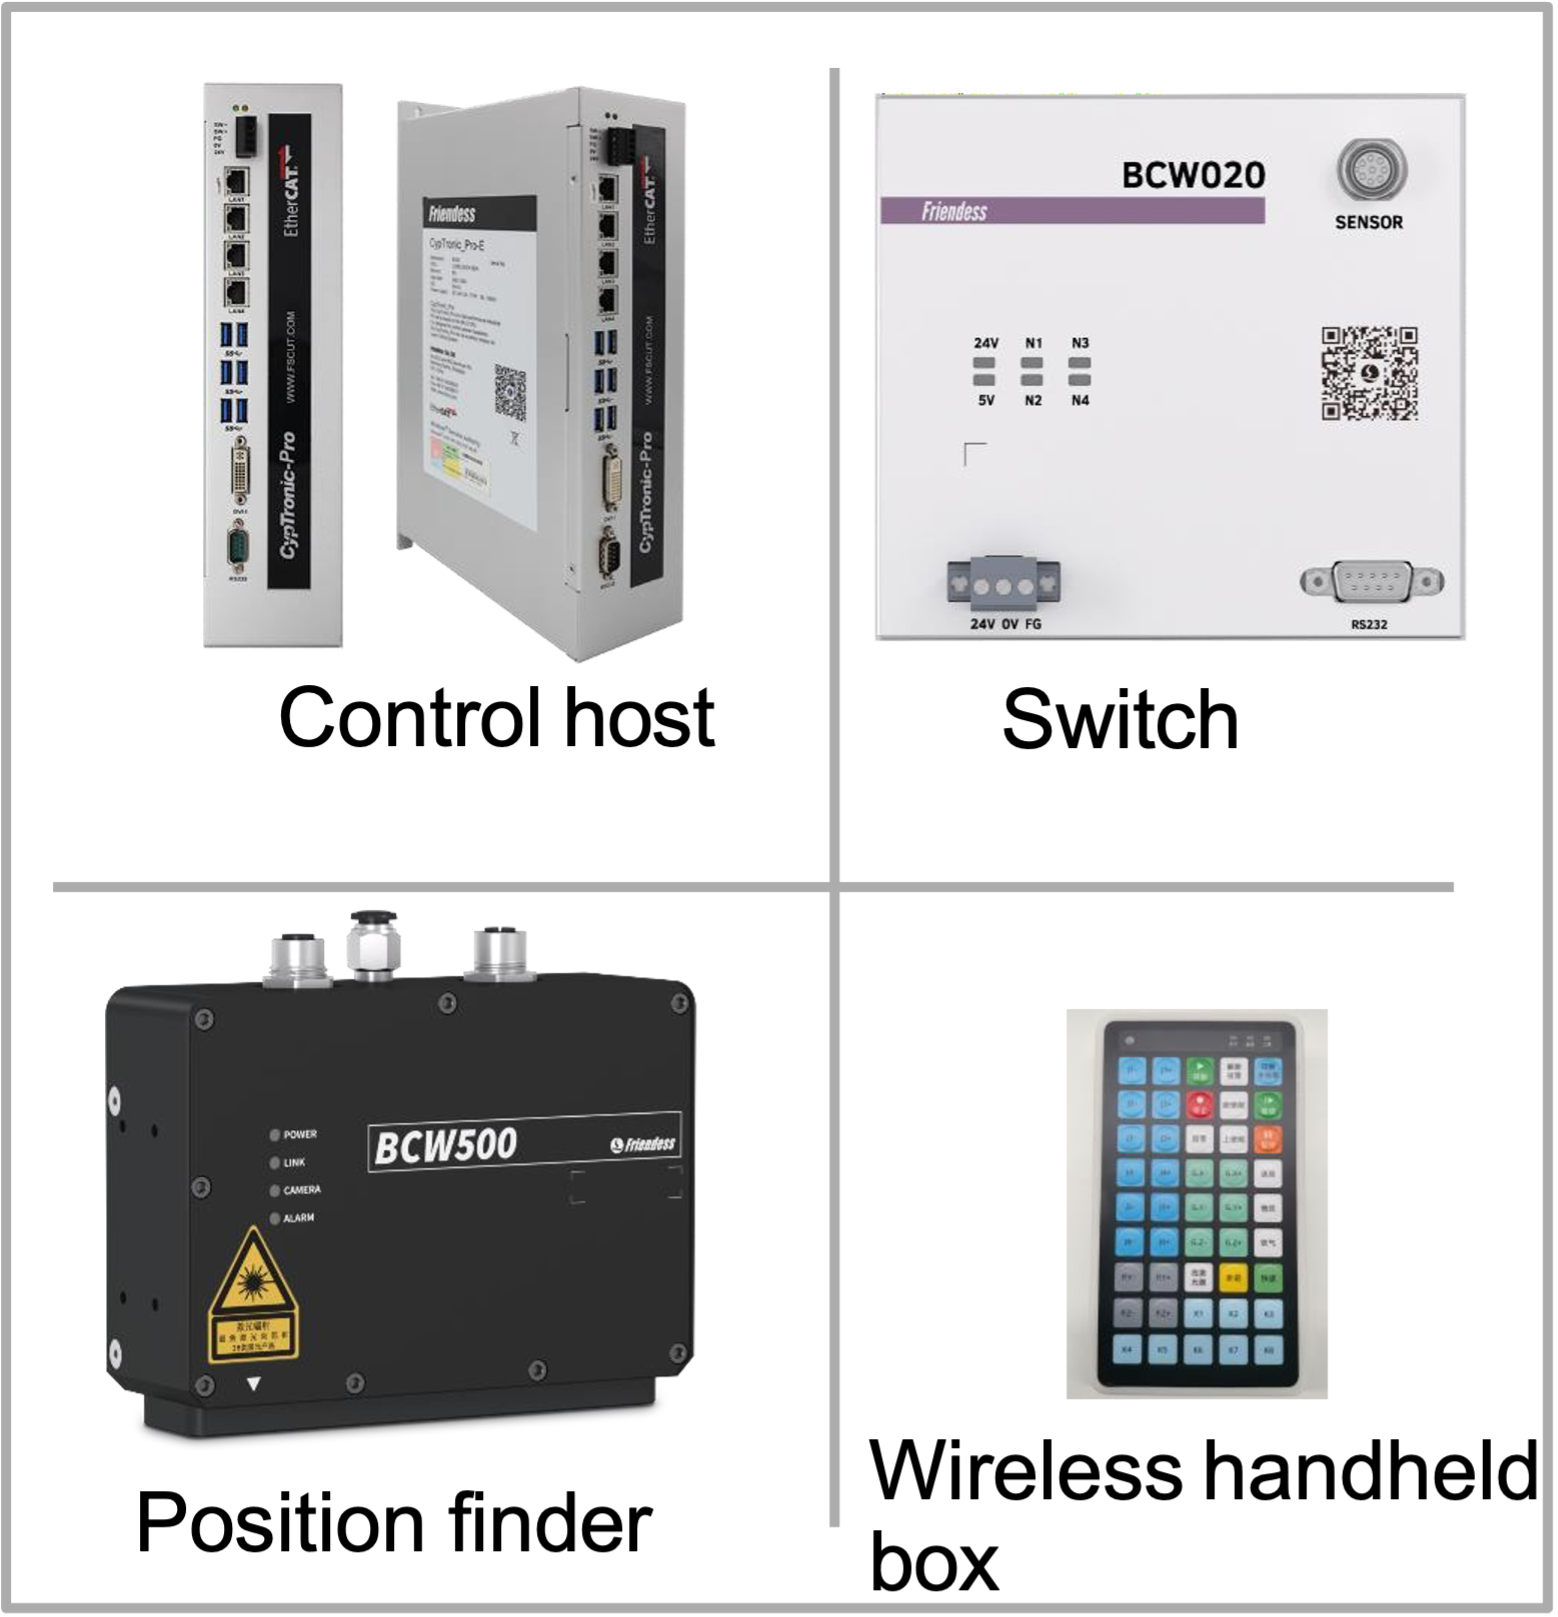
Kontrollsystemet koordinerer planlegging, robotbevegelse, sensorer, sveiseutførelse og jobbhåndtering; prosjektspesifikke moduldetaljer bekreftes mot den valgte cellearkitekturen.
Alternativer for layout med syv og åtte akser
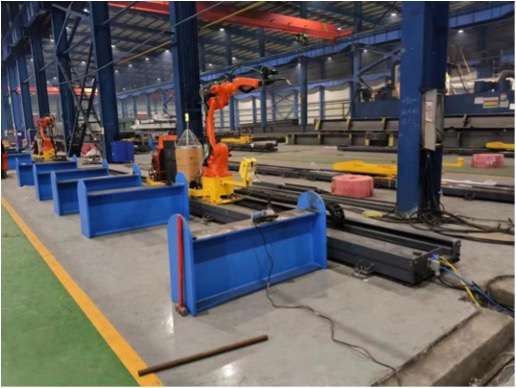
EVST kombinerer robotens rekkevidde med skinnebevegelse og presentasjon av arbeidsstykket, slik at cellen kan følge lange elementer, bevare brennertilgang og organisere lasting rundt konstruksjonsenheten.
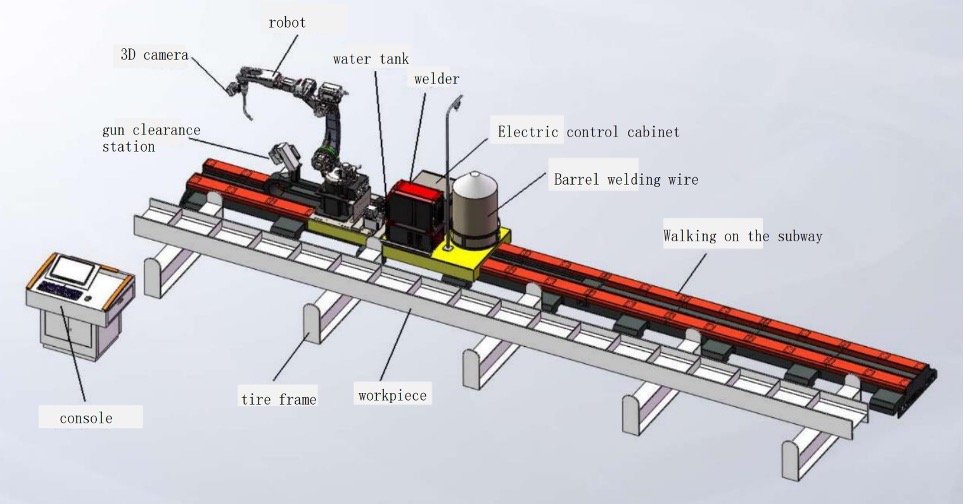
Syvakset oppreist skinne
En gulvmontert robotskinne ved siden av armaturen gir direkte tilgang til service og utvider dekningen langs bjelker, rammer og åpne konstruksjonskonstruksjoner.
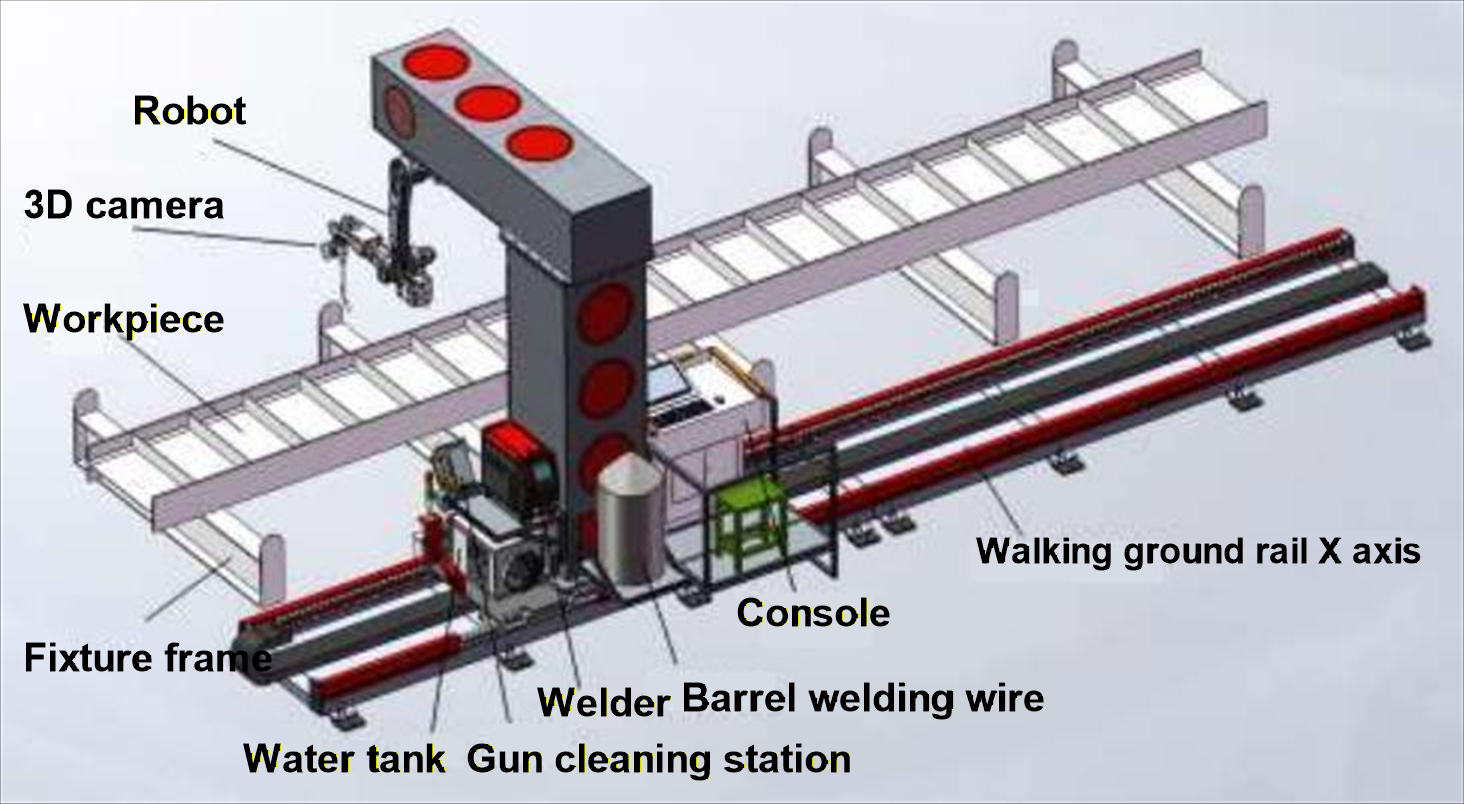
Syv-akset invertert skinne
En overliggende eller invertert robotskinne åpner gulvet rundt større inventar og arbeidsstykker, samtidig som den bevarer bevegelsen langs sveiseområdet.
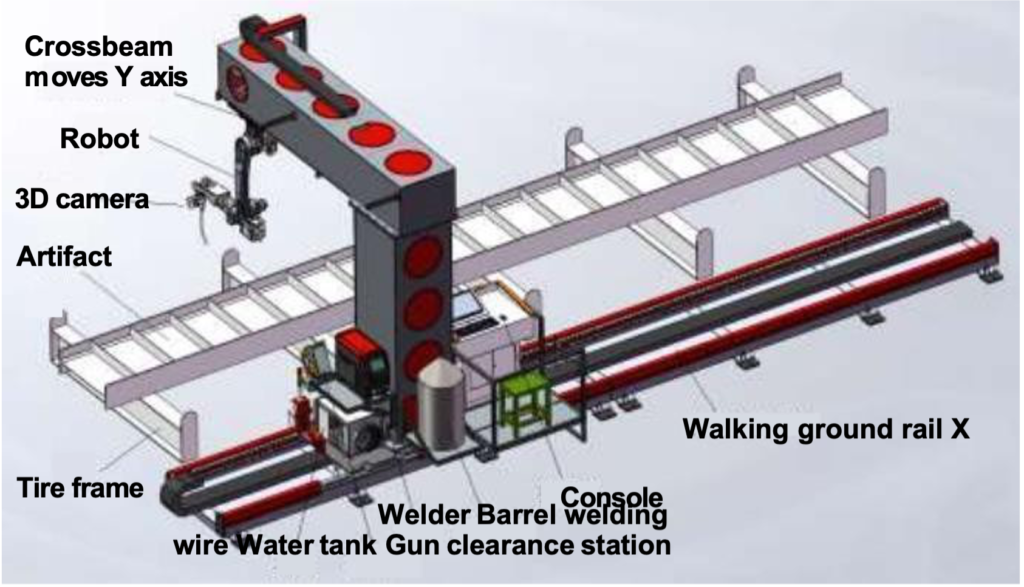
Åtteakset koordinert layout
En ekstra koordinert akse utvider arbeidsstykkets orientering eller robotdekningen for sammenstillinger med sveiser fordelt over flere flater.
| Layout | Typisk arbeidsstykkemønster | Fotavtrykk og lastemetode | Velg denne layouten når |
|---|---|---|---|
| Syvakset oppreist skinne | Lange bjelker, rammer og åpne strukturelle sammenstillinger | Gulvskinnen går ved siden av armaturet med direkte tilgang til lasting og service i gulvnivå. | Topp- og sidesveiser er tilgjengelige, og en enkel jordskinnecelle passer til den tilgjengelige planløsningen. |
| Syv-akset invertert skinne | Store tanker, skap og lange medlemmer som drar nytte av et åpent gulv | Robotens bevegelser foregår over arbeidssonen, noe som gir mer gulvplass rundt armaturen og lastebanen. | Tilgang over hodet forbedrer tilkjøringen til brenneren eller holder materialhåndteringen på bakkenivå fri. |
| Åtteakset koordinert layout | Komplekse sammenstillinger med sveiser på tvers av flere flater eller endrede retninger | Den ekstra koordinerte aksen utvider orienteringen eller dekningen rundt arbeidsstykket. | Det nødvendige sveiseområdet kan ikke dekkes effektivt bare med syvakset bevegelse. |
Valg av robot og ekstern akse
Robotvalg starter med sveisehylsteret og brennermetoden, og vurderer deretter hvordan skinnen eller posisjoneringsenheten presenterer hver skjøt. EVST sammenligner robotposisjon, kabelføring, brennerklaring, fikstursoner og koordinert bevegelse rundt den faktiske arbeidsstykkefamilien.
| Konfigurasjonselement | Publisert verdi | Søknadsrolle |
|---|---|---|
| QJR6-1400H sveiserobot | 6 kg nyttelast; 1456 mm armspenn | Kompakte stålkonstruksjonsceller og oppsett der fixturen bringer skjøter innenfor kortere rekkevidde. |
| QJR6-2000H sveiserobot | 6 kg nyttelast; 2014 mm armspenn | Oppsett med lengre rekkevidde der roboten må få tilgang til et bredere arbeidsstykkeomfang. |
| Koordinerte eksterne akser | 3 + 2 | Kombinerer kjøre- og arbeidsstykkeposisjoneringsakser rundt robotens sveiseoppgave. |
| Referanse for skinnelast | 500 kg oppreist; 2 T invertert | Gir en planleggingsreferanse for oppreiste eller inverterte skinnearrangementer i den nåværende løsningsarkitekturen. |
Leveringsomfang
Det nåværende EVST-konfigurasjonsarket skiller den intelligente kjernesveisepakken fra tilleggsutstyr og -elementer som leveres på prosjektnivå.
| Sak | Foreslått komponent | Forsyningsstatus | Merknader |
|---|---|---|---|
| Robotkropp | Intelligent sveiseversjon QJR6-1400H eller QJR6-2000H | Inkludert | Velg robotens rekkevidde rundt sveiseområdet og brennertilgang. |
| Sveisemaskin og trådmatingssystem | Aotai NBC500RP Plus eller Megmeet Dex2 500MPR | Inkludert | Strømkildealternativet velges med sveiseprosesspakken. |
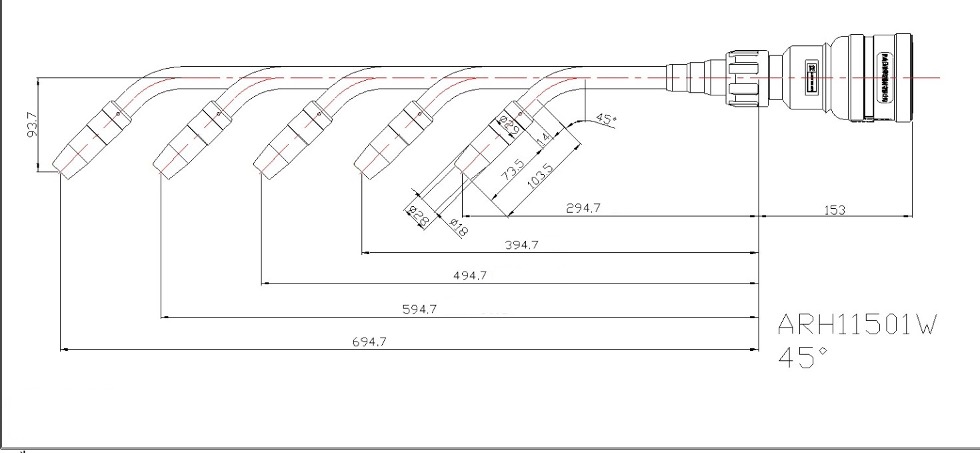
| Vannkjølt sveisebrenner | Arctec ARH11501W | Inkludert | Standardlengde 294.7 med variantene +100L, +200L og +300L. |
| Intelligent sveisesystem | Laser, industriell datamaskin og kontrollsystem | Inkludert | Tilbyr planlegging, posisjonering og intelligent sveisekontrolllag. |
| Ekstern aksekontroll | 3+2 ekspansjonsaksekontroll | Prosjektdefinert | Definert i prosjektforslaget i henhold til valgt oppsett. |
| Rengjøringsstasjon for våpen | Tre-i-ett rengjørings-, skjære- og oljestasjon | Valgfritt | Støtter rutinemessig brennerservice innenfor den planlagte cellearbeidsflyten. |
| Driftsbord og kontrollskap | Mus, tastatur, skjerm, installasjon og bryter for industriell datamaskin | Ikke inkludert | Oppført som kunde- eller prosjektlevert på gjeldende konfigurasjonsark. |
| Jordskinne og L-formet invertert bjelkesklie | Oppreist eller invertert skinne og robotbærende sklie | Ikke inkludert | Nåværende referanser: 500 kg oppreist skinne eller 2 T invertert skinne; sleiden bærer roboten og tilhørende celleutstyr. |
| Fikstursramme eller arbeidsstykkeplattform | Arbeidsstykkestøtte | Ikke inkludert | Utformet rundt det faktiske strukturelle arbeidsstykket og lastemetoden. |
Endelig leveranseomfang bekreftes i prosjektforslaget.
Samarbeid med EVST som din leverandør av intelligente sveisesystemer
Når du sammenligner produsenter av intelligente sveisesystemer i Kina, bør du vurdere ansvaret for planlegging, registrering, integrering, koordinering og levering. EVST nærmer seg hvert prosjekt som en Kina-basert leverandør og integrator, med det foreslåtte omfanget bygget rundt arbeidsstykket og akseptplanen.
Leverandører setter forskjellige grenser. En OEM-leverandør definerer vanligvis merkevarebygging, dokumentasjon, tjenester på stedet og aksept før utstyr velges. Kjøpere bør skille mellom inkluderte, valgfrie og prosjektdefinerte elementer i stedet for å behandle et system som tilbys for salg som en fast pakke.
For å be om et tilbud, oppgi arbeidsstykke- og skjøtdata, forventet variasjon, fikstur- og lastekonsepter, celleplass og krav til service på stedet. Levering til utlandet, installasjon, igangkjøring, opplæring og dokumentasjon gjennomgås som prosjektomfangspunkter og inkluderes kun når det er bekreftet i tilbudet.
Sveisefunksjoner tilgjengelig for applikasjonsingeniøren
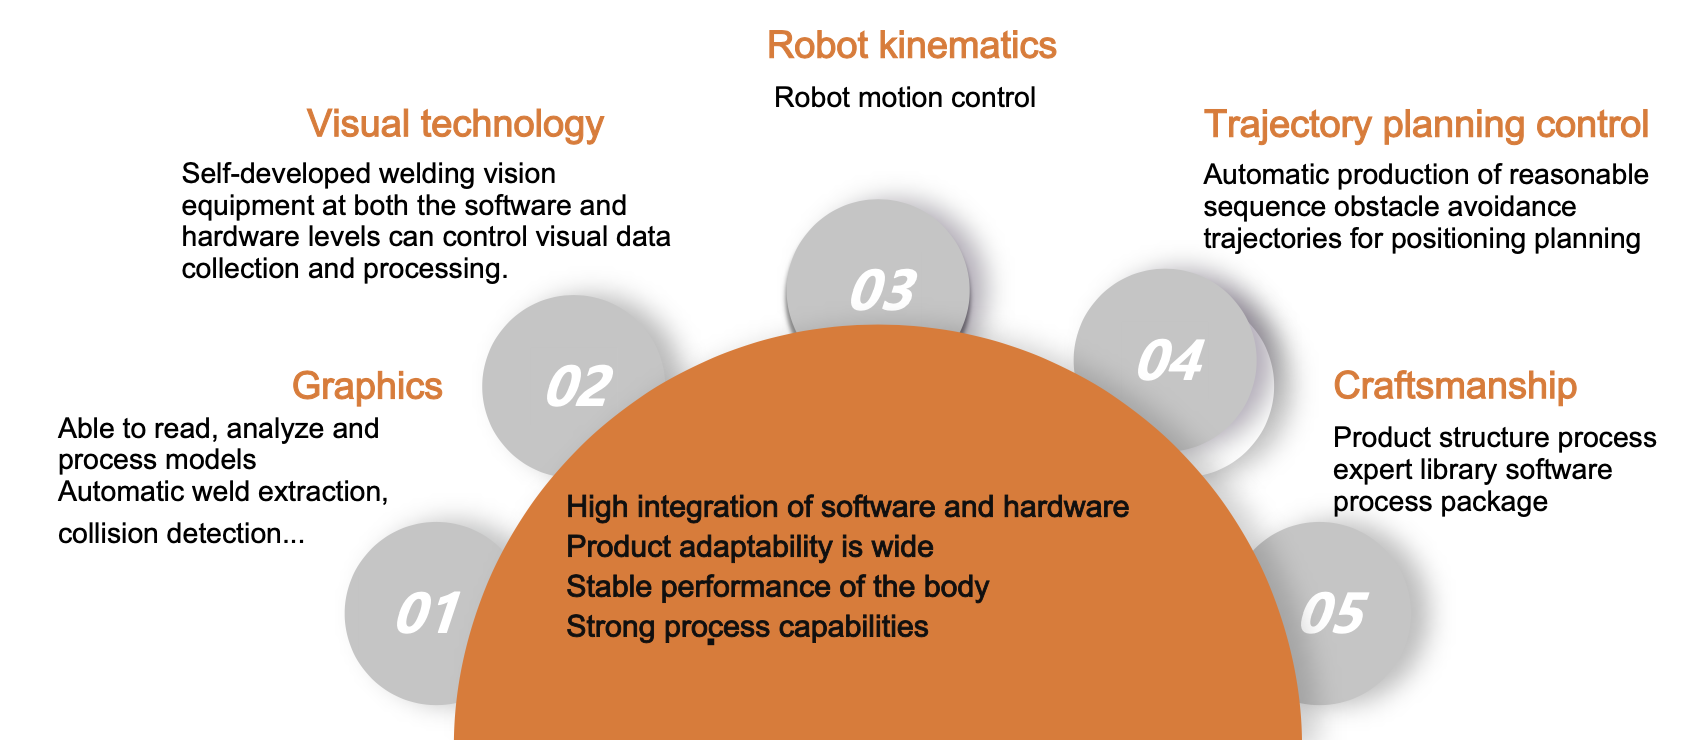
EVST-programvarelaget samler offline programmering, import av 3D-modeller, 3D-visjonsposisjonering, automatisk baneplanlegging, digital tvillinggjennomgang, parametrisk modellering og kollisjonsdeteksjon. Under sveising kan den konfigurerte cellen bruke lasersømsporing, kontinuerlige eller filetsveisestrategier, flerlags- og flerstrengsplanlegging, gjenoppretting av bruddpunkter og oppskrifter fra prosessekspertbiblioteket. EVST velger de relevante funksjonene som én applikasjonspakke for arbeidsstykket og sveiseprosedyren.
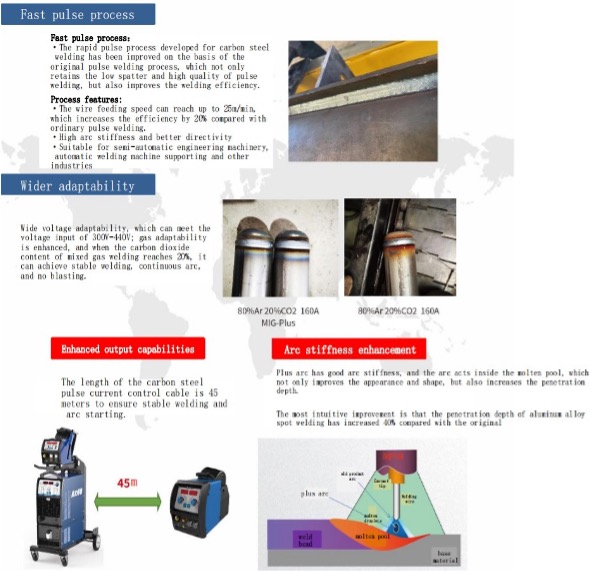
For egnede applikasjoner for middels til tykke plater beskriver de nåværende materialene et kritisk pulsalternativ med en reisehastighet oppgitt som 1.2–1.5× standardpuls. EVST evaluerer strømkilde, basismateriale, fyllstoff, skjøtdesign, skjerming og varmetilførsel sammen under prosessutviklingen.
Programvarens praktiske verdi ligger i måten disse funksjonene kobles sammen på. En parametrisk deldefinisjon kan gi næring til generering av bane; den digitale tvillingen kan avdekke et problem med posisjon eller kollisjon; visjon kan justere den godkjente jobben med den fysiske delen; sporing kan støtte utførelse; og gjenoppretting av bruddpunkter kan returnere en avbrutt jobb til en kontrollert tilstand. Denne tilkoblede sekvensen er grunnlaget for EVSTs lærefrie forslag.
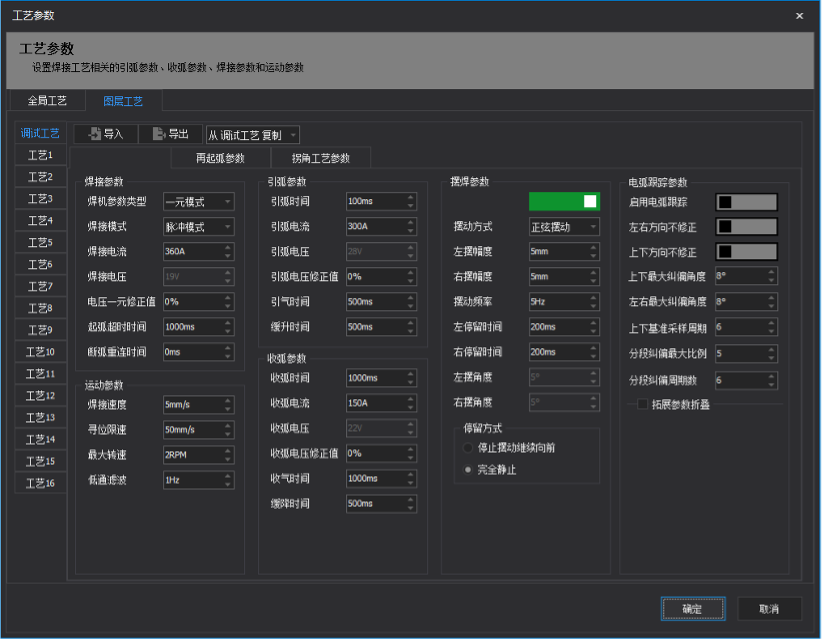
Prosessparameterbibliotek
Prosessparameterbiblioteket holder godkjente sveiseoppskrifter tilgjengelige for jobbforberedelse, mens gjeldende innstillinger forblir underlagt validering av arbeidsstykke, skjøt og sveiseprosedyre.
Eksempler på bruksområder i stålkonstruksjoner
Den nåværende EVST-siden presenterer fire representative strukturelle arbeidsstykker. Sammen viser de hvordan offline planlegging, visjonsjustering og koordinert bevegelse adresserer ulike mønstre for leddtilgang.
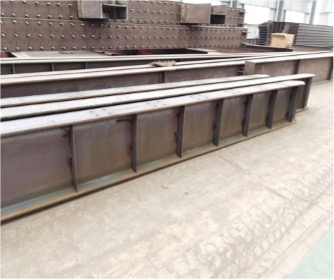
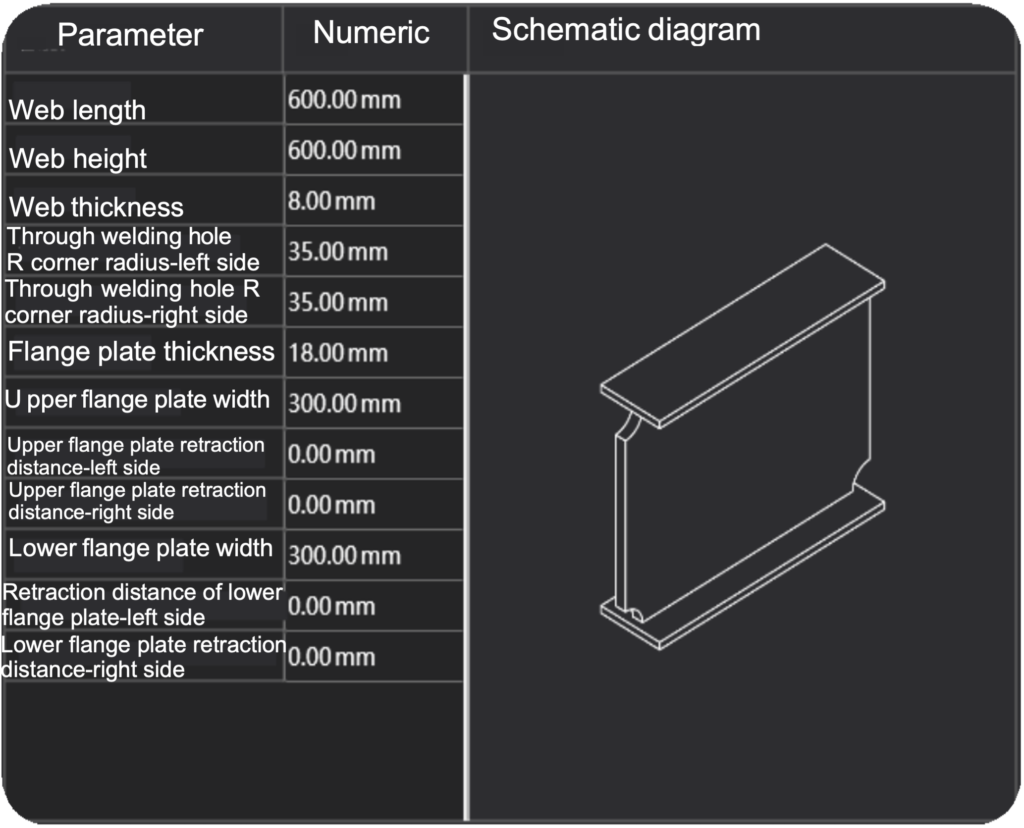
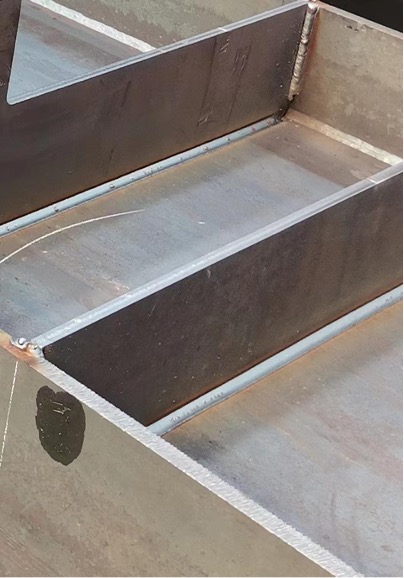
H-formet strukturell avstivningssveising
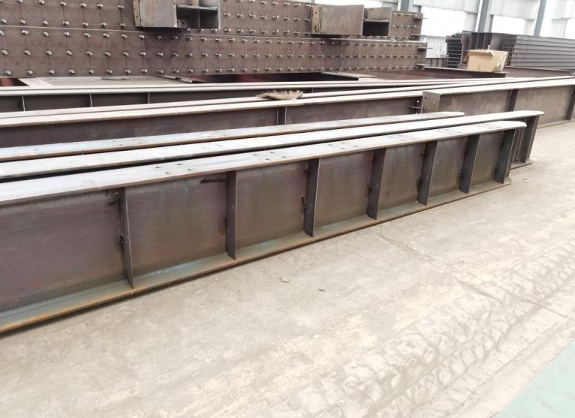
Gjentatte avstivningsfuger belønner modellbasert baneforberedelse og konsistente festereferanser. Applikasjonsgjennomgangen fokuserer på brennertilnærming, skjøtesekvens og hvordan roboten når begge sider av de tilkoblede platefunksjonene.
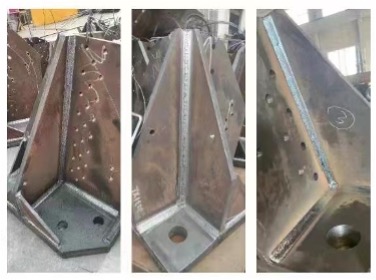
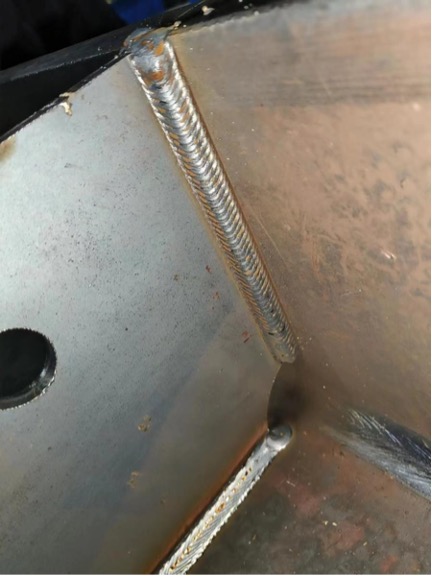
Tårnhjørnesveising
Tårnhjørnegeometrien bringer flere sveiseorienteringer inn i et kompakt område. Cellekonseptet må koordinere delpresentasjon, brennerklaring og en ordnet bane som applikasjonsingeniøren kan gjennomgå før produksjon.
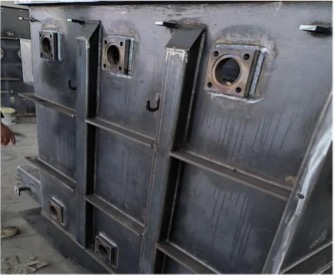
Sveising av transformatortank
Store paneler og tilhørende strukturelle funksjoner krever en layout som holder sveisekonvolutten, festene og robotens posisjon synlige som ett system. EVST dokumenterer også en dedikert transformatortank-sveiseløsning for lesere som evaluerer denne arbeidsstykkefamilien.
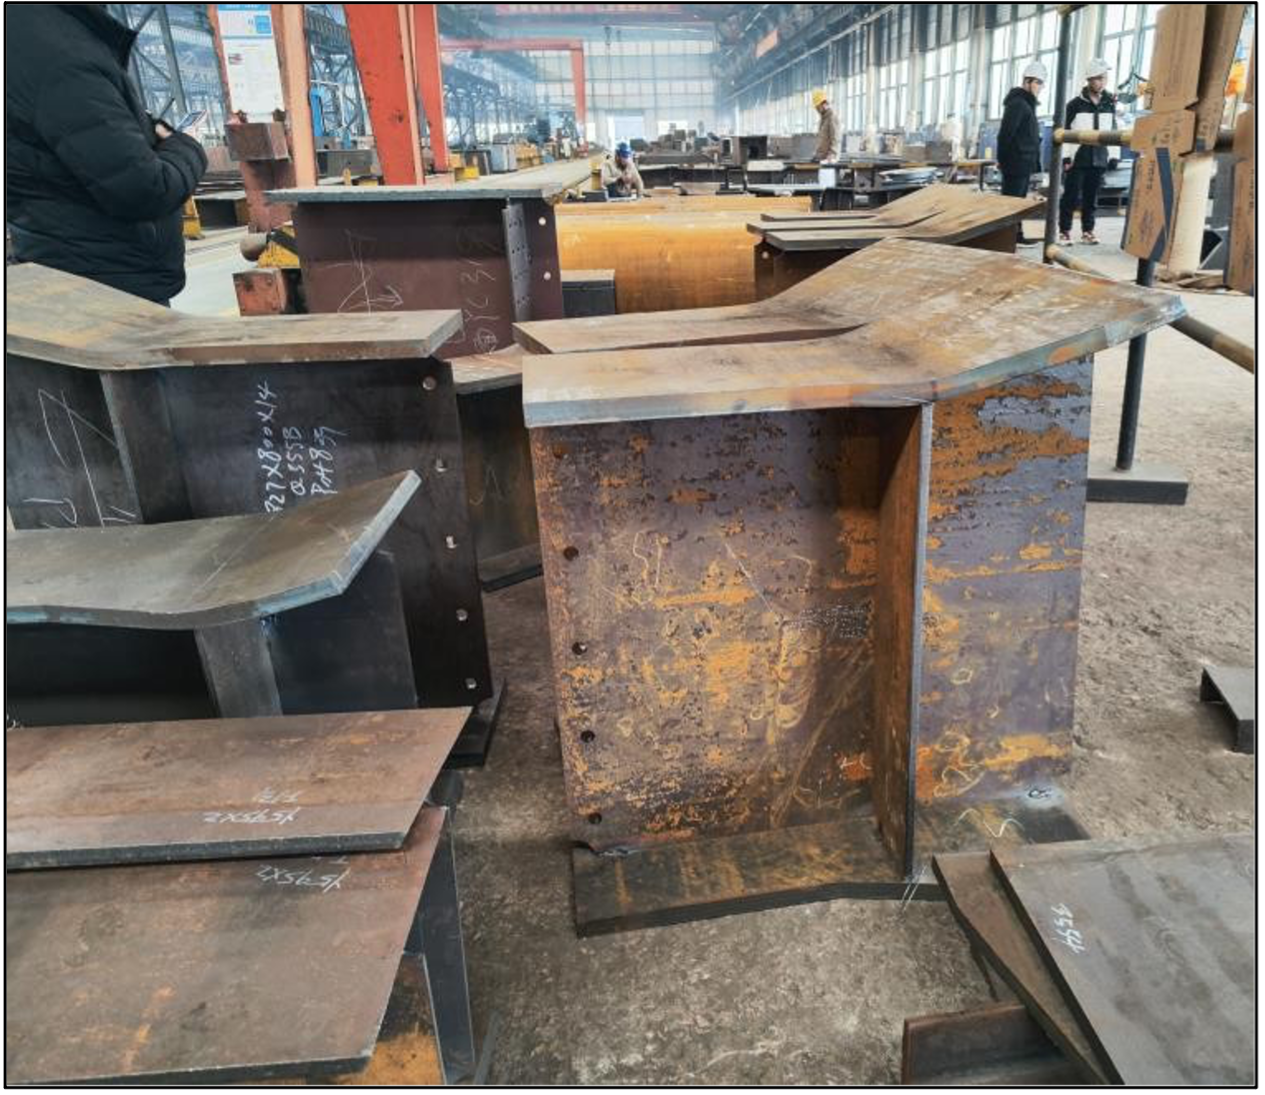
Korbelsveising
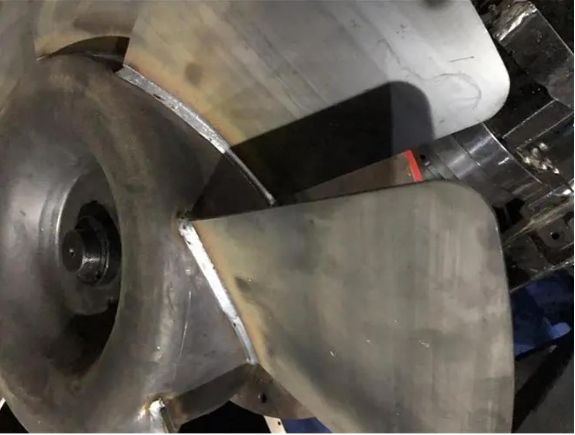
Konsoler kombinerer korte kryssende skjøter med begrensede innfallsvinkler. Offline baneforberedelse og en tydelig festereferanse hjelper ingeniøren med å teste tilgang og sekvens før jobben sendes ut til cellen.
Slik vurderer du om systemet passer til arbeidsstykkene dine
En nyttig evaluering starter med representativ arbeidsstykkeinformasjon i stedet for en generisk robotforespørsel. Del den tilgjengelige modellen eller tegningen, skjøtene som skal sveises, informasjon om materialer og fyllstoff, forventet variasjon i delfamilien, fiksturkonsept, foretrukket lastemetode og tilgjengelig plass rundt cellen. Hvis ingeniørdataene er ufullstendige, identifiser hvilke overflater og sveiseområder som kan skannes og hvordan den virkelige delen vil bli presentert.
EVST kan deretter sammenligne de modellbaserte og skannebaserte rutene, gjennomgå rekkevidden til QJR6-1400H og QJR6-2000H, vurdere bevegelse av skinne eller posisjonerer og identifisere sveisekilden og brennerpakken som skal gjennomgå prosesstesting. Gjennomgangen bør også identifisere operatørtilgang, forbruksvarer, rengjøring av pistol, røykavtrekk, beskyttelse og gjenoppretting etter en avbrutt jobb. Disse elementene påvirker den brukbare cellen selv om de ikke vises i en robotnyttelasttabell.
Før produksjonsfrigivelse bør applikasjonsteamet bekrefte den valgte banen, prosessoppskriften, arbeidsstykkeplasseringsmetode og celleoperasjonssekvens ved hjelp av de avtalte prøvene. Dette er også punktet for å definere hvilke innstillinger en operatør kan velge, hvilke endringer som krever godkjenning fra sveiseteknikk og hvilken informasjon som må beholdes for hver jobb. Oppretting av lærefrie baner er mest effektivt når disse ansvarsområdene er eksplisitte.
Intelligent sveisesystem kontra tradisjonell sveiserobot
En veiledning for valg av utstyr bør sammenligne den tekniske ruten, ikke bare robotspesifikasjonene. Forskjellen mellom et integrert system og en robotsveisecelle spør også hvordan arbeidsstykkedata blir en godkjent jobb.
| Evalueringspunkt | Tradisjonell sveiserobot | Integrert sveisesystem | Bekreft før valg |
|---|---|---|---|
| Oppretting av sti | Punktlæring eller et separat robotprogram | Modell- eller skannebasert baneforberedelse og -gjennomgang | Datakvalitet, anerkjennelse og godkjenningsansvar |
| Celleansvar | Robotbevegelse kan være ett levert lag | Planlegging, registrering, sveising, eksterne akser og jobbhåndtering er koordinert | Utstyr, grensesnitt, vakthold og tjenester på stedet |
Sjekkliste for krav til intelligente sveisesystemer
- Modeller eller tegninger og definerte sveiseskjøter
- Materiale, fyllstoff og sveiseprosedyre
- Variasjon av arbeidsstykker og repeterbarhet av fiksturer
- Rekkevidde, brennertilgang, eksterne akser og celleplass
- Lasting, sikkerhet, service og berging
- Validering, aksept og endring av eierskap
Å velge riktig konfigurasjon er en passende avgjørelse. En fordeler og ulemper-gjennomgang veier mindre repeterende baneforberedelse opp mot kontrollerte data, inventar og prosessgodkjenning. Et lite verksted trenger gjennomførbar lasting og støtte; produksjon med høy blanding og lavt volum trenger kontrollerte delfamilier.
Relaterte EVST-roboter, celler og posisjoneringsutstyr
Utforsk fokuserte veiledninger for lærefri drift, applikasjoner i stålkonstruksjoner og grunnleggende arbeidsstasjoner, og se deretter gjennom de relaterte produkteressursene.
Se den intelligente sveisearbeidsflyten
Disse to verifiserte videoene fra den offisielle EVST-kanalen demonstrerer programmeringsreduksjon og intelligent sveising på arbeidsstykker i stålkonstruksjoner.
Ingen programmering nødvendig: Smart sveiserobot
Demonstrasjon på EVSTs offisielle kanal av en smart sveiserobot-arbeidsflyt som reduserer manuell programmering.
Intelligent sveisesystem for stålkonstruksjoner
EVSTs offisielle kanalvisning av et intelligent sveisesystem brukt på arbeidsstykker i stålkonstruksjoner.
Hva bestemmer kostnaden for en intelligent sveisestasjon
Hvor mye koster en intelligent sveisearbeidsstasjon? Et nyttig prisintervall avhenger av arbeidsstykket, føleruten, roboten, eksterne akser, sveisepakke, festeanordninger og akseptomfang.
| Kostnadsdriver | Hva endrer omfanget |
|---|---|
| Arbeidsstykke og jobbforberedelse | Modell- eller skannerute, antall skjøter og variasjon i deler |
| Mobil maskinvare | Robotens rekkevidde, eksterne akser, sensorer, sveise- og støtteutstyr |
| Integrasjon og validering | Fikserings- og sikkerhetsgrensesnitt, prøvevalidering og godkjenning |
| Levering og eierskap | Installasjon, opplæring, dokumentasjon, vedlikehold og endringskontroll |
For å estimere avkastningen på en intelligent sveisestasjon, sammenlign programmeringsarbeid, syklustid, omarbeiding og avbrudd på tvers av samme arbeidsstykkeblanding og periode. Bruk bekreftede forskjeller til å sammenligne den automatiserte cellen med manuell sveising og beregn en tilbakebetalingsperiode.
Den totale eierkostnaden for en intelligent sveisestasjon inkluderer også inventar, strøm, forbruksvarer, vedlikehold, opplæring og fremtidige endringer. Om investeringen er verdt det, avhenger av verifiserte besparelser og produksjonskontroll, ikke en generisk prispåstand.
Ofte Stilte Spørsmål
Hva betyr teach-free-sveising i dette EVST-systemet?
Det betyr at robotbanen forberedes fra godkjente arbeidsstykkedata eller innsamlet geometri i stedet for manuell punkt-for-punkt-programmering med hengende programmering. Arbeidsflyten konsentrerer operatørens og sveiseingeniørens innsats om å godkjenne jobben i stedet for å lære opp hvert punkt.
Kan systemet importere modeller eller tegninger?
Ja. Den primære arbeidsflyten importerer 3D-modeller eller tegninger fra vanlig programvare for strukturdesign, identifiserer sveisefunksjoner og forbereder robotbaner offline. Den resulterende jobben kombinerer geometri, bane og prosessinformasjon for cellejustering og utførelse.
Kan EVST fungere når brukbare modelldata ikke er tilgjengelige?
Systemet støtter også en 3D-linjeskanningsrute som fanger opp relevant arbeidsstykkegeometri og trekker ut sveiseinformasjon. Bruk denne ruten når delgeometrien må fanges opp i cellen og arbeidsstykket gir passende skannetilgang.
Hva er forskjellen mellom 3D-visjonsposisjonering og lasersporing av sømmer?
3D-visjonsposisjonering justerer den forberedte jobben med det fysiske arbeidsstykket i cellen. Lasersømsporing støtter roboten under utførelsen ved å relatere brennerbevegelsen til den oppdagede sømmen. De betjener ulike stadier av arbeidsflyten.
Kan én operatør kjøre systemet? Hvilke ferdigheter kreves?
En trent operatør kan kjøre den bestilte arbeidsflyten. Operatøren laster inn den godkjente jobben, bekrefter arbeidsstykket og fiksturen og følger cellesekvensen; en sveiseingeniør er fortsatt ansvarlig for valg av sveiseprosedyre, prosessvalidering og godkjenning av endringer.
Støtter systemet flerlags- og flerpasssveising?
Ja. For egnede applikasjoner med medium til tykke plater kan flerlags- og flerpasssveising bruke den dokumenterte kritiske pulsmodusen, med en bevegelseshastighet oppgitt som 1.2–1.5 × standardpuls. Strengplanleggingen kommer fra ekspertbiblioteket for sveiseprosesser og bekreftes mot den godkjente sveiseprosedyren.
Hvilken informasjon bør utarbeides for en løsningsgjennomgang?
Utarbeid representative modeller eller tegninger, informasjon om sveiseskjøter, detaljer om materialer og fyllmaterialer, forventet variasjon i delfamilien, fiksturkonsept, lastemetode og tilgjengelig celleplass. Hvis en skannebasert rute vurderes, identifiser også overflatene og sveiseområdene som kan fanges opp.
Hvordan ser et typisk prosjekt ut fra bestilling til produksjon? Er installasjon og opplæring inkludert?
Installasjon og operatøropplæring kan inkluderes i det avtalte prosjektomfanget. Et typisk prosjekt går fra løsningsevaluering og validering av prøveprosesser via produksjon og integrasjon, installasjon og igangkjøring på stedet, operatøropplæring, produksjonsoverlevering og ettersalgsstøtte. Det endelige kommersielle forslaget definerer de leverte tjenestene.
Kan systemet fungere med vår eksisterende sveisestrømkilde?
Muligens, med forbehold om prosjektevaluering. Standardalternativer er Aotai NBC500RP Plus og Megmeet Dex2 500MPR. For en eksisterende eller annen strømkilde evaluerer EVST kommunikasjonskompatibilitet og sveiseprosesstilpasning før konfigurasjonen bekreftes; ingen tredjepartsmerker antas kompatible på forhånd.
Bygg cellen rundt arbeidsstykket
Et lærefritt sveiseprosjekt starter med emnefamilien, sveisetilgang og tilgjengelige tekniske data. EVST kan bruke denne informasjonen til å gjennomgå planleggingsruten, robotens rekkevidde, eksterne akser, sveisepakke og bekreftelsesarbeidsflyt som én løsning. De samme bevisene definerer leverandørgrensen og gjør kostnads- og avkastningsgjennomgangen spesifikk for applikasjonen. For en konfigurasjonsgjennomgang, del representativ applikasjonsinformasjon via kontaktsiden for EVST-løsningsevaluering.
Kontakt oss