
Robotisk avgradingscelle for støpegods: Robotceller, spesialmaskiner og skann-til-bane-sliping
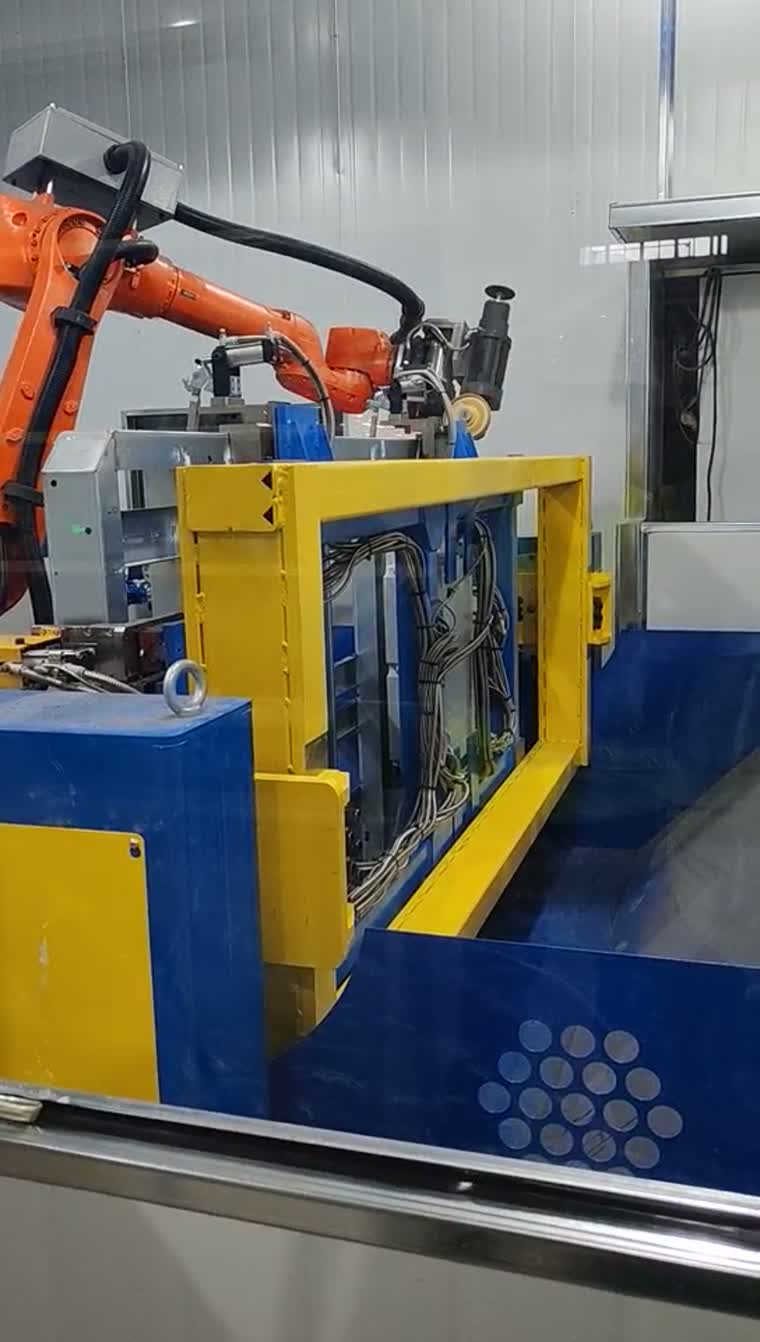
En robotavgradingscelle er en verktøyholdt celle der roboten bærer en spindel eller et slipehode rundt et støpegods festet til en fast feste eller posisjonerer.
Diskuter arbeidsstykket ditt →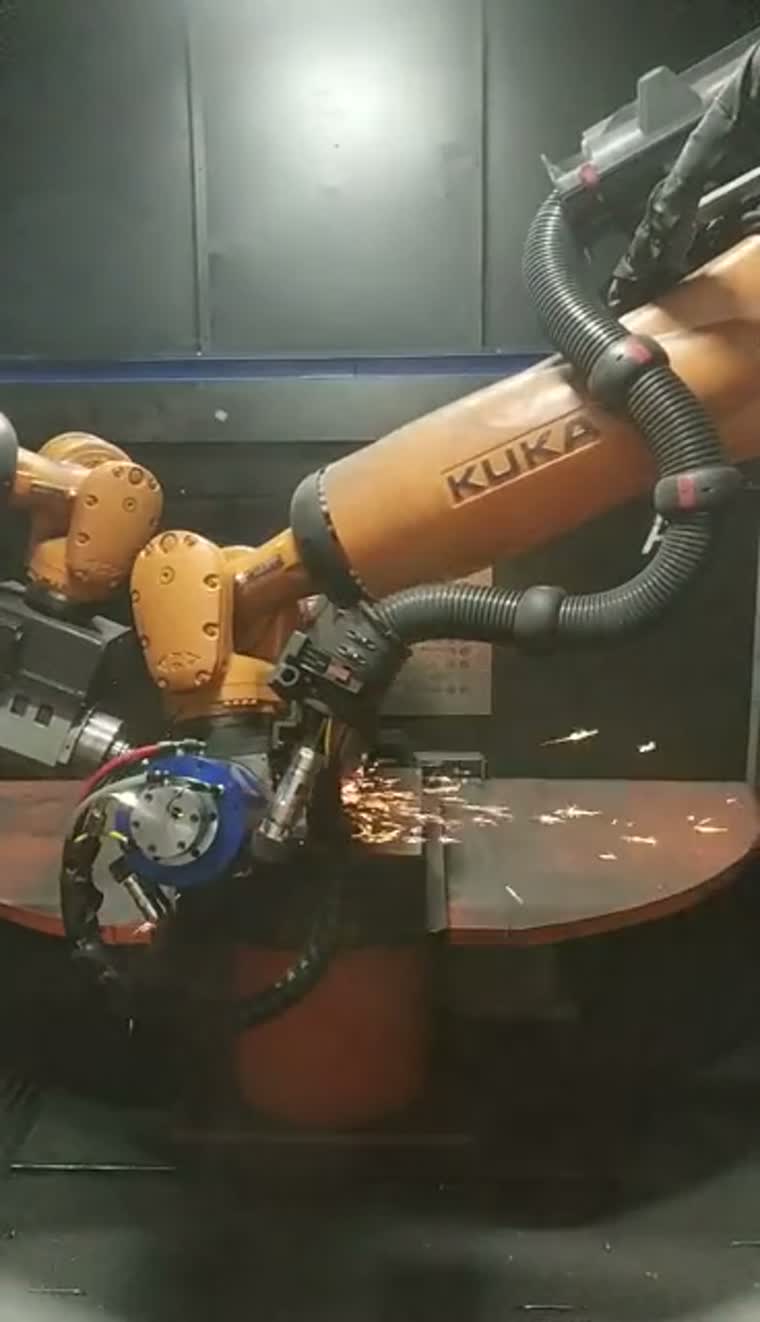
Start med støpingen og dens begrensninger
Typiske arbeidsstykkefamilier inkluderer motorblokker, sylinderhoder, girkassehus og motorhus. Klemtilgang, dreieklaring og verktøytilnærming bestemmer celleoppsettet.
Innkommende støpegods kan variere i kontur og skillelinjeposisjon. Gjennomgå representative støpegods, fiksturdata og områdene som skal behandles før du velger håndteringsrute.
Maksimal arbeidsstykkevekt: på forespørsel.
Maksimale emnedimensjoner og dreieomfang: på forespørsel.
Systemene vi har bygget så langt dekker støpegods i aluminium for høyt og lavt trykk i to størrelsesgrupper: små deler, skiver og aksler, og store hus som motorblokker og girkassehus. Masse og dreieomfang bekreftes mot dine faktiske deler, og cellen velges for hvert prosjekt basert på dine deler og produksjonsmål.
Et verktøyholdt arrangement kan passe for arbeidsstykker som er vanskelige å bære gjennom faste etterbehandlingsverktøy; valget av håndteringsrute avhenger også av tilgang og oppspenning.
Celleoppsett, kraftkontrollalternativer og støvavsugCellekonfigurasjoner og verktøytilgang
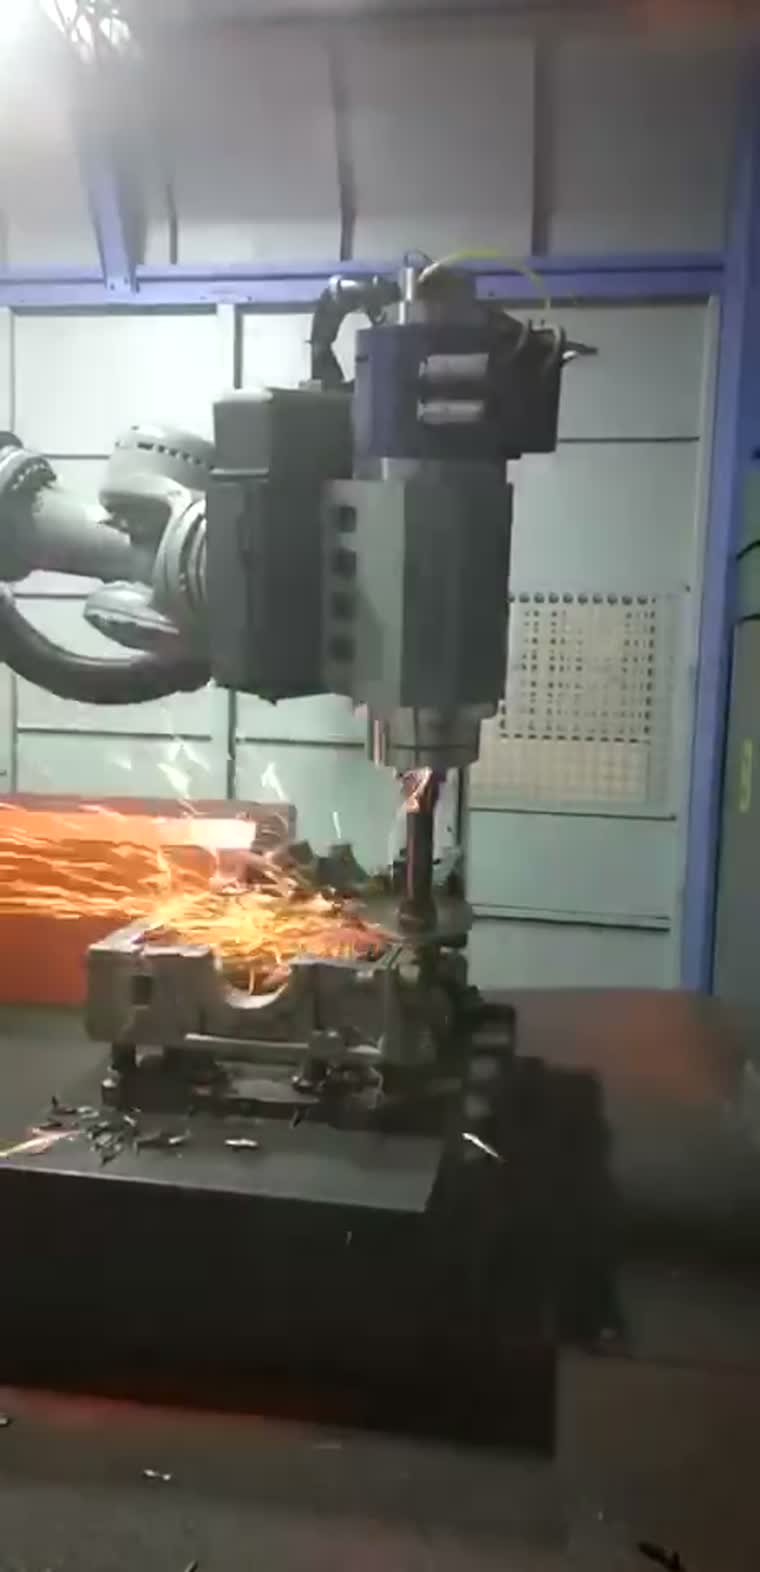
Cellekonfigurasjoner kombinerer et robotholdt verktøy med en fast innretning, en posisjonerer eller et alternerende rotasjonsbord. Verktøytilgang og tilgang til støpestyringen styrer arrangementet.
Flytende spindelalternativer, automatisk verktøybytte og et verktøylager kan spesifiseres rundt de nødvendige operasjonene og blandingen av arbeidsstykker.
Kontrollert kontaktkraftområde: på forespørsel.
I cellene som er bygget til dags dato, justeres slipekraften i sanntid til tilstanden til hver del i stedet for å holdes på én forhåndsinnstilt verdi. Kraftkontrollmaskinvaren og dens område er spesifisert med den fullstendige cellekonfigurasjonen.
Celleoppsett, kraftkontrollalternativer og støvavsugAvgradingsroboter for støpegods: hva roboten fjerner og hva cellen inneholder
En avgradingsrobot er en seksakset industrirobot som bærer en spindel eller et flytende verktøy rundt et støpegods, eller bærer støpegodset til faste verktøy, for å fjerne materialet som er igjen av støpeformen. På høytrykks- og lavtrykksstøpegods i aluminium, retter systemene vi har bygget seg mot fire typer defekter:
- Blitz langs matriksdelingen og rundt kjerner
- Varmekontrollfinnertynne hevede linjer etterlatt på støpegodset av en sprukket dyseoverflate
- Rester av port og løper
- Skillelinjer
Der prosessen krever det, kan den samme cellen også behandle overflaten etter avgrading.
Roboten holder delen, eller roboten holder verktøyet
- Små støpegods, skiver og aksler: Roboten plukker opp delen og presenterer den for faste verktøy. Et vekslende magasin lar den ene siden fylles på mens roboten arbeider fra den andre, slik at roboten ikke må vente på deler.
- Store støpegods som motorblokker og girkasser: Støpegodset forblir fastspent, og roboten bærer verktøyet. Arbeidsområdet er større, og cellen er enklere å koble til en produksjonslinje.
Hvor grensen mellom de to faller avhenger av delmasse, størrelse og flatene som skal nås, og den settes for hvert prosjekt. Terskler for håndteringsruter og kraftkontrollalternativer dekkes på Celleoppsett, kraftkontrollalternativer og støvavsug.
Hva cellen rundt roboten inneholder
En avgradingsrobot alene lager ikke en produksjonscelle. I systemene vi har bygget, fungerer roboten med noen eller alle av følgende:
- Verktøy og verktøybutikk med automatisk verktøybytte, inkludert delspesifikke verktøy utviklet for en gitt støpeform
- Synsplassering og modellidentifikasjon, slik at flere delenumre kan gå gjennom én celle
- 3D-skanning for generering av bane der støpegods varierer fra del til del (se EVST Scan-to-Path Grinding nedenfor)
- Laserføling for skillelinjeforskyvning og sveisestrenghøydekompensasjon
- Kraftstyrte flytende verktøy for kontakt under den genererte banen
- Håndtering og linjegrensesnittavstabling, overføring og stabling med gantry- eller robotmaskiner, og kommunikasjon med AGV-er eller hovedproduksjonslinjen
Hvilken av disse en celle trenger velges for hvert prosjekt basert på delene og produksjonsmålene dine.
Støpte hus
Avgradingsruter adresserer avgratninger, skillelinjer og rester fra porter på støpte hus; innkommende variasjon og verktøytilgang former prosessen.
Motorer og drivverk
Motorblokker og sylinderhoder kan kreve forskjellige verktøy for utvendige kanter og sideboringer, med siktplassering og verktøyskift inkludert der prosessen krever det.
Bil- og motorsykkelkomponenter
Familier av støpte komponenter kan evalueres for en robotcelle eller en dedikert maskin, med tanke på fellestrekk mellom inventar og hvor ofte produktet endres.
Motorproduksjon
Avgrading av motorhus er en typisk bruksområde for integrering med roboter og dedikerte maskiner, med klemmepunkt og kanttilgang definert for hver husfamilie.
Robotcelle vs. spesialmaskin
| Arbeidsstykkefamilie | Konfigurasjon | Akser og posisjoner | Fleksibilitet ved omstilling | Produksjonsmiks |
|---|---|---|---|---|
| Store støpte hus | Robotcelle | Leddet verktøybevegelse; fast eller posisjonert arbeidsstykke | Verktøy- og festeinnretningsskift for forskjellige hus | Blandede familier med varierende egenskaper |
| Gjentatte støpte komponentfamilier | Spesialmaskin | Koordinerte akser; enkle eller alternerende posisjoner | Dedikerte kampoppsett med planlagte omstillinger | Gjentatte kjøringer innenfor en definert familie |
| Små konturerte komponenter | Spesialmaskin | Koordinerte akser og indekserte posisjoner | Verktøyendringer innenfor det støttede komponentområdet | Gjentatte konturbehandlingsoppgaver |
| Mellomstore og store komponenter | Spesialmaskin | Lineære eller rotasjonsindekserte arrangementer | Delspesifikke oppspenningsanordninger og prosessoppsett | Definerte behandlingssekvenser |
Bla horisontalt for å sammenligne alle feltene.
Spesialmaskiner på løsningsnivå
Spesialmaskiner gir koordinert verktøybevegelse med enkle, alternerende eller indekserte bearbeidingsposisjoner. De evalueres på løsningsnivå rundt delfamilien og fiksturarrangementet.
Eksempler på arbeidsstykker inkluderer telefonhus, kameramoduler, set-top-bokshus, dørhåndtak og plastkomponenter til biler.
Maskinkonfigurasjoner bygget til dags dato
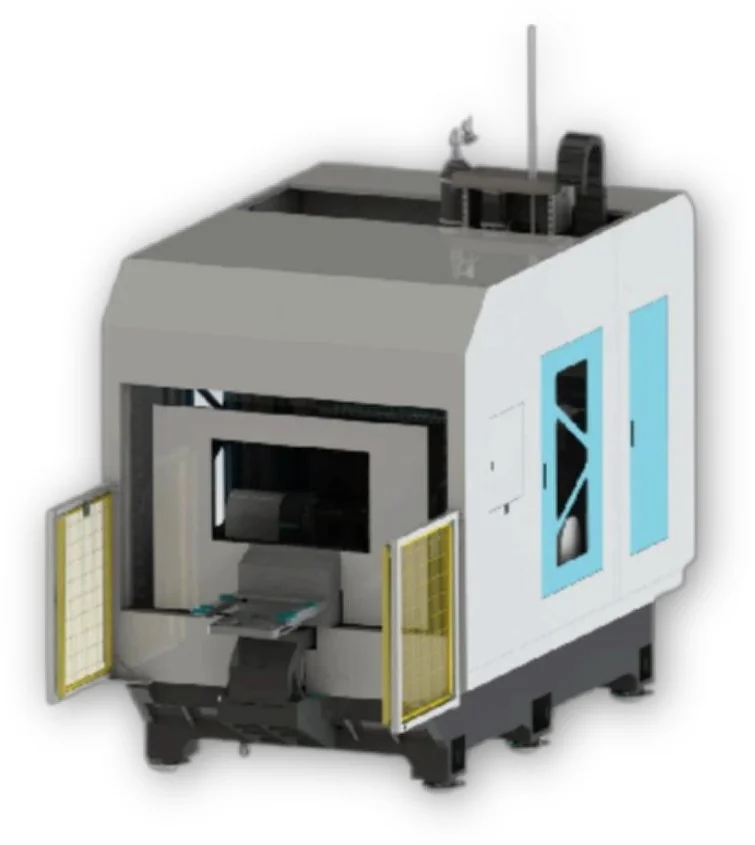
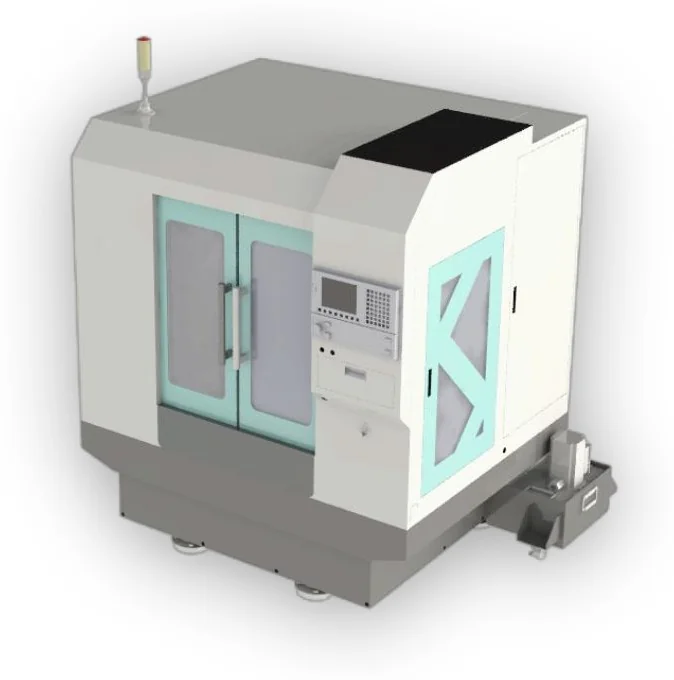
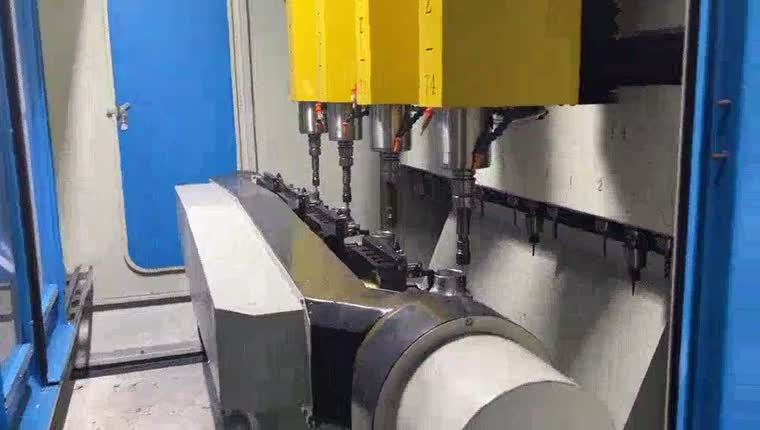
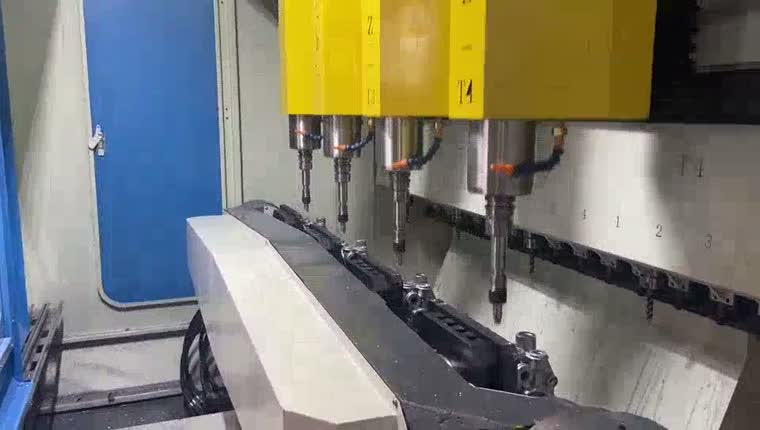
Spesialmaskinene vi har bygget faller inn i fire grupper:
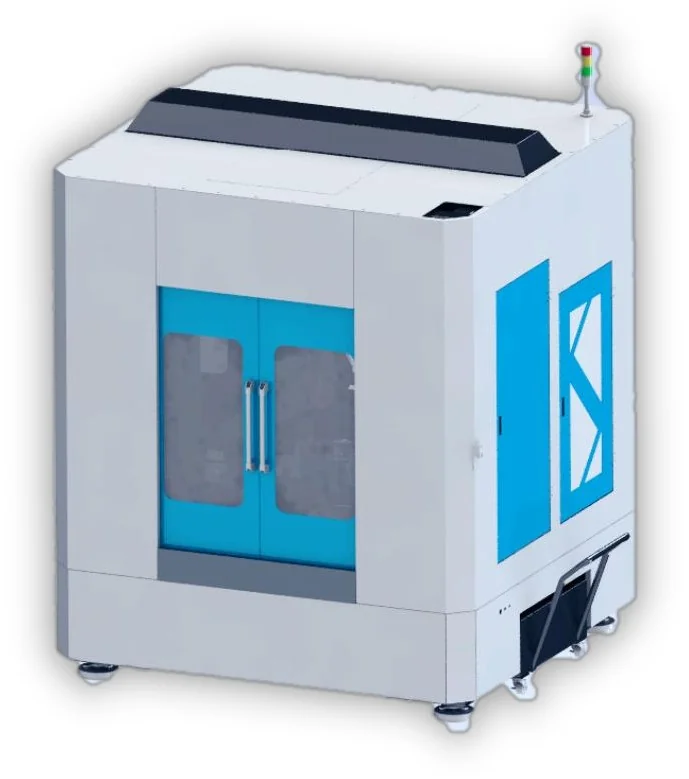
- Enkeltstasjons seksaksede maskiner i tre rammestørrelser, for motorblokker, girkassehus og andre støpte deler i forskjellige størrelser.
- A/B-maskiner med roterende bord: Den ene siden lastes mens den andre bearbeides, slik at en robot kan mate maskinen som en del av en linje. En variant legger til en ekstern akse og bearbeider to deler i én oppspenning.
- Femaksede maskiner med fire stasjoner for små støpte deler, fjerning av blits, varmekontrollfinner, porter og skillelinjer. For konfigurasjoner, spesifikasjoner og hva du skal sende for et tilbud, se vår automatisert avgradingsmaskin side.
- Femaksede flerstasjonsmaskiner for kosmetiske deler i aluminium, plast og andre materialer: en 2D-konturversjon med fire stasjoner for deler som kameramoduler, dekoderbokshus, e-sigaretthus og dørhåndtak, og en 3D-konturversjon med seks stasjoner for telefonhus, e-sigaretthus, plastlister til biler og powerbankhus. De fjerner spor etter porter, verktøymerker og grader.
Flerstasjonsmaskinene kan veksles mellom produkttyper. På maskinene for kosmetiske deler kjører konturfølgingen under CNC-styring, og et vannsirkulasjonssystem filtrerer og sedimenterer slipeslammet. Rammestørrelse, stasjonantall og aksearrangement velges for hvert prosjekt basert på dine deler og produksjonsmål.
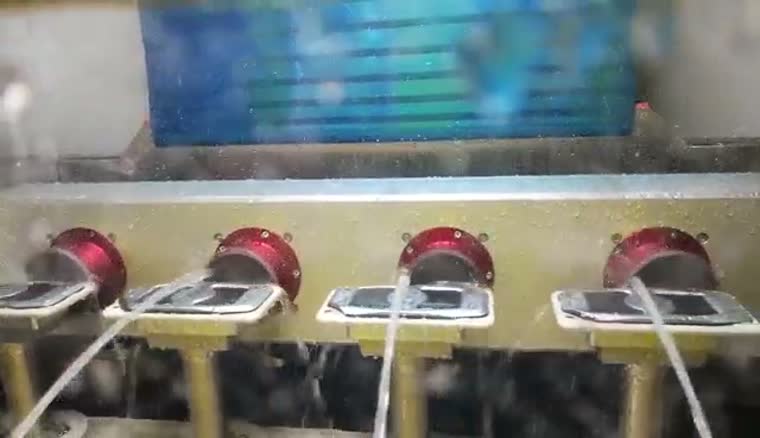
En våtbearbeidingsrute er tilgjengelig for egnede konturbearbeidingsoppgaver, med bruk av væske rundt verktøyet og roterende oppspenningsanordninger. Egnethet avhenger av materialet og ønsket finish.
For akselkomponenter, vurder overgangen fra sveising til avgrading når du planlegger festeanordning og prosesseringssekvens.
Akselsveising og ettersveisebehandlingKoble en robot til spesialmaskiner
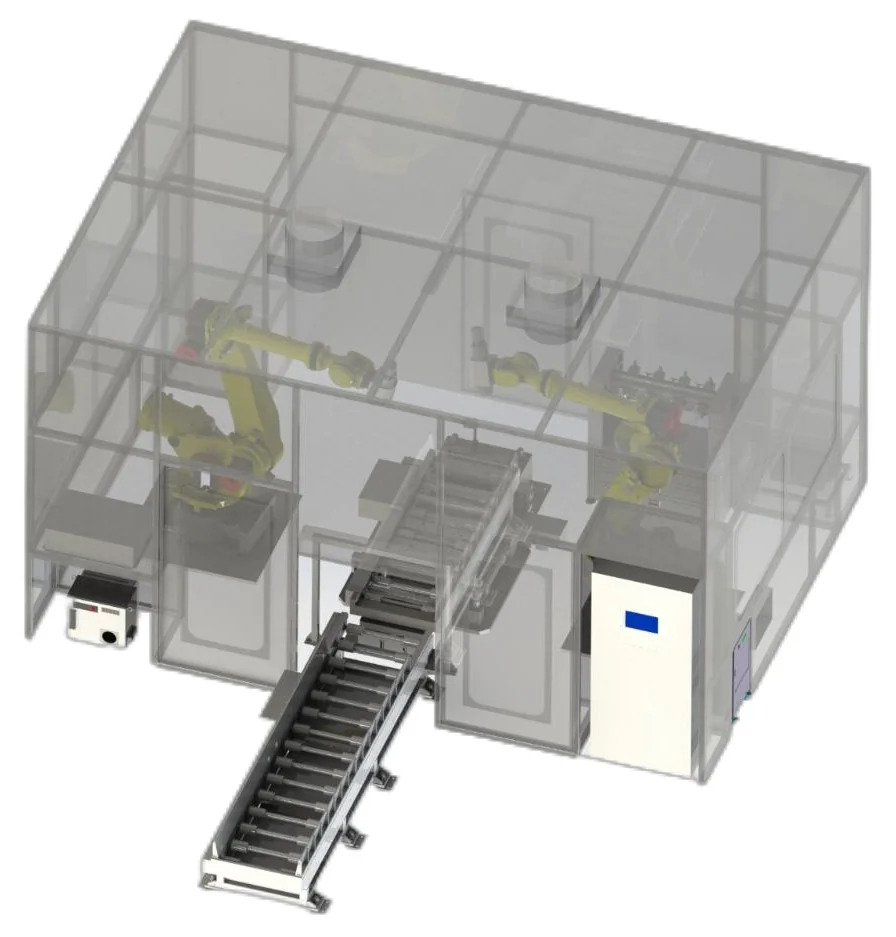
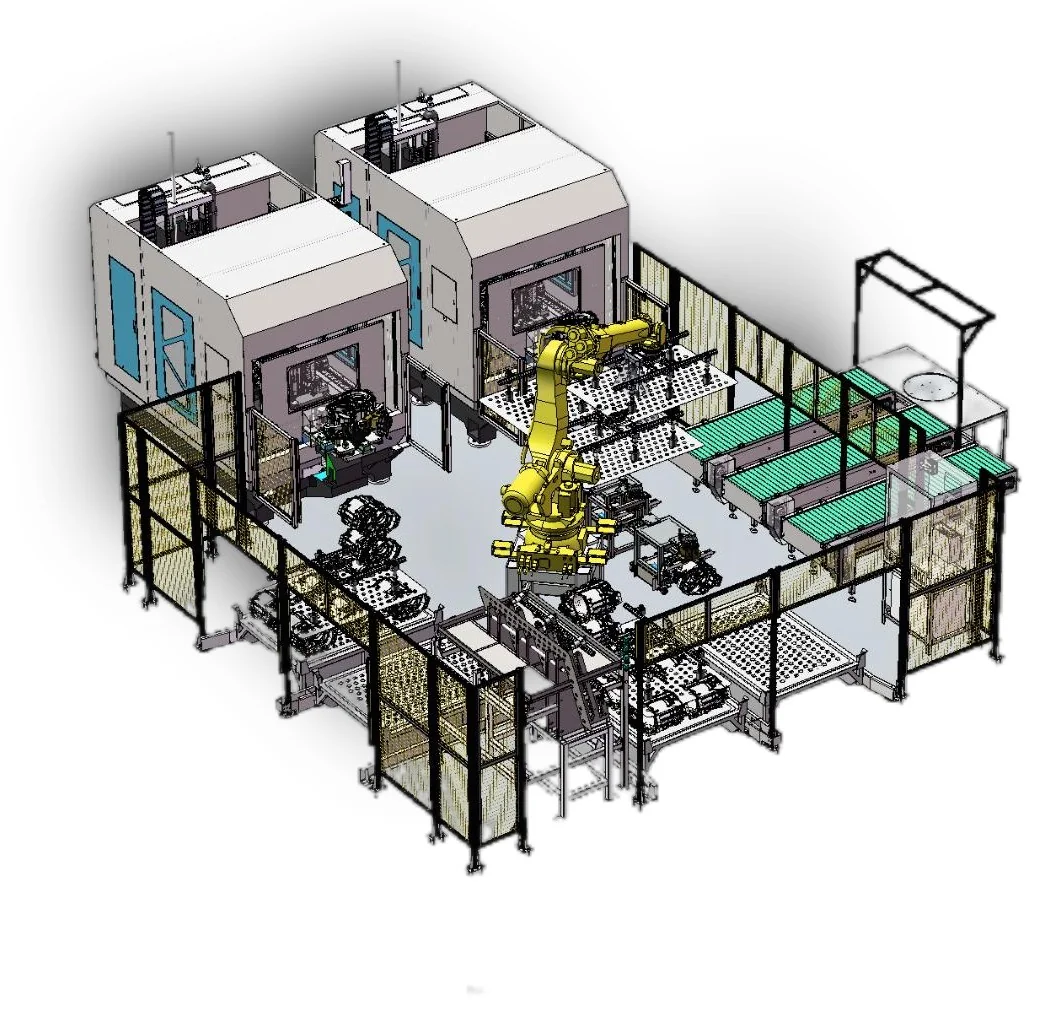
En robot kan avstable innkommende støpegods, laste to spesialmaskiner og stable de ferdige delene, slik at maskinene fortsetter å kjøre uten manuell lasting mellom syklusene. I motorhuslinjene vi har bygget på denne måten, lokaliserer 3D-visjon delene på den innkommende pallen før roboten plukker dem. Antall maskiner per robot settes ut fra syklustidene til de faktiske delene.
EVST Skann-til-bane-sliping
EVST Scan-to-Path Grinding genererer en slipebane fra skannede arbeidsstykkekonturer innenfor definerte prosesseringsområder; det fjerner ikke behovet for å definere prosessen, validere oppspenningsanordninger eller kontrollere den ferdige delen.
For en programmeringsfri sliperobot er den tiltenkte reduksjonen manuell punkt-for-punkt-baneinnlæring. Verktøyvalg, skannedekning, prosessgrenser og akseptkriterier må fortsatt etableres.
Hvorfor skanne hver avstøpning i stedet for å lære bort én bane
En lært bane forutsetter at alle støpegodsene sitter på samme sted med samme form. Støpegods oppfører seg ikke slik: hver støpeformlukking har en liten avvik, slik at skillelinjen beveger seg fra skudd til skudd, og uregelmessige eller tynnveggede deler kan forvrenges. En fast bane går da enten glipp av graden eller skjærer inn i støpegodset. Å skanne hver del og generere banen fra den skanningen fjerner avhengigheten av identiske innkommende deler. Når støpegodset er konsistent og delmiksen er liten, kan en lært eller offline-programmert bane fortsatt være det enklere valget.
Diskuter arbeidsstykket ditt →Fra den skannede konturen til utførelse
Skann arbeidsstykket, identifiser konturen innenfor det definerte behandlingsområdet, og generer en bane for robotutførelse. Banen må kontrolleres mot fiksturtilgang og det valgte verktøyet.
Registrer arbeidsstykkets kontur i det valgte området.
Identifiser prosesseringskanten og generer verktøybanen.
Utfør den avmerkede banen med det valgte kontaktverktøyet.
Konseptdiagram · Trinn krever validering av arbeidsstykke og celle.
Kraftstyrt utførelse støtter kontakt under den genererte banen; kraftstyringsalternativer og deres spesifikasjoner velges med den bredere cellekonfigurasjonen.
Celleoppsett, kraftkontrollalternativer og støvavsugHvordan en skanning blir en avgradingsbane: fire trinn
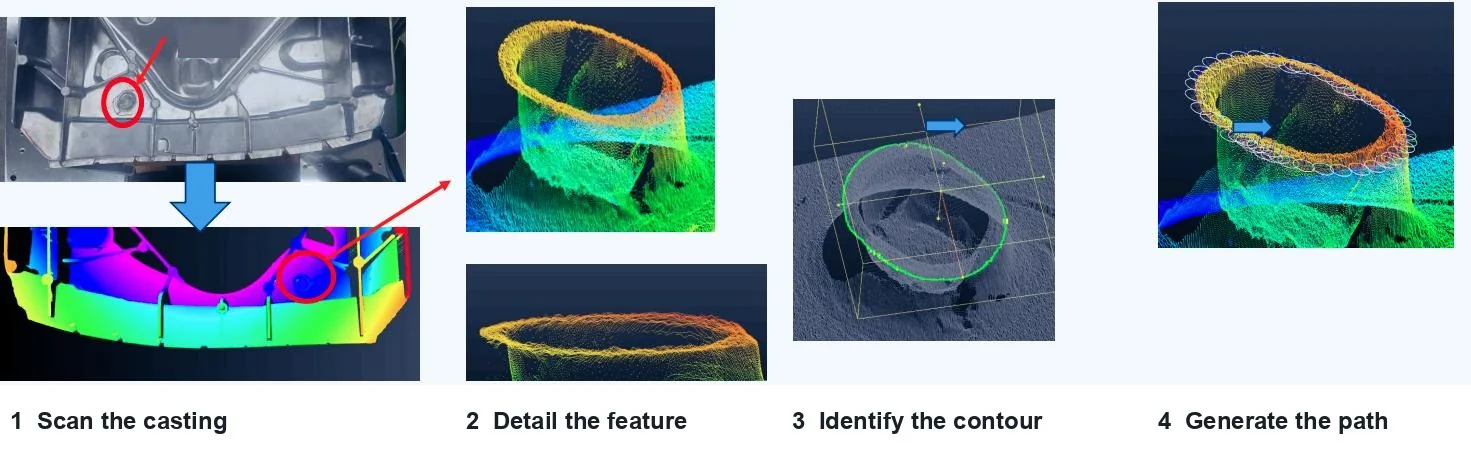
- Skann rollebesetningen. 3D-avbildning fanger opp delen som en punktsky.
- Detaljer funksjonen. Området som skal behandles, for eksempel en borekant, isoleres fra resten av skanningen.
- Identifiser konturen. Programvaren finner linjen der den maskinerte flaten møter den støpte flaten, innenfor et område prosessingeniøren definerer.
- Generer banen. Verktøybanen beregnes fra den konturen og sendes til roboten, deretter kontrolleres mot fiksturtilgang og det valgte verktøyet før produksjon.
For et utarbeidet eksempel på aluminiumsdeler, se Avgrading av støpt aluminium med tredimensjonal visjon.
Tredimensjonal visjon og adaptive veier
Tredimensjonal avbildning og prosessering kan bygge en representasjon av arbeidsstykket og tilpasse banen til romlig variasjon. CAD-fri prosessering er valgfritt der kontur og prosess kan etableres fra skanningen; produktinspeksjon er også valgfritt.
Skannevarighet under avtalte deknings- og testforhold: på forespørsel.
Skanningsnøyaktighet under avtalt materiale, geometri og testforhold: på forespørsel.
I systemene som er bygget til dags dato, kjører avbildning og baneplanlegging for hver del i syklusen. Det er det som gjør at deler med dårlig konsistens, uregelmessige former eller forvrengning kan behandles uten å måtte lære dem på nytt. Den samme skanningen kan også fortelle cellen hvilket delenummer den håndterer.
Laserdeteksjon og avvikskompensasjon
Punktlaserdeteksjon kan sammenligne den aktuelle delen med den foregående delen og kompensere for posisjonsvariasjon ved en delelinje. Denne sammenligningen gjelder avvik mellom deler, snarere enn avvik fra en CAD-modell.
Lasermåling av sveisefremspring kan gi informasjon om posisjonskompensasjon og koordinere med finbearbeidingsverktøyet under sveisestrengbehandling. Måle- og fjerningsstrategien må tilpasses skjøten.
Offline programmering og simulering
Offline programmering forbereder robotens bane bort fra cellen. Kollisjonssjekk og kodesimulering støtter gjennomgang før en etterprosessor produserer det kontrollerspesifikke programmet.
Definer verktøyet, fixturen og robotbanen.
Gjennomgå kollisjoner og simuler programmet.
Skriv ut kontrollerkoden, og valider deretter på cellen.
Konseptdiagram · Trinn krever validering av arbeidsstykke og celle.
Simulering støtter forberedelsene; robotprogrammet, verktøygeometrien og oppspenningselementene krever fortsatt validering på den faktiske cellen.
Ettersveising og sliping av sveisestrenger
Robotsliping av sveisesømmer kan bruke et robotholdt etterbehandlingshode rundt en aluminiumsramme. Fikseringsanordningen gir tilgang til sveisestrengen mens verktøyet følger den valgte fjerningsbanen.
Sveiseperlene varierer i høyde fra del til del, så en fast bane enten etterlater materialet eller sliper inn i grunnmetallet. I batteribrett-gulvplatecellene vi har bygget, måler en laserforskyvningssensor hvor langt hver perle står i sanntid, og et kraftstyrt slipehode fjerner den. Programvaren estimerer gjenværende materiale og justerer slipeparametrene underveis. Disse cellene har kombinert roboten med portalhåndtering, et verktøymagasin og AGV-kommunikasjon, som dekker avstabling, sliping, overføring og lossing. Det endelige oppsettet velges for hvert prosjekt basert på dine deler og produksjonsmål.
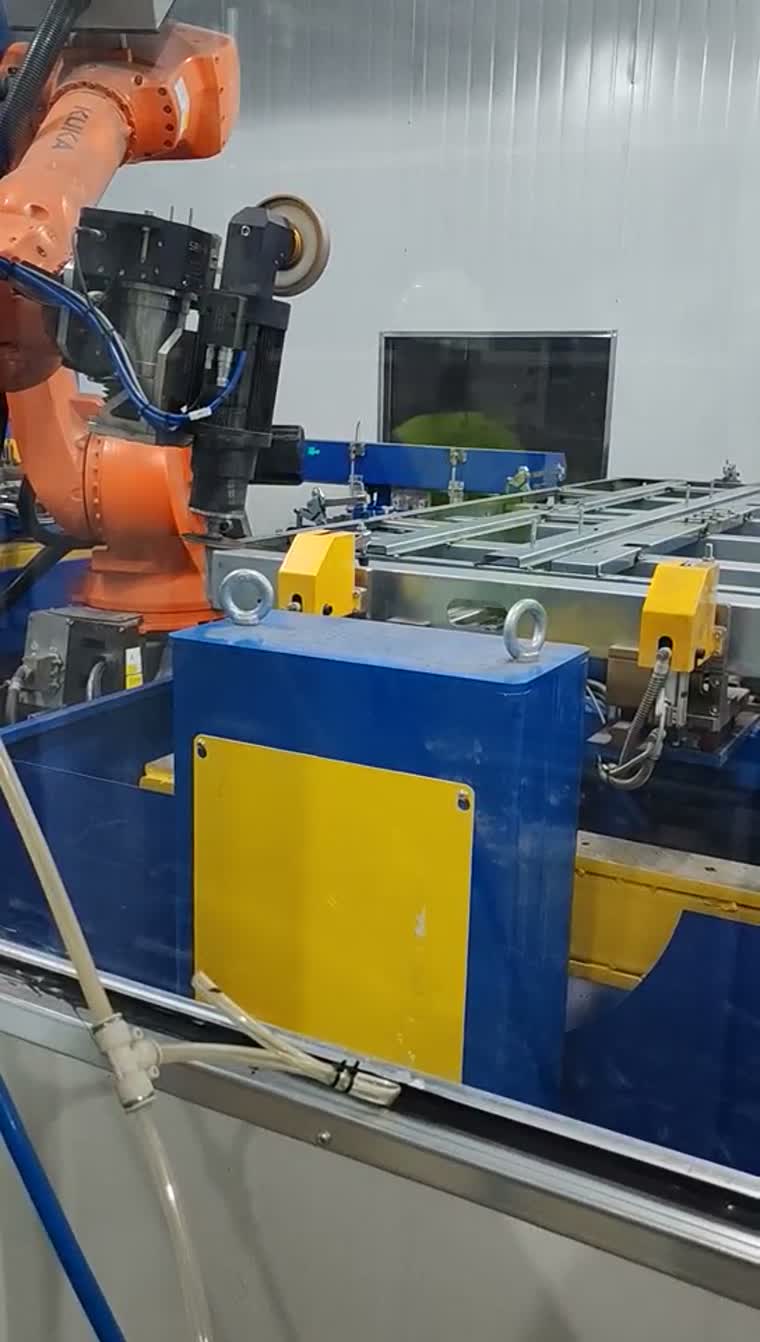
Friksjons-rør-sveisebehandling av batteribrett er en beslektet prosess med sine egne krav til feste og prosess.
Etterbehandling av batteribrett og relaterte prosessalternativerFor sveisestrenger, sveisespor og friksjonssveisflash på batteribrett, se vår robotsliping av sveiser side.
Typiske bruksområder og integrasjonsomfang
Typiske bruksområder inkluderer rengjøring av støpehuskanter, avgrading av motorkomponenter og overflatebehandling av rammesveiser. Leveringsomfanget er definert rundt inventar, verktøy, robotintegrasjon og prosessvalidering.
Laste- og lossegrensesnitt defineres med oppstrøms- og nedstrømsutstyr.
Del representative arbeidsstykker, kantene eller sveisene som skal bearbeides, fiksturnr. og akseptkriteriene for å starte en konfigurasjonsgjennomgang.
Spørsmål før du velger en avgradingscelle
Hva betyr egentlig «programmeringsfri» – ingen undervisning eller ingen CAD-modell?
Det betyr å generere prosessbanen fra detekterte konturer for å redusere punkt-for-punkt-læring. Å jobbe uten en CAD-modell for produktet er en valgfri konfigurasjon; inventar, verktøy og prosessaksept må fortsatt valideres.
Hvordan genereres verktøybanen når støpegodset varierer fra del til del?
Skanningen identifiserer den relevante konturen innenfor et definert behandlingsområde. Banegenerering bruker denne konturen, mens en passende deteksjonsanordning kan kompensere for variasjon mellom deler. Geometri utenfor omfanget krever en prosessgjennomgang.
Når slår en spesialavgradingsmaskin en robotcelle?
En dedikert maskin er verdt å evaluere når delfamilier, fiksturer og prosesseringssekvenser gjentar seg. En robotcelle kan evalueres når tilgang, verktøytilnærming eller produktmiks krever et annet arrangement; sammenlign dem på de faktiske arbeidsstykkene.
Kan avgrading og ettersliping kjøres i samme celle?
De kan vurderes innenfor et felles konsept hvis inventar, verktøytilgang og prosesskrav er kompatible. Å kombinere dem er en prosjektbeslutning, ikke en standardfunksjon som antas for alle layouter.
Hvilket verktøybytte er nødvendig for produksjon av blandede modeller?
Definer først operasjonene og de nødvendige verktøyene for hver delfamilie. Automatisk verktøybytte og et verktøylager kan deretter konfigureres rundt denne blandingen, inkludert tilgangs- og fiksturklaringskontroller.
Kan generering av visjonsstier ettermonteres i en eksisterende celle?
Egnethet for ettermontering vurderes fra tilfelle til tilfelle. Sjekk robot-kontrollergrensesnitt, skannetilgang, kalibrering, verktøygeometri og fiksturkompatibilitet før du definerer oppgraderingen; en skannedemonstrasjon alene fastslår ikke cellekompatibilitet.
Hva fjerner en avgradingsrobot på støpegods i aluminium?
På høy- og lavtrykksstøpegods i aluminium fjerner cellene vi har bygget avskjær, varmesjekker finner, rester av åpninger og skillelinjer, og kan etterbehandle overflaten der prosessen krever det. Den nøyaktige listen er fastsatt fra dine faktiske støpegods.
Er en skannet bane bedre enn en lært bane for støpegods?
Når skillelinjens posisjon eller delform varierer fra støpegods til støpegods, holder en bane generert fra en fersk skanning av hver del verktøyet på fresen, der en enkelt innlært bane kan bomme på den eller skjære inn i delen. For konsistente støpegods og en liten delblanding kan en innlært eller offline-programmert bane være enklere.
Hvilken informasjon er nødvendig for å evaluere en robotisert avgradingscelle for støpegodset mitt?
Send materialet og støpeprosessen (for eksempel støping av aluminium med høyt eller lavt trykk), deltype og størrelse, og gradene som skal fjernes: flash, varmekontrollfinner, porter og skillelinjer, eller port- og verktøymerker på kosmetiske deler. Legg til prosess- og utdatakrav, hvor mange produkttyper som skal kjøres, og om cellen må kobles til laste- eller linjeutstyr. En 3D-modell for produktet hjelper, men skannebasert banegenerering kan fungere uten en.