
Konfigurasjoner av robotsveiseceller for lette og mellomstore arbeidsstykker
En robotsveisecelle organiserer roboten, prosessutstyret, arbeidsfestet, kontrollene og sikkerhetstiltakene rundt en definert delfamilie. Denne siden sammenligner seks lukkede arrangementer etter arbeidsstykkebevegelse, omslutning og robotantall. Integrasjon på komponentnivå og layoutteknikk dekkes i de lenkede tekniske veiledningene.
Kortliste etter arbeidsstykkebevegelse først
Seks ordninger dekker vipping, horisontal rotasjon, flerakset posisjonering og endestøttet rotasjon. Start med valglogikken her, og bruk deretter de detaljerte kortene og tabellen for å sammenligne tilgjengelige verdier.
To-stasjons bred vippecelle
Én robot betjener to vippeposisjoneringsenheter for lengre rektangulære armaturer inne i et fullstendig lukket sveiserom.
Kompakt dobbeltstasjons vippecelle
En mindre fiksturkonvolutt beholder det samme toposisjoneringsprinsippet for kompakte deler.
Tostasjons horisontal roterende celle
Horisontal rotasjon presenterer sirkulære eller indekserte sveiseflater til én eller to roboter.
Vertikal treakset posisjoneringscelle
Tre kontrollerte akser omorienterer en langstrakt fixtur samtidig som de beholder grensesnittene som kreves for det fullstendig lukkede sveiserommet.
Horisontal treakset posisjoneringscelle
Horisontal rotasjon kombinert med ekstra posisjoneringsakser for bredere armaturdekning.
Dobbeltrobot-hodedokke-haledokke-celle
To roboter arbeider rundt to endestøttede posisjoneringsenheter med automatisk inn/ut-bevegelse og lengdejustering.
Gjennomgå hvert arrangement mot den virkelige delfamilien
Dimensjonene er gjeldende fikstur- eller arbeidsstykkeomfang for hver konfigurasjon. Endelig verktøy, sveisetilgang og klaringer forblir prosjektspesifikke.
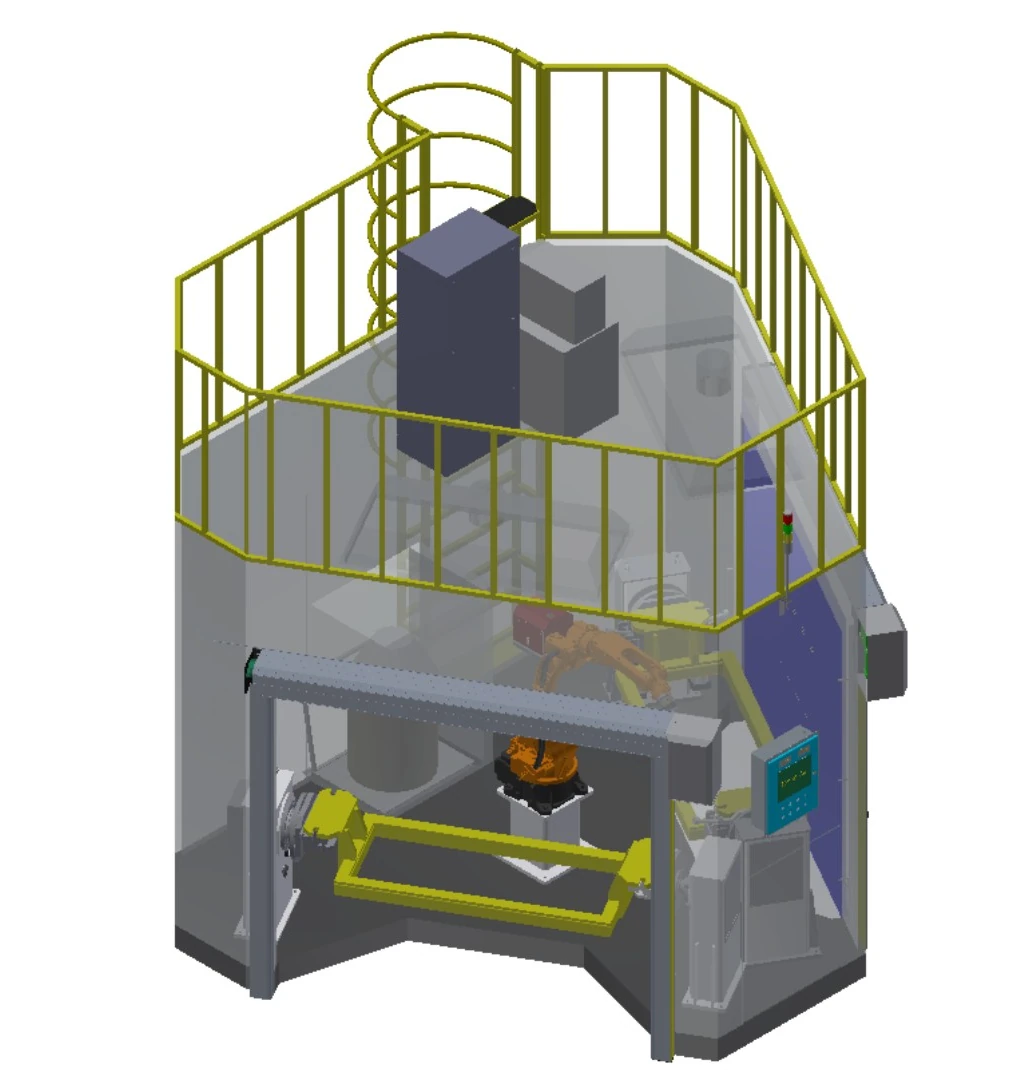
To-stasjons bred vippecelle
Én robot betjener to vippeposisjoneringsenheter for lengre rektangulære armaturer inne i et fullstendig lukket sveiserom.
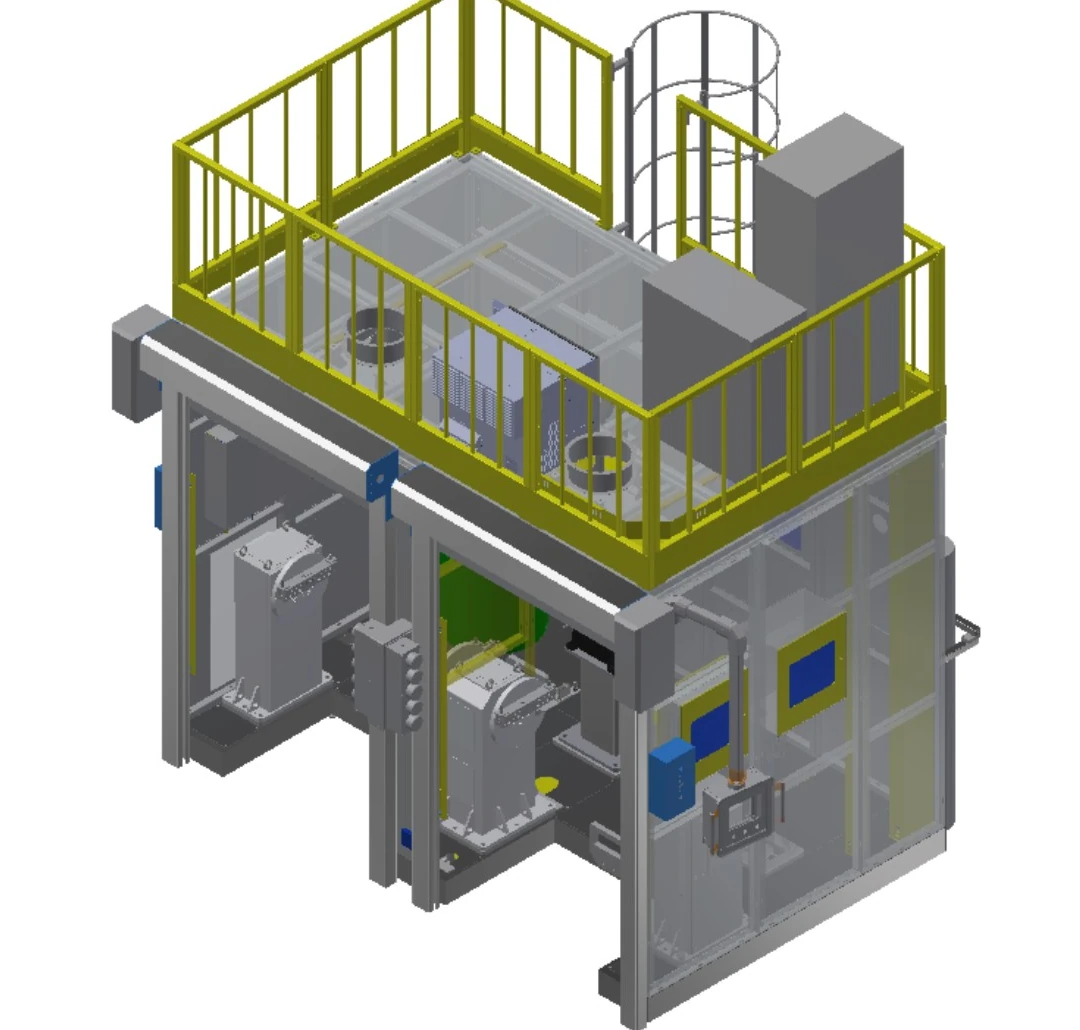
Kompakt dobbeltstasjons vippecelle
En mindre fiksturkonvolutt beholder det samme toposisjoneringsprinsippet for kompakte deler.
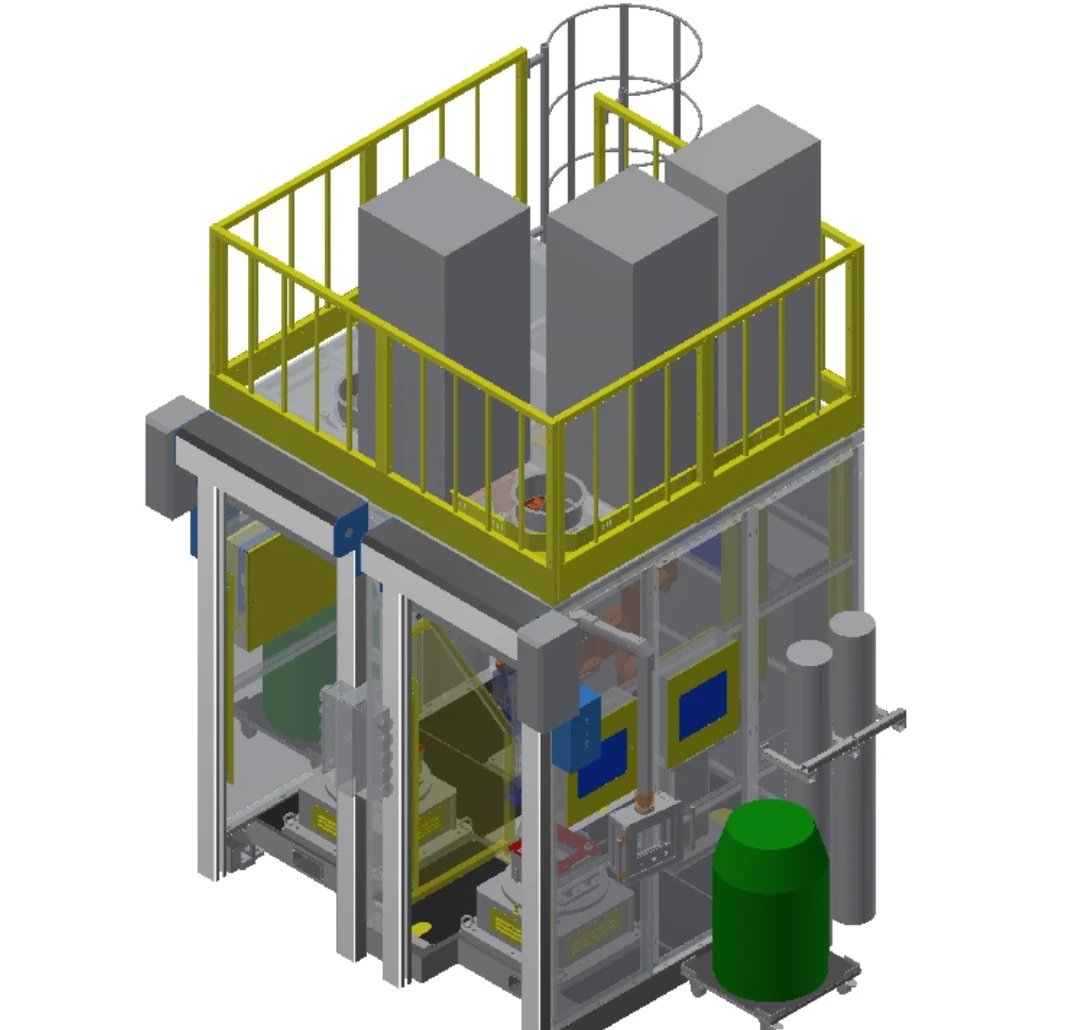
Tostasjons horisontal roterende celle
Horisontal rotasjon presenterer sirkulære eller indekserte sveiseflater til én eller to roboter.
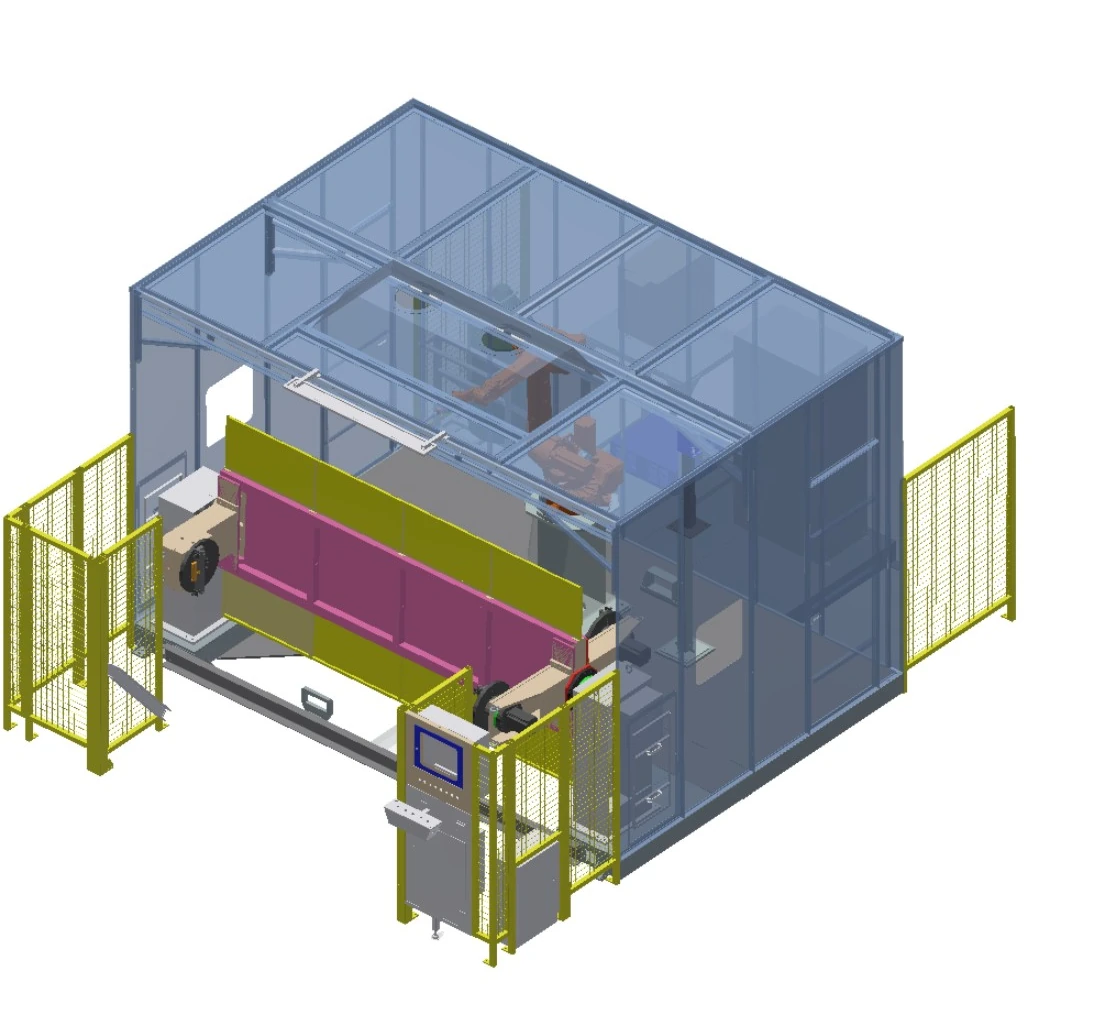
Vertikal treakset posisjoneringscelle
Tre kontrollerte akser omorienterer en langstrakt fixtur samtidig som de beholder grensesnittene som kreves for det fullstendig lukkede sveiserommet.
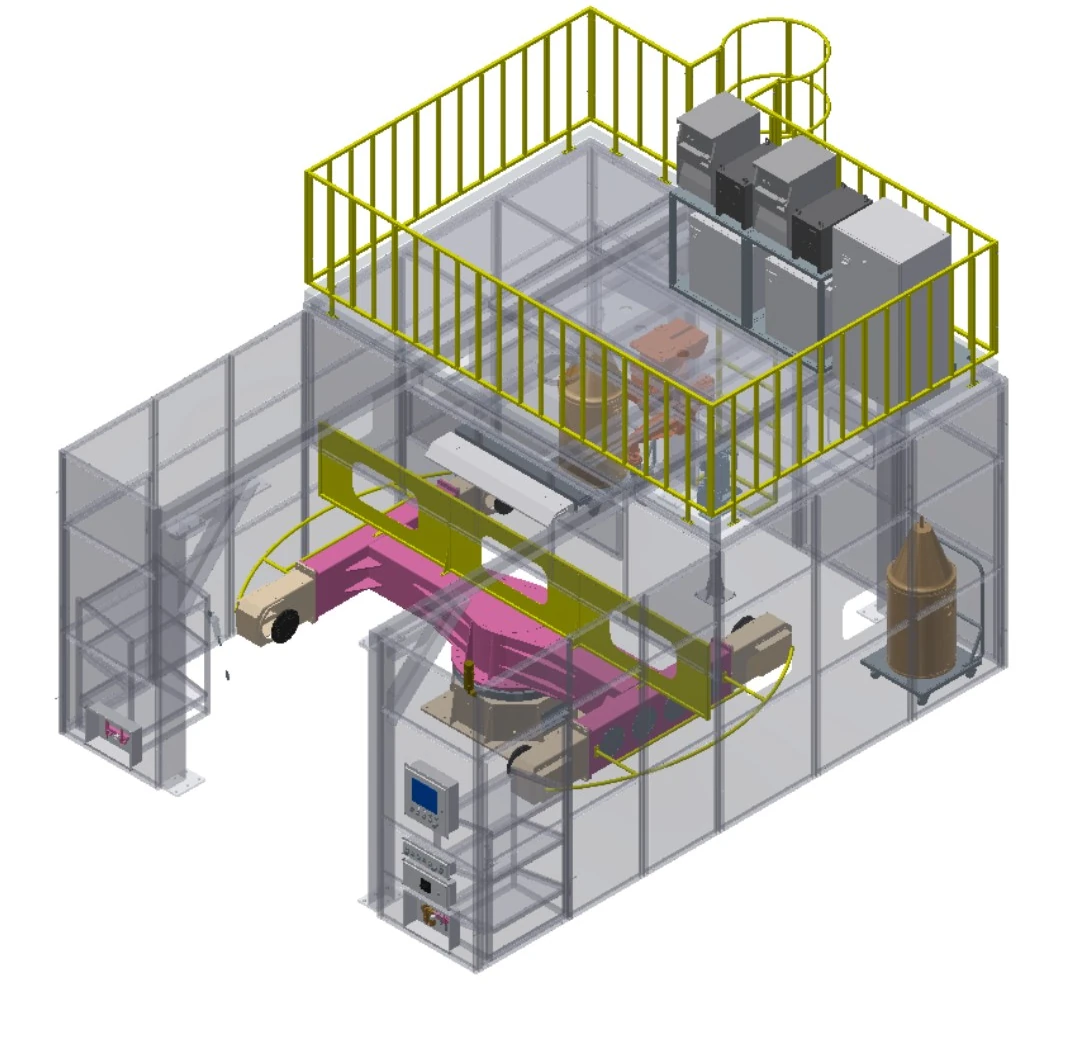
Horisontal treakset posisjoneringscelle
Horisontal rotasjon kombinert med ekstra posisjoneringsakser for bredere armaturdekning.

Dobbeltrobot-hodedokke-haledokke-celle
To roboter arbeider rundt to endestøttede posisjoneringsenheter med automatisk inn/ut-bevegelse og lengdejustering.
Sammenlign seks arrangementer på ett sett med felt
| Rad | Beskrivende konfigurasjon | roboter | Armrekkevidde | Posisjoneringsarrangement | Laste | Gjeldende konvolutt | Stasjoner |
|---|---|---|---|---|---|---|---|
| A | To-stasjons bred vippecelle | 1 | 1.4 m / 2 m valgfritt | Enkelakset vending | 500 kg | Armatur 1.8 m × 0.8 m | 2 posisjoneringsenheter |
| B | Kompakt dobbeltstasjons vippecelle | 1 | 1.4 m | Enkelakset vending | 500 kg | Armatur 0.8 m × 0.5 m | 2 posisjoneringsenheter |
| C | Tostasjons horisontal roterende celle | 1 eller 2 | 1.4 m | Enakset horisontalt roterende bord | 500 kg | Rotasjon ≤1 m; høyde ≤0.5 m | 2 posisjoneringsenheter |
| D | Vertikal treakset posisjoneringscelle | 1 eller 2 | 1.4 m / 2 m valgfritt | Vertikal vendbar treakset posisjonerer | 500 kg | Armatur 2.4 m × 0.8 m | 1 posisjoner |
| E | Horisontal treakset posisjoneringscelle | 1 eller 2 | 1.4 m / 2 m valgfritt | Horisontalt roterende treakset posisjonerer | 500 kg | Armatur 2.2 m × 1 m | 1 posisjoner |
| F | Dobbeltrobot-hodedokke-haledokke-celle | 2 | 1.4 m / 2 m valgfritt | Toppdokke-haledokke enkeltakset | 500 kg | Rotasjon ≤1 m; lengde ≤2 m | 2 posisjoneringsenheter |
Bokstaver er kun radetiketter i tabeller; beskrivende konfigurasjonsnavn er de offentlige identifikatorene.
Les hvert navn som et valg av arbeidsstykkebevegelse
Enkelakset vending
Dreier en fikstur rundt én kontrollert akse for å presentere alternative sveiseflater.
Horisontal roterende
Roterer arbeidsstykket på et horisontalt bord for sirkulær eller indeksert presentasjon.
Treakset posisjonering
Legger til kontrollert bevegelse når en enkelt rotasjon ikke kan gi den nødvendige retningen.
Støtte for toppdokke og bakdokke
Støtter lengre deler i begge ender for kontrollert langsgående rotasjon.
Enkeltrobotformat
Matcher én robot med den definerte fixturen og stasjonssekvensen.
Dobbeltrobotformat
Bruker koordinert dekning fra to sider der tilgang og kollisjonsgjennomgang tillater det.
Bedøm egnethet etter konvolutt- og leddforhold
Kjøretøy komponenter
Lette og mellomstore deler til nye energi- eller nyttekjøretøy med repeterbare lokaliseringsfunksjoner.
Deler til anleggsmaskiner
Fabrikerte komponenter hvis konvolutt passer til det valgte posisjoneringsarrangementet.
Mindre stålsveisninger
Strukturdeler plassert for flersidig sveising inne i en lukket celle.
Fartøyets komponenter
Roterende deler screenet etter diameter, lengde og sømtilgang.
Deler til landbruksmaskiner
Gjentatte fabrikasjoner med definerte fiksturdatum og orienteringsbehov.
Deler til miljøutstyr
Delfamilier vurdert etter geometri, materiale, skjøter og innkommende variasjon.
Bekreft beskyttelse og overvåking med celleskopet
Hver av de seks konfigurasjonene er bygget inne i et fullstendig lukket sveiserom. Den endelige beskyttelsen følger fortsatt risikovurderingen for applikasjonen, standarder på stedet og akseptkrav.
Romgrensesnitt
Bekreft grensesnitt for hovedkontroll, luftkontroll, belysning, motorisert skoddeport og installasjon av røykavsug.
Drift og service
Definer laste-, operatørstasjoner og vedlikeholdstilgang rundt det valgte arrangementet.
Valgfri tilstedeværelsesregistrering
Evaluer et sikkerhetslysgardin der det gjelder for den valgte konfigurasjonen.
Prosesstilstandsovervåking
Alternativene inkluderer ledningsnærvær, trykklufttrykk og overvåking av dekkgassstrøm.
Sømplasseringsalternativ
Lasersømsporing for plassering er tilgjengelig som et prosjektalternativ.
Prosjektbekreftelse
Ferdigstill beskyttelse, grensesnitt og akseptlogikk gjennom den godkjente risikovurderingen.
Bygg en startkonfigurasjon i fire avgjørelser
Definer arbeidsstykket
Del tegninger, materiale, skjøteplasseringer, varianter og innkommende tilstand.
Sett konvolutten
Bekreft lengde, bredde, rotasjonsdiameter, høyde og lastbasis på armaturet.
Velg delbevegelse
Sammenlign arrangementer med vendbar, horisontal roterende, treakset og toppdokke og bakdokke.
Bekreft celleomfang
Juster robottelling, prosessutstyr, kontroller, sensorer, arbeidsfester og sikkerhetstiltak.
Gjør om kortlisten til en prosjektdefinisjon
Konfigurasjonen er en startarkitektur. Endelig omfang settes opp mot arbeidsstykket, sveiseprosessen, anleggsgrensesnittene og akseptplanen.
Søknad gjennomgang
Bekreft deler, skjøter, plasseringsdatum, varianter og begrensninger på stedet.
Konfigurasjonskonsept
Definer delbevegelse, stasjonssekvens, robotmengde og operatørinteraksjon.
Prosess og kontroller
Juster sveiseutstyr, kontroller, overvåking og anleggsgrensesnitt i henhold til spesifikasjonen.
Arbeidsfeste og beskyttelse
Detaljinnredning, lastemetode, romgrensesnitt og prosjektsikkerhetstiltak.
Definisjon av aksept
Avtal testdeler, betingelser, dokumentasjon og akseptkriterier.
Prosjektstøtte
Koordinere dokumentasjon, opplæring og støtte etter levering innenfor avtalt omfang.
Spørsmål som må besvares før godkjenning av konfigurasjon
Hvilken cellekonfigurasjon bør jeg starte med?
Start fra arbeidsstykkets omslutning og ønsket delbevegelse, deretter skjermvending, horisontal rotasjon, flerakse eller toppdokke-bakdokke-arrangementer.
Kan én eller to roboter konfigureres?
Den viste porteføljen inkluderer systemer med én robot, én eller to roboter og to roboter. Endelig mengde avhenger av sveisetilgang, sekvens og kollisjonsgjennomgang.
Kan foretrukket sveiseutstyr integreres?
Det kan vurderes i henhold til spesifikasjonen. Del det tiltenkte prosessutstyret og grensesnittene slik at kompatibilitet, kontroller og ansvarsgrenser bekreftes.
Hva bør oppgis for en søknadsgjennomgang?
Legg frem tegninger, materiale, skjøter, delvarianter, nødvendig retning, prosessforløp, grensesnitt på stedet og forventninger til aksept.
Er sensoralternativene identiske på alle konfigurasjoner?
Nei. Alternativene avhenger av den tilhørende ordningen og prosjektkravet; de skal ikke kopieres over hele porteføljen.
Bruk den virkelige delen til å starte konfigurasjonsdiskusjonen
Del tegninger, arbeidsstykkeomfang, sveiseprosess, fiksturkonsept og begrensninger på stedet, slik at EVST kan ramme inn et utgangspunkt for en robotsveisecelle.