Lineære bevegelsessystemer på bestilling

Robotspor – 7. akse robotoverføringsenheter (RTU)

Utvid en robots arbeidsområde på tvers av maskiner, stasjoner eller lange arbeidsstykker. EVST designer bakke-, himmel- og fagverksrobotbaner for roboten din, bevegelse, last, driftssyklus, miljø og forhold på stedet.

Skreddersydd for hvert prosjekt Bakken, himmelen og fagverkets oppsett Bakkebanekonfigurasjoner opptil 6,000 kg nominell vognlast

Hva det er

Legg til en koordinert lineær akse til roboten din

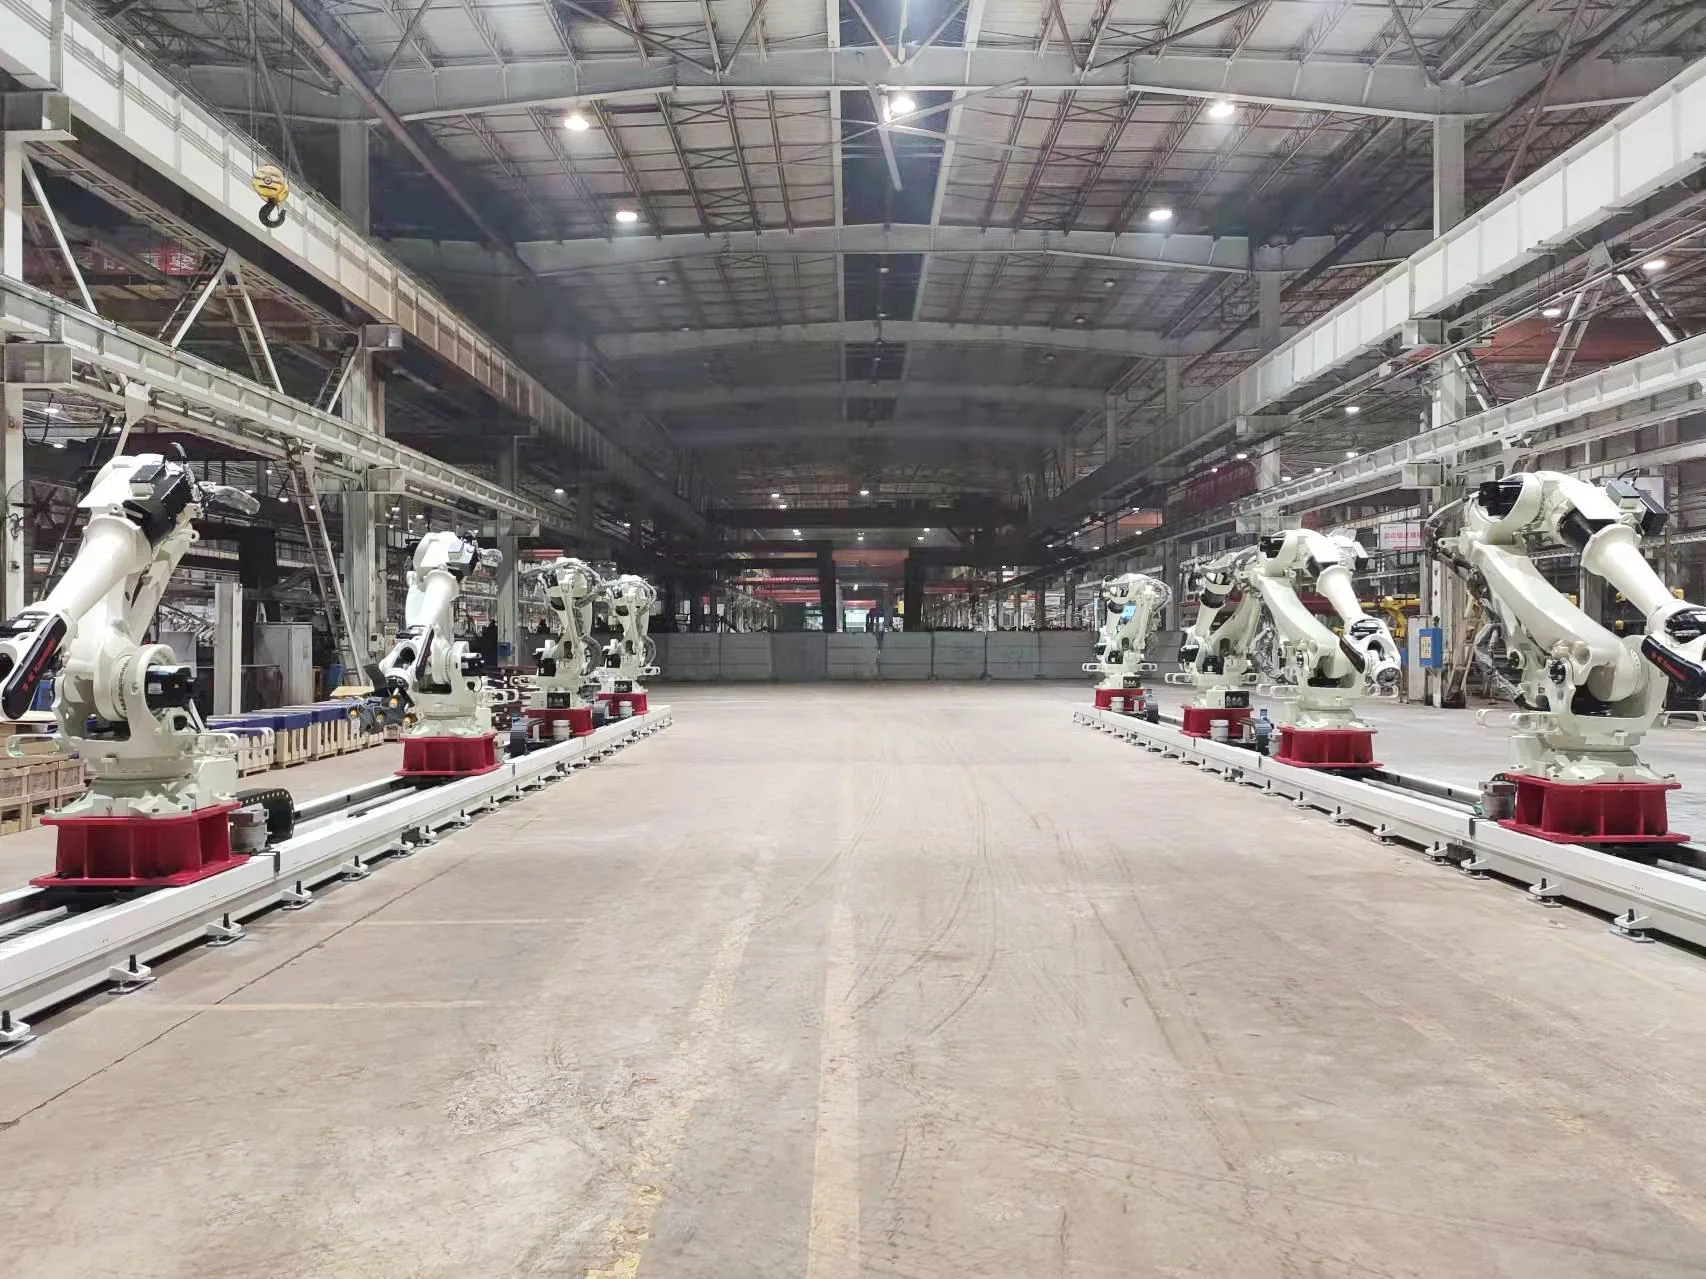
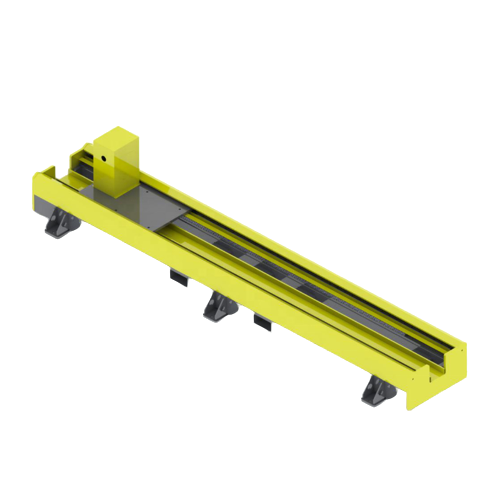
En robotbane er en drevet lineær akse som frakter en industrirobot mellom arbeidsposisjoner. Også kalt en 7.-akset robotoverføringsenhet, utvider den robotens arbeidsområde slik at én robot kan betjene lange deler, flere maskiner eller separate prosessstasjoner. Gulvmonterte versjoner er også kjent som en bakkeskinne eller gulvskinne.

Produktfamilie

Velg oppsettet som passer til arbeidscellen

Sporstrukturen velges basert på tilgjengelig gulvplass, tilgang til arbeidsstykket, robotens orientering og prosessbanen. Jord-, himmel- og fagverkssystemer er konstruert for roboten, installert masse og prosjektforhold.

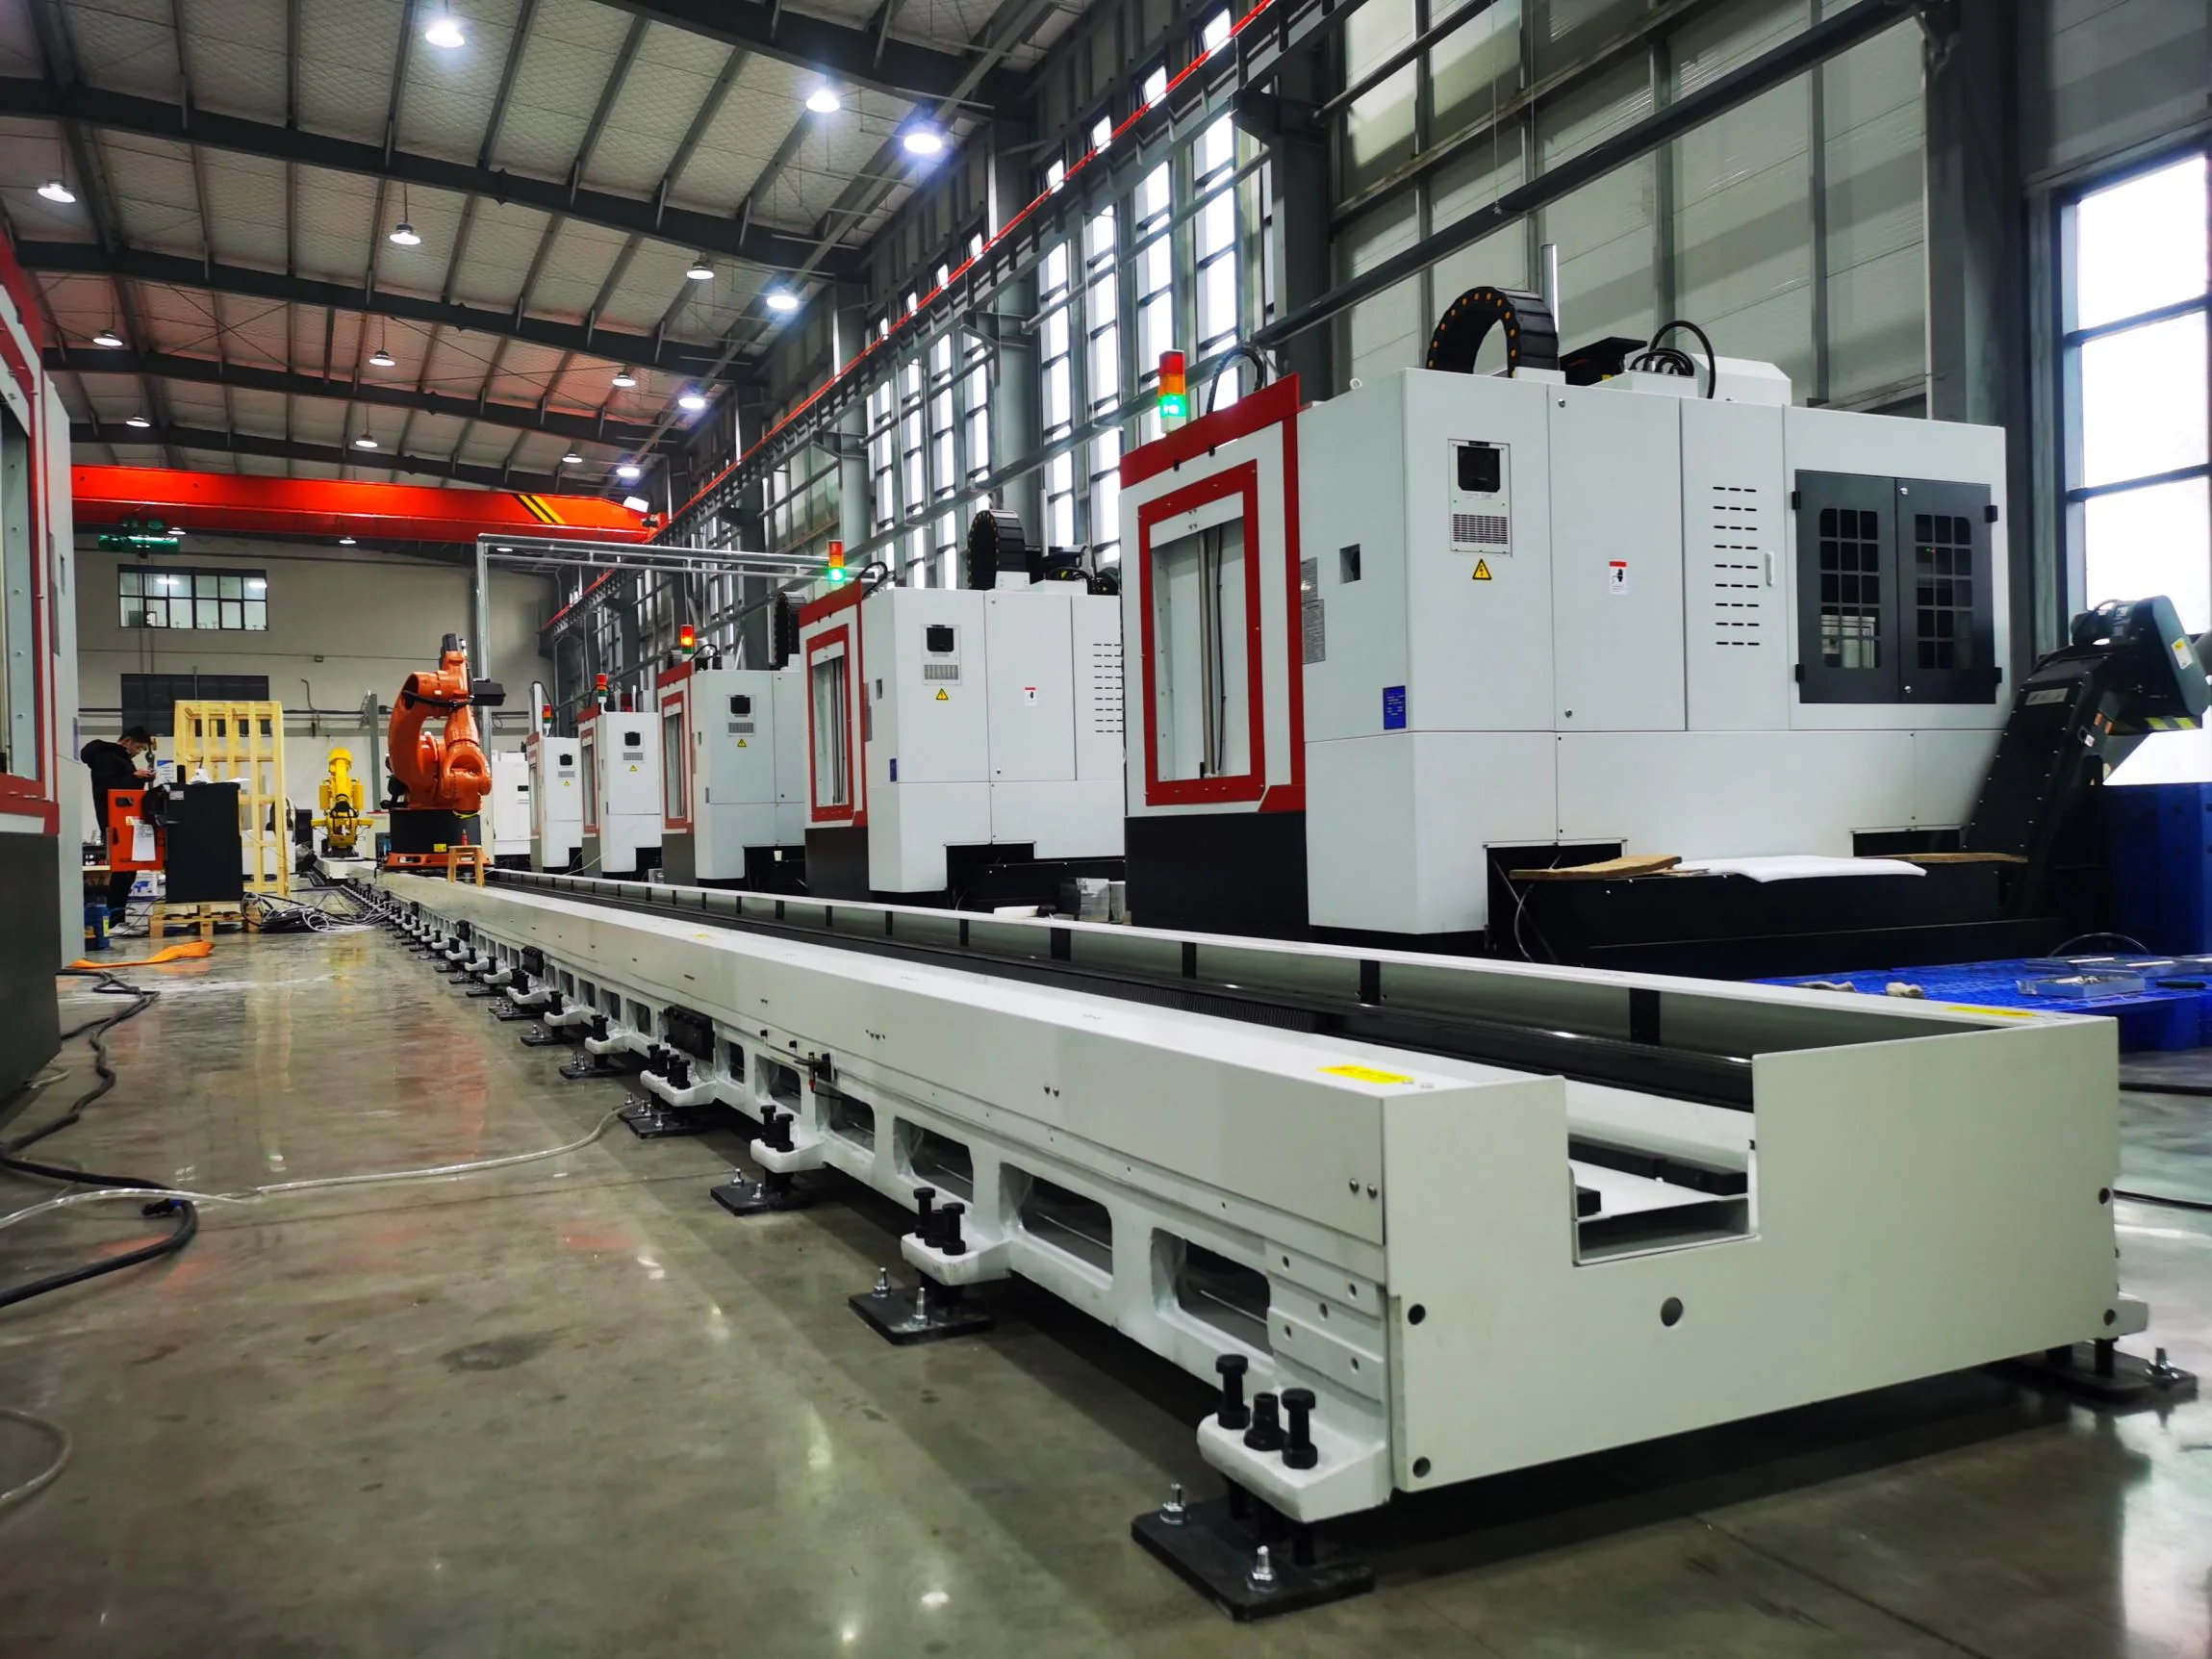
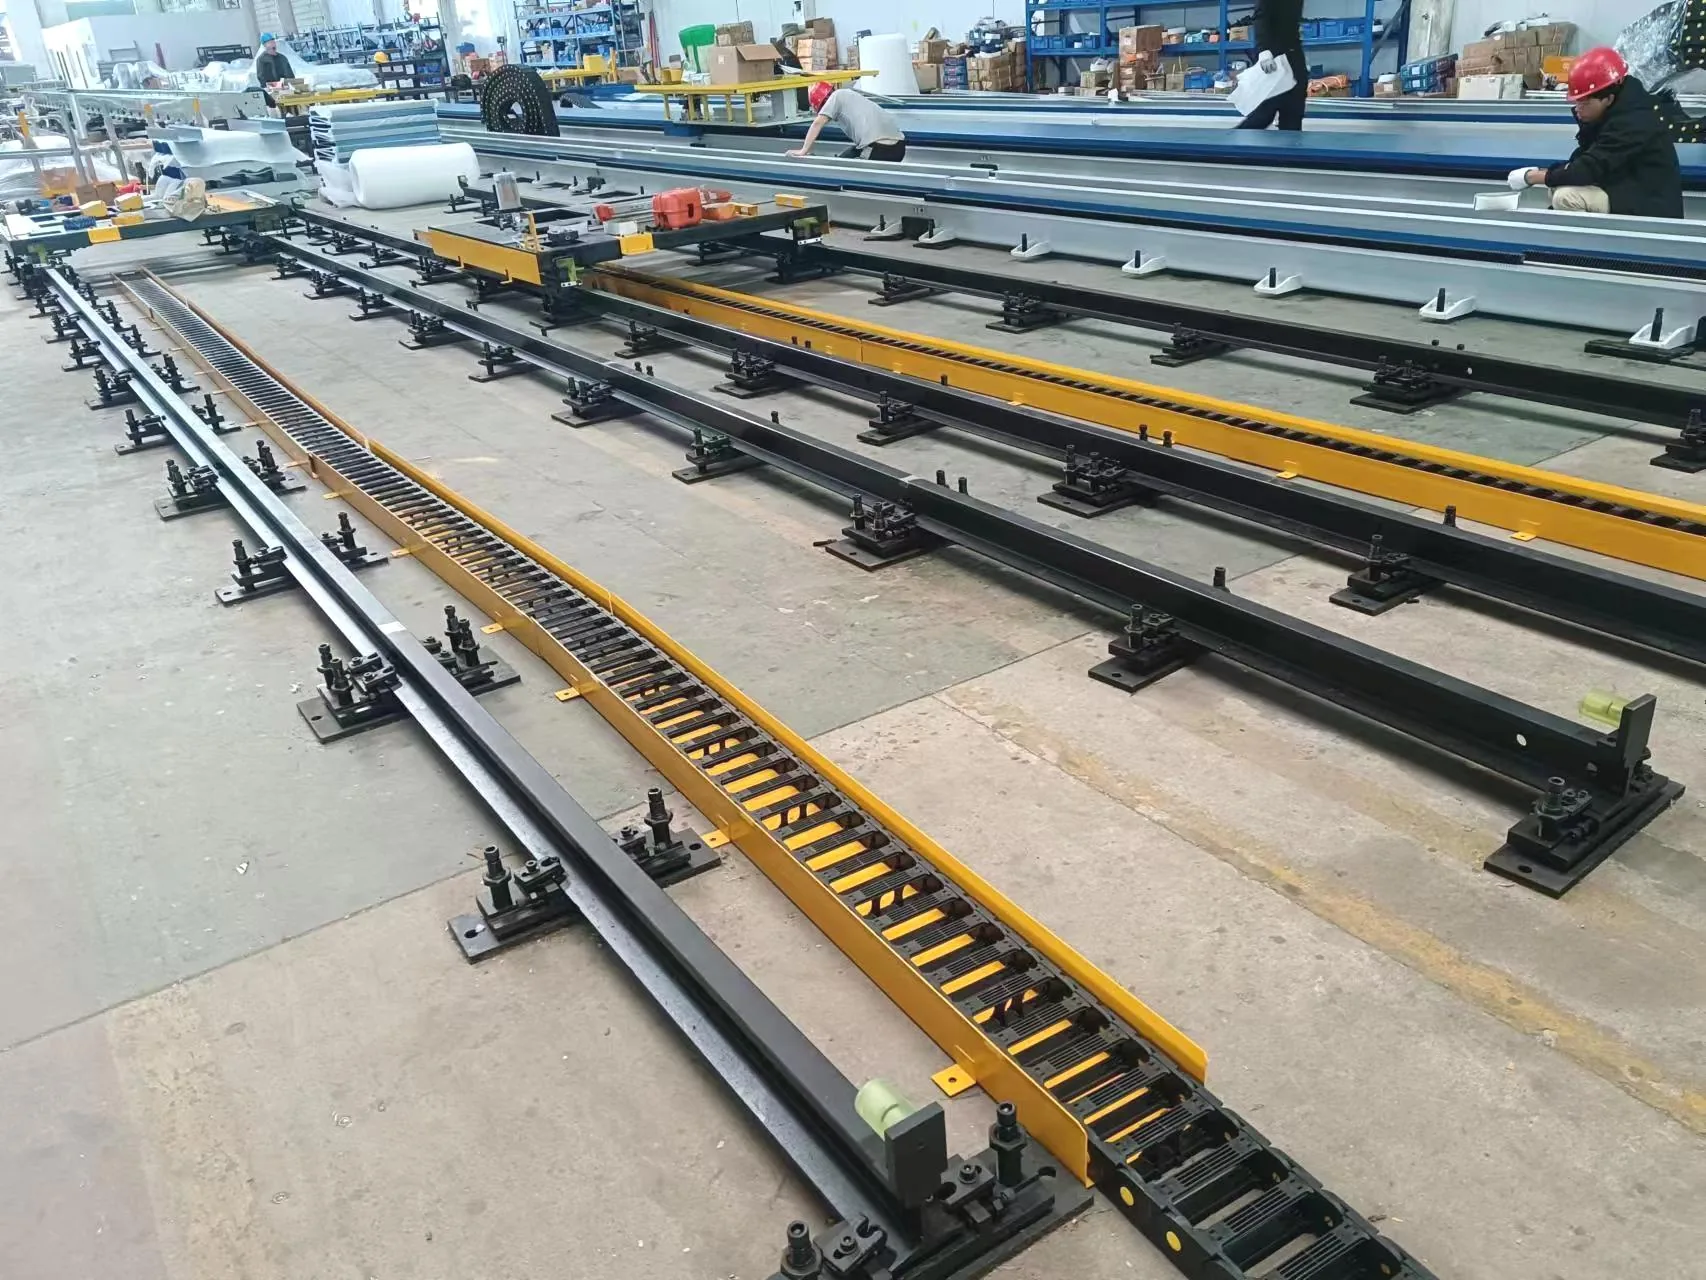
Bakkemonterte robotbaner monteres i verkstedet

Bakkeskinne

Ground Rail (gulvmontert skinne)

Et praktisk oppsett for å flytte en robot langs maskiner, inventar eller lange arbeidsstykker. Grunnkonstruksjon, bevegelse og beskyttelse er spesifisert for prosjektet.

Velg det når: Tilgjengelig service i gulvnivå og en direkte vei ved siden av maskiner er prioritert.
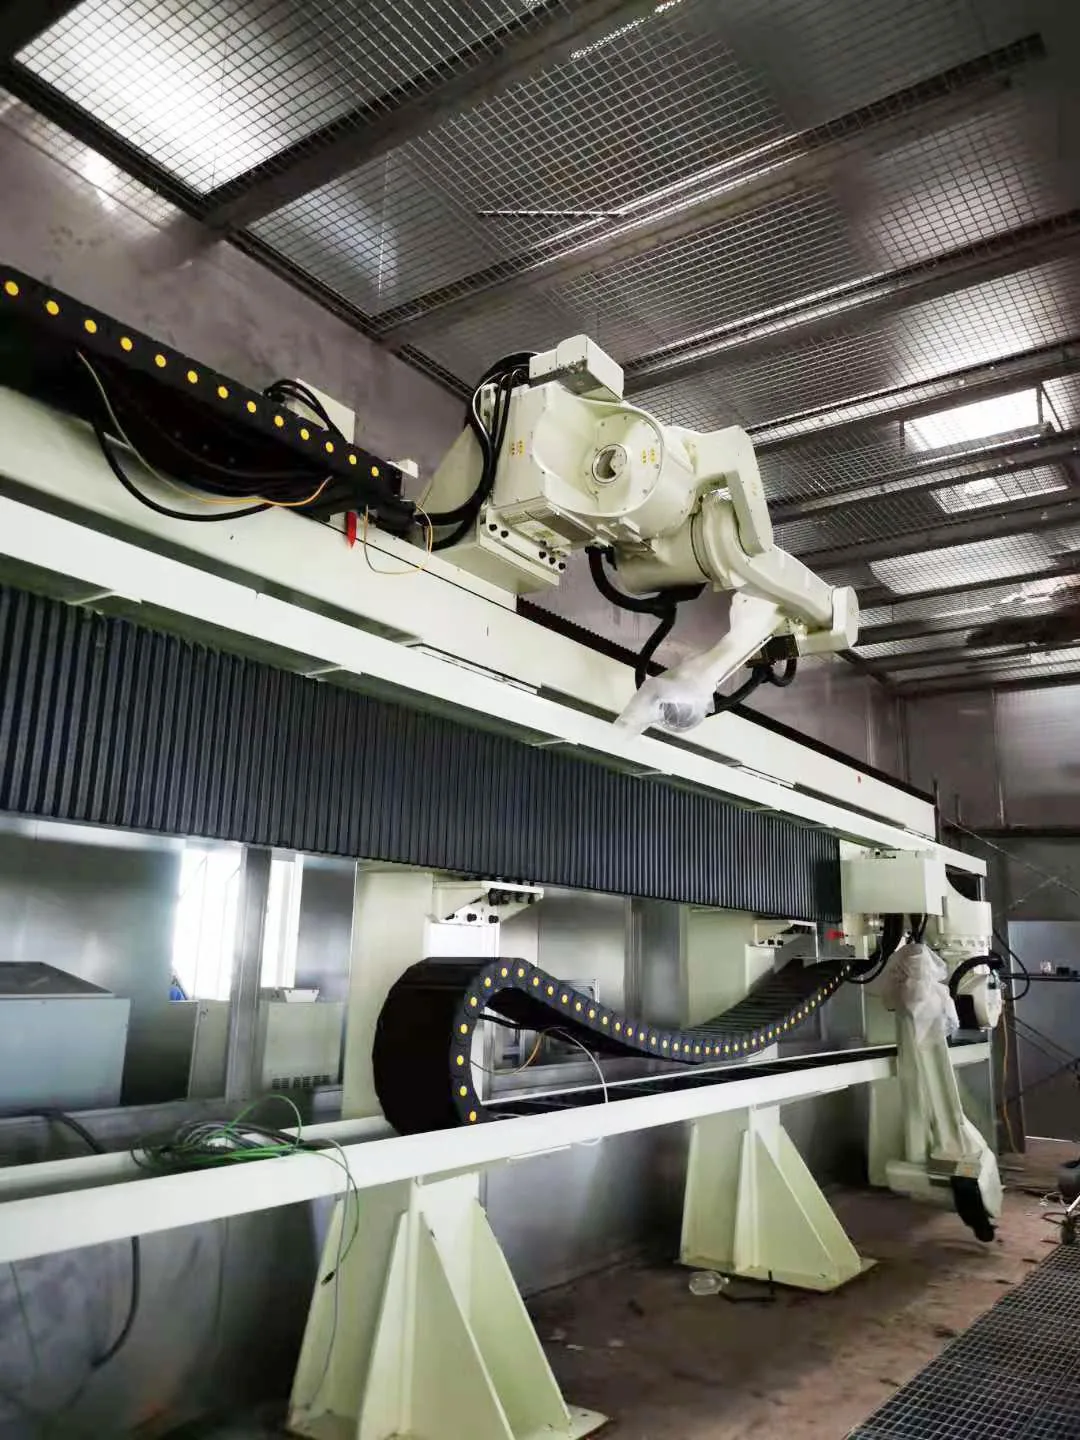
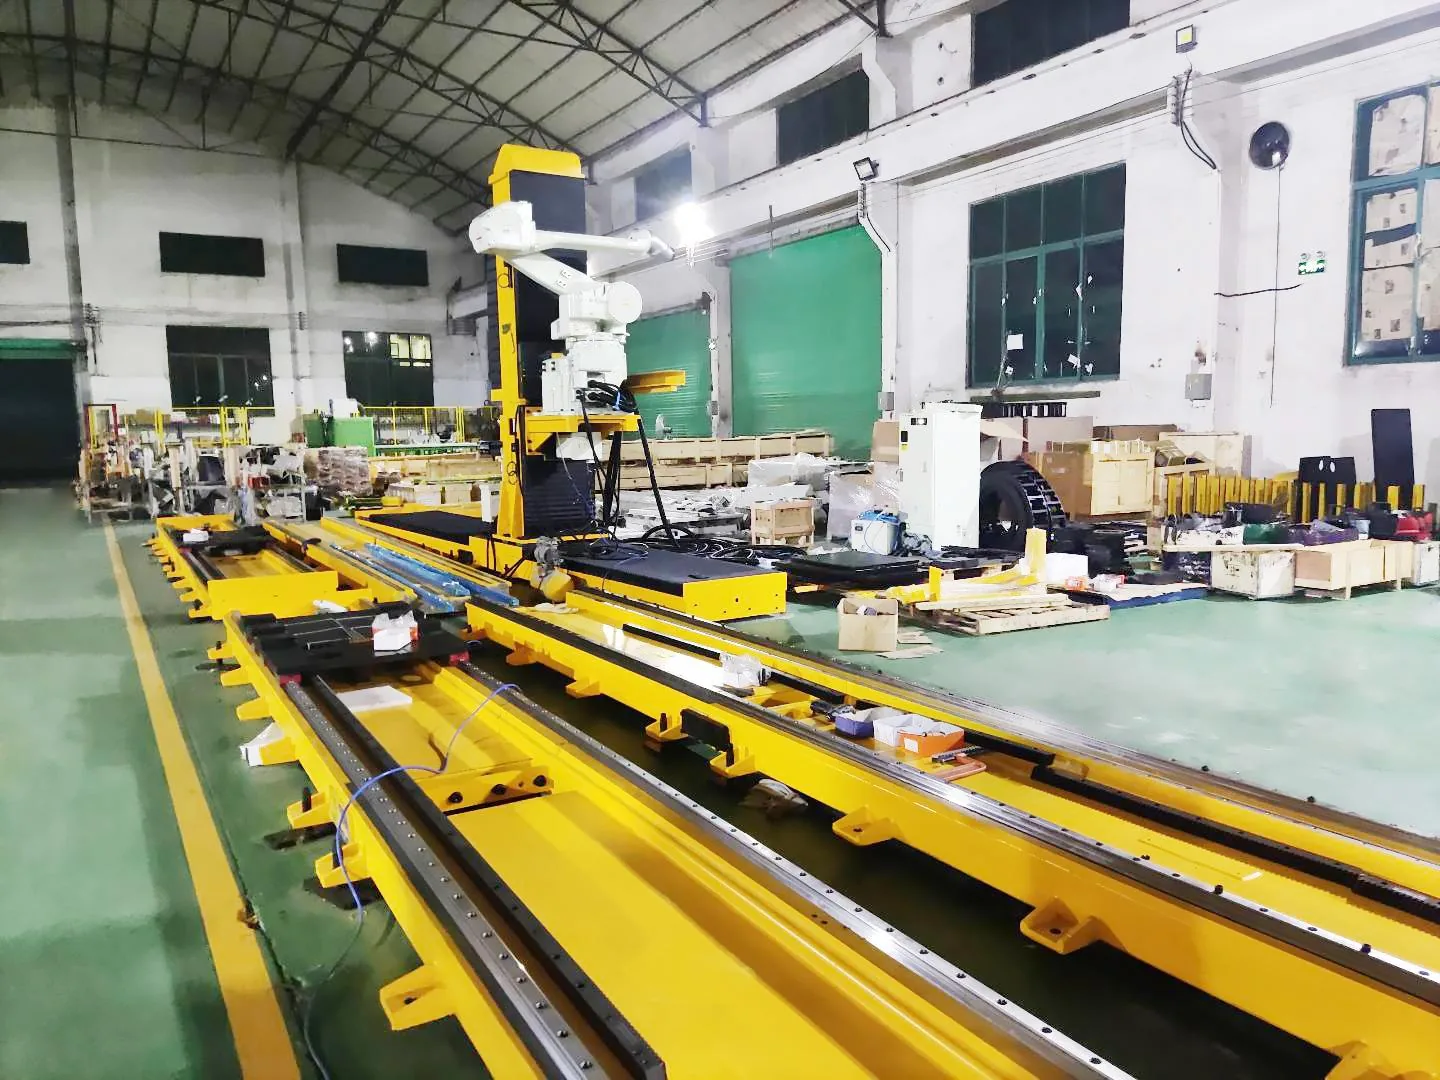
Forhøyet robotbane som bærer en robot over et arbeidsområde

himmelskinne

Sky Rail (overhead/hevet spor)

Flytter roboten over arbeidsområdet for å bevare tilgang til gulvet eller for å nærme seg en prosess fra en høyde. Struktur og grensesnitt er konstruert for cellen.

Velg det når: Det er viktig å frigjøre gulvplass eller å nærme seg prosessen ovenfra.

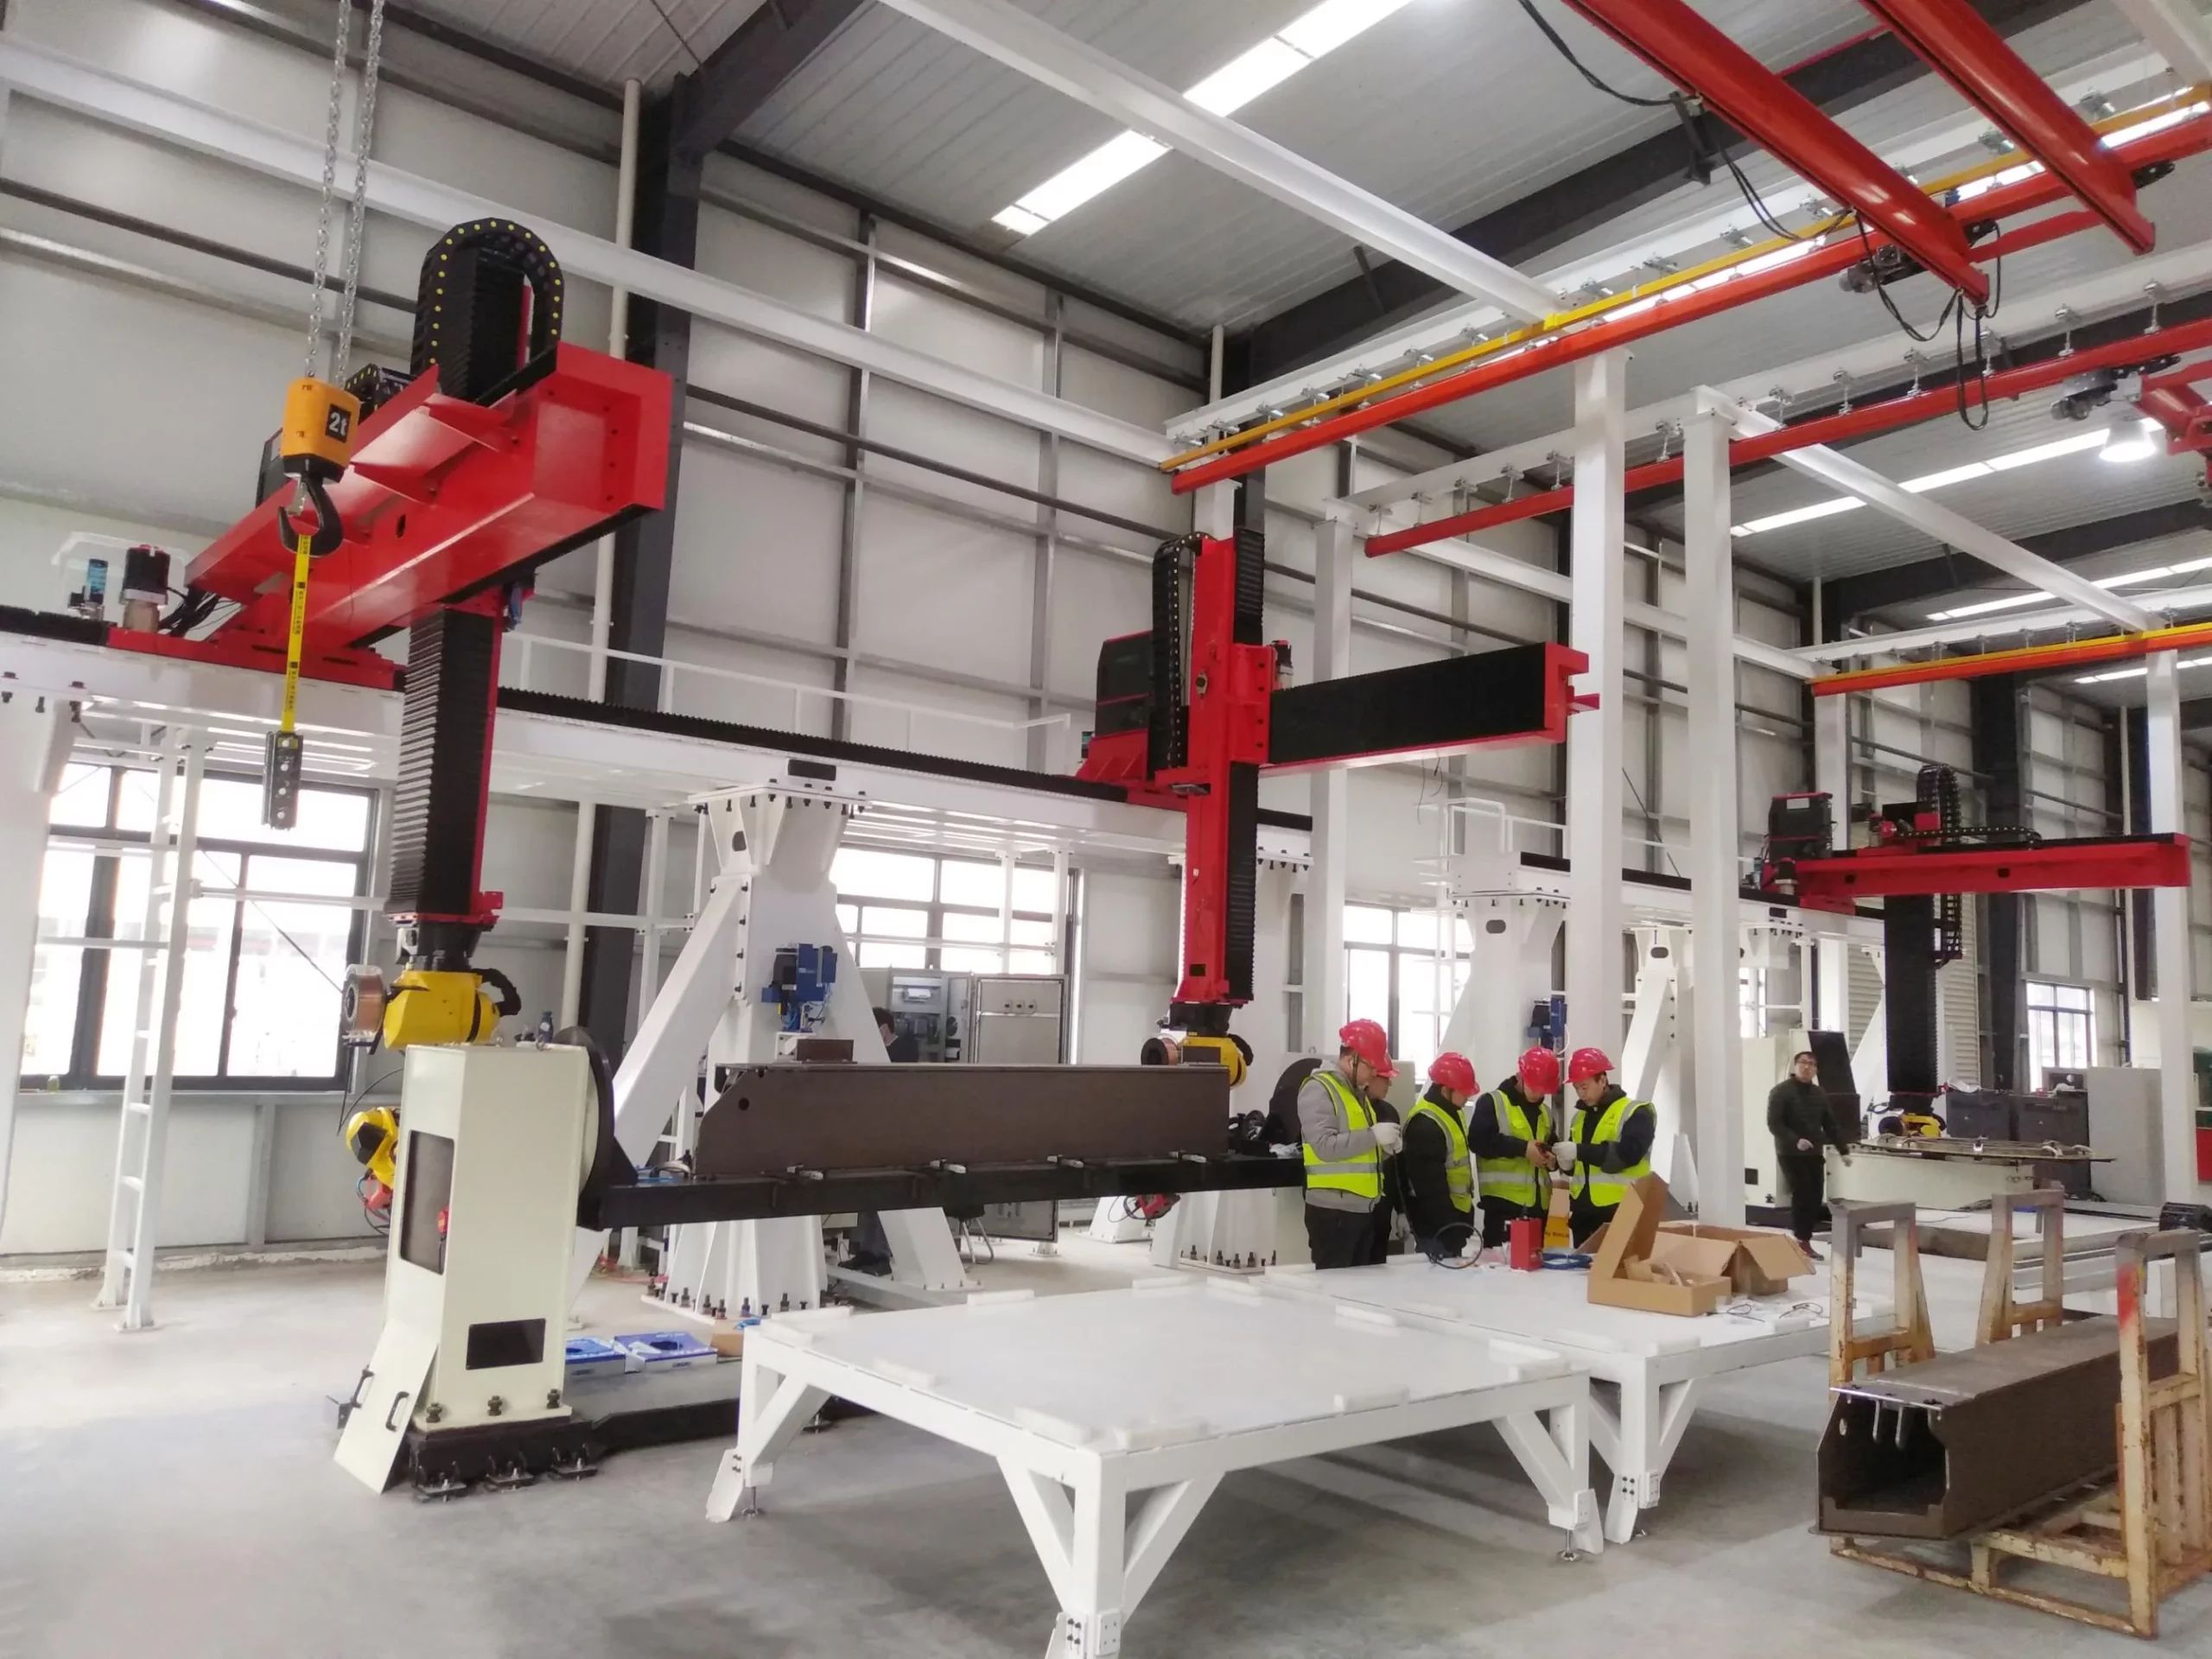
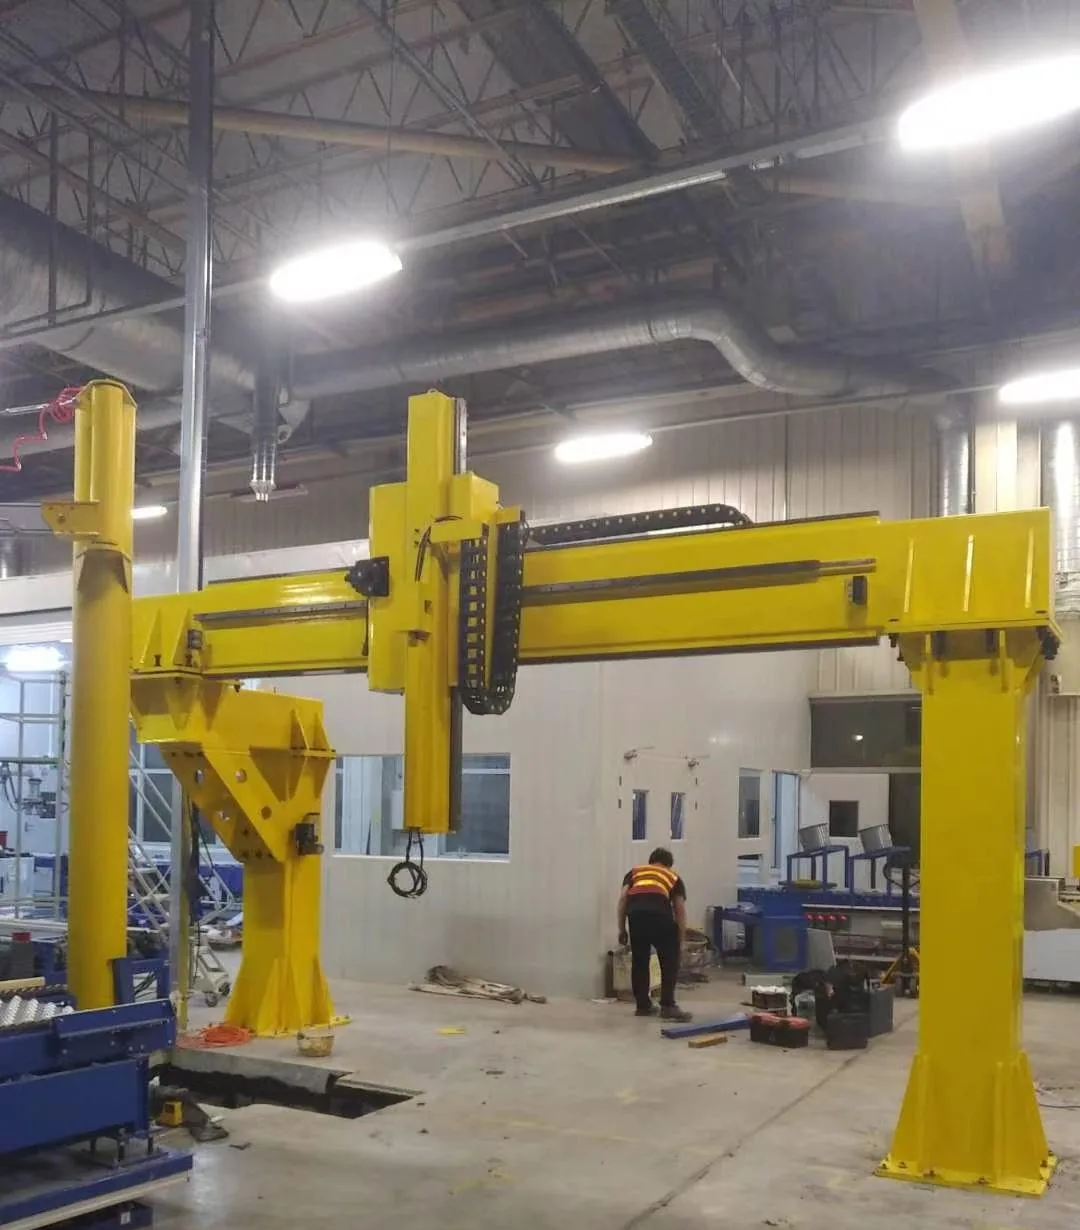
Truss robotskinnestruktur installert i et verksted

Fagverksskinne

Truss- og gantrysystemer

En portallignende struktur for større arbeidsområder og applikasjonsspesifikke bevegelsesarrangementer. Spennvidde, akser, grensesnitt og strukturelle detaljer konstrueres per prosjekt.

Velg det når: Én bakkeakse kan ikke dekke det nødvendige spennet eller den koordinerte bevegelsen i mer enn én lineær akse.

Utvalgsprosess

Syv innganger for en gjennomførbar konfigurasjon

En nyttig forespørsel trenger ikke en ferdig spesifikasjon. Start med driftskravet og tilgjengelig informasjon om stedet; sporet kan deretter dimensjoneres for den installerte massen.

Bruksområde og arbeidsstykke

Beskriv prosessen, delstørrelsen, stasjonene og hvordan roboten må utføre arbeidet.

Robot og installert masse

Oppgi robotens merke/modell, robotens kroppsvekt, forhøyer eller fester montert på vognen og håndleddsnyttelast.

Reise og rekkevidde

Angi den nødvendige effektive reiseveien eller del et celleoppsett slik at endeklaringer og robotbaselengde kan tas i betraktning.

Bevegelseskrav

Del målhastighet, repeterbarhet, driftssyklus, stopp og all nødvendig koordinering med robotkontrolleren.

Monteringsretning

Velg et initialt bakke-, opphøyd, invertert eller fagverkskonsept basert på tilgangs- og prosessgeometri.

Miljø og beskyttelse

Identifiser støv, sprut, væske, temperatur og rengjøringsforhold som påvirker valg av kapsling og material.

Nettsted og grensesnitt

Oppgi fundamentforhold, verktøy, tilgjengelig plass, sikkerhetsgrensesnitt og leveringsbegrensninger.

Struktur og beskyttelse

Konstruksjonen følger belastningen og miljøet

EVST kan konfigurere sveisede eller støpte strukturelle tilnærminger og tilpasse den eksterne beskyttelsen til arbeidscellen. Det endelige valget avhenger av bevegelig masse, spennvidde, prosessforhold og vedlikeholdsbehov.

Helt lukkede beskyttelsesdeksler
Belgbeskyttelse
Rutete platedeksel
Delvis lukket platedeksel
Tilpasset konstruksjon i 304 rustfritt stål
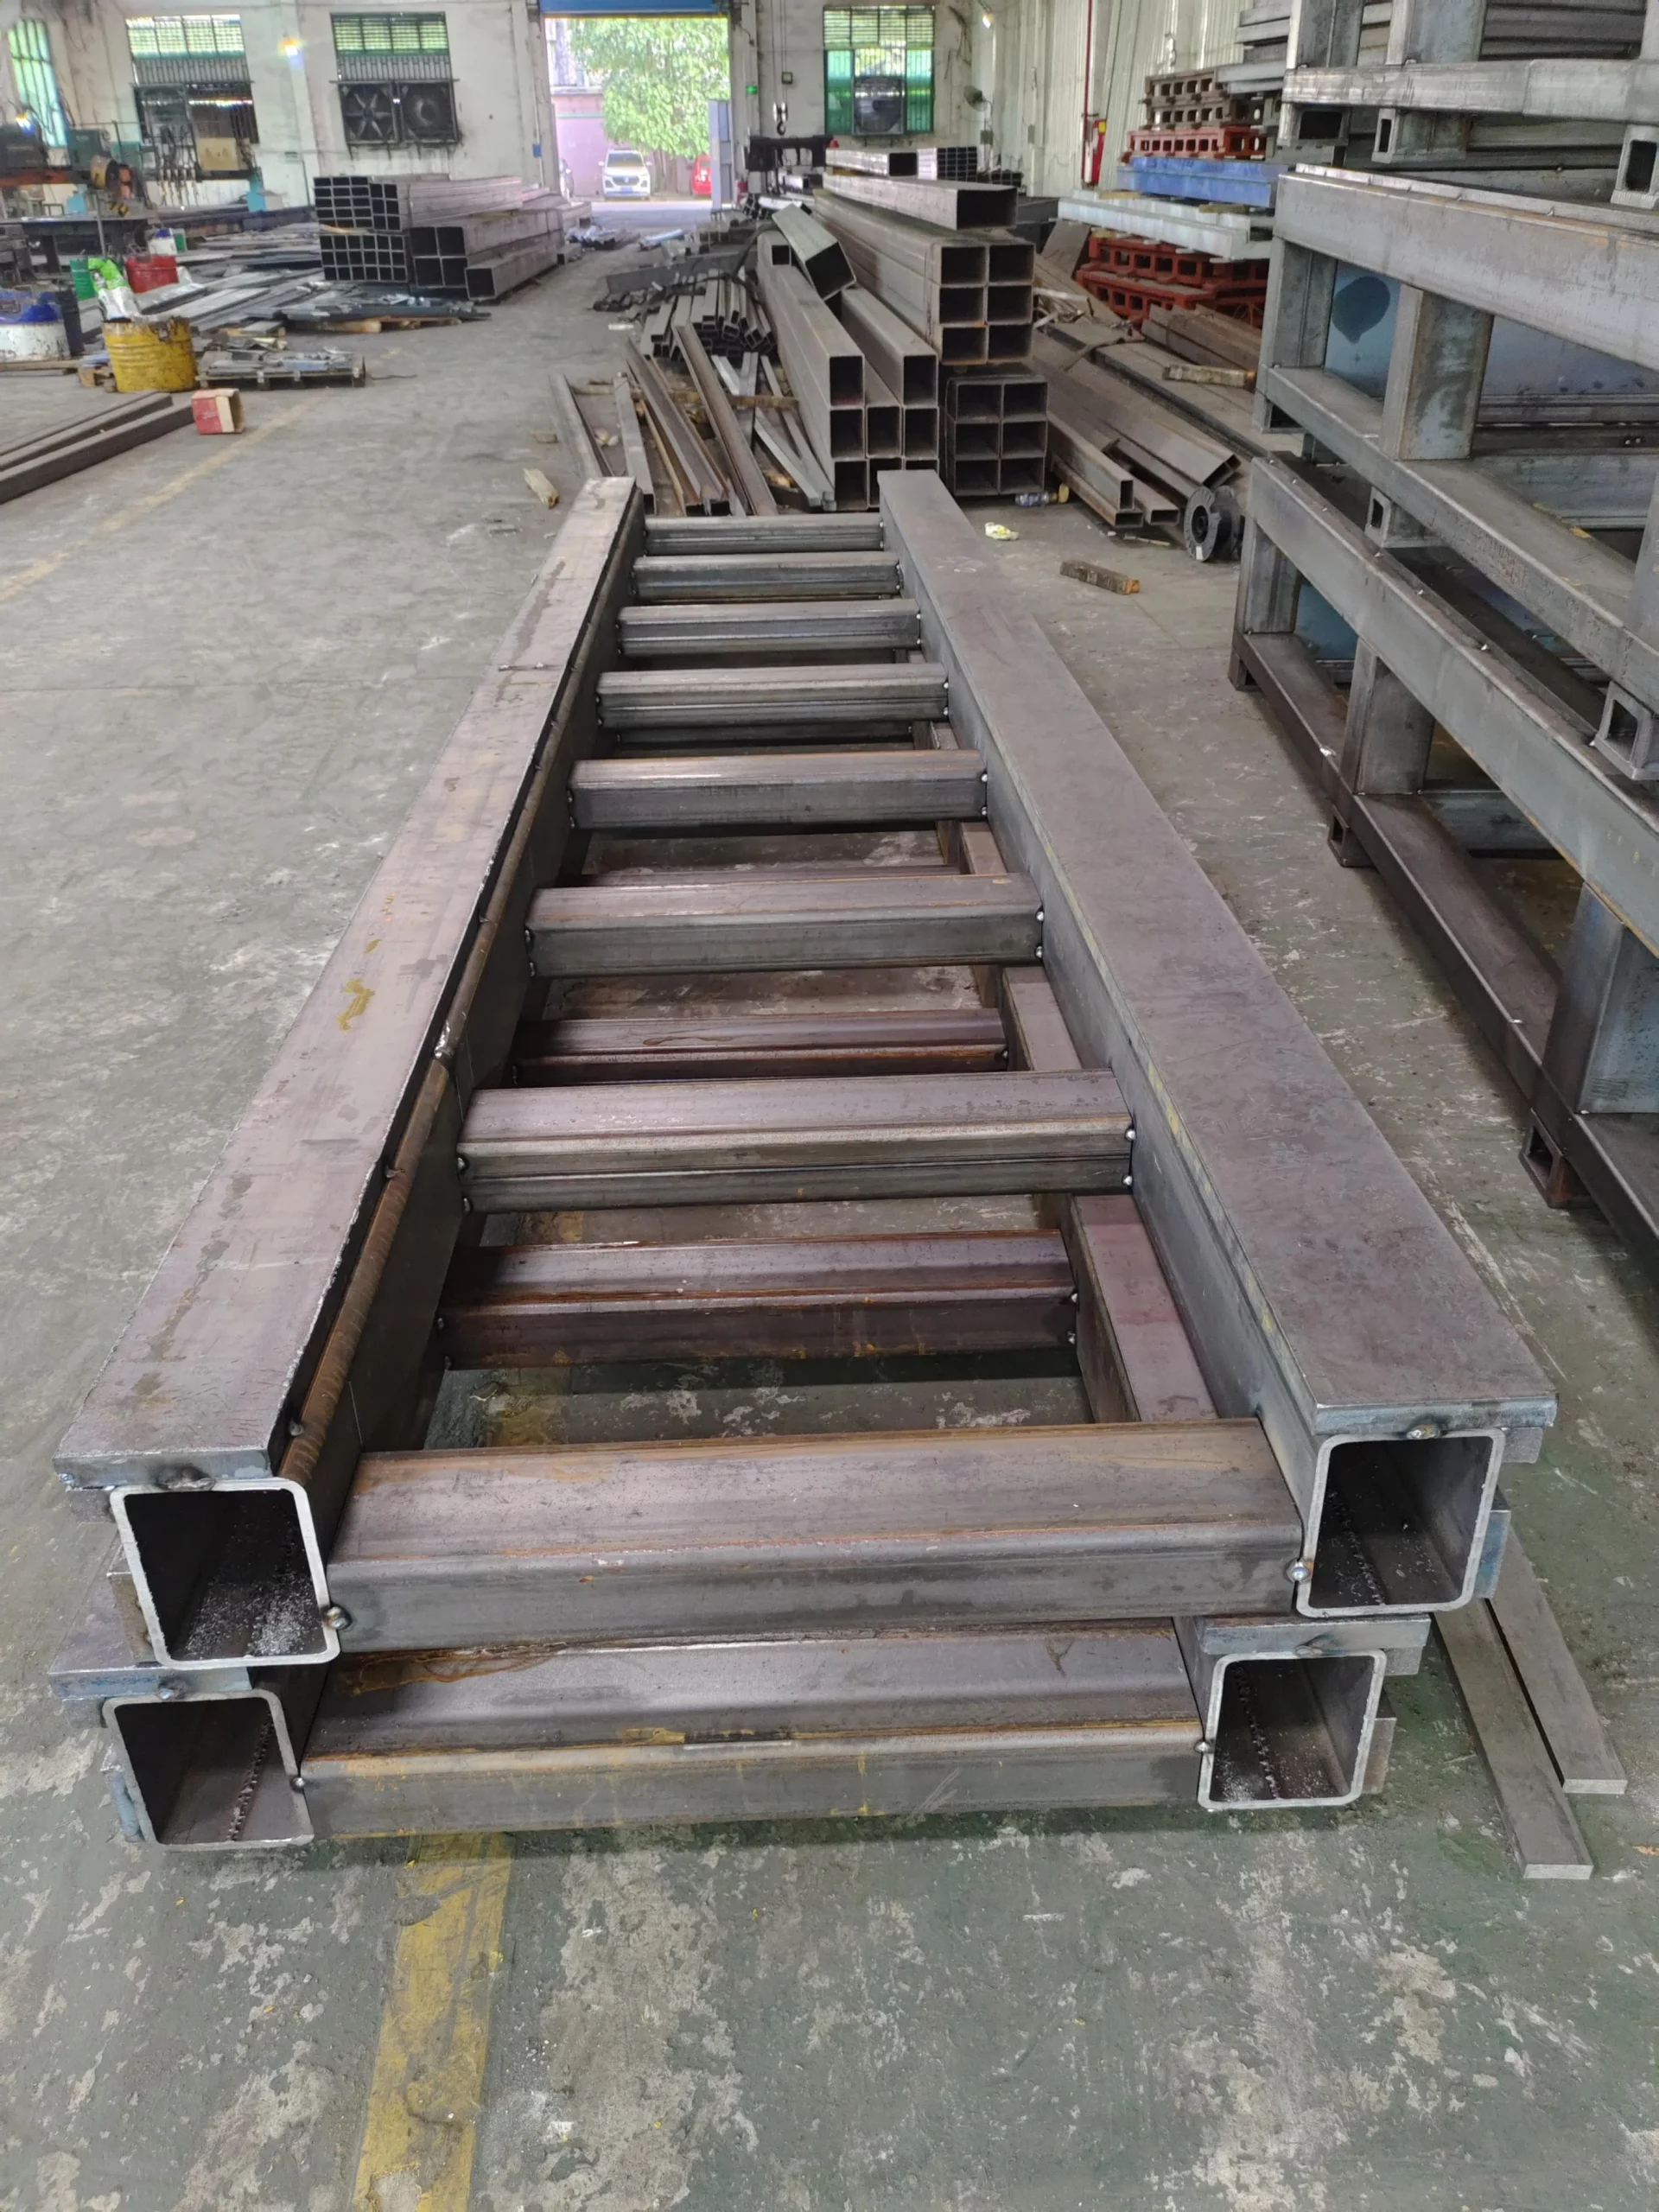
Sveiset stålramme under fabrikasjon

Sveiset struktur

Produsert rundt nødvendig lengde, grensesnitt og lasttilfelle.

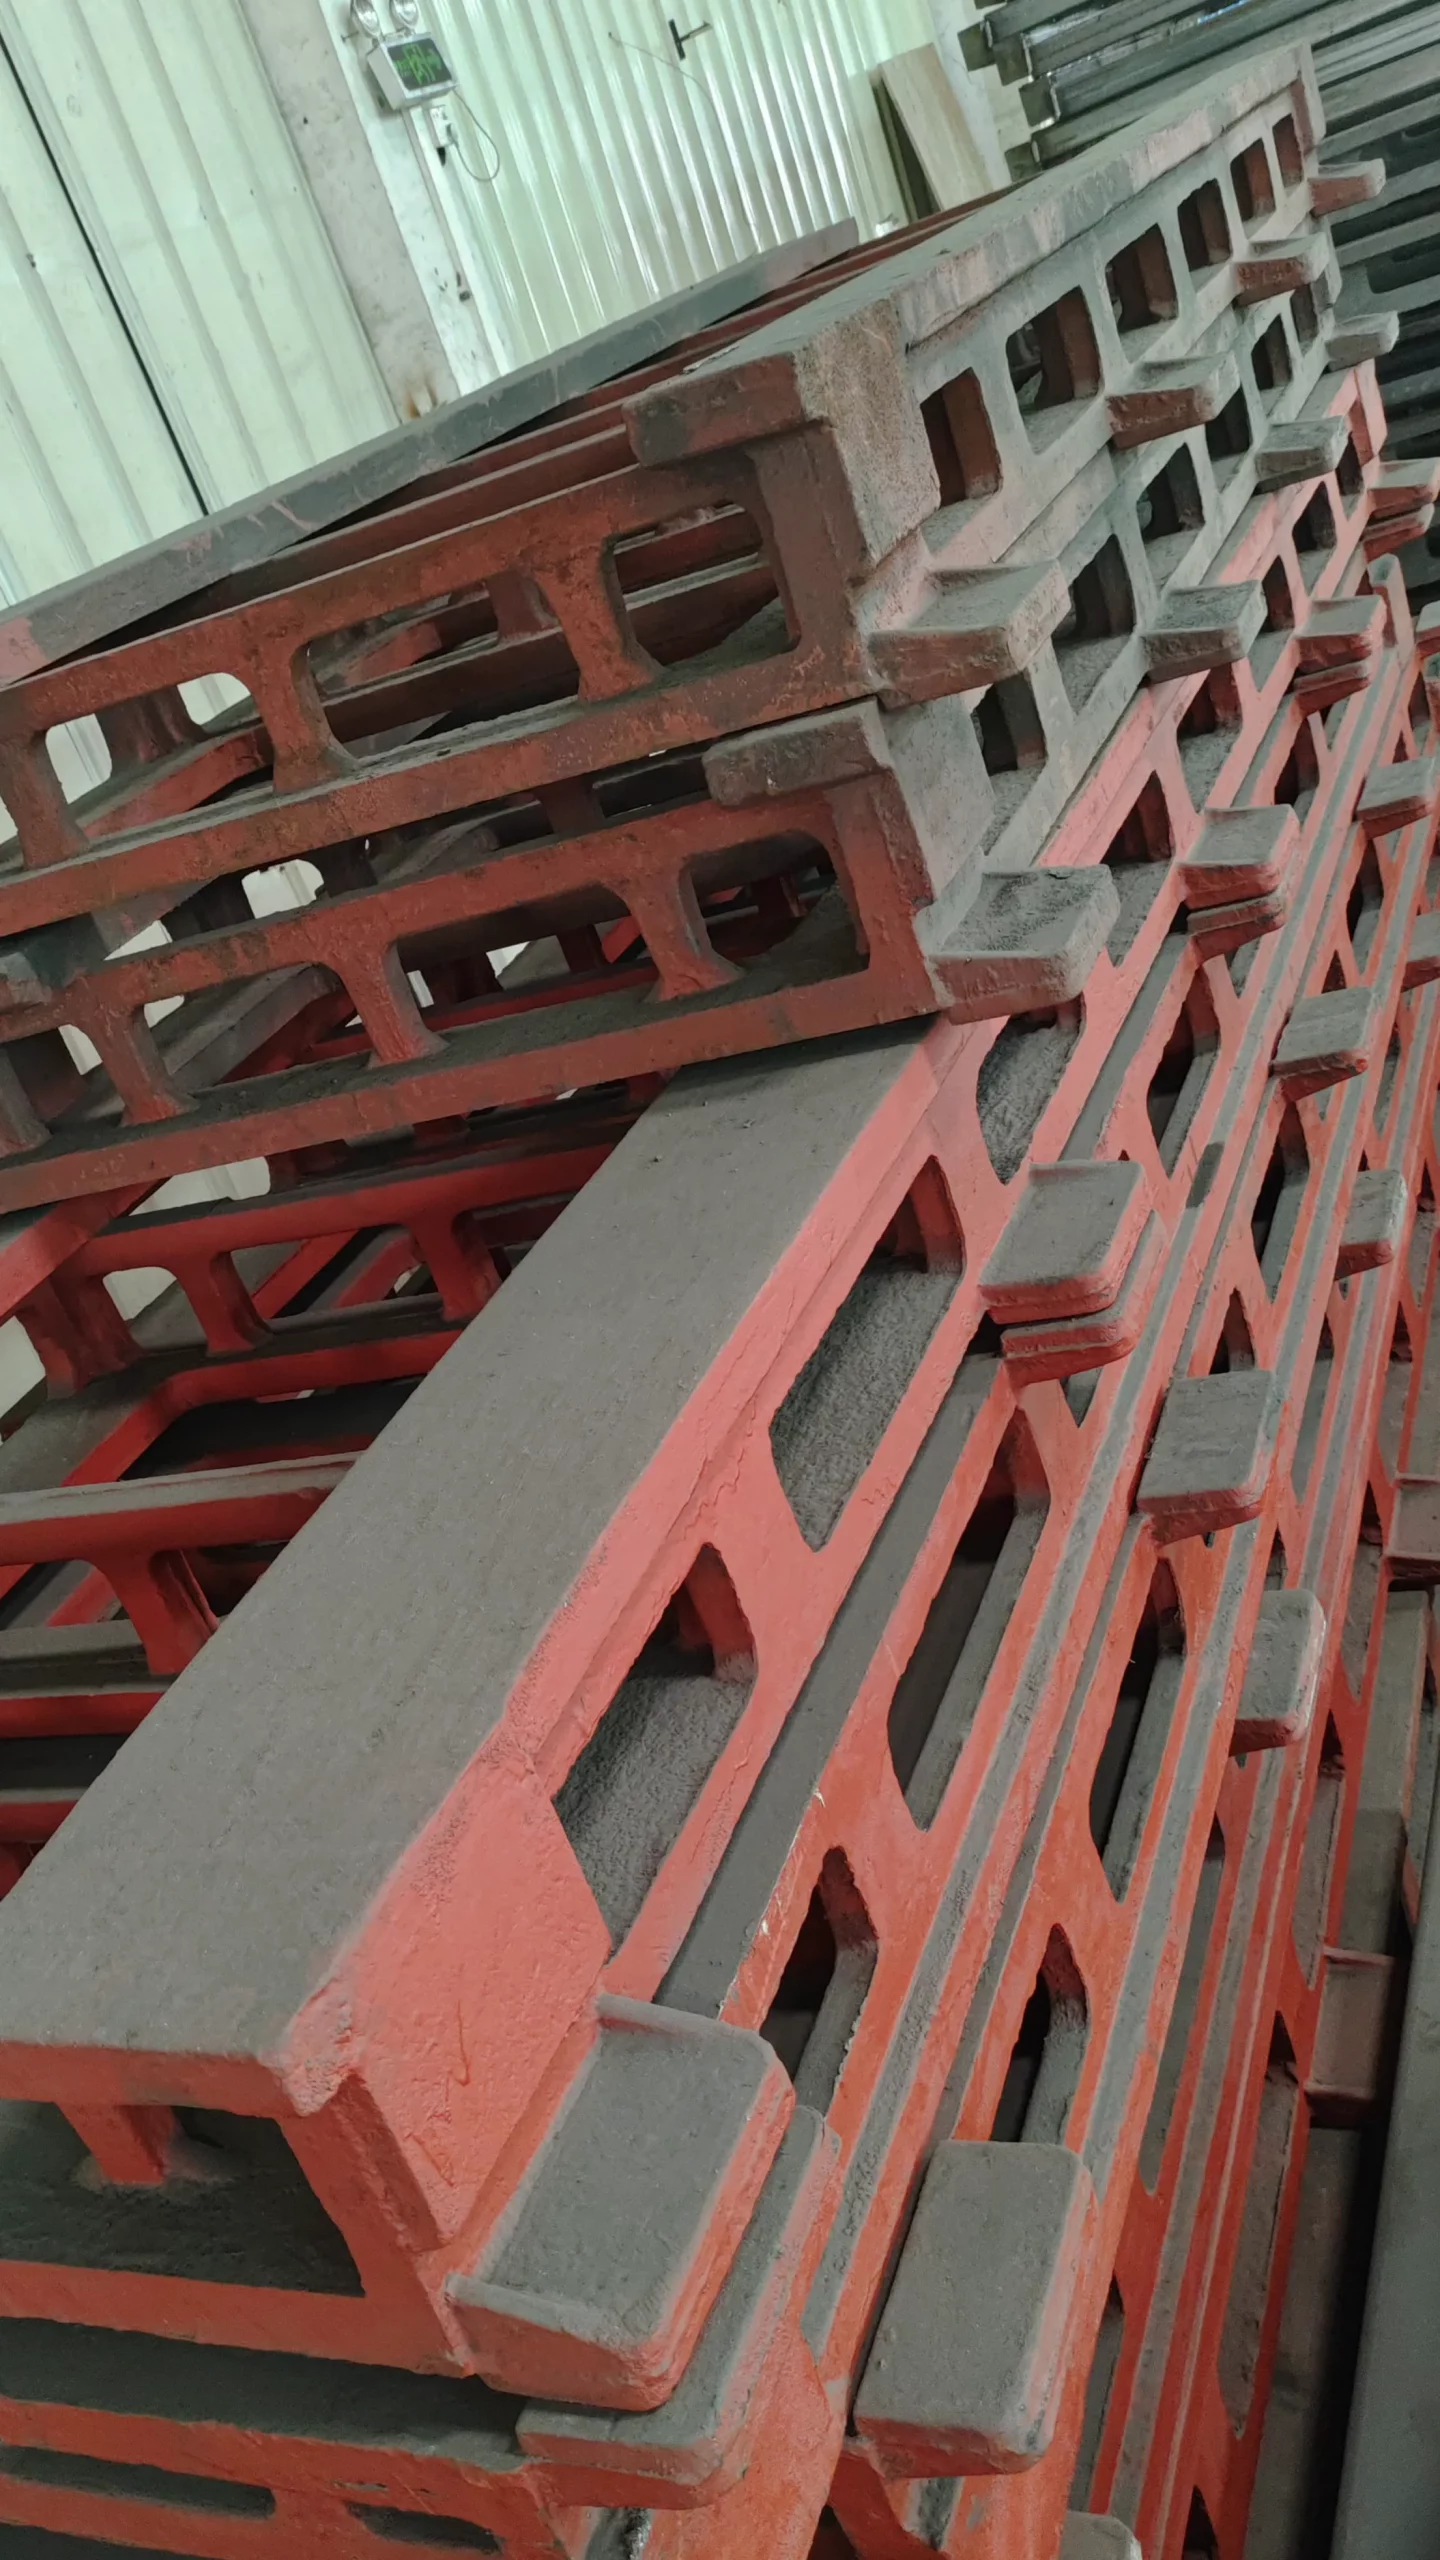
Støpe strukturelle sporkomponenter før maskinering

Støpt struktur

Tilgjengelig der den tekniske konfigurasjonen krever støpte strukturelle komponenter.

Applikasjoner

Flytt én robot over mer av prosessen

Robotbaner brukes når prosessen er lengre enn robotens faste arbeidsområde, eller når én robot trenger å betjene separate arbeidsposisjoner.

Maskinpleie

Betjen en rad med maskinverktøy fra en delt lineær bane.

Sveising

Nå lange konstruksjoner, flere armaturer eller separate sveisestasjoner.

Materialhåndtering

Overfør deler mellom prosessposisjoner på tvers av en utvidet celle.

Palletering

Dekk flere plukk-og-plasser-posisjoner med én bevegelig robotbase.

sprøyting

Beveg deg langs høye eller lange flater i et lukket prosessområde.

Håndtering av batteritørkesnor

Reise mellom lagrings- eller prosesseringsområder i en batteriproduksjonslinje.

Ett spor, flere maskiner

Koordinere en robot med flere maskiner der syklusplanlegging tillater det.

Storkomponentbehandling

Bruk bakke-, opphøyde eller fagverksoppsett for å få tilgang til større arbeidsområder.

Kraftig spesialbygd prosjekt

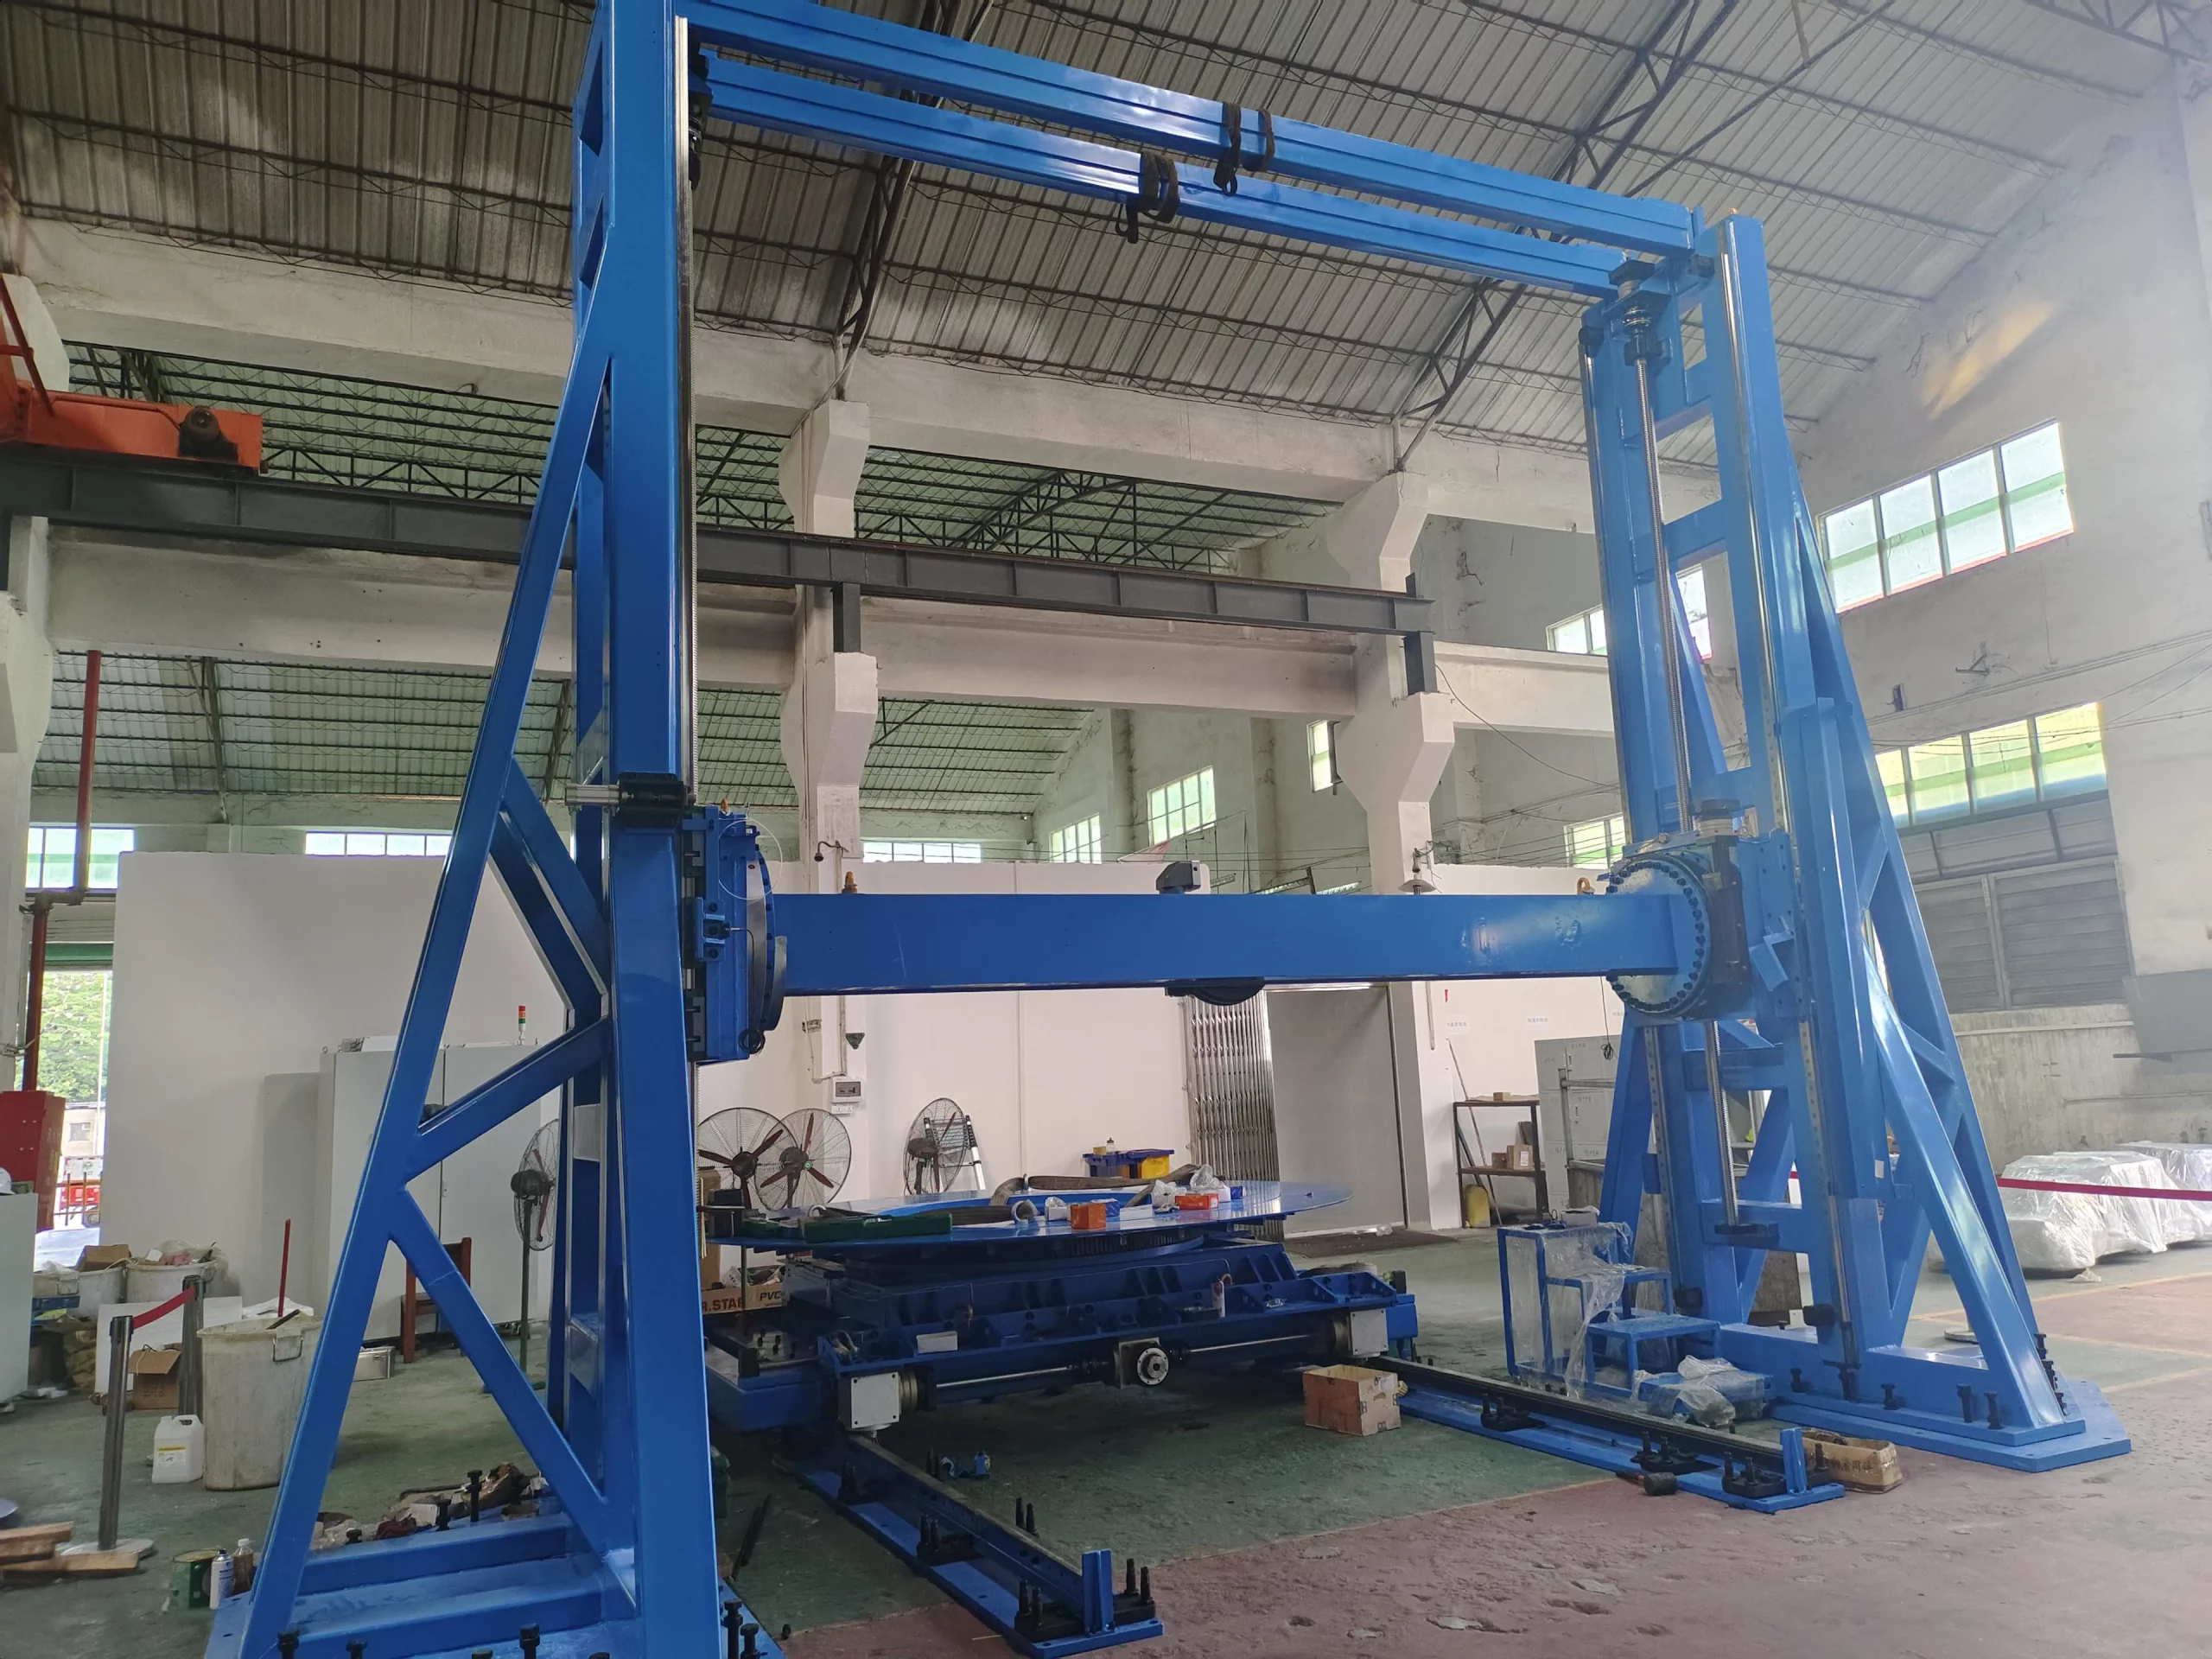
Tilpasset portalbevegelse for et håndteringsbehov på 10 tonn

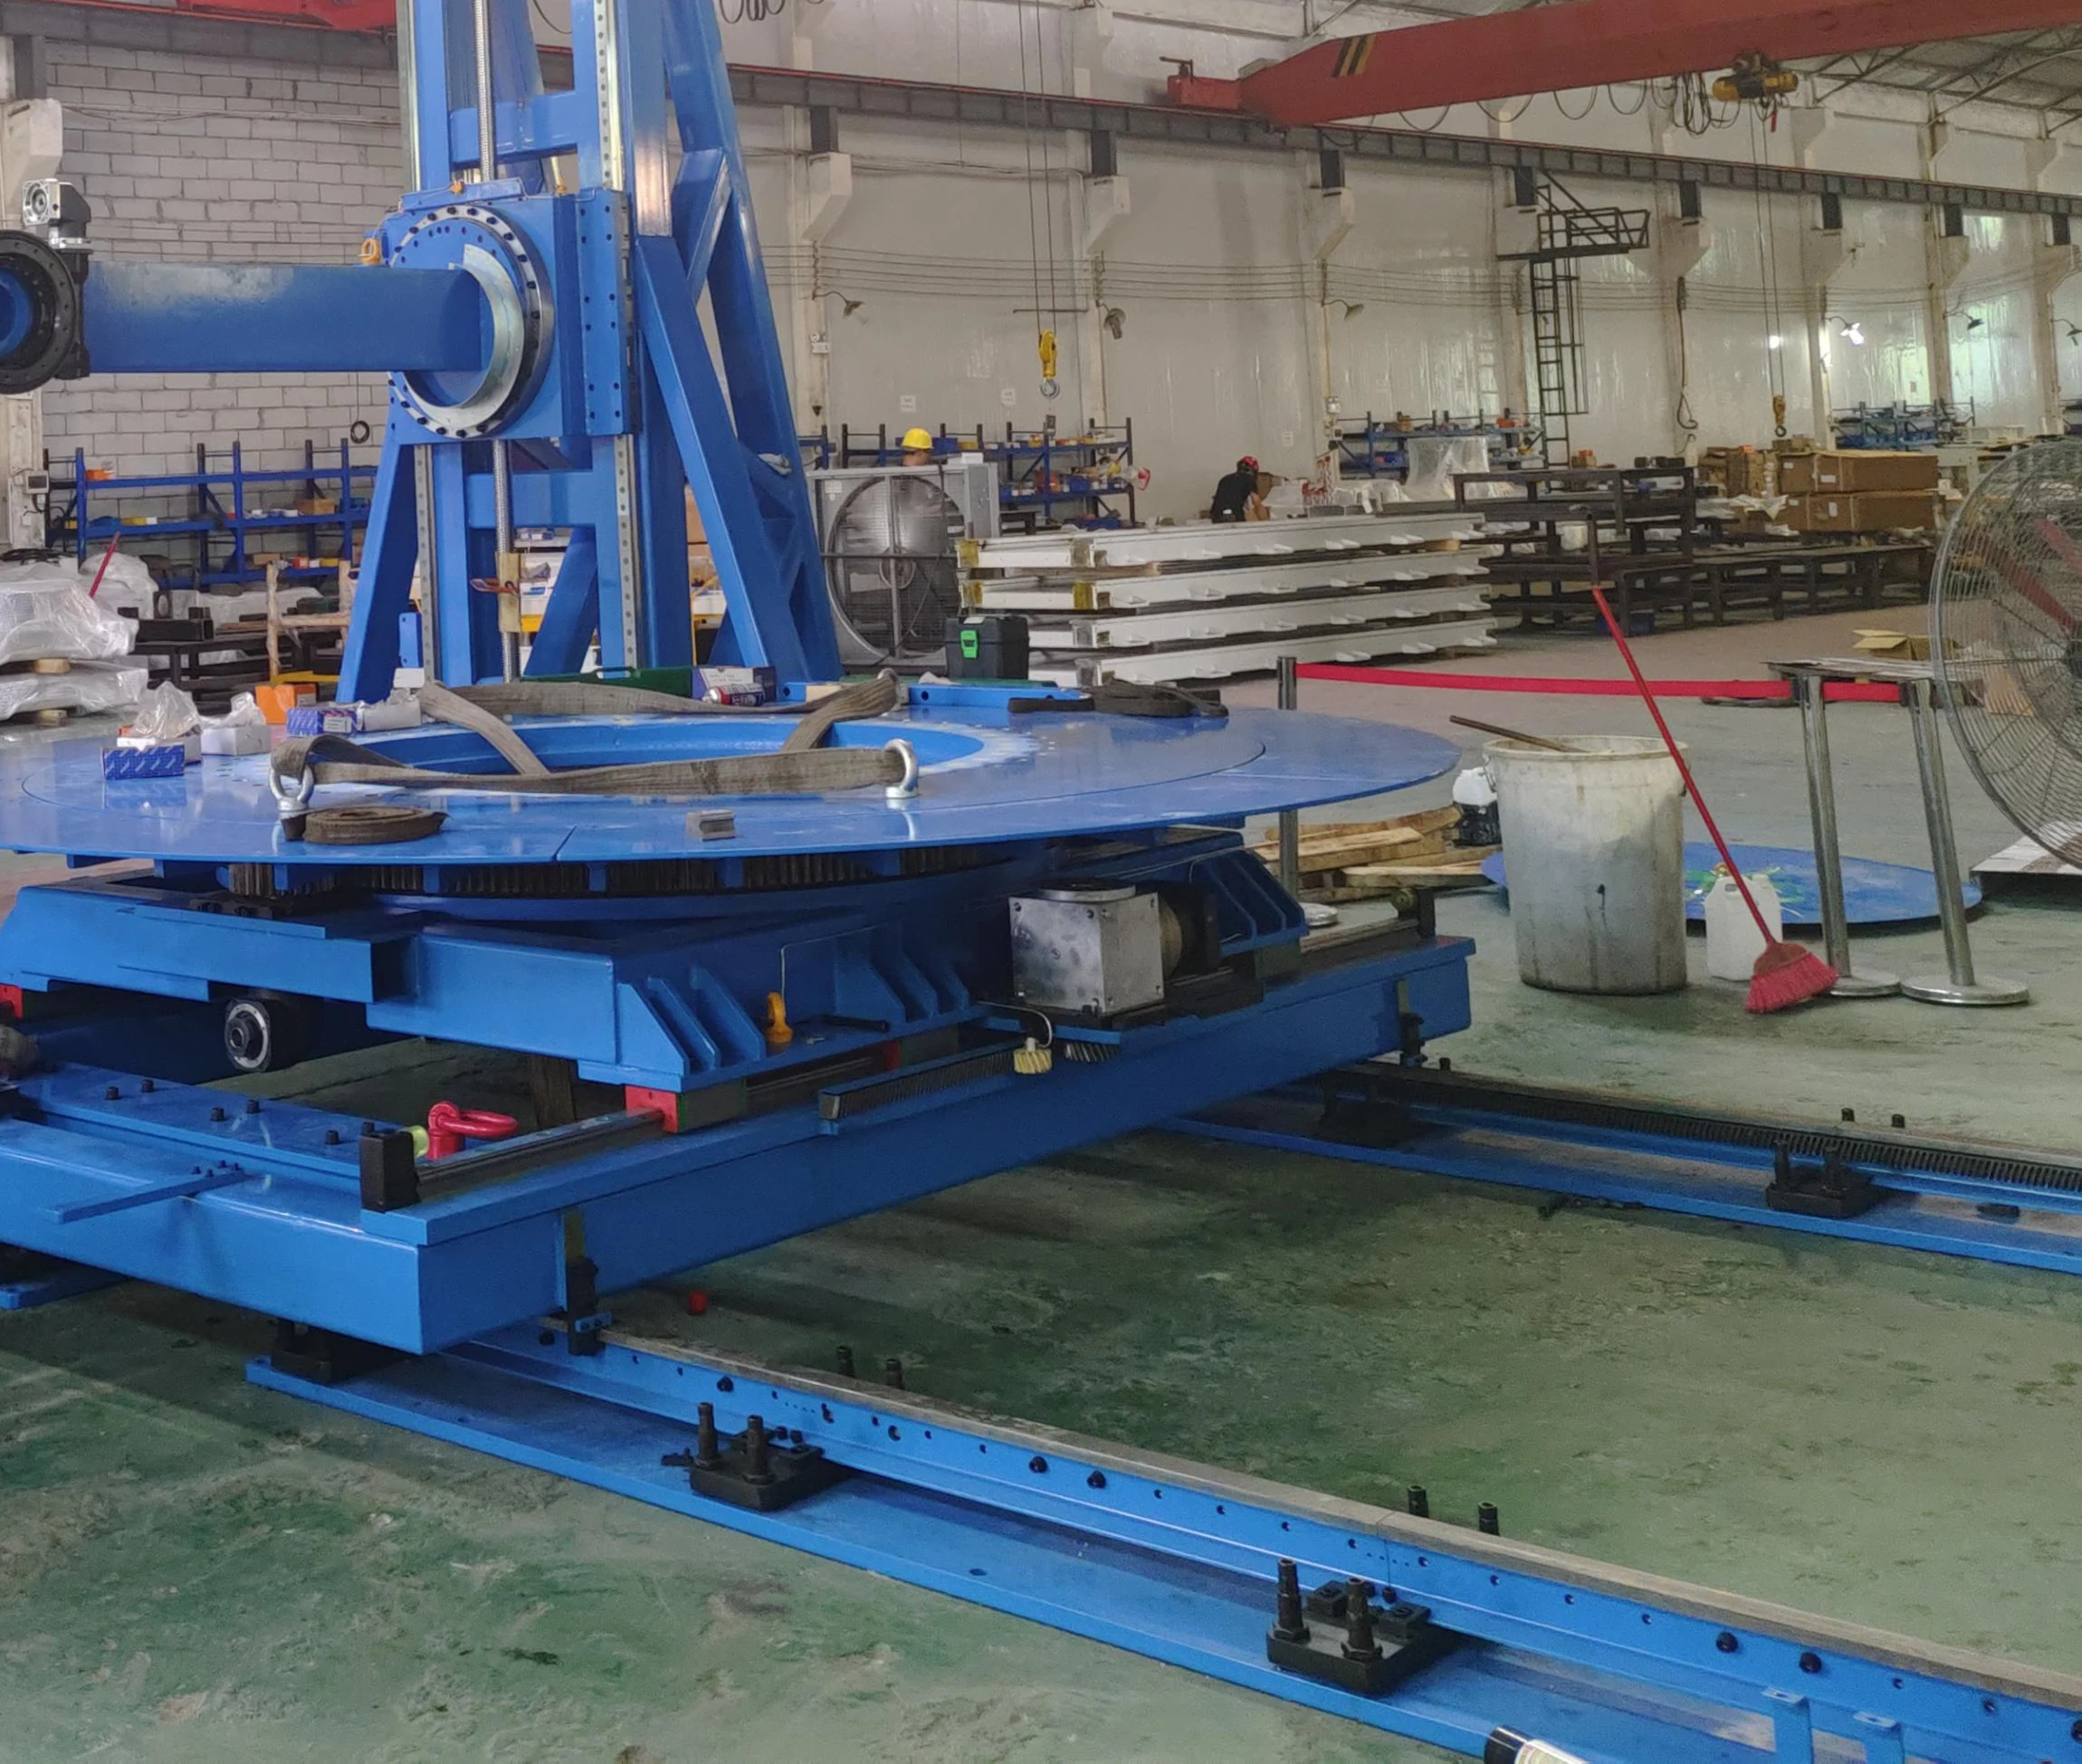
EVST har bygget en spesialtilpasset portalskinne for en håndteringsapplikasjon på 10 tonn. Dette er et prosjekteksempel, ikke en standard produktvurdering eller et løfte om at samme oppsett passer til en annen applikasjon.

Konstruert fra prosjektets lasttilfelle og arbeidskonvolutt
Struktur, akser og grensesnitt definert etter teknisk gjennomgang
Endelige kapasitets- og bevegelsesparametere bekreftet per prosjekt
Blått spesialtilpasset kraftig portalbevegelsessystem i et produksjonsverksted
Tilpasset portalutstyr og skinnemoduler i et produksjonsverksted

Hvorfor EVST

Konfigurasjon, fabrikasjon og kontroller i én arbeidsflyt

Applikasjonsdrevet ingeniørarbeid, støttet av over 15 års teamerfaring innen skinnesystemer

Robot-, last- og layoutinndata oversettes til drivstørrelser, strukturell konfigurasjon og integrasjonskrav før den endelige designen publiseres.

Flere inspeksjoner underveis

Kontroller i viktige produksjonsstadier dekker hullposisjon, planhet og driftstilstand uten belastning, slik at problemer kan identifiseres før levering.

Maskineringskapasitet for kritiske grensesnitt

Flere maskineringsressurser støtter dimensjonskontroll for monteringshull, plasseringsflater og grensesnitt mellom spor og modul.

Stressavlastende utglødning

Strukturkomponenter gjennomgår gløding for å redusere restspenning og støtte langsiktig dimensjonsstabilitet.

Ofte stilte spørsmål

Grunnleggende om planlegging av robotspor

Hva er en robotbane?

En robotbane er en motordrevet lineær akse som beveger robotbasen mellom arbeidsposisjoner. Den utvider robotens arbeidsområde og kan la én robot betjene en lengre prosessbane eller flere stasjoner.

Hvordan velger jeg mellom bakke-, himmel- og fagverksoppsett?

Start med prosessgeometrien og begrensningene på stedet. Bakkespor er tilgjengelige og direkte; himmelspor bevarer tilgang til gulvet eller støtter forhøyede orienteringer; fagverkssystemer dekker større, applikasjonsspesifikke arbeidsområder. EVST bekrefter strukturen etter å ha gjennomgått celleoppsettet.

Er nominell vognlast den samme som nyttelasten på robotens håndledd?

Nei. Nominell vognlast gjelder for den bevegelige plattformen og inkluderer robotkroppen. Håndleddsnyttelast er lasten som håndteres ved robotflensen. Oppgi begge verdiene, pluss eventuelle stigerør eller utstyr montert på vognen.

Hvordan forholder total sporlengde seg til effektiv reisevei?

Effektiv vandring er kortere enn den totale sporkonstruksjonen fordi robotbasen og nødvendige endeklaringer opptar deler av lengden. Endelig vandring bekreftes fra celleoppsettet.

Kan sporlengden tilpasses?

Ja. Referansen bruker moduler på 3, 4, 5 og 6 m, mens det totale sporet og den effektive reiseveien er konfigurert for prosjektet. Lengre eller forskjellige arrangementer krever teknisk gjennomgang av konstruksjonen, skjøtene og tomten.

Hvilke beskyttelsesalternativer kan vurderes?

Tilgjengelige alternativer inkluderer helt lukkede beskyttelsesdeksler, belger, rutete platedeksler og delvis lukkede metallplatedeksler. Tilpasset konstruksjon i rustfritt stål 304 kan også vurderes for aktuelle prosjekter.

Hvilken informasjon om nettstedet er nødvendig?

Del tilgjengelig fotavtrykk, informasjon om fundament, forsyningsledninger, maskin- og inventarposisjoner, tilgangsbegrensninger og eventuelle nødvendige sikkerhets- eller kontrollergrensesnitt. Bilder og en celletegning er nyttige for en innledende gjennomgang.

Hva bør jeg sende inn for en innledende konfigurasjonsgjennomgang?

Send robotens merke og modell, installert masse, nyttelast på håndleddet, nødvendig reisevei, bruksområde, målhastighet og repeterbarhet, driftssyklus, miljø, foretrukket layout og tilgjengelige tegninger på stedet.

Start med kravet

Forbered robotsporinndataene dine

Send robotmodell, installert masse, nødvendig reisevei, applikasjon, driftssyklus, miljø og en celletegning hvis tilgjengelig. EVST kan returnere en innledende konfigurasjonsanbefaling og tilbakemelding om layout.

Send dine krav
EVST-logo
Personvernoversikt

Dette nettstedet bruker informasjonskapsler slik at vi kan gi deg den beste brukeropplevelsen mulig. Informasjon om informasjonskapsler lagres i nettleseren din og utfører funksjoner som å gjenkjenne deg når du kommer tilbake til nettstedet vårt og hjelper teamet vårt med å forstå hvilke deler av nettstedet du synes mest interessant og nyttig.