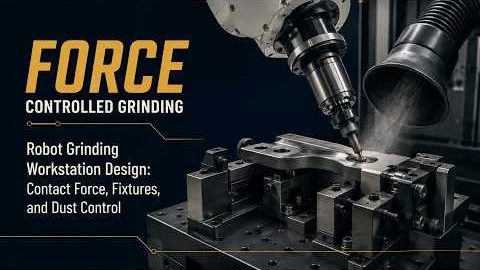
Robotisk slipe- og poleringsarbeidsstasjon – modeller, kraftkontroll og støvavsug
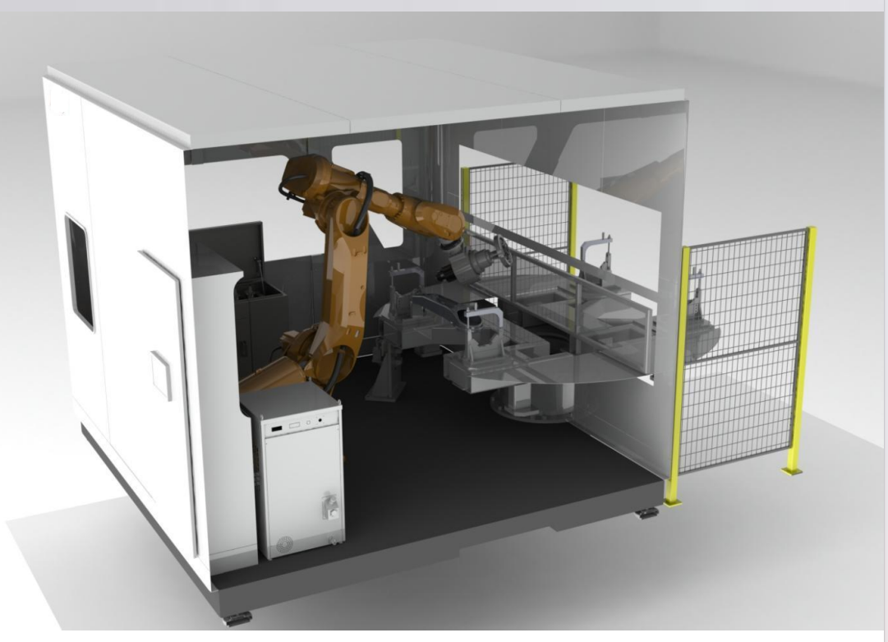
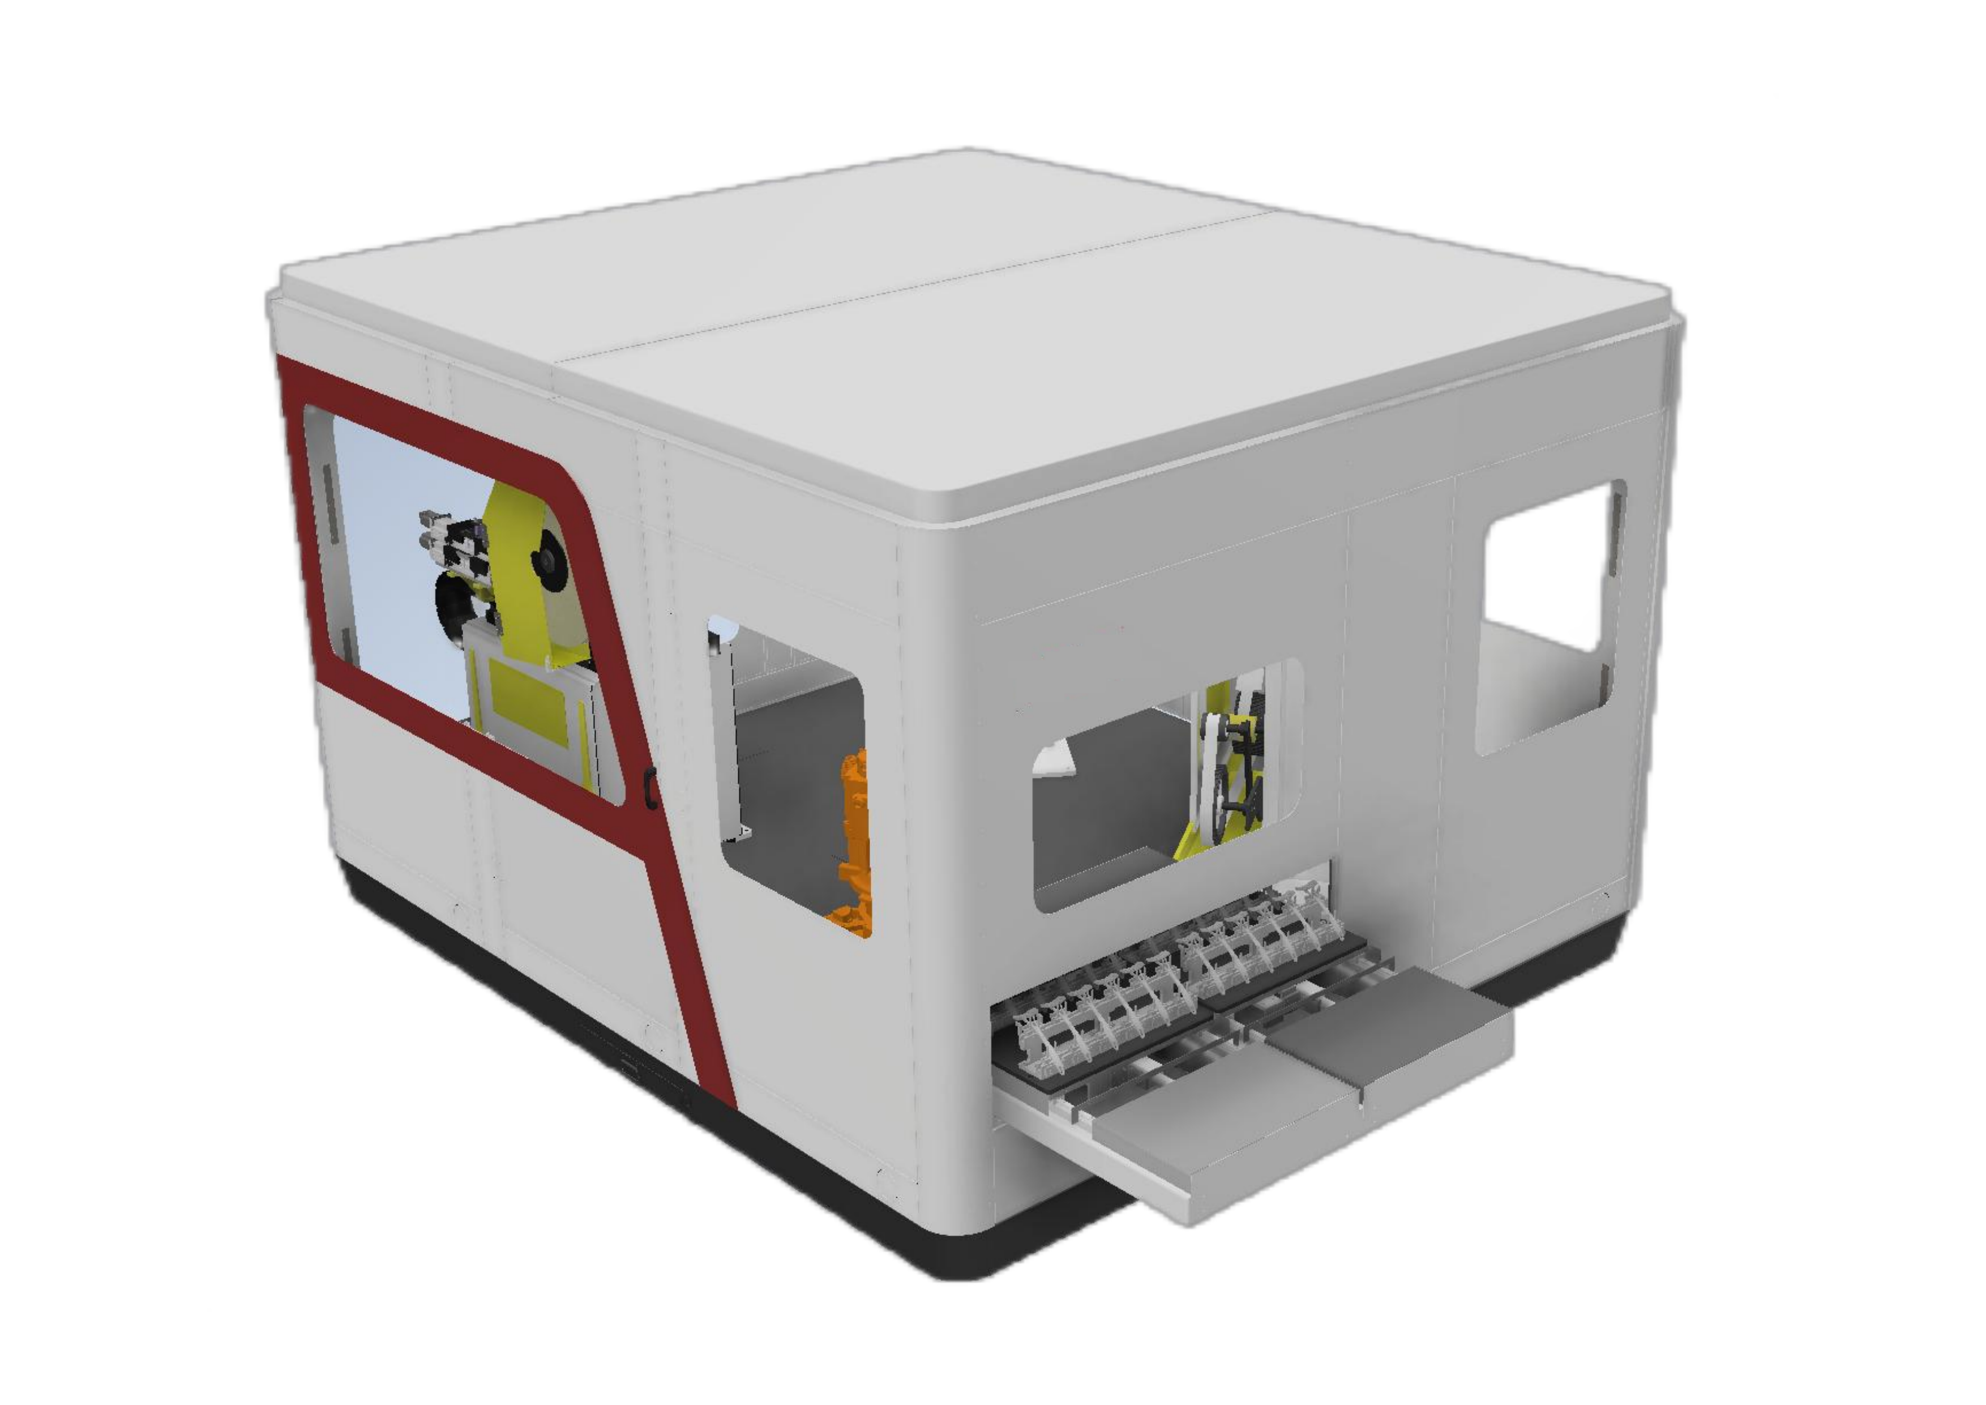
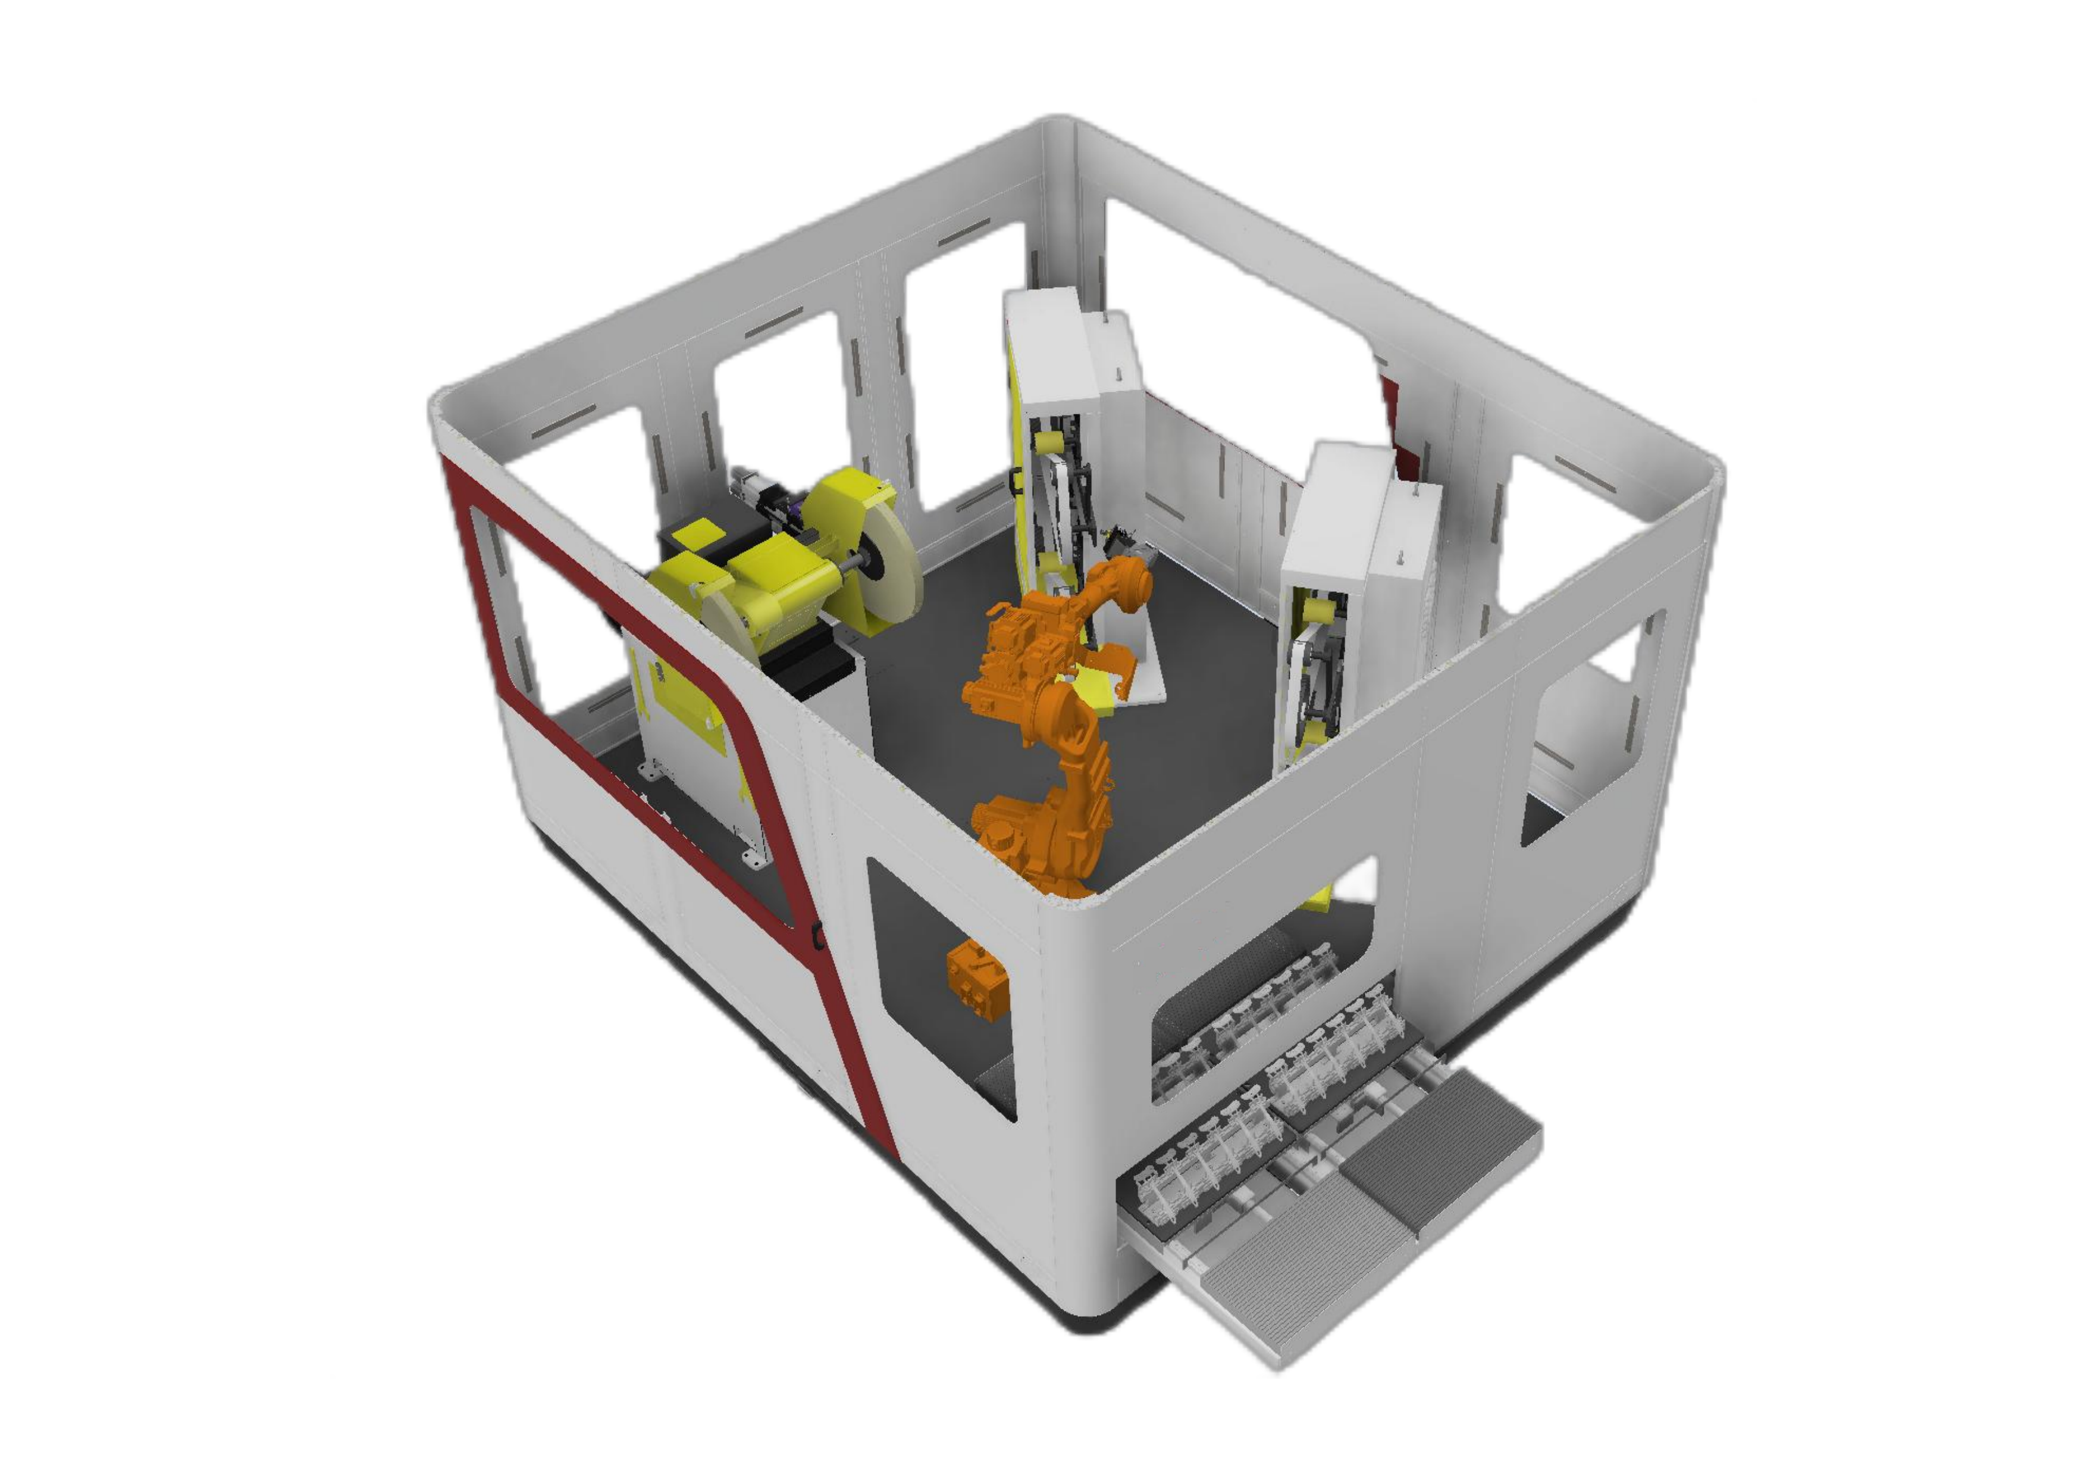
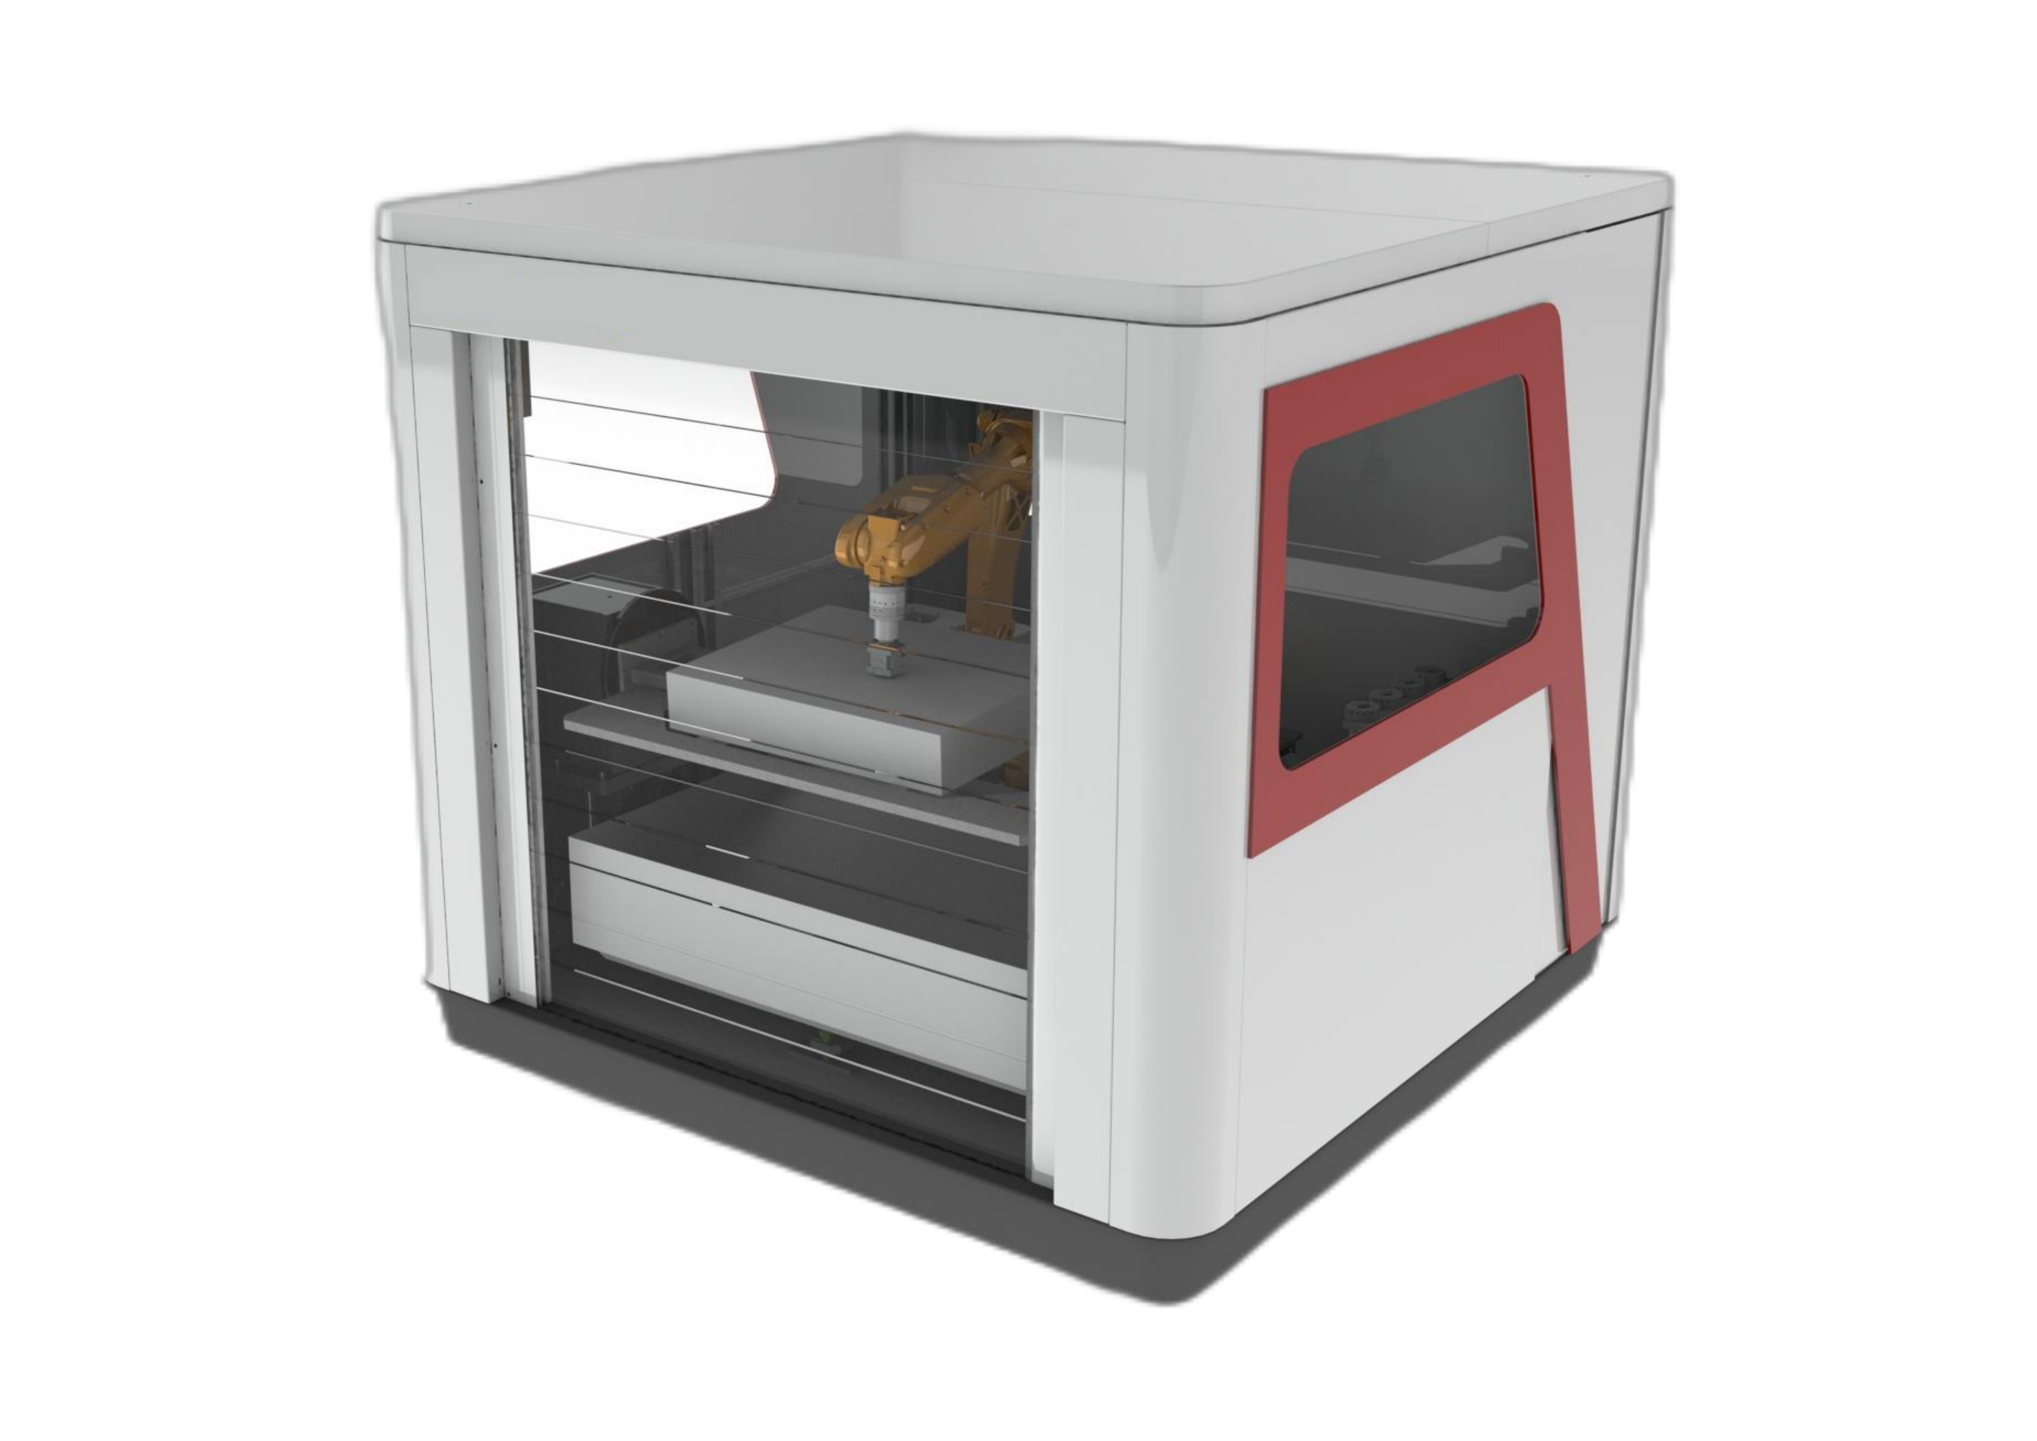
En robotbasert slipe- og poleringsarbeidsstasjon bruker et lukket kabinett for å holde støvet samlet og en modulær layout for vedlikehold, modifisering og oppgraderinger, og kombinerer robotstyrt etterbehandling med passende kraftkontroll- og støvavsugsutstyr.
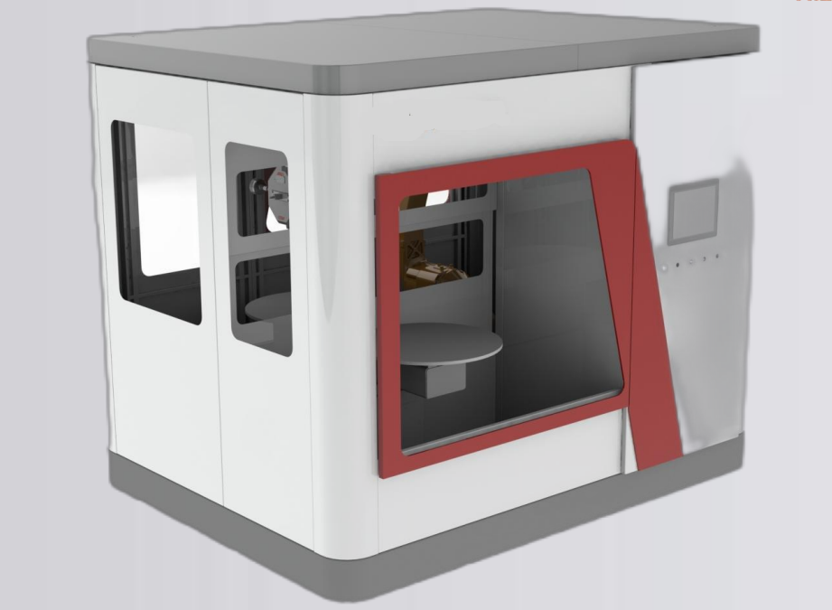
- Det lukkede kabinettet bidrar til å holde støvet inne under etterbehandlingsprosessen.
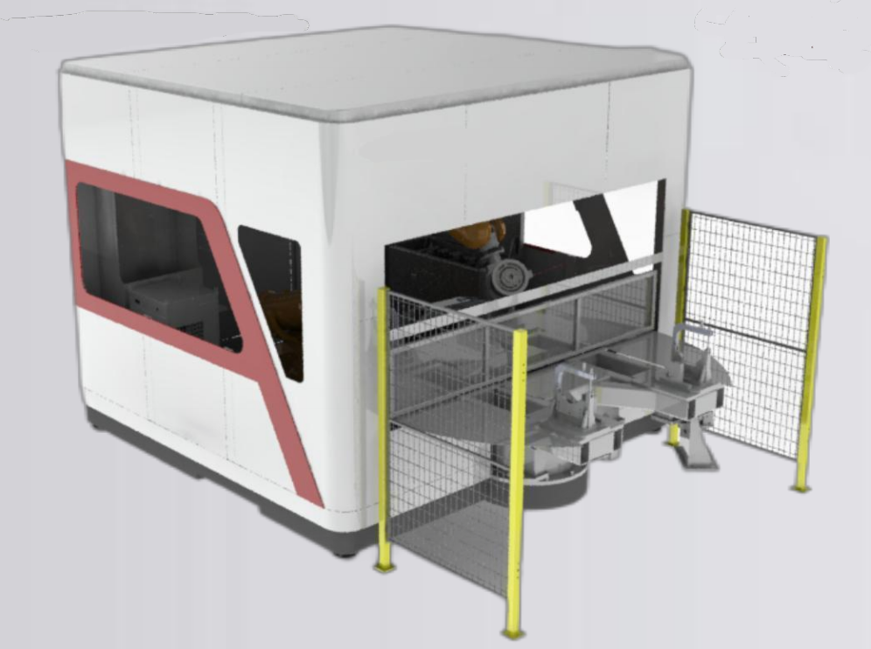
- En modulær layout gir tilgang for vedlikehold, modifikasjoner og senere oppgraderinger.
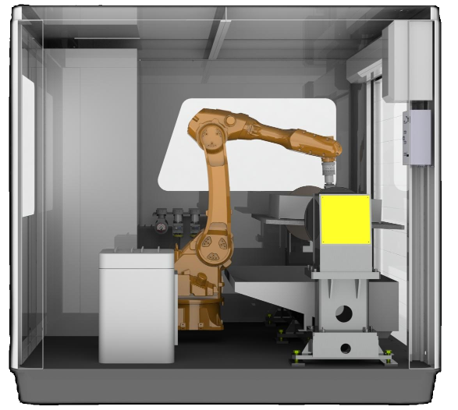
- Roboten bærer arbeidsstykket for finbearbeiding, med støtte for avgrading.
- Overvåkingsfunksjoner dekker ødelagte verktøy og belter, verktøylevetid og produksjonskapasitet.
- Båndslipere bruker pneumatisk flytekraft som standard, med elektronisk styrt konstant kraftflytekraft tilgjengelig som en oppgradering.
- Bordet med dobbelt lags materiale har en støvbestandig design.
Delvis holdt eller verktøyholdt: start med arbeidsstykket
Roboten bærer delen
For deler opptil 30 kg kan et delholdt arrangement ta arbeidsstykket direkte fra lasteposisjonen til en fast etterbehandlingsstasjon. Det kan redusere håndteringstrinn per del, mens de omkringliggende stasjonene krever mer gulvplass.
Roboten bærer verktøyet
I et verktøyholdt arrangement bringer roboten verktøyet til et større eller tyngre arbeidsstykke. Oppsettet kan være mer kompakt, mens verktøy- og slipemiddelskift legger til trinn i enkeltdelsyklusen.
Tallet på 30 kg er en grense for rutevalg, ikke den tillatte delvekten for hver modell. Modelltabellen nedenfor definerer robotens nyttelast og anbefalt delvekt separat.
Spesifikasjoner for arbeidsstasjonsmodell
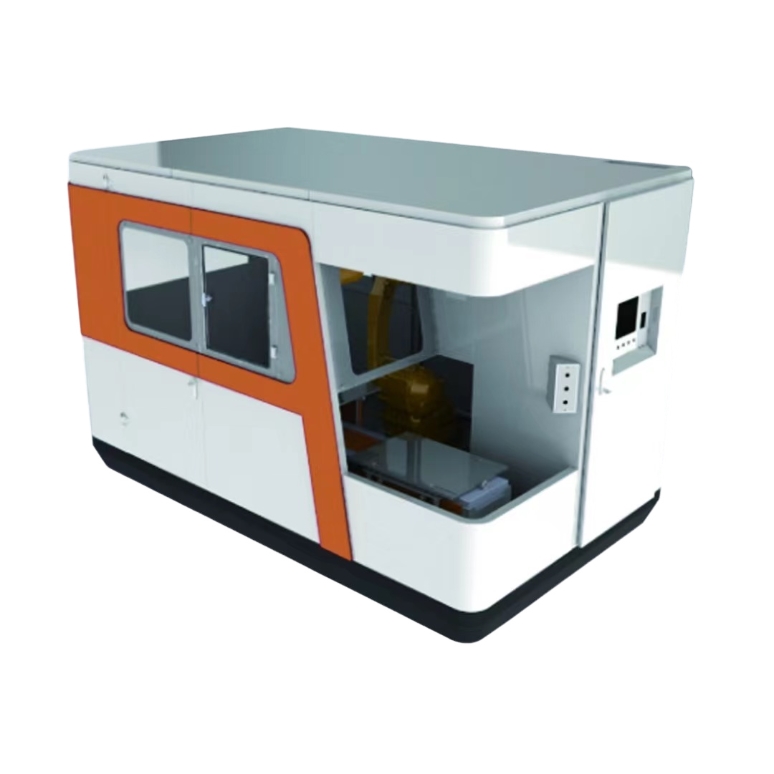
Sammenlign de støttede modellseriene for en delholdt konfigurasjon. Delens dimensjoner, delvekt og robotens nyttelast er separate grenser; velg en rad som passer til arbeidsstykket.
Bla horisontalt for å sammenligne hvert felt.
| Modell | Robot nyttelast | Delvekt | Delkonvolutt | Samlede dimensjoner | Tilførsel / nominell effekt | Slipenøyaktighet |
|---|---|---|---|---|---|---|
| EVSPG-10A | 10 kg | ≤3 kg | 100 × 100 × 50 mm | 3450 × 2200 × 2260 mm | AC 380 V / 11.5 kW | ±0.1–0.2 mm |
| EVSPG-20A | 20 kg | ≤7 kg | 200 × 200 × 100 mm | 3450 × 2200 × 2260 mm | AC 380 V / 12.5 kW | ±0.1–0.2 mm |
| EVSPG-30A | 30 kg | ≤15 kg | 300 × 300 × 150 mm | 3450 × 2200 × 2260 mm | AC 380 V / 13.5 kW | ±0.1–0.2 mm |
| Relevante materialer | Aluminiumsstøpegods, liten maskinvare | |||||
| Industrirobot | EVST | |||||
Nøyaktighetsfeltet beskriver slipenøyaktigheten. Krav til robotbevegelse sammenlignes separat nedenfor.
Standard slipe- og poleringsmoduler
Standardmoduler inkluderer båndslipere med to stasjoner, båndslipere med én stasjon og poleringsmaskiner med én stasjon. Poleringsmoduler for brede bånd, store deler og små deler støtter modulære kombinasjoner, med flytende og automatiske kompensasjonsordninger.
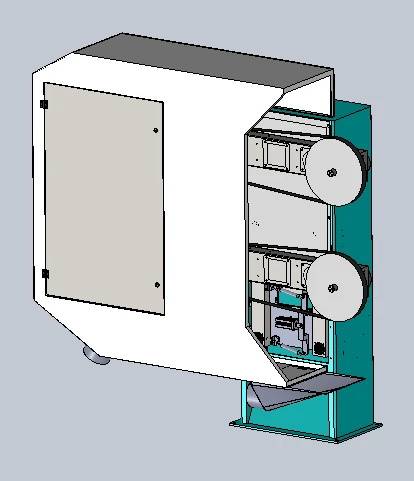
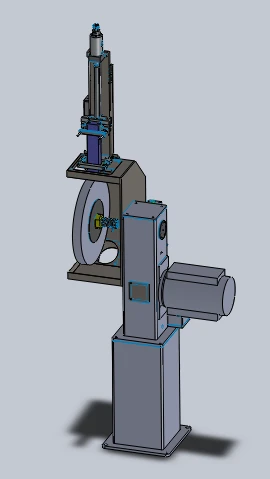
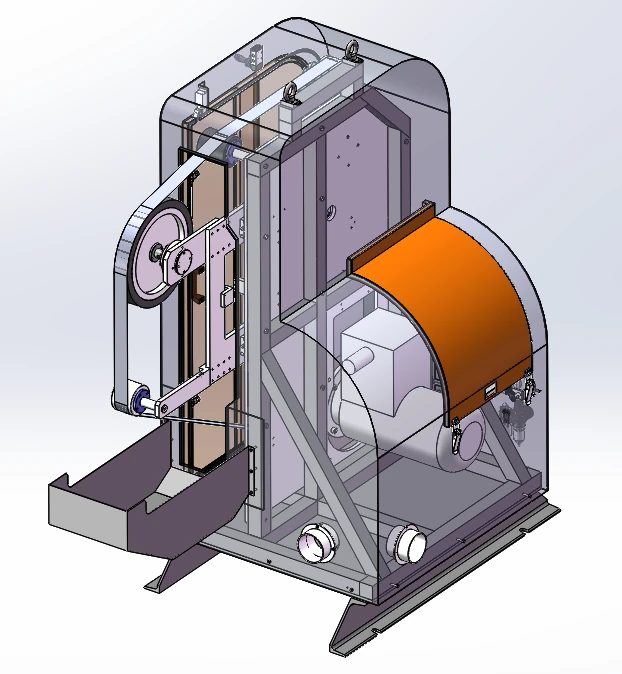
En beltemaskinkonfigurasjon bruker en eksplosjonssikker drivmotor på 4 kW, en maksimal rotasjonshastighet på 2800 o/min og et slipebånd på 2800 mm × 70 mm. Den inkluderer beltesporing, en støvbeholdertilkobling, standard pneumatisk flytende mekanisme med et elektronisk oppgraderingsalternativ for konstant kraft og mulighet for en flytende spindel.
Syv forbruksfamilier og deres roller
Valg av forbruksmateriale følger ønsket operasjon og kontaktform. Ulike stasjoner kan kombineres for å bevege seg mellom slipefjerning og polering.
Slipebånd
Båndsliping langs den valgte kontaktveien.
Klaffhjul
Slipende overflatebehandling med hjulformet slitemateriale.
Nylonhjul
Overflatepolering med nylonhjulstasjon.
Sisalhjul
Hjulpolering innenfor den nødvendige etterbehandlingssekvensen.
Poleringsskiver for tøy
Polering med en klutskivestasjon.
Filer
Lokal filing og kantavgrading.
Freser
Fresing og materialfjerning før etterfølgende etterbehandling.
Tvangsstyrt robotsliping
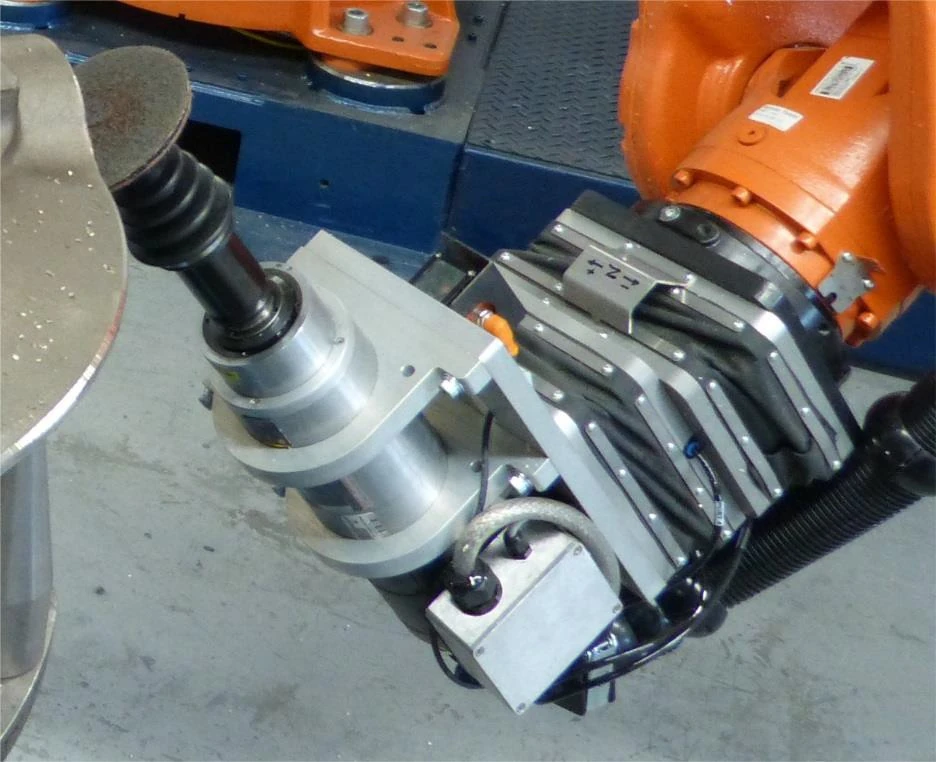
Passiv pneumatisk ettergivelighet
En proporsjonalventil styrer trykket inne i flytemekanismen, med kontrollinnstillingen justert for robotens stilling. Mekanisk ettergivenhet gir et flyteområde på ±10 mm.
Aktiv krafttilbakemelding
Krafttilbakekobling justerer den flytende enheten fremover eller bakover for å opprettholde kontakten når delposisjonen, deltoleransen eller slipeslitasjen endres. Det kontrollerte kraftområdet er på forespørsel.
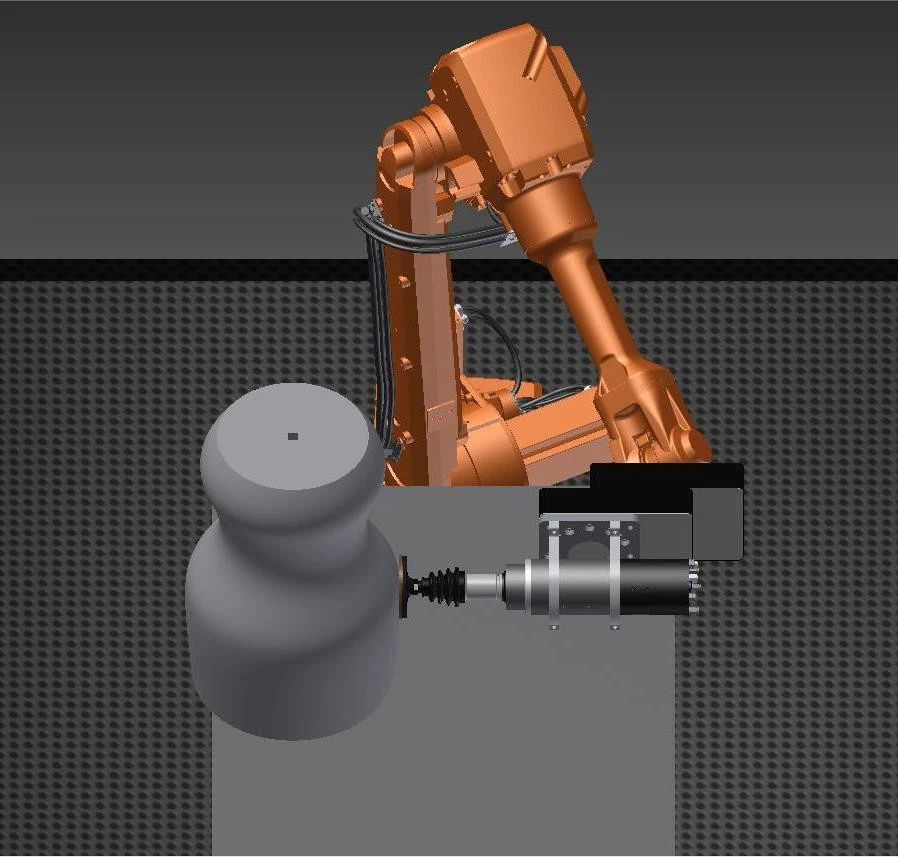
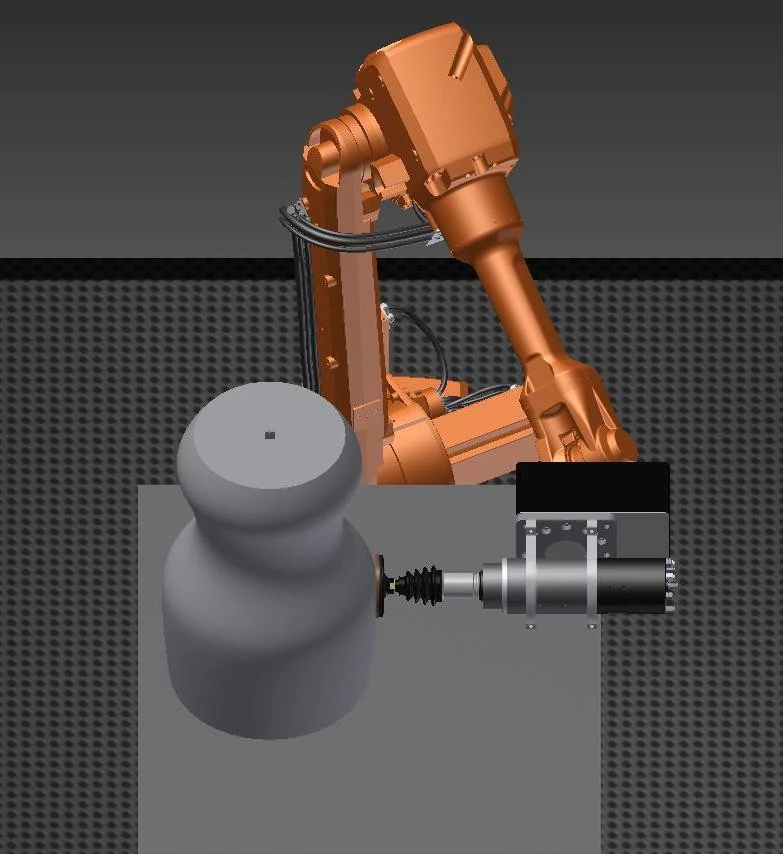
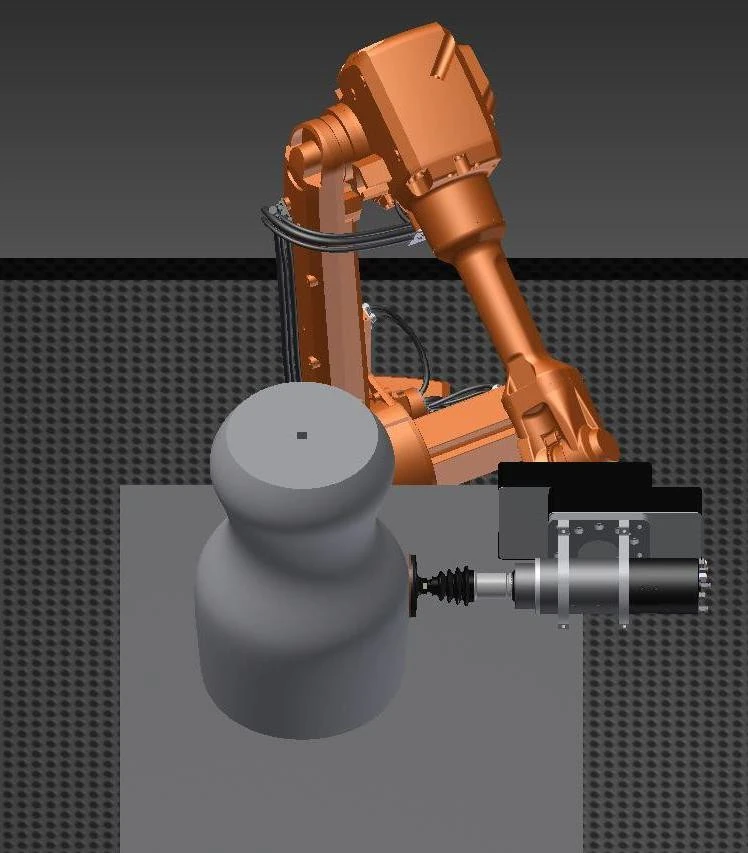
Et verktøyalternativ for kraft-/posisjonskontroll i alle posisjoner støtter automatiske verktøyskift og er spesifisert for kontinuerlig drift med IP65-beskyttelse. Dette er spesifikasjoner for verktøyalternativer, separate fra kravene til robotkroppen.
Verktøy- og kraftkontrollutstyrsalternativer
Verktøyfamilier
- Oscillerende flytende spindel
- Oscillerende spindel
- Flytende roterende fil
- Tvangsstyrt flytende tungsliper
- Kraftstyrt båndsliper
- Fast båndsliper
Skjemaer for kraftkontrollutstyr
- Utstyr for kraftkontroll i alle posisjoner
- Enveis kraftstyrt kvern
- Toveis, tvangsstyrt kvern med to stasjoner
- Tvangsstyrt avgradingsutstyr
Radialt flytende elektriske spindler er et annet alternativ for verktøygrensesnitt. Velg verktøyfamilie rundt operasjon, kontaktretning og tilgjengelig tilgang.
Støvavsug og arbeidskabinettet
Patronfilterkonfigurasjonen bruker negativtrykksfiltrering, PTFE-belagt filtermedium og pulsrengjøring med skuffoppsamling. De tekniske verdiene vises nedenfor.
| Teknologielement | Parameterverdi | Enhet |
|---|---|---|
| Power | 7.5 | kW |
| Luftstrøm | 8500 | m³ / h |
| Filterpatroner | 6 | patroner |
| Filterområde | 66 | m² |
| Filtreringsstørrelse | 0.3-1 | mikrometer |
| Filtreringseffektivitet | 99 | % |
| Komprimert lufttrykk | 0.4-0.6 | MPa |
| Innsamlingsbinger | 40 × 2 | L |
| Støynivå | 78 2 ± | dB |
| Innløpstilkoblinger | 4 × 200 | mm |
| Samlede dimensjoner | 1350 × 1100 × 2280 | mm |
| Tilførselspenning | 380 | V |
| Forsyningsfrekvens | 50 | Hz |
Grensesnitt mellom kabinett og støv
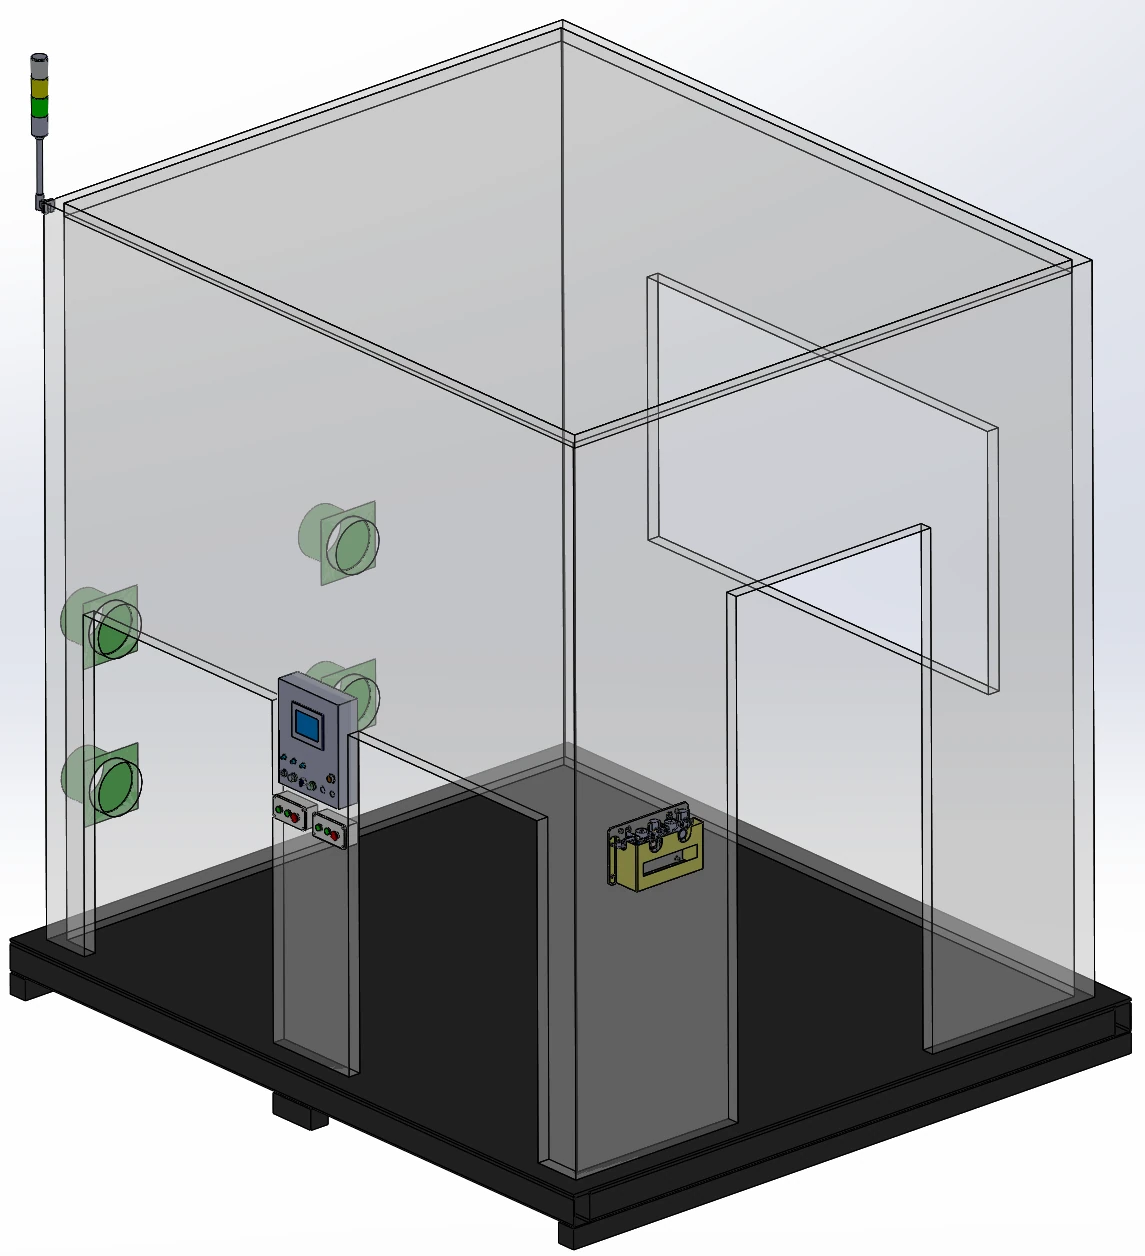
Et aluminiumsprofilskap med metallplater inkluderer et 5 mm akrylvindu, belysning og 4 avtrekkstilkoblinger. Et displaypanel, en knappboks for lastebekreftelse, en vedlikeholdsdør og en sokkel i Q235 karbonstål med gaffeltrucktilgang fullfører arrangementet.
Våtavsug og integrert støvkontroll
Våtavsug er en tilgjengelig metode for aluminium- og magnesiumstøv. Arbeidsstasjonskroppen kan inneholde støv med et ytre skall, støvbestandig dobbeltlags borddesign og støvbeholdertilkoblinger; støvdeteksjon og alarmer er konfigurasjonsalternativer.
Krav til robotbevegelse og beskyttelse
Velg en seksakset robot for applikasjonen, og bruk disse bevegelses- og beskyttelseskravene som en sammenligningssjekkliste. Dette er robotvalgsbetingelser, separat fra arbeidsstasjonens slipenøyaktighet og det kontrollerte kontaktkraftområdet.
- Robotens repeterbarhet
- ± 0.02 mm
- Effektiv lineær hastighet
- ≥5 m/s
- TCP-nøyaktighet
- 0.2 mm
- Banenøyaktighet
- ≤0.2 mm Ved slipehastigheter opptil 300 mm/s
- Robotbeskyttelse
- IP67
- Kontaktlastreferanse
- 3–10 kg
Inline tilstandsovervåking
Forbruksvarer og verktøytilstand
Tilgjengelige funksjoner inkluderer deteksjon av båndbrudd, deteksjon av verktøybrudd og styring av verktøyets levetid. Verktøysmøring kan inkluderes for den valgte slipeverktøykonfigurasjonen.
Produksjonsstatus
Produksjonskapasitetsstyring utfyller overvåking av forbruksvarer. Gjennomgå nødvendige signaler og vedlikeholdstilgang sammen med det valgte verktøyet og kabinettoppsettet.
FSW-sømbehandling
Batteribrett i aluminium med FSW-sømmer
En typisk bruksområde er robotstyrt sliping av friksjonssveisede sømmer på batteribrett i aluminium.
Dobbeltsidig FSW-behandling
En separat tosidig applikasjon kombinerer en kraftstyrt spindel, en dreieposisjoner og våtavsug for å slipe 6 FSW-søm: 3 på forsiden og 3 på baksiden.
Relaterte rammebehandlingsoperasjoner
Relaterte batterirammeoperasjoner inkluderer sveiseflatefresing, avgrading og sliping av tetningsflater etter fresing.
Automatisert slipelinje: arbeidsstasjonsgrensesnitt
Når du planlegger en automatisert slipelinje, start med arbeidsstasjonsgrensesnittet: plassering av innkommende deler, overføringstilgang, avtrekkstilkoblinger og signaler som deles med omkringliggende utstyr. Tilpass oppsettet til etterbehandlingssekvensen og den nødvendige tilgangen for verktøyskift og vedlikehold.
Delvis eller verktøyvis – hvordan velger jeg for min del?
Bruk ruten for delholdte deler som et utgangspunkt for valg av deler opptil 30 kg, og sjekk deretter den modellspesifikke delvekten, gripetilgangen og etterbehandlingsbanen. Større eller tyngre deler passer til et verktøyholdt arrangement. Modelltabellen gir smalere delgrenser enn dette generelle rutekriteriet.
Hvilken nyttelast og delvekt av roboten dekker hver arbeidsstasjonsmodell?
De tre modellradene kombinerer robotnyttelaster på 10, 20 og 30 kg med anbefalte delvekter på opptil henholdsvis 3, 7 og 15 kg. Robotnyttelast og delvekt er forskjellige valgfelt; bruk begge sammen med delkonvolutten.
Passiv flytende eller aktiv kraftkontroll – hvilken trenger delen min?
Passiv pneumatisk ettergivenhet gir mekanisk flytende bevegelse. Aktiv krafttilbakemelding justerer forskyvningen for å kompensere for endringer i delposisjon, deltoleranser og slitasje på forbruksvarer, samtidig som kontakten opprettholdes. Velg tilnærming rundt overflaten og dens variasjon.
Hvilket kontaktkraftområde kan holdes?
Det kontrollerte kontaktkraftområdet er på forespørsel. Diskuter arbeidsstykkets materiale, geometri, finbearbeidingsverktøy og målflate før du velger kraftkontrollkonfigurasjon.
Hvilket støvavsug kreves for aluminium- og magnesiumstøv?
Våtavsug er en tilgjengelig metode for aluminium- og magnesiumstøv. Diskuter materiale og prosess når du velger avsugs- og innkapslingsutstyr; spesifikasjonene for patronfilteret beskriver en separat konfigurasjon.