
Konfigurasjoner for sveiserobotarbeidsstasjoner: Celler, skinne- og portalsystemer
En sveiserobotarbeidsstasjon kombinerer roboter, sveiseutstyr, håndtering av arbeidsstykker, fiksturer, kontroller og sikkerhetstiltak rundt et definert produksjonsbehov. Dette utvalgssenteret sammenligner fire konfigurasjonsfamilier og ruter applikasjonsspesifikke detaljer til dedikerte sider. Bruk lenkene på siden for å gå fra arbeidsstykkebegrensninger til en passende arkitektur.
Start med å plassere søknaden i en av fire familier
Hvert kategorikort bruker de samme feltene for å identifisere en valgrute. Numeriske verdier og tekniske forhold forblir i de relevante seksjonene nedenfor.
Lette og mellomstore celler
- Startform
- Repeterbare lette og mellomstore delfamilier
- Definere bevegelse
- Lokal vippe-, rotasjons- eller flerakseposisjonering
- Neste anmeldelse
- Fortsett til lyskonfigurasjonsruten
Store og høylastede stasjoner
- Startform
- Lange arbeidsstykker med stor konvolutt eller høy masse
- Definere bevegelse
- Høylastposisjonering og utvidet robotrekkevidde
- Neste anmeldelse
- Fortsett til den store ingeniørruten
Jord-, sky-rail- og gantry-systemer
- Startform
- Lange, brede eller høye soner utover én fast robotposisjon
- Definere bevegelse
- Robotbevegelse på lineære eksterne akser
- Neste anmeldelse
- Sammenlign fire mobilsystemarkitekturer
Posisjonerere og fester
- Startform
- Deler som krever stabil orientering og repeterbar plassering
- Definere bevegelse
- Flytt del- og hold-leddrelasjonene
- Neste anmeldelse
- Gjennomgå arbeidsstykkets bevegelse og holdegrenser
Fire begrensninger bestemmer den mest nyttige startruten
Begynn med arbeidsstykkets omslutning og lengde, og inkluder deretter den kombinerte arbeidsstykke- og fiksturbelastningen i posisjoneringsberegningen. Deretter definerer du bevegelsesaksene og robotdekningen som trengs over sømkartet. Til slutt, avgrens arkitekturen etter sveiseprosess og skjøtform; konfigurasjonsnavnet er bare et utgangspunkt for prosjektbekreftelse.
Konvolutt og lengde
Avgjør om én fast robotplassering kan dekke alle nødvendige sømmer.
Posisjonering av last
Behandle arbeidsstykket, fiksturen og den dynamiske orienteringen som ett lastproblem.
Bevegelsesakser
Skille mellom å flytte delen, flytte roboten eller kombinere eksterne akser.
Gjeldende sveiseprosess
Skjerm skjøten og utstyrsgrensen for gassskjermet sveising, argonbuesveising eller lasersveising.
Lukkede konfigurasjoner for repeterbare delfamilier
Når arbeidsstykkets omhylling og last passer til lokal vending, horisontal rotasjon, flerakset posisjonering eller støtte for hodedokke og bakdokke, begynn med en konfigurasjon på cellenivå. Den dedikerte siden sammenligner seks arrangementer samtidig som beslutninger om fikstur, robotmengde og sikring holdes prosjektspesifikke.
robotiske sveisecellekonfigurasjoner for lette og mellomstore arbeidsstykker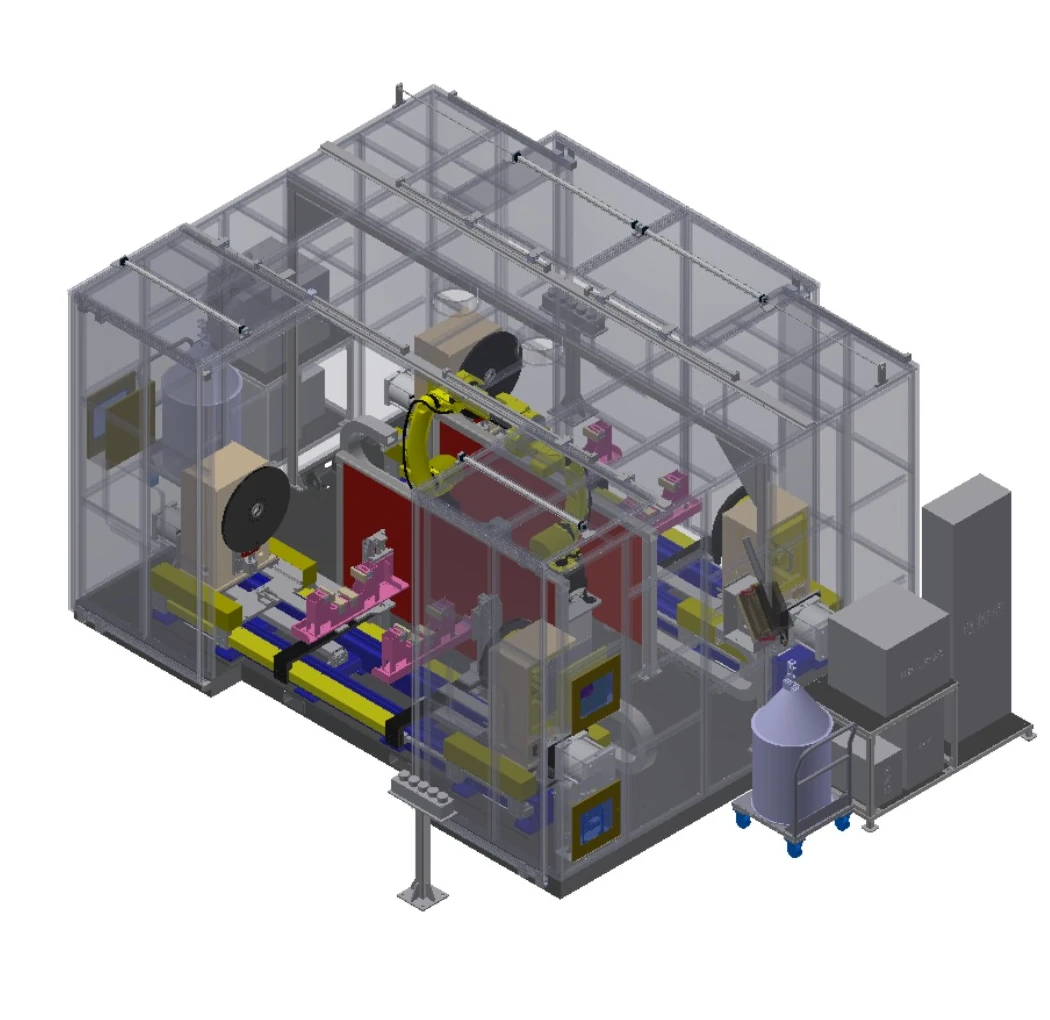
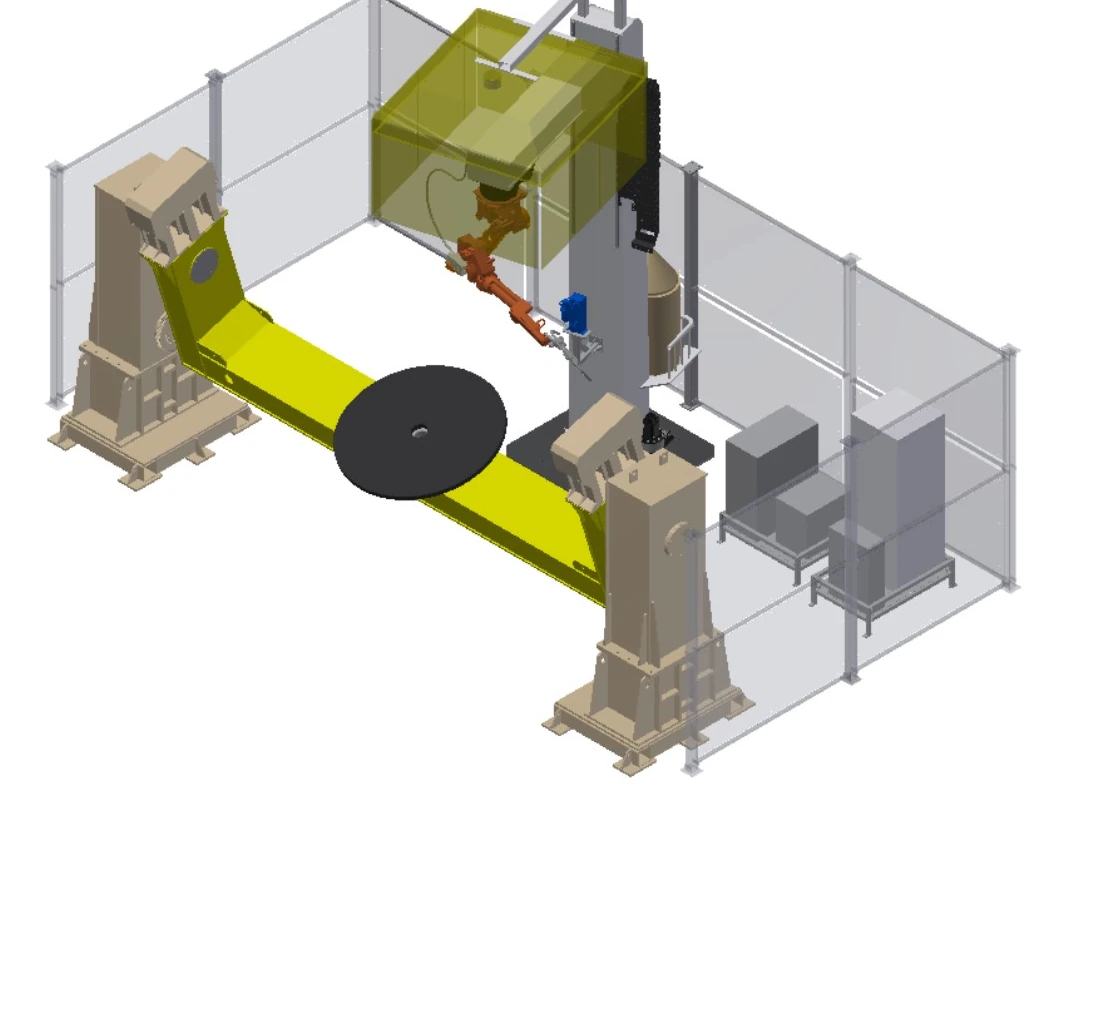
Konstruerte stasjoner for lange, store eller høymassede deler
Når lengde, masse, rotasjonsdiameter eller lastemetode overstiger en konvensjonell cellekonvolutt, start med begrensninger for støtte, posisjonering, ekstern bevegelse og beskyttelse. Den dedikerte siden presenterer åtte tekniske utgangspunkt i stedet for faste utstyrspakker.
Kraftige sveiserobotarbeidsstasjoner for store og tunge delerFire bakkeskinne-, skyskinne- og gantry-arkitekturer
Når én fast robotposisjon ikke kan dekke den nødvendige lengden, høyden eller spennvidden, fører lineære eksterne akser roboten til sømsonen. Disse fire arkitekturene adresserer oppreist gulvbevegelse, invertert gulvbevegelse, flerakset overheadbevegelse og bred portaldekning.
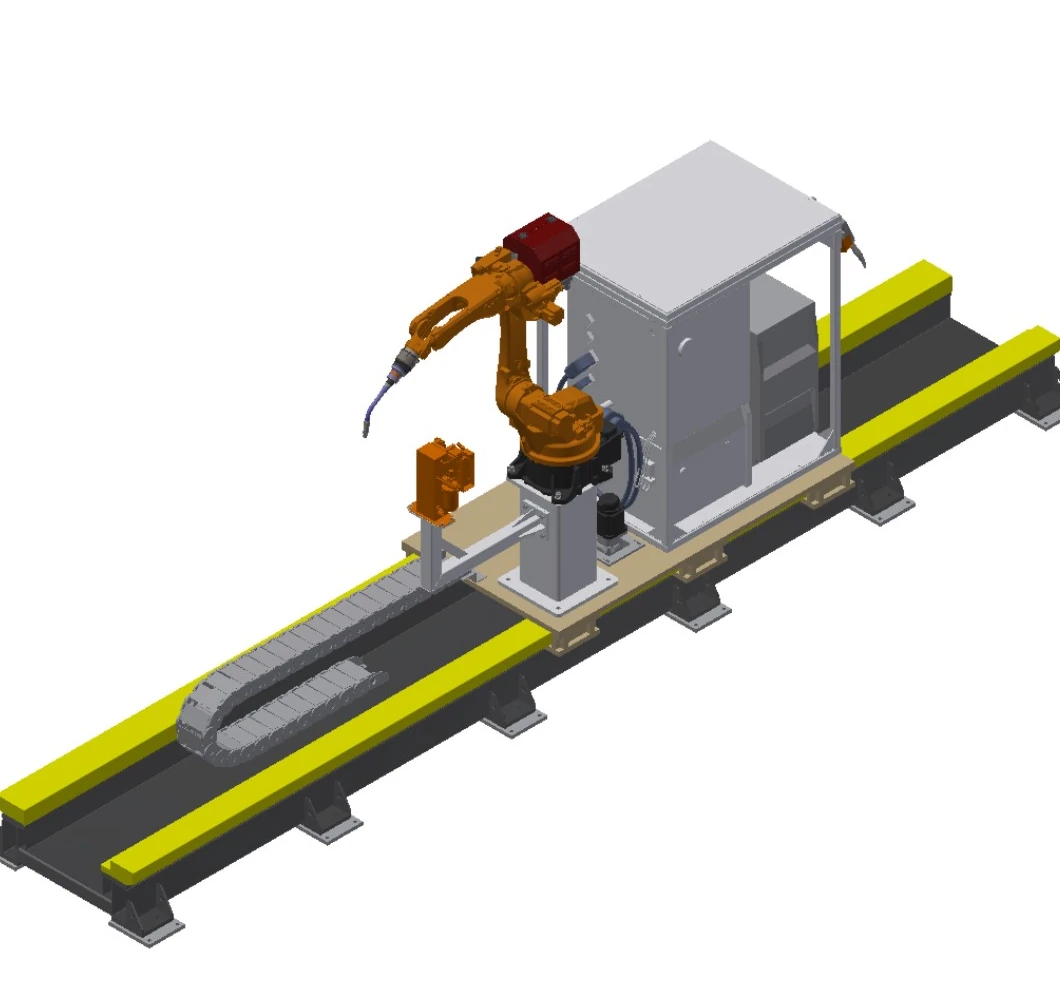
Oppreist jordskinne-sveisesystem
Utvider robotdekningen langs lange arbeidsstykker samtidig som roboten holdes oppreist på en gulvmontert vogn.
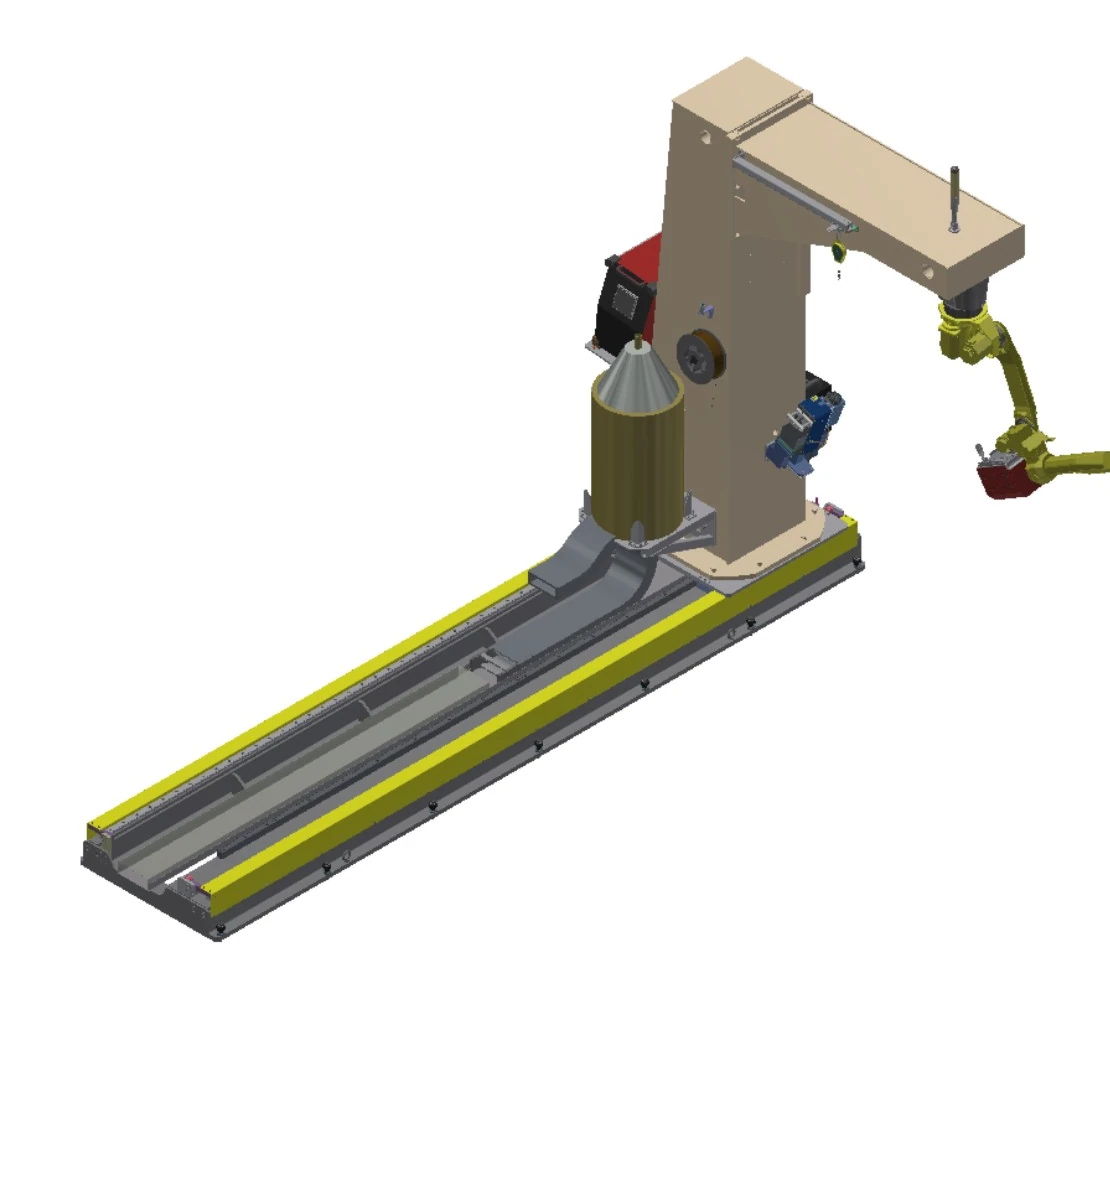
Invertert jordskinne-sveisesystem
Kombinerer gulvbevegelse med en invertert C-ramme når tilgang over hodet er nyttig langs et langt arbeidsstykke.
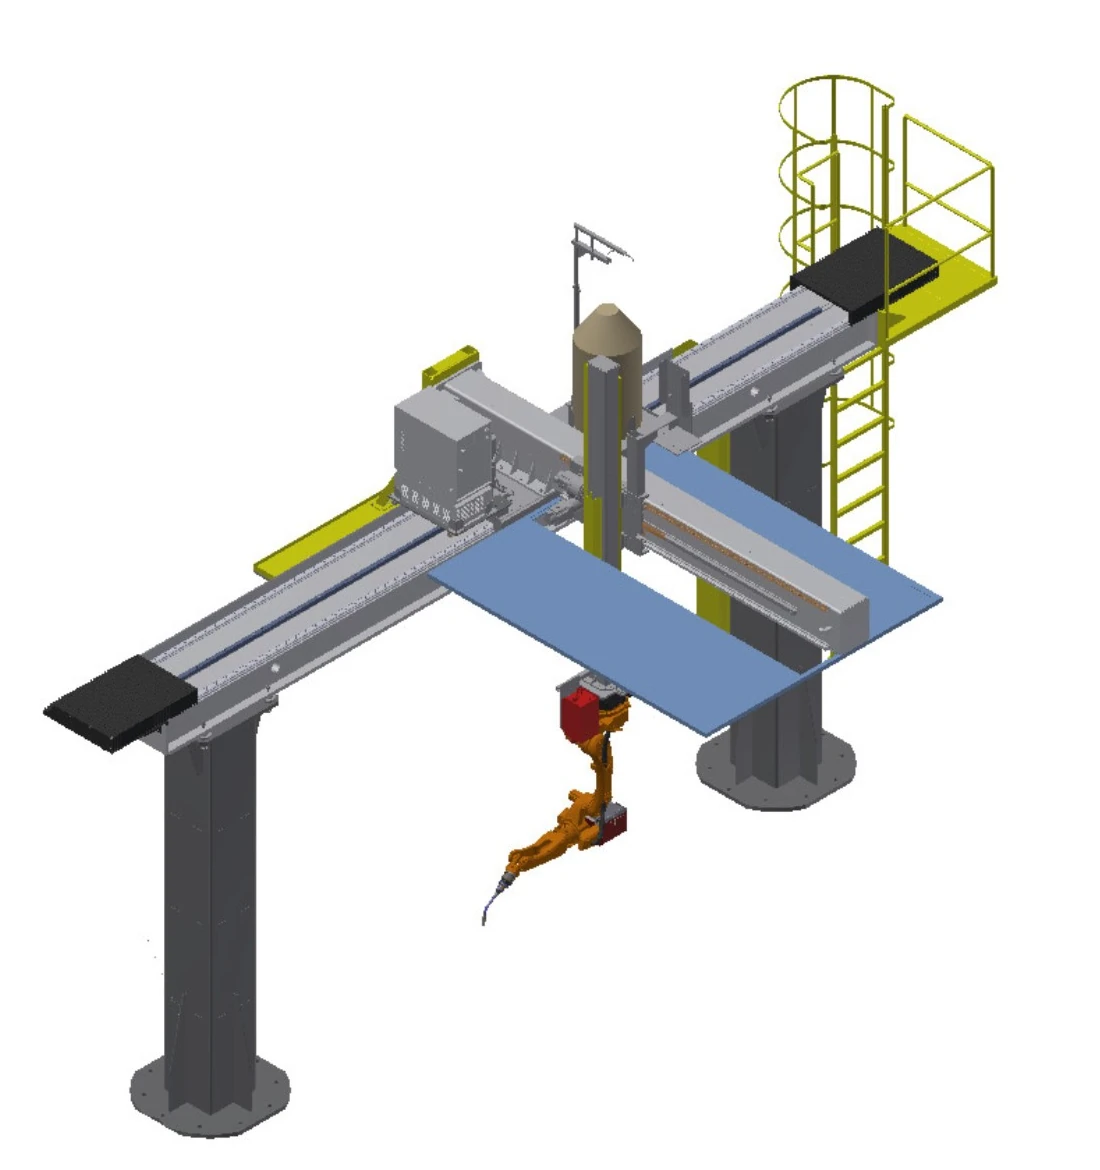
Invertert Sky-Rail sveisesystem
Beveger en invertert robot over arbeidssonen i valgbare aksekombinasjoner for lengde, sidelengs rekkevidde og høyde.
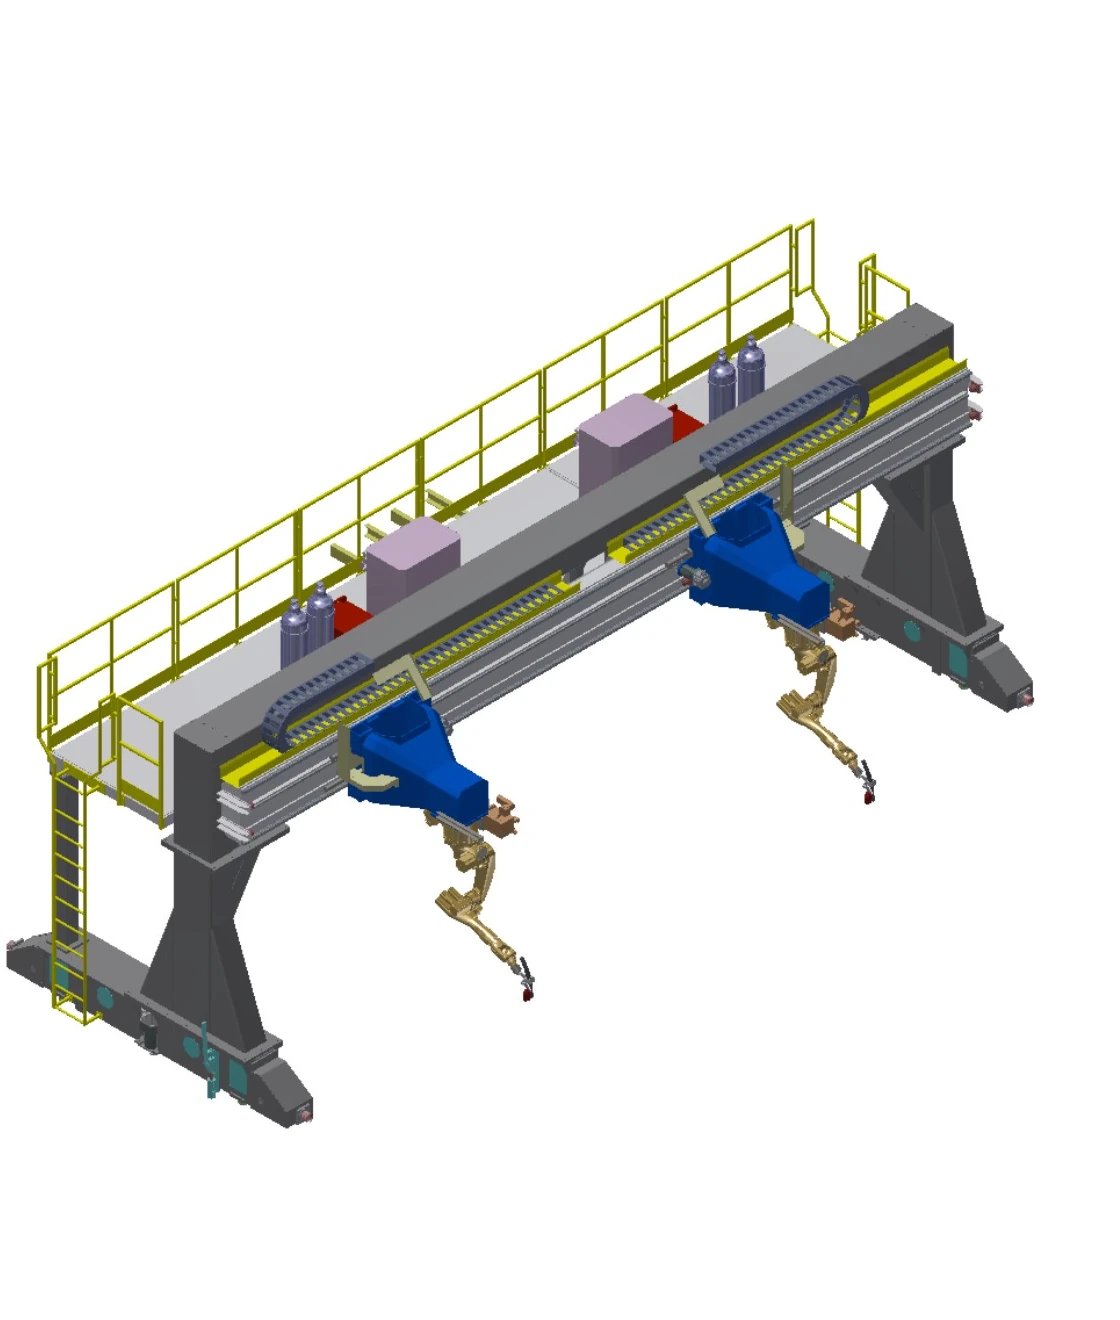
Invertert gantry-sveisesystem
Skaper et bredt overliggende område med lang Y-bevegelsesvei og synkronisert dobbeltdrift for store arbeidssoner.
Sammenlign fire mobile systemer på ett sett med felt
Reiseverdier er valgfrie områder. Endelig aksekombinasjon, last, fundament, prosessprogramvare og sporingsomfang forblir prosjektspesifikke.
| Rad | System | Motion | Reise | Nominell belastning | Speed | Repeterbarhet | Eksterne akser | Alternativer og tekniske forhold |
|---|---|---|---|---|---|---|---|---|
| A | Oppreist jordskinne-sveisesystem | Jordskinne; én lineær ekstern akse | Effektiv reiselengde 2–30 m, valgfritt | 1 t | 0–15 m/min | ± 0.15 mm | 1 sett | Robotbase og braketter for kontroller, sveiseutstyr, trådtrommel og brennerrenser; forlenget fleksibel kabel; kontaktføling, lysbuesporing og flerlags flerpasseringsprogramvare; lasersømsporing |
| B | Invertert jordskinne-sveisesystem | Tung bakkeskinne med invertert C-ramme; én lineær utvendig akse | Effektiv reiselengde 2–30 m, valgfritt | 3.5 t | 0–15 m/min | ± 0.15 mm | 1 sett | Invertert C-ramme med robotbase og braketter for kontroller, sveiseutstyr, trådtrommel og brennerrenser; forlenget fleksibel kabel; kontaktføling, lysbuesporing og flerlags flerpasseringsprogramvare; lasersømsporing |
| C | Invertert Sky-Rail sveisesystem | Overliggende X/Y/Z-bevegelse; akser kan kombineres som 1X, 2Y eller 3Z | X 2–30 m; Y 1–2 m; Z 1–2 m, valgfritt | 0.4 t | Hver akse 0–15 m/min | Hver akse ±0.15 mm | 3 setter | Braketter for kontroller, sveiseutstyr, trådtrommel og brennerrenser; inspeksjonsstige og -plattform; forlenget fleksibel kabel; valgfri takavtrekkskap; kontaktføling, lysbuesporing og flerlags flerpasseringsprogramvare; lasersømsporing |
| D | Invertert gantry-sveisesystem | Gantry X/Y/Z-bevegelse; akser kan kombineres som 1X, 2Y eller 3Z; synkron dobbeldrift på Y | Spennvidde <10 m; X ≤9 m; Y ≤100 m; Z 1–2 m, valgfritt | 0.4 tonn per robot | Hver akse 0–15 m/min | Hver akse ±0.15 mm | 4 setter | P43 presisjonsslipt tung skinne og prosjektfundament av bruker; braketter for kontroller, sveiseutstyr, trådtrommel og brennerrenser; inspeksjonsstige og -plattform; forlenget fleksibel kabel; kontaktføling, lysbuesporing og flerlags flerpasseringsprogramvare; lasersømsporing |
Behandle posisjoneringsenheter og fiksturer som én arbeidsstykkekjede
Posisjoneringsenheten presenterer hver skjøt i en sveisbar orientering; fiksturen lokaliserer komponentene og opprettholder gjentatte ganger deres forhold. Begge må bekreftes med robottilgang, sveisesekvens, lasting og sikring.
Posisjoneringskonsepter
Faste skjermbord, horisontale rotasjonsbord, vendeenheter, støtte for hode- og bakdokke og fleraksede posisjoneringsenheter. Kombinert masse for arbeidsstykke og festeanordning, tyngdepunkt, rotasjonsomfang og brennerklaring definerer det gjeldende konseptet.
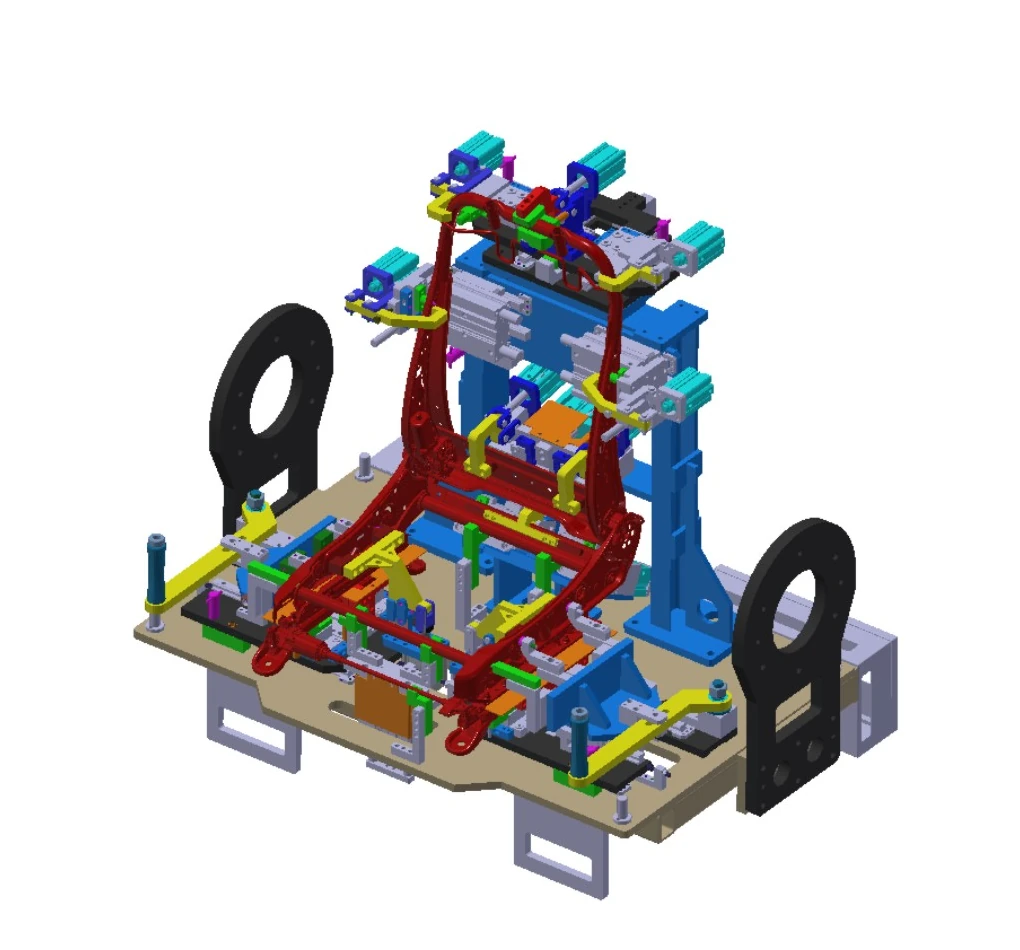
Fiksturteknikk
Hurtigbyttedesign kan bevare et grensesnitt for produktoppdateringer. Strukturrammer krever tilstrekkelig stivhet og styrke, sveisede konstruksjoner gjennomgår aldringsbehandling, og hver komponent er plassert og klemt uavhengig for å opprettholde tegningsforhold.
Bruk fire spørsmål for å definere den neste ingeniørskissen
Hvor stor er delen?
Oppgi minimum og maksimum konvolutt, lengde, lasteretning og sømfordeling.
Hvilken last må bevege seg?
Kombiner arbeidsstykkets og fixturens masse, og legg deretter til tyngdepunkt og dynamisk orientering.
Hvilke økser trengs?
Bestem om du skal flytte delen, flytte roboten eller bruke jordskinne, himmelskinne eller gantry-bevegelse.
Hvilken prosess gjelder?
Del materiale, skjøter, sveisemetode, kvalitetskrav og omkoblingsmønster.
Når omfanget utvides til linjetakt, stasjonsoverleveringer og orkestrering på systemnivå, fortsett til intelligent sveiseproduksjonslinje.
Velg hvilken familie du vil anmelde først
Hvilken kategori passer til små eller mellomstore gjentakende deler?
Start med lette og middels store, lukkede celler, og avgrens deretter ruten ved å vende, rotere eller plassere deler med flere akser.
Hvilken kategori passer til lange deler med stor konvolutt eller høy belastning?
Start med ingeniørruten for store arbeidsstykker og oppgi data for masse, tyngdepunkt, støtte, belastning og sømfordeling.
Når bør jeg sammenligne bakkeskinne-, skyskinne- eller gantrysystemer?
Bruk sammenligningen av mobile systemer når én fast robotplassering ikke kan dekke den nødvendige lengden, høyden eller spennvidden.
Hvor hører komplekse spørsmål om arbeidsfeste og festeanordninger hjemme?
Når orientering, repeterbar lokalisering eller endringsgrensesnitt er hovedbegrensningen, begynn med delen om posisjonerings- og festeanordninger.
Gå fra applikasjonsfamilien til neste informasjonslag
Bruk denne siden til å velge en konfigurasjonsfamilie, og åpne deretter den relevante produkt- eller tekniske siden. Hvis tegningene er klare, kan du starte en diskusjon om applikasjonen direkte.
Start fra den virkelige delen og sømkartet
Del tegninger, størrelses- og masseområde, skjøter, prosess, taktforventning, lastemetode og begrensninger på stedet slik at EVST kan utforme en innledende konfigurasjon.