
robotic Aksel sveisearbeidsstasjon
EVST konfigurerer roboten, sveisepakken, posisjoneren og festet rundt den faktiske akselkomponenten, skjøtgeometrien og produksjonsruten.
Start med én arbeidsstasjon, legg til de beskyttede cellefunksjonene anlegget ditt trenger, eller koble flere stasjoner til en produksjonslinje etter at lasting, inspeksjon og materialflyt er definert.
Hva en arbeidsstasjon for akselsveising definerer
Bygg cellen rundt akselen og leddene
Automatisering av akselsveising fungerer best når komponentdefinisjonen styrer designet. EVST kartlegger sveisene, håndteringspunktene, festepunktene og inspeksjonsruten før utstyrslayouten fastsettes.
Definer hva stasjonen må sveise
Navngi akselkomponenten, identifiser hver produksjonskobling og registrer hvor brenneren må nærme seg. Husgeometri, braketter, sømmer og tilgangsbegrensninger former robotens stilling og behovet for arbeidsstykkerotasjon.
- Tegningsrevisjon og komponentorientering
- Skjøtsekvens, prosess og akseptkriterier
- Variasjon i tilpasning og heftsveisetilstand
Presenter et repeterbart arbeidsstykke
Fikseringsanordningen etablerer posisjoneringsdataene og holder monteringen stabil under lasting og sveising. Posisjoneringsenheten presenterer hver søm i en nyttig vinkel samtidig som den opprettholder tilgang til brenner, kabler og serviceoppgaver.
- Lasteretning og operatørens rekkevidde
- Klemmesekvens og omkoblingsmetode
- Rotasjon, klaring og kabelføring
Koordiner bevegelse med sveisepakken
Robotbanen, arbeidsstykkets bevegelse og sveiseparametere må fungere som én prosess. EVST planlegger starter, stopp, overganger, brennertilgang, rengjøring og gjenoppretting rundt skjøtesekvensen i stedet for å behandle roboten som en isolert enhet.
- Koordinering av robot og posisjoneringsenhet
- Brennerservice og tilgang til forbruksvarer
- Sansestrategi der leddet krever det
Avtal hvordan resultatene skal kontrolleres
En nyttig akseptplan skiller utstyrsfunksjon fra delkvalitet og produksjonsutbytte. EVST justerer avrenningsmetoden med kundens sveiseinspeksjon, dimensjonskontroller, lastemetode og avtalt syklusgrense.
- Sveise- og dimensjonsinspeksjonsrute
- Produksjonstest og gjenopprettingsscenarier
- Sikkerhets- og operatørinteraksjonskontroller
Velg en arbeidsstasjon, celle eller produksjonslinje
Riktig skala avhenger av hvor mange operasjoner som må kobles sammen, hvordan deler kommer inn og ut, og hvor inspeksjon eller manuelt arbeid hører hjemme.
| dannet | Passer best | Typisk integrasjonsfokus | Planleggingsspørsmål |
|---|---|---|---|
| Arbeidsstasjon for akselsveising | Én definert sveiseoperasjon med lokal lasting og lossing. | Robot, sveisepakke, posisjonerer, fixtur og stasjonskontroller. | Kan én enhet fullføre det nødvendige skjøtesettet og forbli enkel å laste? |
| Robotisk sveisecelle | Et beskyttet automatiseringsområde med koordinerte produksjonsfunksjoner. | Bevoktning, forriglinger, operatørtilgang, prosesstjenester og gjenoppretting. | Hvilke interaksjoner, servicepunkter og sikkerhetsfunksjoner hører hjemme inne i cellen? |
| Produksjonslinje for akselsveising | Flere tilknyttede operasjoner med planlagt overføring og linjekontroll. | Materialflyt, buffere, stasjonsbalanse, inspeksjonsruting og tilsyn. | Hvilken operasjon styrer linjeutgangen, og hvordan skal deler bevege seg mellom stasjoner? |
Fire elementer som former sveisestasjonen
EVST bringer bevegelses-, prosess- og arbeidsfesteelementene sammen rundt den nødvendige sveisebanen.
Sveiserobot
Gir bevegelsesområdet og brennerretningen for de definerte skjøtene. Valget følger de nødvendige posisjonene, tilgangen og verktøybelastningen.
Sveisepakke
Kombinerer strømkilden, brenneren, trådtilførselen og prosessgrensesnittene som trengs for den valgte sveisemetoden.
Arbeidsstykkeposisjonerer
Støtter og roterer akselenheten slik at roboten kan nå sømmer i en produktiv sveiseretning.
Dedikert armatur
Lokaliserer de faktiske komponentene, etablerer referanser og støtter en kontrollert fastspennings- og lastesekvens.
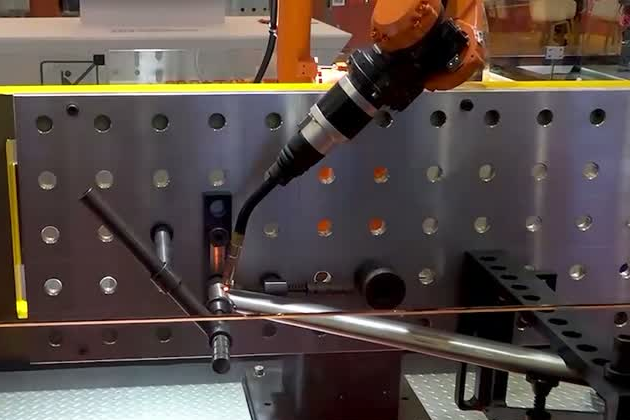
Fra tegninger til en akseptert produksjonsprosess
Hvert trinn konverterer applikasjonsinndata til en testbar stasjonsbeslutning.
Hva du skal sende for en nyttig akselcellevurdering
En kompakt applikasjonspakke lar EVST fokusere det første konseptet på det virkelige arbeidsstykket i stedet for antagelser.
Definisjon av arbeidsstykke
Del monteringstegningen, komponentlisten, skjøtekartet, materialet, tykkelsen og forventet monteringstilstand. Merk kritiske referanser og overflater som må forbli tilgjengelige.
Produksjonsrute
Beskriv lasting, lossing, heftsveising, rengjøring, omstilling, inspeksjon og reparasjon. Inkluder det tiltenkte skiftmønsteret og grensen som brukes for produksjonsmålet.
Kvalitetsplan
Angi sveisegodkjenningsmetode, dimensjonskontroller, prøvetakingsmetode og kosmetiske forventninger. Disse kravene styrer prosessforsøk og stasjonsavrenning.
Planteintegrasjon
Oppgi tilgjengelig gulvplass, forsyningsledninger, oppstrøms- og nedstrømsgrensesnitt, operatørtilgang og vedlikeholdsrute. Noter eventuelle planlagte overføringer eller kontroller på linjenivå.
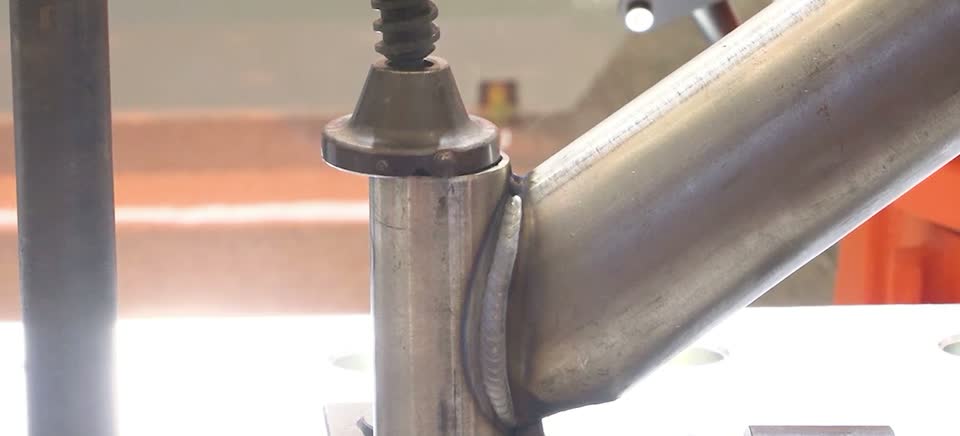
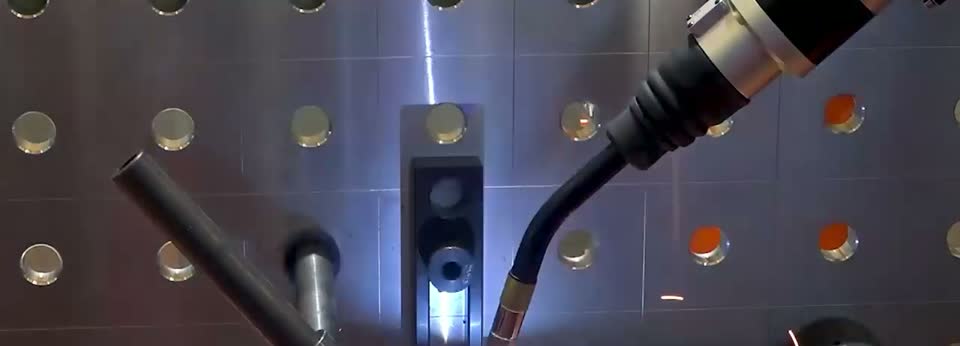
Robotsveising for rammer til rørsykler, elbiler og motorsykler
EVST anvender koordinert robot- og posisjoneringsbevegelse på de kompakte, skiftende banene som finnes rundt rørformede rammeskjøter. Prosessens fokus er stabil brennertilgang, kontrollert bevegelse gjennom overganger og en finish som samsvarer med den avtalte akseptstandarden.
Bekreft ytelsen på det faktiske arbeidsstykket
Det endelige konseptet og akseptplanen kobler robotens atferd til kundens del, prosess og produksjonsrute.
Produksjonstidspunkt
Bruk én avtalt klokke. Inkluder gjeldende trinn for lasting, sveising, rengjøring, omstilling, inspeksjon og gjenoppretting, slik at resultatet representerer den planlagte stasjonen.
Sveisesveiser og dimensjoner
Sjekk hele prosessen. Tilpasning, fiksturens oppførsel, verktøyets midtpunkt, varmetilførsel, registrering og inspeksjon bidrar alle til den ferdige delen.
Ansvar for automatisering
Tildel hver operasjon. Definer hvilke laste-, heftesveising-, inspeksjons-, reparasjons-, slipings- og vedlikeholdsoppgaver som hører til automatisering og hvilke som forblir hos operatørene.
Spørsmål om arbeidsstasjon for akselsveising
Hva er forskjellen mellom en arbeidsstasjon, celle og produksjonslinje?
En arbeidsstasjon er én fokusert produksjonsenhet. En sveisecelle legger til det beskyttede automatiseringsområdet, kontroller og planlagte operatørinteraksjoner. En produksjonslinje forbinder flere laste-, sveise-, inspeksjons- eller overføringsstasjoner gjennom materialflyt og koordinering på linjenivå.
Hvilken informasjon trenger EVST for å konfigurere en akselsveisecelle?
Send deletegningen, komponent- og skjøtkart, materiale, tykkelse, monteringstilstand, sveiseprosess, lastemetode, produksjonsmål, inspeksjonsmetode, anleggslayout og verktøy. Disse inndataene gjør at konseptet gjenspeiler den faktiske akselen og produksjonsruten.
Hvordan støtter en posisjonerer akselsveising?
Posisjoneringsenheten støtter og roterer arbeidsstykket slik at roboten kan opprettholde brennertilgang og en nyttig sveiseorientering. EVST velger posisjoneringsenhetens format og bevegelse rundt akselenheten, festet, nødvendige stillinger og håndteringssekvens.
Hvordan bekrefter EVST syklustid og sveisekvalitet?
Prosjektet definerer først syklusgrensen og akseptmetoden. EVST validerer deretter bevegelsen, sveiseprosessen, lastesekvensen og inspeksjonsruten med representative deler, slik at resultatet kan sammenlignes med det avtalte kravet.
Kan robotsveising redusere sekundærsliping på rørrammer?
Det kan redusere manuell etterbehandling når den avstemte sveiseprosessen, skjøtens tilstand, sprutnivå og sveisestrengens utseende oppfyller kundens akseptkriterier. Bekreftelsen hører hjemme i prosesstesten for det faktiske rammematerialet og kosmetiske standarden.
Start med akseltegningen og akseptmetoden
Send komponenttegningen, skjøtekartet, materialet, monteringstilstanden, lasteruten, produksjonsmålet, inspeksjonsplanen og tilgjengelig gulvplass. EVST vil bruke disse inndataene til å forme arbeidsstasjonen, den beskyttede cellen eller det tilkoblede linjekonseptet.