
Et robotfesteoppsett er ufullstendig før verktøyet kan forlate hver boltposisjon og nå den neste med hele kroppen i betraktning. Å nå festehodet løser bare ett punkt. En nyttig gjennomgang skiller mellom aksial tilnærming, tilbaketrekking og endring i retning mellom steder, og evaluerer deretter forbindelseskvaliteten ved hjelp av separate krav og poster.
Det lange verktøyet er en del av oppsettet
Kl. 00:06 viser videoen et langt festeverktøy over et hus på et arbeidsbord. Verktøykroppen og den omkringliggende arbeidsstykkets geometri er synlige sammen. Bildet oppgir ikke dimensjoner, boltspesifikasjoner eller en målt klaring.
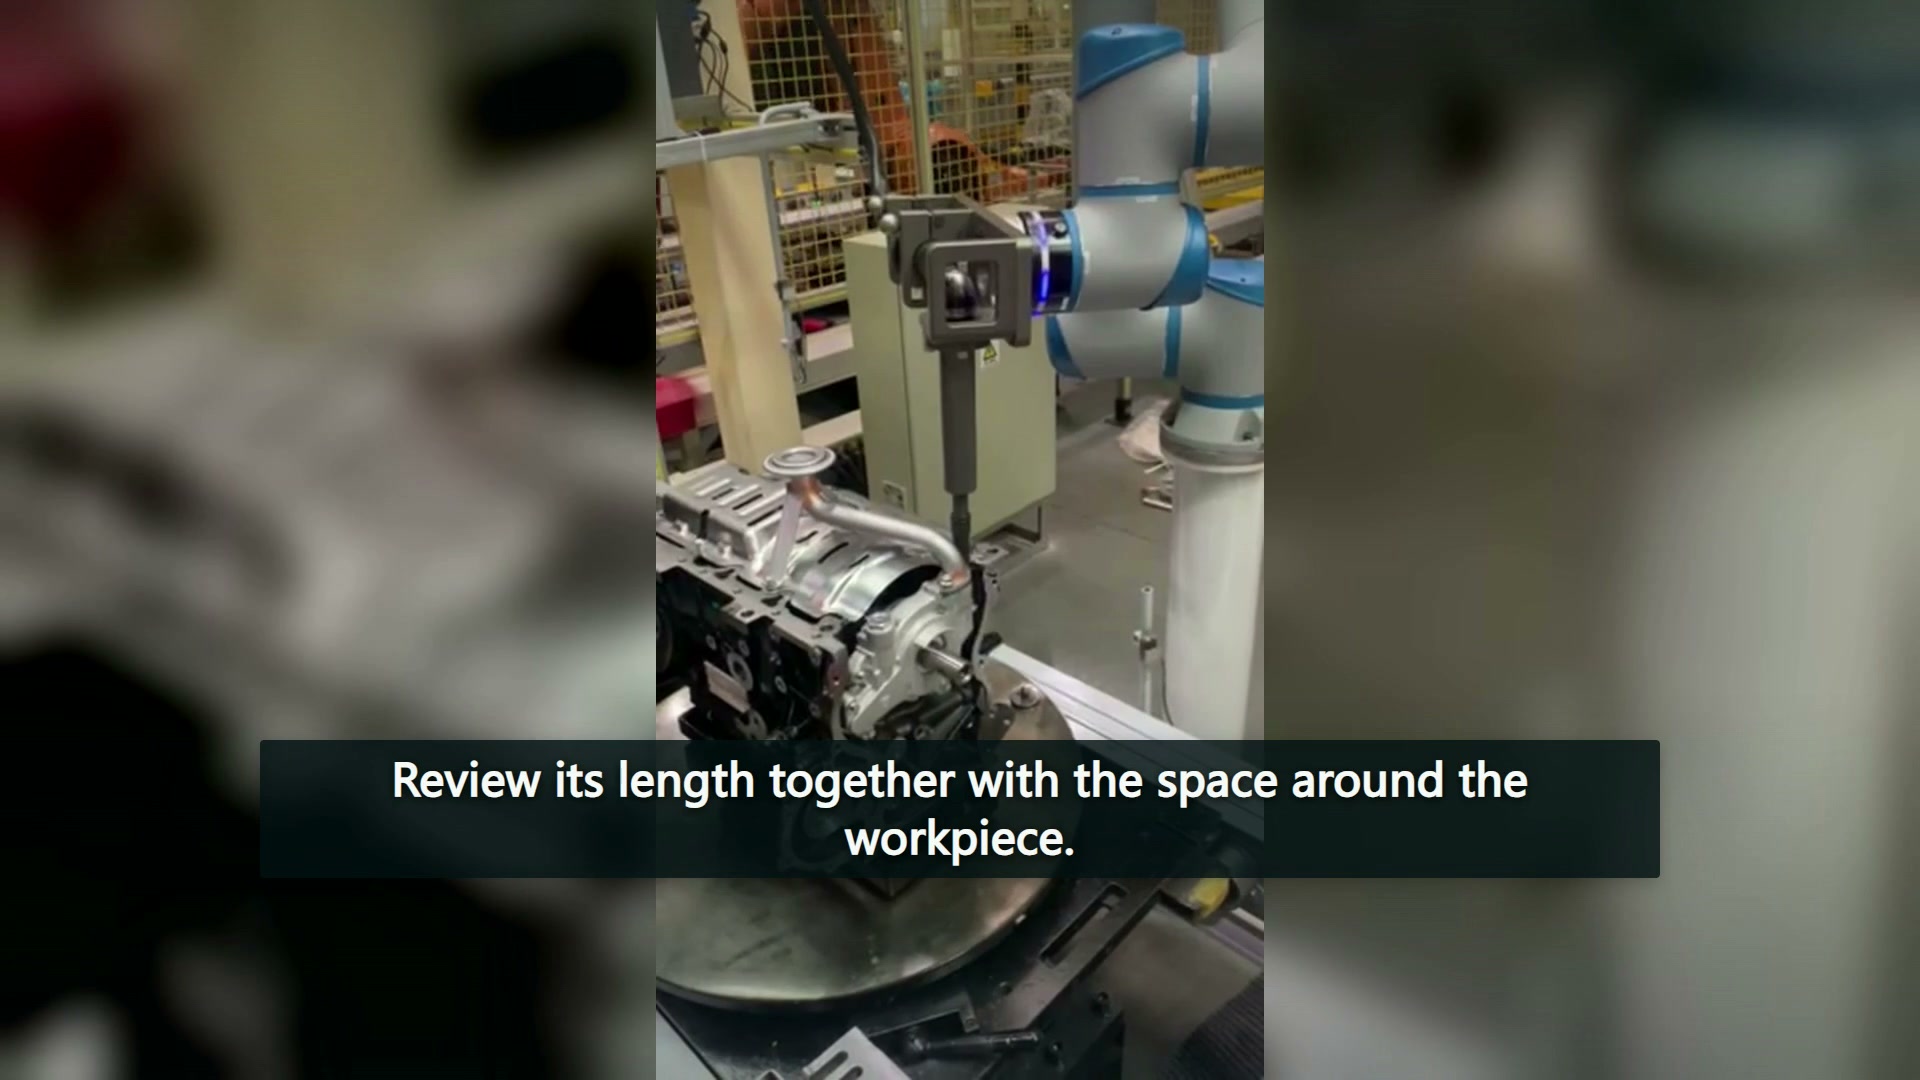
For et foreslått hus, plasser det komplette installerte verktøyet ved siden av hver relevante boltplassering i tegningen. Inkluder nærliggende boss, fordypningsvegger og festestrukturer. Hvis én posisjon er tilgjengelig, behold denne konklusjonen kun for posisjonen og konfigurasjonen som faktisk undersøkes; en annen fordypning kan kreve en annen tilnærming.
Verktøyform er et begrenset valg
Atlas Copcos eksempler på montering innen luftfart Beskriv forskyvning og andre verktøyarrangementer for begrenset tilgang, der tilgangs- og momentbehov påvirker valget. Dette er eksempler fra en bestemt bransje og et bestemt verktøysortiment. De er ikke anbefalinger for å installere disse produktene på roboten i denne videoen.
Det nyttige spørsmålet ved kjøp er hvilken komplett verktøykonfigurasjon som kan tjene den nødvendige forbindelsen innenfor den tilgjengelige plassen. Lengde i seg selv svarer ikke på det. Hvis et foreslått verktøy endres, hører monteringen og den ytre formen hjemme i den fornyede banegjennomgangen, så vel som dets arbeidsområde.
Bevar avgangen som en separat bevegelse
Under den første stasjonens sekvens løfter verktøyet seg før det endrer arbeidsposisjon. En applikasjonsgjennomgang kan bruke denne forskjellen til å undersøke tilbaketrekkingsretningen før overgangen til en annen bolt vurderes. Hvis en husfunksjon begrenser en sving, registrer den relevante posisjonen og den mellomliggende geometrien i stedet for å la instruksjonen være en generell forespørsel om å justere banen.
Klokken 00:33 har visningen endret seg til en annen arbeidscelle, med en robot som beveger seg rundt et annet arbeidsstykke. Den må ikke kobles til åpningsstasjonen som en enkelt produksjonssyklus. Den andre visningen utvider layoutdiskusjonen, men gir ingen manglende momentresultater for den første.
Jo tidligere diskusjon om rekkevidde på flere arbeidspunkter vurderer hvordan en stasjons navngitte posisjoner påvirker rekkevidden. Feste legger til et mer lokalt spørsmål: hvordan det installerte verktøyet går inn i og ut av hver forbindelse før det beveger seg mellom disse posisjonene.
Forbindelsesbevis har forskjellige innganger
Atlas Copcos veiledning for strammeteknikker forklarer rollen til friksjon, inkludert smøring, i forholdet mellom tiltrekkingsmoment og klemkraft. Dette forholdet er en grunn til å beholde tilkoblingsbetingelsene med tiltrekkingskravet. Den gir ikke spesifikasjonen for husene som er vist her.
En vurdering bør derfor skille mellom to registreringer. Den geometriske registreringen identifiserer boltens plassering, verktøykonfigurasjon og inn- og utgangsarrangement. Forbindelsesregistreringen angir feste- og skjøtforholdene, det nødvendige tilstrammingsresultatet og verifiseringsmetode. En jevn tilnærming eller en pause ved bolten kan ikke erstatte sistnevnte.
Å holde disse spørsmålene separate gjør det enklere å undersøke et verktøyforslag. En anmelder kan identifisere om et uløst punkt gjelder fysisk tilgang, det valgte strammeutstyret eller bevis på tilkoblingsresultatet, uten å behandle robotbevegelse som bevis på alle tre. Opptakene etablerer heller ingen samarbeidende driftsforhold; disse tilhører den faktiske integrerte applikasjonsvurderingen.