
Robotsliping av håndtak i sinklegering: Fjerning av skillelinjer
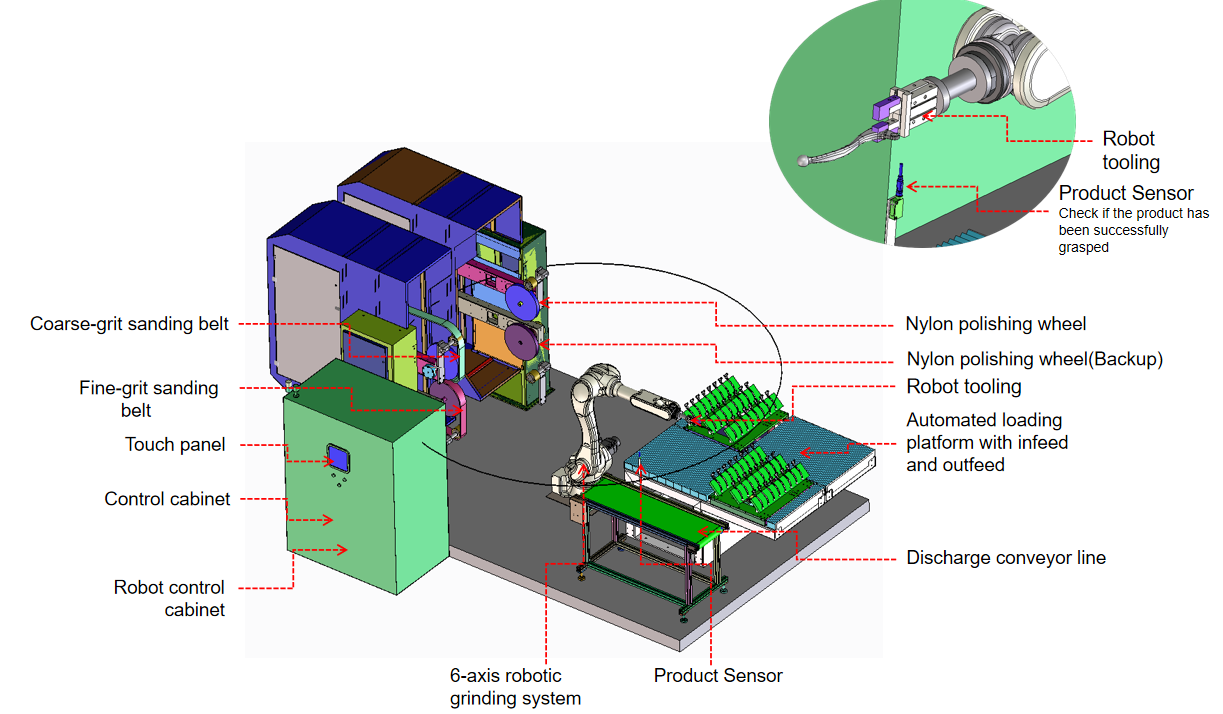
Denne robotpoleringscellen består av en seksakset robot og en firestasjons båndsliper med et laste- og lossebord: delene slipes i rekkefølge fra grove til fine bånd, eller poleres på en nylonskive.
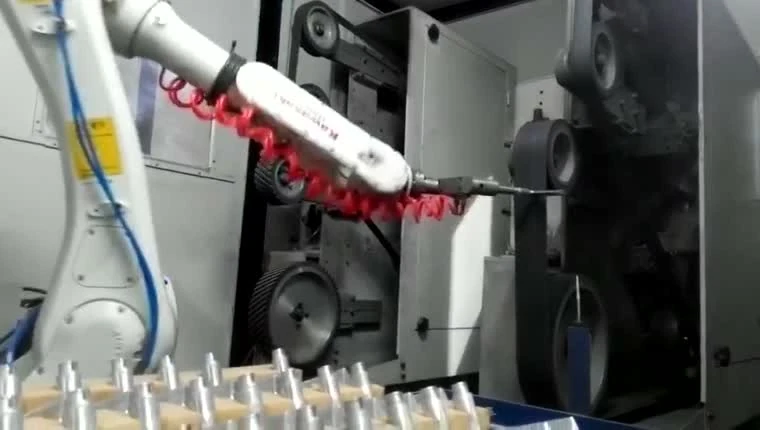
Roboten holder delen for stabil og effektiv sliping
Roboten bærer produktet til forbruksstasjonene for sliping og polering; for store produkter holder roboten verktøyet og arbeider i stedet på den faste delen.
celleoppsett, tvangskontrollalternativer og valgStore produkter slipes og poleres av et robotholdt verktøy, med automatisk bytte av forbruksvarer.
avgradingsceller for tunge støpegodsNøkkelkomponenter, arrangert rundt delen din
Seksakset robot og slipeinnretning
Roboten er dimensjonert for slipeprosessen, slik at sekvensen går jevnt og kontinuerlig.
Forbruksstasjoner
To-, fire- eller seksstasjonsoppsett konfigureres til slipeprosessen, og forbruksmaterialene – slipebånd, lamellskiver, nylonskiver, sisalskiver og poleringsskiver for stoff – byttes ut for å passe til jobben.
Stablede forbruksstasjoner
En øvre og nedre stasjonsanordning forkorter robotens reise mellom stasjoner for rask og kontinuerlig produksjon.
Laste- og losseapparat
Én inn, én ut: hver del går tilbake til brettposisjonen sin etter sliping. Når brettet er ferdig, bytter cellen automatisk til neste brett, og operatørene laster og tømmer brettene.
Tre monteringsalternativer for slipeverktøy
Fast montering
Slipeverktøyet er stivt boltet til robotflensen for en stiv og sterk forbindelse.
celleoppsett, tvangskontrollalternativer og valgFlytende feste
Slipeverktøyet flyter og følger produktoverflaten, noe som gir en flatere og jevnere overflate.
celleoppsett, tvangskontrollalternativer og valgFlytende montering med momentføler
Verktøyet følger produktoverflaten med en jevn kraftutgang for buede flater, hjørner, svært tynne deler og deler med høy spesifikasjon.
celleoppsett, tvangskontrollalternativer og valgMange produkttyper, én slipeprosess
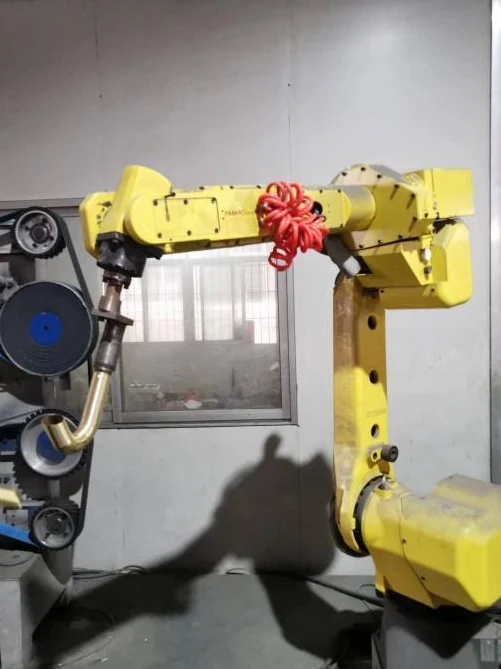
Sanitærutstyr: kraner og dusjarmaturer
Krandeksler i sinklegering, krankropper i kobberlegering, kraner i rustfritt stål, buede tuter og dusjarmer passer til den delvis oppbevarte etterbehandlingsruten. Arbeidsstykket beveger seg mellom faste stasjoner mens roboten presenterer de nødvendige overflatene for verktøyet.
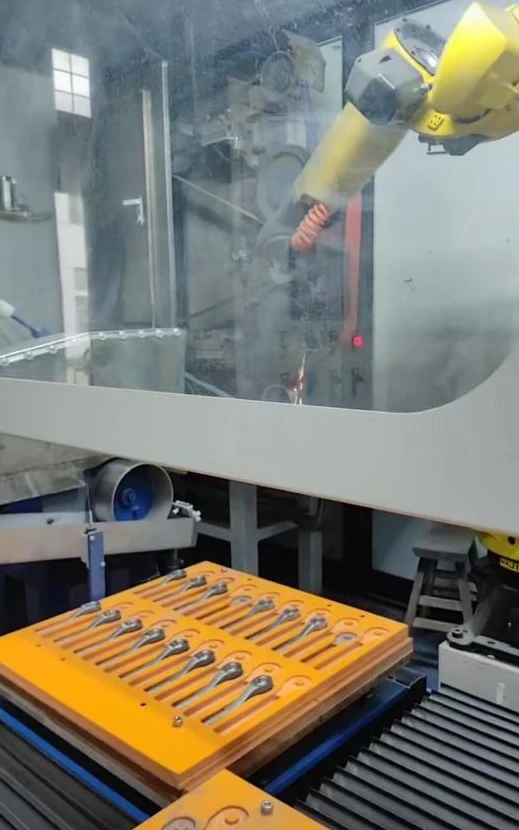
Maskinvareverktøy: håndtak og skiftenøkler
Dørhåndtak og stålverktøynøkler er typiske bruksområder. Formede brettposisjoner organiserer de innkommende delene, mens griperen bærer hver del til slipe- eller poleringsstasjonen. En typisk jobb er fjerning av skillelinjer og avskalling på støpte håndtak av sinklegering før polering.
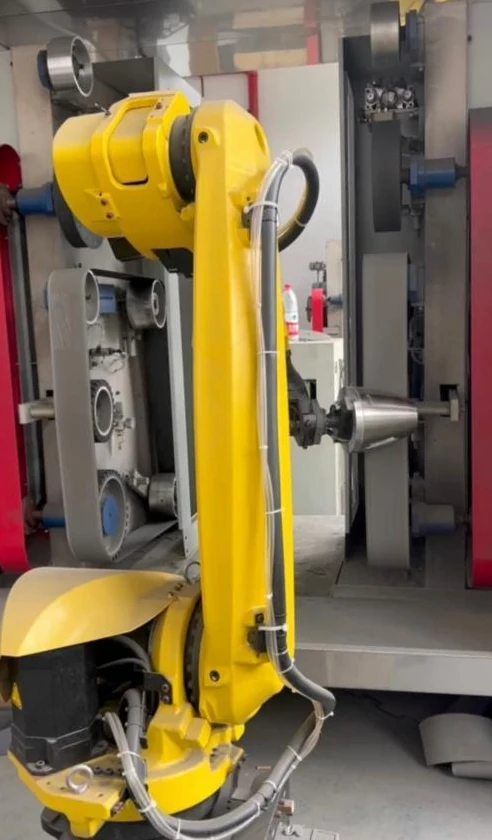
Hvitevarer: vannkokerhus og håndtak
Vannkoker i rustfritt stål og mikrobølgeovnhåndtak i aluminium representerer forskjellige delformer innenfor samme delholdingsmetode: en rund, tynnvegget kropp og et langt håndtak. Hver av dem trenger et gripearrangement som er tilpasset formen.
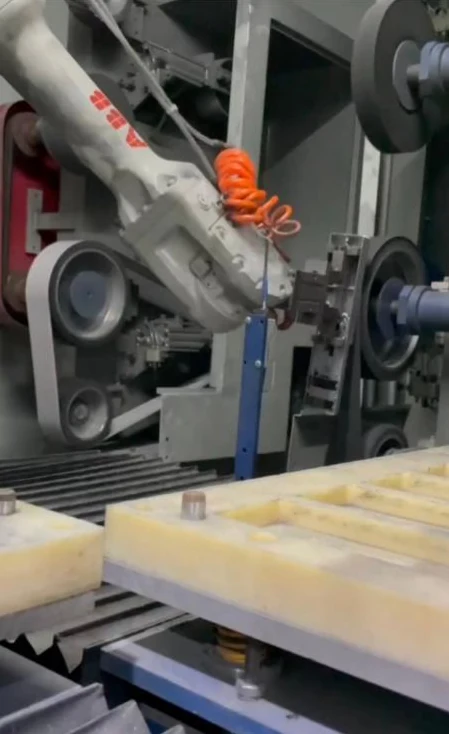
Smarte låser: små deksler og lange komponenter
Smartlåsdeksler i sinklegering kan presenteres i plasseringsbrett. Lukkede celleoppsett er også tilgjengelige for lange deksel- og håndtakslignende komponenter, der roboten arbeider inne i maskinhuset.
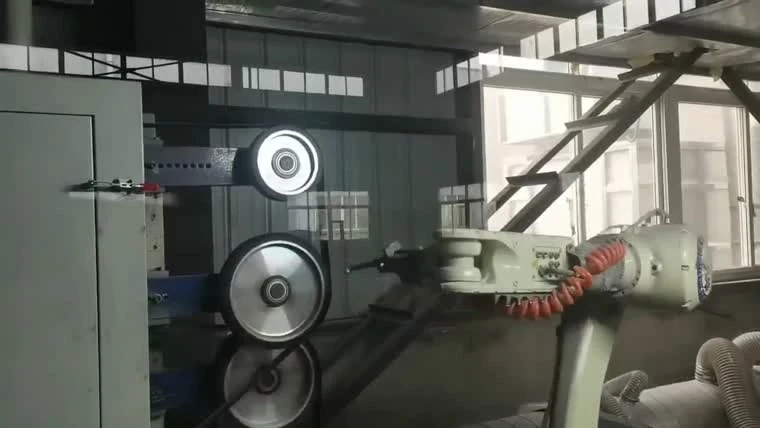
Motorsykkelkomponenter: bremsehendler og rammer
Håndbrems- og bremsehendler i aluminium føres forbi faste kontakthjul for sliping og polering. Sveisede rørformede bakrammer er en annen typisk delfamilie, som bruker en arbeidsstykkespesifikk holdeanordning. Typiske støpte aluminiumsdeler for sliping og polering inkluderer hjulnav, bagasjebrett, speilhus, bakre stativer, drivstofftanker, støtdemperhus og fotpinner.
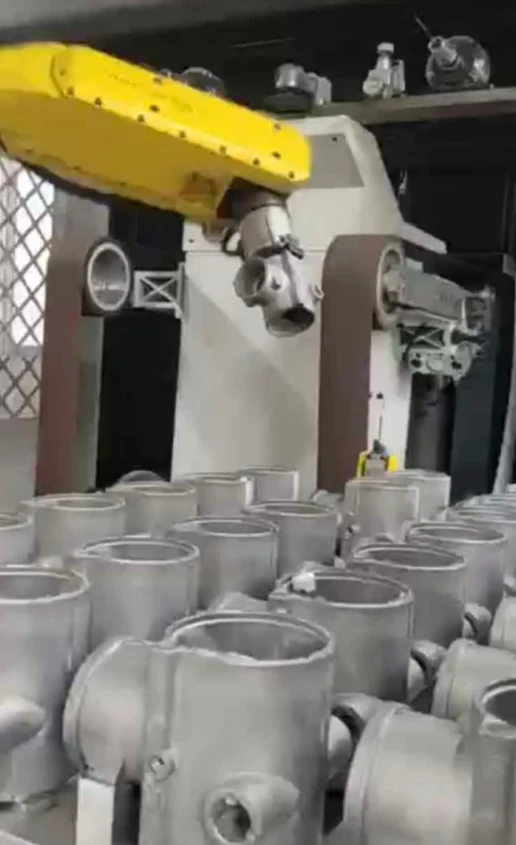
Ventiler og støpegods: ventilhus og støpte hus i aluminium
Treveis- og fireveisventilhus i aluminium, sammen med flate støpte aluminiumshus, er typiske avgradingsapplikasjoner for denne ruten. Roboten holder delen og bringer de nødvendige kantene til fast etterbehandlingsutstyr.
Slipemetode konfigurert til produktet
Bruk arbeidsstykkefamilien til å starte en layoutdiskusjon. Kombinasjonene nedenfor er konfigurasjonseksempler, snarere enn en universell utstyrsspesifikasjon.
| Arbeidsstykkefamilie | Holdemetode | Stasjonskombinasjon | Lastearrangement | Typisk prosess |
|---|---|---|---|---|
| Sanitærkraner og -armaturer | Roboten griper tak i produktet | Slipebånd, nylonhjul og stoffhjul | Finne skuffer | Sliping og polering |
| Dørhåndtak og smartlåsdeksler | Roboten griper tak i produktet | Slipebånd, nylonhjul og stoffhjul | Formet brettmatrise | Sliping og polering |
| Skiftenøkler og maskinvare | Roboten griper tak i produktet | Slipebånd, nylonhjul og stoffhjul | Redeplasserte lastebrett | Sliping og polering |
| Kjelehus, hylser og foringer | Roboten griper tak i produktet | Slipebånd, nylonhjul og stoffhjul | Brett tilpasset arbeidsstykket | Sliping og polering |
| Bremsespaker og bakre bagasjebrett i støpt aluminium | Roboten griper tak i produktet | Slipebånd, nylonhjul og stoffhjul | Lokalisering av brett eller armatur | Sliping og polering |
| Ventilhus og støpte hus i aluminium | Roboten griper tak i produktet | Slipebånd, nylonhjul og stoffhjul | Masseinnlasting fra beholdere | Sliping og avgrading |
Legg frem produkttegninger eller bilder og din nåværende manuelle slipe- og poleringsprosess, så kan vi planlegge utstyret og prosessen.
Snakk gjennom et celleoppsettHold små deler klare til henting
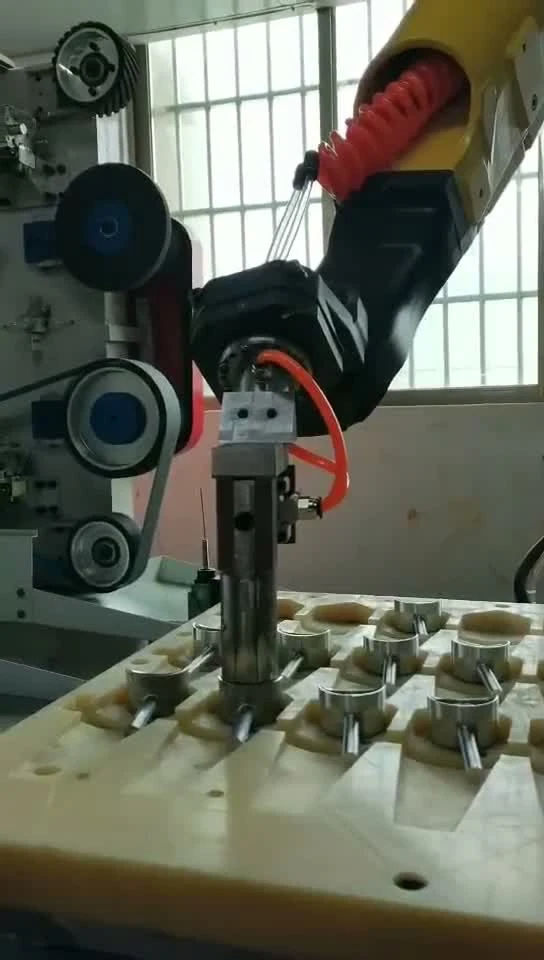
Et lukket arbeidsområde
Hele oppsettet ligger innenfor robotens arbeidsområde, og en våtstøvsuger er montert for å rense støv fra luften.
celleoppsett, tvangskontrollalternativer og valg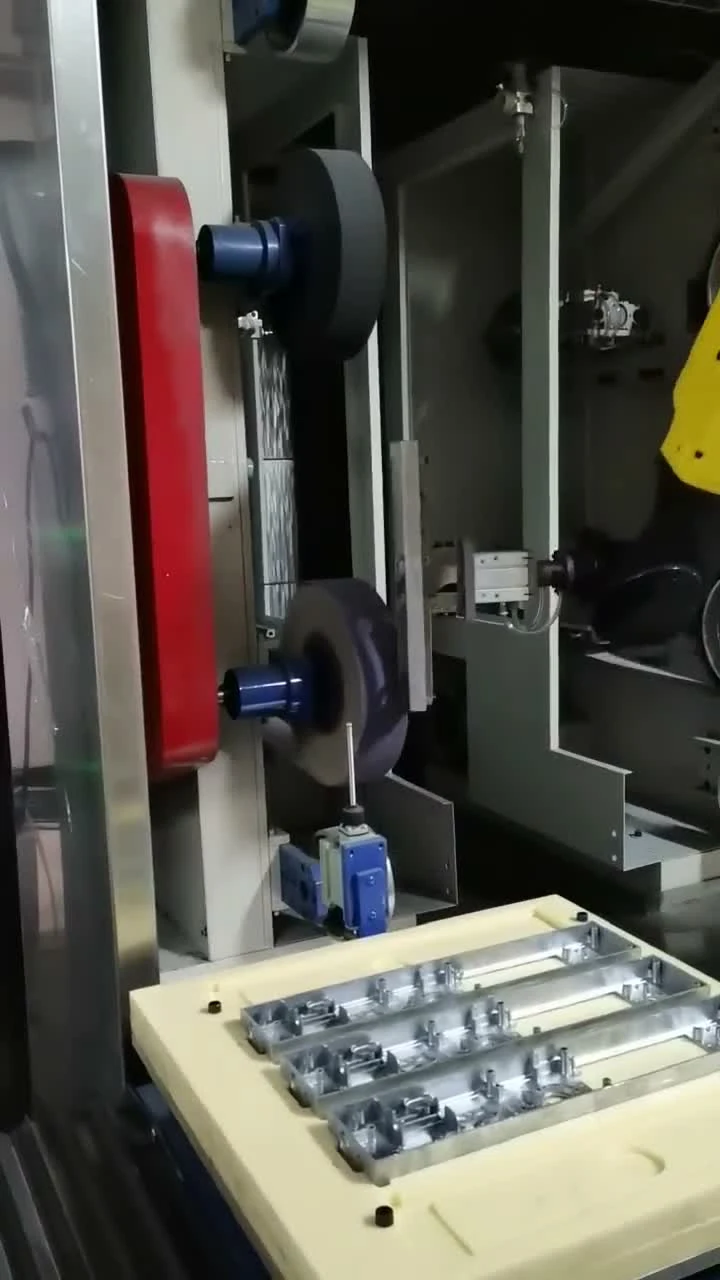
Hvorfor en delvis holdt celle
Helhet
En programmert bane presenterer arbeidsstykket for faste etterbehandlingsstasjoner i en repeterbar sekvens; gripe- og forbrukstilstand forblir en del av prosessoppsettet.
Sikkerhet
Separate laste- og etterbehandlingsposisjoner kan bidra til å holde operatører unna verktøyet under behandling, med planlagt vakthold og tilgang til cellen.
gjennomstrømming
Organiserte skuffer og lasteposisjoner kan støtte en jevn flyt av deler. Utgangen avhenger av arbeidsstykket, etterbehandlingstrinn og lastearrangement.
Spørsmål før du spesifiserer en celle
Hvilke deler passer til en delholdt celle i stedet for en verktøyholdt celle?
Denne siden fokuserer på maskinvare som kan gripes sikkert og bringes til faste etterbehandlingsposisjoner. For større deler kan arrangementet reverseres slik at delen forblir fiksert og roboten bærer verktøyet.
Hvilke forbruksstasjoner kan én celle kombinere?
En celle kan kombinere faste slipe- og poleringsposisjoner rundt roboten. De nødvendige etterbehandlingstrinnene bestemmer stasjonskombinasjonen; utstyrsoppsettet er tilpasset arbeidsstykket.
Hvordan lastes små deler – brett, løftemagasiner eller et transportbånd?
Plasseringsbrett og løftemagasiner er tilgjengelige arrangementer for små deler. Alternerende lasteposisjoner og dobbeltlags materialbord er ytterligere layoutalternativer. Et transportbåndgrensesnitt kan diskuteres når oppstrømsprosessen krever det.
Kan én celle kjøre flere delenumre uten å bygge om armaturen?
Ikke anta at forskjellige delenumre deler samme festeanordning. Sammenlign først gripeflater, plasseringspunkter og avslutningsbaner. Send tegninger eller prøver slik at fellestrekk og nødvendig omstillingsarbeid kan vurderes.
Hvilke etterbehandlingstrinn dekker cellen – avgrading, sliping, polering?
Den delbaserte ruten dekker sliping og polering av maskinvare og avgrading av passende støpte aluminiumsdeler. Poleringsposisjoner kan inkluderes for ønsket finish. Rekkefølgen velges for materiale, geometri og finishmål.
Definer delen. Diskuter ferdigstillingsruten.
Del en tegning eller prøve, materialet, overflatene som skal behandles og ønsket resultat. EVST kan diskutere gripearrangement, stasjonskombinasjon og lastemetode rundt denne informasjonen.