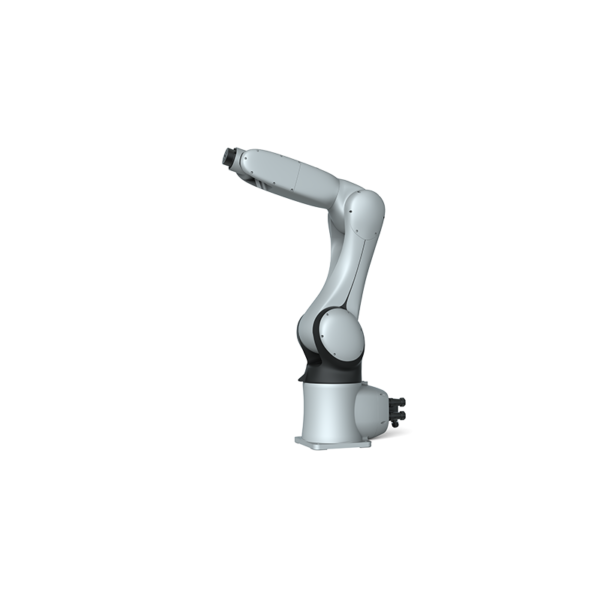
10 kg Laadvermogen 1671 mm Reikafstand Robotarm QJR10-1

  • Het ontwerp is zeer compact, flexibele installatie met grond- of omgekeerde positie.
  • 6-assige robot met grote werkruimte, hoge loopsnelheid, hoge herhaalpositioneringsnauwkeurigheid, geschikt voor spuiten, laden en lossen, handling, sorteren, assemblage en ander breed scala aan toepassingen.
  • Nauwkeurigheid herhaalde positionering: ±0.05 mm
  • Armspanwijdte: 1410.5 mm
  • Laadvermogen: 10kg

Database downloaden

3D tekeningen

Onderhoudshandleidingen

Instructies

Technische parameters

Model QJR10-1
Asnummer 6
payload 10 kg
Herhaal positionering ± 0.05mm
Maximale armspanwijdte 1671mm
Bewegingsbereik J1 ± 172º
J2 ﹢166º, ﹣107º
J3 ﹢83º, ﹣92º
J4 ± 170º
J5 ± 125º
J6 ± 360º
Maximale snelheid J1 172º / s
J2 172º / s
J3 183º / s
J4 430º / s
J5 430º / s
J6 584º / s
Toegestane koppel J4 24.6N.m
J5 24.6N.m
J6 9.8N.m
Traagheidsmoment J4 0.63kg.m²
J5 0.63kg.m²
J6 0.1kg.m²
Robot lichaamsgewicht 250 kg
Vermogen 3.3kVA
Kast Grootte 580 * 600 * 960mm
Kast Gewicht 130 kg
Bron Driefasige vierdraads
Formulier installeren Grond, plafond
Toepassing Lassen, schilderen, laden en lossen, behandeling, sorteren, montage enz.

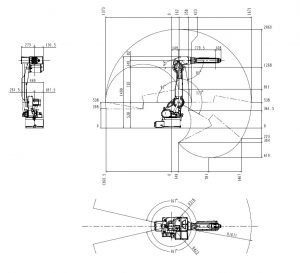
Robot algemene afmetingen en bewegingsbereik tekenen

10 kg laadvermogen 1671 mm robotarm QJR10-1 bewegingsbereiktekening

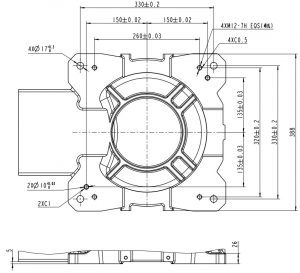
Maatschets voor montage van robotbasis

10 kg Laadvermogen 1671 mm Robotarm QJR10-1 Maatschets voor montage op basis

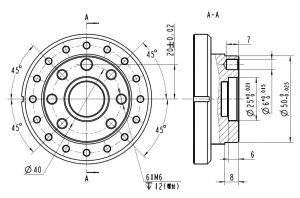
Afmetingstekening roboteindinstallatie

10kg Laadvermogen 1671 mm Robotarm QJR10-1 Maatschets voor eindinstallatie

EVST-logo
Privacyoverzicht

Deze website maakt gebruik van cookies, zodat wij u de best mogelijke gebruikerservaring kunnen bieden. Cookies worden opgeslagen in uw browser en voeren functies uit zoals u herkennen wanneer u terugkeert naar onze website en helpen ons team om te begrijpen welke delen van de website u het meest interessant en nuttig vindt.