
Bediening van de motorasmachine: vastpakken en overdragen
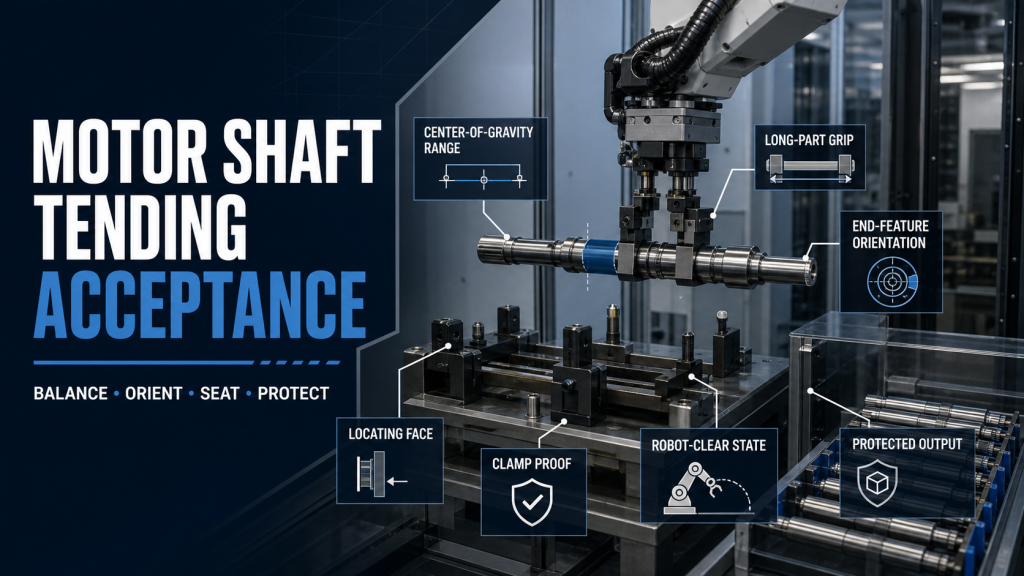
Valideer de afstelling van de motoras door middel van balansbereik, oriëntatie, positioneringsvlak, klembestendigheid, speling en beveiligde uitgang.
Automatisering van het glazuren van keramische platen: Wat moet er gevalideerd worden?
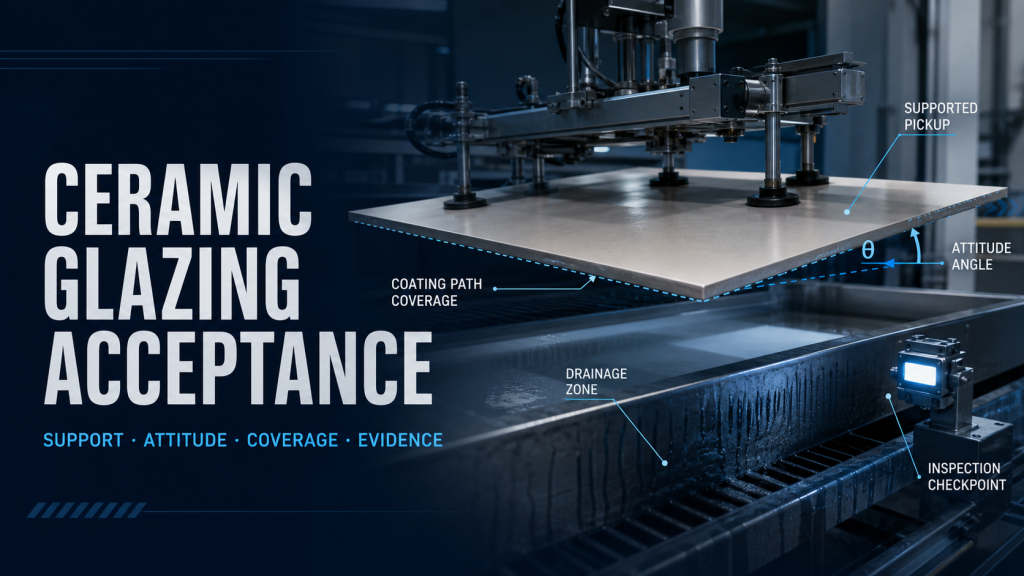
Valideer de automatisering van het glazuren van keramische platen door middel van ondersteuning, plaatoriëntatie, paddekking, afwatering, inspectie en routering van afwijkende onderdelen.
Het lossen van spuitgietmatrijzen: veilige overdracht van de matrijs
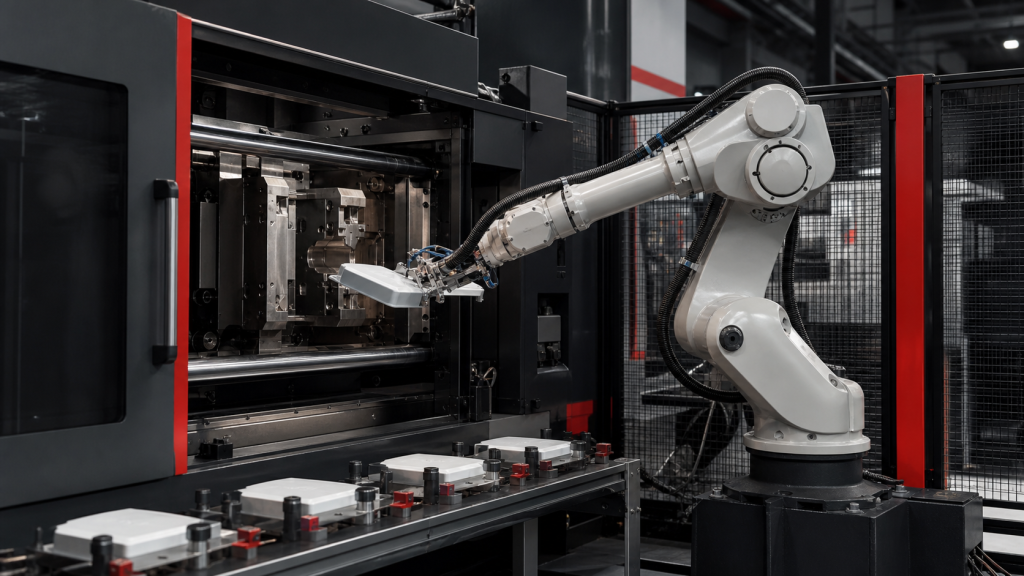
Ontwerp het lossen van spuitgietproducten rondom de matrijs en uitwerper, de grip op het onderdeel, de controle op een lege matrijs, de doorstroming naar beneden, fouten en een veilige herstart.
Aandraaien met meerdere spindels: koppeltraceerbaarheid
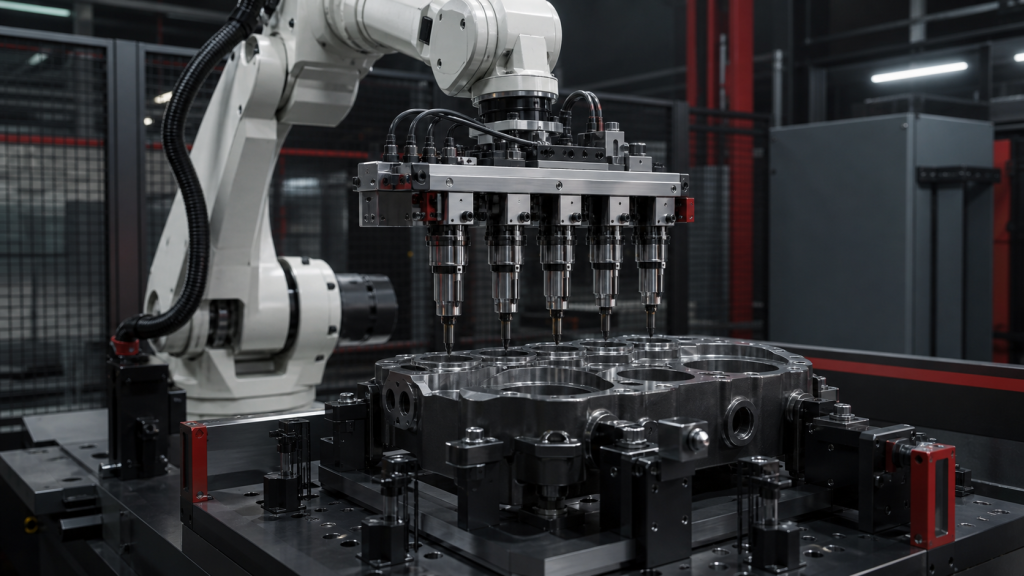
Ontgrendel meerassig aanhaalproces met per-kanaal ingangscontrole, reactiecontrole, goedgekeurde verbindingsregels, traceerbaarheid en foutcorrectie.
Polijsten van telefoonhoesjes: controle van de mal en de afwerking
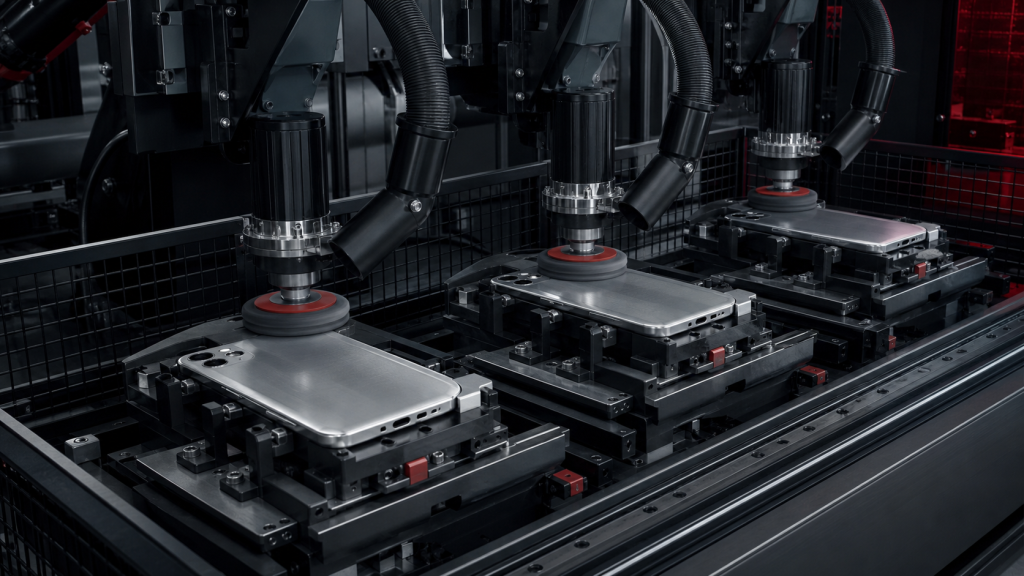
Beheer het polijsten van telefoonhoesjes met behulp van regels voor de cosmetische zone, nestcontroles, schuurgeschiedenis, reiniging, inspectie, batchblokkeringen en acceptatieregistraties.
Bediening van een robotdraaibank: overdracht van de klauwplaat en vergrendelingen
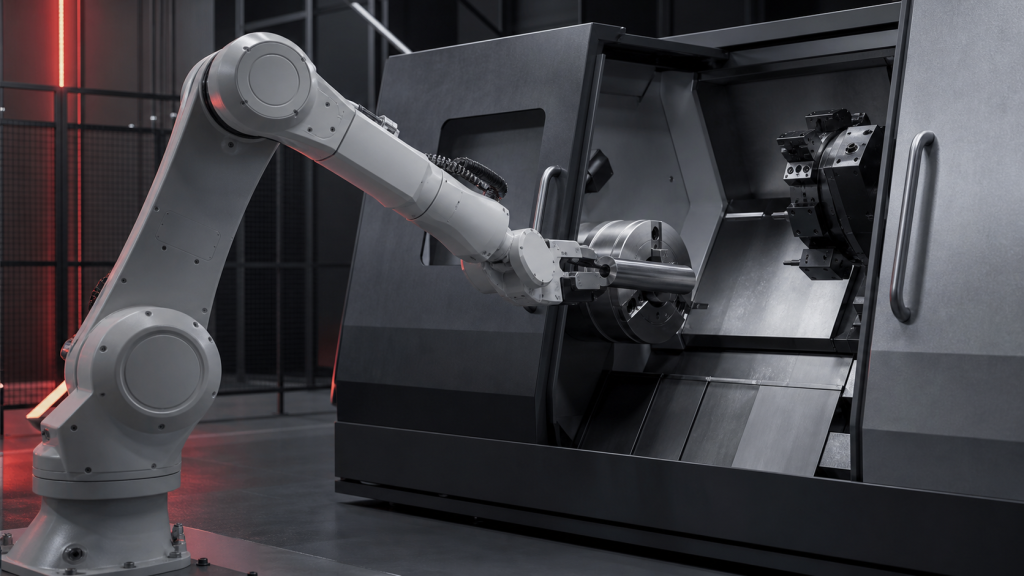
Robotgestuurde draaibankbediening met bewezen functies voor deur, spindel, klauwplaat, zitting, robotreiniging, spaanbeheersing, terugwinning en cyclusstatus.
Robotgestuurde slijpcel: contact, dekking en slijtage
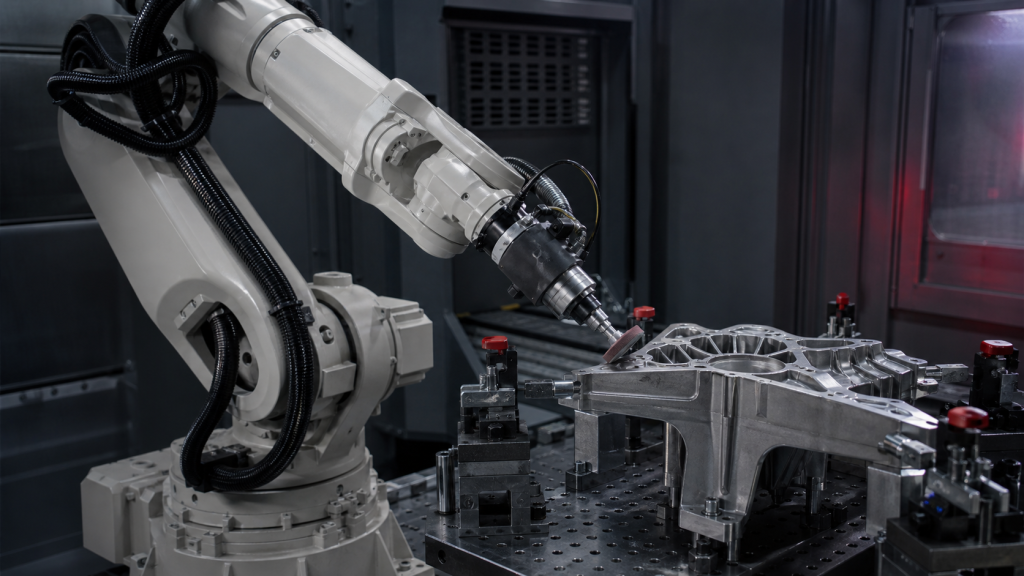
Valideer een robotgestuurde slijpcel aan de hand van oppervlaktezones, stijfheid van de bevestiging, contactcontrole, slijtage van het schuurmiddel, extractie, inspectie en terugwinning.
Handling van elektronische printplaten voor robots: ondersteuning en plaatsing
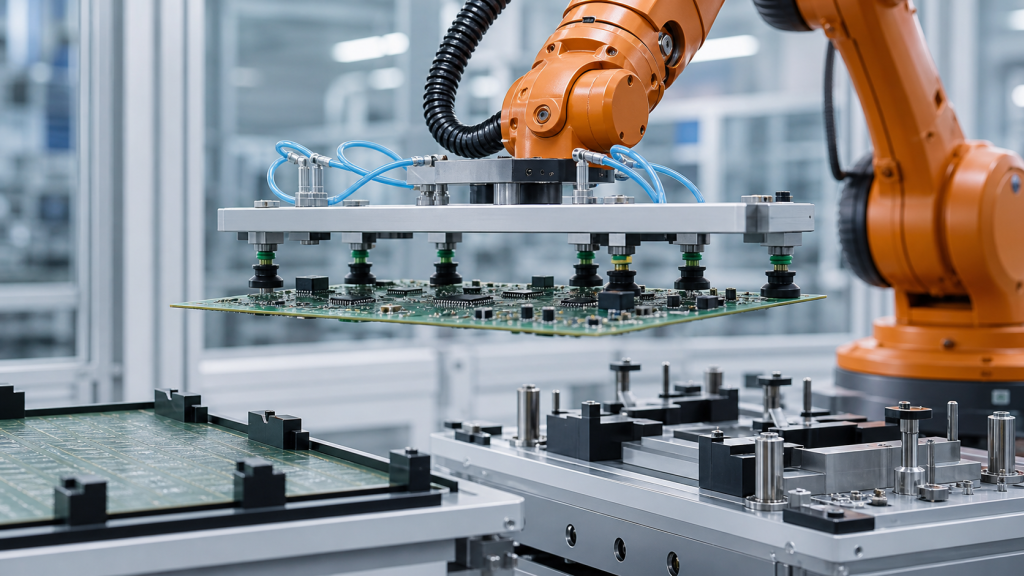
Plan de handling van elektronische printplaten door robots op basis van de geometrie van de ondersteuning, grijpzones, belastingspaden, beweging, plaatsingsreferenties, loslaatdetectie en foutcorrectie.
Robotgestuurd slijpen met vier stations: de lijn in balans brengen
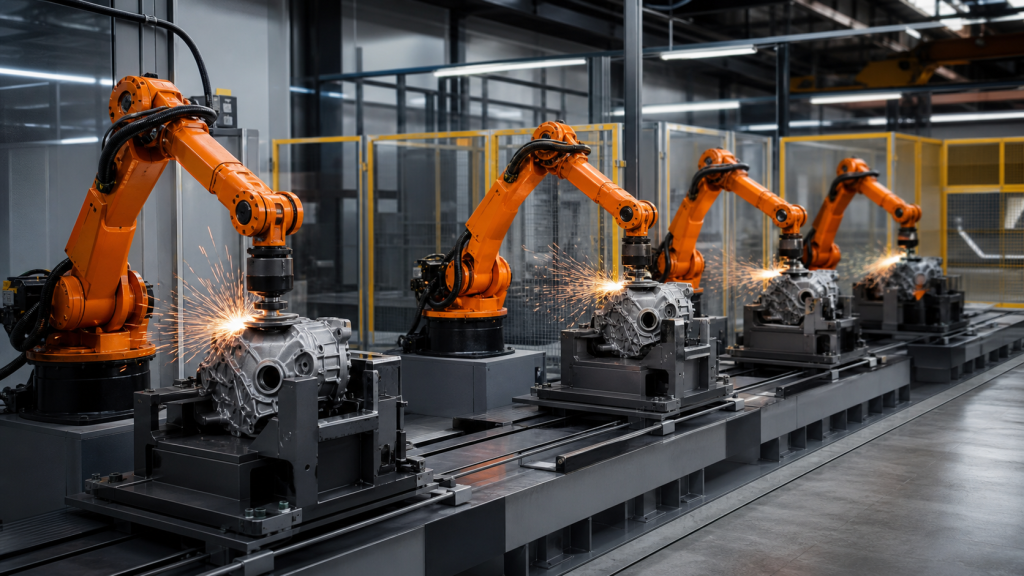
Evalueer een robotgestuurd slijpproces met vier stations aan de hand van routing, referentiepuntcontrole, gereedschapslijtage, buffers, inspectie, foutisolatie en omstelgegevens.
Automatisering van verlichtingsarmaturen: armatuur, overdracht, herstel
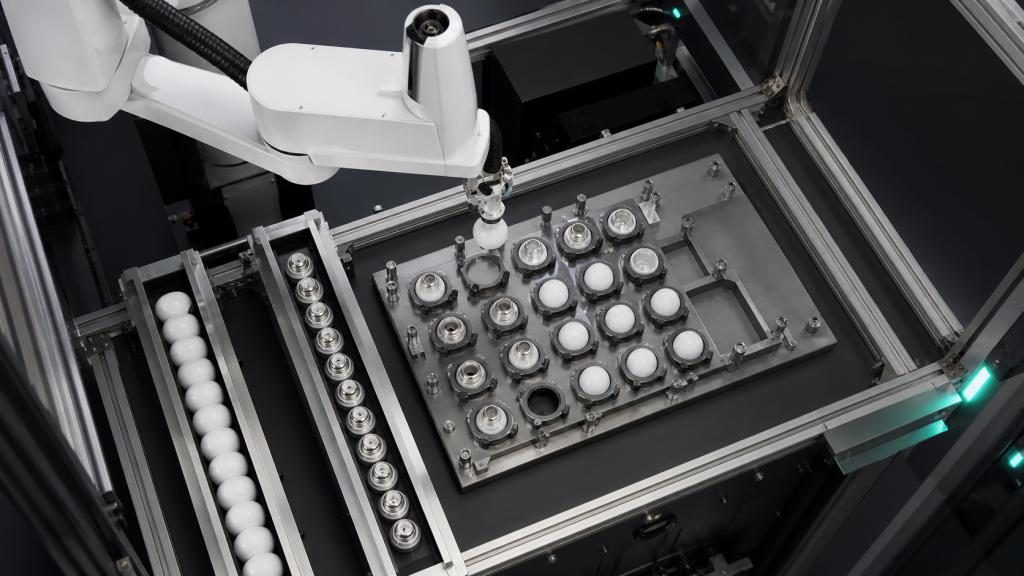
Plan de automatisering van de lichtmontage rondom referentiepunten van het armatuur, het vastgrijpen van onderdelen, het overdragen van trays, inspectiestappen, het afhandelen van uitzonderingen en het uitvoeren van tests met echte componenten.
Bediening van 3D-visiemachines: handleiding voor vastpakken en overdragen
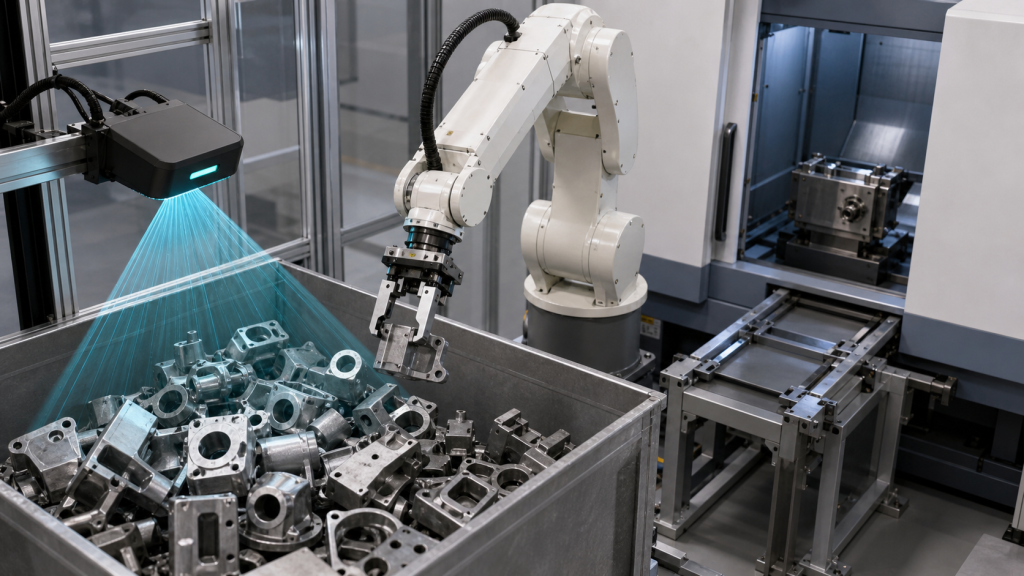
Plan een 3D-visiemachine die zich richt op onderdeelpresentatie, coördinatenstelsels, gripcontroles, machinerechten en gecontroleerde uitzonderingspaden.
Accubak slijpen: Referentiepunt van de opspaninrichting en terugdraaien
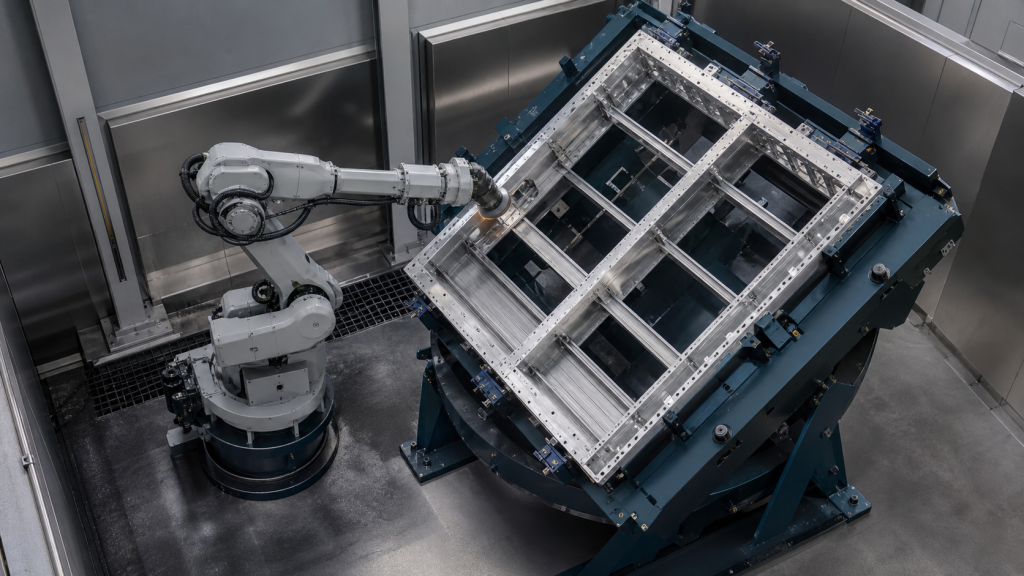
Plan het slijpen van de accubak rondom het referentiepunt van de mal, de randdekking, de toegang tot het gereedschap, gecontroleerde heroriëntatie, kantelstanden, herstel en acceptatiebewijs.