
Een voorgestelde buisframe-mal moet een volledige test doorstaan, en niet alleen een ongelaste constructie stevig vasthouden. Plaats de onderdelen, sluit de klemmen, controleer de aan- en uitgang van de brander en bewijs dat het samengevoegde frame kan worden losgemaakt en verwijderd. Deze stappen brengen verschillende problemen aan het licht; het verhogen van de klemkracht lost een geblokkeerde brander of een vastzittend afgewerkt onderdeel niet op.
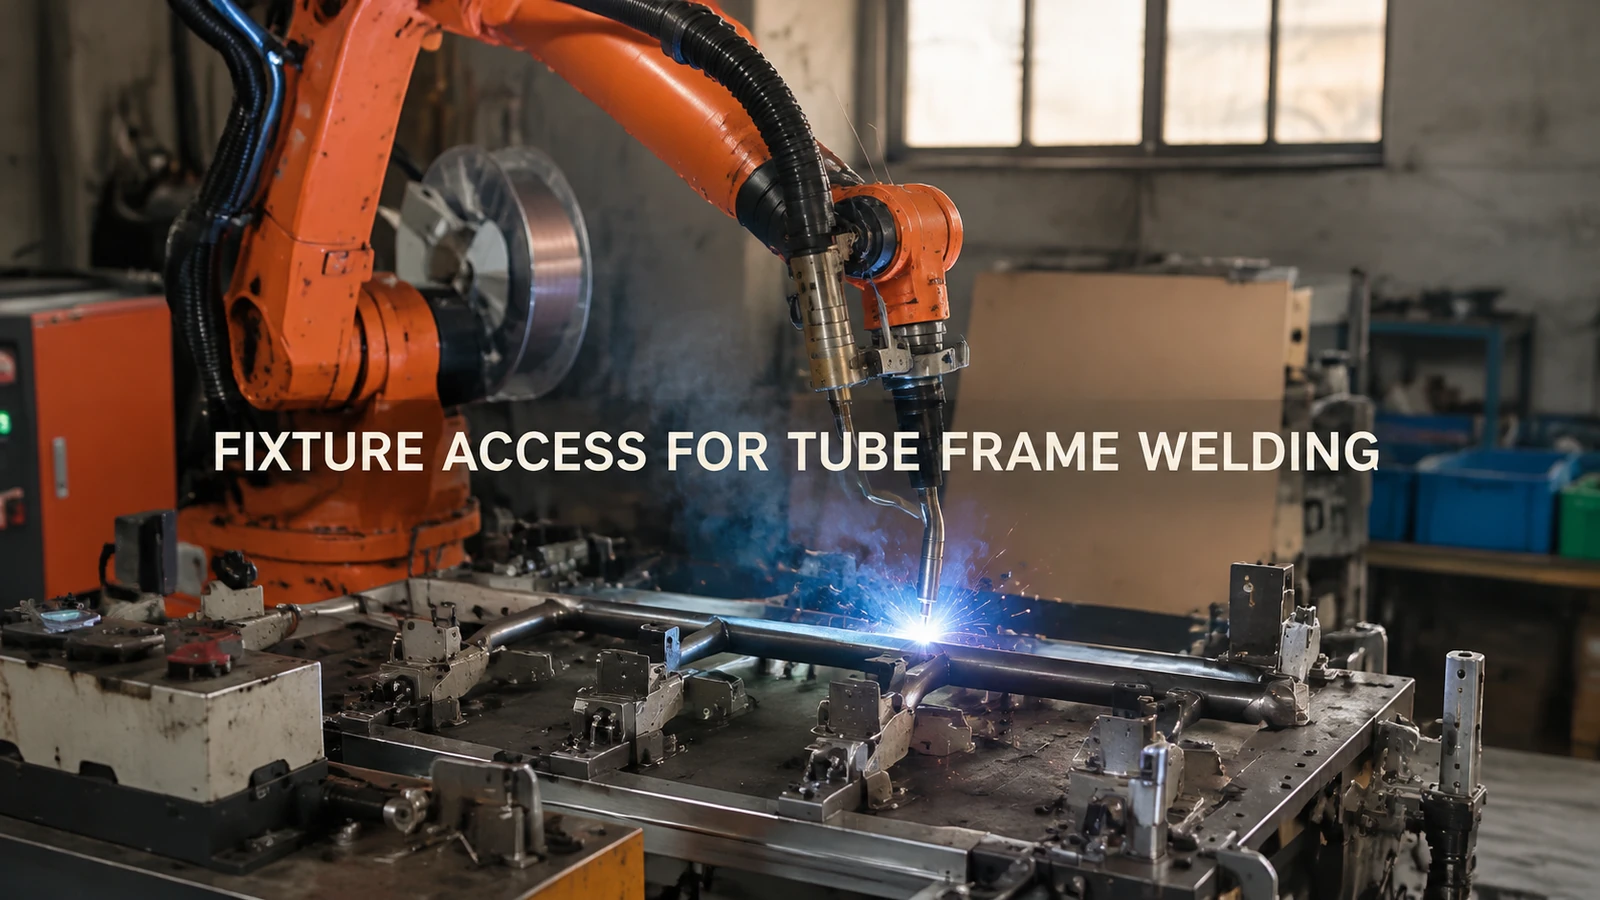
De applicatie toont een oranje industriële robot die een frame van gebogen buizen en plaatonderdelen last in een horizontale mal. De relatie tussen het frame, de platen en de positioneringshardware maakt toegankelijkheid een belangrijke ontwerpvraag voordat er gereedschap wordt aangeschaft.
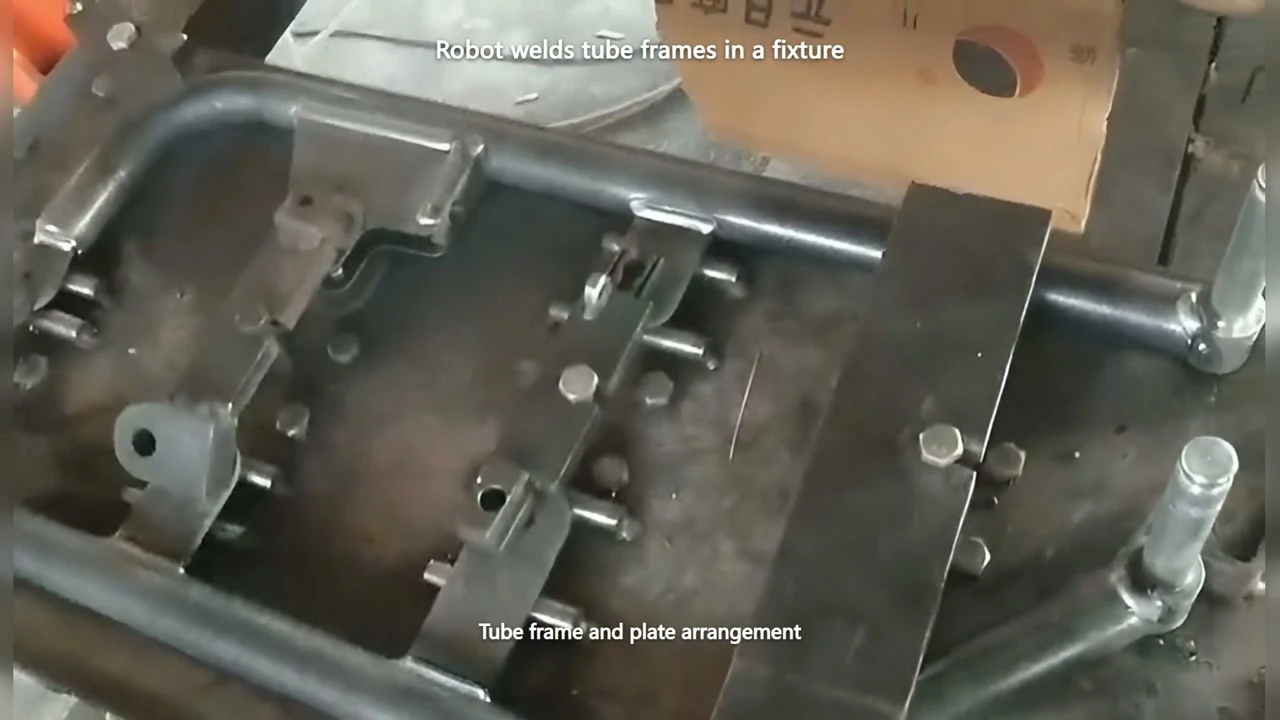
Detailweergave van het gebogen buizenframe, de plaatcomponenten en het bevestigingsmateriaal. Video 01:09.
Een klem houdt de buis vast, maar verbergt de verbinding.
Een positioneringsaanslag of klem kan dicht bij een plaat-buisverbinding worden geplaatst, omdat dat een handige plek is om de onderdelen vast te houden. Dezelfde bevestigingsmaterialen kunnen ook de ruimte innemen waar de lastoorts naartoe beweegt. Een verbinding die van bovenaf zichtbaar is, is niet per se toegankelijk onder de vereiste lashoek.
Markeer voor een proefopstelling de benodigde verbindingen op de daadwerkelijke constructie en sluit alle klemmen die tijdens het lassen gesloten moeten worden. Controleer de volledige gereedschapsbehuizing, pols en kabelgeleiding langs de voorgestelde aanloop-, las- en terugtrekroute. Een controle met de klem open mist juist de obstakels die de robot zal tegenkomen.
Als de toegang mislukt, onderzoek dan of het mogelijk is om het klemcontact te verplaatsen, vanuit een andere richting te werken of de manier waarop de constructie wordt ondersteund te wijzigen. Controleer na elke wijziging de positie en de bevestiging opnieuw. Het verwijderen van een klem om de brander passend te maken is geen volledige oplossing als de onderdelen niet meer betrouwbaar op elkaar aansluiten.
De onderdelen passen alleen als de gebruiker ze erin forceert.
Een ander probleem kan zich voordoen vóór het lassen: onderdelen rusten tegen bepaalde positioneringspunten, maar vereisen kracht om andere te bereiken. Observeer in een voorgestelde proef eerst hoe de binnenkomende onderdelen zich positioneren en vervolgens wat er verandert wanneer elke klem sluit. Een klem kan een buis of plaat van een referentiepunt wegtrekken in plaats van een reeds geplaatst onderdeel vast te houden.
Gebruik representatieve onderdelen binnen de toegestane variatie in de binnenkomende onderdelen en noteer waar ze contact maken met de opspaninrichting. Als het probleem zich voordoet bij een variant van het onderdeel, inspecteer dan de voorbereiding of geometrie daarvan; als het probleem zich voordoet bij hetzelfde contact met de opspaninrichting, inspecteer dan de positioneringsopstelling. Deze vergelijking helpt voorkomen dat een robotpad herhaaldelijk moet worden aangepast om inconsistenties in de passing te compenseren.
De fixatie van de opspaninrichting beïnvloedt ook de lasbeweging. De juiste balans hangt af van het onderdeel en het proces; meer fixatie is geen garantie voor het voorkomen van vervorming. Houd bij de proefneming rekening met de eisen aan het eindproduct in plaats van een onderdeel alleen te accepteren omdat het er correct uitziet wanneer het is vastgeklemd.
De losse onderdelen laden wel, maar het gelaste frame kan niet loskomen.
Afzonderlijke buizen en platen kunnen rond positioneringspennen of steunbeugels worden geplaatst voordat ze worden samengevoegd. Eenmaal verbonden, kan de constructie de laadroute in omgekeerde richting niet meer volgen. Een afgewerkt frame kan een vast onderdeel omsluiten, of een uitstekende plaat kan de uittrekrichting blokkeren.
Voordat u de bevestiging definitief vastzet, dient u de volledige verbindingsgeometrie in kaart te brengen en het losmaken en verwijderen via de beoogde opening te oefenen. Controleer de bewegingsvrijheid van de klem, de terugtrekbaarheid van de pen (indien aanwezig) en de speling voor de plaat tijdens de beweging van het frame. Herhaal vervolgens het verwijderen met een gelast proefstuk onder de overeengekomen hanteringsomstandigheden.
Als de route niet werkt, kan het de moeite waard zijn om een intrekbare positioneerder, een andere openingsrichting of een gewijzigde laadopstelling te overwegen. Dit zijn opties om te testen, geen kenmerken waarvan wordt aangenomen dat ze aanwezig zijn in het gefilmde armatuur. Elke wijziging moet ervoor zorgen dat de vereiste positie behouden blijft wanneer het armatuur gesloten is.
Geef de testfase van de installatie een duidelijke eindstreep.
Vraag om bewijs van een complete laad-, positioneer-, klem-, las-, loslaat- en ontlaadsequentie met de daadwerkelijke assemblage. Noteer de obstructie of het positioneringsprobleem op de fysieke locatie en verander dat onderdeel doelbewust, herhaal vervolgens de betreffende stappen. Een soepele ontlaadbeweging van de robot alleen is niet voldoende om de gereedschapskeuze te maken.
Volledige foto's of tekeningen, de locatie van de platen en een kort filmpje van de beoogde laadhandeling kunnen een EVST-discussie op gang brengen. Bespreek de wedstrijd en de robotmatch. voordat een handige klemlocatie een kostbaar toegangsprobleem wordt.