
By EVST-redactieteam · Beoordeeld door EVST-redactieteam · Laatst bijgewerkt op 9 oktober 2026 · Redactiebeleid · Correctiebeleid · Algemene Voorwaarden
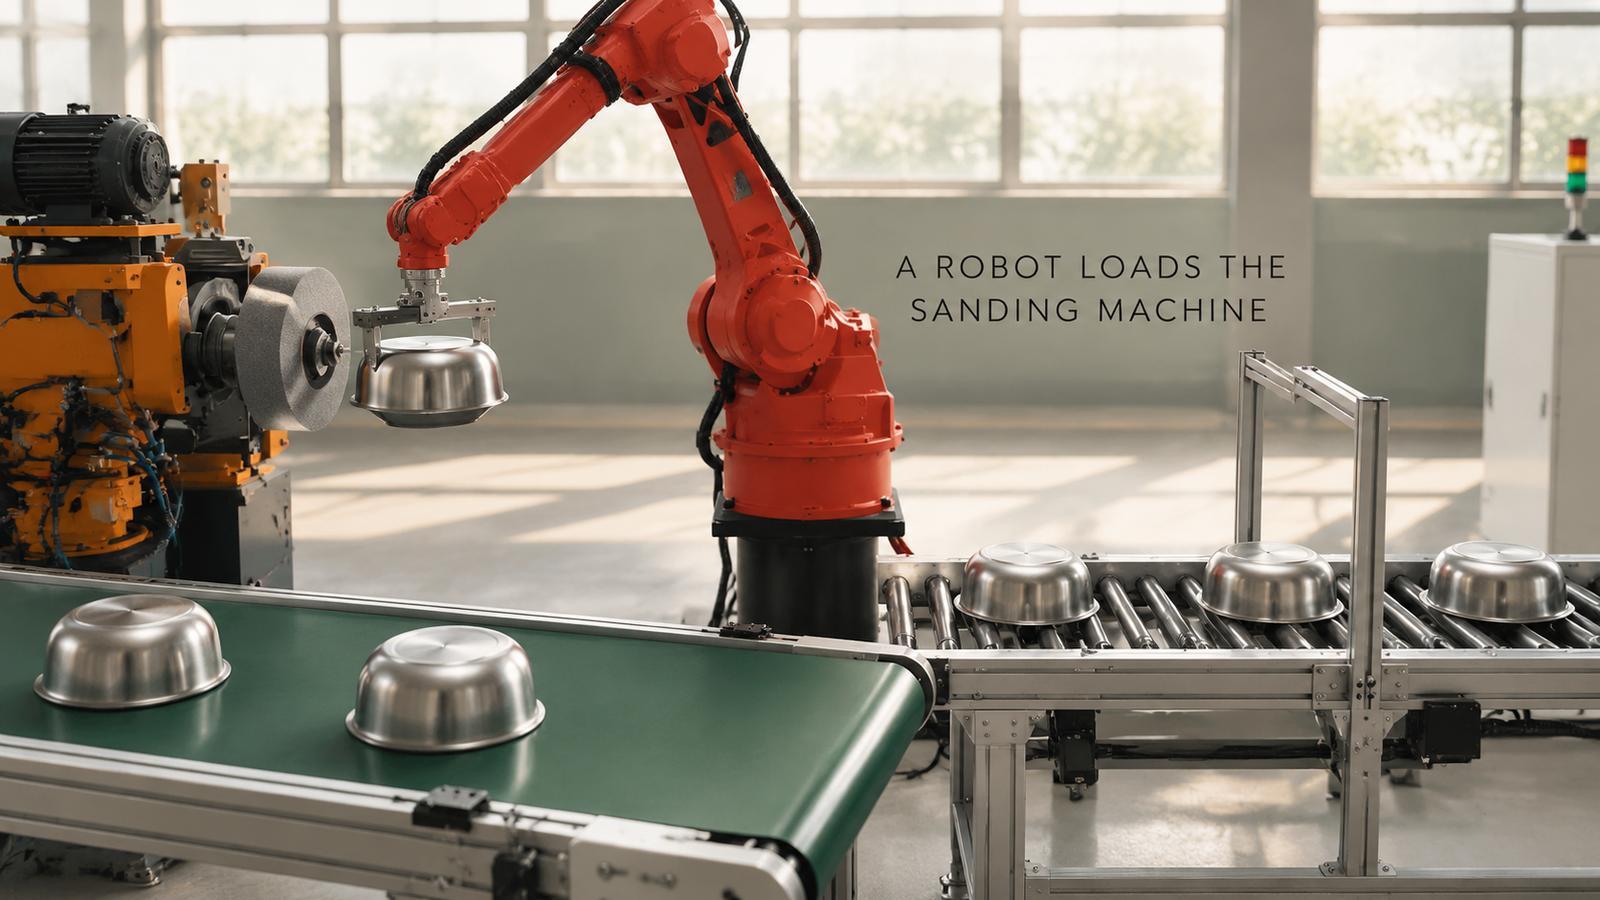
Een persoon kan weglopen bij een komschuurmachine zodra de robot alles heeft overgenomen wat de persoon voorheen met zijn handen en ogen deed: een kom oppakken die ondersteboven aankomt, deze in het midden van de spindelhouder plaatsen, in het stof werken en dit alles zo snel doen dat de schuurschijf nooit hoeft te wachten. De hier beschreven cel doet dat met één zesassige robot. Deze tilt roestvrijstalen kommen van een rollenbaan, plaatst ze op de houder van een schuurmachine en zet de geschuurde kom op een transportband.
Overweeg je om een schuurmachine te automatiseren? Stuur ons de onderdeelstekening en uw dagelijkse productie.En wij zullen antwoorden met een celconcept en een schatting van de cyclustijd.
Wat de handen van een operator doen bij deze machine.
Het wiel doet het nuttige werk. De operator is de aanvoerlijn ernaartoe, en het werk is repetitief, stoffig en moeilijk te bemannen. Kijk naar zo'n station en de taken van de operator vallen uiteen in een paar kleine taken, die elk een vraagstuk vormen voor de cel:
| Wat de operator doet | Wat de cel moet antwoorden |
|---|---|
| Pakt de volgende kom en draait deze zodat hij in de machine past. | Hoe een medewerker een kom oppakt die ondersteboven aankomt en deze doorgeeft. |
| Plaats de kom op de schouder en voel of deze recht staat. | Hoe de kom gecentreerd raakt zonder dat iemand het controleert |
| Staat in het stof | Hoe de robot en zijn grijper het overleven |
| Hij haalt de geschuurde kom eraf en zet hem neer. | Waar de afgewerkte kommen naartoe gaan en hoe de robot daar komt. |
| Zorgt ervoor dat de volgende kom klaarstaat terwijl het wiel werkt. | Hoe de lay-out ervoor zorgt dat de machine niet hoeft te wachten |
Eén lus door deze cel
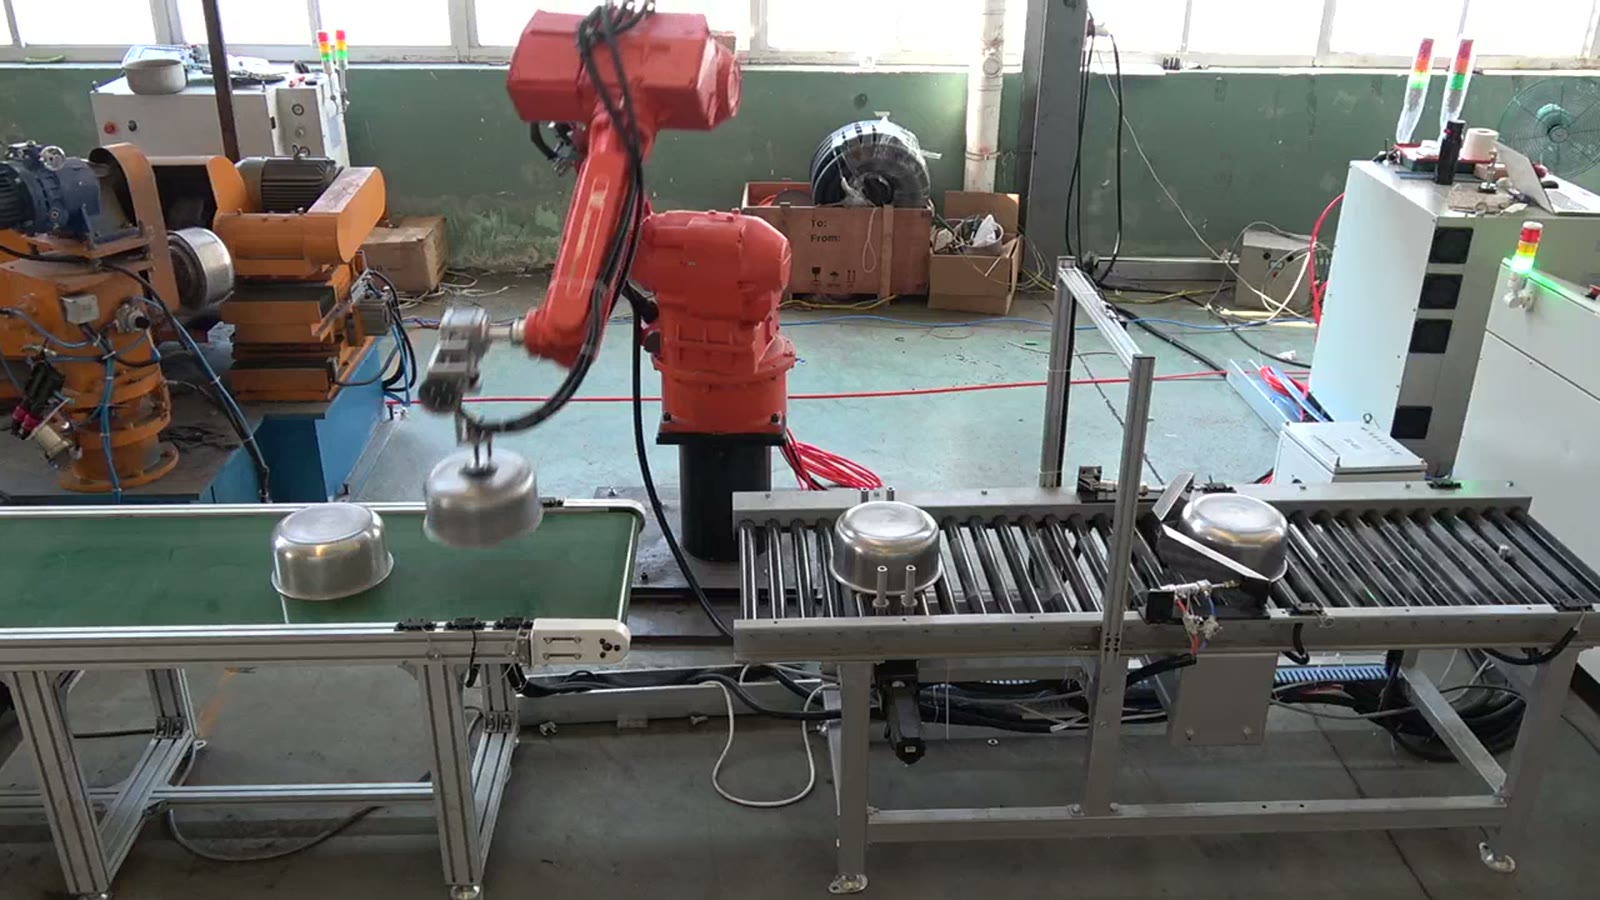
Een rollenband brengt de kommen aan de rechterkant binnen. De oranje schuurmachine staat aan de linkerkant, met een spindelhouder en een grijze schuurschijf. Een groene bandtransporteur loopt ervoor en de rode zesassige robot staat in het midden, binnen het bereik van alle drie.
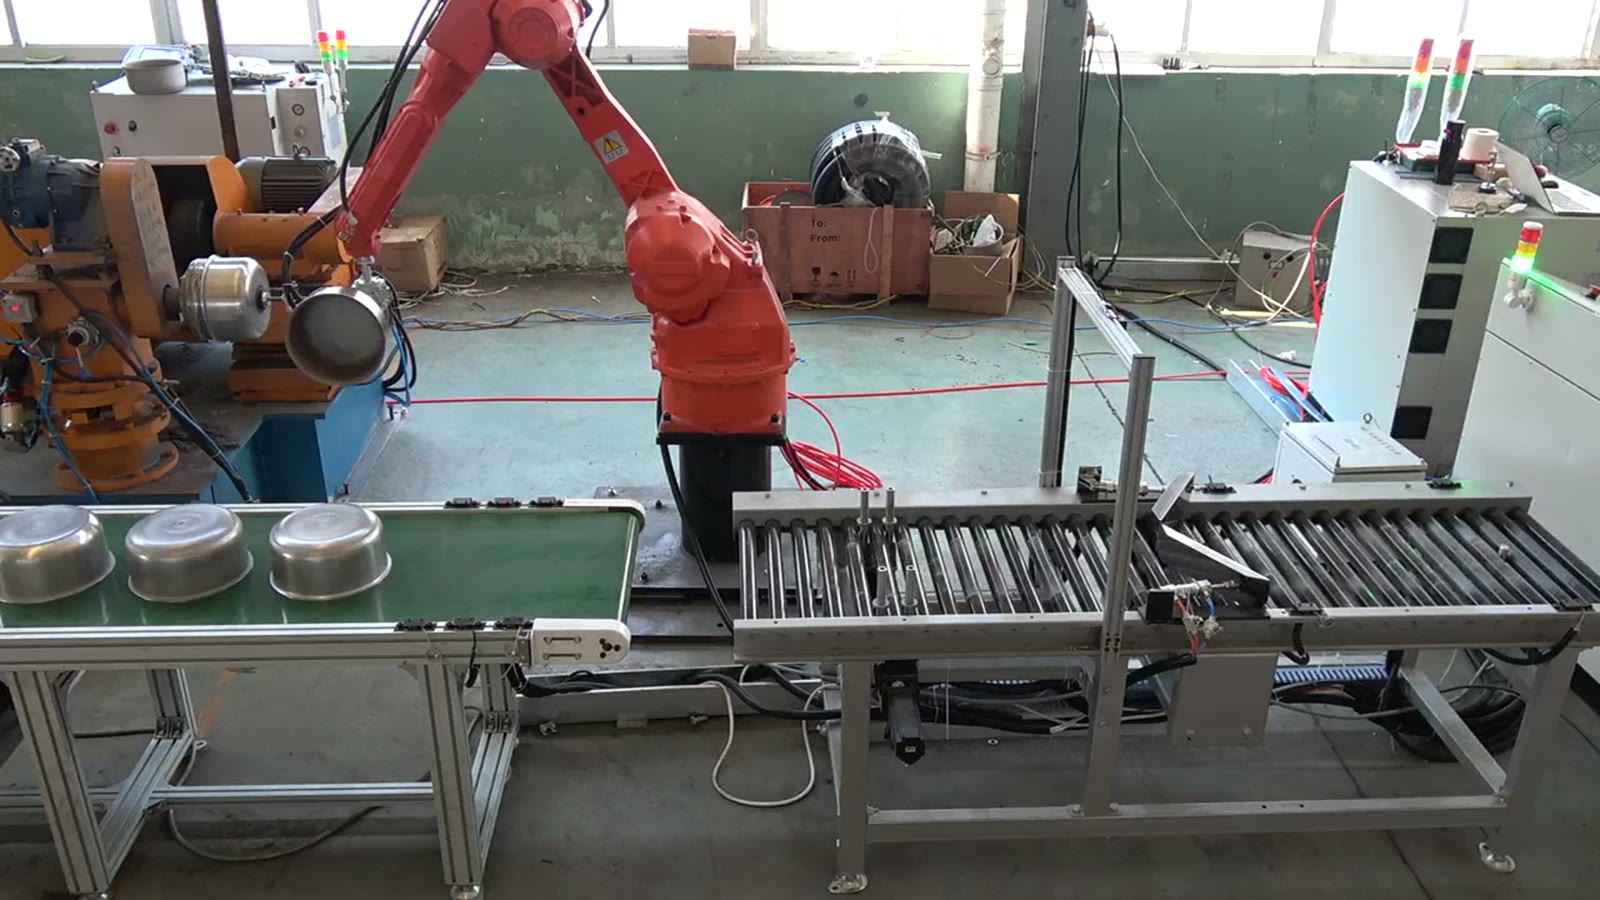
- De roestvrijstalen kommen staan met de opening naar beneden op de rollenband, de een na de ander.
- De robot bereikt het einde van de transportband en drukt zijn staafvormige grijper op een kom.
- Het tilt de kom op en draait zich naar de schuurmachine.
- De kom wordt op de spilhouder geplaatst en de arm blijft een paar seconden aan de machine bevestigd terwijl de kom draait en het wiel ertegenaan wordt gedrukt.
- Als het schuren klaar is, neemt de robot de kom mee en draait zich naar voren.
- Het plaatst de kom op de groene transportband, die de kommen verder transporteert.
- De robot keert terug naar de rollenband voor de volgende kom en herhaalt de bewegingen.
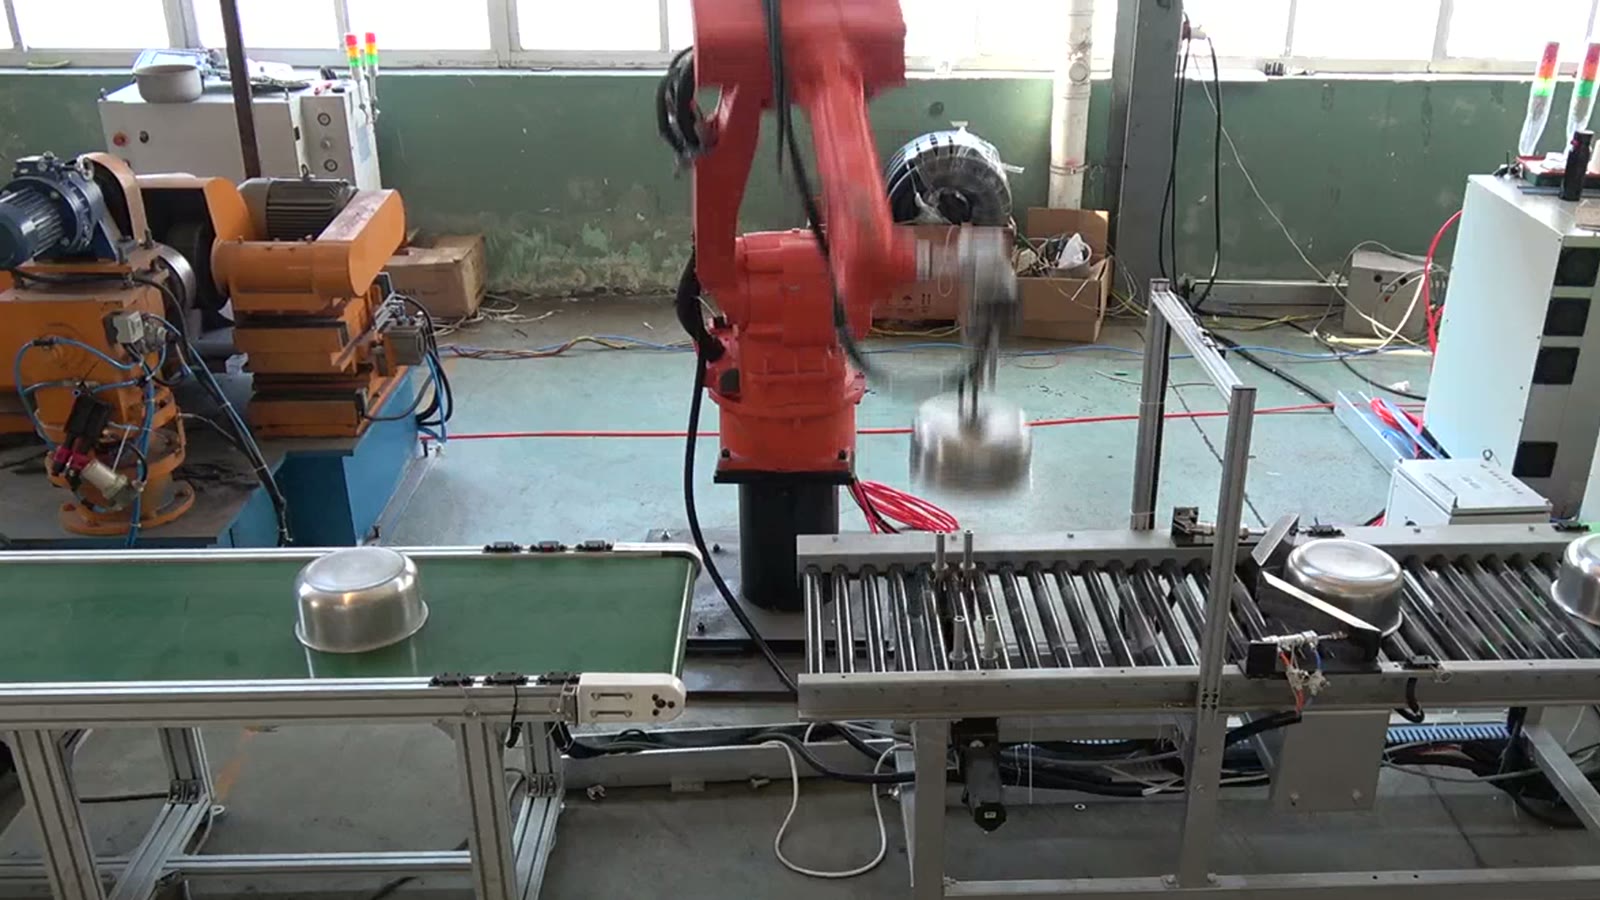
De kom plaatsen: van grijper tot klauw
Een kom die ondersteboven aankomt, staat stabiel op een transportband. Het probleem is dat de oriëntatie waarin de robot de kom oppakt, niet per se dezelfde is als de oriëntatie waarin de grijper de kom moet ontvangen.
De meest logische volgorde is om te bepalen op welk oppervlak de spankop ingrijpt en welk oppervlak het wiel moet bereiken, en pas daarna de grijper te definiëren. Deze moet het contactoppervlak van de spankop vrijlaten, mag geen sporen achterlaten op een oppervlak dat nog geschuurd moet worden, en moet soepel loslaten wanneer de spankop het werkstuk overneemt. Een staafvormige grijper is een eenvoudige oplossing wanneer de vorm van de kom voldoende druk- en tilmogelijkheden biedt. Een reeks van meerdere vormen kan een aanpasbare grijper of een gereedschapswijziging vereisen, en dat is een vraag voor de tekening.
De spindel nauwkeurig volgen
Een kom die niet in het midden van een roterende klauwplaat zit, wiebelt, waardoor het wiel het materiaal ongelijkmatig afneemt. Centreren wordt daarom gedeeld tussen de robot en de klauwplaat. Een klauwplaat met een aanloop, een positioneringsmechanisme of een centreerfunctie vergeeft kleine positioneringsfouten. Een klauwplaat zonder deze functies vereist een nauwkeurige positionering, en elke verschuiving in de positie van de kom op de transportband wordt direct doorgegeven aan de machine. Een stop of geleider aan het einde van de transportband, zodat elke kom vrijwel op dezelfde plek aankomt, geeft de grijper een voorsprong.
Stof en de pols van de robot
Bij het schuren komen fijne deeltjes vrij, en een robot die naast de machine staat, bevindt zich in die stofwolk. Stof dringt door in voegen en kabeldoorvoeren, bedekt de grijper en kan de sensoren verstoren. De gebruikelijke oplossingen zijn een beschermkap voor de robot, een afgedichte of geventileerde grijper, afzuiging dicht bij het wiel en een ontwerp waarbij de pols niet in de zwaarste stofwolk terechtkomt. Welke van deze oplossingen een fabriek nodig heeft, hangt af van het proces en de machine. Vraag dit tijdig na, want het antwoord is van invloed op de robotselectie en het onderhoud.
Voorkomen dat het wiel gaat wachten
Een algemeen principe: de verplaatsing van de robot tussen de stations moet kort zijn in vergelijking met de tijd die een kom op het wiel doorbrengt. Als dat het geval is, bepaalt de machine het tempo en heeft de robot tijd over. Als dat niet het geval is, wordt de robot de bottleneck en pas dan komt de inzet van een tweede robot of een tweede machine in aanmerking.
Buffers zijn handig. Wachtende kommen op de rollenband en een band die de afgewerkte kommen afvoert, zorgen ervoor dat een korte onderbreking aan beide uiteinden kan plaatsvinden zonder dat de schuurmachine hoeft te stoppen, ten koste van vloerruimte. Of één robot één machine kan bijhouden, hangt af van de schuurtijd per kom ten opzichte van de heen- en terugreis van de robot, en dat is wat een cyclustijdschatting op basis van uw tekeningen beantwoordt.
Wanneer één robot per schuurmachine zinvol is
Een robot bij de schuurmachine is zinvol wanneer de kommen tot een vaste reeks vormen behoren, altijd met de opening naar beneden op een bekende plek aankomen en de machine het grootste deel van de werkdag draait. Het is echter aan te raden om de situatie anders te bekijken als één machine kommen met zeer uiteenlopende diameters of dieptes verwerkt, als kommen scheef of gestapeld aankomen, als de kom halverwege moet worden omgedraaid en opnieuw vastgegrepen tijdens het schuren, of als de afscherming en stofafzuiging de robot geen ruimte naast de machine laten.
Wat kopers vragen over schuurcellen
Moet de schuurmachine vervangen worden? Vaak niet, maar het moet wel klaar zijn voor automatisch laden: een manier om de robot te laten weten dat de machine gereed is, en voldoende toegang voor de robot om bij de spankop te komen. We controleren dit aan de hand van de machine die u al gebruikt.
Werken pannen en ander kookgerei op dezelfde manier? Dezelfde vragen zijn van toepassing, maar de aangrijping van de grijper en de spankop is specifiek voor elke vorm, dus stuur voor elke vorm een tekening op.
Informatie waarmee we de grootte van de cel kunnen bepalen
Stuur ons de onderdeelstekening met het bereik van kom- of potmaten, vertel ons welke schuurmachine u momenteel gebruikt en hoe de kom erop wordt geklemd, en geef uw dagelijkse productiecapaciteit door. Op basis daarvan kunnen we bepalen welke van deze vragen het belangrijkst zijn voor uw onderdelen en een cel schetsen met een schatting van de cyclustijd.
Gebruik je vandaag de schuurmachine nog met de hand? Vertel ons erover Of stuur een e-mail naar sales@evsrobot.com met de tekening en de dagelijkse output.
Algemene principes van robotbelading voor schuurmachines, geïllustreerd met één komcel; komafmetingen, materialen, schuurparameters, cyclustijden en oppervlakteresultaten worden niet vermeld.