
Savienojumi ir viss, kad runa ir par robotizētām roku kustībām. Bez savienojumiem viss, kas jums ir, ir taisns metāla stabs, kas nevar kustēties nevienā virzienā un nekādā veidā negriezties. Runājot par robotu rokām, savienojumu skaits nosaka, cik efektīva būtu visa konstrukcija.
Mēs apskatīsim dažādus savienojumu dizainu veidus, to darbību, priekšrocības un ierobežojumus, kas tiem var būt, un to, kā tos vislabāk izmantot. Ja esat domājis par ražošanas procesa automatizāciju un neesat pārliecināts par to, ko darīt, saprotiet locītavu dizaini var sniegt jums ieskatu par to, ar ko iet.
Izskaidrotas robotu locītavas
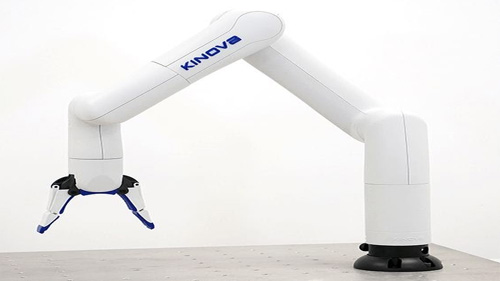
Avots: Pinterest
Savienojumi attiecas uz jebkurām robotizētās rokas kustīgajām daļām, un, tā kā šīs mašīnas ir konstruētas, ņemot vērā cilvēka roku, ir normāli redzēt, ka tām ir vairāki savienojumi, kas tiem piešķir brīvību pārvietoties tik daudz, cik nepieciešams.
Lai nodrošinātu optimālu funkcionalitāti, katrai locītavai ir jādarbojas neatkarīgi, bet tajā pašā laikā nevainojami sadarbojoties ar otru. Tādā veidā robotizētā roka spēj griezties, vienlaikus pārvietojoties uz augšu un uz leju. Īsāk sakot, robota roka nevar darboties bez locītavām, un minimālais, kas var būt pareizai rūpnieciskai robotizētai rokai, ir divi savienojumi. Jo lielāks ir savienojumu skaits, jo uzticamāka ir robotā roka.
Vairumā gadījumu šīs locītavas tiek sauktas par asīm, un tās ir būtiskas, lai noteiktu, kā robotizētā roka darbosies. Izpratne par mehānismu aiz savienojumiem ir labākais veids, kā uzzināt vairāk par katras robota sastāvdaļas darbību.
Locītavu veidi
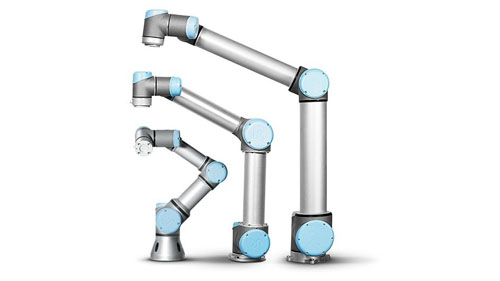
Avots: Pinterest
Ir aptuveni 5 locītavu veidi, kurus atradīsit jebkura veida robotizētajās rokās. Katrs savienojums ir paredzēts noteiktai funkcijai, un to pārslēgšana citai funkcijai bez atbilstošas kalibrēšanas var izraisīt bojājumus.
Lineārās locītavas: tās sauc arī par paralēlām locītavām, kuru kustību nosaka sānu kustības katru reizi, kad roka nokļūst kādā darbībā. Tas noved pie īpašas kustības, ko sauc par translācijas kustību, ko vislabāk var redzēt virzuļu kustības veidā. Lineārie savienojumi ir diezgan spēcīgi, un tos var izmantot robotizētajās rokās, kas veic smagu darbu, piemēram izvēlēties un novietot robotus, Among others.
Vīšanas savienojumi: tas ir savienojums, kas izmanto rotācijas kustības, lai izraisītu kustības. Kustība notiek attiecībā pret rotācijas asi, kas ir tieši perpendikulāra ieejas un izejas saites asīm. Tos sauc arī par t-veida savienojumiem, un tos parasti izmanto, lai urbtu robotus, kuriem ir jāgriežas un jāgriežas lielā ātrumā, lai caurumotu cietās virsmās.
Ortogonālie savienojumi: tie ir robotizēti roku savienojumi, kuru kustība ir balstīta uz izejas un ievades saitēm. Nespeciālista izteiksmē tas ir slīdošs kustības veids, kas ir translatīvs un darbojas ar lineāru savienojumu izvietojumu. Šajā iestatījumā izvades saite ir tieši perpendikulāra ievades saitei, un tas ir iemesls translatīvai slīdošai kustībai, kas tiek aktivizēta, kad robotizētā roka atdzīvojas.
Rotējošie savienojumi: tiem ir rotācijas kustība starp divām saitēm, kuru ievades saites ass ir paralēla rotācijas asij, tāpat kā pārējiem, kuriem parasti ir perpendikulāra iestatīšana. Ritošo savienojumu, ko sauc arī par V-veida savienojumu, ir viegli sajaukt ar vīšanas savienojumu, taču to pielietojums ražošanas telpā ir ļoti atšķirīgs.
Rotācijas savienojumi: tie ir savienojumi, kas ir vislabāk piemēroti robotizētiem manipulatoriem, jo to kustības ir īpaši precīzas. Kustības aktivizē asu rotācija, kas ir perpendikulāra ieejas un izvades saišu asīm. Rotācijas savienojums, ko plaši dēvē par r tipa savienojumiem, ir veids, ko jūs atradīsiet ātrās robotizētās iestatījumos, kurās prioritāte ir precizitāte un ātrums.
Robotu ieroču locītavu priekšrocības un ierobežojumi
Avots: Pinterest
Lai cik labi viņi būtu savā darbā, robotu rokas nav bez vainas. Tā kā tas ir mehānisks, ir normāli, ja ir sasniegts noteikts lietošanas slieksnis, rodas daži mehāniski darbības traucējumi. Tālāk ir norādītas robotizēto savienojumu priekšrocības un ierobežojumi.
Ieguvumi
Tie nodrošina pārvietošanās brīvību, un tas ir tas, kas padara irūpnieciskie roboti ļoti daudzpusīga. Vienkārša programmēšanas maiņa var pārvērst metināšanas robotu par krāsošanas robotu bez nepieciešamības iegādāties jaunu.
Savienojumi piešķir robotiem struktūru, kas savukārt padara to viegli tos remontēt un uzturēt. Kad ir radusies kļūme, ir viegli izsekot to līdz savienojumam, nevis veikt prātīgus minējumus.
Savienojumi ir elastīgi, un tas dod robotu rokām spēju griezt un griezt, griezties, iet uz augšu un uz leju. Bez šīm kustībām robotizētā roka nav nekas vairāk kā dārgs atkritumu gabals.
Ierobežojumi
Locītavas ir vājuma punkti pastāvīgu kustību dēļ. Nodilums, kas rodas, ir vieta, kur sākas lielākā daļa bojājumu, ko nodara rūpnieciskie roboti. Tas ir neizbēgami; labākais, ko var darīt, ir to aizkavēt.
Savienojuma remonts vai nomaiņa ir dārgi, it īpaši, ja neatrodaties sākotnējā ražotāja tiešā tuvumā. Ir grūti atrast saderīgu nomaiņu, un tas var izjaukt ražošanas telpu, jo nekas nevar notikt pat tad, ja trūkst viena gabala.
Secinājumi
Robotu savienojumi ir svarīga automatizācijas sastāvdaļa. Laikam ejot, ražotājiem kļūst vieglāk pāriet uz automatizāciju, jo tiek izstrādāti roboti ar labākiem savienojumiem. Ja arī vēlaties doties pa šo maršrutu, bet nezināt, kur sākt, apskatiet mūsu vietni, un jūs atradīsiet visu nepieciešamo informāciju, lai izdarītu pareizo izvēli.