
Avots: www.idtechex.com
Automatizācija apstrādes rūpniecībā strauji uzņem apgriezienus, jo arvien vairāk uzņēmumu pieņem robotikas izmantošanu. Tas ir saistīts ar automatizācijas priekšrocībām uzņēmējdarbībā un viedāku un viedāku procesu izmantošanu. Jūs iegūstat vairāk produkcijas un arī samazina traumu risku ražotnē. Lielākā daļa uzņēmumu tiecas izmantot robotu rokas, lai rūpētos par to izvēlieties un novietojiet, iepakošanu, krāsošanu un montāžu, kā arī citus uzdevumus.
Iekļaujot robotu rokas savā biznesā, pārliecinieties, ka strādājat kvalitatīvi robotu roku ražotājs kurš tev piedāvās labāko. Turklāt ir svarīgi arī iegūt pamata izpratni par to, ko tie ietver. Robotiskajai rokai ir ķermenis, plaukstas locītava un gala efektors, kam ir noteiktas funkcijas. Lai šīs dažādās daļas darbotos precīzi, ir jābūt robotu savienojumiem. Šajā rakstā mēs iedziļināsimies dažādās robotu locītavās, lai sniegtu jums labāku izpratni.
Kas ir robotu savienojumi?
Avots: www.researchgate.net
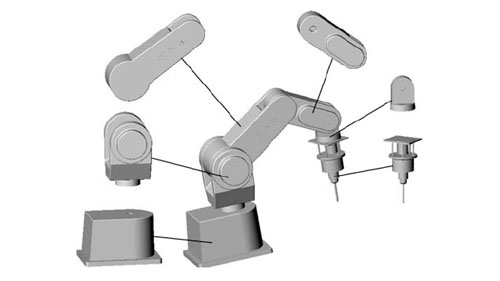
Robota savienojumi attiecas uz robota kustīgajām sastāvdaļām, kas rada relatīvas kustības starp blakus esošajām saitēm. Šajā kontekstā saites tiek izmantotas, lai apzīmētu stingros elementus, kas savieno savienojumus skaidrai un adekvātai darbībai. Tas liecina, ka rūpnieciskā robotu roka piedāvā savienojumu un savienojumu kombinācijas izmantošanu optimālai funkcionalitātei. Ir svarīgi nodrošināt, lai jūsu manipulatora savienojumi darbotos atbilstoši, lai nodrošinātu precizitāti un precizitāti lietošanas laikā.
Robotu savienojumus dažreiz sauc arī par asīm. Tie ir būtiski un noder, lai nodrošinātu, ka rokas kustība netiek ierobežota vai traucēta. Uzzinot vairāk par robotu locītavām, varēsiet noteikt, ar kādu robotu roku vēlaties strādāt atkarībā no uzdevumiem, ko vēlaties veikt.
Mehānisko savienojumu veidi robotiem
Avots: www.britannica.com
Ņemot vērā, ka apstrādes rūpniecībā tiek izmantoti dažāda veida roboti, jūs atradīsiet arī dažādus mehāniskie savienojumi. Šie savienojumi atšķiras gan kustības, gan pielietojuma ziņā, īpaši, ja runa ir par izmantojamā robota veidu.
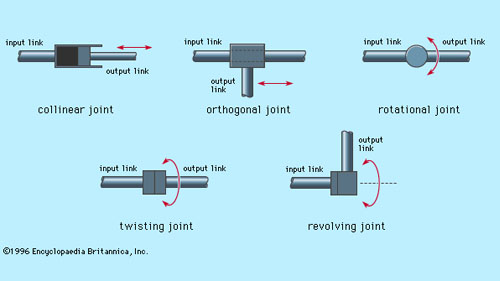
Runājot par robotu roku mehāniskajiem savienojumiem, ir jāņem vērā pieci galvenie veidi. Divi savienojumi ir lineāri, kas nozīmē, ka relatīvā kustība starp blakus esošajām saitēm ir translatīva. No otras puses, pārējie trīs ir rotējoši, kas nozīmē, ka saišu relatīvā kustība ietver rotācijas starp tām. Pieci robotu mehānisko savienojumu veidi ietver:
Lineārās locītavas
Lineārajās locītavās relatīvā kustība, ko raksturo blakus esošās saites, ir paredzēta kā paralēla. Tas nozīmē, ka ieejas un izejas saites slīd lineārā kustībā. Šāda veida kustība rada a translācijas kustība. Šāda veida lineāro kustību var panākt vairākos veidos, tostarp izmantojot teleskopisko mehānismu un virzuli. Šis locītavas veids tiek saukts arī par L-veida locītavu.
Ortogonālās locītavas
Ortogonālos savienojumus tautā dēvē arī par O veida savienojumiem. Tiem ir relatīva kustība, ko veic ievades saite un izvades saite. Šāda veida kustība, kas iesaistīta ortogonālajās locītavās, ir translācijas slīdoša kustība. Tomēr atšķirībā no lineāro savienojumu izvietojuma, ar Ortogonāls savienojums, izvades saite ir perpendikulāra ievades saitei.
Rotācijas savienojumi
Kad runa ir par rotācijas savienojumi, jūs atradīsiet rotācijas relatīvo kustību izmantošanu, kas noder robotu manipulatoriem, kas strādā vairākās darbvietās. Šīs kustības tiek veiktas ar rotācijas asi, kas ir perpendikulāra ieejas un izejas saišu asīm. Šos rotācijas savienojumus sauc arī par R tipa savienojumiem.
Vīšanas locītavas
Šāda veida locītavu pazīmes rotācijas kustība kas arī rada zināmu rotācijas pakāpi lietošanas laikā. Kustība šajos savienojumos ir saistīta ar rotācijas asi, kas ir perpendikulāra ieejas un izejas saišu asīm. Vīšanas savienojumi tiek saukti arī par T tipa savienojumiem.
Rotējošās locītavas
Rotējošajos savienojumos lietas ir nedaudz atšķirīgas salīdzinājumā ar citām. Šiem savienojumiem ir arī rotācijas kustība, kas noder dažādos lietojumos. Šo locītavu kustība raksturo kustību starp abām saitēm. Ievades saites ass ir konstruēta tā, lai tā būtu paralēla savienojuma rotācijas asij. No otras puses, izejas saites ass ir veidota tā, lai tā būtu perpendikulāra savienojuma rotācijas asij. Šis savienojuma veids tiek saukts arī par V tipa savienojumu.
Dažādi robotu veidi un izmantotie mehāniskie savienojumi
Avots: www.technologyreview.com
Dažādos robotos tiks izmantoti dažāda veida mehāniskie savienojumi. Uzzinot vairāk par dažādiem robotiem, jūs varēsit labāk ieguldīt sev piemērotā robotā. Daži no visizplatītākajiem robotiem, kas jāņem vērā, ir šādi:
Šarnīrveida
The šarnīrsavienojums robots dizains, visticamāk, būs aprīkots ar dažādiem rotējošo savienojumu diapazoniem un kombinācijām. Šajā diapazonā var būt vienkāršas 2 savienojumu struktūras un var pāriet uz sarežģītākām struktūrām ar 10 vai vairāk savienojumiem. Izmantojot šo konstrukciju, roka ir savienota ar pamatni, izmantojot pagriežamu savienojumu, bet rokas saites ir savienotas ar rotējošiem savienojumiem.
Dekarta
Ar Dekarta roboti, dizains ietver trīs lineāro savienojumu izmantošanu. Šīs locītavas ir attēlotas taisnvirziena plaknē, kas ietver X, Y un Z. Šiem robotiem var būt arī piestiprināta plaukstas locītava ar vieglākām rotējošām locītavām kustībai. Šo konkrēto robotu veidu sauc arī par taisnu vai portālu.
Cilindrisks
The cilindrisks robots ir rotācijas savienojums, kas ir piestiprināts pie pamatnes, un viens lineārs savienojums, ko izmanto, lai savienotu dažādas saites. Ņemot vērā to, ka cilindriski roboti strādā cilindriskas formas darbības jomā, rotācijas un lineārā kustība ir noderīga, lai nodrošinātu precizitātes sasniegšanu.
Polārs
Robotu polārajā konstrukcijā roka ir savienota ar pamatni, izmantojot pagriežamu savienojumu. Reizēm jūs varat izmantot arī divu rotējošo savienojumu un viena lineārā savienojuma kombināciju. Tā kā šis robots tiek saukts arī par sfērisku robotu, attēlojamais darba apjoms būs arī sfērisks. Šajā robotā izmantotās asis veido polāro koordinātu sistēmu, kas ļauj manipulatoram viegli strādāt.
SCARA
The SCARA robots ir populāra iespēja starp daudziem ražotājiem, īpaši tiem, kuri vēlas automatizēt savus montāžas procesus. Šis robots parasti ir cilindrisks un darbojas salīdzinoši cilindriskā darba jomā. Tajā ir izmantoti divi paralēli savienojumi, kas noder montāžas procesā. Šie savienojumi nodrošina atbilstību vienā izvēlētajā plaknē, kad robots tiek izmantots.
Delta
The delta roboti ir izstrādāti ar zirnekļveida uzbūvi, kas ļauj tiem piedāvāt lieliskus pakalpojumus saviem lietotājiem. Tie ir veidoti no paralelogramiem, kas ir savienoti un savienoti ar kopīgu pamatni. Šāda veida robotu savienojumi ir gan rotējoši, gan lineāri. Tas ļauj robotam pārvietot vienu rokas instrumentu galu kupola formas darba zonā. Tas uzlabo tā veiktspēju, lai nodrošinātu, ka dažādu uzdevumu izstrāde tiek veikta precīzi.
Secinājumi
Strādājot ar robotiku kā līdzekli dažādu procesu automatizēšanai savā biznesā, jāpatur prātā dažādie aspekti. Šiem aspektiem ir milzīga nozīme konkrētās jūsu izvēlētās robotikas veiktspējā. Ja runa ir par rūpniecisko robotu roku izmantošanu, par robotu savienojumiem vajadzētu būt kaut ko jaunāku.
Iepazīstieties ar dažādām locītavām un to, kā tās ietekmē robota darbību. Tas palīdzēs jums noteikt, kāda veida savienojumi būtu vispiemērotākie darbībām, kuras vēlaties automatizēt.
Kad tas ir iegūts, varat ieguldīt robotu rokās, kas tiek piegādātas kopā ar jūsu piedāvātajām locītavām. Nesteidzieties un strādājiet ar automatizācijas iekārtu ražotāji kas tev palīdzēs.