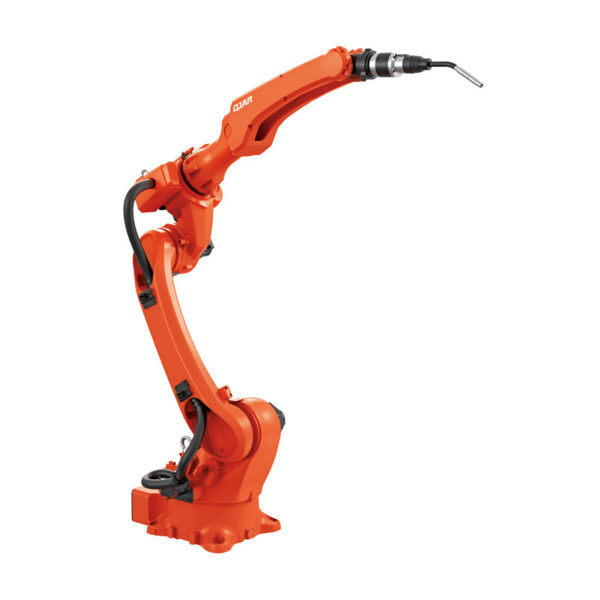
Krāsošana Robotiskā roka QJR6-2700P

  • Nav priekšējās speciālās plaukstas konstrukcijas, pēc izvēles iebūvēts cauruļvads, kas atvieglo sinhronās izsekošanas izsmidzināšanas mācīšanas darbu.
  • Izmantojot autobusu struktūru, ērta paplašināšanai un lielam ātrumam
  • Atkārtota pozicionēšanas precizitāte: ±0.5 mm
  • Roku platums: 2035 mm
  • Kravnesība: 10 kg

Datu bāzes lejupielāde

Instrukcijas

tehniskie parametri

Modeļi QJR6-2700P
Ass numurs 6
Naudas slodze 6kg
Atkārtojiet pozicionēšanu ± 0.5mm
Makss Armspans 2701mm
Kustības diapazons J1 ±95º
J2 ﹢102º,﹣53º
J3 ﹢80º,﹣80º
J4 ±260º
J5 ±270º
J6 ±260º
Maksimālais ātrums J1 108 ° / s
J2 103 ° / s
J3 115 ° / s
J4 360 ° / s
J5 360 ° / s
J6 360 ° / s
Pieļaujamais griezes moments J4 10.96 Nm
J5 10.96 Nm
J6 4.90 Nm
Inerces moments J4 0.25 kg.m2
J5 0.25 kg.m2
J6 0.05 kg.m2
Robota ķermeņa svars 400kg
Jaudas jauda 3.9kVA
Ministru kabineta Size 650 * 750 * 1150mm
Ministru kabineta Svars 140kg
avots Trīsfāzu četru vadu
Veidlapas instalēšana Zeme uzmontēta
Pielietojums Glezniecībai nav singularitātes punkta, kas ievērojami atvieglo programmēšanas mācīšanu.

Robota kopējo izmēru un kustības diapazona rasējums

QJR6-2700P kopējais izmērs

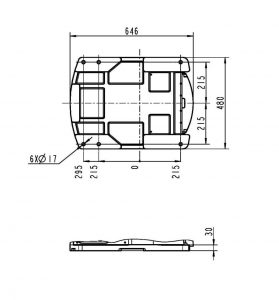
Robota pamatnes montāžas izmēru rasējums

QJR6-2700P montāžas izmēru rasējums

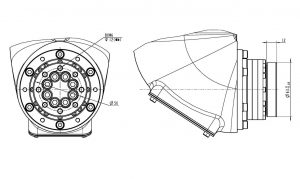
Robota gala uzstādīšanas izmēru rasējums

QJR6-2700P instalācijas saskarnes diagramma

EVST logotips
Privātuma pārskats

Šī vietne izmanto sīkfailus, lai mēs varētu jums piedāvāt vislabāko lietotāju pieredzi. Sīkfailu informācija tiek saglabāta jūsu pārlūkprogrammā un tiek veikta tādas funkcijas kā atpazīšana, kad atgriežaties mūsu tīmekļa vietnē un palīdzat mūsu komandai izprast, kuras no tīmekļa vietnes sadaļām jūs atrodat visinteresantāko un noderīgāko.