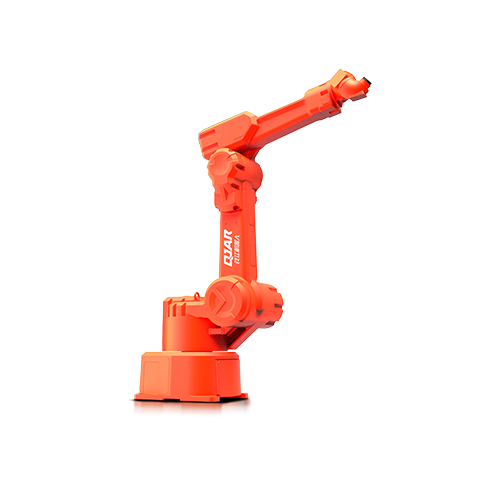
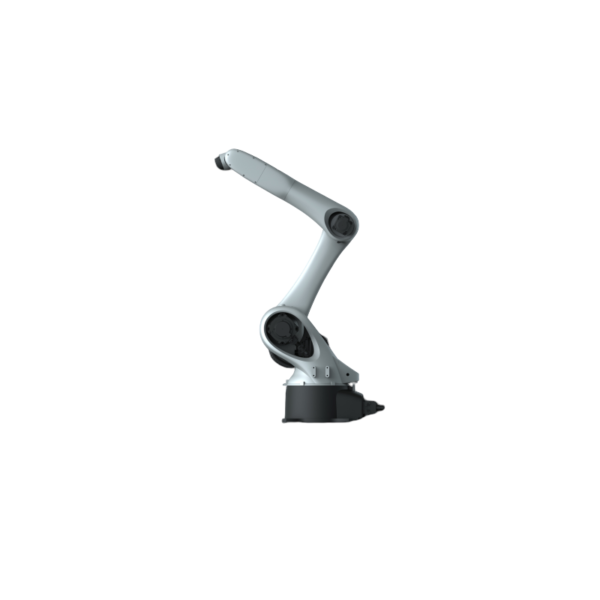
Krāsošana Robotiskā roka QJRP10-1

  • Nav priekšējās speciālās plaukstas konstrukcijas, pēc izvēles iebūvēts cauruļvads, kas atvieglo sinhronās izsekošanas izsmidzināšanas mācīšanas darbu.
  • Izmantojot autobusu struktūru, ērta paplašināšanai un lielam ātrumam
  • Atkārtota pozicionēšanas precizitāte: ±0.5 mm
  • Roku platums: 2035 mm
  • Kravnesība: 10 kg

Datu bāzes lejupielāde

3D zīmējumi

Instrukcijas

tehniskie parametri

Modeļi QJRP10-1 (sprādziendrošs)
Ass numurs 6
Naudas slodze 10kg
Atkārtojiet pozicionēšanu ± 0.5mm
Makss Armspans 2035mm
Kustības diapazons J1 ±95º
J2 ﹢102º,﹣53º
J3 ﹢87º,﹣80º
J4 ±260º
J5 ±270º
J6 ±260º
Maksimālais ātrums J1 109./s
J2 126./s
J3 109./s
J4 361./s
J5 361./s
J6 361./s
Pieļaujamais griezes moments J4 30.4N.m
J5 19.6N.m
J6 9.8N.m
Inerces moments J4 0.97 kg.m²
J5 0.4 kg.m²
J6 0.1 kg.m²
Robota ķermeņa svars 370kg
Jaudas jauda 3.9kVA
Ministru kabineta Size 650 * 750 * 1150mm
Ministru kabineta Svars 120kg
avots Trīsfāzu četru vadu
Veidlapas instalēšana Grunts
Pielietojums Glezniecībai nav singularitātes punkta, kas ievērojami atvieglo programmēšanas mācīšanu.

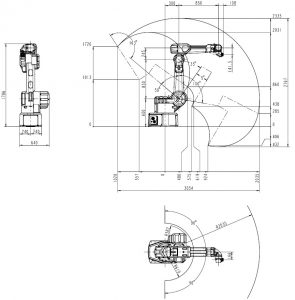
Robota kopējo izmēru un kustības diapazona rasējums

Gleznošanas robots rokas QJRP10-1 kustības diapazona zīmējums

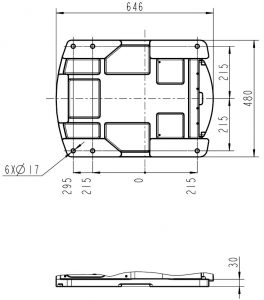
Robota pamatnes montāžas izmēru rasējums

Krāsošanas robotsviras QJRP10-1 montāžas izmēru rasējums

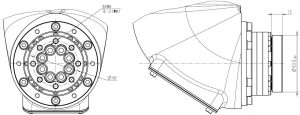
Robota gala uzstādīšanas izmēru rasējums

Krāsošana Robotiskā roka QJRP10-1 gala uzstādīšanas izmēru rasējums

EVST logotips
Privātuma pārskats

Šī vietne izmanto sīkfailus, lai mēs varētu jums piedāvāt vislabāko lietotāju pieredzi. Sīkfailu informācija tiek saglabāta jūsu pārlūkprogrammā un tiek veikta tādas funkcijas kā atpazīšana, kad atgriežaties mūsu tīmekļa vietnē un palīdzat mūsu komandai izprast, kuras no tīmekļa vietnes sadaļām jūs atrodat visinteresantāko un noderīgāko.