
By EVST redakcijas komanda · Pārskatījis(-usi) EVST redakcijas komanda · Pēdējoreiz atjaunināts 2026. gada 24. septembrī · Redakcijas politika · Labojumu politika · Noteikumi
Visvairāk ierobežotajam savienojumam vajadzētu vadīt garā rāmja metināšanas izkārtojumu. Videoierakstā redzami divi oranži roboti, kas novietoti gar garu zilu stiprinājumu, kas tur atsevišķu izliektu metāla elementu; robotiem pārvietojoties starp pozīcijām, lokālajos savienojumos parādās loki. Noderīgs pētījums sākas ar savienojumu, kas atrodas vistuvāk šķērslim vai vistālāk no stabila atskaites punkta, pēc tam virzās uz āru līdz balstiem, piekļuvei deglim un secībai. Kopīgojiet rāmja un savienojumu prasības ar EVST.
Sāciet ar locītavu, kurā ir vismazākā brīvība.
Garie dalībnieki mudina komandas izvietot šūnu atbilstoši kopējam garumam. Garums ir svarīgs, taču izšķirošais ierobežojums bieži vien ir lokāls: savienojums pie atbalsta, izliekta daļa, kas bloķē degļa kakliņu, vai gala savienojums, kura dēļ robotam jātuvojas darba robežai. Ja šo savienojumu nevar sametināt un iziet ar rezervi, pārējais izkārtojums ir pāragrs.
Platais kadrs atdala zilo stiprinājumu no tajā esošā tumšākā metāla elementa. Roboti stāv dažādās pusēs un pārvietojas uz lokālām darba zonām. Tas atbalsta garas kadra metināšanas analīzi, neidentificējot produktu, projektu, koordinācijas metodi vai metināšanas rezultātu.
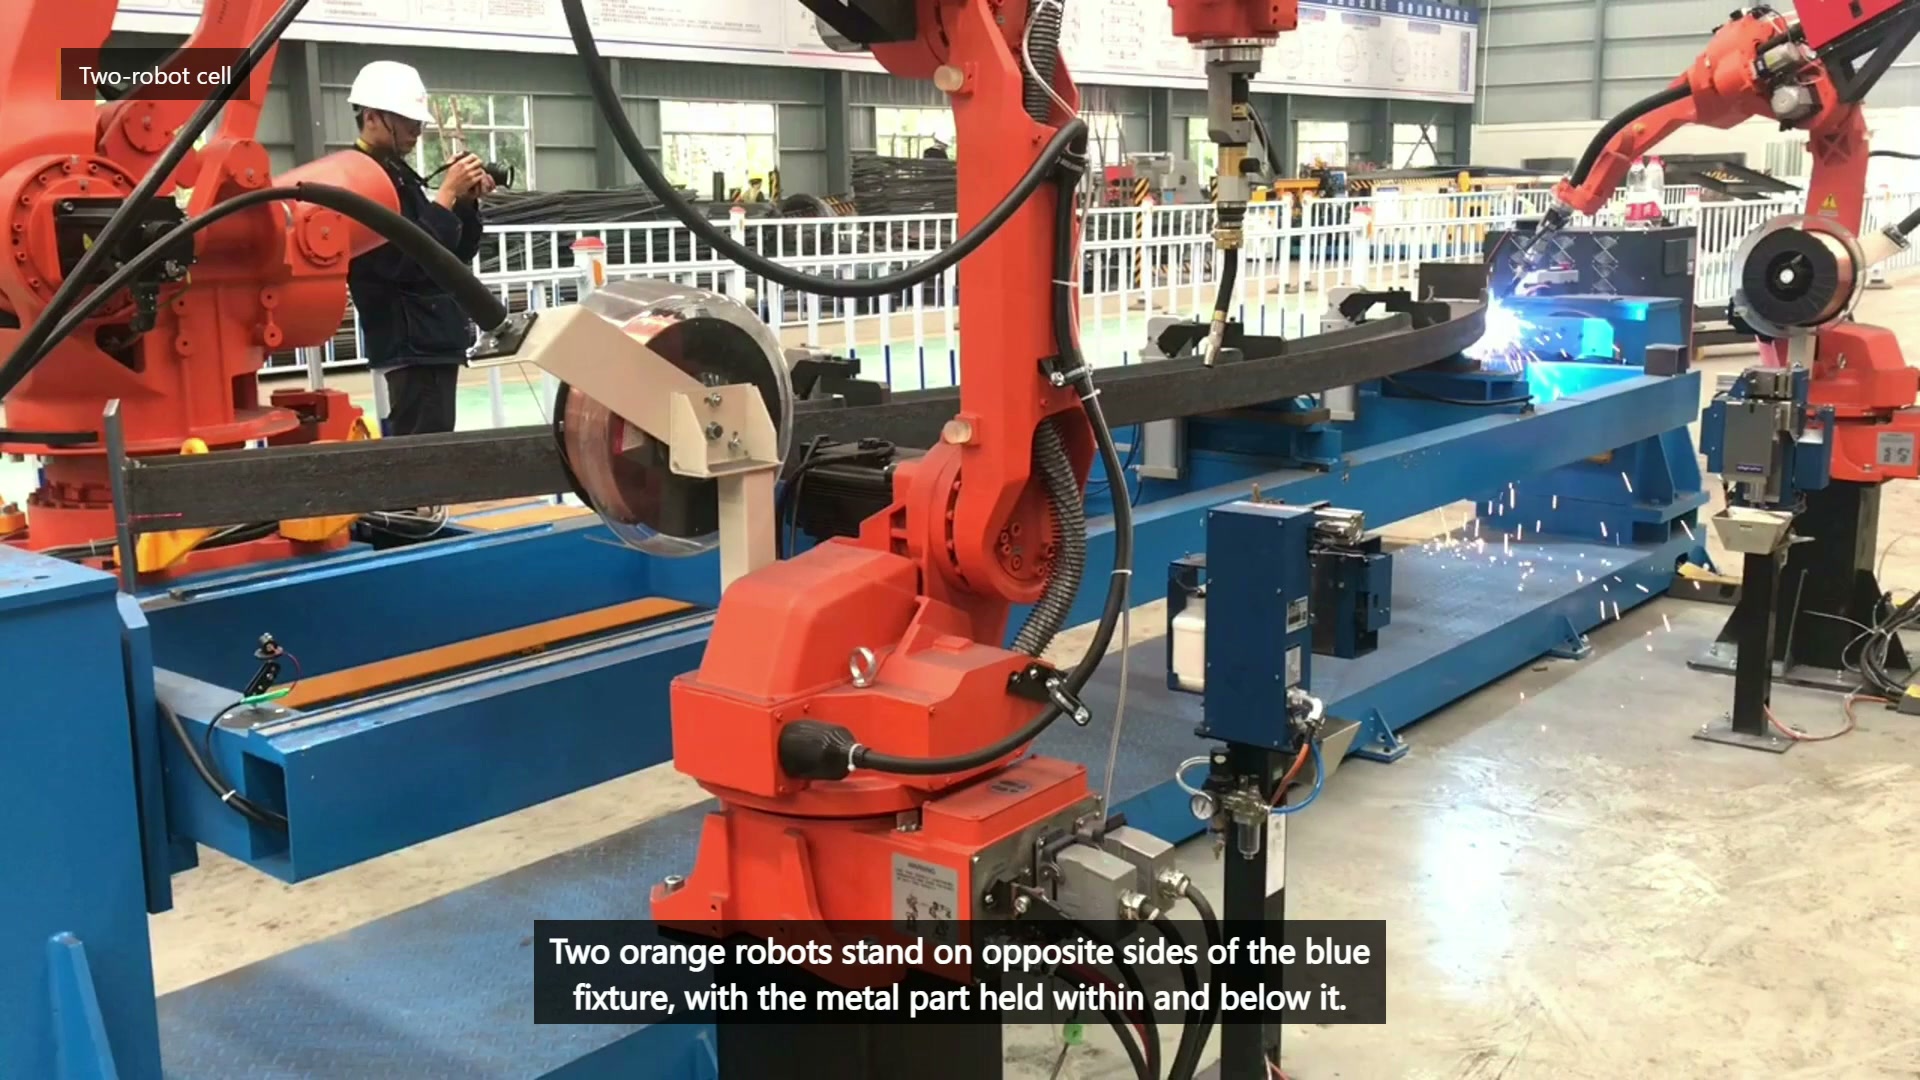
Pēdējais galvenais video 00:10 — Divi oranži roboti stāv zilā armatūras pretējās pusēs, un tajā atrodas garais metāla elements.
Pirms robotu pozīciju piešķiršanas izveidojiet kopīgas piekļuves karti
Katram nepieciešamajam savienojumam reģistrējiet pieļaujamos degļa leņķus, piekļuves sākuma un beigu punktus, kabeļa apvalku, tuvumā esošās skavas un brīvu atkāpšanās vietu. Pēc tam klasificējiet savienojumu kā atvērtu, ierobežotu, ar nepieciešamību pēc atkārtotas attēlošanas vai ārpus ierosinātās automatizācijas tvēruma. Šī karte parāda, vai pietiek ar divām fiksētām robota pozīcijām vai arī ir jāmaina sagatave, stiprinājums vai robota stiprinājums.
| Locītavu stāvoklis | Agrīns jautājums | Iespējamā atbilde |
|---|---|---|
| Tuvu skavai | Vai deglis un kakls var iziet cauri, nezaudējot nepieciešamo leņķi? | Pārvietojiet skavu vai mainiet tās virzienu |
| Tālu no atskaites punkta | Cik liela pozīcijas variācija sasniedz locītavu? | Uzlabot atbalstu vai mērīt prezentāciju |
| Aiz līknes | Vai ir droša pieeja un atkāpšanās? | Atkārtoti prezentēt dalībnieku vai mainīt darbības jomu |
| Koplietots starp robotiem | Vai viena roka var iziet, pirms otra ienāk? | Definēt īpašumtiesības un gaidīšanas stāvokļus |
Atbalstiet locekli, nepārvēršot stiprinājumu par šķērsli
Garam elementam ir nepieciešams pietiekams atbalsts, lai kontrolētu tā novietojumu, taču katrs atbalsts aizņem zināmu piekļuves punktu skaitu. Pirms metināšanas izvēlieties stabilus atskaites punktus, novietojiet atbalstus tā, lai tie kontrolētu noliekšanos vai sagriešanos, un novietojiet skavas tā, lai plānotais degļa ceļš paliktu atvērts. Izmēriet savienojuma pozīciju pēc nostiprināšanas un vēlreiz pēc atlaišanas; pretējā gadījumā ceļa korekcijas var maskēt stiprinājuma vai ienākošās detaļas variācijas.
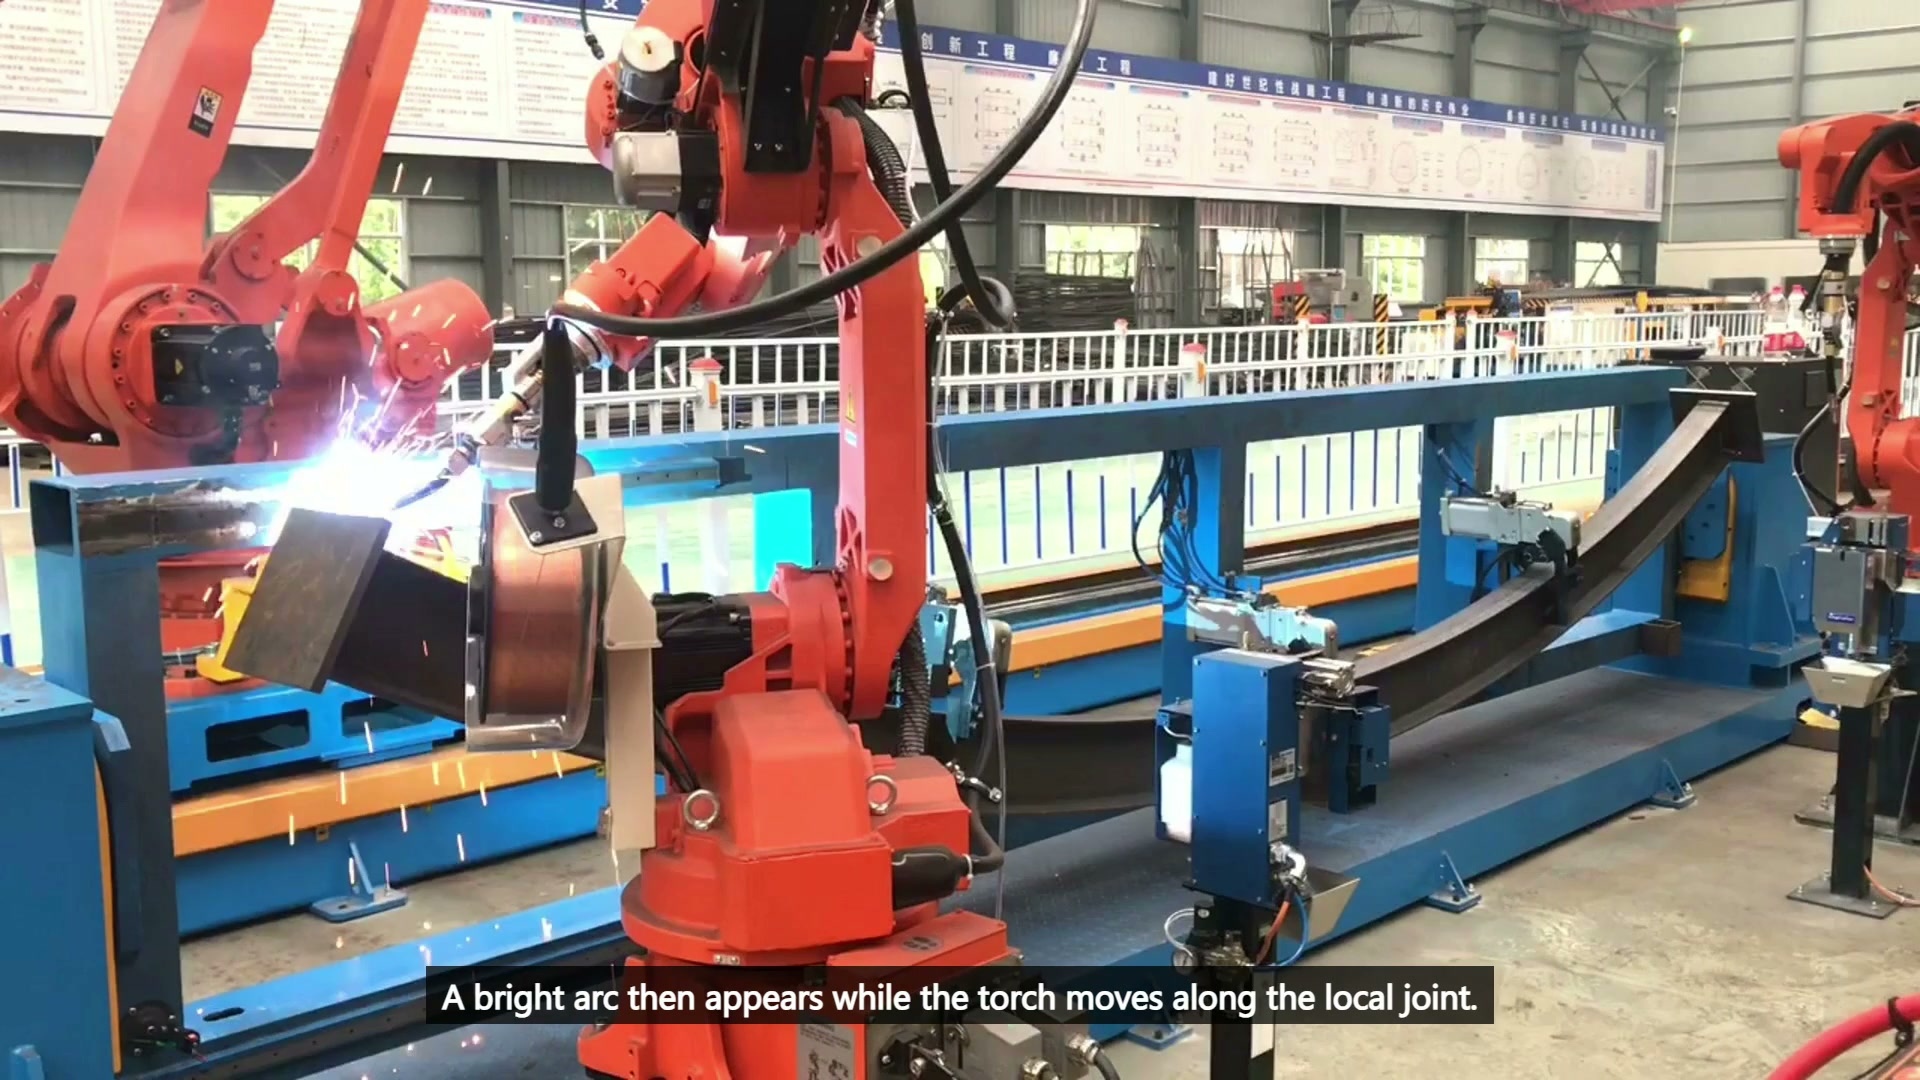
Galvenais video nobeigums 00:28 — Metināšanas deglis darbojas lokālā savienojumā uz garā metāla elementa, un ir redzama loka gaisma un dzirksteles.
Armatūrai ir jābūt piemērotai arī iekraušanai, pārbaudei, tīrīšanai un degļa apkopei. Šajos stāvokļos bieži vien ir nepieciešamas atšķirīgas atstarpes nekā automātiskās metināšanas gadījumā. Konstrukcija, kas darbojas tikai ar aizvērtu kameru un jau nostiprinātu perfektu detaļu, ir nepilnīga.
Secība pēc piekļuves un verifikācijas
Ceļa plānā jāiekļauj metināšanas segmenti, loka atvienošanas kustības, robota nodošanas pozīcijas, atgūšanas punkti un pārbaudes vietas. Pārbaudiet visvairāk ierobežoto savienojumu, garāko pārvietošanu un jebkuru reģionu, kur robota apvalki tuvojas viens otram. Piešķiriet katram rezultātam savienojuma numuru, stiprinājuma stāvokli un programmas versiju.
Kāpēc gan nesākt ar vienkāršāko savienojumu?
Vienkārša demonstrācija var noslēpt īpatnību, kas vēlāk liek pārveidot armatūru. Sarežģītākais savienojums atklāj izkārtojuma ierobežojumus, savukārt izmaiņas joprojām ir lētas.
Vai otrais robots automātiski saīsina ciklu?
Nē. Ieguvums ir atkarīgs no piekļuves piešķiršanas, koplietotās telpas gaidīšanas, armatūras darbības un nepieciešamās metināšanas un pārbaudes secības.
Kas būtu jāizmanto fiziskajā izmēģinājumā?
Izmantojiet ražošanā izmantojamus elementus, reālistiskus sasaistes un atstarpju nosacījumus, piedāvātos balstus un faktisko degļa un kabeļu komplektu.
Ievaddati garrāmja metināšanas pētījumam
- Rāmja rasējums un numurēts savienojumu saraksts
- Metināšanas apgabali, sagatavošana un pieņemšanas kritēriji
- Ienākošās pielaides, līmēšanas stāvoklis un iespējamā deformācija
- Atskaites punkts, atbalsts, skava un slodzes koncepcija
- Degļa, kabeļa, robota un apkopes apvalki
- Izejas mērķis, pārslēgšanas diapazons un atkopšanas noteikumi
E-pasts sales@evsrobot.com vai izmantojiet EVS Starptautiskās kontaktinformācijas lapa ar dalībnieku rasējumu un savienojumu sarakstu. EVST var pārskatīt piekļuves karti, atbalsta koncepciju, robotu izvietojumu un izmēģinājuma plānu.
Videoierakstā ir dokumentēta redzama rāmja stiprināšana un lokālā metināšanas kustība. Produkta identitātei, robota koordinācijai, metināšanas procedūrai, cikla veiktspējai un metināšanas šuves pieņemšanai ir nepieciešama projekta validācija.