
Šaltinis: www.idtechex.com
Automatizavimas gamybos pramonėje sparčiai įgauna pagreitį, nes vis daugiau įmonių pradeda naudoti robotiką. Tai siejama su automatizavimo pranašumais versle ir išmanesnių bei protingesnių procesų naudojimu. Jūs gausite daugiau gamybos ir sumažinsite traumų riziką gamybos įmonėje. Dauguma įmonių linkę naudoti robotines rankas pasirinkti ir vieta, pakavimas, dažymas ir surinkimas, be kitų darbų.
Į savo verslą įtraukdami robotų rankas įsitikinkite, kad dirbate kokybiškai robotų rankų gamintojas kas tau pasiūlys geriausia. Be to, taip pat svarbu turėti pagrindinį supratimą apie tai, ką jie reiškia. Robotinėje rankoje yra kūnas, riešas ir galinis efektas, kurie atlieka specifines funkcijas. Kad šios skirtingos dalys veiktų tiksliai, turi būti roboto jungtys. Šiame straipsnyje mes gilinsimės į skirtingus robotų jungtis, kad galėtumėte geriau suprasti.
Kas yra robotų jungtys?
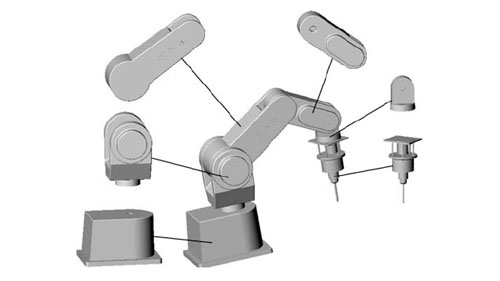
Šaltinis: www.researchgate.net
Roboto jungtys reiškia judamus roboto komponentus, dėl kurių santykiniai judesiai tarp gretimų grandžių. Šiame kontekste jungtys naudojamos norint nurodyti standžius elementus, jungiančius jungtis, kad jos veiktų aiškiai ir tinkamai. Tai rodo, kad pramoninė robotų ranka optimaliam funkcionalumui užtikrinti naudojamas jungčių ir jungčių derinys. Labai svarbu užtikrinti, kad jūsų manipuliatoriaus jungtys tinkamai veiktų, kad būtų užtikrintas tikslumas ir tikslumas.
Robotų jungtys kartais taip pat vadinamos ašimis. Jie yra būtini ir praverčia norint užtikrinti, kad rankos judesiai nebūtų ribojami ar trukdomi. Sužinoję daugiau apie robotų sąnarius padės nustatyti roboto rankos tipą, su kuriuo norite dirbti, atsižvelgiant į užduotis, kurias norite atlikti.
Robotų mechaninių jungčių tipai
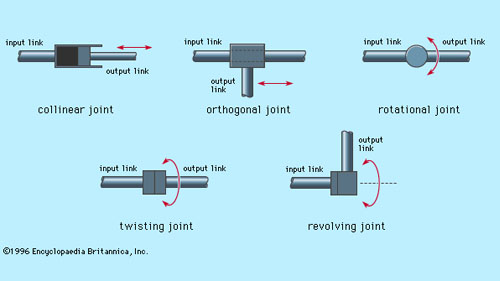
Šaltinis: www.britannica.com
Atsižvelgiant į tai, kad gamybos pramonėje naudojami įvairių tipų robotai, taip pat rasite įvairių mechaninės jungtys. Šios jungtys skiriasi judėjimu ir pritaikymu, ypač kai kalbama apie naudojamo roboto tipą.
Kalbant apie mechanines jungtis, esančias robotų rankose, reikia atsižvelgti į penkis pagrindinius tipus. Dvi jungtys yra linijinės, o tai reiškia, kad santykinis judėjimas tarp gretimų jungčių yra transliacinis. Kita vertus, kiti trys yra sukamieji, o tai reiškia, kad santykinis jungčių judėjimas apima sukimąsi tarp jų. Penki robotų mechaninių jungčių tipai:
Linijinės jungtys
Linijinėse jungtyse santykinis judėjimas, kurį rodo gretimos jungtys, turi būti lygiagretus. Tai reiškia, kad įvesties ir išvesties nuorodos slysta linijiniu judesiu. Dėl tokio judėjimo atsiranda a transliacinis judesys. Tokį linijinį judesį galima pasiekti keliais būdais, įskaitant teleskopinio mechanizmo ir stūmoklio naudojimą. Šio tipo jungtis taip pat vadinama L jungtimi.
Stačiakampės jungtys
Stačiakampės jungtys taip pat populiariai vadinamos O tipo jungtimis. Jie pasižymi santykiniu judėjimu, kurį atlieka įvesties nuoroda ir išvesties nuoroda. Toks stačiakampių sąnarių judesys yra transliacinis slydimas. Tačiau skirtingai nuo linijinių jungčių išdėstymo, su Stačiakampis jungtis, išvesties nuoroda yra statmena įvesties nuorodai.
Sukamosios jungtys
Kai kalbama apie sukimosi jungtys, rasite sukamuosius santykinius judesius, kurie bus naudingi robotams manipuliatoriams, dirbantiems keliose darbo vietose. Šie judesiai atliekami sukimosi ašimi statmenai įvesties ir išvesties jungčių ašims. Šios sukimosi jungtys taip pat vadinamos R tipo jungtimis.
Sukimo sąnariai
Šio tipo sąnarių ypatybės sukamasis judesys tai taip pat sukelia tam tikrą sukimosi laipsnį naudojant. Judėjimas šiose jungtyse yra susijęs su sukimosi ašimi, kuri yra statmena įvesties ir išvesties jungčių ašims. Sukamosios jungtys taip pat vadinamos T tipo jungtimis.
Besisukantys sąnariai
Besisukančiose jungtyse viskas šiek tiek skiriasi nuo kitų. Šiose jungtyse taip pat yra sukamasis judėjimas, kuris yra naudingas įvairioms reikmėms. Šių sąnarių judėjimas pasižymi judėjimu tarp dviejų jungčių. Įvesties jungties ašis suprojektuota taip, kad būtų lygiagreti jungties sukimosi ašiai. Kita vertus, išvesties jungties ašis suprojektuota taip, kad būtų statmena jungties sukimosi ašiai. Šio tipo jungtis taip pat vadinama V tipo jungtimi.
Skirtingi robotų tipai ir naudojamos mechaninės jungtys
Šaltinis: www.technologyreview.com
Skirtinguose robotuose bus naudojamos skirtingų tipų mechaninės jungtys. Sužinoję daugiau apie skirtingus robotus, galėsite geriau investuoti į jums tinkantį robotą. Kai kurie dažniausiai naudojami robotai, kuriuos reikia apsvarstyti, yra šie:
Sujungtas
Geriausios šarnyrinis robotas dizainas greičiausiai bus su skirtingais sukamųjų jungčių diapazonais ir deriniais. Šiame diapazone gali būti paprastos 2 jungčių struktūros ir pereiti prie sudėtingesnių struktūrų su 10 ar daugiau jungčių. Naudojant šią konstrukciją, svirtis yra prijungta prie pagrindo naudojant sukamąją jungtį, o svirties jungtys yra sujungtos sukamomis jungtimis.
Dekarto kalba
Su Dekarto robotai, konstrukcijoje naudojamos trys linijinės jungtys. Šie sąnariai yra išdėstyti stačiakampėje plokštumoje, apimančioje X, Y ir Z. Šie robotai taip pat gali turėti pritvirtintą riešą su lengviau besisukančiomis jungtimis, kad būtų galima judėti. Šis konkretus robotas taip pat vadinamas tiesiniu arba portaliniu.
Cilindrinis
Geriausios cilindrinis robotas turi sukamąją jungtį, pritvirtintą prie pagrindo, ir vieną linijinę jungtį, naudojamą skirtingoms jungtims sujungti. Atsižvelgiant į tai, kad cilindriniai robotai dirba cilindro formos darbe, sukamieji ir linijiniai judesiai yra naudingi siekiant užtikrinti tikslumą.
poliarinis
Poliarinėje robotų konstrukcijoje ranka yra sujungta su pagrindu naudojant sukamąją jungtį. Kartais taip pat galite naudoti dviejų sukamųjų jungčių ir vienos linijinės jungties derinį. Kadangi šis robotas taip pat vadinamas sferiniu robotu, darbo sritis taip pat bus sferinė. Šiame robote naudojamos ašys sudaro poliarinę koordinačių sistemą, kuri leidžia manipuliatoriui lengvai dirbti.
SCARA
Geriausios SCARA robotas yra populiarus pasirinkimas tarp daugelio gamintojų, ypač tų, kurie nori automatizuoti savo surinkimo procesus. Šis robotas paprastai yra cilindro formos ir veikia santykinai cilindro formos darbe. Jame naudojamos dvi lygiagrečios jungtys, kurios praverčia surinkimo procese. Šios jungtys užtikrina atitiktį vienoje pasirinktoje plokštumoje, kai robotas yra naudojamas.
Delta
Geriausios delta robotai yra sukurti su vorą primenančia konstrukcija, leidžiančia pasiūlyti puikias paslaugas savo vartotojams. Jie yra pastatyti iš lygiagrečių, kurie yra sujungti ir sujungti į bendrą pagrindą. Šio tipo robotų jungtys yra sukamosios ir linijinės. Tai leidžia robotui perkelti vieną rankos įrankių galą kupolo formos darbo zonoje. Jis pagerina jo našumą, kad užtikrintų, jog skirtingų užduočių kūrimas būtų atliktas tiksliai.
Išvada
Dirbdami su robotika kaip priemone įvairiems verslo procesams automatizuoti, turite nepamiršti įvairių aspektų. Šie aspektai atlieka didžiulį vaidmenį konkrečios robotikos, kurią pasirenkate naudoti, veikimui. Kalbant apie pramoninių robotų ginklų naudojimą, reikia nuolat atnaujinti robotų jungtis.
Susipažinkite su įvairiais sąnariais ir kaip jie veikia roboto veikimą. Tai padės įvertinti, kokios jungtys geriausiai tiktų veiklai, kurią norite automatizuoti.
Kai tai turėsite, galėsite investuoti į robotų rankas, kurios yra kartu su jūsų siūlomomis jungtimis. Neskubėkite ir dirbkite su automatikos įrangos gamintojai kas tau padės.