
Peržiūrėkite besisukantį suvirintą junginį, kuriame vienodai išdėstyta ir apkrauto įtaiso darbo erdvė, ir judantis degiklis. Svarbus klausimas – ar reikiamas santykis gali būti išlaikytas judėjimo metu, įskaitant priartėjimą ir atitraukimą. Suvirinimo pradžios taško pasiekimas nesukuria laisvumo vėlesniame sukimosi etape ir neparodo priimtinos jungties.
Sekite visą pakrautą formą
00:04 min. pradinėje scenoje rodomas robotinis degiklis šalia vamzdinio ruošinio, kurį laiko tekinimo mechanizmas. 00:14 min. vaizdo įraše rodomas kitoks, didesnis apvalus ruošinys. Tai atskiri pavyzdžiai; montaže nenustatyta bendra tvirtinimo detalių konfigūracija ar vienas nepertraukiamas gamybos ciklas.
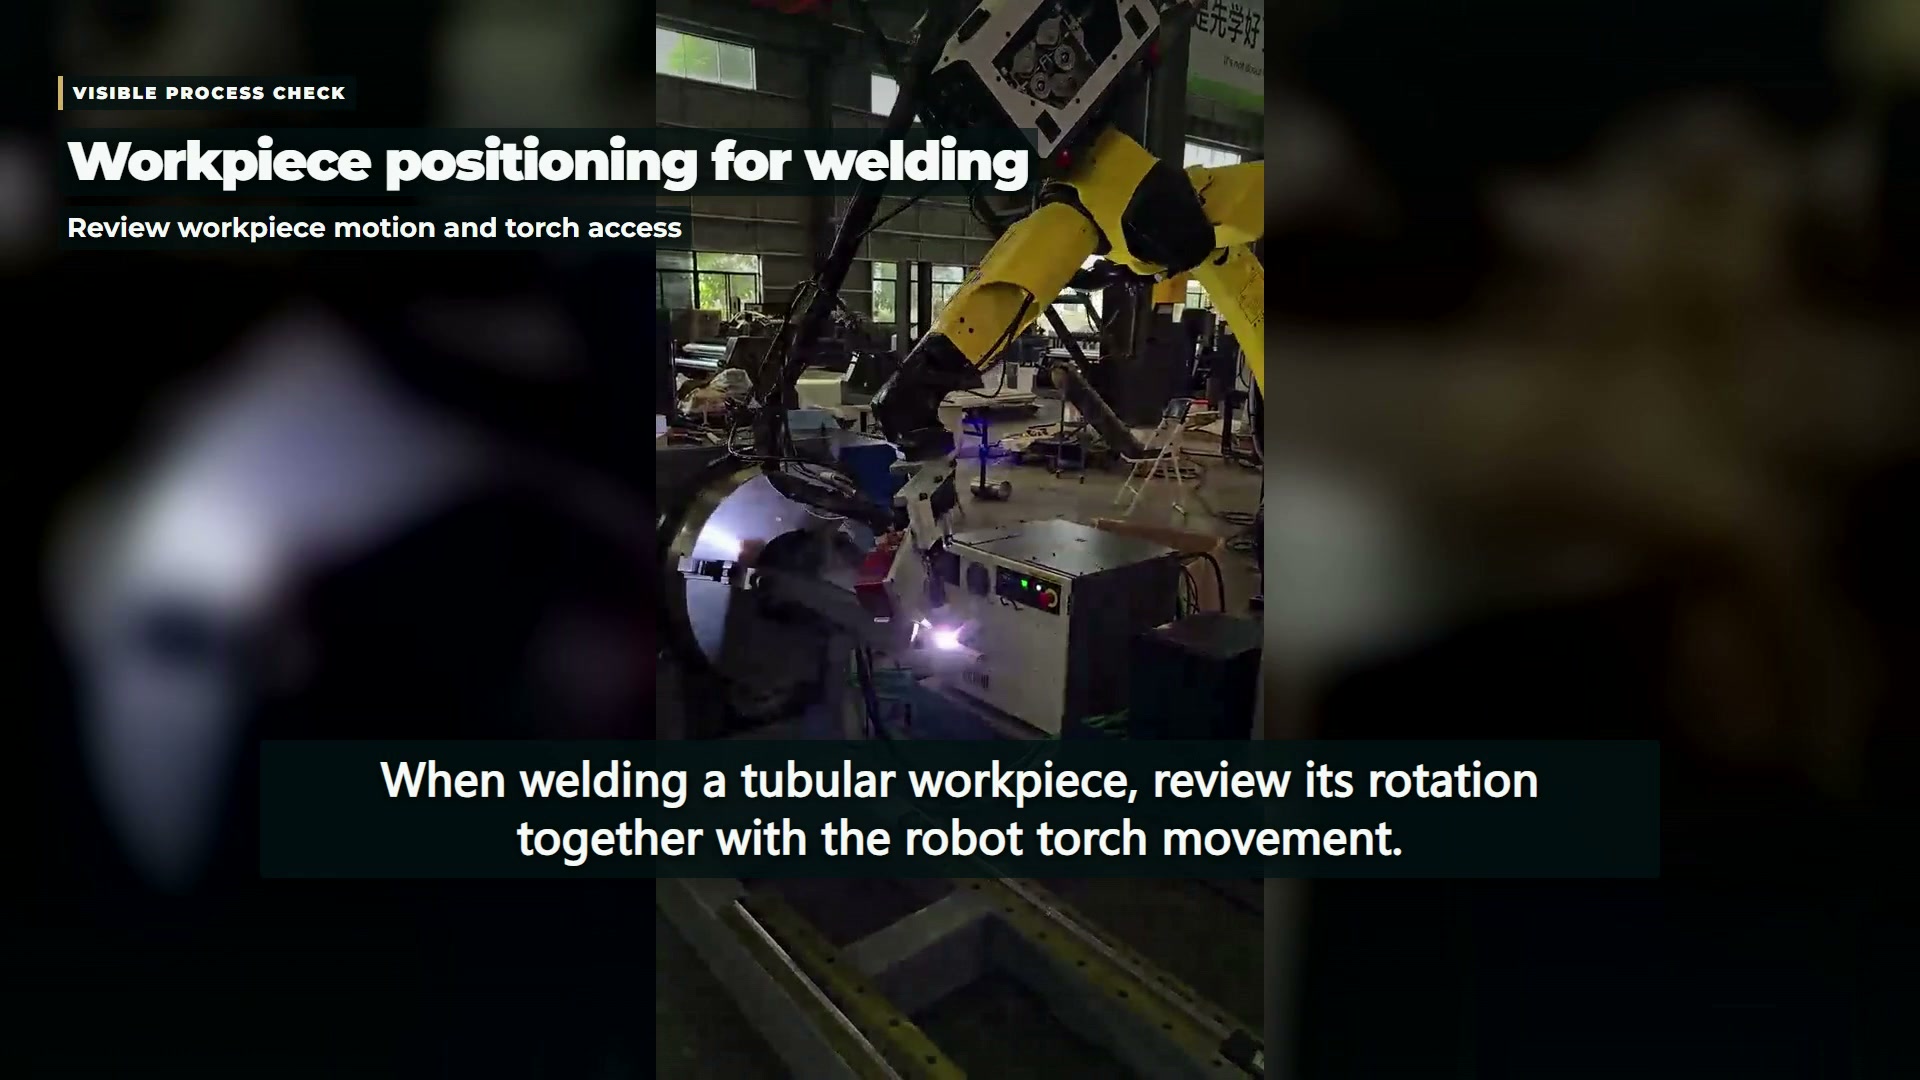
Siūlomame išdėstyme prie ruošinio kontūro pridėkite išsikišusius galus, laikiklius, spaustukus ir pritvirtintas instaliacijos linijas. Tada atsižvelkite į erdvę, kurią užima surinkimas, kai sukasi. Siūlė gali likti šalia numatytos darbo zonos, o kita pakrauto surinkimo dalis artėja prie pjedestalo, atramos ar instaliacijos linijos. Išdėstymo apžvalgoje turėtų būti atsižvelgta į tą išorinę geometriją.
Nurodykite apkrovos ribas šalia geometrijos
A pozicionieriaus įrankių projektavimo pastaba atsižvelgia į konkrečios įrangos svorį, inerciją, svorio centrą ir posūkio kontūrą. Tai yra sąlygos, skirtos tam produkto kontekstui, o ne universalios skaitinės ribos ir ne padėties nustatymo įtaiso identifikavimas šiame vaizdo įraše.
Nagrinėjamam konkrečiam įrenginiui naudokite atitinkamą dokumentaciją ir apkrovos vertinimą. Jei keičiami įrankiai arba stalviršis, išsaugokite informaciją, reikalingą modifikacijai įvertinti. Apkrova, apibūdinama tik jos mase, palieka vertintojui be jos pasiskirstymo ir geometrijos.
| Peržiūrėti objektą | Įtraukti į siūlomą modelį | Nedarykite išvados iš vaizdo įrašo |
|---|---|---|
| Pakrautas šviestuvas | Ruošinys, spaustukai, atrama ir pritvirtintos pagalbinės priemonės | Patvirtintas pakrovimo arba stabdymo elgesys |
| Fakelo maršrutas | Degiklio korpusas, reikalinga orientacija ir aptarnavimo linijos | Patvirtintas nepertraukiamo klirenso kelias |
| Suvirinimo jungtis | Jungties vieta ir reikalingos suvirinimo sąlygos | Stiprybė, vidinė kokybė arba priėmimas |
Koordinavimui reikia savo įrodymų
Geriausios Robotinio lankinio suvirinimo apžvalga Paaiškinama, kaip ruošinių manipuliatoriai gali išplėsti prieigą ir kaip jų valdymas gali būti integruotas su robotu. Tai yra sistemos išdėstymo fonas. Stebimas vienalaikis arba nuoseklus judėjimas neatskleidžia nufilmuotos valdymo architektūros, jutimo funkcijų ar proceso nustatymų.
Todėl projekto peržiūroje geometrijos ir valdymo patvirtinimas gali būti atskiros užduotys. Pirmiausia dokumentuokite procesui reikalingas pozicijas ir perėjimus. Tada gaukite įrodymų, kad pasirinktas išdėstymas gali juos atlikti nurodytomis sąlygomis. Įvedus kitą ruošinį, nustatykite jo tvirtinimo elementą ir judėjimo įvertinimą, o ne perkelkite pirmojo ruošinio išvadas.
Esamos Pozicionieriaus ir ląstelės planavimo straipsnis nagrinėja platesnį pasiruošimo ir atkūrimo klausimų rinkinį. Šioje apžvalgoje daugiausia dėmesio skiriama tam, kas priklauso dviem judantiems apvalkalams: užkrautam ruošinio laikikliui ir degiklio įrangai.
Bendrą priėmimą išlaikykite už judesio demonstravimo ribų
Sklandus judėjimas ir matomas suvirinimo aktyvumas neužtikrina užbaigtos jungties patikros. Medžiagos, jungties paruošimas, proceso sąlygos ir taikomi patikros reikalavimai išlieka būtinais duomenimis. Įrašyti vaizdai taip pat negali patvirtinti, kad apsauga nuo judesio, lanko poveikio, dūmų ar įsikišimo pavojų buvo patvirtinta.
Techninei diskusijai jungties brėžinys yra naudingiausias, kai prie jo pridedamas visas apkrauto įtaiso išdėstymas ir siūlomas judėjimo diapazonas. Šis derinys leidžia atskirti degiklio prieigos klausimą nuo apkrovos klausimo, tuo pačiu paliekant suvirinimo kokybę bandymams, kurie gali ją nustatyti.