
Robotinio suvirinimo kokybės kontrolė: dirbtinio intelekto vizualinė patikra, neardomoji patikra ir defektų vertinimas pagal ISO 5817 (2026 m.)
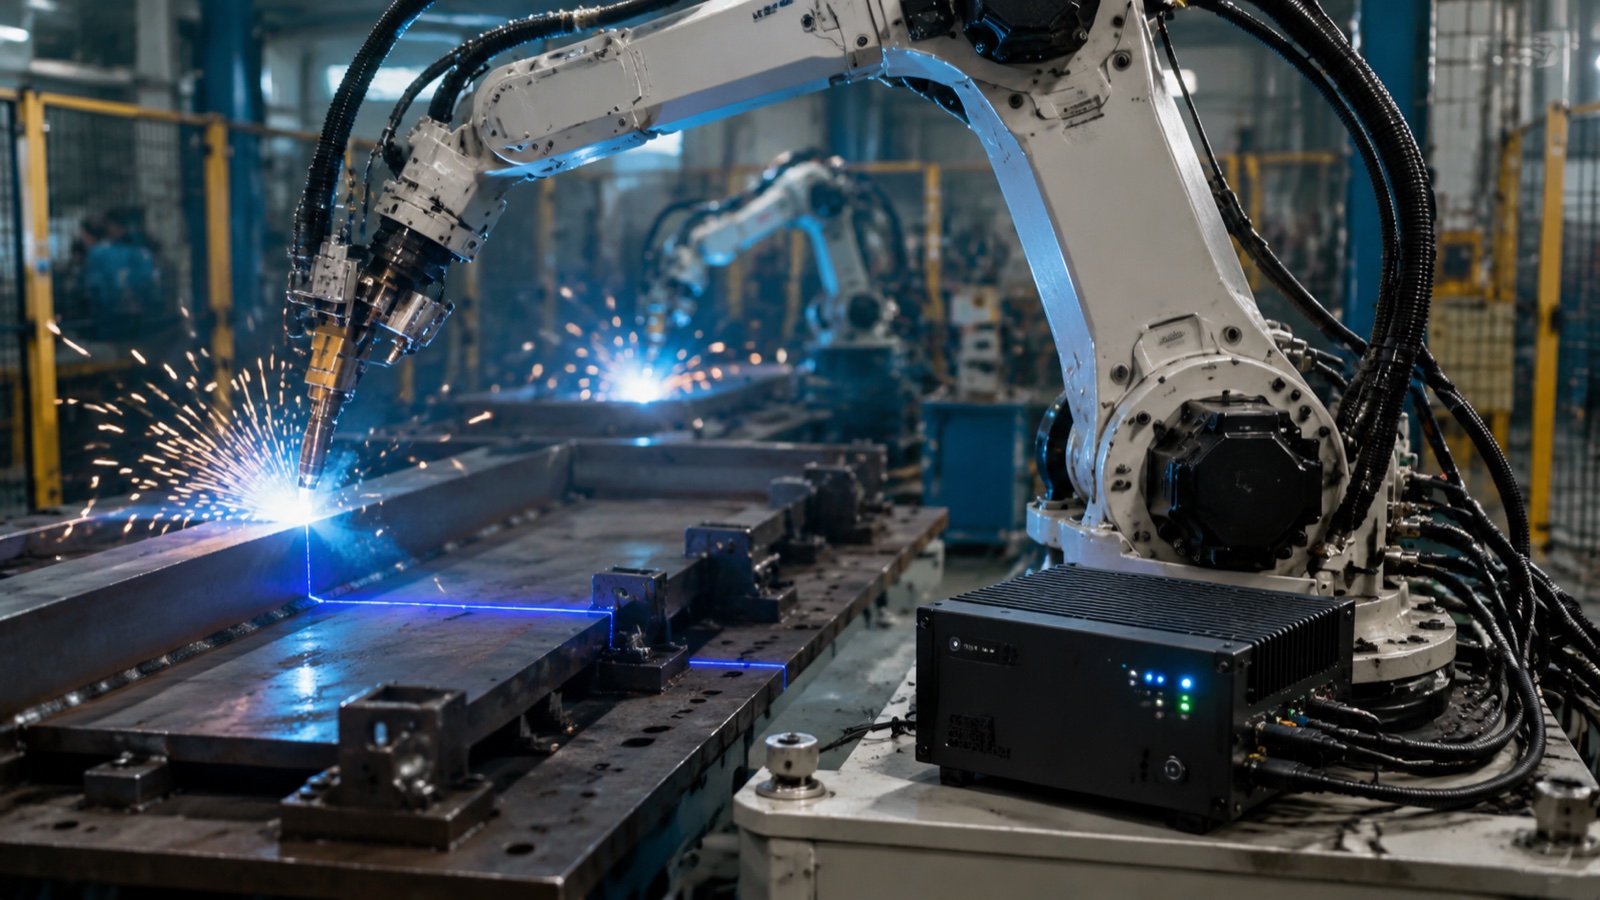
Robotinė suvirinimo kokybės kontrolė apjungia keturis sluoksnius: lanko įtampos, srovės ir vielos padavimo stebėjimą linijoje; suvirinimo siūlės patikrą dirbtiniu intelektu naudojant vaizdo technologiją prieš suvirinimą, suvirinimo metu ir po jo; neardomuosius bandymus (UT, RT, MT, PT arba VT) saugai svarbioms jungtims; ir struktūrizuotą defektų klasifikavimą pagal ISO 5817 / ISO 6520 priėmimo lygius ir kodus, tokius kaip AWS D1.1. Kartu šie sluoksniai sumažina suvirinimo defektų rodiklį nuo 5–8 %, būdingų rankiniam darbui, iki mažiau nei 1 % kalibruotose robotinėse sistemose.
QC steko apžvalga: ką kiekvienas sluoksnis užfiksuoja
Prieš pradedant nuodugniai nagrinėti kiekvieną sluoksnį, toliau pateiktoje palyginimo lentelėje parodyta, ką aptinka kiekvienas metodas, jo kainos intervalas vienai ląstelei ir rezultatų gavimo greitis. Šių skirtumų supratimas yra atspirties taškas sprendžiant, kuris derinys tinka tam tikrai gamybos aplinkai.
| Kokybės metodas | Ką aptinka | Apimtis | Papildomos išlaidos (už langelį) | Rezultato greitis |
|---|---|---|---|---|
| Integruotas proceso stebėjimas (lanko parametrai) | Įtampos / srovės poslinkis, vielos padavimo anomalijos, dujų srauto praradimas – proceso nukrypimai, kol jie netampa defektais | 100 % lanko įjungimo laiko | 2 000–8 000 USD (jutiklis + registravimas) | Realiuoju laiku (milisekundės) |
| Dirbtinio intelekto vizija – išankstinis suvirinimas (jungties geometrija) | Tarpas, nesutapimas, jungčių sujungimas už tolerancijos ribų | 100 % sąnarių | Bendrinama su suvirinimo aparatine įranga | 1–3 sekundės vienam nuskaitymui |
| Dirbtinio intelekto vizija – proceso metu (lydymosi baseinas) | Lanko nestabilumas, nepilni suliejimo signalai, taškymo anomalijos | 100 % lanko ilgio | 10 000–25 000 USD (didelės spartos kamera + IR) | Realiuoju laiku su ~100 ms vėlavimu |
| Dirbtinio intelekto regėjimas – po suvirinimo (suvirinimo siūlės profilis) | Įpjovimas, persidengimas, nepakankamas užpildymas, paviršiaus poringumas, briaunos geometrijos nuokrypiai | 100 % suvirinimo paviršiaus | 15 000–55 000 USD (3D profiliavimo įrenginys + kraštų skaičiavimas) | 5–30 sekundžių vienam sąnariui |
| Ultragarsinis testavimas (UT / PAUT) | Vidiniai defektai: nesulydymas, įtrūkimai, tūriniai intarpai ≥6 mm storio medžiagoje | Paimta iš mėginių arba 100 % iš saugių jungčių | 0 USD (išorinis tiekėjas) – 45 000 USD (PAUT langelyje) | Minutės vienam sąnariui (neprisijungus) |
| Radiografinis tyrimas (RT) | Vidiniai defektai per visą jungties skerspjūvį; CJP suvirinimo siūlėms taikoma taisyklė | Kodekso numatytas partijos mėginių ėmimas | Užsakomųjų darbų atlikimas pagal suvirinimo siūles arba pagal partiją | Valandos (filmas) į minutes (skaitmeninis) |
| Magnetinė dalelė (MT) | Paviršiniai ir artimi paviršiniai įtrūkimai feromagnetinėje medžiagoje | Atrinkta | 500–3,000 USD (įranga) | 15–30 minučių vienam testui |
| Dažų skverbiklis (PT) | Atviro paviršiaus įtrūkimai ir poringumas bet kokioje medžiagoje | Atrinkta | 200–1 500 USD (eksploatacinės medžiagos) | 30–60 minučių vienam testui |
| Vizualinis testavimas (VT) | Paviršiaus geometrija, įpjovimai, persidengimas, dydžio neatitikimai | Pavyzdinė arba 100 % rankinė | Tik darbas | Minutės vienam sąnariui |
1 skyrius. Integruotas procesų stebėjimas
Integruotas procesų stebėjimas yra pirmieji robotinio suvirinimo kokybės kontrolės elementai. Užuot radus defektus po jų atsiradimo, jis seka proceso kintamuosius, kurie juos sukelia, ir pažymi nukrypimus prieš lankui judant toliau.
Lanko parametrai: įtampa, srovė ir vielos padavimas
GMAW (MIG/MAG) suvirinimo metu maitinimo šaltinis registruoja lanko įtampą ir suvirinimo srovę 1 kHz ar didesniu diskretizavimo dažniu. Bangos formos stebėjimo programinė įranga lygina tiesioginį signalą su etaloninėmis bangos formomis, nustatytomis suvirinimo procedūros kvalifikacijos metu. Nuolatinis įtampos kritimas, didesnis nei ±3 V nuo nustatytosios vertės, rodo kontaktinio antgalio problemą, jungties nesutapimą arba apsauginių dujų problemą. Srovės nuokrypiai koreliuoja su vielos padavimo greičio pokyčiais, kurie turi įtakos įsiskverbimui ir vielos rutuliuko geometrijai. Tokios sistemos kaip ABB „SmartPower“ modulis ir „Lincoln Electric“ „CheckPoint“ duomenų registravimo platforma įgyvendina tokio tipo bangos formos anomalijų aptikimą, kiekvienai jungtiai priskirdamos suvirinimo kokybės indeksą pagal parametrų stabilumą.
Dujų srauto ir degiklio būklės stebėjimas
Apsauginių dujų srautas stebimas reguliatoriuje ir, prietaisu aprūpintose sistemose, prie degiklio korpuso. Masės srauto jutiklis įjungia suvirinimo sustabdymo signalą, jei srautas nukrenta žemiau nustatyto minimumo, paprastai 12–18 l/min. kietos vielos GMAW suvirinimui, taip užkertant kelią poringumui, kurį sukelia nepakankamas dujų padengimas. Degiklio būklės jutikliai stebi purkštuko varžą (purslų kaupimosi rodiklis) ir kontaktinio antgalio susidėvėjimą, todėl reikia keisti įrankį prieš tai, kai dėl antgalio susidėvėjimo pasikeičia TCP ir pablogėja siūlės padėtis.
Lanko įjungimo laikas kaip kokybės signalas
Automatiškai registruojamas kiekvienos jungties lanko įjungimo laikas pateikia ciklo lygio kokybės signalą. Jungtis, kuriai paprastai reikia 18 sekundžių lanko įjungimo laiko, užsibaigia per 14 sekundžių, rodo priešlaikinį lanko užgesimą – galimą suliejimo trūkumą. Sekos lygio atsekamumo žurnalai susieja lanko įjungimo laiką, maksimalią srovę ir įtampos stabilumą su jungties ID, o tai leidžia atlikti pagrindinių priežasčių analizę, kai NDT metu aptinkami defektai.
Remiantis Amerikos suvirinimo draugijos (AWS) surinktais pramonės duomenimis, robotinis suvirinimas sumažina suvirinimo defektų skaičių nuo įprastų 5–8 % atliekant rankinį darbą iki mažiau nei 1 % tinkamai sukalibruotose robotinėse sistemose. Likęs defektų skaičius, mažesnis nei 1 %, daugiausia susijęs su įtaisų netiksliu sulygiavimu ir eksploatacinių medžiagų valdymo gedimais, o ne su pačiu suvirinimo procesu, todėl vidinių parametrų stebėjimas yra pagrindinė priemonė šiems likusiems gedimų režimams aptikti, kol jie nesukuria metalo laužo.
2 skyrius. Dirbtinio intelekto regos patikra (pagrindinis kokybės sluoksnis)
Dirbtinio intelekto vaizdo patikra dabar apima visus tris suvirinimo etapus: prieš prasidedant lankui (suvirinimo jungties patikrinimas), suvirinimo metu (lydymosi vonios ir lanko šviesos stebėjimas) ir po suvirinimo (suvirinimo siūlės profiliavimas). Kiekvienam etapui naudojama skirtinga jutiklių įranga ir pateikiama skirtinga kokybės kontrolės vertė.
Prieš suvirinimą: jungties geometrijos patikrinimas
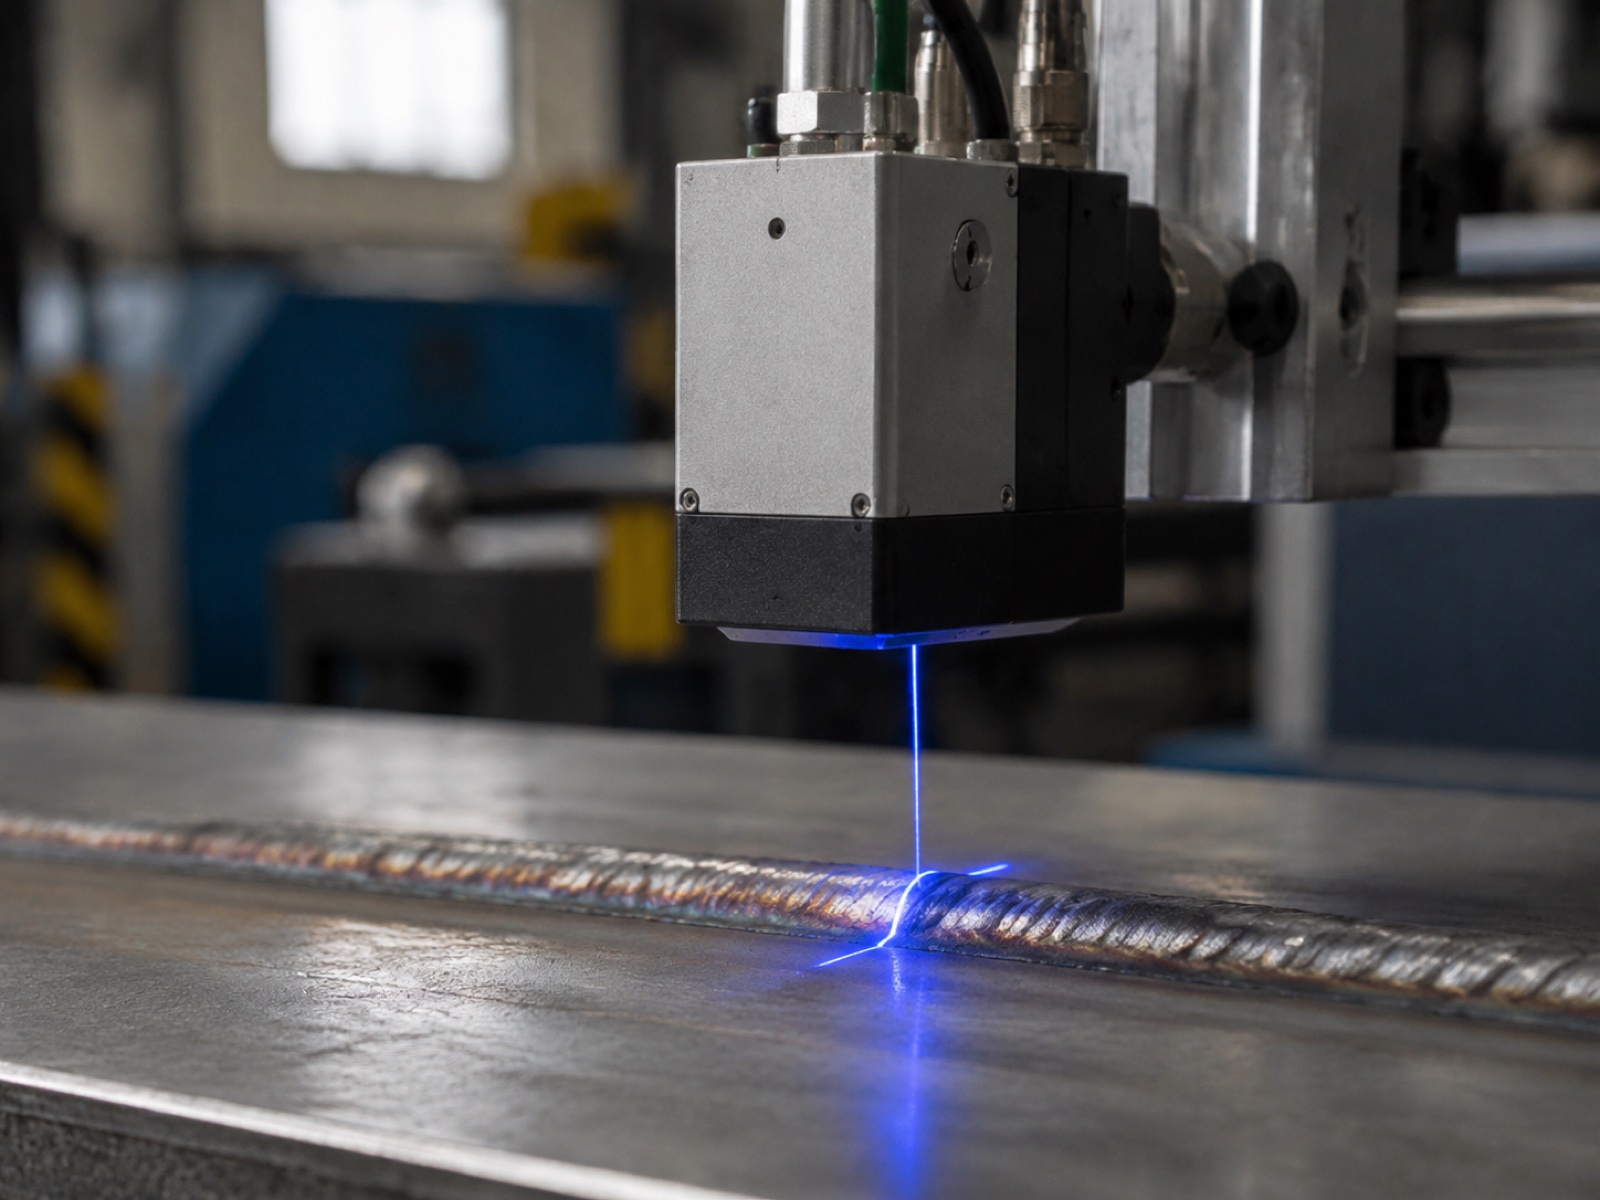
Lazerinis linijų skaitytuvas arba struktūrizuotos šviesos 3D kamera fiksuoja jungties geometriją prieš robotui pradedant suvirinti. Sistema patikrina šaknies tarpą, jungties išlygiavimą ir priartėjimo kampą pagal kvalifikuotos suvirinimo procedūros specifikacijos (WPS) ribas. Jungtys, esančios už tolerancijos ribų, tarpas, didesnis nei maksimali WPS vertė, nesutapimas, dėl kurio siūlė gali būti ne centre, suaktyvina sustabdymą ir įspėja, kol dėl netinkamo nustatymo nebus švaistomas lanko įjungimo laikas.
Šios srities pirmaujančios sistemos yra „Meta Vision MV“ (integruota su „EtherCAT“, įprasta automobilių kėbulų dirbtuvėse), „Servo-Robot“ (plačiai naudojama konstrukcijų gamyboje), „Scansonic“ (atspari didelės energijos aplinkai) ir „Octopuz“ (programinės įrangos kelio korekcija iš taškų debesies). Prieš suvirinimą atliekamas skenavimas taip pat koreguoja roboto suvirinimo kelią pagal detalių matmenų skirtumus, o tai yra pagrindinė siūlių sekimo lazerinių profilometrų funkcija, aprašyta elementų komponentų vadove.
Proceso metu: lanko šviesos profilio ir lydymosi vonios stebėjimas
Didelės spartos kameros (10 000–50 000 kadrų per sekundę), filtruojamos pagal lanko emisijos bangos ilgius, realiuoju laiku fiksuoja lanko šviesos profilį ir lydalo vonios geometriją. Infraraudonųjų spindulių termografijos kameros vienu metu sudaro karščio paveiktos zonos (HAZ) temperatūros pasiskirstymo žemėlapį. Kartu šie signalai rodo nepilną sulydymą, kol jis nėra palaidotas po vėlesniais judesiais: lydalo vonelė, kuri staiga susiaurėja, kai judėjimo greitis ir srovė išlieka pastovūs, rodo jungties tarpo suirimą arba pagrindinio metalo užterštumą.
Praktiškai vaizdo apdorojimas proceso metu yra daugiausiai skaičiavimo išteklių reikalaujantis sluoksnis. Kraštinių išvadų plokštės („NVIDIA Jetson“ arba panašios) vykdo lengvus CNN modelius, apmokytus pagal paženklintus lanko anomalijos vaizdus, klasifikuodamos kiekvieną kadrą per 50–100 ms. Pilni „NVIDIA Metropolis“ srautai yra diegiami didelio našumo automobilių gamybos ląstelėse, kur vienu metu veikia kelių kamerų signalas.
Po suvirinimo: siūlės profilis ir defektų klasifikavimas
Suvirinimo siūlės profiliavimas po suvirinimo naudoja 3D lazerinį profilometrą, kad sukurtų užbaigtos suvirinimo siūlės skerspjūvio taškų debesį. Profiliatorius matuoja siūlės plotį, aukštį, įpjovimo gylį, persidengimo ilgį ir pirštų kampą – parametrus, kurie tiesiogiai atitinka ISO 5817 priėmimo lygio reikalavimus. Giluminio mokymosi modeliai, apmokyti naudojant paženklintus suvirinimo defektų duomenų rinkinius, klasifikuoja paviršiaus ypatybes: įpjovimą (ISO 5817 tipas 5011), persidengimą (5041), nepakankamą užpildymą (5012), paviršiaus poringumą (2017) ir geometrinius nuokrypius nuo kvalifikuoto siūlės profilio.
Gamyboje naudojamos komercinės regos programinės įrangos platformos apima „Cognex VisionPro“ (plačiai naudojamą 2D paviršių patikrai), „MVTec HALCON“ (rekomenduojama sudėtingai 3D profilių analizei su scenarijų kūrimo lankstumu) ir „Intel Geti“ (debesų kompiuterijos pagrindu veikiantis modelių mokymas ir diegimo valdymas). Konkrečioms programoms skirti patikros paketai apima „Inspekto S70“, skirtą lanksčioms gamybos ląstelėms, ir „Yxlon HBR-DL“, skirtą rentgeno spinduliais integruotai patikrai saugai svarbiose aviacijos ir kosmoso bei slėginių indų suvirinimo siūlėse.
Remiantis pramonės diegimo duomenimis, dirbtinio intelekto vaizdiniu būdu pagrįsta suvirinimo siūlių patikra pasiekia 96–99 % paviršiaus ir artimo paviršiaus defektų aptikimo rodiklį, palyginti su maždaug 87 % atliekant apmokytą rankinį vizualinį bandymą (VT), atliekamą gamybos našumu. Klaidingai teigiamų rezultatų rodiklis naudojant dirbtinio intelekto sistemas taip pat yra mažesnis nei rankinis VT, nes modelis kiekvienam matavimui taiko nuoseklią sprendimo ribą, be nuovargio poveikio ir ribos poslinkio, kuris paveikia žmonių inspektorius per ilgą pamainą.
3 skyrius. Neardomųjų bandymų (NDT) metodai
Neardomųjų bandymų (NDT) metodai yra privalomi suvirinimo kodeksuose, skirtuose saugai svarbioms jungtims, ir jų negalima pakeisti vien vizualine arba dirbtinio intelekto vaizdo patikra. Kiekvienas metodas turi specifinį galimybių diapazoną; tinkamo metodo nurodymas atsižvelgiant į jungties tipą ir medžiagos storį yra kodeksą atitinkančio patikros plano pagrindas.
Ultragarsinis testavimas (UT / PAUT)
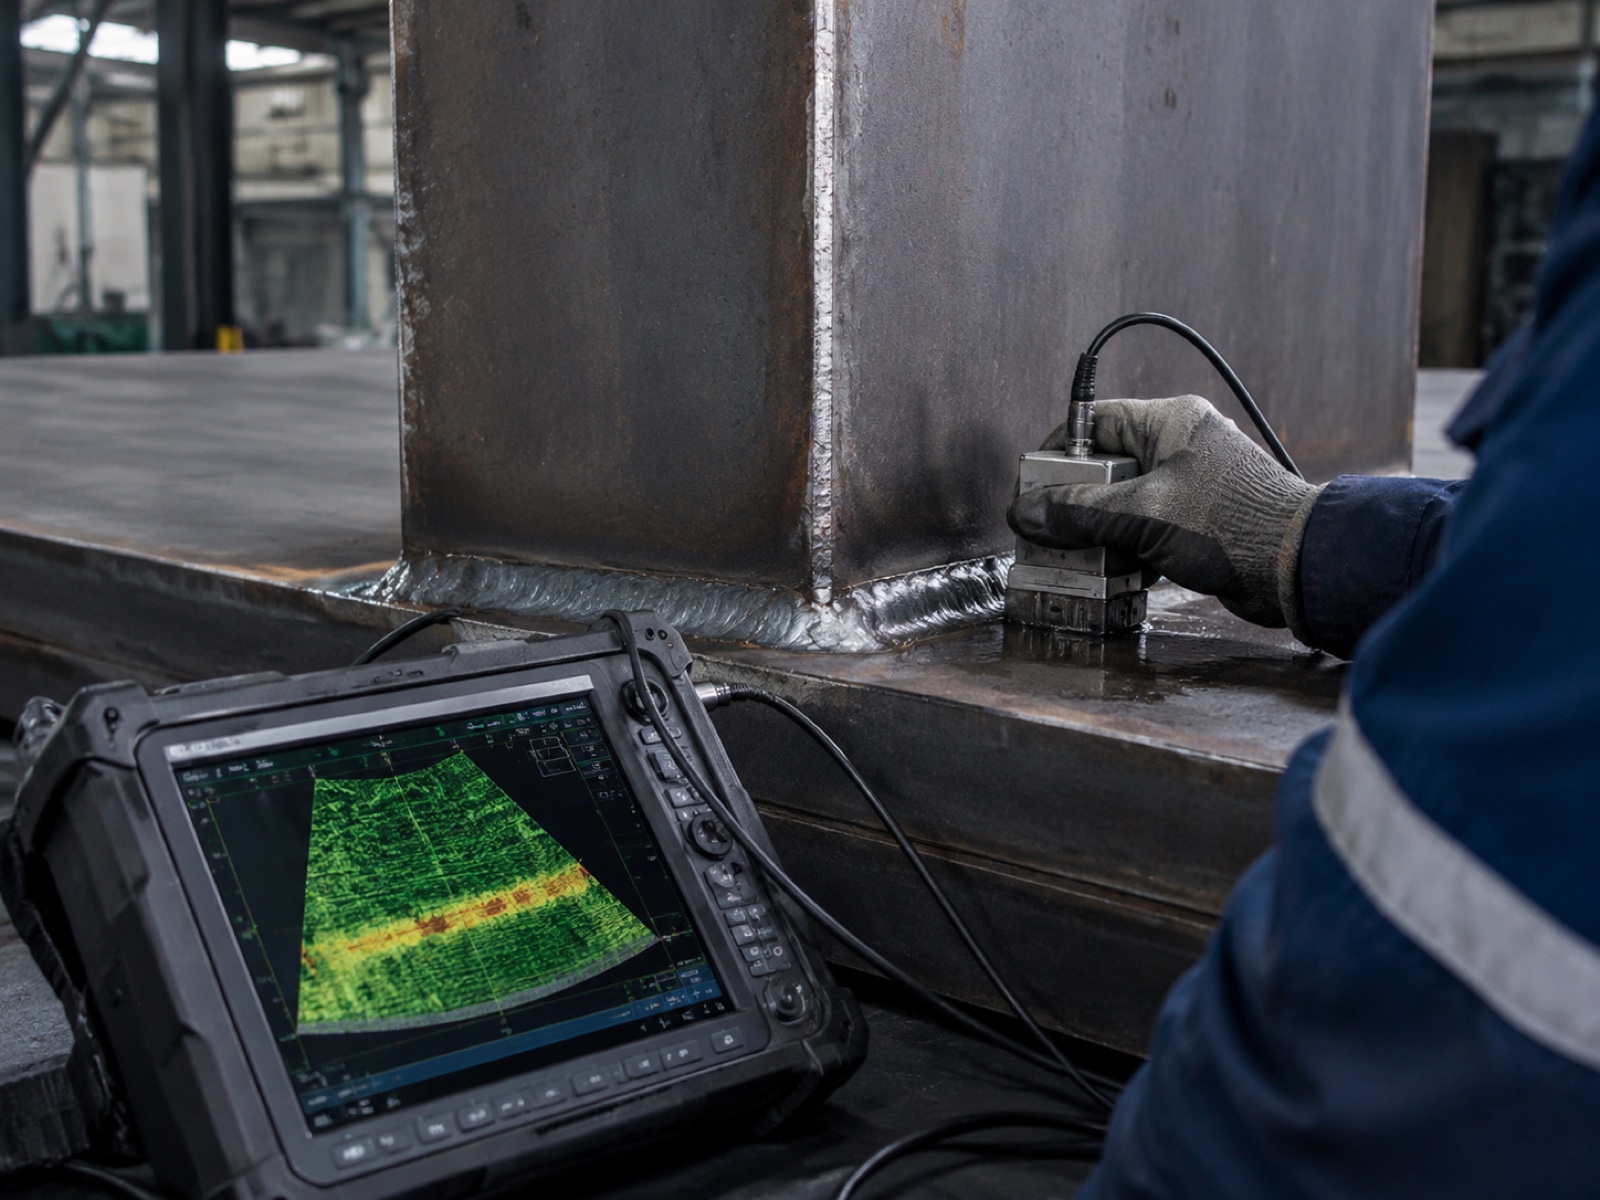
Ultragarsiniai bandymai naudoja aukšto dažnio garso bangas, kad aptiktų vidinius netolygumus 6 mm ar storesnėse medžiagose. Fazinių gardelių ultragarsinis bandymas (PAUT) elektroniniu būdu valdo spindulį keliais kampais nejudindamas zondo, vienu perjungimu generuodamas suvirinimo siūlės tūrio skerspjūvio S skenavimo vaizdą. PAUT iš esmės pakeitė įprastą vieno zondo ultragarsinį bandymą konstrukcijų ir slėginių indų suvirinimo siūlėse, nes jis užtikrina geresnį tūrinį padengimą, skaitmeninį vaizdavimą ir nuolatinį įrašą. AWS D1.1 K priedas pripažįsta PAUT kaip alternatyvą RT visiško įsiskverbimo suvirinimo siūlėms, kai yra įdiegta kvalifikuota procedūra.
Radiografinis tyrimas (RT)
RT metodui naudojami rentgeno arba gama spinduliai, kad būtų galima vaizduoti suvirinimo siūlės skerspjūvį ant plėvelės arba skaitmeninio detektoriaus. Tai išlieka etaloniniu metodu tūriniams defektams, poringumo sankaupoms, šlako intarpams ir nepilnam jungties įsiskverbimui per visą suvirinimo siūlės storį aptikti. RT yra privalomas pagal AWS D1.1 standartą lūžių požiūriu kritiniams elementams ir pagal ASME IX skyrių tam tikroms slėgį išlaikančių suvirinimo siūlių kategorijoms. Skaitmeninė radiografija (DR) ir kompiuterinė tomografija (KT) sutrumpino juostos apdorojimo laiką nuo kelių valandų iki minučių ir palaiko sudėtingų jungčių geometrijų 3D tūrinę rekonstrukciją.
Magnetinių dalelių bandymas (MT)
MT aptinka paviršiaus ir arti paviršiaus esančius netolygumus (įtrūkimus, siūles, šaltuosius persidengimus) feromagnetinėse medžiagose indukuodamas magnetinį lauką ir taikydamas feromagnetinių dalelių suspensiją. Netolygumai, statmeni lauko linijoms, matomai kaupia daleles. MT yra greitas, nešiojamas ir nebrangus, todėl tai yra standartinis pirmojo praėjimo metodas konstrukcinių plieninių konstrukcijų suvirinimui su grioveliais ir kilpomis. MT negali tikrinti austenitinio nerūdijančio plieno ar aliuminio (neferomagnetinių medžiagų) ir aptinka tik tuos netolygumus, kurie lūžta paviršiuje arba prie jo artėja.
Dažų įsiskverbimo bandymas (PT)
PT metodu ant išvalyto suvirinimo paviršiaus užtepamas mažo klampumo skvarbiklis; kapiliarinis veikimas įtraukia skvarbiklį į atvirus paviršiaus įtrūkimus. Po tam tikro išlaikymo laikotarpio užtepamas ryškalas, kuris matomai ištraukia skvarbiklį. PT veikia su bet kokia medžiaga – feromagnetine, nerūdijančia, aliuminiu, titanu – ir yra standartinis metodas paviršių ardantiems įtrūkimams neferomagnetinėse suvirinimo siūlėse aptikti. Jam reikalingas švarus, sausas paviršius ir kontroliuojamas išlaikymo laikas, todėl jis mažiau tinka didelio našumo linijinei patikrai, tačiau yra praktiškas kaip periodinė mėginių partijų patikra.
Vizualinis testavimas (VT)
VT yra paprasčiausias, pigiausias ir pirmiausia taikomas tikrinimo metodas. Apmokytas inspektorius, remdamasis matuokliu arba etaloniniu šablonu, patikrina suvirinimo paviršių, ar nėra matomų defektų: įpjovimų, persidengimų, paviršiaus įtrūkimų, neužpildymo ir profilio geometrijos. AWS D1.1 6 punktas reikalauja, kad prieš taikant bet kokį kitą neardomojo tikrinimo metodą, visose suvirinimo siūlėse būtų atliekamas VT. Dirbtinio intelekto vaizdo tikrinimo sistemos funkciniu požiūriu yra automatizuota ir instrumentinė VT forma, išplėsta iki 100 % aprėpties, nuoseklių slenksčių ir dokumentuotų įrašų.
4 skyrius. Defektų taksonomija: ISO 6520-1 ir ISO 5817 klasifikavimas
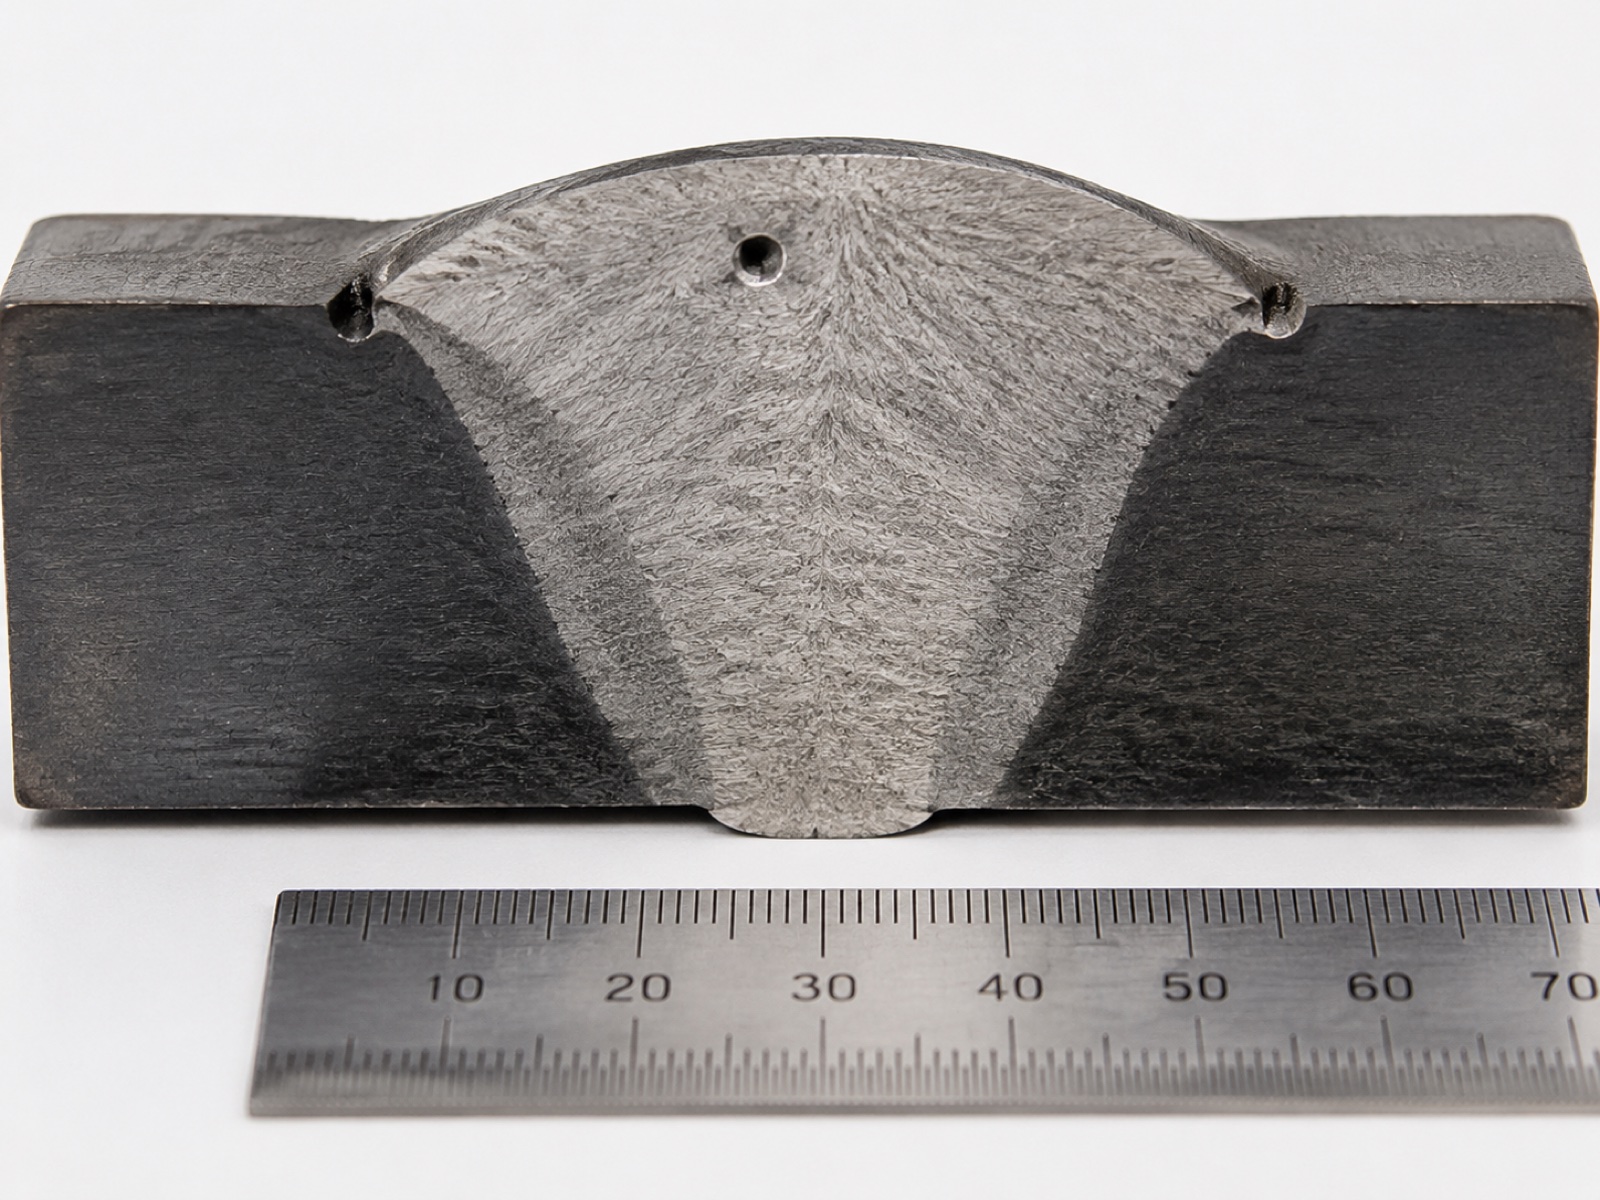
ISO 6520-1 pateikia suvirinimo defektų etaloninę klasifikavimo sistemą, suskirstydama juos į šešias grupes pagal tipą. ISO 5817 susieja šiuos defektų tipus su B (griežčiausiu), C (vidutiniu) ir D (mažiausiai griežtu) priėmimo lygiais, remiantis kiekvieno defekto matmenų ribomis. Dirbtinio intelekto regos modeliai, apmokyti pagal ISO 6520-1 kategorijas, pateikia rezultatus, kurie tiesiogiai susiejami su ISO 5817 priėmimo / atmetimo sprendimais.
ISO 6520-1 defektų grupės
| Grupė (skaičių diapazonas) | Netobulumo tipas | Dažni pavyzdžiai | Tipinis aptikimo metodas |
|---|---|---|---|
| 1 grupė (100) | Įtrūkimai | Išilginis įtrūkimas (101), skersinis įtrūkimas (102), karštasis įtrūkimas (104), kraterio įtrūkimas (107) | UT, RT, MT, PT, AI regėjimas (paviršiaus įtrūkimai) |
| 2 grupė (200) | ertmės | Poringumas (2011 m.), sliekgrauža (2015 m.), paviršiaus poringumas (2017 m.), susitraukimo ertmė (202) | RT (tūrinis), UT, AI regėjimas (paviršiaus poros) |
| 3 grupė (300) | Kieti intarpai | Šlako intarpai (301), fliuso intarpai (302), oksido intarpai (3041), metalų intarpai (304) | RT, UT (didesniems intarpams – PAUT) |
| 4 grupė (400) | Susiliejimo ir įsiskverbimo stoka | Nesusiliejimas (401), nevisiškas įsiskverbimas (402), nepakankamas šaknų įsiskverbimas (4021) | UT (PAUT), RT; dirbtinio intelekto regėjimas šaknies paviršiuje (ribota prieiga) |
| 5 grupė (500) | Netolygi forma ir matmenys | Išpjovimas (5011), persidengimas (5041), nepakankamas užpildymas (5012), per didelis išgaubtumas (503), kampinis nesutapimas (508) | Dirbtinio intelekto regėjimas (3D granulių profiliavimas), VT, matuokliai |
| 6 grupė (600) | Įvairūs defektai | Lanko smūgis (601), taškymasis (602), įplyšęs paviršius (6011), šlifavimo žymė (6012) | VT, DI vizija, MT |
ISO 5817 priėmimo lygiai B, C, D
ISO 5817:2023 apibrėžia tris plieno, nikelio, titano ir aliuminio lydinio suvirinimo jungčių priėmimo kokybės lygius. D lygis (vidutinė kokybė) turi plačiausias matmenų tolerancijas ir taikomas bendrajai gamybai. C lygis (vidutinė kokybė) yra standartas konstrukcinėms reikmėms ir daugumai pramoninių gaminių. B lygis (griežta kokybė) taikomas saugai svarbioms konstrukcijoms, slėginei įrangai ir automobilių pagrindinėms konstrukcijoms, kurioms keliami aukšti nuovargio ir lūžio atsparumo reikalavimai.
Praktinis pavyzdys: 0.5 mm gylio įpjovimas (5011 tipas) yra priimtinas D lygyje, ribinis – C lygyje (kai suvirinimo siūlių riba yra 0.5 mm), o atmestas – B lygyje (suvirinimo siūlių riba yra 0.25 mm). Dirbtinio intelekto regėjimo sistemos, sukonfigūruotos konkrečiam priėmimo lygiui, nustato savo aptikimo slenksčius pagal atitinkamoje ISO 5817 lentelėje nurodytas matmenų ribas, taip įgalindamos automatinius sprendimus dėl patvirtinimo/nepriėmimo.
5 skyrius. Priėmimo kriterijų atitiktis: AWS D1.1, EN 15085 ir ISO 3834
Be ISO 5817 standarto, gamintojai, dirbantys pagal konkrečios pramonės šakos kodus, privalo susieti savo patikros planą su tuose koduose nurodytais priėmimo kriterijais. Žemiau esančioje lentelėje apibendrinti pagrindiniai kodai ir jų kokybės taikymo sritis robotinio suvirinimo taikymams.
| Kodas / standartas | Taikymo sritis | Vizualinio (VT) reikalavimas | RT / UT reikalavimas | Kokybės lygio nuoroda |
|---|---|---|---|---|
| AWS D1.1 (konstrukcinis plienas) | Plieno konstrukcijų gamyba ir montavimas Šiaurės Amerikoje | 100 % visų suvirinimo siūlių (6 punktas) | RT arba UT ant CJP įtemptų elementų ir lūžiams kritinių elementų | Priėmimas pagal jungčių kategoriją ir apkrovos tipą |
| AWS D1.2 (aliuminis) | Aliuminio konstrukcijų suvirinimas | 100 % VT | RT arba UT pagal sąnario kategoriją; plonam aliuminiui pageidautina radiografija | Panašus kategorijų metodas kaip ir D1.1, pritaikytas aliuminio mikrostruktūrai |
| AWS D1.6 (nerūdijančio plieno) | Konstrukcinio nerūdijančio plieno suvirinimas | 100 % VT | RT arba PT (MT netaikoma austenitinėms rūšims) | Kriterijai atsižvelgia į jautrinimo riziką šalia pavojingų zonų |
| EN 15085 (Geležinkelio transporto priemonės) | Geležinkelio transporto priemonių ir jų komponentų suvirinimas | 100 % CL1 saugumui svarbių jungčių | 100 % RT arba PAUT CL1 jungtyse; mėginių ėmimas CL2/CL3 jungtyse | ISO 5817 B lygis CL1 atveju; C arba D – mažesnio kritiškumo atveju |
| ISO 3834 (Kokybės reikalavimai) | Lydomojo suvirinimo kokybės valdymo pagrindų standartas; cituojamas EN 1090, EN 15085 ir kituose standartuose | Pagal nurodytą produkto standartą | Pagal nurodytą produkto standartą | ISO 3834-2 (išsamus), -3 (standartinis), -4 (elementarus) |
| ASME IX skyrius (slėginiai indai) | Katilai, slėginiai indai ir vamzdynai JAV ir visame pasaulyje pagal nuorodas | Pagal statybos kodeksą (ASME VIII, 1 skyrius) | RT privalomas P skaičiaus jungtims, viršijančioms slėgio ribą 1 divizijoje | Nėra tiesioginio atitikimo pagal ISO 5817; taikomi ASME QW ir UW priėmimo kriterijai |
Pasak Amerikos suvirinimo draugijos (AWS D1.1:2020, 6.9 punktas), visos suvirinimo siūlės turi būti patikrintos vizualiai prieš atliekant bet kokį kitą neardomąjį patikrinimą. Šis reikalavimas VT – ir kartu automatizuotą dirbtinio intelekto vaizdo patikrą kaip instrumentinį atitikmenį – daro privalomu įėjimo vartu į visą patikrinimo seką, o ne pasirenkamu priedu. Robotinės suvirinimo operacijos, kurios registruoja 100 % dirbtinio intelekto vaizdo rezultatų kiekvienai jungčiai, atitinka šio punkto dokumentavimo tikslą, kartu generuojant audituojamą kokybės įrašą kiekvienai gamybos partijai.
6 skyrius. Dirbtinio intelekto diegimo investicijų grąža suvirinimo kokybės sistemose
Verslo planas įdiegti dirbtinio intelekto vaizdo patikrą į esamą robotinio suvirinimo celę grindžiamas trimis išmatuojamais patobulinimais: didesniu defektų aptikimo rodikliu, mažesniu klaidingai teigiamų rezultatų rodikliu, dėl kurio sumažėja nereikalingas atliekų kiekis, ir mažesniu neardomųjų bandymų dažnumu gamybos partijose, kurios praeina automatinę patikrą.
Aptikimo dažnio padidėjimas
Kvalifikuotų inspektorių atliekamas rankinis vizualinis robotinio suvirinimo išeigos bandymas (VT) gamybos našumu pasiekia maždaug 87 % paviršiaus ir arti paviršiaus esančių defektų aptikimo rodiklį, o šis rodiklis dar labiau sumažėja pamainos pabaigoje ir esant dideliam gamybos slėgiui. Remiantis pramonės diegimo duomenimis, robotinio suvirinimo kamerose įdiegtos dirbtinio intelekto regėjimo sistemos nuolat pasiekia 96–99 % tų pačių defektų klasių aptikimo rodiklį. Šis 9–12 procentinių punktų skirtumas tiesiogiai reiškia sumažėjusį paviršiaus defektų, kurie pasiekia tolesnį surinkimą arba pristatymą klientui, aptikimo rodiklį.
Regėjimo įrangos kaina
Papildomos techninės įrangos, skirtos įdiegti dirbtiniu intelektu pagrįstą regą po suvirinimo (3D lazerinis profiliavimo įrenginys, pramoninis kompiuteris su kraštų nustatymu, integravimo programinė įranga), išlaidos siekia 25 000–55 000 USD už konfigūraciją, skirtą profiliavimui po suvirinimo. Pridėjus suvirinimo siūlių skenavimą prieš tai toje pačioje techninės įrangos platformoje, išlaidos padidėja nuo 5 000 iki 15 000 USD. Išlydžio baseino stebėjimas proceso metu naudojant didelės spartos kamerą ir IR termografiją yra brangiausias sluoksnis, kainuojantis nuo 10 000 iki 25 000 USD, ir jis pirmiausia skirtas aviacijos ir kosmoso, slėginių indų ir saugai svarbių bėgių suvirinimui, o ne bendrajai gamybai. Bendra viso trijų fazių dirbtinio intelekto regos sistemos įrengimo vienoje kameroje kaina siekia 40 000–80 000 USD, palyginti su bazine robotine kamera.
Atsipirkimo vairuotojai
Vidutinio dydžio konstrukcijų gamybos ceche, kuriame per pamainą patikrinama 300 suvirinimo siūlių, padidinus aptikimo rodiklį nuo 87 % iki 97 %, išvengiama maždaug 30 papildomų defektų iš 1,000 jungčių. Vidutiniškai kainuojant 75 USD už kiekvieną perdirbimo atvejį, pastebėtą proceso metu (palyginti su 400 USD ir daugiau už kiekvieną defektų iškritimą į tolesnę surinkimo grandį), vien defektų taupymas sukuria maždaug 50 000–120 000 USD per metus vienai kamerai, priklausomai nuo apimties ir perdirbimo išlaidų. Esant tokiems parametrams, 50 000 USD vertės regos įrangos atsiperka per 6–14 mėnesių. NDT dažnio sumažinimas, kai regos sistemos proceso galimybių duomenys palaiko su klientu suderintus sumažintus mėginių ėmimo planus, leidžia dar labiau sutaupyti, atsižvelgiant į taikymo sritį.
Praktiškai svarbiausias diegimo kintamasis yra ne pati regėjimo įranga, o procesų bibliotekos, pagal kurią ji stebi, kokybė. Ląstelės, veikiančios pagal gerai kvalifikuotą suvirinimo procedūros specifikaciją (WPS), pasižyminčios stabiliu tvirtinimo elementų kartojamumu ir nuosekliu eksploatacinių medžiagų valdymu, mato visą aptikimo dažnio naudą iš dirbtinio intelekto regėjimo. Ląstelės, kurioms būdingas didelis proceso kintamumas, generuoja didesnį klaidingai teigiamų rezultatų dažnį, nes modelis negali atskirti tikro defekto nuo parametro nuokrypio, kurį sukelia susidėvėjęs kontaktinis antgalis arba dreifuojantis maitinimo šaltinio kalibravimas. Pirmiausia sprendžiant proceso stabilumo klausimus, o tada pridedant dirbtinio intelekto regėjimą kaip stebėjimo sluoksnį, gaunami geresni rezultatai nei pridedant regėjimą prie proceso, kuris jau generuoja ribinius suvirinimo siūles.
Penkių pakopų kokybės kontrolės architektūra: nuo jutiklio iki MES
Gamybai paruošta kokybės kontrolės architektūra sujungia aukščiau aprašytus tikrinimo sluoksnius į duomenų srautą, kuris juda nuo jutiklio iki kokybės sprendimų ir gamybos įrašų. Žemiau aprašyta penkių pakopų architektūra taikoma robotinio suvirinimo ląstelėms nuo vienos stoties konfigūracijų iki kelių stočių linijų.
- Jutiklio sluoksnis. Integruoti proceso stebėjimo jutikliai (lanko įtampos / srovės bangos forma, vielos padavimo greitis, dujų srautas), lazerinis skaitytuvas prieš suvirinimą, didelės spartos kamera proceso metu (pasirinktinai) ir 3D profiliavimo įrenginys po suvirinimo – kiekvienas iš jų sukuria laiko žyma pažymėtus duomenų srautus, pažymėtus jungties ID. „EtherCAT“ 1 kHz dažniu sinchronizuoja lanko parametrų jutiklius su roboto valdiklio padėties duomenimis, todėl bangos formos anomalijas galima erdviniu būdu atvaizduoti tiksliose padėtyse išilgai suvirinimo siūlės.
- Krašto išvada. Kraštinių skaičiavimų modulis (pramoninis kompiuteris arba speciali dirbtinio intelekto greitintuvo plokštė) atlieka realaus laiko išvadas, remdamasis proceso signalais ir regėjimo duomenimis. Klasifikavimo modeliai pažymi įtartinas jungtis per vieną roboto perkėlimo tarp jungčių laiką, paprastai 2–5 sekundes, todėl operatorius gauna įspėjimą prieš robotui pereinant prie kitos jungties, taip sudarydamas sąlygas įsikišti proceso metu, o ne perdirbti po partijos.
- Defektų klasifikacija. Pažymėtos jungtys klasifikuojamos pagal defektų tipą pagal ISO 6520-1 taksonomiją, o jų sudėtingumas lyginamas su gamybos užsakymui sukonfigūruotu taikomu ISO 5817 priėmimo lygiu (B, C arba D). Jungtys, viršijančios priėmimo ribą, registruojamos kaip neatitikimai; jungtys ties ribine riba įtraukiamos į eilę rankiniam pakartotiniam patikrinimui arba neardomam testavimui (NDT), priklausomai nuo kokybės plano.
- Atsekamumo žurnalas. Visi jutiklių rodmenys, vaizdo gavimo vaizdai, klasifikavimo rezultatai ir operatoriaus nurodymai įrašomi į atsekamumo įrašą, susietą su jungties ID, detalės serijos numeriu ir gamybos partija. Šis įrašas palaiko tiek vidinę kokybės analizę (tendencijų nustatymą, parametrų optimizavimą), tiek klientų ar reguliavimo audito reikalavimus pagal ISO 3834 arba EN 15085.
- MES integracija. Atsekamumo žurnalas realiuoju laiku tiekia duomenis į gamybos vykdymo sistemą (MES), atnaujindamas gamybos partijos kokybės būseną, pažymėdamas pakartotinio apdorojimo užsakymus ir inicijuodamas neardomųjų bandymų (NDT) planavimą partijoms, kurioms reikalingas pagal kodą nustatytas mėginių ėmimas. Dvipusė integracija leidžia MES perduoti suvirinimo procedūros parametrus (WPS nustatymus) roboto valdikliui keičiant darbą, taip sumažinant neteisingo parametrų pasirinkimo riziką kelių produktų linijose.
Kaip pirmaujantys tiekėjai sprendžia kokybės kontrolės klausimus
FANUC, ABB ir KUKA integravo duomenų registravimą ir parametrų stebėjimą į savo suvirinimo robotų valdiklius, o ABB „WeldGuide“ ir „SmartPower“ paketai bei KUKA „ArcSense“ modulis yra brandūs sprendimai 1 pakopos automobilių gamybos linijoms. „Yaskawa Motoman“ siūlo suvirinimo procesų stebėjimą per savo „Weld Navigator“ programinę įrangą. ESTUN savo vidutinės klasės suvirinimo kamerose, skirtose bendrajai gamybos rinkai, įdiegė integruotą suvirinimo stebėjimo funkciją.
„EVST“ visą kokybės kontrolės sistemą apima per savo EVS-AI suvirinimo sistemą, kuri integruoja 3D vaizdo atpažinimą, RX suvirinimo procesų biblioteką (iš anksto kvalifikuotus parametrus dažniausiai pasitaikantiems jungčių tipams ir medžiagų deriniams) ir „EtherCAT 1 kHz“ jutiklių sinchronizavimą, kad būtų užtikrintas tikslus lanko parametrų duomenų ir roboto padėties suderinimas. Sistemos savaiminio mokymosi variklis patikslina suvirinimo parametrus gamybos eigoje be rankinio pakartotinio mokymo, o tai sumažina kvalifikuotų procedūrų parametrų ir faktinių gamybos parametrų skirtumą – dažną ribinių defektų kaupimosi ilgose gamybos eigose priežastį. „EVST“ suvirinimo kameros yra sertifikuotos CE, SGS ir TUV trečiųjų šalių sertifikatais, atitinkančiais ISO 3834 ir EN 15085 kokybės sistemos auditų eksporto rinkose dokumentacijos reikalavimus. Pagrindinė robotų platforma, pagaminta pagal IATF16949 automobilių kokybės procesus, apima visą naudingosios apkrovos spektrą – nuo bendradarbiaujančių suvirinimo rankų iki sunkiųjų pramoninių konfigūracijų, apimdama įvairius suvirinimo elementų dydžius, kurių paprastai reikia kokybei svarbioms gamybos linijoms. EVST teikia lauko inžinerinę pagalbą daugiau nei 100 šalių, o tai yra svarbus veiksnys, kai kokybės kontrolės sistemos kalibravimui ir pakartotiniam kalibravimui po didelių įrenginių pakeitimų reikalinga techninė pagalba vietoje.
Pirkėjams, vertinantiems visą integracijos vaizdą – nuo roboto rankos ir pozicionieriaus iki kokybės kontrolės sistemos. Robotinio suvirinimo celės komponentai ir integravimo vadovas išsamiai apžvelgiama jutiklių ir lauko magistralės architektūra. Visos elemento investicijos į investicijų grąžą (ROI) modeliavimas, įskaitant defektų dažnio sumažėjimą, yra aptartas Robotinio suvirinimo celės investicijų grąža ir atsipirkimo analizė.
Remiantis Tarptautinės robotikos federacijos (IFR) „World Robotics 2025“ ataskaita, suvirinimas sudaro maždaug 23 % visų pramoninių robotų įrengimų visame pasaulyje, o naujų suvirinimo celių, kuriose integruota kokybės stebėsena ir vaizdo patikra, dalis gerokai išaugo kartu su platesniu duomenimis pagrįstos gamybos skatinimu. Ši diegimo tendencija atspindi tiek prieinamos periferinių skaičiavimų įrangos prieinamumą, tiek vis griežtesnius klientų kokybės dokumentacijos reikalavimus – veiksnius, dėl kurių dirbtinio intelekto pagalba atliekama suvirinimo patikra perkeliama iš vien automobilių pramonės į bendrą konstrukcijų gamybą.
Susijusi literatūra ir vidiniai ištekliai
- Išsamus robotinio suvirinimo automatizavimo vadovas (2026 m.), pagrindinis straipsnis, apimantis procesų pasirinkimą, celių projektavimą ir visą suvirinimo pritaikymo aplinką
- 10 geriausių suvirinimo robotų prekių ženklų (2026 m.), OEM palyginimas pagal integracijos palaikymą, naudingosios apkrovos diapazoną ir regioninę aptarnavimo aprėptį
- Robotinio suvirinimo celės komponentai ir integracija (2026 m.), jutiklio sluoksnis, lauko magistralės architektūra, padėties reguliatorių tipai ir paleidimo seka
- MIG, TIG ir lazerinis robotinis suvirinimas (2026 m.), proceso parinkimo vadovas su kokybės ir kainos kompromisais pagal jungčių tipą
- Pramoninių robotų saugos standartai: ISO 10218 ir CE ženklinimas (2026), robotinio suvirinimo kamerų saugos sistemos reikalavimai
Dažnai užduodami klausimai
Ar dirbtinio intelekto vaizdo patikra gali pakeisti tradicinį neardomą tikrinimą robotiniame suvirinime?
Ne visai. Dirbtinio intelekto vaizdo patikra apima paviršiaus ir artimojo paviršiaus defektus, aprėpiant 100 % gamybos apimties – įpjovimus, persidengimą, paviršiaus poringumą ir siūlės geometrijos nuokrypius. Ji negali aptikti tūrinių požeminių defektų, kuriuos nustato PAUT arba RT. Saugai svarbiems suvirinimo siūlėms pagal AWS D1.1, ASME IX skyrių arba EN 15085, neardomojo tyrimo po suvirinimo reikalavimai nustatyti atitinkamame kodekse ir išlieka privalomi. Teisinga konfigūracija yra dirbtinio intelekto vaizdo patikra, skirta 100 % tiesioginei patikrai ir kodekso reikalaujamam neardomajam tyrimui ant pažymėtų jungčių arba reikiamų mėginių partijų.
Kada man reikia atlikti robotinio suvirinimo siūlių radiografinį tyrimą (RT)?
RT yra privalomas konkrečioms jungčių kategorijoms, neatsižvelgiant į gamybos būdą. AWS D1.1 reikalauja RT arba UT visoms pilnoms jungčių įsiskverbimo į griovelius suvirinimo siūlėms pagrindinėse konstrukcinėse jungtyse ir visoms suvirinimo siūlėms lūžiams atspariuose elementuose. ASME IX skyrius reikalauja RT slėgį išlaikančioms suvirinimo siūlėms, viršijančioms nustatytas eksploatavimo ribas. EN 15085 CL1 bėgių suvirinimui reikalingas 100 % RT arba UT saugai svarbioms jungtims. Įrodytas robotinio proceso pajėgumas (Cpk duomenys) kartais gali patvirtinti sumažintus RT mėginių ėmimo planus su kodekso įstaigos patvirtinimu, tačiau tam reikalinga oficiali kvalifikacijos dokumentacija.
Kaip kontroliuoti klaidingai teigiamus rezultatus iš dirbtinio intelekto suvirinimo patikros sistemų?
Klaidingai teigiamų rezultatų dažnis priklauso nuo mokymo duomenų rinkinio kokybės, sprendimo slenksčio kalibravimo ir aplinkos stabilumo kameroje. Kalibruokite sprendimo slenkstį iki priimtino klaidingai teigiamų rezultatų dažnio (paprastai 2–5 %), patvirtinto naudojant išlaikymo duomenų rinkinį, apimantį jūsų faktinę suvirinimo geometriją ir paviršiaus sąlygas. Valdykite tikrinimo aplinką: nuoseklus detalės pozicionavimas, stabilus kameros ekranavimas nuo lanko šviesos (naudojant gamybos metu naudojamas kameras) ir vienodas apšvietimas profiliavimo įrenginiuose po suvirinimo. Dviejų etapų peržiūros darbo eiga – dirbtinis intelektas pažymi, operatorius patvirtina per 60 sekundžių – leidžia valdyti klaidingai teigiamų rezultatų atmetimo išlaidas nesumažinant aptikimo aprėpties.
Kokių mokymo duomenų reikia dirbtinio intelekto suvirinimo aparato patikros modeliui?
Gamybinės klasės modeliui reikia kelių tūkstančių paženklintų suvirinimo vaizdų kiekvienai defektų klasei, apimančių konkrečius jungčių tipus, medžiagas ir paviršiaus sąlygas. Vieši duomenų rinkiniai gali būti naudojami mokymui, tačiau modeliai, apmokyti pagal bendruosius duomenis, neveikia tinkamai konkrečiomis gamybos sąlygomis. Geriausiai veikiantys diegimai derina bendrą išankstinį mokymą su konkrečiai programai skirtu tikslinimu, atliekant 500–2,000 paženklintų gamybos pavyzdžių kiekvienai defektų klasei. Aktyvaus mokymosi srautai, kai modelis pažymi neapibrėžtas prognozes žmonių ženklinimui, o tada jas apmoko iš naujo, sumažina nuolatinę duomenų rinkimo naštą, kai įdiegiamas bazinis modelis.
Ką dirbtinio intelekto vaizdo patikra prideda robotizuotam suvirinimo celiui kainos ir defektų aptikimo požiūriu?
Papildomos aparatinės įrangos kaina svyruoja nuo 25 000 iki 80 000 USD, priklausomai nuo to, ar įtraukiamas skenavimas prieš suvirinimą, lydalo vonios stebėjimas proceso metu, ar tik profiliavimas po suvirinimo. Remiantis pramonės diegimo duomenimis, paviršiaus ir arti paviršiaus esančių defektų aptikimo rodiklis padidėja nuo maždaug 87 % naudojant apmokytą rankinį VT iki 96–99 % naudojant dirbtinio intelekto regą esant gamybos našumui. Regos įrangos atsipirkimas vidutinės ir didelės apimties gamyboje paprastai trunka 12–18 mėnesių dėl sumažėjusio atliekų kiekio, pakartotinio apdorojimo ir neardomųjų bandymų dažnumo.
Išsiųstos nuorodos:
Amerikos suvirinimo draugija (AWS), D1.1 konstrukcijų suvirinimo kodeksas |
ISO 5817:2023, Suvirinimas: Lydomojo suvirinimo jungtys, Kokybės lygiai |
IFR Pasaulio robotikos 2025 ataskaita |
„Cognex VisionPro“ programinė įranga |
MVTec HALCON Machine Vision programinė įranga