
By Chenas Lei, Vyresnysis programų inžinierius · EVST paviršiaus apdailos komanda · · Apžvalgą atliko EVST robotikos integracijos inžinerija
Poliravimas yra nešvarus, triukšmingas, riešus gadinantis darbas, kurio niekas nenori dirbti gamybos ceche – ir jis puikuojasi kiekvienos dirbtuvės traumų žurnalo viršuje. Robotinis poliravimas dabar keičiasi, nes kietoji dalis yra ne ruošinys, o regėjimo, jėgos valdymo ir abrazyvinių medžiagų derinys. Kai šie trys elementai yra tvirti, vakuuminio puodelio pakeitimas plienine plokšte ir stabdžių disku yra parametrų paketas, o ne pertvarkymas. Šiame vadove apžvelgiami trys produktų klasteriai, kuriuose jis buvo išplėstas, tipiškas 2–3 kartus ilgesnis abrazyvinio diržo tarnavimo laikas ir kur jis dar netinka.
Svarbiausi paėmimai
- Sunkioji poliravimo dalis yra regėjimas + jėgos valdymas + abrazyvinės medžiagos — ne dalies forma. Pakeiskite dalį, pakeiskite receptą; ląstelė lieka.
- Pirmiausia užkalkėti virtuvės indai — Vakuuminiai puodeliai, dangteliai ir keptuvių korpusai poliruojami daugiašakiu lygiagrečiu poliravimo būdu tiesiai iki transportavimo kokybės.
- Plokštelės padengtos smulkiu vieno langelio poliravimu — regėjimas randa centrą, lanksti plūdės galvutė braukia kraštą, Abrazyvinės juostos tarnauja 2–3 kartus ilgiau nei rankinis poliravimas.
- Automobilių dalys yra sunkiausias atvejis — stabdžių diskai, stebulės, pavarų dėžės korpusai sulankstomi, poliruojami + pakraunami / iškraunami vienoje stotyje naudojant regėjimo valdomą robotą.
- Kobotinis poliravimas tinka vidutinio tikslumo detalėms, sveriančioms mažiau nei 10 kg; sunkūs liejiniai tvirtinami ant pramoninių šešių ašių su jėga valdomais verpstės.
Šis straipsnis skirtas gamyklų savininkams, gamybos vadovams ir procesų inžinieriams, vertinantiems robotų atliekamą virtuvės reikmenų, buitinių prietaisų plokščių ar automobilių komponentų poliravimą. Jame aptariama proceso logika ir trys produktų grupės; jame neaptariamas konkretus veleno / diržo SKU pasirinkimas, kuris parenkamas pagal projektą.
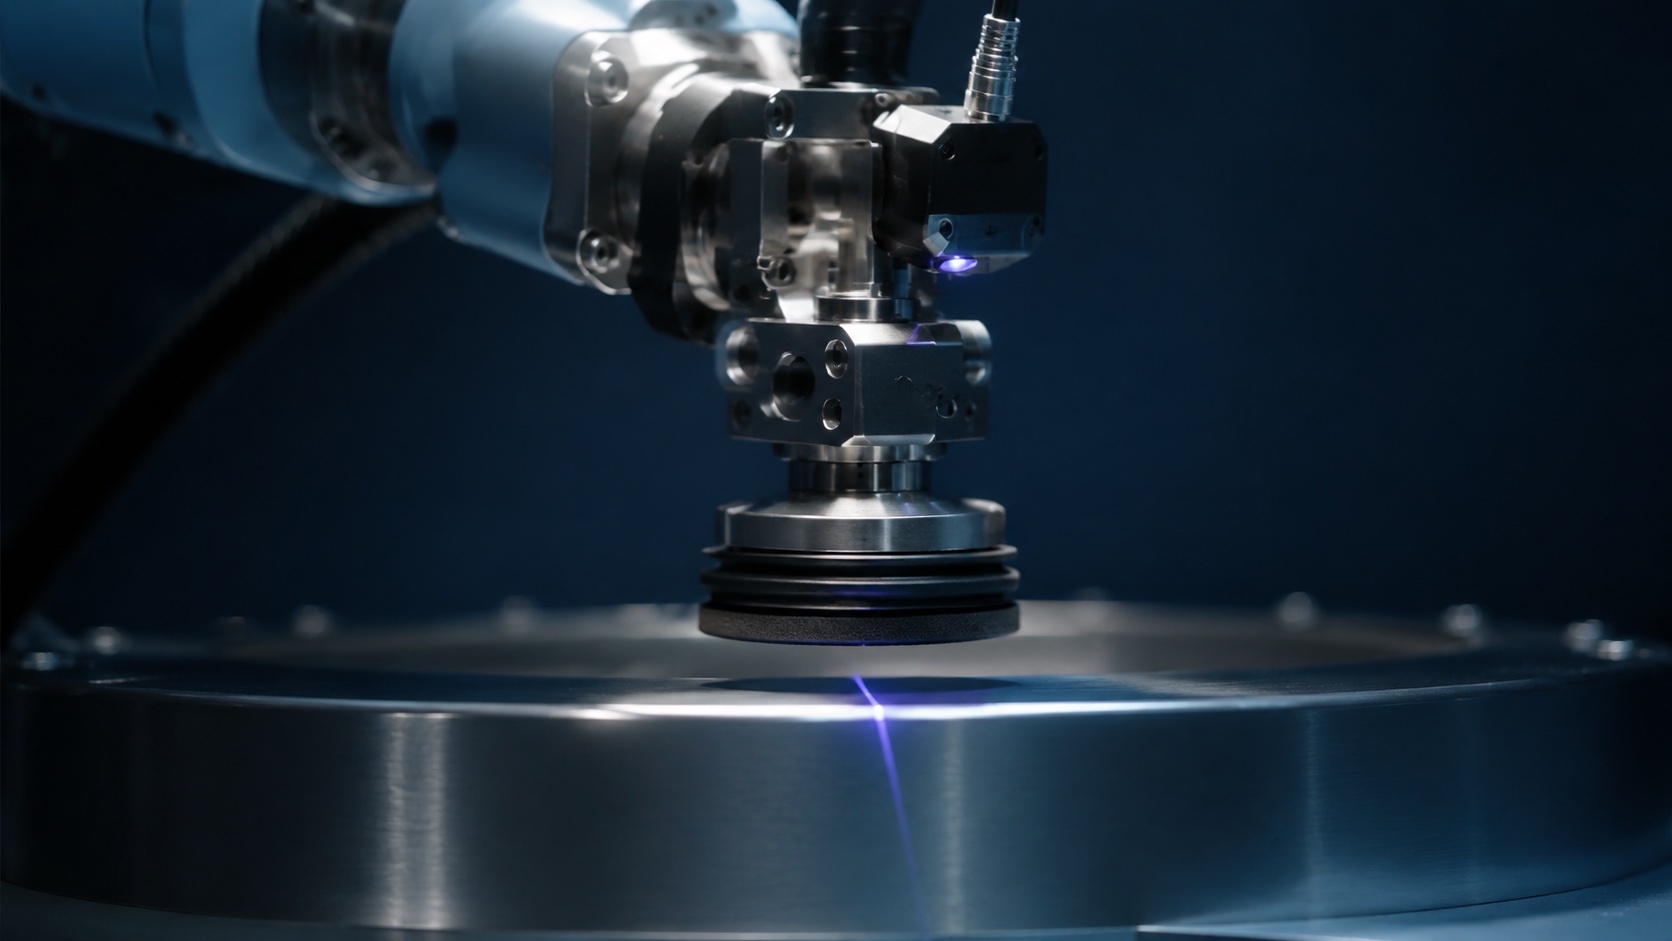
Kodėl poliravimas priešinasi standartizavimui
Kiekvienas ruošinys turi skirtingą paviršiaus profilį, kietumą ir galutinio pojūčio reikalavimus. Paprastas pramoninis robotas, numestas ant poliravimo stulpelio, laikys galvutę užprogramuotoje XYZ ašyje, tačiau abrazyvas sukimba netolygiai: per kietas – įsmeigsite, per minkštas – nepjausite. Rankinio poliravimo menas yra tas, kad operatorius nuolat reguliuoja riešo spaudimą pagal tai, kaip jaučiamas ruošinys – ir būtent to negali atkartoti robotas su fiksuota XYZ ašimi.
Problema ne ta, kad robotai greitesni. Tai yra uždarant tris kilpas kurie kartu apytiksliai atlieka įgudusio operatoriaus riešo veiksmus negalvodami.
Trys kilpos, kurios sudaro tikrą poliravimo elementą
Robotinė poliravimo stotis, pritaikoma įvairioms pramonės šakoms, uždaro tris nepriklausomus ciklus:
- vizija nustato ruošinio padėtį ir orientaciją prieš sąlytį. Paviršiaus kreivumas nukrypsta pagal detalių liejimo toleranciją; regėjimo etape planuojamas kelias pritaikomas kiekvienam ciklui.
- Jėgos valdymas (suderinamas trinties antgalis) palaiko tikslinį kontaktinį slėgį, kai paviršiaus profilis po abrazyvu keičiasi. Stipriai kontaktuojant, trinties antgalis susitraukia, o lengvai kontaktuojant – išsitiesia, palaikydamas pastovų slėgį.
- Automatinis tiekimas atitinka linijos taktą be operatoriaus įsikišimo – atkeliaujančios dalys atkeliauja konvejeriu arba tvirtinimo įtaisu, o iškeliaujamos – kitu. Be automatinio padavimo poliravimo postas vis tiek yra dirbamas, net jei poliravimą atlieka robotas.
Sudėkite visus tris ir turėsite tikrą poliravimo robotą. Praleiskite bet kurį ir turėsite trapų demonstracinį variantą.
Virtuvės reikmenys buvo pirmieji, kuriuos reikėjo pritaikyti masteliui
Dulkių siurblių, vandens butelių, keptuvių dangčių ir keptuvių korpusų gamyba buvo pirmoji grupė, kurioje dideliu mastu buvo vykdomas robotinis poliravimas dėl trijų priežasčių:
- Geometrija yra atlaidi — apvalūs, išlenkti paviršiai leidžia plūdės galvutei lengvai judėti, o abrazyvinis sąlyčio plotas išlieka pastovus aplink sukimosi vietą
- Paviršiaus specifikacija matoma vartotojams — išorinis poliravimas yra pirkimo sprendimas, todėl investicijų grąža už vienodą paviršiaus apdailą yra tiesioginė
- Numatytasis išdėstymas yra daugiarankis lygiagretus — vienoje stotyje yra 4–6 atšakos, lygiagrečiai dirbančios su gaunamomis detalėmis, o našumas dauginasi tiesiškai
Įprastoje virtuvės reikmenų poliravimo stotelėje vakuuminiai puodelių korpusai apdorojami per 8–12 sekundžių vienai rankai, o 4 rankos veikia lygiagrečiai – linijos greitis atitinka tolesnio pakavimo greitį. Poliruojamas produktas iš karto patenka į siuntimo kokybę be jokio rankinio retušavimo.
Plokštelės atliekamos vienaląsčiu smulkiu poliravimu – 2–3 kartus ilgesnis juostos tarnavimo laikas
Keraminės ir nerūdijančio plieno lėkštės yra išdėstytos skirtingai: vienas robotas, viena smulkaus poliravimo galvutė, vienas ruošinys vienu metu, regėjimo prietaisui surandant plokštės centrą, o plūdės galvutei vienu sukamuoju judesiu braukiant kraštą.
Svarbiausias pelnas čia yra abrazyvinio diržo tarnavimo laikas – 2–3 kartus ilgesnis nei rankinio poliravimoRankinis operatorius kiekvienu judesiu spaudžia nepastoviai, todėl juosta per anksti apglazūruoja. Plokščiavimo galvutė palaiko pastovų slėgį, todėl juosta pjaunama projektiniu greičiu per visą jos gyvavimo ciklą.
Antrinis pelnas yra jausti nuoseklumąKlientų atsiliepimuose apie keramines plokštes slėgio kitimas žymimas kaip „šiurkštus vienoje pusėje“ – rankinio poliravimo artefaktas, kuris išnyksta, kai jėgos valdymas yra automatinis.
Automobilių dalys yra sunkiausias atvejis – bet sujunkite dvi stotis į vieną
Stabdžių diskai, ratų stebulės, pavarų dėžių korpusai – jie yra sunkūs, greitai apdirbami, o poliravimo stulpelis tradiciškai yra pasroviui nuo pakrovimo/iškrovimo stulpelio. Abiem stulpeliams reikia personalo, abu liečiasi su detale.
Regėjimo valdomas poliravimo robotas gali suskleisti poliravimą + pakrauti / iškrauti į vieną stotįRobotas paima detalę nuo konvejerio ta pačia ranka, kuria laikoma poliravimo galvutė, perkelia ją į poliravimo įrenginį, atlieka poliravimo procesą, tada uždeda gatavą detalę ant išėjimo konvejerio. Du stulpai susijungia į vieną roboto kamerą.
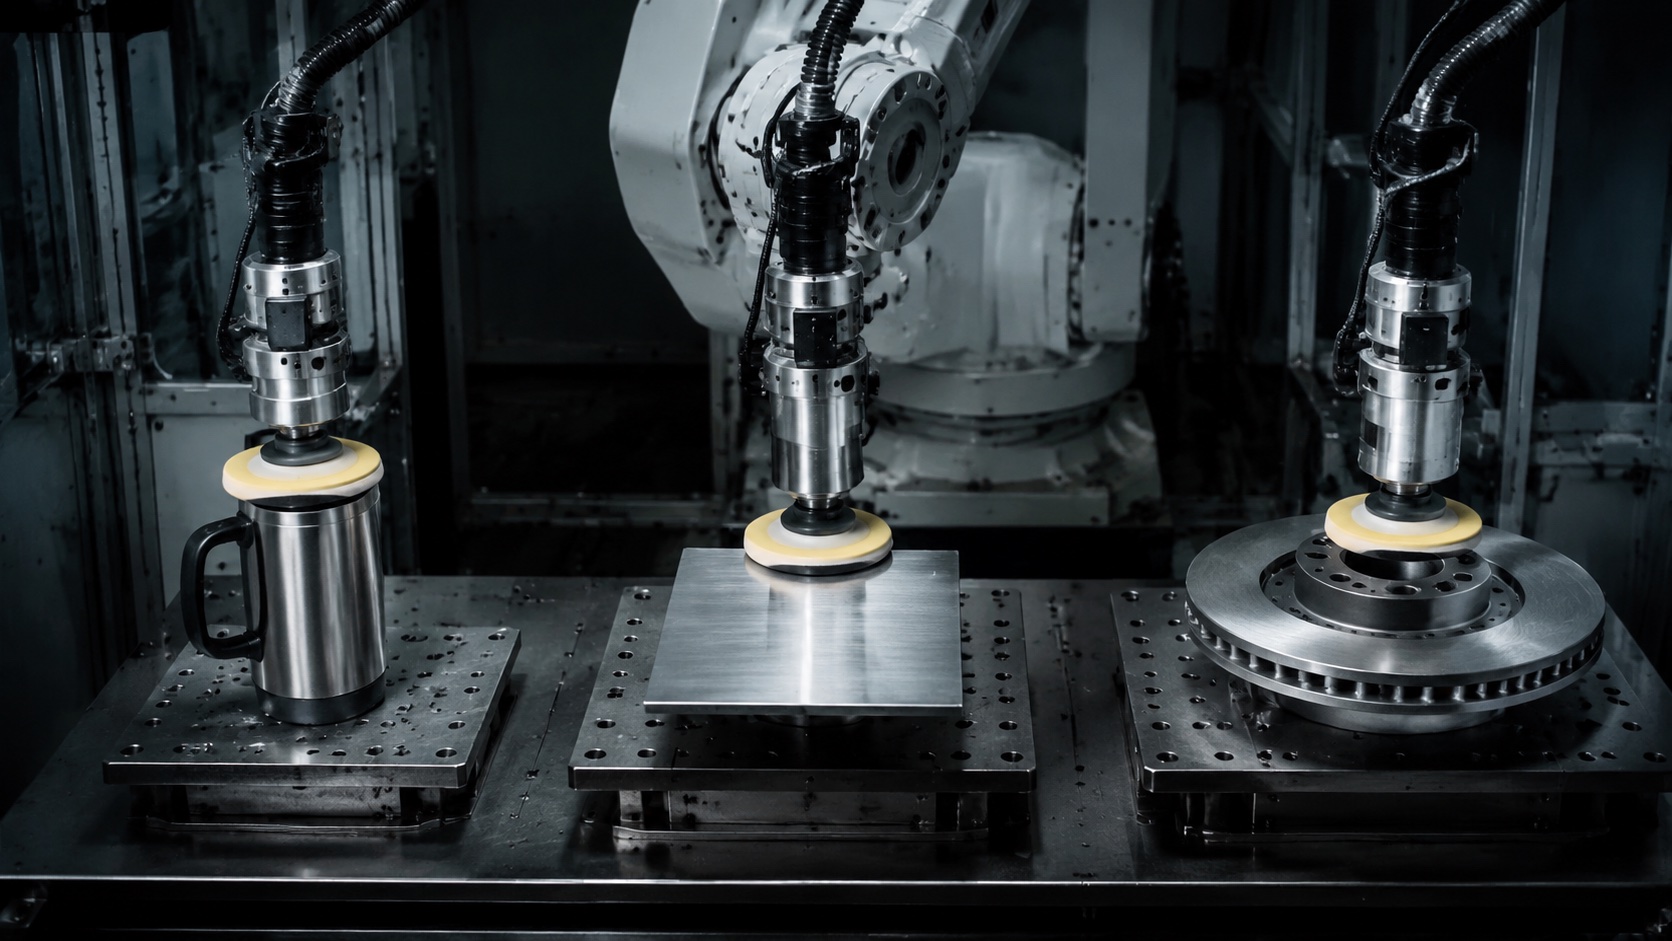
Taupymo junginys:
- Vienu mažiau darbuotojų kiekvienoje eilutėje
- Vienu perdavimo atveju mažiau, kai dalys nukrenta arba yra neteisingai orientuotos
- Vienu ciklo laiko tarpu mažiau tarp poliravimo ir pakrovimo
Keliose pamainose veikiančioje automobilių dalių linijoje skirtumas paprastai yra 1.5–2 darbuotojai per pamainą per tris pamainas – vien darbo sąnaudos atsiperka per 12 mėnesių.
Ten, kur robotinis poliravimas dar netinka
Rėmas nėra universalus. Trys atvejai, kai valdymas lieka rankinis arba ant specialių įrenginių:
- Veidrodinio paviršiaus optiniai komponentai — stiklo ar optikos paviršiaus apdailai, kurios storis mažesnis nei mikronas, vis tiek reikia tikslių šlifavimo staklių, o ne robotinio poliravimo
- Sunkūs liejiniai, sveriantys daugiau nei ~50 kg — ruošinio svoris viršija tipinės bendradarbiaujančios robotų keliamąją apkrovą; pereina prie pramoninių šešių ašių su specialiu jėgos valdomu velenu
- Vienetiniai amatininkų dirbiniai — programavimo laikas vienai detalei viršija jos vertę, rankinis programavimas išlieka pigesnis
Kaip EVST taiko tobulinamus diegimus
Prieš pateikdami kainos pasiūlymą, įvertiname tris dalykus: ruošinio geometriją (išlenktą/plokščią/sudėtingą), paviršiaus specifikaciją (funkcinę/kosmetinę/saugią) ir linijos taktą (ciklo laiką + perjungimo dažnį). Virtuvės reikmenų linijos paprastai pereina prie tiesių ir daugiarankių lygiagrečių linijų, plokščių linijos – prie vienos ląstelės smulkiosios linijos, o automobilių dalių linijos – prie vaizdo valdomos rinkimo ir poliravimo sistemos, tačiau atsiranda skirtumų, o tinkamas išdėstymas 30–40 % pakeičia kapitalines išlaidas.
Kelių produktų linijų atveju kiekvieną produktų klasę vertiname atskirai ir leidžiame linijos vidurkiui valdyti išdėstymą. Virtuvės reikmenų linija, kuri vėliau prideda lėkštės SKU, paprastai vis tiek laimi su kelių rankų lygiagrečiu išdėstymu, jei lėkštės SKU turi tą pačią plūdės galvutę; išdėstymų keitimas atsiperka tik tuo atveju, jei daugiau nei trečdalis apimties atitinka produktų klasę.
DUK
Kodėl abrazyvinės juostos tarnavimo laikas, po poliravimo robotu, pailgėja 2–3 kartus? Diržo susidėvėjimas priklauso nuo sąlyčio slėgio × sąlyčio laiko. Rankinio poliravimo metu slėgis per vieną potėpį keičiamas ±50 %; diržas glazūruojasi (apsunkintas ruošinio atplaišomis) ten, kur slėgis smarkiai padidėja, ir glazūruotos zonos nustoja pjauti. Plokščiavimo galvutė išlaiko slėgį ±5 % tikslumu, todėl diržas pjauna projektiniu greičiu per visą savo gyvavimo ciklą – tarnavimo laikas maždaug padvigubėja, o ant grūdintų ruošinių gali padvigubėti.
Ar ta pati ląstelė gali tvarkyti virtuvės reikmenis ir automobilių dalis? Paprastai ne – abrazyvinės galvutės, tvirtinimo įtaiso ir regos parametrai skiriasi tiek, kad reikėtų projektuoti celę vienam klasteriui. Tačiau valdymo logika yra identiškas, o programinė įranga / receptai perkeliami tarp langelių neperrašant nuo nulio.
Ar robotinis poliravimas yra pakankamai geras, kad būtų galima praleisti rankinį retušavimą? Virtuvės reikmenims ir lėkščių grupėms – taip – jos poliruojamos iki transportavimo lygio. Automobilių detalėms su saugai svarbiais paviršiais (pvz., stabdžių disko rotoriaus paviršiumi) vis tiek atliekama galutinė patikra, tačiau pakartotinio apdorojimo rodikliai yra maži – tik vienaženklis procentas – ir mažėja, tobulėjant vaizdo modeliams.
Ar plūdės galvutė susidoroja su sudėtingais išlenktais paviršiais, tokiais kaip virtuvės reikmenų dangčiai? Taip, esant negilioms kreivėms (kreivio spindulys ≥3 × šlifavimo galvutės darbinis spindulys). Aštrūs vidiniai kampai ir grįžtantys paviršiai lieka kieti – tokiais atvejais padeda penkių ašių poliravimo takas arba mažesnis specialus įrankis.
O kaip dėl poliravimo dulkių ir darbuotojų saugos? Poliravimo dulkės yra dažniausiai minimas traumų veiksnys ir viena iš svarbiausių priežasčių robotizuoti postą. Robotų poliravimo stotys paprastai turi žemyn nukreiptą ištraukimo sistemą; operatoriai perkrauna gaunamas detales atskirame poste švariame ore.
Įneškite jį į savo gamyklą
Robotinis poliravimas nebėra tik demonstracinė tyrimų sritis – tai standartinis procesas virtuvės reikmenų gamybos linijose, vis dažniau – lėkščių ir buitinių prietaisų gamybos linijose, o dabar plinta ir automobilių komponentų apdailoje. Sunkiausia dalis – švariai uždaryti tris ciklus (viziją, jėgos valdymą, automatinį padavimą). Kai jie uždaromi, ląstelė perkelia produktų klases su parametrų pakeitimais, o ne perprojektavimais. Žr. mūsų vadovus, kad sužinotumėte daugiau. regėjimo valdomas paėmimas, suderinamas jėgos valdymas bei abrazyvinių juostų valdymasarba pasikalbėkite su EVST apie trijų kilpų jūsų stotyje aprėptį.
Apie autorių - Chenas Lei yra vyresnysis programų inžinierius įmonėje EVST paviršiaus apdailos komanda, turintis daugiau nei 8 metų patirtį diegiant robotinius poliravimo elementus virtuvės reikmenims (vakuuminiams puodeliams, keptuvių korpusams), buitiniams prietaisams (lėkštėms, keraminei glazūrai) ir automobilių komponentams (stabdžių diskams, ratų stebulėms) valyti. Jis apžvelgia procesų išdėstymą, abrazyvines medžiagas ir vaizdo jutiklius, atsižvelgdamas į naujų klientų poreikius. EVST robotikos integracijos inžinerijos skyrius peržiūrėjo techninį tikslumą; našumo rodikliai yra tipiniai pasiekiami diapazonai, o ne garantijos, ir yra apskaičiuojami kiekvienam projektui atskirai. Pataisymai ir atnaujinimai: žr. paskutinio atnaujinimo datą.