
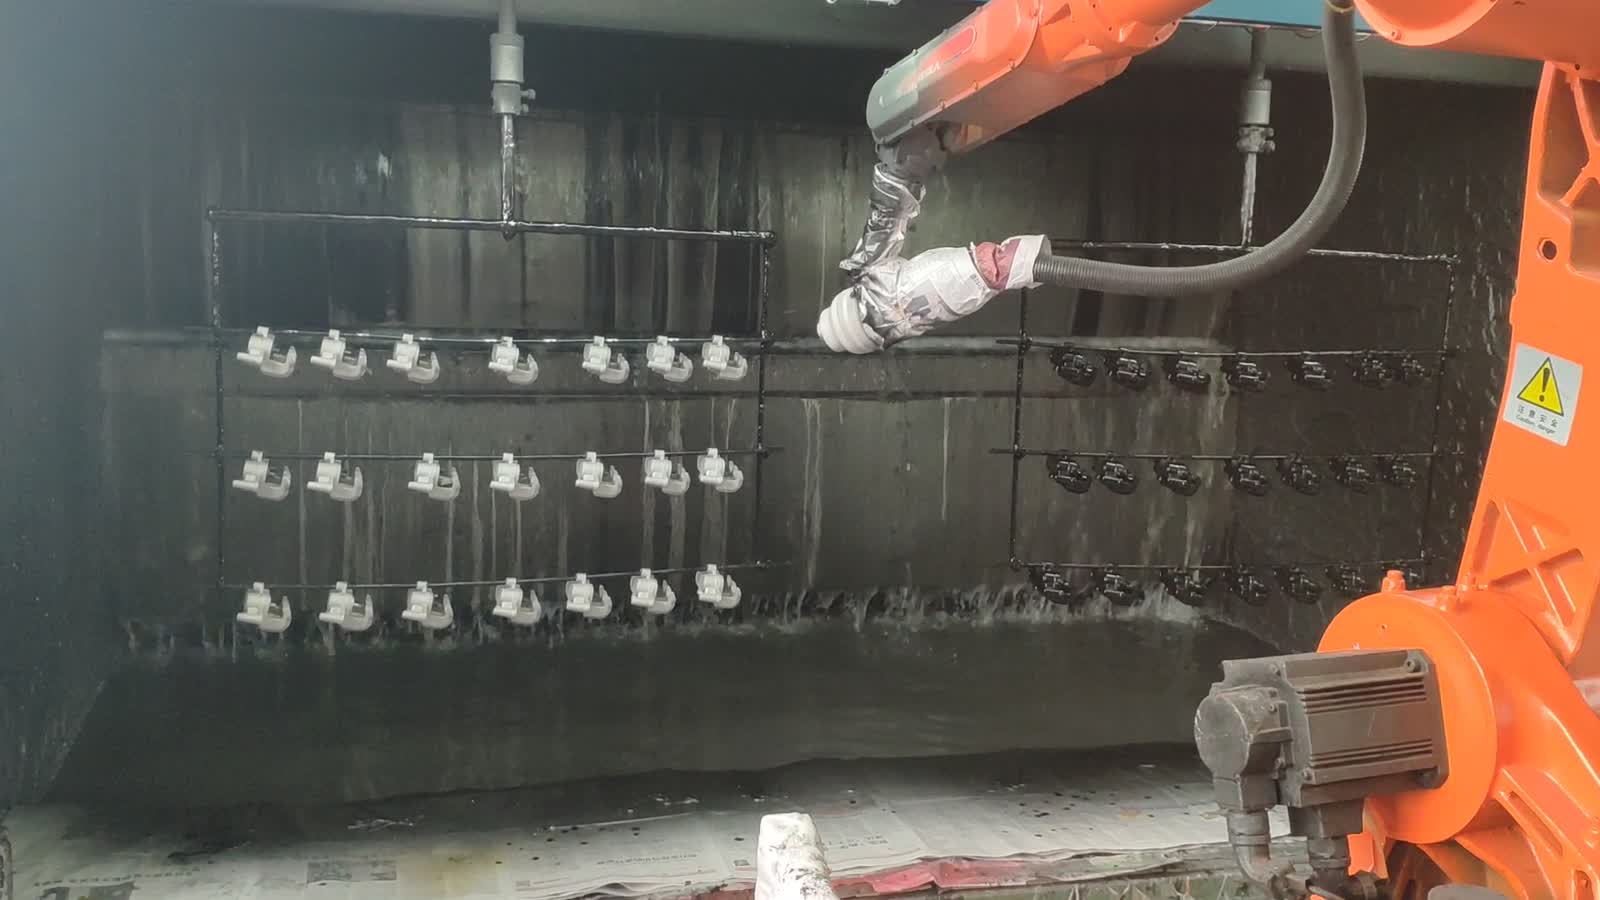
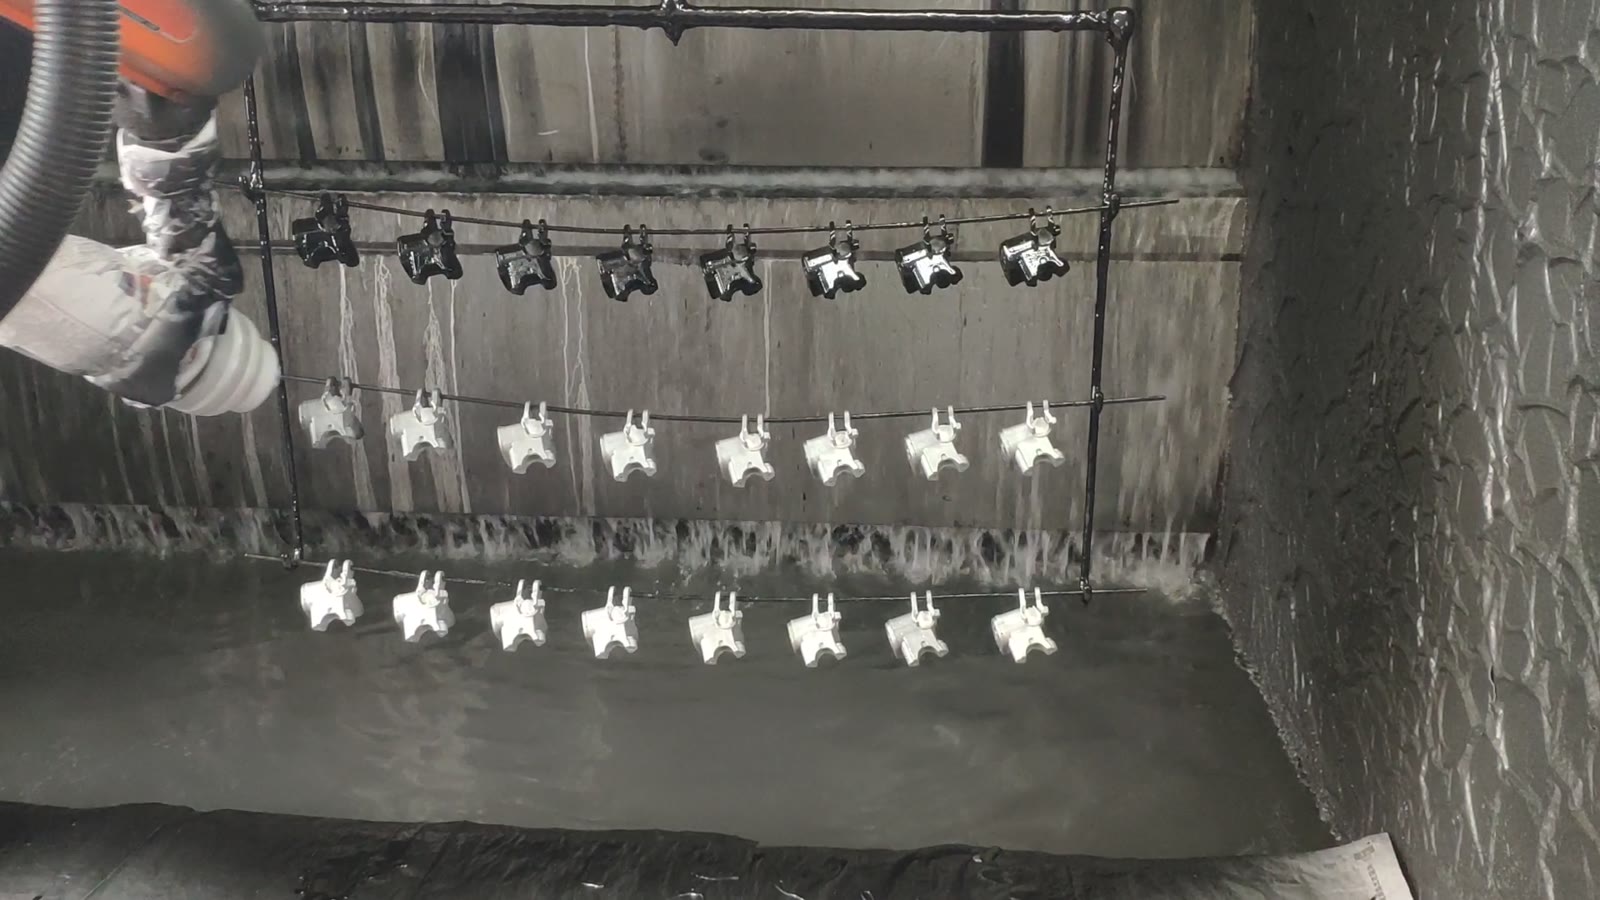
Trumpai: Šioje dažymo kabinoje apdailinamos mažos motociklų stabdžių detalės, joms kabant eilėmis ant dažymo linijos. Šešių ašių robotas neša purškimo pistoletą ir judina jį pirmyn ir atgal per kiekvieną eilę, sekdamas detales joms judant kabinoje. Pistoletas apdengtas audiniu ir lipnia juosta, o vandens užuolaida, esanti gale, nuleidžia dažų perteklių į grindų lataką. Trys sprendimai lemia tokią konfigūraciją: kaip dalys kabo, kaip pistoletas juda judančia eile ir kur patenka dažų perteklius, kad kabina liktų švari. Planuojate panašią liniją? Atsiųskite mums savo detalės brėžinį.
Iš pirmo žvilgsnio
| dalis | Mažos motociklo stabdžių tipo metalinės dalys |
| Procesas | Dažų purškimas |
| Automatika | Vienas šešių ašių robotas su purškimo pistoletu |
| Dalių tiekimas | Dalys pakabintos eilėmis ant horizontalių strypų, kurie juda per kabiną |
| Vietos nustatymas | Pakabukas ir linija nustato atstumą; robotas seka eilę |
| Darbo laikymas | Dalys kabo nuo strypo, nereikia spaustukų |
| Operatoriaus vaidmuo | Pakrauna ir iškrauna pakabas bei prižiūri kabiną |
| Langelių išdėstymas | Vienas robotas vandens plovimo kabinoje |
Ši ląstelė sprendžia problemą
Dažymas yra tas procesas, kurio metu sunkiausia iš žmogaus gauti konsistenciją. Plėvelės storis, kraštų padengimas ir dažymo ritmas keičiasi priklausomai nuo operatoriaus rankos, o mažų detalių linijoje skirtumas tarp pirmos ir paskutinės detalės yra būtent tai, ką pastebi klientas.
Robotas pašalina ranką iš lygties. Jis kiekvieną kartą atlieka tą patį praėjimą, tuo pačiu atstumu ir tuo pačiu greičiu. Iššūkis yra ne pats purškimas; tai dalių pakabinimas taip, kad pistoletas pasiektų kiekvieną paviršių, pistoleto kelio planavimas nuolat judančioje eilėje ir perteklinio purškimo valdymas, kad jis atsidurtų vandenyje, o ne ant kitos detalės.
Kaip veikia ląstelė
- Dalys atkeliauja ant pakabų. Mažos metalinės dalys eilėmis kabo nuo horizontalių strypų, viena eilė po kitos judėdamos į kabiną.
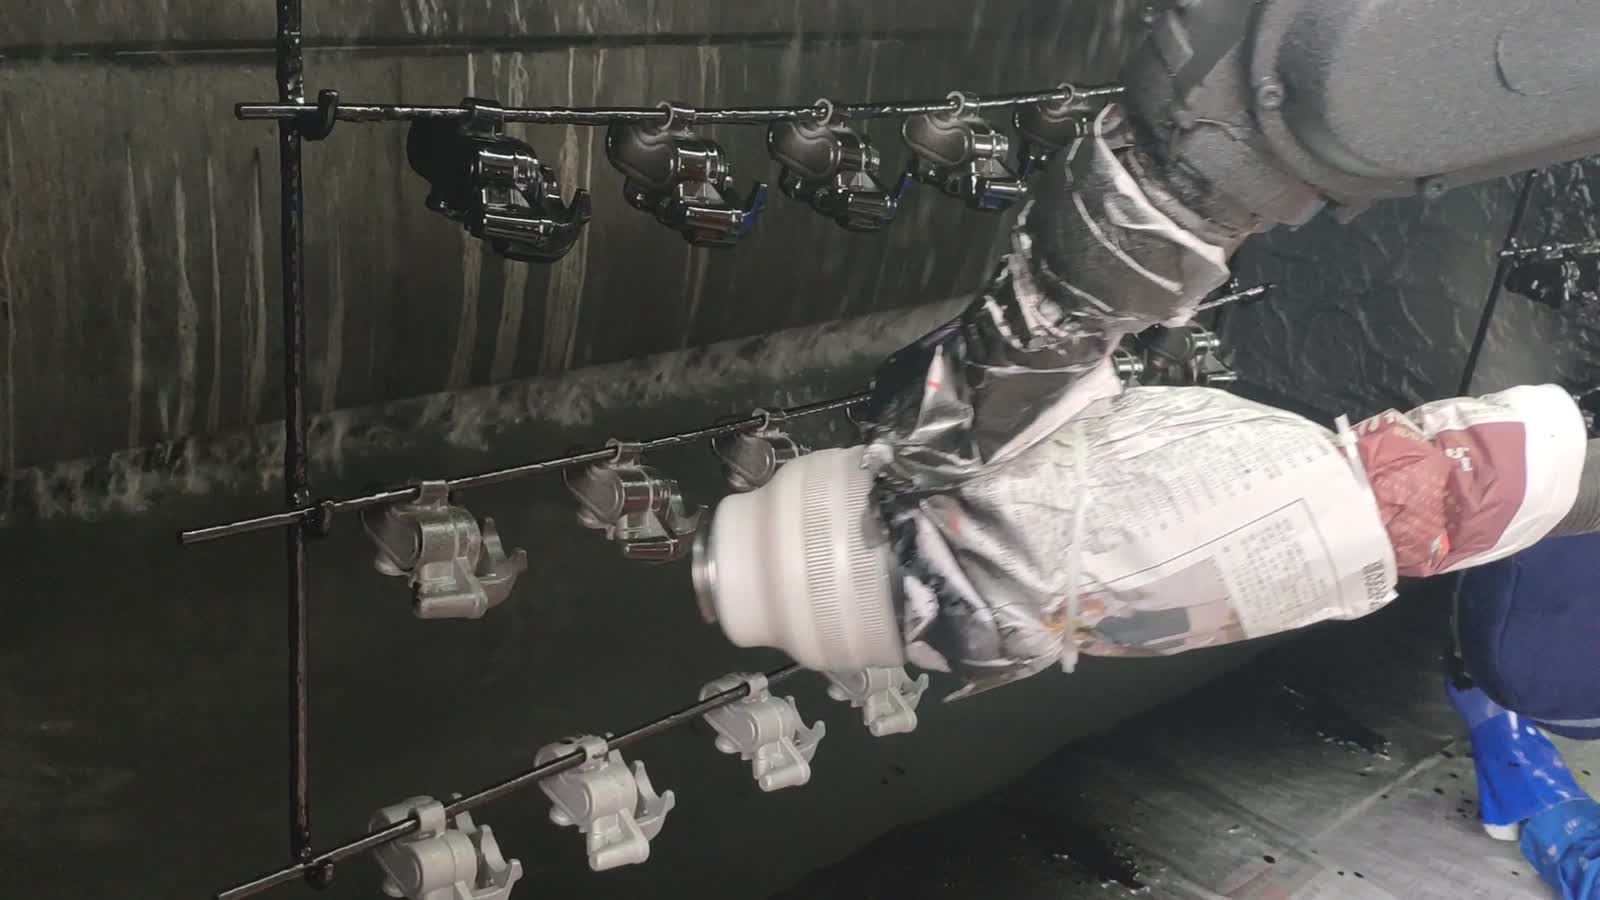
- Robotas užima poziciją. Šešiaašis robotas stovi kabinoje su purškimo pistoletu rankos gale, pistoletas apvyniotas audiniu ir lipnia juosta, kad dažai nepatektų ant jo kūno.
- Šluokite eilę. Robotas nukreipia pistoletą prie pirmosios eilėje esančios detalės ir per ją perbraukia, paeiliui padengdamas kiekvieną detalę.
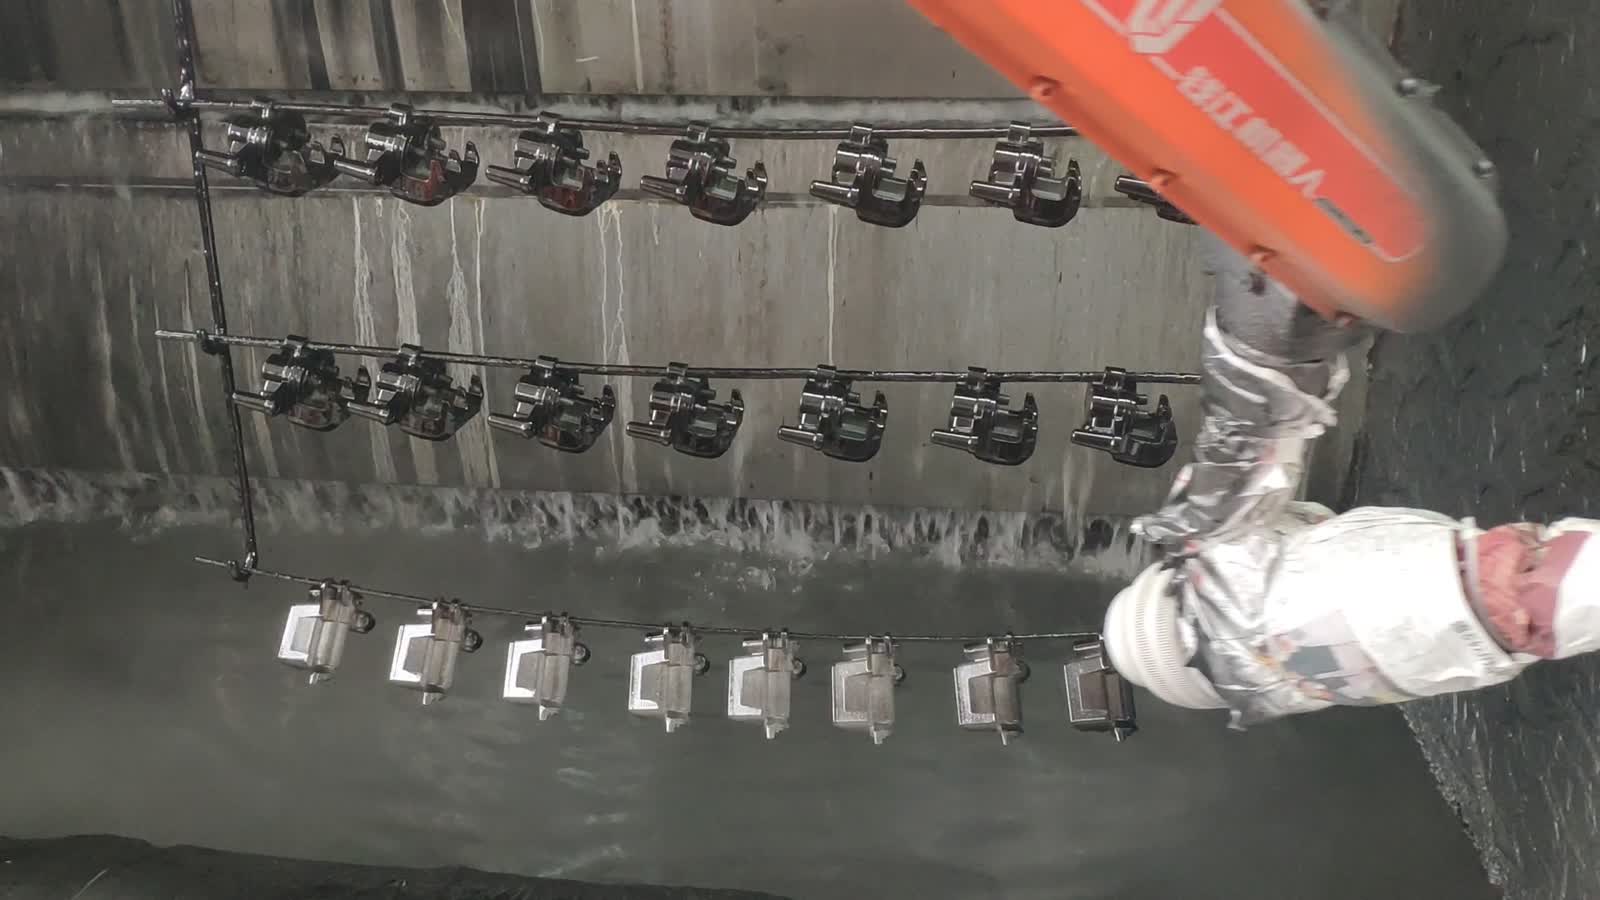
- Sekite liniją. Kai pakaba neša eilę į priekį, robotas laikosi ėjimo koja kojon su judančiomis dalimis.
- Sugaudyti purškimo perteklių. Vandens uždanga nuteka galine siena į grindų lataką, todėl tai, kas nepataiko į detales, atsiduria vandenyje, o ne ant sienų, ir yra paruošta kitam praėjimui.
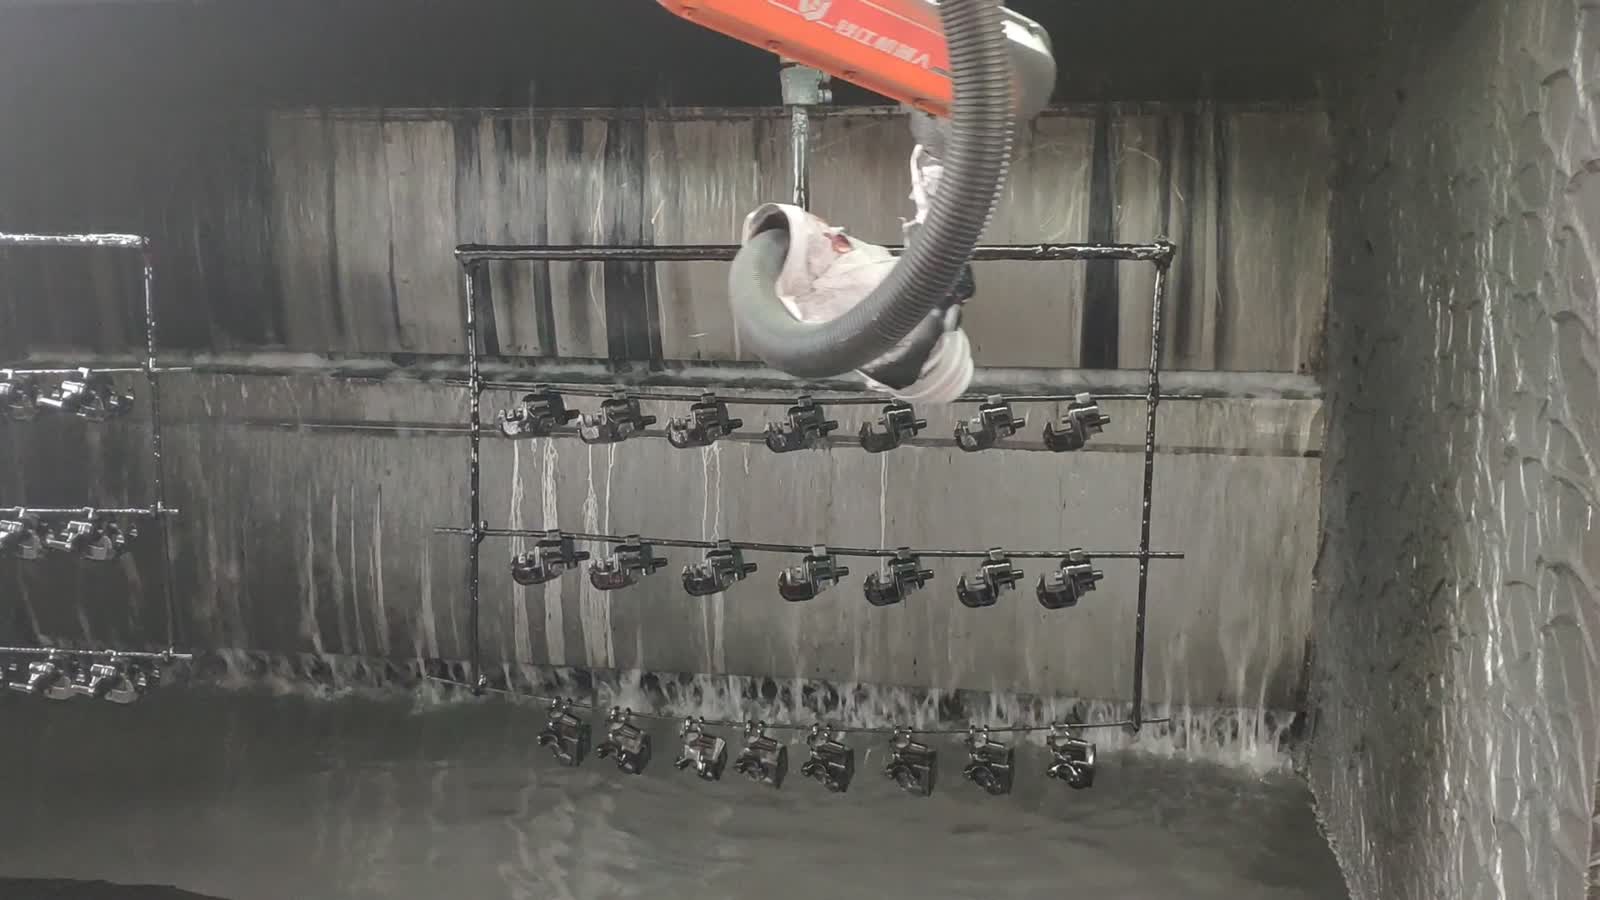
- Kita eilutė. Užbaigta eilė juda toliau, kita prieina prie roboto, ir jis vėl pradeda darbą.
Trys dizaino sprendimai
1. Pakabinkite dalis taip, kad būtų pasiekiamos visos pusės
Pakabos linija veikia tik tuo atveju, jei robotas gali padengti tai, ką mato klientas. Jei dalys kabo per arti viena kitos, paviršiai tarp jų lieka šešėlyje; jei jos pakreiptos blogu kampu, kraštas ar įduba niekada negauna dažų.
Reikia išspręsti klausimą dėl atstumų ir orientacijos: kokiu atstumu viena nuo kitos kabo dalys, ar jos nukreiptos kampu į pistoletą, ar tiesiai į jį, ir ar kiekvienas specifikacijoje nurodytas paviršius yra purškiamas. Pakabinimas yra pigiausia vieta padengimui užtikrinti – kai linija jau veikia, šešėlinis paviršius reiškia rankinį retušavimą.
2. Planuokite ginklo trajektoriją judančios eilės atžvilgiu
Judančios eilės dažymas yra koordinavimo problema. Pistoletas braukdamas turi atitikti linijos judėjimą, kitaip vienoje dalyje praeiga išsitempia, o kitoje – retėja. Roboto kelias nėra vienas brūkšnys; tai brūkšnys, kuris dreifuoja kartu su pakaba.
Kas padeda: išlaikyti pastovų praėjimo greitį linijos atžvilgiu, persidengti kiekviena dalimi vienodu mastu ir palikti pastovų atstumą, kad ventiliatorius būtų tolygus visoje eilėje.
3. Nuspręskite, kur atsidurs perteklinis purškimas
Viskas, ką iššauna pistoletas ir kas nenukrenta ant detalės, turi kažkur dingti. Atviroje kabinoje viskas nusėda ant sienų, pakabų ir paties roboto, o ant kitų detalių virsta dulkėmis. Vandens uždanga ant galinės sienelės užtikrina švarų procesą.
Praktiniai aspektai: kas bepagautų dažų perteklių – čia vandens uždanga, kitur ištraukimo sistema – turi jį pašalinti netrukdydamas purškimo ventiliatoriui, o pistoleto maskavimas turi atlaikyti aplinkos poveikį – dažų patekimas į pistoleto korpusą ar svirties jungtis yra priežiūros, o ne kokybės problema.
Kada šis išdėstymas tinka – ir kada reikia atidžiau pažiūrėti
- Gerai tinka: mažų pakabinamų detalių partijos, ribotas skaičius formų, kurios visos apdorojamos tuo pačiu metu, ir kabina, kurioje dalys jau perkeliamos ant pakabų.
- Įvertinkite toliau: daug detalių formų (naujai formai paprastai reikia naujo pakabinimo rašto ir naujo purkštuvo kelio), paviršių, kurių neįmanoma pasiekti iš vienos pusės, detalių, kurios per jautrios pakabinimui, ir spalvų ar dangų, kurioms reikia pakeisti purkštuvą arba jas perplauti tarp ciklų.
DUK
Kodėl gi nedažyti šių dalių slankikliu, o ne robotu?
Slankiklis gerai atlieka vieną tiesų praėjimą. Robotas užsitarnauja savo vietą, kai praėjimas turi sekti detalės formą – pasukti pistoletą ties kraštu, sustoti ties įduba arba priderinti jį prie judančios eilutės – ir kai linijoje yra daugiau nei viena detalės forma, kuriai reikia skirtingo kelio.
Kaip dalys išlieka savo vietose, kol ginklas praeina?
Jie kabo nuo strypo, o jų pačių svoris juos laiko stabilius. Gudrybė slypi kabinimo rašte: dalys yra išdėstytos viena nuo kitos ir išdėstytos kampu, todėl pistoleto vėduoklė pasiekia kiekvieną atvirą paviršių, o dalys nesiūbuoja ir nesiliečia viena su kita judant linijai.
Kas čia lemia ciklą?
Kaip greitai linija perkelia eiles per kabiną ir kiek laiko robotui reikia, kad padengtų visą eilę reikiamu storiu. Atsiųskite detalės brėžinį su paviršiais, kuriuos reikia padengti, ir mes galėsime jį įvertinti.
Gaukite maketo ir ciklo laiko sąmatą
Siųskite mums:
- Detalės brėžinys su pažymėtais paviršiais, kuriuos reikia padengti
- Medžiaga ir reikalingas apdailos arba plėvelės storis
- Detalių formų skaičius ir kaip dažnai jas keičiate
- Dienos arba metų tūris ir linijos greitis
- Kabinos ir kabinos išdėstymo nuotraukos arba matmenys
Atsakysime pateikdami stendo išdėstymo pasiūlymą ir ciklo laiko sąmatą.
Atsiųskite savo detalės brėžinį → arba elektroniniu paštu sales@evsrobot.com
Vaizdo įrašas nufilmuotas partnerio gamybos vietoje. Ciklo trukmė, srovės ir sunaudojamų medžiagų duomenys iš tos vietos nėra vieši ir čia nepateikiami.