
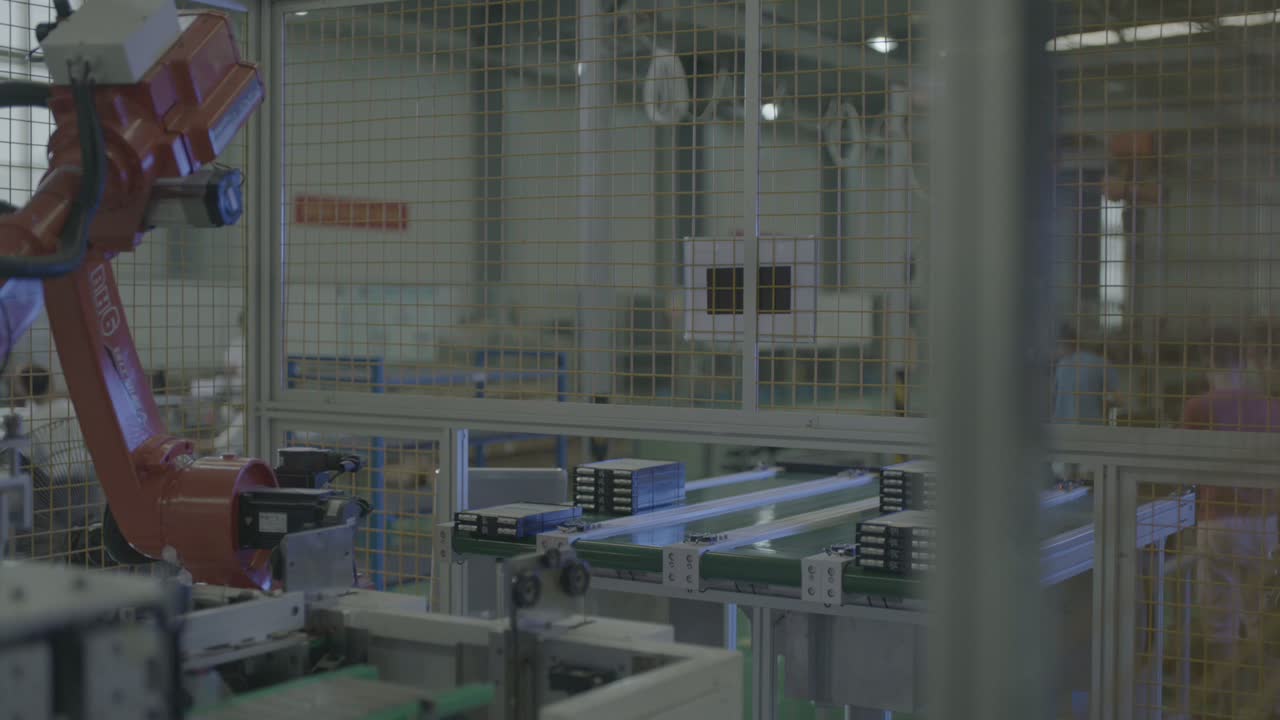
Trumpai: Ši kamera perduoda akumuliatorių modulių perkėlimą vienam šešių ašių robotui. Robotas stovi ant grindų kolonos apsauginės tvoros viduje ir cikliškai važiuoja tarp konvejerio linijos ir šalia esančios stoties: jis sustoja virš tamsių stačiakampių modulių eilės, nuleidžia įrankį, pakelia ir pasisuka, o tada nuleidžia įrankį prie šalia konvejerio esančios stoties; lengvas slydimas ant ritinėlių judina detales stotyje. Ta pati poza – ranka aukštyn, nuleidžiama žemyn, atgal į stotį – kartojasi visame vaizdo įraše. Tokią ląstelę sudaro trys sprendimai: kaip išdėstomi padėklai ir nešikliai, kaip rankos galo įrankis telpa į sugrupuotus modulius ir kaip konvejeris ir stotis dalijasi vieno roboto laiku. Planuojate panašią liniją? Atsiųskite mums savo detalės brėžinį.
Iš pirmo žvilgsnio
| dalis | Tamsūs, beveik juodi stačiakampiai moduliai, nuo kelių iki šviesaus padėklo |
| Procesas | Medžiagų tvarkymas – modulių perkėlimas iš konvejerio į stotį |
| Automatika | Vienas šešių ašių robotas ant grindų kolonos, apsauginės tvoros viduje |
| Dalių tiekimas | Grupuotų modulių eilės ant plokščiojo juostinio konvejerio |
| Įrankis rankenos galui | Šviesos tvirtinimo plokštė su juodais kvadratiniais gabalėliais apačioje, oro žarnomis ir kabeliais |
| Stotis | Lengva slydimo sistema perkelia modulius išilgai linijos, o dalys laikosi ant ritinėlių |
| Operatoriaus vaidmuo | Liko už tvoros ribų; robotas pats juda |
| Langelių išdėstymas | Vienas robotas tarp konvejerio linijos ir stoties, aptvertas |
Ši ląstelė sprendžia problemą
Baterijų moduliai tarp konvejerio ir stoties juda pirmyn ir atgal labai staigiu tempu, ir kažkas turi palaikyti šį srautą. Rankomis atliekamas darbas vargina, modulius lengva daužyti vieną į kitą ir sunku aprūpinti personalu – tai pasikartojantis perkėlimas, kurio žmogus ilgai neužsibūna.
Šioje kameroje judėjimą atlieka robotas. Jis sustoja virš tamsių modulių eilės, panardina įrankį, pakelia ir sukasi tarp konvejerio ir stoties, o darbuotojai visą laiką būna už tvoros ribų. Tokią kilpą stabilizuoja išdėstymas aplink robotą – kur sustoja kiekvienas padėklas, kaip įrankis susitinka su grupe ir kaip konvejeris ir stotis dalijasi ciklu.
Kaip veikia ląstelė
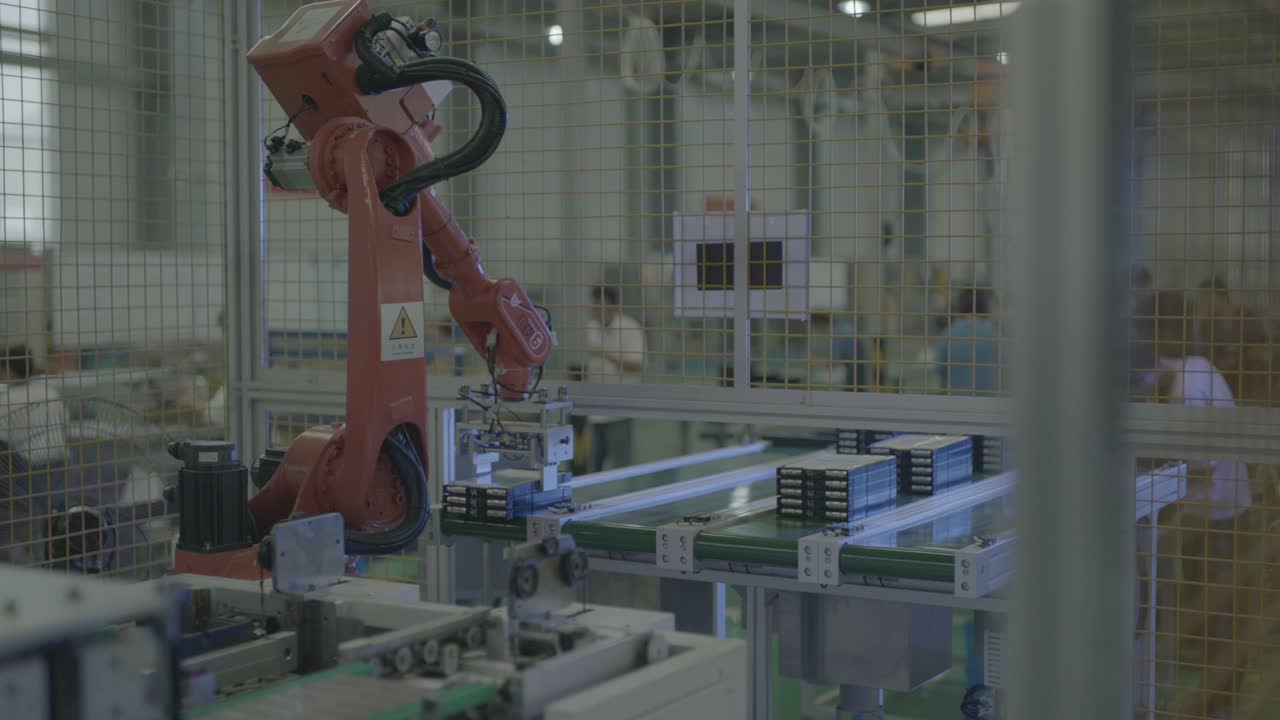
- Palaukite dalių. Riešas laiko svirties galinį įrankį virš konvejerio, plokšte žemyn, virš tamsių stačiakampių modulių eilės.
-
Pasinerkite į dalis. Riešas nuleidžiamas ir įrankis nusileidžia virš modulių grupės ant konvejerio.
-
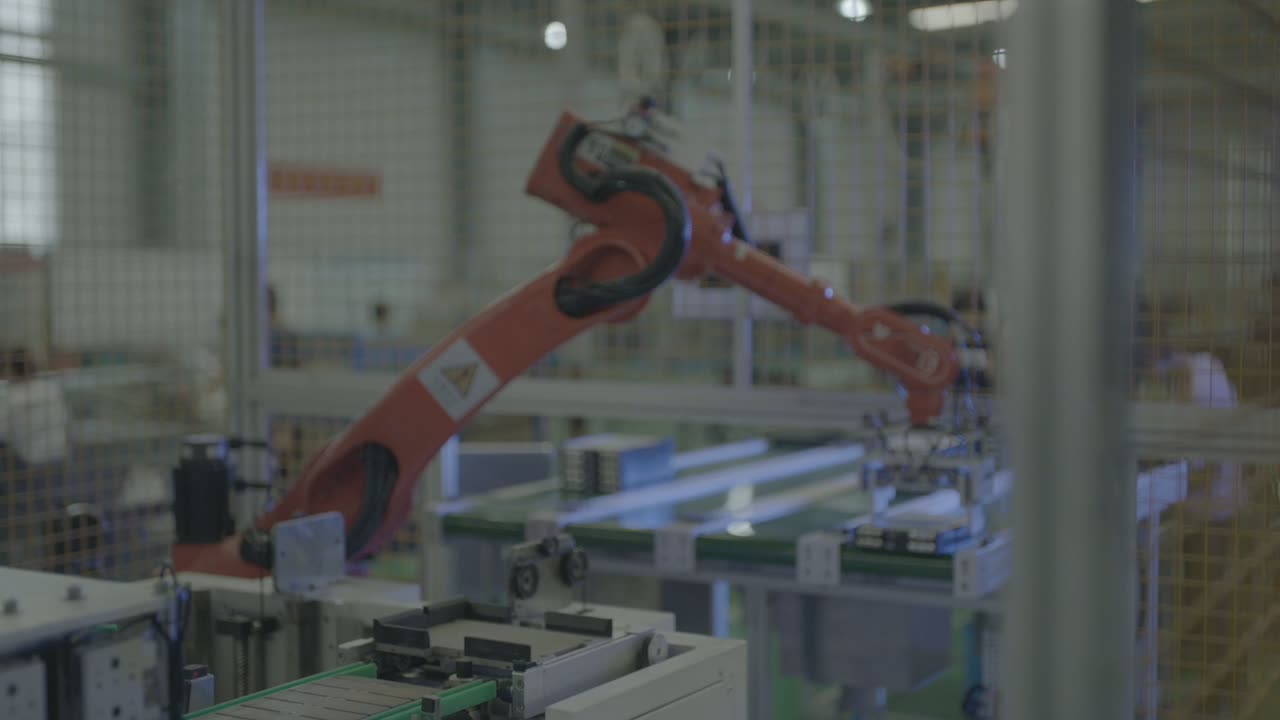
Pakelkite ir pasukite. Svirtis pakyla, plačiai pasisuka ir perkelia įrankį nuo konvejerio į šalia esančią stotį.
-
Stotyje. Lengvas slydiklis neša modulius išilgai linijos, o detalės remiasi į ritinėlius.
-
Pakelkite virš tvoros. Kai ranka pakyla, įrankis pakyla šalia viršutinio tvoros bėgelio prieš kitą judesį.
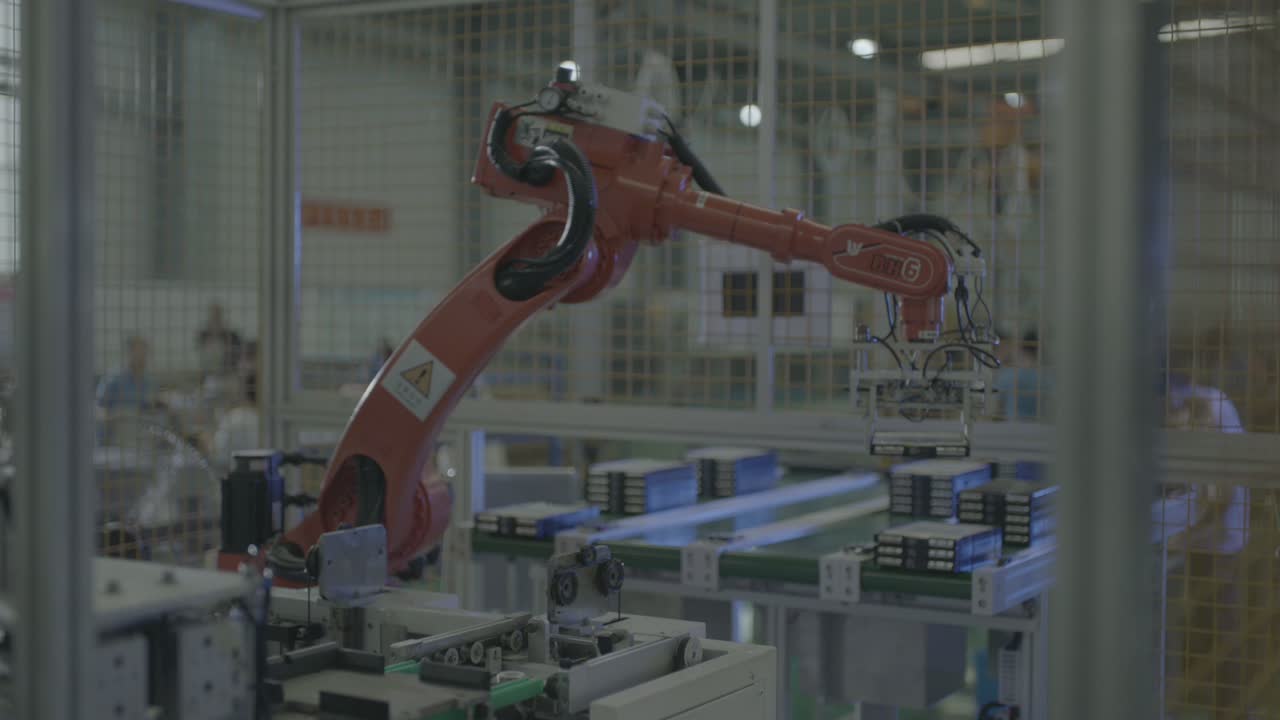
- Pakartokite. Ta pati poza – ranka pakelta, panardinta žemyn, grįžimas į stotį – kartojasi visame vaizdo įraše, vienas nenutrūkstamas ciklas.
Robotas visą laiką būna tvoros viduje; fone esantys darbuotojai lieka už jos ribų.
Trys dizaino sprendimai
1. Leiskite dėklui nustatyti vietą, kurioje įrankis susitinka su grupe
Šioje kameroje moduliai yra sudėti po kelis ant dėklo ir išrikiuoti eile, o įrankis nusileidžia virš grupės iš viršaus. Padėklas, kuris sustoja žinomoje vietoje, leidžia įrankiui pasiekti grupę tuo pačiu būdu kiekvieną ciklą.
Toks išdėstymas stovi arba krenta ant padėklo: jis turi laikyti grupę, suteikti įrankiui paviršių, kurį jis galėtų pasiekti, ir leisti įrankiui nusileisti neišstumiant modulių iš vietos.
2. Pritaikykite įrankį prie sugrupuotų modulių
Čia naudojamas įrankis yra lengva tvirtinimo plokštė su juodais kvadratiniais gabalėliais apačioje, o palei svirtį žemyn eina oro žarnos ir kabeliai. Kad ir koks būtų laikymo principas, svarbiausia yra forma: įrankis turi tilpti į modulio viršutinį paviršių ir dėklo tarpus.
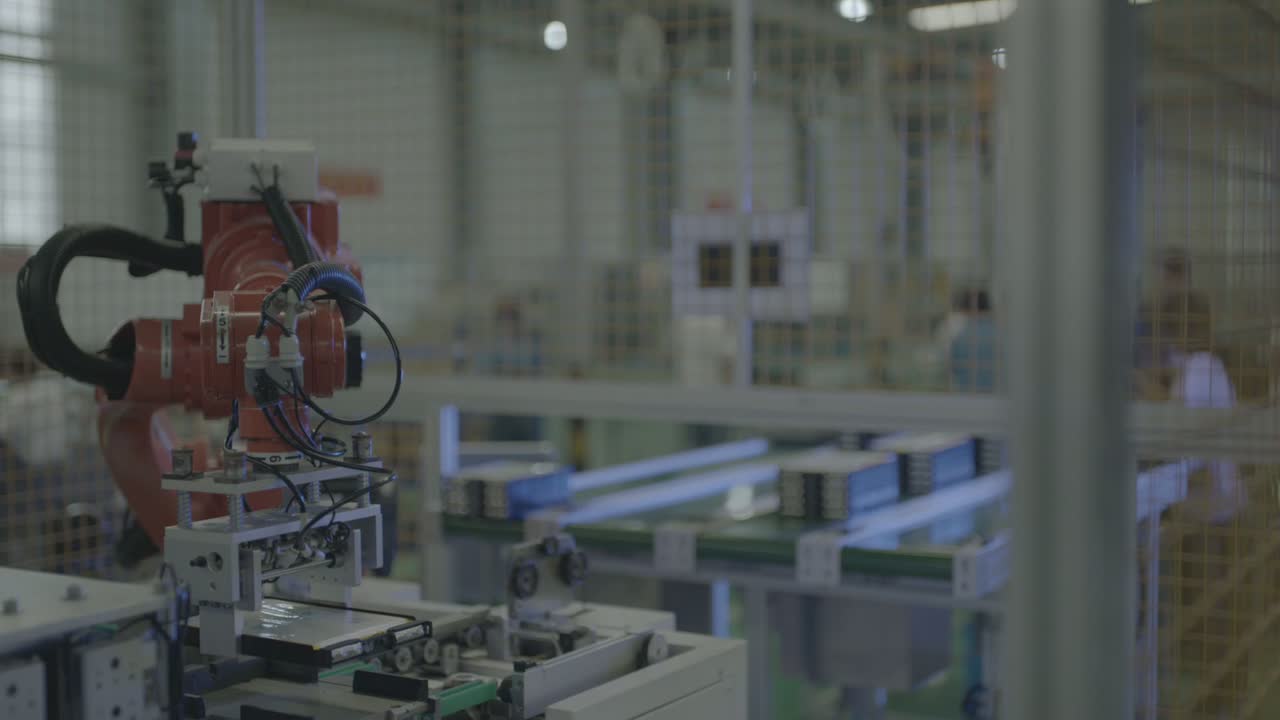
Kyla klausimas, ar įrankis gali nusileisti ant visų grupių tuo pačiu būdu ir išeiti nepajudindamas modulių.
3. Pasidalinkite ciklu tarp konvejerio ir stoties
Rankos poza kartojasi – ranka pakeliama, nuleidžiama, atgal į stotį – ir lengvas slydimas judina detales stotyje ant ritinėlių. Kol robotas yra stotyje, konvejeris subalansuota kilpa pateikia kitą grupę.
Reikia stebėti pusiausvyrą: jei konvejeris ir stotis yra paruošti maždaug tuo pačiu metu, roboto judesiai tilpo tarp jų, nė viena pusė nelaukdama; jei viena pusė bėga daug ilgiau, ta pusė nustato tempą, o kita daugiausia laukia.
Kada šis išdėstymas tinka – ir kada reikia atidžiau pažiūrėti
- Gerai tinka: sugrupuoti moduliai, kurie juda tarp konvejerio ir stoties pastoviu ritmu, moduliai, kurie yra ant padėklo ar laikiklio, kad įrankis kiekvieną kartą juos pasitiktų tuo pačiu būdu, ir kamera, kurioje tvora gali neleisti žmonėms patekti roboto kelyje.
- Įvertinkite toliau: moduliai, kurie dažnai keičia formą ar atstumus, todėl įrankis turi keistis kartu su jais; padėklai ar nešikliai, kurie nesustoja pasikartojančiame taške; ir atvejai, kai konvejeris ir stotis nesutampa, todėl robotas turi laukti.
DUK
Ar robotas judina modulius po vieną, ar kelis iš karto?
Moduliai yra po kelis ant padėklo, o įrankis pasitinka grupę iš viršaus. Ar bus perkeltas vienas modulis, ar visa grupė, priklauso nuo padėklo konstrukcijos ir įrankio – abu sprendimai apskaičiuojami pagal detalės brėžinį.
Kas lemia šios ląstelės greitį?
Konvejerio ir stoties ritmas ir kaip roboto judesiai dera tarp jų. Ciklo trukmės įvertinimas gaunamas iš detalės brėžinio, dėklo išdėstymo ir dienos tūrio, todėl atsiųskite šiuos duomenis ir mes galėsime jį apskaičiuoti.
Ar vienas robotas galėtų aptarnauti daugiau nei vieną stotį?
Iš principo, taip, jei papildomas judesys trumpas, o laikas vis tiek sutampa. Kiekviena pridėta pozicija pailgina roboto kelionę pirmyn ir atgal, todėl kyla klausimas, ar robotas spės atlikti kiekvieną judesį, kol kita grupė bus pasiruošusi.
Gaukite maketo ir ciklo laiko sąmatą
Siųskite mums:
- Detalės brėžinys su paviršiais, kuriuos reikia paliesti, ir dėklo arba laikiklio išdėstymas
- Dalies medžiaga, dydis ir svoris
- Dalių tipų skaičius ir kaip dažnai jas keičiate
- Dienos tūris ir pamainų modelis
- Grindų ploto ir esamų konvejerių nuotraukos arba matmenys
Atsakysime pateikdami maketo pasiūlymą ir ciklo laiko sąmatą.
Atsiųskite savo detalės brėžinį → arba elektroniniu paštu sales@evsrobot.com
Vaizdo įrašas nufilmuotas partnerio gamybos vietoje. Ciklo laikas ir kiti skaičiai iš tos vietos nėra vieši ir čia nepateikiami.