
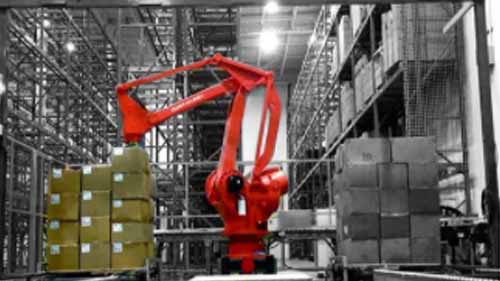
Šiuolaikiniai robotai garsėja tuo, kad yra greitesni, kompaktiškesni ir pigesni nei ankstyvojo modelio robotai. Dabar robotai plačiai naudojami visose pramonės šakose, pvz automatinis aliuminio suvirinimas automobiliams, sunkiajai technikai, geležinkelio lokomotyvams, durų rėmams ir kt. Tai daugiausia siejama su technologine pažanga ir naujoviškomis robotų konstrukcijomis. Tačiau, nors tokie priskyrimai yra teisingi, vienas robotikos pažangos aspektas dažnai nepaminėtas: robotų dalys.
Pramoniniai robotai yra sudarytos iš dalių, kurios kartu atlieka įvairias užduotis. Tobulėjant technologijoms, jie taip pat buvo tobulinami, todėl buvo sukurti našesni robotai. Vis dėlto paslaptis išlieka, kokios yra roboto dalys ir kaip jos iš tikrųjų veikia? Čia yra greitas ir paprastas roboto dalių vadovas.
Kas yra robotų dalys?
Šaltinis: „Pixabay“
Robotų dalys yra metalinių ir elektroninių komponentų mišinys, sujungtas į roboto struktūrą. Kiekviena dalis atlieka struktūrinį vaidmenį, pavyzdžiui, izoliuoja elektrinius komponentus, arba funkcinį vaidmenį, pavyzdžiui, maitina robotą. Nors robotų gamintojai gali naudoti dalis skirtingai, atsižvelgdami į savo roboto dizainą, bendra koncepcija ir tokių dalių funkcijos dažnai yra panašios.
Kokie yra 5 pagrindiniai roboto komponentai?
Atsižvelgiant į aukštą automatizavimo lygį, robotų struktūros yra gana sudėtingos. Gali būti neįmanoma apibrėžti kiekvienos veržlės, varžto ir grandinės robote. Tačiau yra 5 pagrindiniai komponentai, kurie yra esminiai pramoniniam robotui ir todėl verti dėmesio.
- Robotinė ranka
- Galutinis efektas
- Varikliai
- kontrolierius
- Robotų jutikliai
Robotinė ranka
Šaltinis: link.springer.com
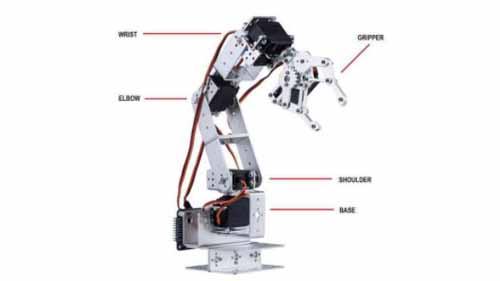
Roboto ranka taip pat žinoma kaip manipuliatorius. Tai pramoninio roboto dalis, naudojama užduotims atlikti. Jo struktūra panaši į žmogaus rankos struktūrą ir susideda iš peties, alkūnės ir riešo. Petys yra roboto rankos dalis, susieta su pramoninio roboto pagrindiniu kompiuteriu. Alkūnė yra sujungta rankos dalis, kuri judant susilenkia, o riešas yra rankos, kuri atlieka tikrąją užduotį, galas.
Lankstumui užtikrinti, roboto rankoje yra sumontuoti įvairūs jungtys, kurios leidžia dirbti įvairiomis kryptimis. A 6 ašių roboto ranka, pavyzdžiui, turi daugiau sąnarių nei a 4 ašių rankena kuris yra mažiau lankstus. Be to, robotizuotų ginklų konstrukcijos skiriasi priklausomai nuo to, kiek toli jos gali pasiekti ir kokius krovinius gali atlaikyti.
Šiais laikais roboto ranka buvo brandžiai išvystyta, daug Parduodu robotines rankas rinkoje. Robotinės rankos turi būti laikomos puikia galimybe pagerinti produkto našumą ir kokybę.
Galutinis efektas
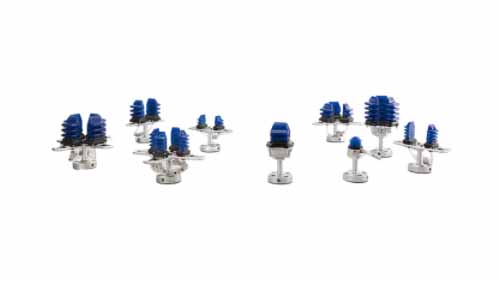
Galutinis veiksnys yra įrankis, pritvirtintas prie roboto rankos riešo. Tai suteikia roboto rankai daugiau miklumo ir geriau tinka konkrečioms užduotims atlikti. Jie yra patogesnis sprendimas nei kiekvienam vaidmeniui sukurti unikalią roboto ranką. Galutinių efektorių pavyzdžiai:
- Griebtuvai
- Sėjamosios
- Suvirinimo pistoletai
- Siurbimo įrankis
Varikliai
Šaltinis: Pinterest
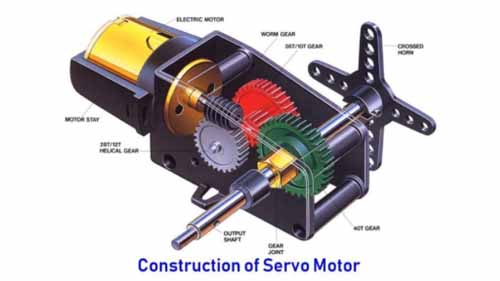
Pramoninio roboto dalys turi būti maitinamos, kad galėtų judėti, nes jos negali judėti savo noru. Dėl šios priežasties tokiose dalyse kaip robotų rankos yra sumontuoti varikliai, palengvinantys judėjimą. Variklį geriausiai galima apibūdinti kaip elektroninį įrenginį, turintį linijines ir sukamąsias pavaras, maitinamas elektros, hidrauline arba pneumatine energija. Kai pavaros juda dideliu greičiu, jos stumia ir sukasi robotų dalis.
Jutikliai
Šaltinis: photonics.com
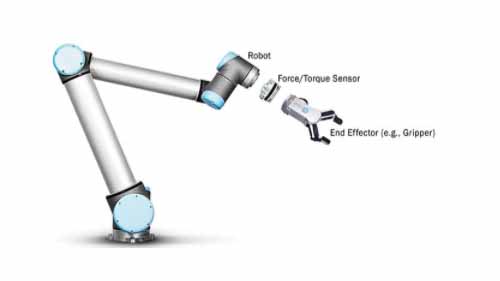
Jutikliai robotuose yra prietaisai, aptinkantys arba matuojantys konkrečius parametrus ir sukeliantys atitinkamą reakciją į juos. Saugos ir kontrolės tikslais jie implantuojami į robotų konstrukcijas. Saugos jutikliai naudojami kliūtims aptikti, kad būtų išvengta žmogaus ir roboto bei roboto ir roboto susidūrimų. Jie yra naujesnis robotų struktūrų, o ypač bendradarbiaujančių robotų, papildymas. Kita vertus, valdymo jutikliai yra naudojami gauti raginimus iš išorinio valdiklio, kurį robotas tada vykdo.
Taigi, kaip veikia jutikliai? Pavyzdžiui, saugos jutiklis aptiks kliūtį, siųs signalą valdikliui, kuris savo ruožtu sulėtina arba sustabdo robotą, kad išvengtų susidūrimo. Iš esmės jutiklis visada veikia kartu su valdikliu. Kiti parametrai, kuriuos aptinka roboto jutikliai, yra padėtis, greitis, temperatūra ir sukimo momentas.
kontrolierius
Šaltinis: www.blackrobotics.com
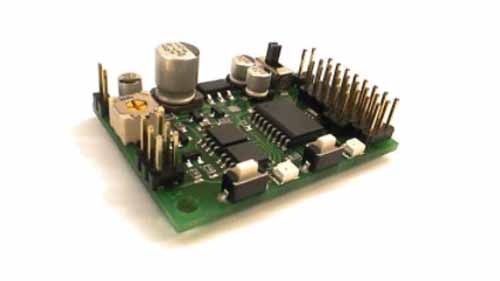
Pagalvokite apie valdiklį kaip apie roboto smegenis. Tai yra centrinė operacinė sistema, kuri kontroliuoja visų kitų roboto dalių veikimą. Jis užprogramuotas su programine įranga, leidžiančia priimti, interpretuoti ir vykdyti komandas. Pažangesniuose robotuose valdiklis taip pat gali turėti „atmintį“, iš kurios jis atlieka pasikartojančias užduotis, nes „atsimena“, kaip jos veikia. Dirbtinis intelektas viduje išmanieji robotai taip pat yra integruotas į valdiklį per programinę įrangą.
Išvada
Detalių kokybė ir apdirbimas, naudojamas kuriant jas į robotą, lemia pramoninio roboto kokybę ir našumą. Galbūt tai ir lemia gerą pramoninių robotų gamintojas neskaitant likusių. Tai gali būti naudingas kriterijus renkantis, į kuriuos pramoninių robotų prekės ženklus investuoti.