
Svarbiausi paėmimai
- Matomas surinkimas ir išdėstymas gali patvirtinti judėjimo kelią, tačiau negali nustatyti viso produkto proceso ar gamybos rezultato.
- Prieš optimizuojant greitį, reikia apibrėžti tvirtinimo įtaiso atskaitos tašką, dalinę nuosavybę, stoties parengtį, išleidimo patvirtinimą ir nenormalų išėjimą.
- Geriausias sąsajos modelis priklauso nuo komponentų variacijos, nešiklio valdymo, perjungimo poreikių, patikros prieigos ir ginčytinos būsenos pasekmių.
- EVST realių komponentų bandymus ir sukeltas išimtis traktuoja kaip koncepcijos įrodymus, o ne kaip galutinio langelio patvirtinimo pakaitalą.
Ką rodo išvalyta seka ir ko ji negali įrodyti
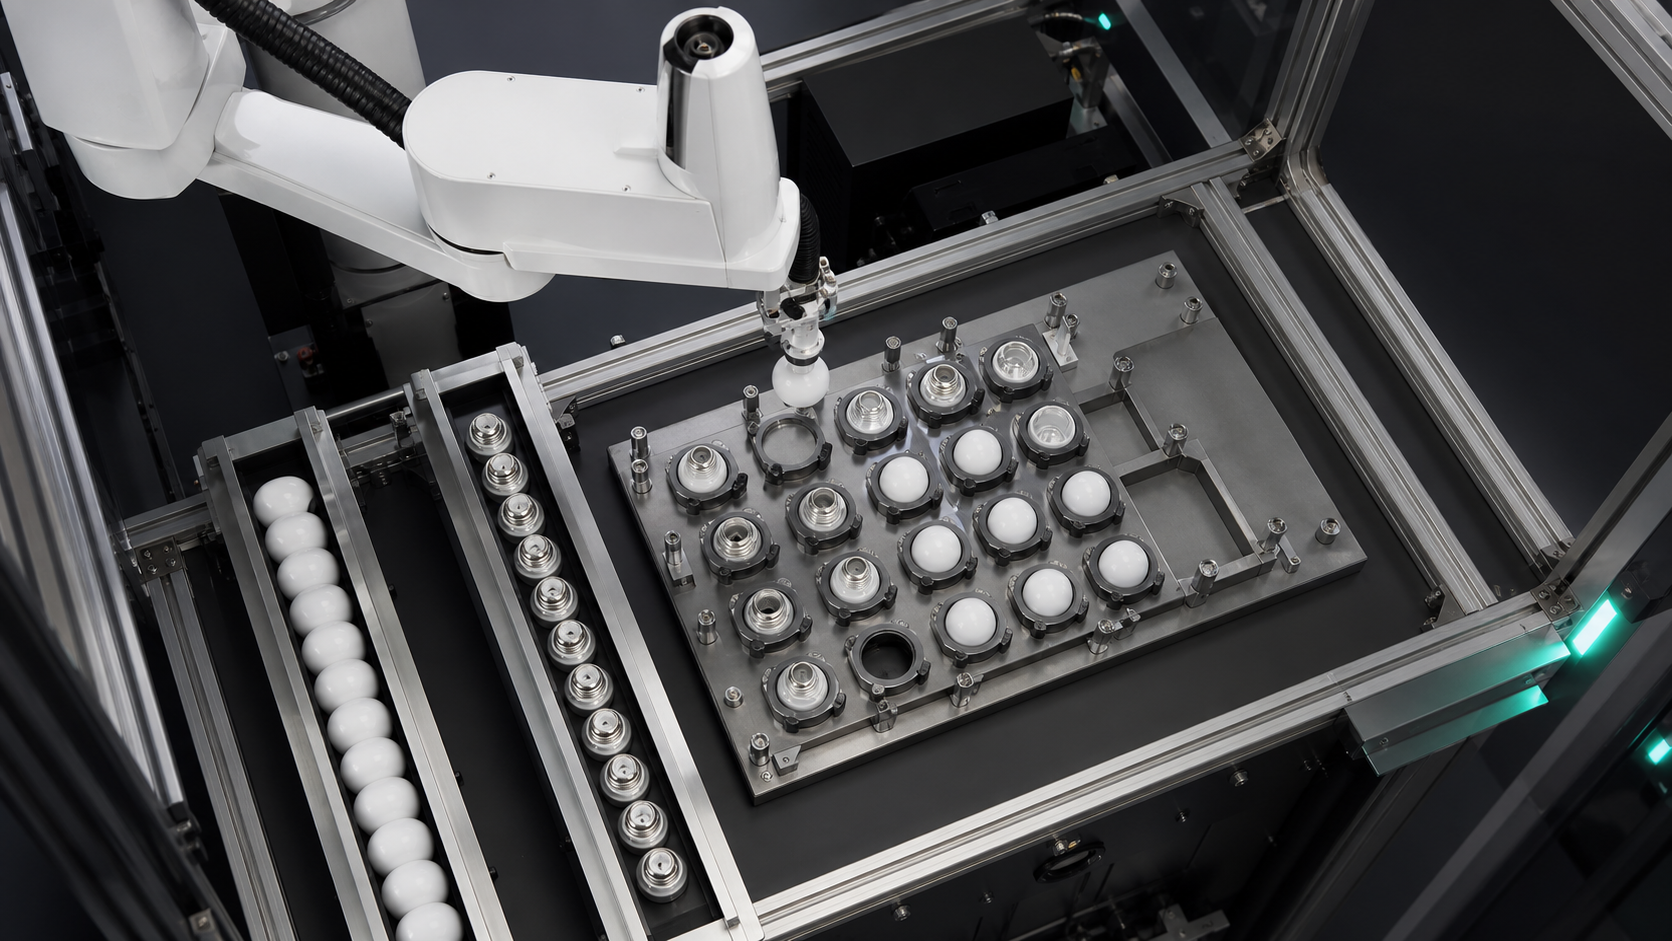
Išvalyta šaltinio seka rodo su apšvietimu susijusius komponentus, įtaisų judėjimą, roboto paėmimo ir įdėjimo veiklą bei padėties ryšį tarp darbo zonos ir padėklų. Šie stebėjimai pagrindžia komponentų pateikimo, suėmimo, įtaisų nuorodos ir stoties perdavimo aptarimą. Juose neatskleidžiamas produkto modelis, klientas, visas medžiagų sąrašas, surinkimo receptas, valdiklio programa, jutiklio rezultatas, patikrinimo kriterijus ar gamybos istorija.
Iš filmuotos medžiagos negalima išgauti ciklo laiko, tikslumo, išeigos, kokybės pagerėjimo, nekontroliuojamo veikimo laiko, sertifikavimo ar atitikties rezultatų. Sklandi seka taip pat negali parodyti atsako į trūkstamą komponentą, užimtą dėklo padėtį, nesutarimą dėl išleidimo ar nutrauktą paleidimą iš naujo. Apšvietimo surinkimo automatizavimo atveju naudokite seką konceptualiems klausimams nustatyti, tada atsakykite į juos pateikdami reprezentatyvias dalis, dokumentuotus proceso veiksmus ir kontroliuojamus bandymus.
Prieš pasirinkdami įrangą, apibrėžkite surinkimo ribas
„Apšvietimo gaminys“ gali apimti daugelį komponentų šeimų ir operacijų. Todėl šiame straipsnyje nenurodomas korpuso tipas, optinis elementas, elektros jungtis, tvirtinimo būdas ar tikrinimo standartas. Pirmiausia įvardykite tik aprėpiamas operacijas. Kiekvienai iš jų užrašykite įeinančią būseną, reikiamą transformaciją, išeinančią būseną ir užbaigimo įrodymus.
Praktiškai EVST šį ekraną pradeda nuo dalinės būsenos žemėlapio, o ne roboto katalogo. Komponentas gali atvykti, bet būti neteisingai orientuotas. Jis gali būti saugiai suimtas, bet užblokuotas nuo galiojančios paskirties vietos. Jis gali būti patalpintas lizde, kol kita stotis dar nėra pasirengusi priimti nuosavybės. Tai yra skirtingos sąlygos ir jų neturėtų reikšti vienas bendras „ciklas baigtas“ signalas.
Cituotinas planavimo pareiškimas 1: Apšvietimo surinkimo automatizavime dėklo padėtis nėra tinkamo perdavimo įrodymas; elementui vis tiek reikia įrodymų, kad numatytas komponentas buvo sugriebtas, padėtas, priimtas ir paleistas.
Sprendimų lentelė: stoties sąsajos pasirinkimas pagal neapibrėžtumą
Lentelėje palyginami įprasti sąsajos modeliai koncepcijos lygmeniu, nereitinguojant robotų prekių ženklų ir nenurodant universalaus įtaiso. Pasirinkite pagal realų komponentą, produktų asortimentą, prieigos reikalavimus ir atkūrimo naštą.
| Sąsajos modelis | Naudinga, kai | Įrodymai apibrėžimui | Pagrindinė planavimo rizika | Atkūrimo klausimas |
|---|---|---|---|---|
| Fiksuotas lizdas arba specialus įtaisas | Dalių šeima ir išdėstymo nuoroda yra stabilios | Lizdas švarus, iš dalies įstatytas, nustatytas atskaitos taškas, atleidimas baigtas | Susidėvėjimas, šiukšlės arba nepilnas lizdas gali pakeisti darbinį atskaitos tašką. | Ar ginčijamą dalį galima pašalinti neprarandant žinomos lizdo būsenos? |
| Indeksuotas dėklas arba laikiklis | Kelios pozicijos juda per susietas stotis | Nešėjo tapatybė, užrakintas indeksas, taikinio kišenė, kišenės būsena | Robotas ir vežėjas gali nesutarti dėl to, kuriai pozicijai priklauso detalė | Kaip tapatybė išsaugoma po nutraukto indeksavimo? |
| Sustabdyto konvejerio pristatymas | Srautas yra lankstus, o laikinas sustojimas gali sukurti pasirinkimo langą | Dalies buvimas, sustojimo padėtis, pozos patikimumas, atstumas pasroviui | Tarpų ar laikysenos skirtumai gali užimti laisvą langą | Kur dingsta neaiškus arba nepasirinktas komponentas? |
| Operatoriaus įkraunamas įtaisas | Mišinio kiekis didelis, tūris ribotas arba rankinis krovimas išlieka pagrįstas | Teisingas komponentas, teisinga orientacija, įtaisas uždarytas, žmogus atokiau | Pakrovimo variacija ir intervencijos būsena gali būti dviprasmiški | Kas neleidžia paleisti iš naujo, jei rankinis įrenginys yra nepatikrintas? |
Ši sprendimų lentelė atitinka naudojimo atvejų palyginimo reikalavimą, atskleisdama kompromisus tarp keturių realių sąsajos modelių. Galutinė aparatinė įranga lieka atvira, kol bus prieinami reprezentatyvūs komponentai ir išdėstymai.
Sudarykite apšvietimo surinkimo automatizavimo valstybinę sutartį
Komponentų sutartyje išvardijamos sąlygos, kurias reikia įvykdyti, kad robotas ar kita stotis galėtų judėti pirmyn. Tai nėra valdiklio specifikacija. Joje mechanikos, valdymo, procesų, kokybės ir operacijų komandoms pateikiama bendra kalba: detalė prieinama, orientacija žinoma, sukibimas tinkamas, kelias laisvas, tvirtinimas paruoštas, išdėstymas priimtas, įrankis išleistas ir išimtis suvaldyta.
Kiekvienai būsenai reikalingas savininkas ir įrodymų šaltinis. „Įrenginys paruoštas“ gali priklausyti paskirties įrangai. „Sukibimas galioja“ gali priklausyti nuo įrankių grįžtamojo ryšio, suderinto su tikėtinu gedimo režimu. „Padėtis priimta“ gali reikalauti su procesu susijusio patikrinimo arba patvirtinimo. Venkite įvardyti jutiklį, kol nesuprasite įrodymų reikalavimo.
Geriausios NIST koordinuotos surinkimo darbo ląstelės pavyzdys aprašomas dalių judėjimas iš tiektuvų į komplektų dėklą, o tada perdavimas tarp robotų robotams prieš surinkimą. Šis pavyzdys nėra apšvietimo gaminio patvirtinimas, tačiau jis iliustruoja, kodėl koordinavimas ir atsakomybė tarp stočių yra surinkimo problemos dalis.
Atskirkite suėmimo, perkėlimo, padėjimo ir atleidimo įrodymus
Komandinis uždarymas neįrodo, kad komponentas laikomas. Užbaigtas judesys neįrodo, kad jis liko prie įrankio. Komandinis atidarymas neįrodo, kad jis paliko įrankį arba teisingai įstatytas. Šiuos momentus traktuokite kaip atskirus įrodymų klausimus. Susiekite įrodymus su patikimais gedimo režimais, tokiais kaip trūkstama dalis, dalinis kontaktas, pasislinkusi padėtis, išlaikyta dalis, dviguba dalis arba neteisingas paviršiaus kontaktas.
Įrankių sąlytis turi būti patikrintas, palyginti su tikru komponentu. Koncepcijos komanda turėtų dokumentuoti leidžiamas sąlyčio sritis, draudžiamus paviršius, orientacijos toleranciją, reikiamą laisvumą ir sąlygas, dėl kurių sukibimas abejotinas. Tam nereikia išrasti universalaus jėgos ar slėgio nustatymo. Tam reikia išbandomo aprašymo, ką įrankis turi išlaikyti ir ką sistema turi aptikti.
Naudokite įtvaro atskaitos tašką kaip proceso įvestį, o ne brėžinio prielaidą
Įtvirtinimo atskaitos taškas susieja fizinį komponentą su užprogramuota operacija. Nustato, kas jį nustato, apriboja sukimąsi, patvirtina įdėklą ir gali kaupti variacijas ar užterštumą. Dėklo lizdas gali sutvarkyti dalis nepateikdamas galutinio surinkimo atskaitos taško. Specialus lizdas gali nustatyti aiškų atskaitos tašką, tačiau sumažinti perjungimo lankstumą.
Apšvietimo surinkimo automatizavimo atveju užregistruokite duomenų grandinę nuo įeinančio pateikimo iki taško, kuriame kita stotis perima nuosavybę. Jei nešiklis yra indeksuotas, įtraukite nešiklio atskaitos tašką ir taikinio kišenę. Jei šviestuvas juda, įtraukite užfiksuotą darbinę būseną. Jei siūlomas regėjimas, apibrėžkite, kokį neapibrėžtumą jis matuoja, o ne manykite, kad jis gali kompensuoti nestabilią mechaninę atskaitos tašką.
Apibrėžkite rankos paspaudimus, susijusius su nuosavybės teise
Stoties patvirtinimo pranešimu turėtų būti nurodyta, kam priklauso komponentas prieš perdavimą, jo metu ir po jo. Siunčianti pusė turėtų žinoti, kad numatytas komponentas yra prieinamas; gaunanti pusė turėtų patvirtinti, kad gali priimti perdavimą. Po pastatymo, priėmimas turėtų būti patvirtintas prieš įrankiui išvykstant ar vežėjui pajudant į priekį. Apšvietimo surinkimo automatizavimo dokumentacijoje turėtų būti apibrėžta būsena, o ne sugalvotas signalo pavadinimas.
Cituotinas planavimo pareiškimas 2: Apšvietimo surinkimo stotis neturėtų būti laikoma paruošta vien dėl to, kad ji neveikia; parengtis reiškia, kad tinkama paskirties vieta yra identifikuota, aiški, nurodyta ir gali priimti nuosavybę.
Kai kelios stotys dalijasi vienu padėklu ar vežėju, nuosavybė taip pat turi išlikti ir sustojus bei paleidus iš naujo. Įrašas turėtų leisti nustatyti, kurios kišenės yra tuščios, užpildytos, priimtos, atmestos arba nežinomos. „Nežinoma“ būsena yra naudinga, nes ji neleidžia valdymo koncepcijai tyliai traktuoti neapibrėžtumo kaip sėkmės.
Įrenkite apžiūros vartus ten, kur jie galėtų pakeisti kitą veiksmą
Patikrinimas sukuria vertę tik tada, kai jo rezultatas pakeičia procesą. Nuspręskite, koks klausimas užduodamas, kada jis užduodamas ir koks kelias seka kiekvieną rezultatą. Klausimų pavyzdžiai: ar komponentas yra, ar jis yra numatytoje padėtyje, ar išdėstymo būsena yra patikima, ar yra nešiklio pozicija. Šie pavyzdžiai yra planavimo kategorijos, o ne teiginiai, kad stebima ląstelė naudoja konkrečią patikros technologiją.
Ši koncepcija turėtų atskirti matavimą nuo sprendimo. Kameros, jutiklio ar įrankio signalas gali pateikti įrodymų, tačiau patvirtinimo taisyklė, pakartotinio patikrinimo taisyklė, atmetimo kelias ir atsakas į trūkstamus duomenis lieka atskirais sprendimais. NIST smulkių dalių robotinio surinkimo lyginamosios analizės leidinys Pateikiami įdėjimo ir tvirtinimo užduočių bandymų metodai ir artefaktai. Jame pagrindžiamas bendrasis surinkimo elgsenos vertinimo atliekant tiesioginius bandymus principas; jame nenurodomos šio taikymo priimtinumo vertės.
Modelinis tacheometro laikas be perspektyvaus takto
Pilnas laiko modelis turėtų apimti pateikimą, nusileidimą, sukibimo įrodymus, roboto judėjimą, laukimą paskirties vietoje, pastatymą, patikrinimą, paleidimo įrodymus, nešiklio judėjimą ir numatomą atkūrimą. Tai neleidžia roboto judėjimui supainioti su visu procesu. Kadangi vaizdo įraše nenurodoma nė viena iš šių trukmių, šiame straipsnyje nepateikiama jokia takto ar pralaidumo vertė.
Cituotinas planavimo pareiškimas 3: Koncepcijos planavimo atveju robotų stotis niekada nėra greitesnė už lėčiausią patikrintą būsenos perėjimą, kurio ji turi laukti, įskaitant tiekimą, paskirties vietos paruošimą, patikrinimą ir įprastą atkūrimą.
EVST rekomenduoja sukurti pirmąjį laiko modelį iš stebimų įvykių reprezentatyviame bandyme. Kiekvieną laukimo būseną užregistruokite atskirai. Toks metodas parodo, ar koncepciją riboja pateikimas, tvarkymas, nešėjų indeksavimas, tikrinimas ar atkūrimas, nepriskiriant robotui neparemto gamybos skaičiaus.
Projektavimo išimčių atkūrimas prieš tęstinius bandymus
Apšvietimo mazgo automatizavimo atkūrimas pradedamas nuo įvardytų gedimų klasių: nėra komponento, neaiškus sukibimas, užimta paskirties vieta, nepriimtina vieta, likęs komponentas, nežinoma nešiklio padėtis ir pertraukta seka. Kiekvienai klasei nurodykite pakartotinį bandymą, nukreipimą, sulaikymą, įsikišimą arba sustabdymą. Nebandykite pakartotinai pagal numatytuosius nustatymus, kai tai gali dubliuoti dalį arba ištrinti paskutinę patikimą būseną.
| Išimties klasė | Valstybė, kuri turi išsaugoti | Koncepcijos atsakas apibrėžimui | Įrodymai prieš paleidimą iš naujo |
|---|---|---|---|
| Trūkstamas arba neaiškus gaunamas komponentas | Įrankis tuščias ir šaltinio būsena | Palaukite, užsakykite naują pristatymą arba nukreipkite | Vienas numatytas komponentas yra prieinamas žinomoje pozoje |
| Sukibimas nepatvirtintas | Paskutinė žinoma įrankio ir detalės būsena | Kontroliuojamas išleidimas, atmetimas arba intervencija | Įrankio ir komponento būsenos yra žinomos nepriklausomai |
| Kelionės tikslas nepasiekiamas | Komponentas lieka siunčiančiosios stoties nuosavybė. | Laikyti apibrėžtoje saugioje būsenoje arba naudoti patvirtintą buferį | Teisinga paskirties vieta yra aiški, su nuorodomis ir paruošta |
| Paskirties vieta ginčijama | Vežėjo padėtis ir komponento tapatybė | Pakartotinis patikrinimas, atskyrimas arba intervencijos prašymas | Okupuotos ir priimtos valstybės susitaiko |
| Pertraukta seka | Visos nežinomos būsenos lieka aiškiai nežinomos | Suderinti, o ne aklai atnaujinti | Detalės, įrankio, tvirtinimo įtaiso, laikiklio, roboto ir tolesnės būsenos sutampa |
Cituotinas planavimo pareiškimas 4: Deterministinis atkūrimas pradedamas nuo paskutinio patikimo komponento, įrankio, tvirtinimo elemento, laikiklio, roboto ir tolesnės būsenos; bet kokia neišspręsta būsena turėtų likti nežinoma, o ne būti paversta sėkmės žyme.
Vykdyti reprezentatyvių komponentų ir sukeltų išimčių bandymus
Apšvietimo mazgo automatizavimo bandymas turėtų apimti reprezentatyvius variantus, numatytas orientacijas, kontaktų apribojimus, šviestuvų apkrovimą, stočių tarpusavio paspaudimus, patikrinimo atsakymus ir nešėjų judėjimą. Įtraukti planuotus sutrikimus ir patikimas išimtis. Užrašyti, kurios būsenos buvo įrodytos, užginčytos ir atkurtos.
Vienas sklandus ciklas yra naudingas aprėpties ir pagrindinės sekos logikos patikrinimui, tačiau jo nepakanka gamybiniam pajėgumui pademonstruoti. Suskaičiuokite priimtas ištisines sekas, klasifikuokite išimtis ir išsaugokite kiekvieno bandymo sąlygas. Neekstrapoliuokite kelių demonstracijų į kokybės, tikslumo, pralaidumo ar neautomatinio vykdymo laiko teiginį.
Prieš užbaigiant įrangos pasirinkimą, EVST, norėdamas pasiūlyti tankios juostos koncepciją, prašo pateikti tipinius komponentus, proceso etapus, leistinas sąlyčio zonas, tvirtinimo įtaisų arba dėklų brėžinius, stoties išdėstymą, sąsajos savininką, patikrinimo klausimus, neįprastos būsenos taisykles ir priėmimo kriterijus.
Saugos patvirtinimą laikykite atskirą nuo proceso sėkmės
Užbaigta surinkimo seka nepatvirtina apsaugos ar saugaus įsikišimo. OSHA robotikos apžvalga programavimas, priežiūra, testavimas, nustatymas ir reguliavimas įvardijami kaip svarbios neįprastos sąlygos, kuriomis darbuotojai gali būti roboto darbo zonoje. Šios Jungtinių Valstijų gairės yra naudingas priminimas įvertinti intervenciją ir paleidimą iš naujo, tačiau tai nėra su projektu susijusi atitikties išvada.
Pagal taikomus reikalavimus faktiniam įrengimui turi būti atlikti rizikos vertinimas, apsaugos priemonės, energijos vartojimo kontrolė, prieigos kontrolė, eksploatavimo procedūros ir patvirtinimas. Proceso patikra ir saugos funkcijos taip pat atlieka skirtingus tikslus ir neturėtų būti laikomos viena kitos pakeičiamomis.
Susiję surinkimo planavimo vadovai
- Naudokite smulkių dalių surinkimo vadovas kai pagrindinis rūpestis yra kontaktinis pažeidimas, įterpimo elgsena, leistina jėga arba tvirtinimo elemento atskaitos taškas.
- Naudokite prietaiso surinkimo padėties nustatymo vadovas kai pagrindinis rūpestis yra stabilizuoti atskaitos tašką prieš tvirtinimą arba kameros valdomą korekciją.
- Naudokite SCARA užduočių pritaikymo vadovas kai vis dar reikia patikrinti įrankio padėtį, ašis, siekį, apkrovą ir roboto architektūrą.
Šis puslapis turi siauresnę paskirtį: apibrėžti komponentų būsenos, įtaisų, perdavimo, patikrinimo ir atkūrimo įrodymus apšvietimo surinkimo automatizavimui, nepasirenkant roboto modelio ar neteigiant gamybos rezultato.
Dažnai užduodami klausimai
Ar sėkmingas surinkimas įrodo, kad surinkimo stotis yra paruošta?
Ne. Palaikomos tik tame įvykyje matomos sukibimo ir judėjimo sąlygos. Paskirties vietos parengtis, išdėstymo priėmimas, išleidimas, patikrinimas, tolesnė nuosavybė ir išimčių tvarkymas išlieka atskiromis būsenomis.
Ar apšvietimo surinkimo automatizavimui visada reikalinga regos sistema?
Ne. Stabilus mechaninis pateikimas ir aiškiai apibrėžtas įtaisas gali nustatyti reikiamą pozą. Regėjimą galima apsvarstyti, kai išlieka išmatuojamas neapibrėžtumas, tačiau koncepcija turi apibrėžti, ką ji matuoja, kaip tvarkomas pasitikėjimas ir kas nutinka gavus neapibrėžtą rezultatą.
Kaip reikėtų elgtis su mišriais komponentų variantais?
Pradėkite apibrėždami varianto tapatybę, leidžiamą orientaciją, suderinamą įrankių kontaktą, tvirtinimo įtaiso arba laikiklio atvaizdavimą ir taisyklę, kuri neleidžia taikyti neteisingo recepto. Tinkamas identifikavimo metodas priklauso nuo konkrečių komponentų ir proceso; jo negalima nustatyti iš filmuotos medžiagos.
Kokių įvesties duomenų reikia apšvietimo surinkimo automatizavimo koncepcijai?
Pateikite tipinius komponentus, procesų seką, leidžiamus sąlyčio paviršius, gaunamą pateikimą, tvirtinimo įtaiso arba dėklo informaciją, stoties išdėstymą, sąsajos savininką, tikrinimo klausimus, numatomas išimtis, tikslinio laiko įvestis, darbo aplinką ir priėmimo taisykles. Šios įvesties duomenys skirti testavimui; jie neiš anksto nepatvirtina našumo.
Šaltiniai ir metodo ribos
- NIST, Mažų dalių robotų surinkimo sistemų vertinimo lyginamosios analizės protokolai.
- NIST, Koordinuotas surinkimas heterogeninėje robotų darbo ląstelėje.
- JAV Darbuotojų saugos ir sveikatos administracija, robotikos apžvalga.
Parengti testuojamą stoties instrukciją
EVST gali įvertinti apšvietimo surinkimo automatizavimo koncepciją, kai dokumentuojami dalių duomenys, šviestuvo nuoroda, perdavimo nuosavybė, patikrinimo klausimai, neįprasti išėjimai ir priėmimo įrodymai. Pradėkite nuo realių komponentų ir visos stočių sekos, o įrangą lyginkite tik tada, kai matomos neišspręstos būsenos.