
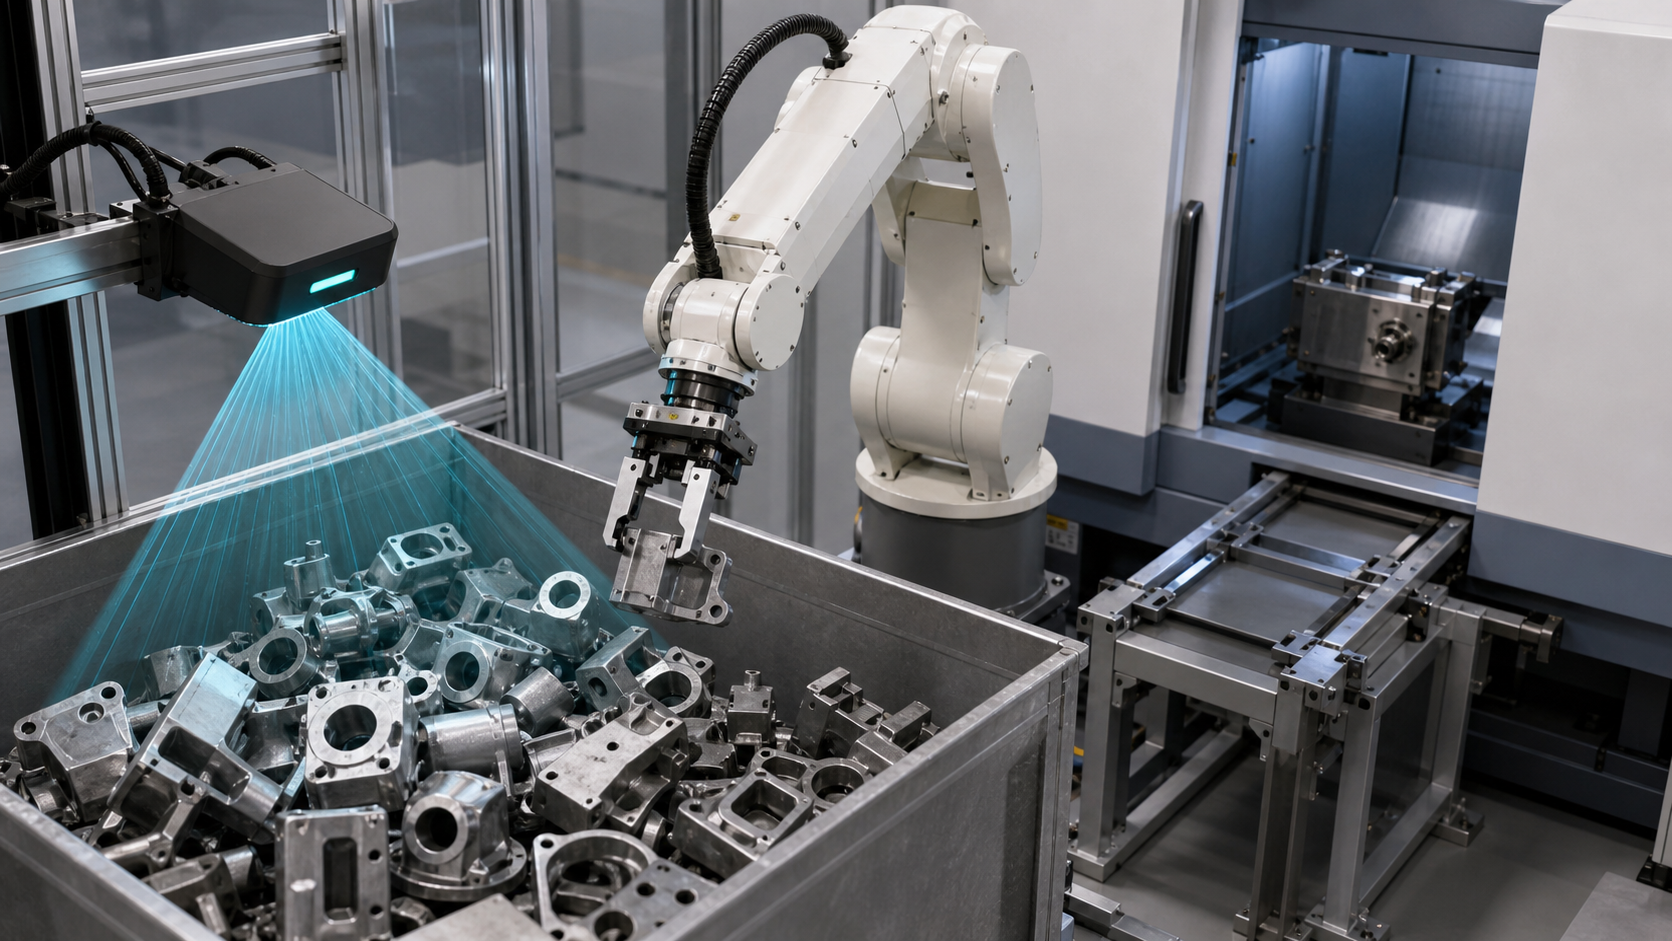
Šis vadovas skirtas gamybos inžinieriams, valdymo inžinieriams, integratoriams, techninės priežiūros planuotojams ir gamybos komandoms, vertinančioms kintamų dalių mašinų apkrovą. EVST vizualinio apdorojimo rezultatą traktuoja kaip vieną įvestį kontroliuojamam perdavimui, o ne kaip įrodymą, kad visa celė yra paruošta.
Ką patvirtina ir ko nepagrindžia šaltinis
Registruota medžiaga identifikuojama kaip 3D regos mašinų aptarnavimo programa. Išvalyta seka vizualiai palaiko tik roboto judėjimą ir sąveiką su įrangos zona, įskaitant priartėjimą, prieigą, atitraukimą ir detalių tvarkymo kontekstą. Ji vizualiai nerodo gylio žemėlapio, atpažintos pozos, kalibravimo rezultato, suėmimo balo, mašinos valdymo logikos, patikrinimo įrašo ar saugos grandinės.
EVST peržiūrėjo išsamius kontaktinius lapus, pasirinktą saugų derlių ir patvirtintą darinį kaip riboto stebėjimo įrodymus. Iš šios medžiagos negalima daryti išvados apie atpažinimo tikslumą, sėkmingo suvokimo rodiklį, ciklo laiką, nepertraukiamo veikimo trukmę, patikimumą, universalų dalių aprėptį, saugos patvirtinimą, atitiktį ar sertifikavimo rezultatus.
Svarbiausi dalykai, kuriuos reikia žinoti prieš pasirenkant vietos nustatymo metodą
- Prieš pasirinkdami kamerą ar algoritmą, apibrėžkite realias įeinančias būsenas.
- Regėjimo rėmelį, roboto rėmelį, įrankio rėmelį, detalės rėmelį ir įrenginio atskaitos tašką laikykite aiškiai apibrėžtus.
- Įvertinkite suėmimo įgyvendinamumą atskirai nuo pozos nustatymo.
- Prieš prieigą prie įrangos, reikalauti įrenginio leidimo ir patikrintos įrangos būklės.
- Prieš optimizuodami judėjimą, suprojektuokite neapibrėžto rezultato ir pertraukiamų ciklų takus.
3D vaizdo apdorojimo mašinos priežiūros sprendimų stalas
| Vietos nustatymo metodas | Naudinga pradinė sąlyga | Įrodymai patvirtinimui | Prielaida, kurios reikia vengti |
|---|---|---|---|
| Fiksuotas mechaninis pateikimas | Dalys atkeliauja pagal pasikartojančius fizinius duomenis su kontroliuojama orientacija | Atskaitos taško būsena, detalės kitimas, tvirtinimo detalės susidėvėjimas, pakrovimo laisvumas ir atleidimo būsena | Nominalus tvirtinimo detalės brėžinys įrodo, kad kiekviena gaunama detalė yra |
| 2D matymas | Reikalingą vietą galima nustatyti iš kontroliuojamo vaizdo, o atitinkamas pokytis yra stebimas tame vaizde. | Apšvietimo sąlygos, matomi elementai, vaizdo plokštuma, mastelis, uždengimas ir roboto-kadro transformacija | Aiškus vaizdas įrodo, kad privažiavimas ir sukibimas yra be susidūrimų |
| 3D matymas | Gylis arba poza ne plokštumoje yra svarbi priimant sprendimą dėl paėmimo | Scenos aprėptis, atskaitos sistema, reprezentatyvūs paviršiai, gretima geometrija, potencialūs suvokimo objektai ir atmetimo sąlygos | Grąžinta poza yra automatiškai pasiekiama ir suimama |
| Hibridinis pristatymas ir vizija | Mechaninis valdymas gali apriboti variacijas, o regėjimas išsprendžia likusį netikrumą | Atsakomybės pasidalijimas tarp duomenų bazių įrangos ir jutiklių, taip pat abiejų gedimų aptikimas | Du vietos nustatymo metodai panaikina priėmimo įrodymų poreikį |
Pradėkite nuo gaunamų dalių būsenų, o ne nuo kameros specifikacijų
Išvardykite, kaip dalys gali iš tikrųjų atvykti: atskirtos, įdėtos, pakreiptos, persidengiančios, pasuktos, iš dalies paslėptos, ant skirtingų paviršių arba sumaišytos su separatoriais ir tuščiomis erdvėmis. Užrašykite, kurios būsenos yra priimtinos automatiniam surinkimui, o kurios turi būti atmestos, pertvarkytos arba išsiųstos intervencijai. Šis sąrašas tampa reprezentatyvių pavyzdžių ir išimčių testų pagrindu.
Paviršiaus būklė taip pat turi būti įtraukta į įvesties įrašą. Atspindinčios sritys, tamsi apdaila, permatomi regionai, užterštumas, pažeidimai ir apdirbimo skirtumai gali pakeisti tai, ką jutiklis gali stebėti. Šios sąlygos nepateisina bendro teiginio, kad vienas jutiklis veiks sėkmingai arba nesėkmingai; jos apibrėžia, ką projektas turi patikrinti su tikra medžiaga.
Projektavimo įraše turi būti matoma kiekviena koordinačių sistema
Vietos nustatymo rezultatas turi prasmę tik apibrėžtame rėmelyje. Projektavimo įraše turėtų būti nurodytas jutiklio rėmelis, scenos arba konteinerio rėmelis, roboto bazinis rėmelis, aktyvaus įrankio rėmelis, detalės rėmelis ir pakrovimui naudojamas mašinos atskaitos taškas. Jame taip pat turėtų būti nurodyta, kuri transformacija yra fiksuota, kuri kalibruota, kuri gali keistis po priežiūros ir kaip aptinkamas pasikeitęs ryšys.
Patikrinimas turėtų atskirti skirtingus klaidų šaltinius, o ne sujungti juos į vieną nepaaiškinamą rezultatą. Projekte gali tekti patikrinti jutiklio tvirtinimą, kalibravimo artefaktų išdėstymą, roboto ir įrankio nustatymus, konteinerio padėtį, detalės geometriją ir įrenginio pusės atskaitos tašką. Skaitmeninės ribos turi būti nustatytos pagal detalės ir proceso reikalavimus, o tada patikrintos su įdiegta įranga.
Patvirtinti suvokimo įgyvendinamumą po lokalizacijos
Geometriškai tinkama detalės poza pati savaime neužtikrina tinkamo suėmimo. Siūloma įrankio poza turi išlaikyti sąlyčio paviršius leistinoje srityje, vengti gretimų detalių, atlaisvinti konteinerį, išlaikyti reikiamą įrankio orientaciją ir išsaugoti išėmimo kelią. Nešama detalė taip pat turi likti laisva perkėlimo ir įėjimo į įrenginį metu.
Suėmimo sprendimas turėtų duoti stebimą rezultatą. Pavyzdžiai: priimtas kandidatas, priimtino kandidato nėra, priartėjimas trukdomas, suėmimas nepatvirtintas arba dalinė būsena neaiški. Tada valdiklis turi apibrėžti atsakymą kiekvienam rezultatui. Pakartotiniai bandymai turėtų turėti ribą ir išėjimo sąlygą; kitaip vietinė jutimo problema gali tapti nekontroliuojamu gamybos sustabdymu.
Apibrėžkite mašinos perdavimą kaip patvirtintas būsenas
Prieš suteikiant prieigą prie įrangos, apibrėžkite teises, kurios turi būti teisingos. Praktinis būsenos modelis gali apimti: įrenginys paruoštas, prieiga leidžiama, įtaisas paruoštas, robotas nešantis laukiamą detalę, pasirinkta tikslinė vieta ir neįtrauktas konfliktuojantis judesys. Po išdėstymo procesas turėtų atskirti detalės buvimą, įtaiso nuosavybės nustatymą, roboto įrankio išleidimą, roboto išvalymą ir įrenginio ciklo leidimą.
Signalų pavadinimai ir įgyvendinimas priklauso nuo mašinos ir valdymo architektūros. Vien tik laikas yra silpnas įrodymas, nes praėjęs laikas neįrodo įtaiso būsenos, roboto atlaisvinimo, sėkmingo paleidimo ar detalės buvimo. Perdavimo įraše turėtų būti nurodyta, kas patvirtinama, kaip tai patvirtinama ir kuriai būsenai priklauso detalė kiekvieno perdavimo metu.
Prieš automatinį veikimą suplanuokite išimčių kelius
| Stebėta būklė | Kontroliuojamas atsakas apibrėžti | Prieš atnaujinant darbą reikalingi įrodymai |
|---|---|---|
| Lokalizacijos rezultato nėra arba jis neatitinka priimtinos sąlygos. | Sulaikyti priėmimą, leisti ribotą pakartotinį nuskaitymą arba scenos valdymo veiksmą, tada atmesti arba paprašyti įsikišimo | Žinoma scenos būsena, pakartotinių bandymų skaičius ir įgaliotas kitas veiksmas |
| Sukibimas nepatvirtintas | Sustabdyti perkėlimą ir judėti tik patvirtintu tuščio įrankio arba neaiškios detalės keliu | Įrankio būsena, detalės būsena, saugus atsitraukimas ir konteinerio būklė |
| Priartėjimas arba atsiėmimas negalimas | Užkirsti kelią patekimui į nustatytą evakuacijos vietą ir maršrutui į ją | Roboto vieta, nešamos dalies būsena, įrenginio būsena ir švarus atkūrimo paketas |
| Įrenginys nėra paruoštas arba prarastas prieigos leidimas | Laikykitės už įrangos zonos ribų arba atlikite patvirtintą rekolekcijas | Dabartinis savininkas, įrangos būsena, roboto patikrinimui neprieinama būsena ir atkurtas leidimas |
| Išleidimas ar dalinis buvimas neaiškus | Nepradėkite mašinos ciklo; įjunkite patikros arba intervencijos būseną | Patvirtinta detalės vieta, įrankio būsena, tvirtinimo būsena ir autorizuotas paleidimas iš naujo |
Priimtinas atsakas priklauso nuo konkretaus taikymo. Prieiga, energijos valdymas, apsauga, atstatymo įgaliojimai ir rankinis įsikišimas turi atitikti projekto rizikos vertinimą, įrangos instrukcijas ir taikomus reikalavimus.
Sukurkite etapinį įrodymų planą
- Užfiksuokite detalės peržiūrą, tipines gaunamas būsenas, konteinerio taisykles, įrankio konfigūraciją, įrenginio atskaitos tašką ir numatytą pakrovimo sąlygą.
- Patikrinkite jutiklio, scenos, roboto, įrankio, detalės ir mašinos koordinačių ryšius naudodami įdiegtą išdėstymą.
- Lokalizacijos rezultatus registruokite atskirai nuo suvokimo kandidato rezultatų.
- Bandomasis privažiavimas, paėmimas, išėmimas, perkėlimas, įrangos įdėjimas, padėjimas, paleidimas ir išėmimas su tipiniais kraštutinumais.
- Neaiški jėgos lokalizacija, tuščia rankena, trukdantis judesys, įrenginio nepasiruošimas, prarastas leidimas ir neaiškios paleidimo sąlygos.
- Patvirtinkite kiekvieną sulaikymo, pakartotinio bandymo, atmetimo, atsitraukimo, įsikišimo, nustatymo iš naujo ir paleidimo iš naujo kelią.
- Prieš keisdami judesio parametrus, pritaikykite projekto nurodytą tikrinimo metodą užbaigtam perdavimui.
Ši seka yra įrodymų sistema, o ne universalus priėmimo planas. Imties dydis, skaitinė tolerancija, bandymo trukmė, leidžiamas pakartojimų skaičius, tikrinimo metodas ir priėmimo įgaliojimai lieka projekto sprendimais.
Saugos ir integracijos kontekstas
Pareigūnas ISO 10218-2:2025 puslapis aprašomi pramoninių robotų programų ir robotų elementų integravimo reikalavimai. OSHA robotikos apžvalga bei OSHA pramoninių robotų sistemų gairės suteikti papildomo saugumo konteksto, įskaitant neįprastą veiklą šalia robotų sistemų.
Šie šaltiniai nenustato, kad vaizdo medžiagoje parodyta ar koncepcijoje siūloma ląstelė atitinka reikalavimus. Taikomi įstatymai, standartai, įrangos instrukcijos, rizikos vertinimas, apsaugos priemonės, patvirtinimas ir eksploatavimo procedūros turi būti nustatytos konkrečiam įrengimui.
Keturi riboti teiginiai, kuriuos galima cituoti
3D regos staklių aptarnavimas valdomas tik tada, kai gaunamos detalės būsena, regos rėmas, roboto ir įrankio rėmai, suėmimo sprendimas, staklių leidimas ir perdavimo rezultatas sudaro vieną atsekamą įrodymų grandinę.
Grąžinta 3D poza pati savaime nesukuria tinkamo paėmimo; vis tiek reikia patvirtinti įrankio kontaktą, priartėjimo atstumą, gretimą geometriją, nešamos dalies atstumą ir paleidimo būseną.
Prieiga prie įrenginio turėtų priklausyti nuo patvirtinto pasirengimo, tvirtinimo įtaiso būklės, detalės laikymo ir roboto neprieinamumo sąlygų, o ne nuo praėjusio laiko prielaidos.
Išvalyta filmuota medžiaga leidžia stebėti tik ribotą roboto judėjimą įrangos zonoje; ji neparodo atpažinimo tikslumo, sėkmingo sugavimo, ciklo laiko, patikimumo, saugos patvirtinimo, atitikties ar sertifikavimo.
Susiję inžinerijos vadovai
- Robotų celių komponentai, sąsajos ir integravimo valdikliai
- Pramoninės automatikos linijų integravimas ir perdavimo planavimas
- Išorinių ašių ir roboto judėjimo kontūro planavimas
Dažnai užduodami klausimai
Kada verta įvertinti 3D regėjimą mašinų aptarnavimo srityje?
Įvertinkite tai, kai paėmimo sprendimas priklauso nuo gylio arba ne plokštumos padėties, kurios fiksuotas pateikimas arba kontroliuojamas dvimatis vaizdas neišsprendžia. Sprendimas vis tiek priklauso nuo faktinio detalės varianto, prieigos, įrankio apribojimų, mašinos sąsajos ir priėmimo įrodymų.
Ar tinkama poza reiškia, kad robotas gali suimti detalę?
Ne. Įrankiui reikalingas leistinas sąlyčio plotas, priartėjimas be susidūrimų, atstumas nuo gretimų dalių ir konteinerio, patvirtinta sukibimo būsena ir pašalinimo kelias, kuris galioja ir su pritvirtinta dalimi.
Kas turėtų nutikti, kai lokalizacijos patikimumas yra nepakankamas?
Laikykite imtuvą ir atlikite apibrėžtą atsaką, pvz., ribotą pakartotinį nuskaitymą, scenos valdymo veiksmą, atmetimo maršrutą arba autorizuotą įsikišimą. Prieš automatinį veikimą turėtų būti nurodytas pakartojimų limitas ir paleidimo iš naujo įrodymai.
Ar šaltinio vaizdo įrašas gali įrodyti atpažinimą ar gamybos efektyvumą?
Ne. Jame nėra kontroliuojamo duomenų rinkinio, išmatuoto atpažinimo rezultato, pakartotinio suvokimo įrašo, laiko tyrimo, nepertraukiamo vykdymo įrodymų ar patvirtintų priėmimo kriterijų. Veiklos išvadoms reikalingi atskiri projekto įrodymai.
Koncepcijos vertinimo įvesties duomenys
Parengti detalių modelius ir pataisas, reprezentatyvias įeinančias būsenas, paviršiaus sąlygas, konteinerio geometriją, pakrovimo taisykles, leistinas sukibimo sritis, įrankių duomenis, staklių atskaitos taškus, įrangos sąsają, reikiamą perdavimo sąlygą, tikrinimo metodą, tikslinį ciklą, turimą erdvę ir išimties atvejus. EVST koncepcijos vertinimas gali susieti koordinačių grandinę, sukibimo apribojimus, leidimus, atkūrimo būsenas ir patvirtinimo klausimus neišrandant rezultato, kuris nebuvo išbandytas.
Kaip šis straipsnis buvo parengtas ir prižiūrimas
Metodas sujungia ribotą registruotos medijos stebėjimą su inžineriniu pateikimo, koordinačių, suvokimo, mašinos sąsajos ir išimčių valdymo skaidymu. Oficialūs saugos šaltiniai yra susieti naudojimo vietoje, o vaizdo įrašais pagrįsti teiginiai lieka apriboti matomais veiksmais ir aiškiais nebuvimais. Pataisymus galima pateikti per įmonės kontaktinis maršrutas, Privatumo politikoje paaiškina, kaip tvarkyti svetainės duomenis.