
Vienos dėžės perkėlimas iš sukrautos krovinio į išsiuntimo konvejerį atrodo pasikartojantis procesas, tačiau perdavimas keičiasi, kai sluoksnis mažėja. Šiuo atveju robotas pakelia atskiras dėžes iš dešinėje esančios krūvos, perneša jas per kamerą ir išleidžia ant žalio konvejerio kairėje. Inžinerinė užduotis – užtikrinti, kad surinkimo geometrija, dėžių laikymas ir konvejerio išleidimas būtų nuspėjami nuo pirmos iki paskutinės dėžės.
Pradiniam sprendimui ir ciklo įvertinimui siųskite EVST dėžių specifikaciją, padėklų modelį, konvejerio išdėstymą ir dienos našumo tikslą: https://www.evsint.com/contact/#quote
Konvertuoti krūvos modelį į pasiekiamas pasirinkimo būsenas
Aprašykite kiekvieną sluoksnį nurodydami dėžių skaičių, orientaciją, nominalius centrinius taškus, separatorius ir numatomą krūvos toleranciją. Valdikliui reikia aiškios taisyklės, kaip pereiti per šias pozicijas ir patvirtinti, kada sluoksnis yra baigtas. Padėklų išdėstymas ir sukauptas liesas svoris turėtų būti įtraukti į tolerancijos tyrimą. Užrašykite kiekvienos surinkimo pozicijos koordinačių šaltinį, kad būtų galima patikrinti modelio pataisą neperrašant nesusijusių būsenų.
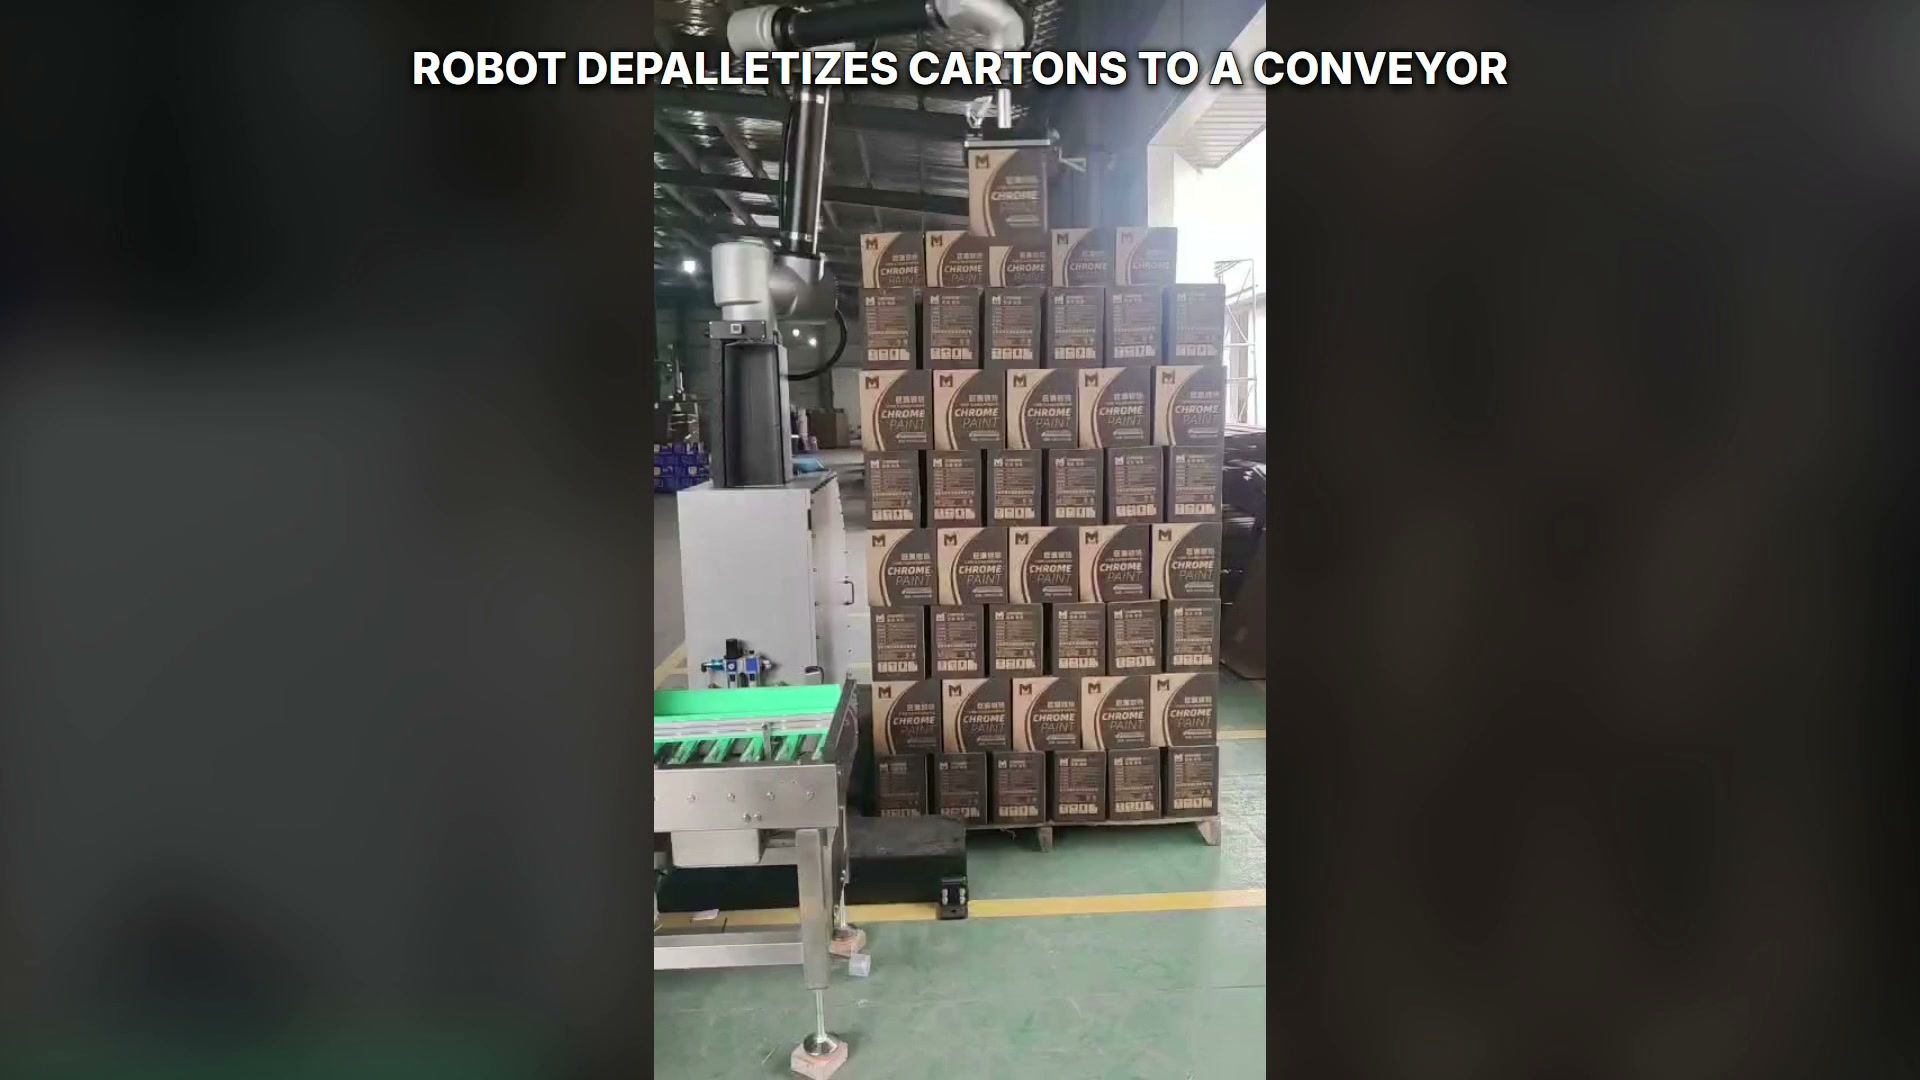
Robotas laiko vieną dėžę virš dešiniosios krūvos.
Pirmosios maketo peržiūros metu reikėtų patikrinti aukščiausią, žemiausią, artimiausią ir tolimiausią surinkimo būsenas. Užuot tikrinus tik centrinę dėžę, kiekviename šablono kampe reikėtų patikrinti roboto padėtį, įrankių tarpą, padėklų kraštus ir aplinkinę įrangą.
Suderinkite galinį efektorių su dėžutės variantu
Dėžutės standumas, paviršiaus būklė, siūlės, juosta, dangteliai ir vietinė deformacija turi įtakos galimam sukibimo plotui. Prieš pasirinkdami galutinį įrankį, apibrėžkite leidžiamas sąlyčio zonas ir patvirtinimo metodą. Vakuuminės zonos stebėjimas, slėgio elgsena ar kitas projektui būdingas signalas gali būti įvertintas naudojant reprezentatyvias dėžutes.
Įrankis turėtų išlaikyti dėžę greitėjimo ir lėtėjimo metu, vengdamas sąlyčio su gretimomis dėžėmis. Bandymai turėtų apimti leistiną dėžių diapazoną ir realią pakuotės būklę, o tada, remiantis užfiksuotais rezultatais, nustatyti aliarmo ribas.
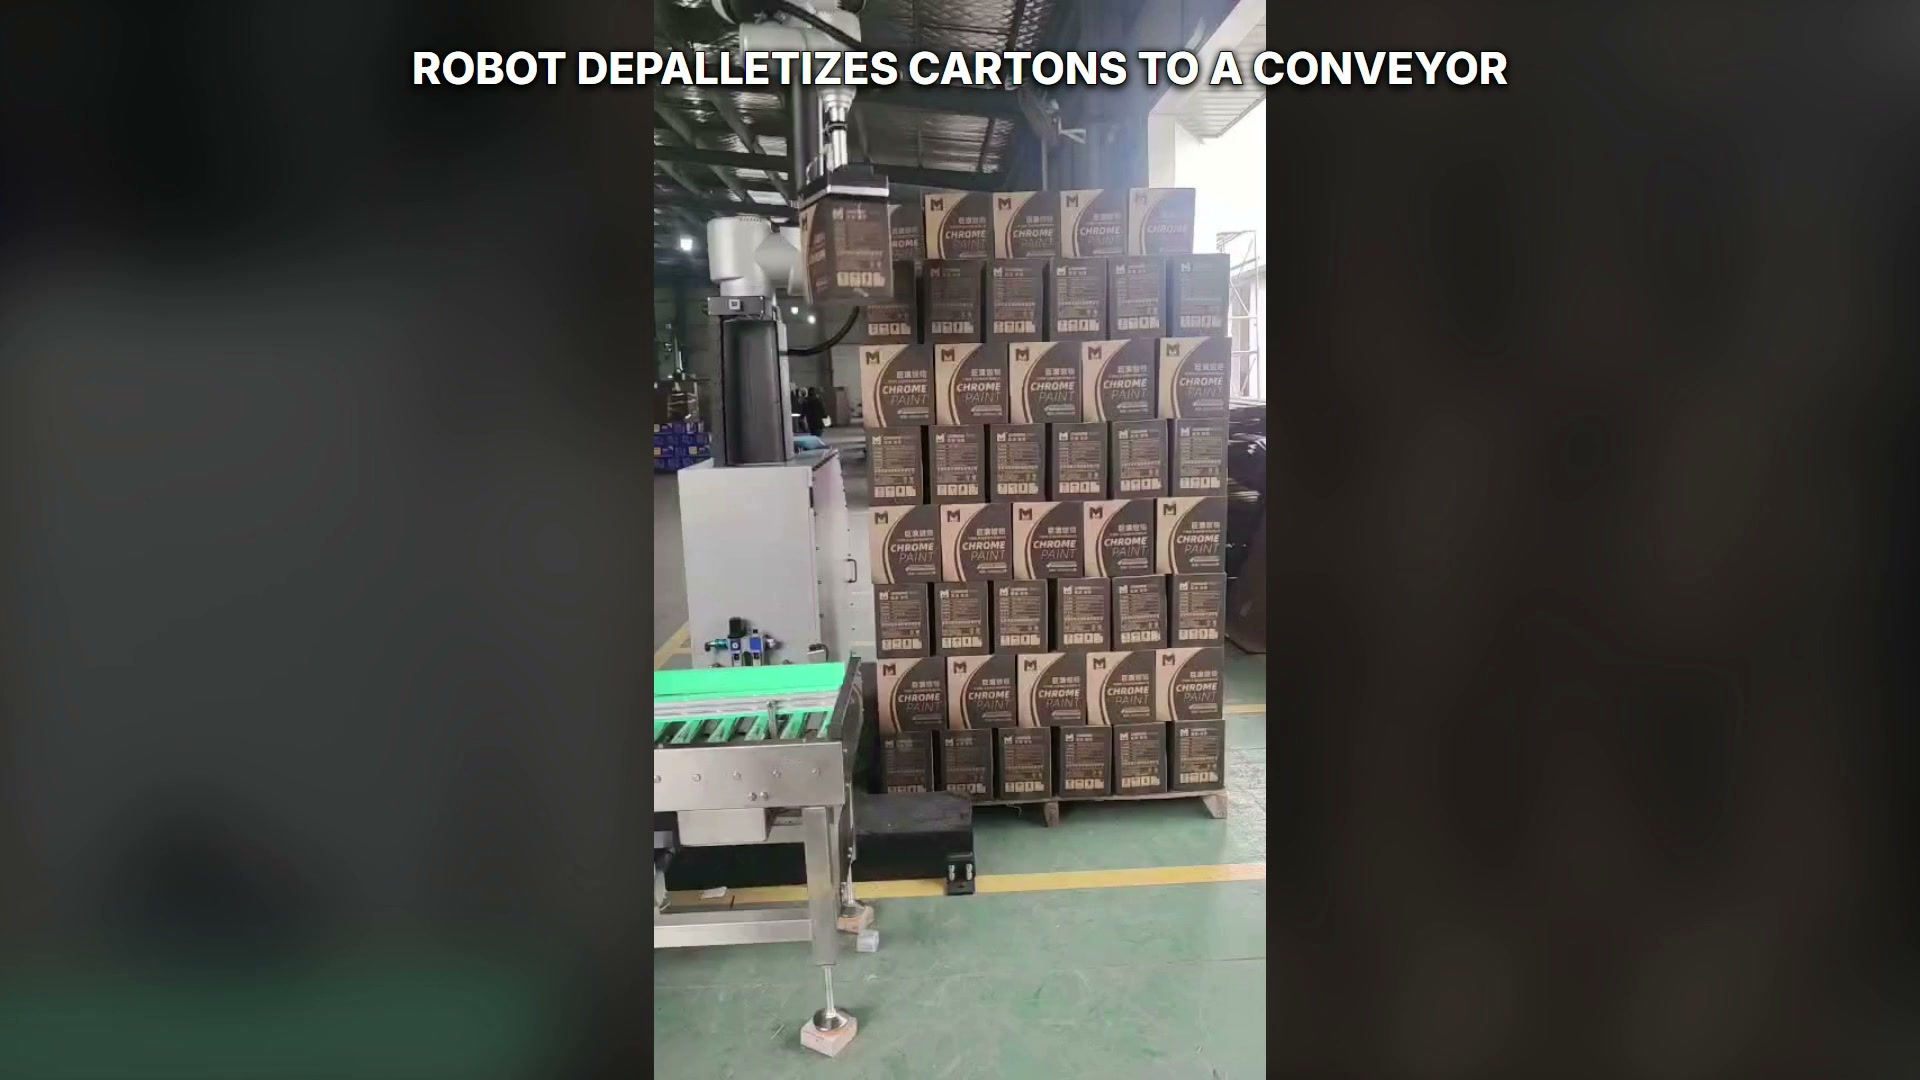
Robotas laiko vieną dėžę tarp krūvos ir konvejerio; šiame vaizde konvejeris yra tuščias.
Konvejerio paleidimą traktuokite kaip kontroliuojamą perdavimą
Konvejeris turi užtikrinti žinomą paleidimo zoną ir pakankamą pasrovio pajėgumą. Apibrėžkite konvejerio parengties signalą, tikslinę padėtį, roboto paleidimo sąlygą ir įrodymą, kad dėžė išvežta. Konvejeris neturėtų judėti į konfliktinę būseną, kol roboto įrankis yra savo apvalkale.
| Handoff | Projekto įvestis | Priėmimo patikrinimas |
|---|---|---|
| Sukrauti į įrankį | Padėklų išdėstymas, krūvos tolerancija, kartono sąlyčio zonos | Pasirinkta dėžutė išsaugoma netrukdant kaimynams |
| Įrankių perkėlimas | Apkrovos diapazonas, greitėjimo bandymas, susidūrimo kontūras | Dėžutė išlieka kontroliuojama per visą maršrutą |
| Įrankis konvejeriui | Išleidimo zona, konvejerio būsena, leidimo signalas | Prieš išleidžiant dėžę, ji yra paremta ir išeina iš roboto |
| Nutrauktas ciklas | Žinoma dėžutės ir įrankio būsena, saugus atsitraukimas | Paleidimas iš naujo nepraleidžia ir nekartoja krūvos pozicijos |
OSHA Pramoninių robotų sistemų skyrius pateikia bendrą rizikos vertinimo kontekstą. EVST paletizavimo roboto apžvalga pateikia susijusį produktą ir išdėstymo kontekstą; šiuo atveju perdavimo kryptis išlieka nuo krūvos iki konvejerio.
Atkūrimo metu išlaikykite steko būseną atsekamą
Sustojimas gali įvykti prieš paėmimą, po sulaikymo, perkėlimo metu arba po konvejerio atleidimo. Atkūrimo ekrane turėtų būti nurodyta komanduota krūvos padėtis, ar įrankis, manoma, laiko dėžę, konvejerio užimtumas ir kitas leidžiamas veiksmas. Operatoriaus patvirtinimas turėtų atnaujinti tą patį būsenos modelį, kurį naudoja automatinis veikimas.
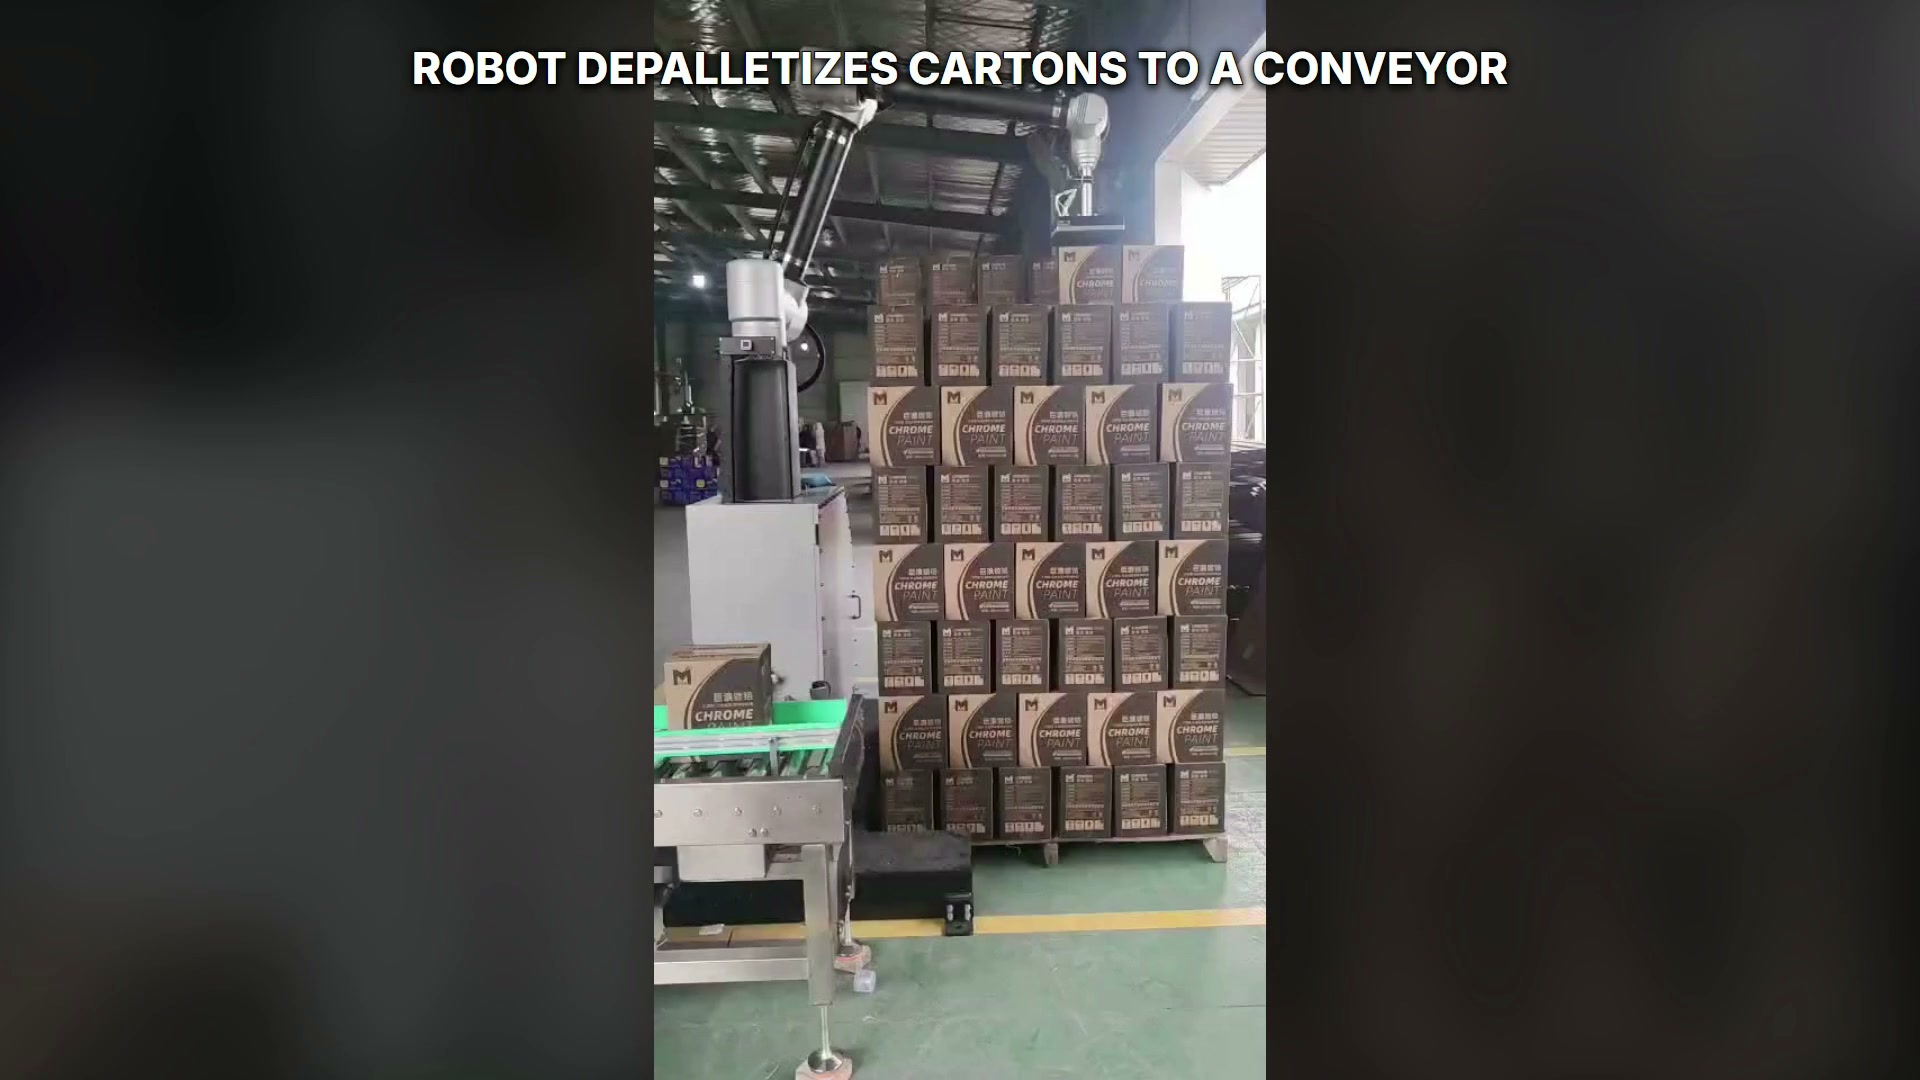
Viena dėžutė guli ant žalio konvejerio, o robotinis įrankis yra tuščias virš krūvos.
Išmatuokite visą medžiagų srautą
Ciklo vertinimas turėtų apimti padėklų pateikimą, surinkimo patvirtinimą, roboto judėjimą, konvejerio paleidimą, išvalymą iš surinkimo linijos, padėklų keitimą ir planuojamas operatoriaus užduotis. Šiuos elementus reikia registruoti atskirai pagal sutartas dėžių ir padėklų sąlygas, kad būtų galima nustatyti ribojančią sąsają.
Klausimai, į kuriuos turėtų atsakyti pirkėjai
Kokią informaciją reikėtų pateikti pirmiausia?
Pateikite dėžių matmenis ir leistinus nuokrypius, reprezentatyvius pavyzdžius, padėklų ir sluoksnių išdėstymą, separatorių detales, konvejerio išdėstymą, galimus signalus ir dienos produkcijos tikslą.
Kaip reikėtų išbandyti įrankio koncepciją?
Naudokite dėžes, apimančias patvirtintą būklės diapazoną, patikrinkite leidžiamas surinkimo zonas ir užrašykite sulaikymo signalą reprezentatyviuoju judesiu.
Kas padeda išvengti išleidimo konflikto?
Prieš konvejerio judėjimą naudokite apibrėžtą konvejerio parengties būseną, fiksuotą arba nurodytą išleidimo zoną, patvirtinimą, kad dėžutė yra paremta, ir roboto išvalymo signalą.
Kas turėtų nutikti po pertraukos?
Suderinkite fizinę krūvos, įrankio ir konvejerio būseną su valdikliu, tada pasirinkite dokumentuotą pasitraukimo, užbaigimo arba rankinio tvarkymo veiksmą.
Norėdami peržiūrėti projektą, siųskite dėžių duomenis, padėklų išdėstymą, konvejerių sąsajas ir dienos produkcijos tikslą EVST: https://www.evsint.com/contact/#quote arba el. paštu sales@evsrobot.com.
Atvejo kontekstas: atskiros dėžės juda iš dešinėje pusėje sukrauto krovinio į kairįjį žalią konvejerį.