
Kameros išdėstymą rinkitės tik išvardinę elementus, kurie turi būti matomi, ir pozas, kurios juos atskleidžia. Fiksuota kamera yra puikus pasirinkimas, kai robotas arba platforma gali pakartotinai pateikti kiekvieną reikiamą elementą praktiškame matymo lauke. Prie roboto pritvirtinta kamera nusipelno įvertinimo, kai požiūrio taškai turi judėti aplink detalę arba patekti į vietinę matymo sritį. Nei vienas iš variantų nėra savaime tikslesnis: tvirtinimo standumas, darbinis atstumas, kliūtys, apšvietimas, kalibravimas ir tikrinimo metodas vis tiek lemia, ar taikymas gali atitikti priėmimo kriterijus.
Pradėkite nuo rodinių sąrašo, o ne nuo kameros laikiklio
Pažymėkite kiekvieną savybę, kuri lemia sprendimą: išorinį kraštą, įgilintą paviršių, skylę, žymą arba matmenį tarp dviejų savybių. Kiekvienai iš jų užrašykite žiūrėjimo kryptį, leistiną darbinį atstumą, apšvietimo prieinamumą ir viską, kas gali tai paslėpti. Tai atskleidžia tikrąjį architektūros klausimą. Jei detalę galima perorientuoti taip, kad kiekvienas reikalingas vaizdas pasiektų vieną stabilią vaizdavimo zoną, gali pakakti perkelti detalę pro fiksuotą kamerą. Jei reikalingas vaizdas lieka paslėptas už geometrijos ar tvirtinimo elementų, požiūrio taško perkėlimas gali būti vertas papildomo integravimo darbo.
Pirmiausia reikėtų išbandyti sudėtingą elementą. Išdėstymas, kuris apima lengvai pritaikomus viršutinius paviršius, bet neapima vieno įgilinto krašto, naudojamo priėmimui, nesumažino projekto rizikos.
Ko reikalauja fiksuotos kameros išdėstymas valdymo sistemoje
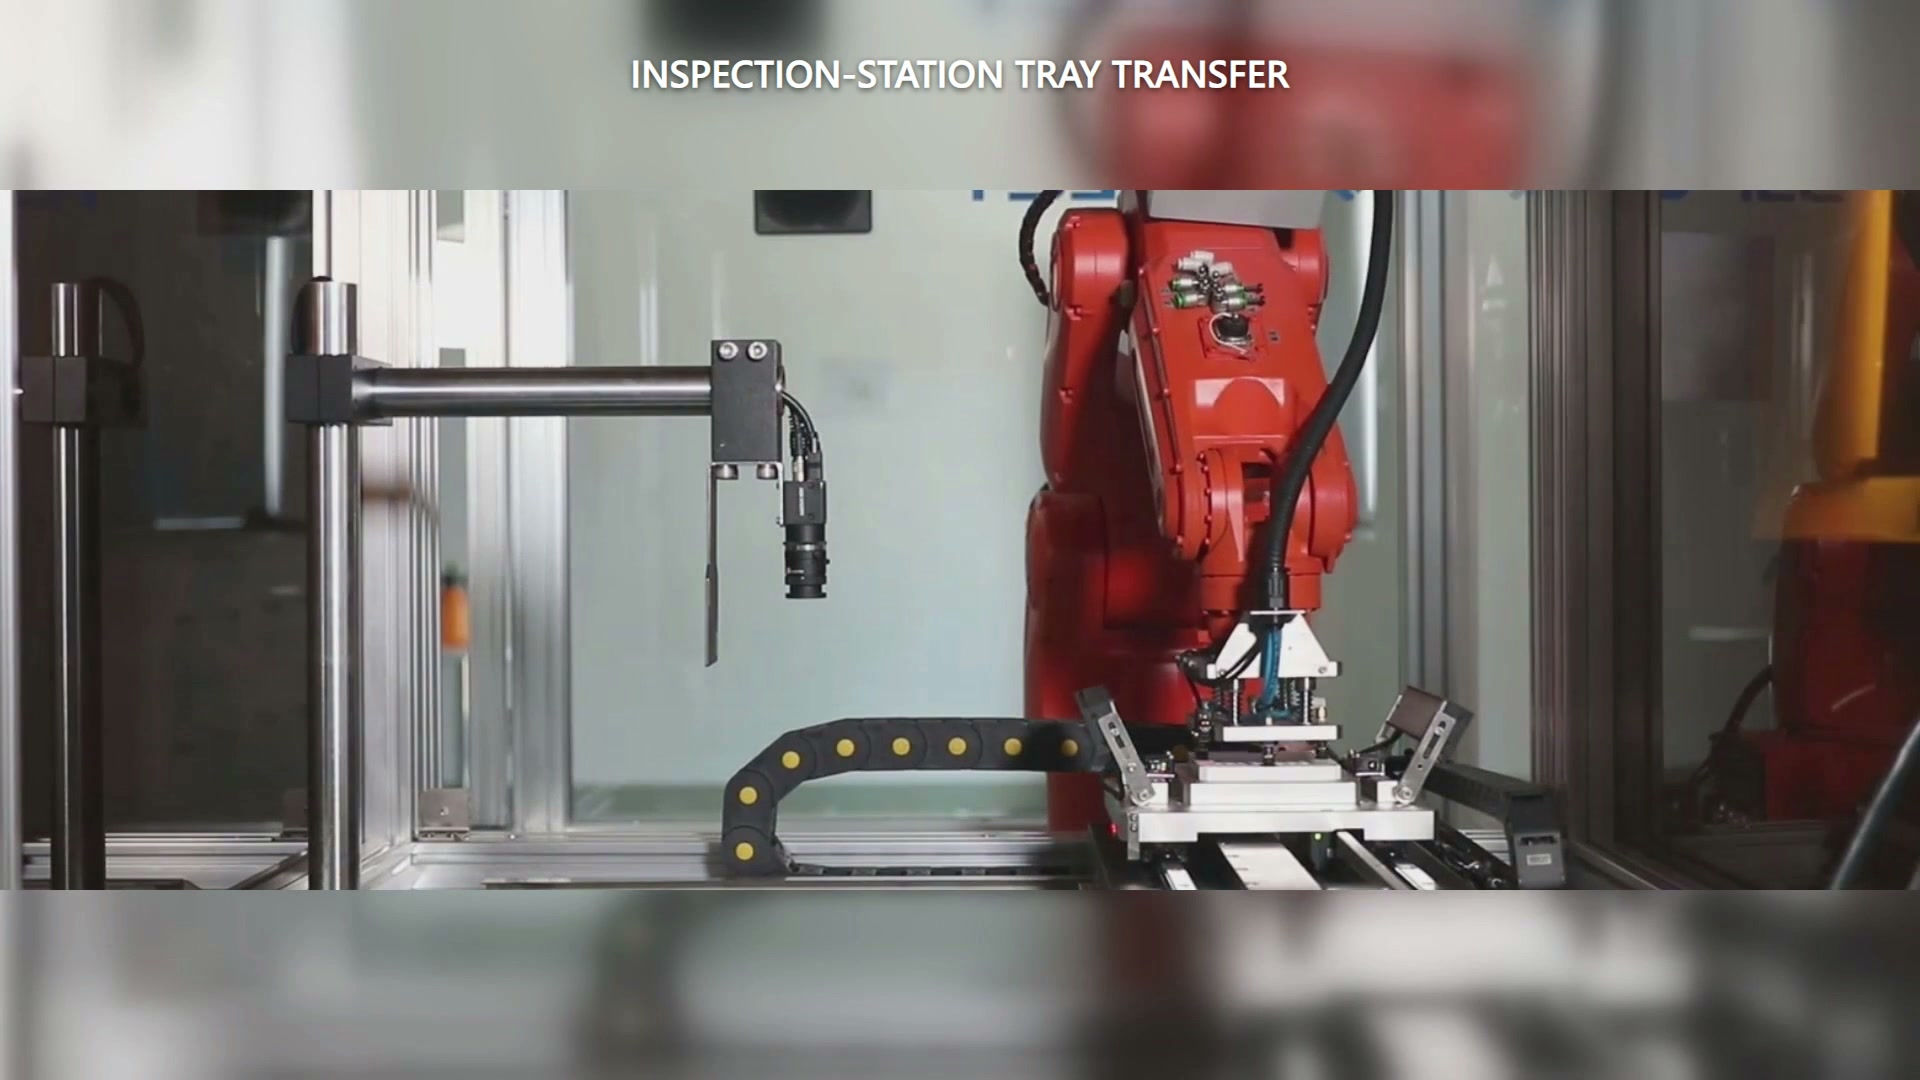
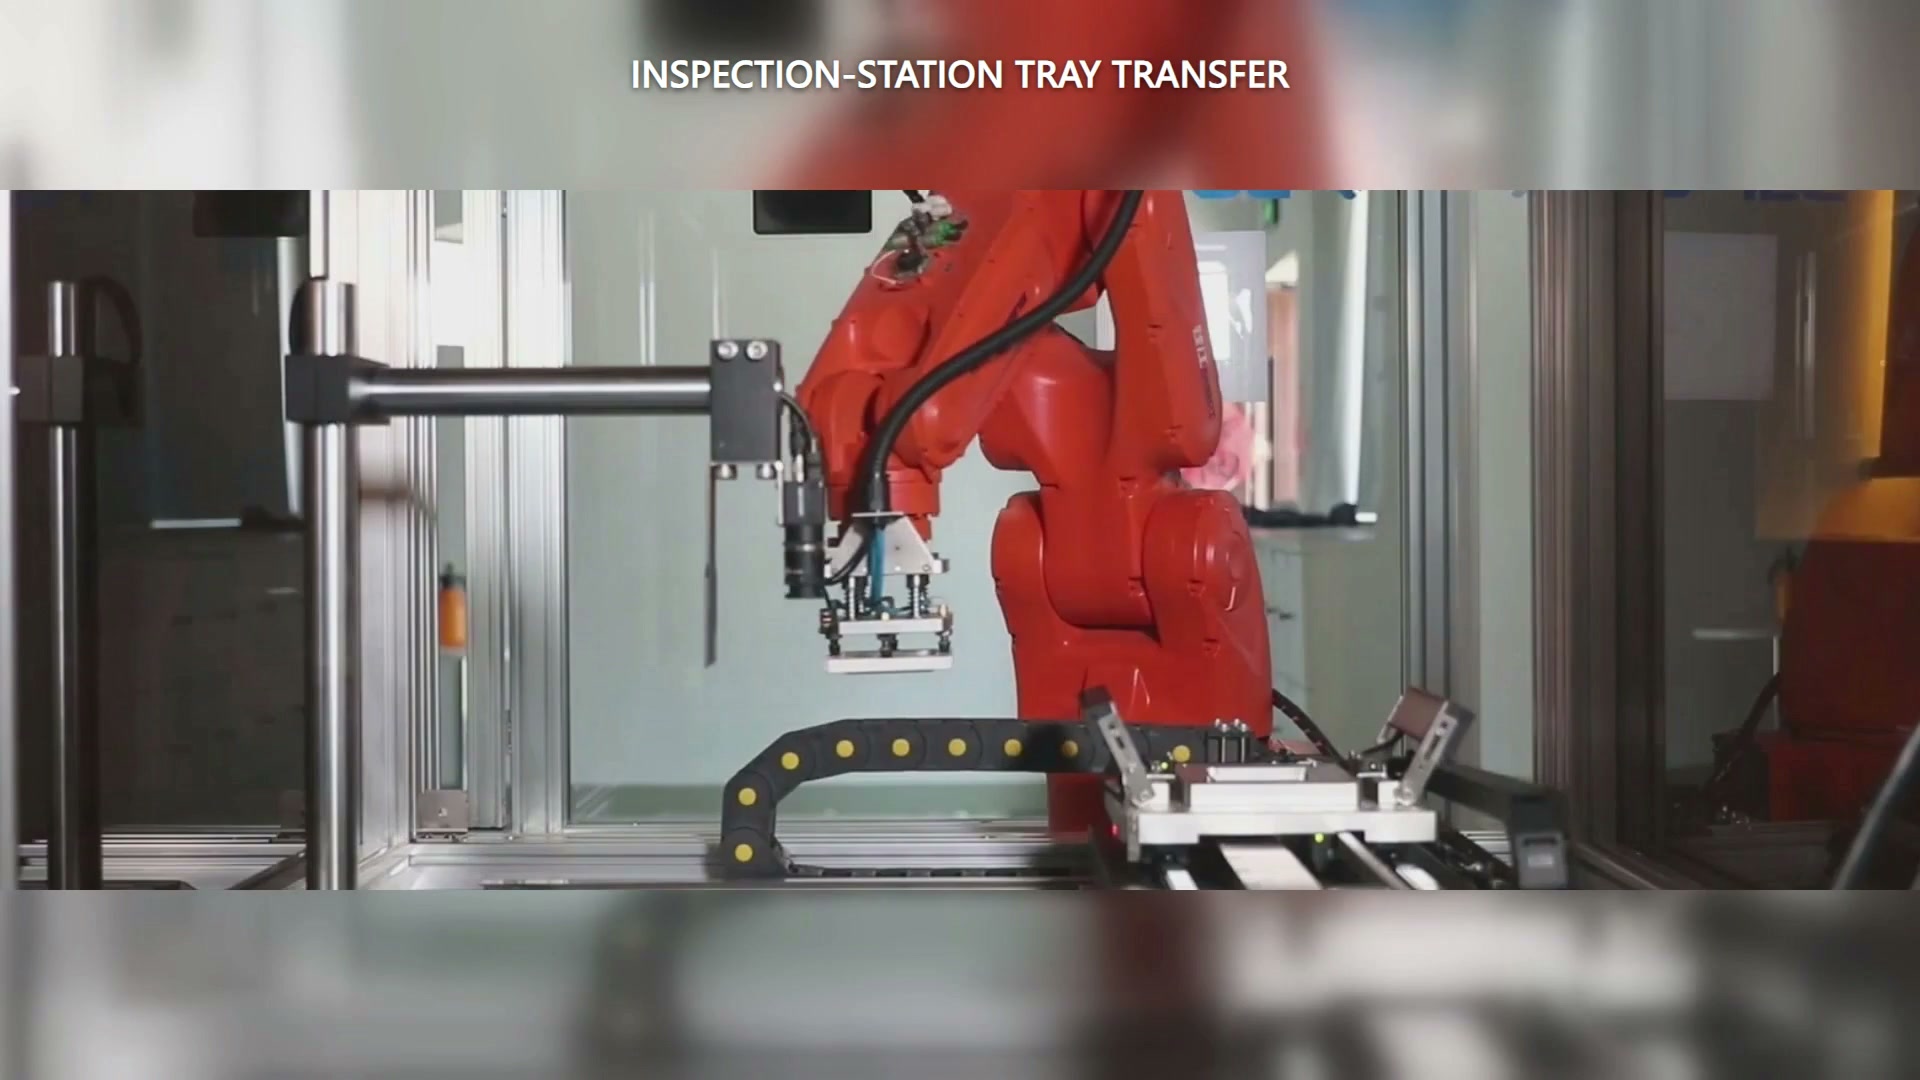
Užfiksuotame atvejyje raudonas pramoninis robotas neša baltą stačiakampį, į padėklą panašų ruošinį šalia linijinio tvirtinimo elemento. Kamera sumontuota atskirai stoties šone ir nukreipta žemyn; ant roboto riešo esantis įtaisas yra tvarkymo įrankis, o ne kamera. Dėl tokio išdėstymo detalės pateikimas, o ne kameros judėjimas, yra kintamasis, kuris parodo kiekvieną reikiamą savybę.
Oficialios stacionaraus vaizdo stebėjimo sistemų įrengimo gairės reikalauja tvirto rėmo, matymo lauko, apimančio taikinio pateikimo sritį, ir padėties atokiau nuo roboto, galinio efektoriaus ir nešiojamosios detalės. Šie punktai virsta praktiniu bandymu: detalė pateikiama kiekvienoje reikiamoje pozoje, patikrinama, ar griebtuvas ir tvirtinimo įtaisas neuždengia detalės, ir patikrinama, ar visa judanti erdvė yra atokiau nuo kameros ir jos apšvietimo.
Architektūrinis paprastumas pasiekiamas tik tada, kai detalių pateikimas yra kartojamas. Jei robotas turi improvizuoti daug nepatogių orientacijų, kad kompensuotų vieną fiksuotą vaizdą, tariamas paprastumas persikėlė tik į tvarkymą ir tvirtinimą.
Kas pasikeičia, kai kamera juda kartu su robotu
Ant riešo pritvirtinta kamera gali perkelti vaizdą į skirtingas detalės puses, tačiau riešo erdvę ji dalijasi su griebtuvu ir pagalbinėmis priemonėmis. Tos pačios diegimo instrukcijos atkreipia dėmesį į tvirto tvirtinimo laikiklio, vibracijos valdymo ir tarpo poreikį, kad roboto ranka neužstotų matymo lauko. Ilgesnis atstumas gali išspręsti vieną kliūtį ir kartu sukelti kitą vibracijos ar gaubtinės problemos problemą, todėl sandorį reikėtų išbandyti su tikruoju galiniu efektoriumi.
Koordinačių santykis taip pat keičiasi. Regėjimo valdomo roboto dokumentacija naudoja rankų ir akių kalibravimą kameros ir roboto koordinatėms susieti, taikant skirtingus judesio išdėstymus judančios ir stacionarios kameros konfigūracijoms. Todėl bandymo plane reikia nurodyti, koks koordinačių ryšys bus nustatytas ir kaip jis bus atkurtas pakeitus laikiklį ar sąranką.
Atlikite vieną palyginimą aplink sunkiausią funkciją
Sukurkite dvi minimalias koncepcijas, pagrįstas ta pačia dalimi ir priėmimo reikalavimu:
| klausimas | Fiksuota kamera, judanti dalis | Robotui pritvirtinta kamera |
|---|---|---|
| Ar kiekvienas reikalingas elementas gali patekti į matymo lauką? | Išbandykite visas pristatymo pozas | Patikrinkite visus roboto požiūrio taškus |
| Kas gali užgožti vaizdą? | Griebtuvas, tvirtinimo įtaisas, gretima įranga | Griebtuvas, riešo įranga, paslaugos |
| Kas turi likti standu? | Kamera ir apšvietimo rėmelis | Riešo laikiklis ir kameros laikiklis |
| Kokių koordinačių ryšių reikia? | Kamera, skirta pristatymų / judesių sistemai | Kamera, robotas ir dalinis kadras |
| Kas turi būti atkurta po pakeitimo? | Pristatymas ir kameros nustatymas | Montavimas, kalibravimas ir roboto sąranka (jei taikoma) |
Palyginkite praleistus vaizdus, pakartotinio pateikimo judesius, tarpus, kalibravimo atkūrimo veiksmus ir ciklo sąveiką. Pasirinkite išdėstymą, kuris leidžia gauti reikiamus vaizdus su paprastesne, kartojama pateikimo ir atkūrimo seka.
Norėdami peržiūrėti realų išdėstymą, atsiųskite EVST detalės nuotrauką arba modelį, elementų vietas, priėmimo tolerancijas ir leistinus detalės suėmimo ir perorientavimo būdus. Susisiekite su EVST suplanuoti dviejų išdėstymų galimybių tyrimą, atsižvelgiant į sunkiausią požiūrį.